Почему гармонический шарнирный модуль HONPINE TCHL подходит для экзоскелетных роботов?
При разработке или модернизации носимой роботизированной системы инженерам, занимающимся экзоскелетами, необходимо тщательно учитывать несколько факторов, включая биомеханику человека, общий вес устройства, силы взаимодействия человека и робота, совмещение суставов и комфорт при длительном ношении.
Модуль гармонического привода HONPINETCHL со встроенным датчиком крутящего момента разработан для решения этих инженерных задач и служит подходящим решением для привода суставов экзоскелетов.
Почему облегчённая конструкция модуля гармонического привода важна при разработке экзоскелетов?
В отличие от промышленных роботов, закреплённых на полу, экзоскелетные роботы непосредственно надеваются на тело человека.
Поэтому вес каждого суставного модуля напрямую влияет на физическую нагрузку на пользователя во время движения.
Это особенно важно для экзоскелетов нижних конечностей: тазобедренные, коленные и голеностопные суставы расположены в разных местах, поэтому влияние их веса на движения человека также различается.
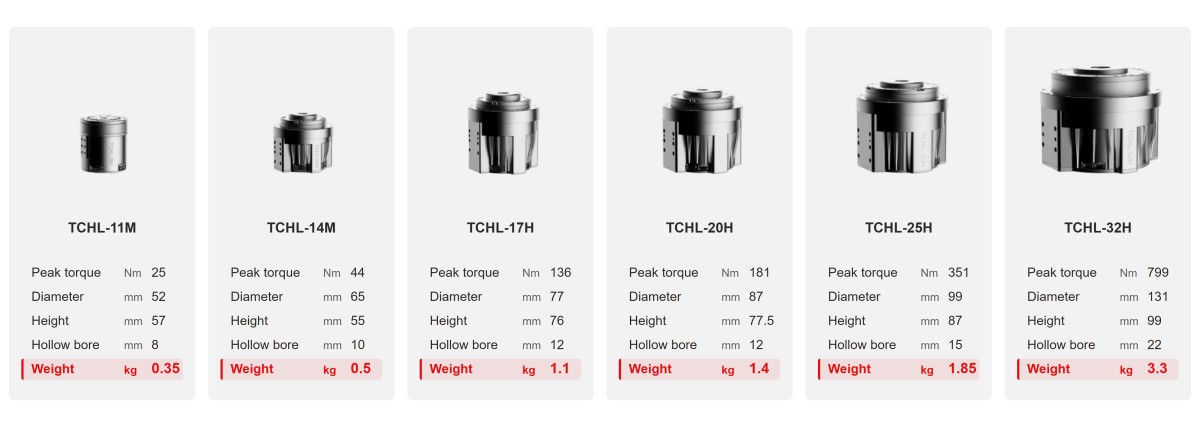
Модуль гармонического привода HONPINE TCHL легче большинства представленных на рынке суставных модулей. Модель типоразмера 14 весит всего 0,5 кг.
В практическом применении облегчённая конструкция помогает снизить инерцию движения конечностей и дополнительную нагрузку на приводную систему. Благодаря этому пользователи могут носить устройство длительное время без чрезмерного физического напряжения, вызванного тяжёлым оборудованием.
Как интегрированная конструкция помогает при разработке экзоскелетов?
Высокая степень интеграции модуля гармонического привода TCHL помогает уменьшить дополнительный вес, связанный с использованием отдельных двигателей, редукторов и внешних монтажных конструкций.
Интеграция и оптимизация конструкции также позволяют исключить лишнее механическое пространство, предоставляя разработчикам экзоскелетов более компактный суставной приводной модуль.
Это особенно полезно для носимых роботизированных систем, в которых монтажное пространство и общий вес являются важными факторами при проектировании.
Как встроенный датчик крутящего момента обеспечивает помощь по потребности?
Датчик крутящего момента в TCHL измеряет момент на выходе сустава. Когда пользователь активно сгибает или разгибает колено либо меняется внешнее сопротивление, крутящий момент на выходе сустава также может изменяться.
Контроллер может использовать эти данные обратной связи вместе с углом сустава, угловой скоростью и данными датчиков движения человека, чтобы определить текущее состояние движения.
Это важный подход к управлению, который стоит рассмотреть в робототехнике для реабилитации.
Вместо постоянной подачи помощи с одинаковым крутящим моментом устройство может регулировать её уровень в соответствии с физическими возможностями пользователя и его текущим состоянием движения.
Как различные варианты подключения помогают решать сложные задачи компоновки механических систем экзоскелетов?
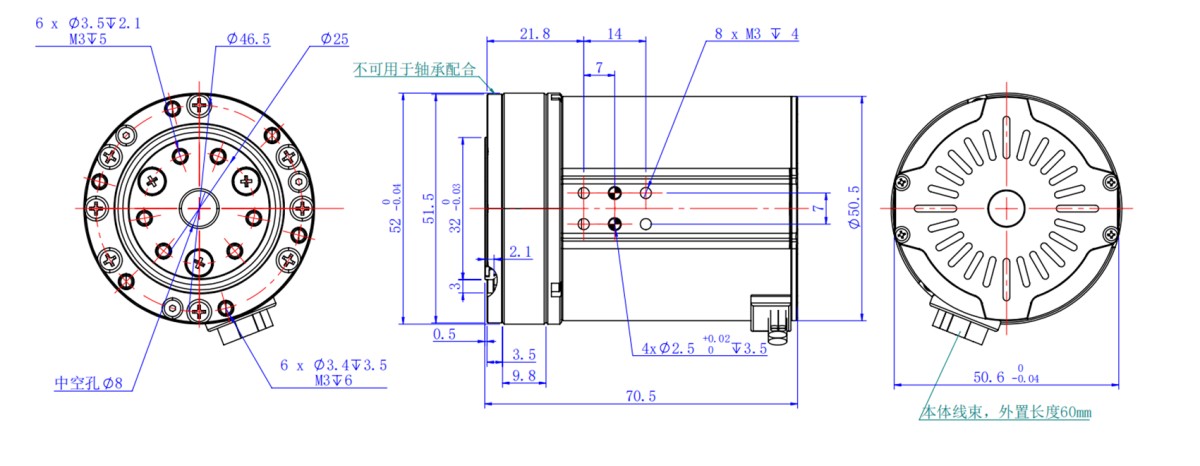
Стандартный модуль гармонического привода HONPINE TCHL доступен с несколькими вариантами подключения и поддерживает изготовление отверстий по индивидуальному заказу.
В конструкции TCHL предусмотрены кабели и разъёмы, что сокращает количество отдельных соединительных компонентов и упрощает электрические соединения между суставным модулем и внешними системами.
Это помогает упростить электромонтаж и обеспечивает большую гибкость при прокладке кабелей в устройствах с несколькими суставами.
Для каких типов экзоскелетных роботов требуются разные решения для суставных модулей?
По мере развития и расширения ассортимента экзоскелетных роботов для разных сценариев применения предъявляются различные требования к суставным модулям.
Вспомогательные экзоскелеты для нижних конечностей: необходимо учитывать требования к нагрузке на тазобедренные, коленные и голеностопные суставы.
Вспомогательные экзоскелеты для верхних конечностей: инженерам необходимо учитывать требования к нагрузке на плечевые и локтевые суставы при подъёме и поддержании предметов.
Реабилитационные экзоскелеты: выходной крутящий момент необходимо регулировать с учётом веса пациента, его физических возможностей и этапа реабилитации.
Промышленные вспомогательные экзоскелеты: при выборе суставного модуля необходимо учитывать вес переносимых работниками материалов, частоту движений и продолжительность непрерывной работы.
Выбор подходящего суставного модуля — важная часть проектирования экзоскелетного робота
Выбор суставного модуля влияет на общую конструкцию экзоскелетного робота, включая механическую структуру, распределение веса, управление движением и интеграцию электрических компонентов.
Свяжитесь с HONPINE, чтобы узнать больше о модуле гармонического привода TCHL, запросить дополнительную техническую информацию или ознакомиться с другими решениями для суставных модулей роботов, предназначенными для ваших проектов по разработке экзоскелетов.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
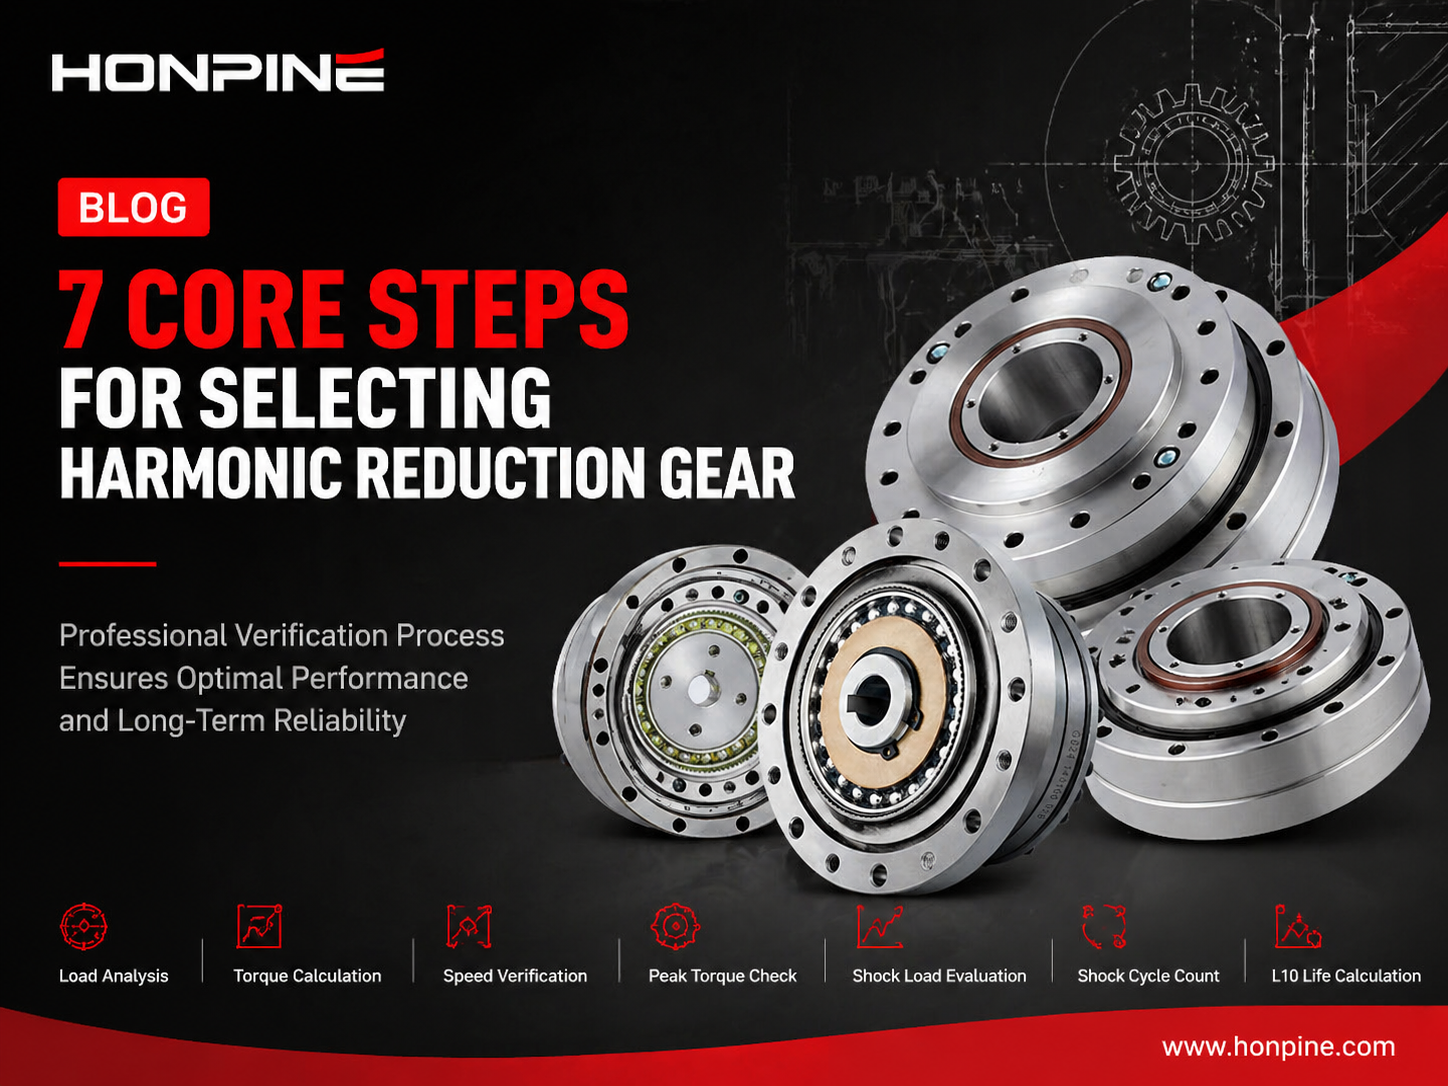
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
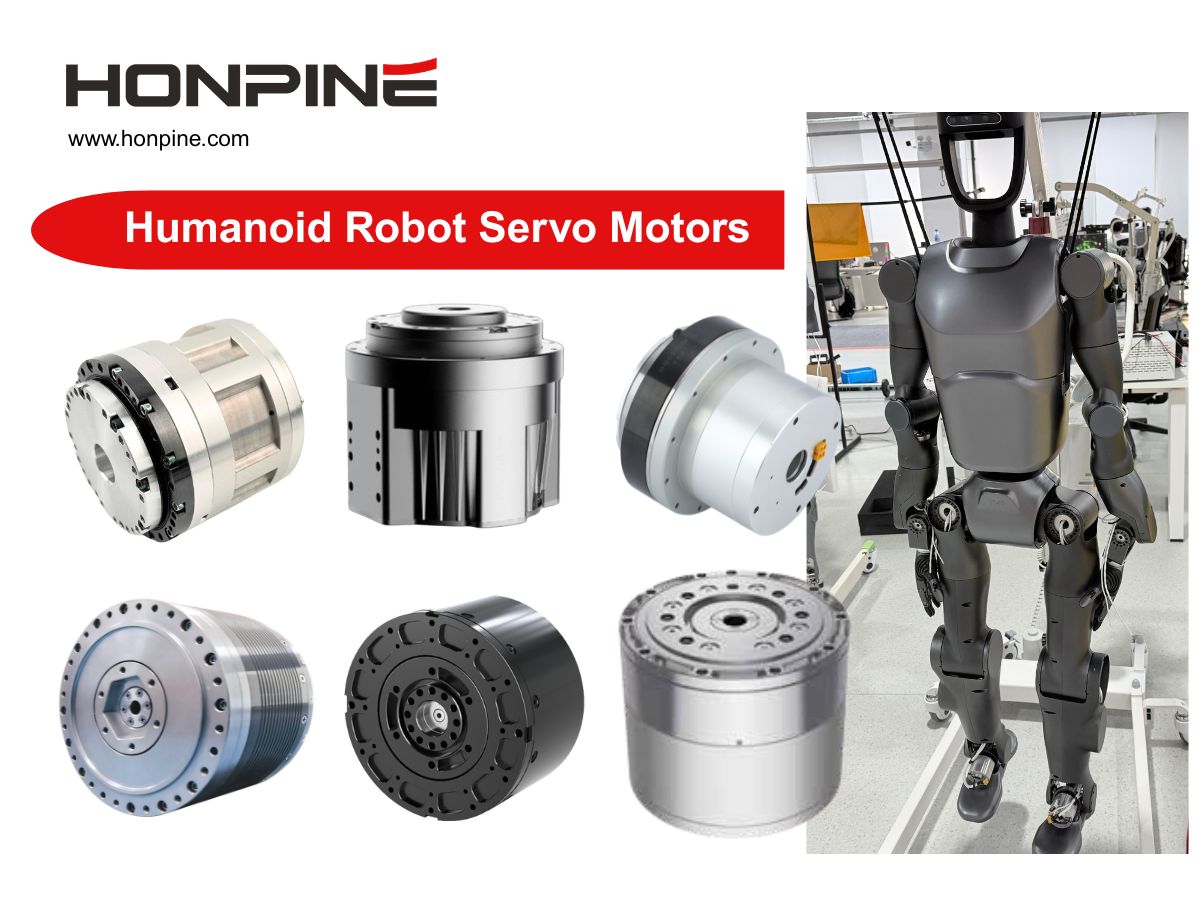
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
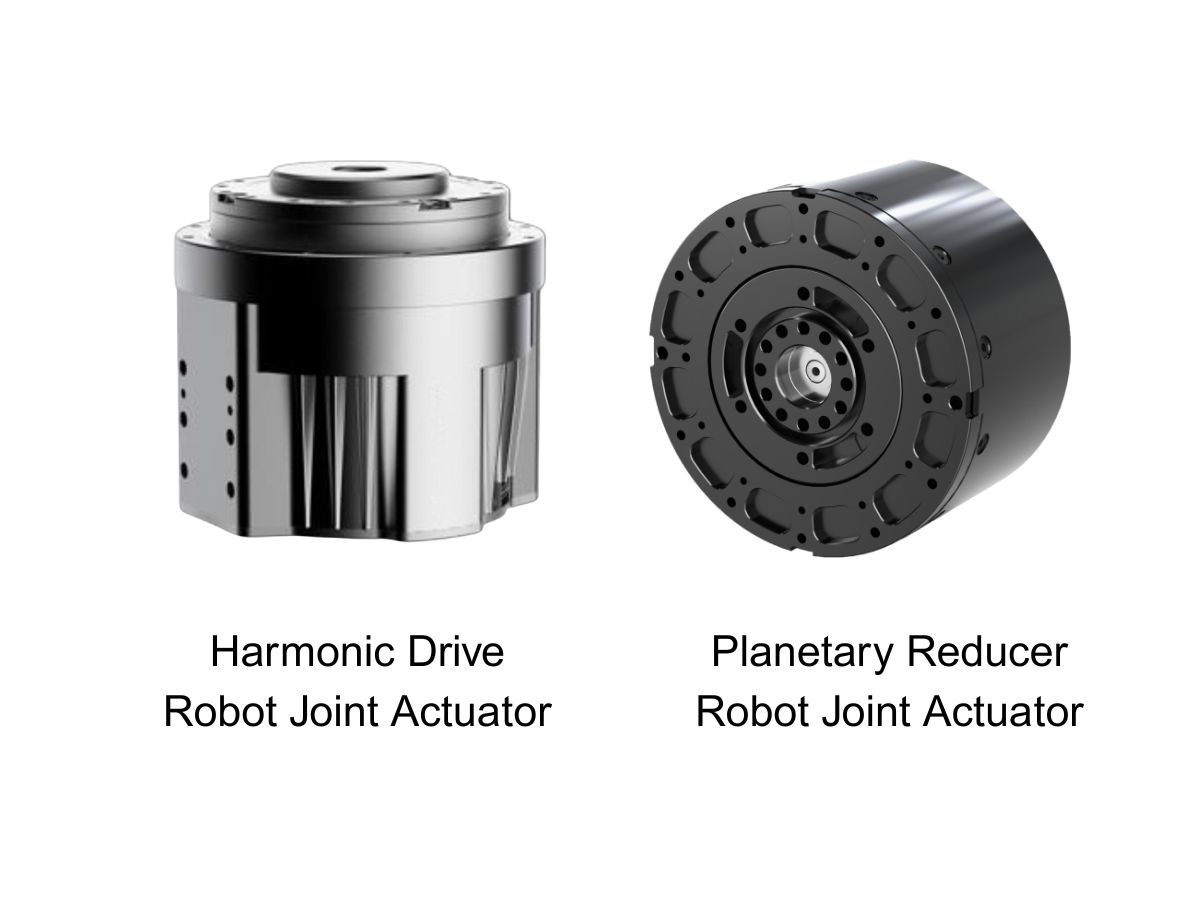
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
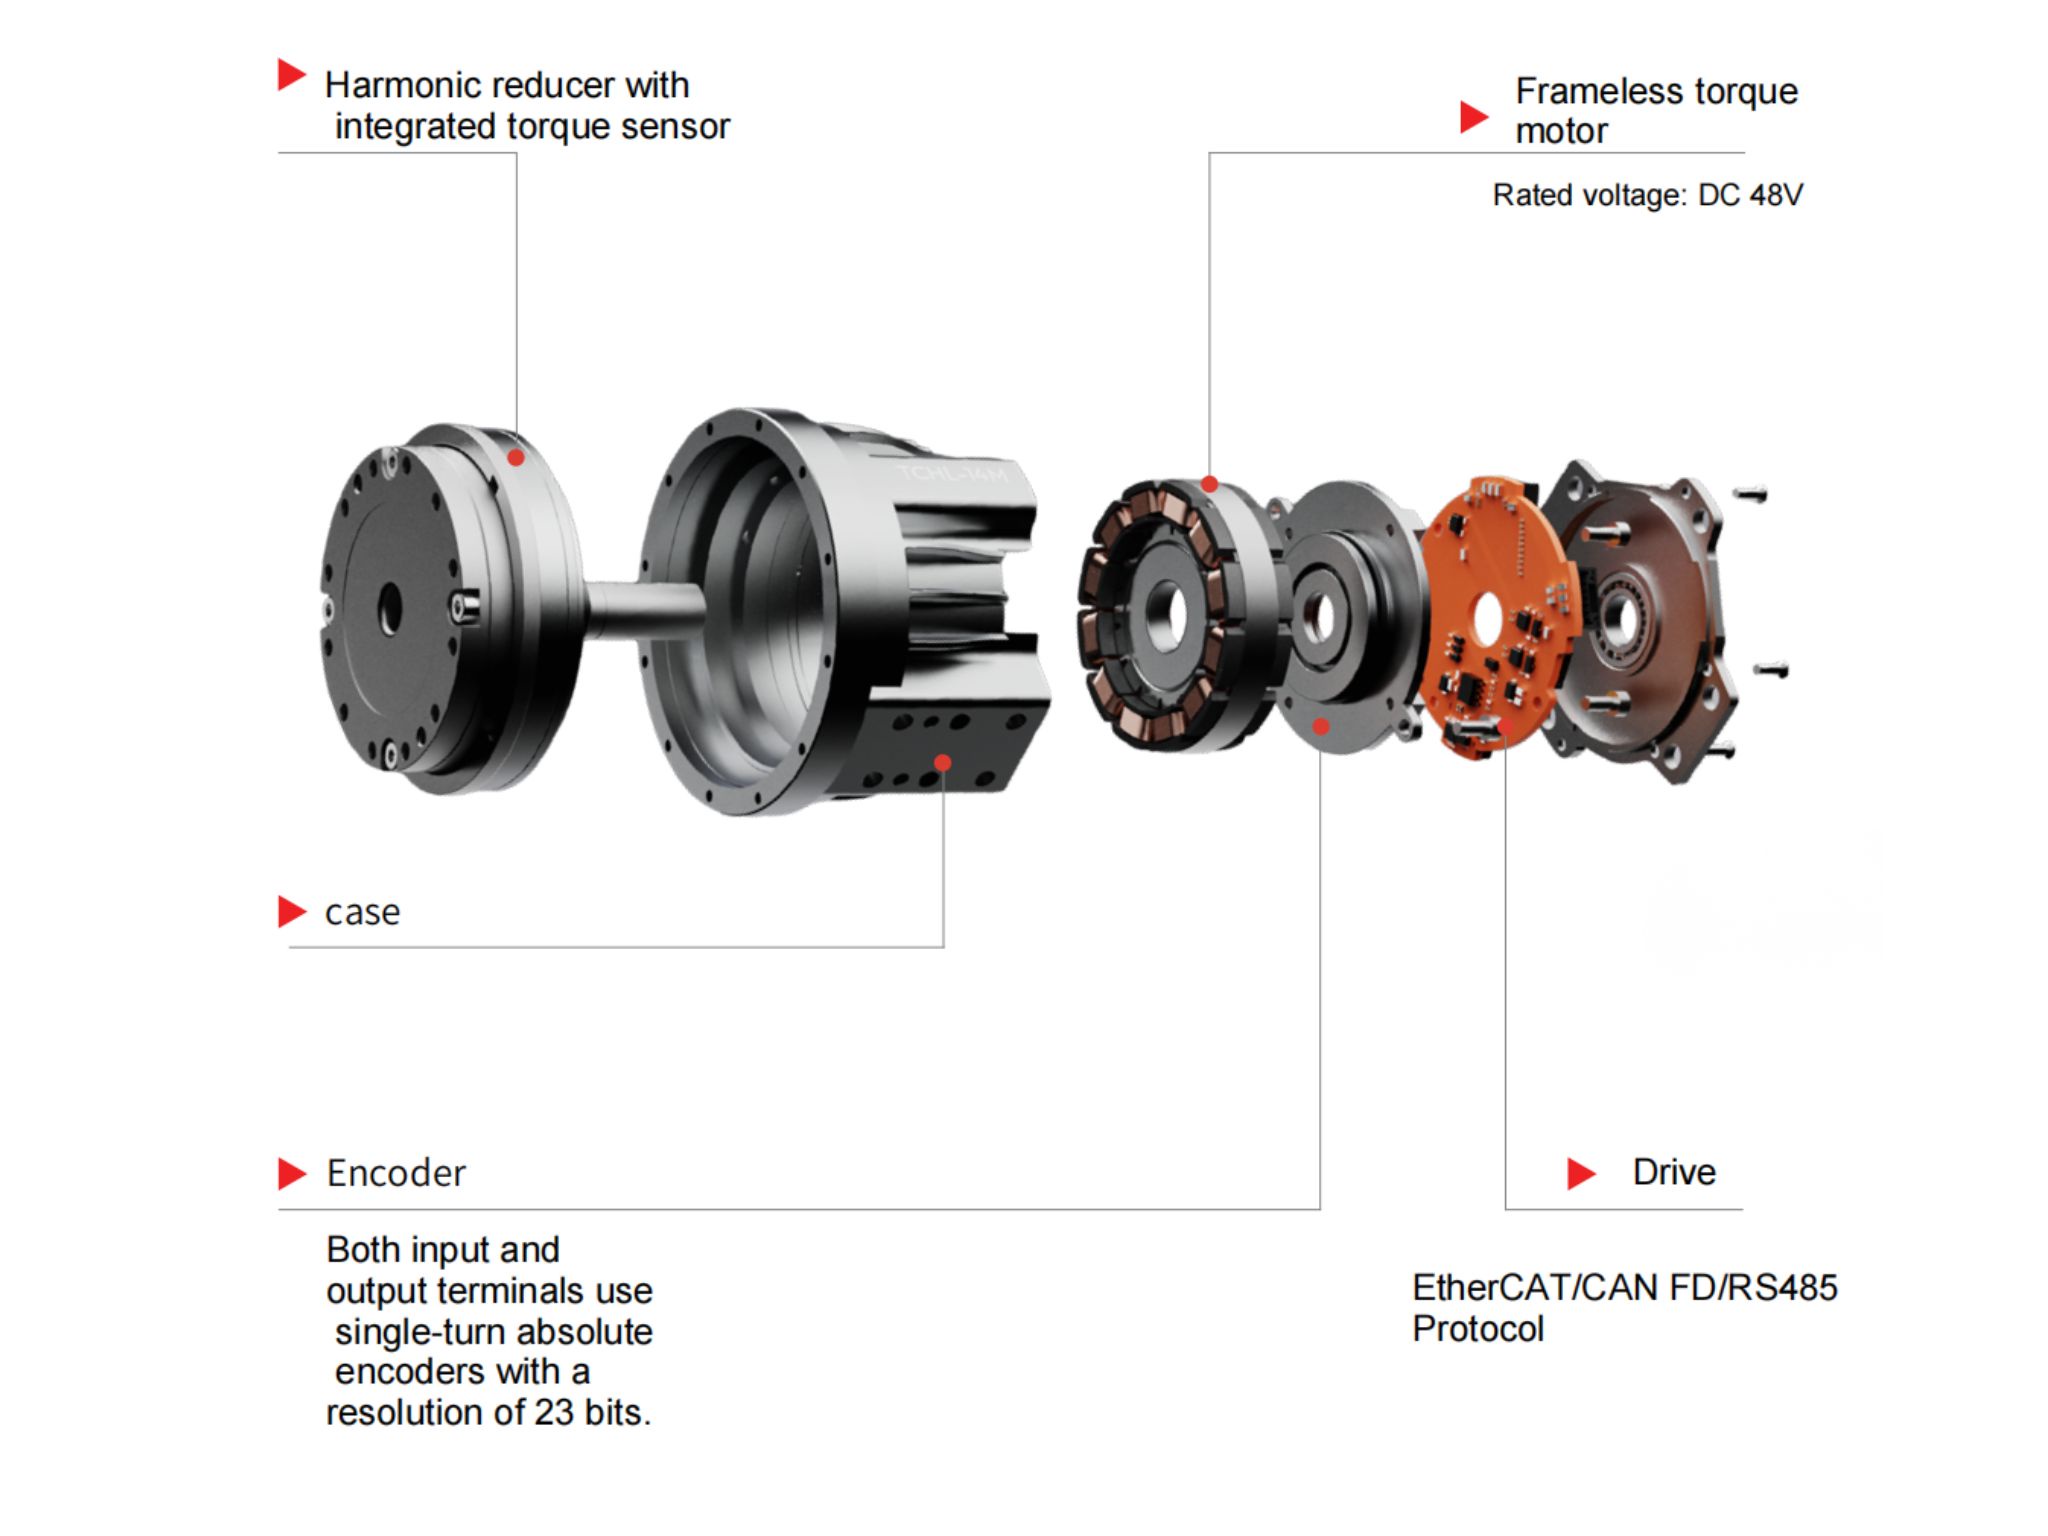
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
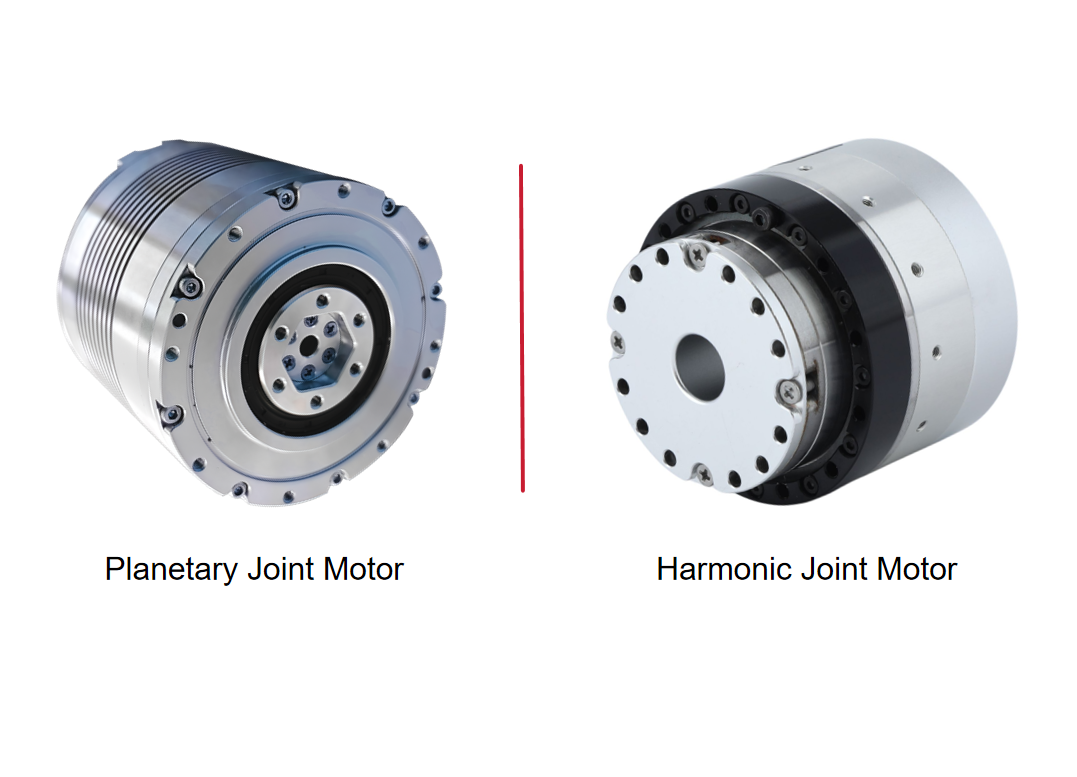
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
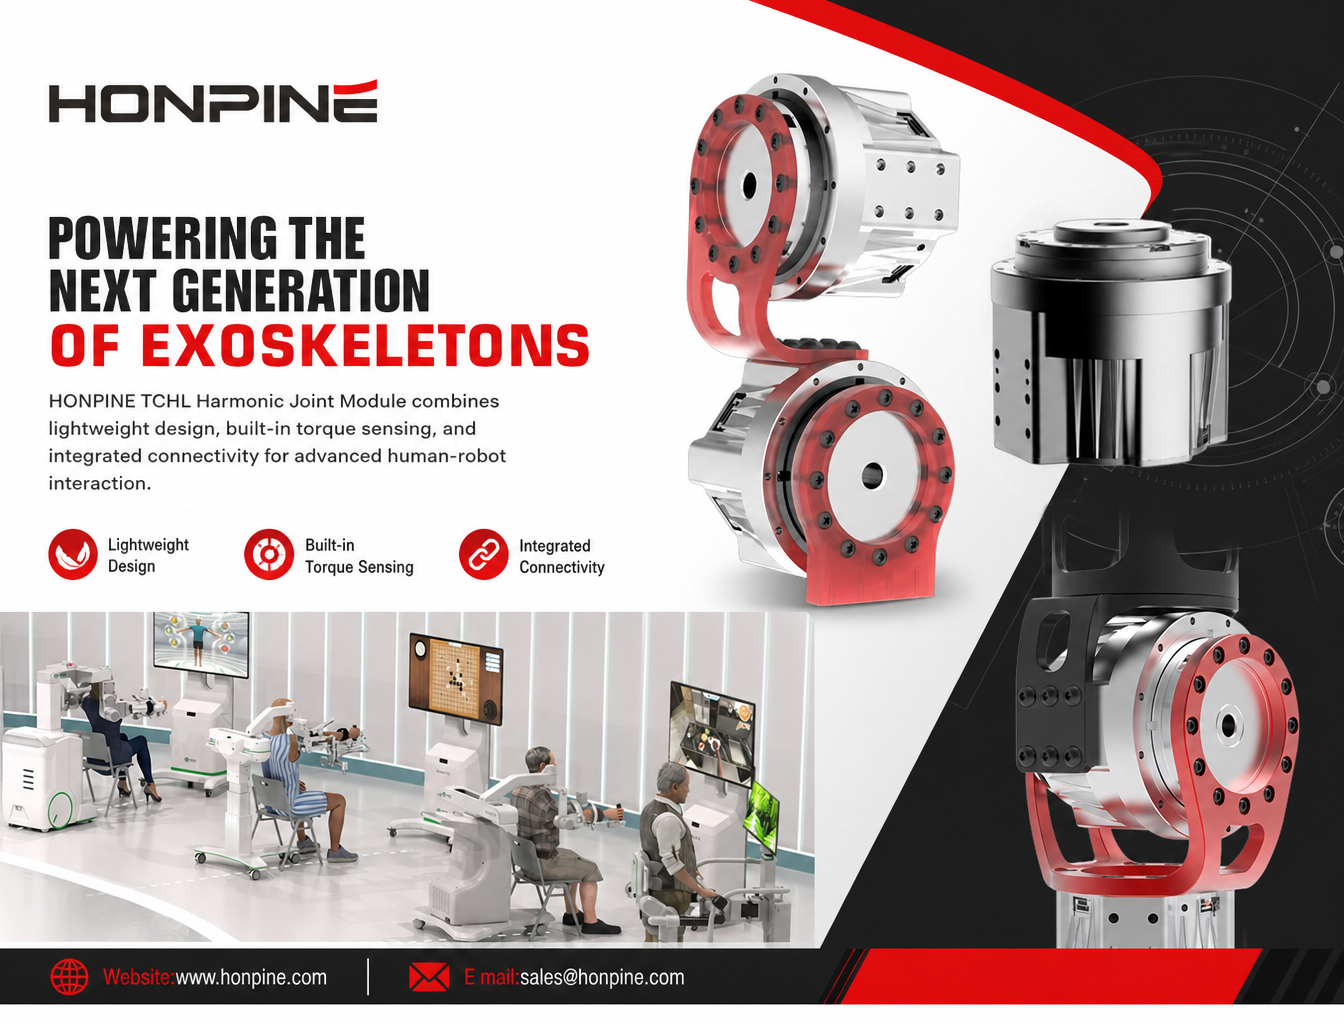
 Почему гармонический шарнирный модуль HONPINE TCHL подходит для экзоскелетных роботов?Гармонический шарнирный модуль HONPINE TCHL разработан для экзоскелетных роботов, которым необходимы лёгкая конструкция, компактная механическая интеграция и оперативное взаимодействие человека и робота. Благодаря встроенному датчику крутящего момента со стороны выхода, высокоинтегрированной конструкции и гибким вариантам подключения TCHL служит приводным решением для экзоскелетов нижних конечностей, ассистивных роботов для верхних конечностей, реабилитационного оборудования и промышленных носимых роботов.
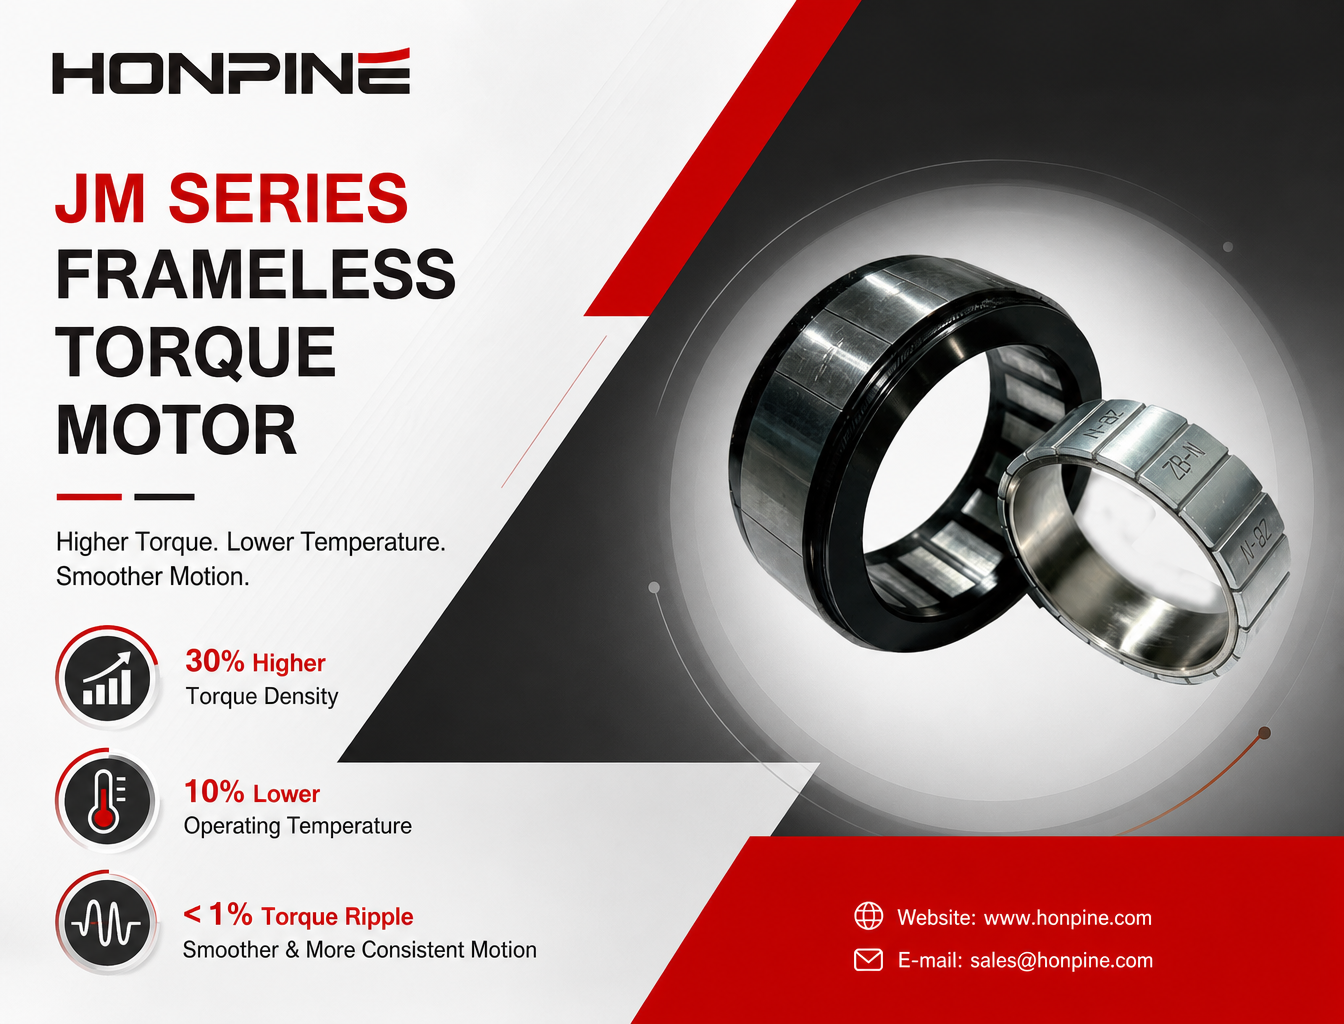
 Безрамный моментный двигатель HONPINE JM четвертого поколения: на 30% выше плотность крутящего момента и на 10% ниже рабочая температураПо мере развития робототехники к безрамным моментным двигателям предъявляются все более высокие требования по плотности крутящего момента, стабильности движения и управлению тепловым режимом. Безрамный моментный двигатель HONPINE JM четвертого поколения обеспечивает на 30% более высокую плотность крутящего момента и на 10% более низкую рабочую температуру благодаря усовершенствованиям электромагнитной конструкции, материалов магнитопровода и технологии намотки. Пульсации крутящего момента удерживаются на уровне менее 1%, что обеспечивает более плавную работу на низких скоростях и повышает стабильность движения. Двигатель подходит для требовательных применений, таких как хирургические роботы, человекоподобные роботы и оборудование для точной автоматизации. Как HONPINE удалось добиться этих улучшений характеристик? Давайте рассмотрим подробнее.
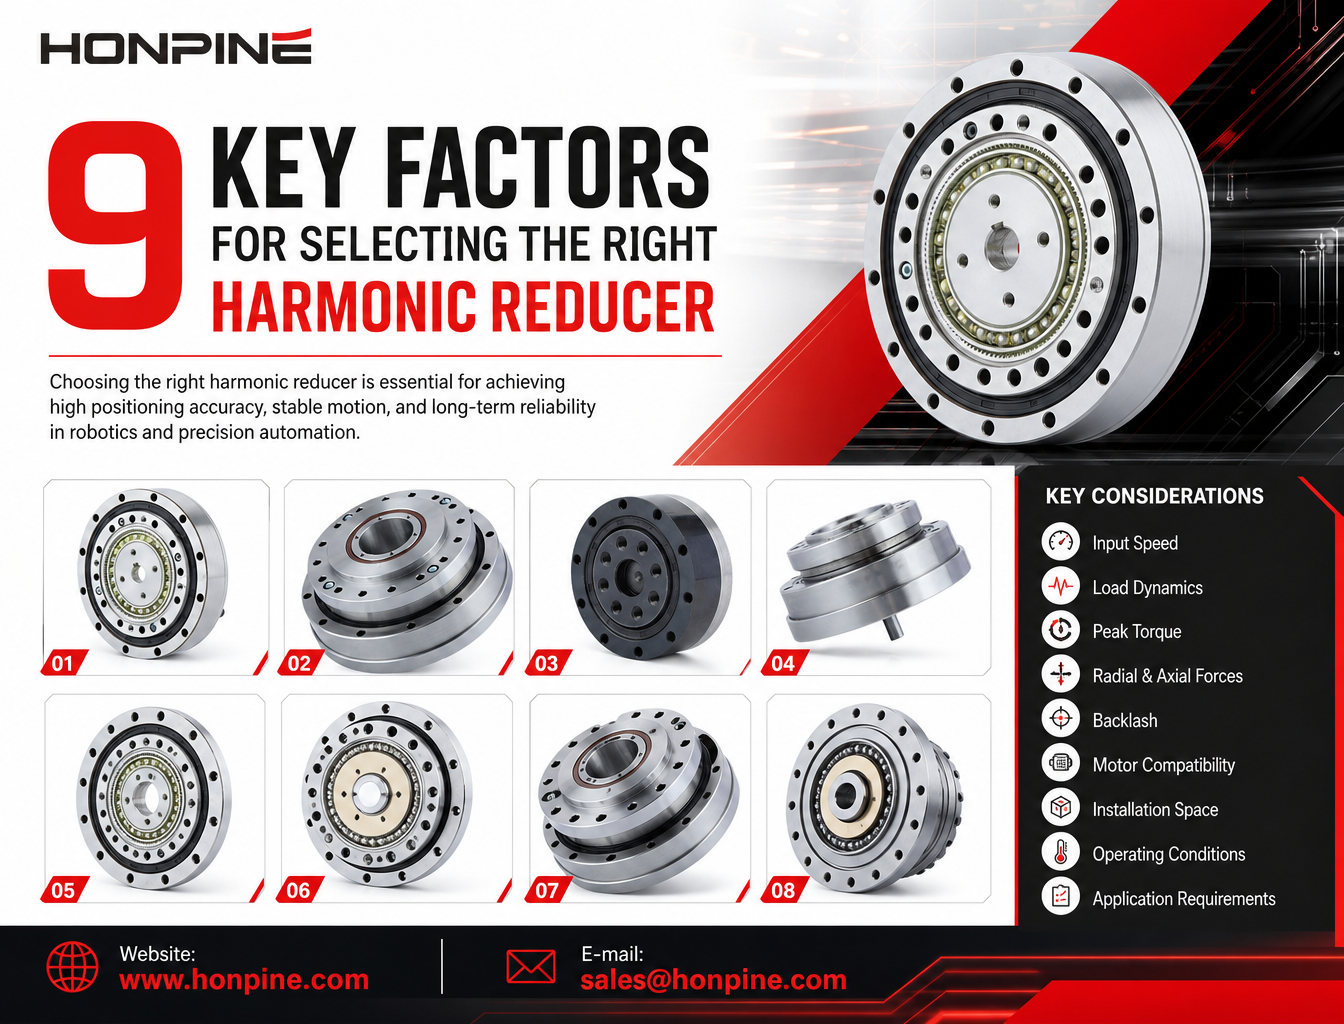
 Как выбрать волновой редуктор: 9 ключевых факторов, которые необходимо знатьПочему всё больше компаний, занимающихся робототехникой, выбирают интегрированные шарнирные модули для роботов вместо традиционных распределённых приводных систем? По мере развития гуманоидных роботов, коллаборативных роботов и реабилитационных экзоскелетов производители ищут более компактные, лёгкие и простые в интеграции решения для управления движением. Интегрированный шарнирный модуль для робота объединяет такие ключевые компоненты, как безрамный моментный двигатель, волновой редуктор, сервопривод, энкодеры и выходной подшипник, в единый узел. Такая архитектура может снизить механическую сложность, упростить прокладку проводки, улучшить интеграцию системы управления движением и сократить циклы разработки роботов. В этой статье Теодор Ли, технический директор HONPINE, рассказывает о шести ключевых преимуществах интегрированных шарнирных модулей для роботов и сравнивает их с традиционными распределёнными приводными конфигурациями.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. Почему гармонический шарнирный модуль HONPINE TCHL подходит для экзоскелетных роботов?Гармонический шарнирный модуль HONPINE TCHL разработан для экзоскелетных роботов, которым необходимы лёгкая конструкция, компактная механическая интеграция и оперативное взаимодействие человека и робота. Благодаря встроенному датчику крутящего момента со стороны выхода, высокоинтегрированной конструкции и гибким вариантам подключения TCHL служит приводным решением для экзоскелетов нижних конечностей, ассистивных роботов для верхних конечностей, реабилитационного оборудования и промышленных носимых роботов.
 Как прецизионные редукторы, гармонические поворотные актуаторы и двигатели прямого привода позволяют модернизировать прецизионные индексные столы?Как производители могут повысить точность, динамический отклик и степень интеграции прецизионных индексных столов? По мере развития гибкого производства традиционные системы передачи могут сталкиваться с такими проблемами, как люфт, длительное время установления и сложная механическая интеграция. В этой статье рассматривается, как гармонические редукторы, гармонические поворотные актуаторы, двигатели прямого привода (DD) и планетарные редукторы предлагают практические решения для модернизации в различных условиях эксплуатации. Подбирая архитектуру привода с учетом точности позиционирования, времени цикла индексирования, инерции нагрузки и ограничений по установке, производители могут создавать более эффективные и надежные прецизионные индексные системы.
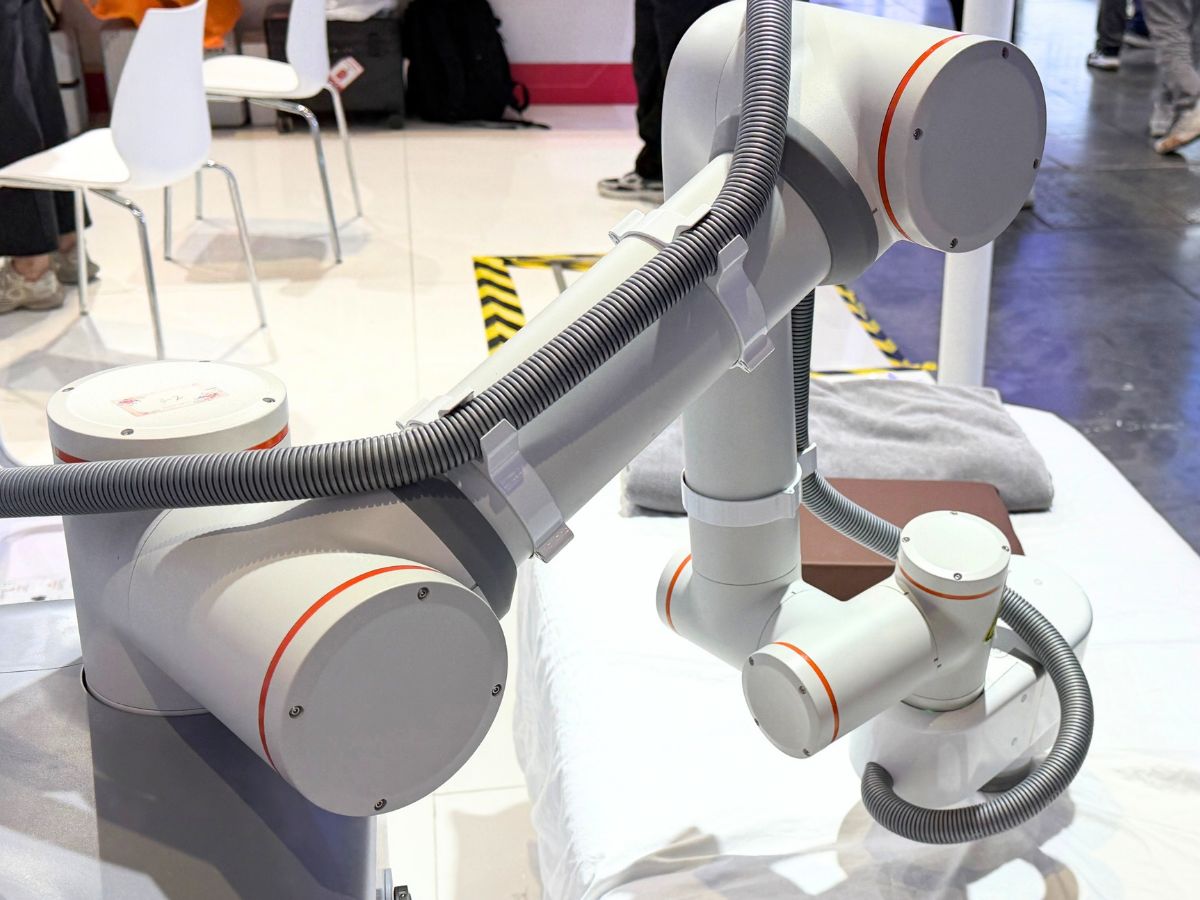
 Почему роботам для прикроватной физиотерапии нужны суставные модули с силовым управлением?Робот для физиотерапии продаёт не манипулятор, а силу, воздействующую на тело человека. Предписание задают давление, ритм и глубина воздействия, а управление положением не может их обеспечить: мягкие ткани податливы, и их свойства меняются со временем, поэтому одна и та же команда положения создаёт контактные усилия, которые могут различаться в несколько раз при воздействии на мышцы и кости. Суставные модули с волновой передачей и силовым управлением превращают контактное усилие в регулируемую по замкнутому контуру переменную — это единственный способ обеспечить повторяемость дозировки, безопасность контакта с человеком и возможность обучать технике терапевта. Отталкиваясь от одной фотографии прикроватного робота для физиотерапии, в этой статье мы анализируем конфигурацию, излагаем пять причин, по которым силовое управление необходимо, последовательно разбираем критерии выбора между TCHL и HAG от HONPINE и приводим расчёт разрешения датчика крутящего момента, необходимый для выбора типоразмера рамы.
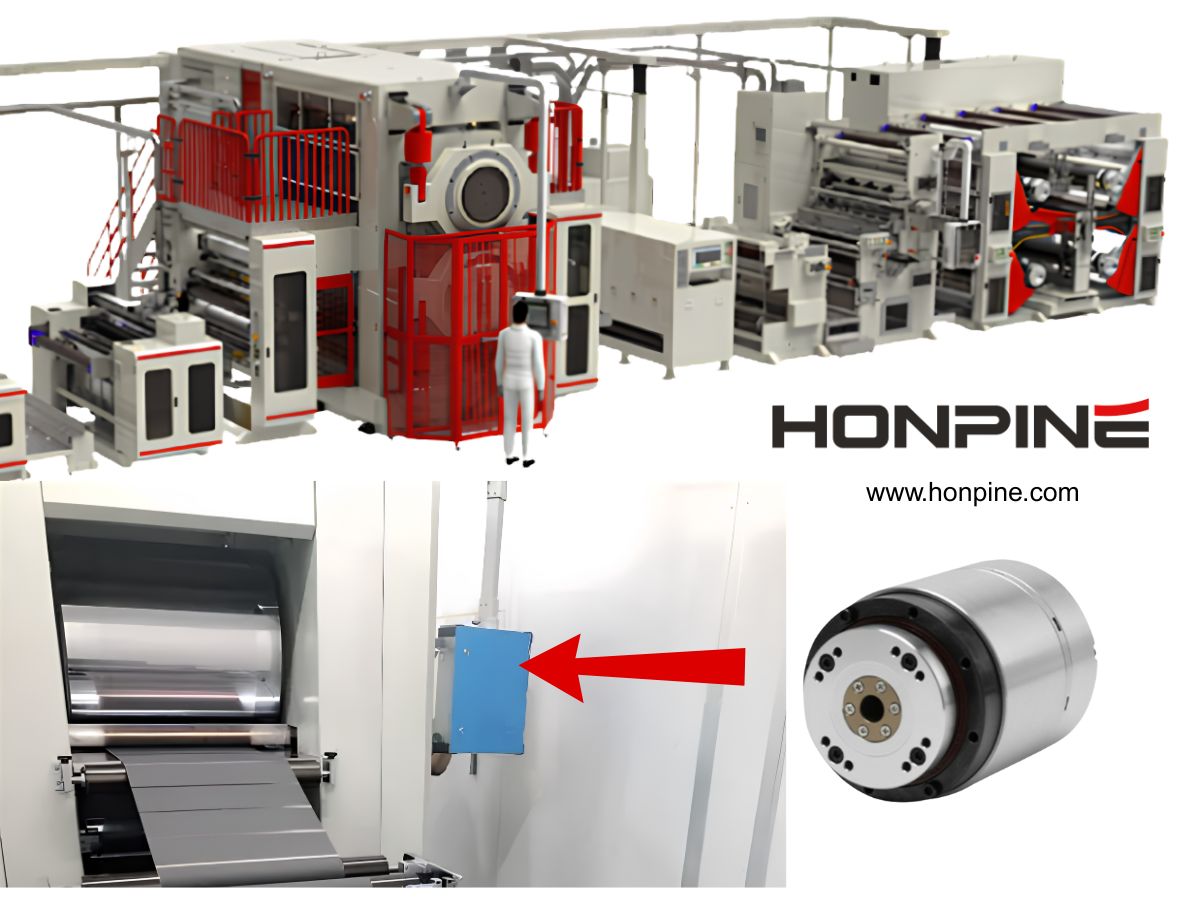
 Гармонический поворотный привод для оборудования валкового пресса литиевых аккумуляторовОборудование для производства литиевых аккумуляторов требует более высокой точности, стабильности и эффективности интеграции по мере постоянного развития производственных процессов. В оборудовании для каландрирования точное позиционирование валков, контроль давления и динамический отклик имеют решающее значение для обеспечения качества и однородности электродов.
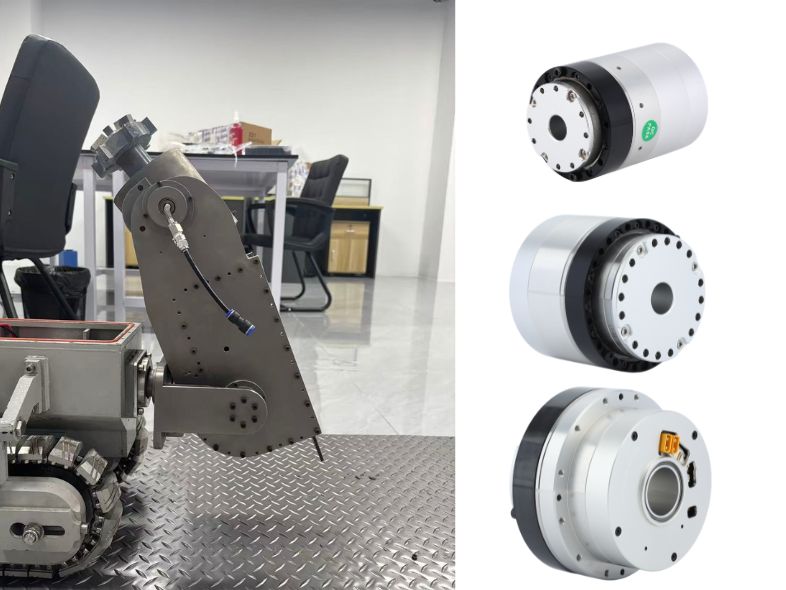
Гармонические поворотные приводы HONPINE обеспечивают высокую точность, высокую жесткость, быстрый отклик и компактную интеграцию для каландрового оборудования литиевых аккумуляторов. Благодаря практически нулевому люфту, высокой плотности крутящего момента и надежным характеристикам управления движением они помогают повысить точность оборудования и стабильность производства. Гармонические приводы суставов роботов для трубопроводных роботов и другого специального оборудованияТрубопроводные роботы работают в узких и сложных условиях, где критически важными задачами являются ограниченное монтажное пространство, высокие требования к нагрузке, прокладка кабелей и точное управление движением. Надежный привод сустава должен обеспечивать высокий крутящий момент, компактные габариты и стабильную производительность, адаптируясь к сложным условиям эксплуатации. Гармонические приводы суставов роботов объединяют прецизионную трансмиссию, моторный привод и функции датчиков в компактном модуле движения, что делает их подходящими для трубопроводных роботов и других специальных роботизированных систем. В этой статье рассматриваются ключевые требования к конструкции трубопроводных роботов и объясняется, как гармонические модули суставов роботов HONPINE HPJM помогают создавать компактные, высокопроизводительные и надежные роботизированные решения.
 Гармонический актуатор для подъёмного оборудования: точность, удельная плотность крутящего момента и компактное управление движением. ВведениеСовременному подъёмному оборудованию требуется не только вертикальное перемещение груза. Роботизированные подъёмные оси, подъёмные модули AGV и AMR, оборудование для производства полупроводников, инспекционные платформы и специализированные лебёдки всё чаще требуют высокой удельной плотности крутящего момента, точного позиционирования, малого люфта, высокой жёсткости и компактного управления движением. Гармонический актуатор объединяет гармонический привод с двигателем, а в зависимости от конфигурации — также с энкодерами, тормозами, сервоприводами и коммуникационными интерфейсами — в компактный модуль управления движением. В этой статье рассматривается применение гармонических актуаторов в различных подъёмных системах и объясняется, почему сочетание точности, удельной плотности крутящего момента, жёсткости и интеграции делает их подходящими для автоматизированных задач подъёма и позиционирования.
 Гармонические поворотные приводы для полупроводникового оборудования: прецизионное движение, конструкция с полым валом и управление FOCВсем привет, я Теодор Ли, технический директор HONPINE. В оборудовании для производства полупроводников вращательное движение — это не просто вращение механизма. Ограниченное пространство для установки, прокладка кабелей и трубок, стабильность на низких скоростях, точное позиционирование и плавно регулируемые профили движения — всё это может влиять на производительность оборудования. Именно поэтому гармонические поворотные актуаторы становятся важным решением для управления движением в полупроводниковом оборудовании. В этой статье, основываясь на нашем опыте разработки оборудования, систем подвесного транспорта, перемещения пластин, очистки и выращивания кристаллов, я расскажу, как гармоническая передача, управление двигателем на базе FOC, обратная связь энкодера, конструкция с большим полым валом и гибкие механические интерфейсы совместно обеспечивают соответствие практическим требованиям к движению в полупроводниковой отрасли.
 Миниатюрный гармонический привод для малоинвазивных хирургических роботовМалоинвазивные хирургические роботы требуют высококомпактных систем передачи, способных обеспечивать точное движение в крайне ограниченном механическом пространстве. По мере того как роботизированные инструменты становятся меньше и маневреннее, традиционные архитектуры передачи могут сталкиваться с проблемами, связанными с габаритами, эластичностью сухожилий, трением, гистерезисом и механической интеграцией. Миниатюрный гармонический привод предлагает один из возможных подходов, обеспечивая высокоточное передаточное отношение, малый люфт и компактные размеры в небольшом механическом корпусе. В этой статье я объясню, почему миниатюрная гармоническая передача актуальна для хирургической робототехники, сравню архитектуры с внешним сухожильным приводом и дистальной передачей, а также рассмотрю ключевые инженерные аспекты миниатюрного гармонического редуктора CSF-mini от HONPINE для компактных роботизированных суставов, гибких роботизированных инструментов и других прецизионных механизмов.
 Почему системам лазерной вобблинг-сварки необходим высокоточный гармонический поворотный привод?Лазерная вобблинг-сварка всё чаще применяется в производстве аккумуляторов, сварке шин, электронике, медицинских устройствах, роботизированной сварке и других высокоточных производственных процессах, где перемещение луча должно оставаться точным и повторяемым. Однако в механических системах вобблинг-сварки качество сварного шва зависит не только от параметров лазера, но и от точности механизма вращательного движения, приводящего в действие вобблинг-головку. Люфт, недостаточная крутильная жёсткость, ограниченная плотность крутящего момента и ошибки позиционирования могут напрямую влиять на фактическую траекторию луча и стабильность сварочной ванны. Поэтому высокоточное решение для вращательного движения становится важной частью современного оборудования для лазерной вобблинг-сварки. Гармонический поворотный привод сочетает прецизионную передачу, высокую жёсткость, малый люфт и компактную интеграцию, что делает его хорошо подходящим для механических вобблинг-головок, требующих контролируемого вращательного движения при динамических нагрузках.
 Когда для рулевого управления подвесным двигателем требуется гармонический поворотный привод?Рулевое управление электрическим подвесным двигателем развивается от простой механической функции к прецизионному применению для управления движением. В этой статье объясняется, когда гармонический поворотный привод становится подходящим решением, и рассматривается роль прецизионной передачи, малого люфта, высокой плотности крутящего момента, обратной связи от энкодера и компактной механической интеграции. Также рассматриваются применения в электрических лодках, автономных надводных судах, беспилотных лодках, морской робототехнике и электрических морских силовых установках, помогая инженерам понять, как выбрать подходящий поворотный привод в соответствии с крутящим моментом рулевого управления, скоростью, точностью позиционирования, условиями эксплуатации и требованиями к установке.
 Как выбрать подходящий привод шарнира робота для специализированных робототехнических применений?Выбор подходящего привода суставов робота больше не сводится к простому сравнению характеристик крутящего момента или отдельному выбору двигателя и редуктора. По мере того как гуманоидные роботы, коллаборативные роботы, промышленные роботизированные манипуляторы, медицинские роботы, мобильные манипуляторы и специализированные роботизированные системы становятся всё более разнообразными, производителям роботов необходимо одновременно учитывать крутящий момент, скорость, точность, жёсткость, вес, монтажное пространство, обратную связь, связь и безопасность. В этой статье объясняется, как инженеры могут выбрать подходящий гармонический привод сустава или двигатель сустава робота, начиная с реальной прикладной задачи и создавая решение на уровне сустава, соответствующее механической конструкции и требованиям к управлению всего робота.