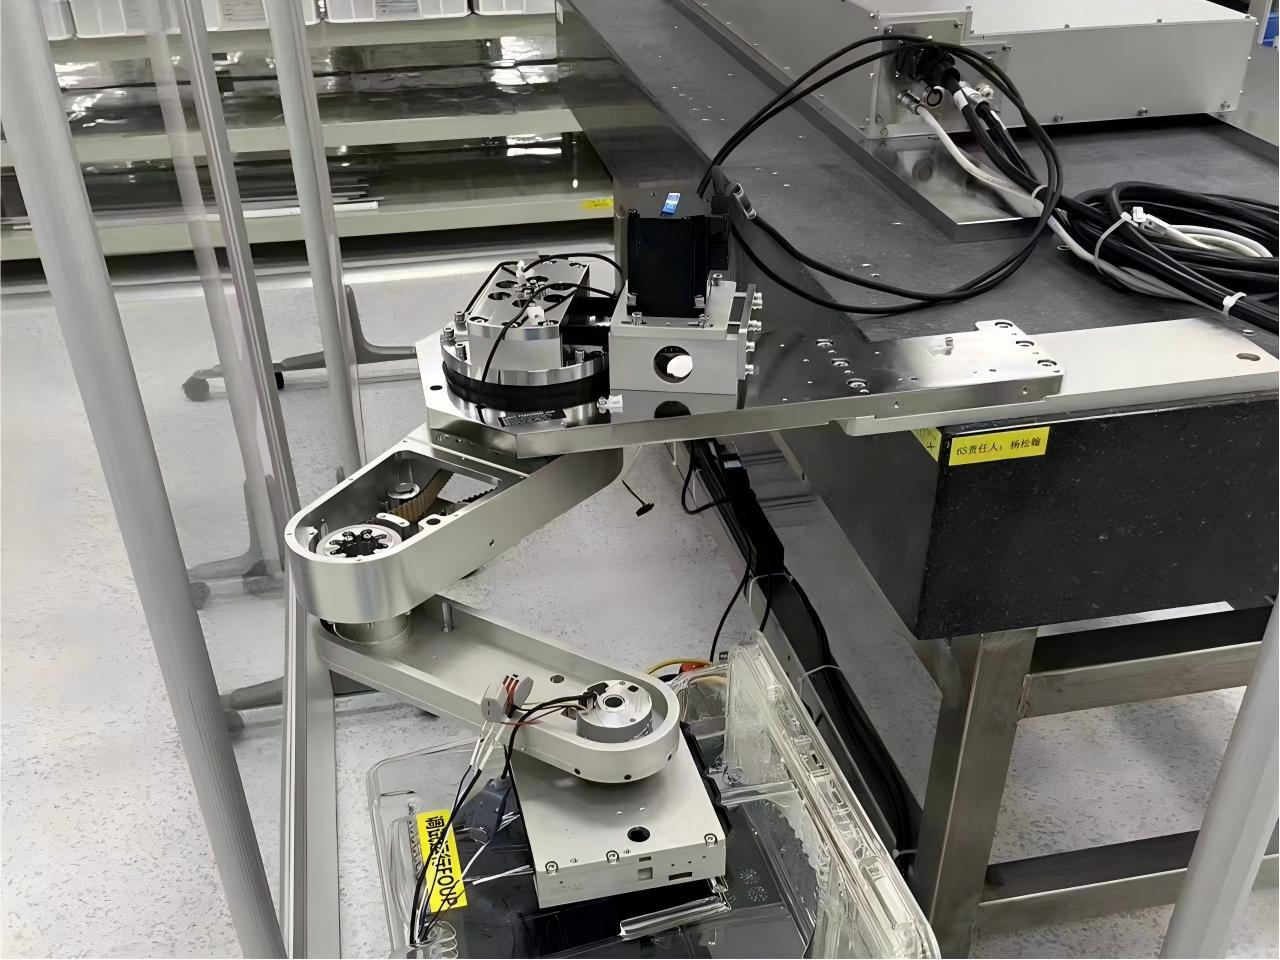
Как прецизионные редукторы, гармонические поворотные актуаторы и двигатели прямого привода позволяют модернизировать прецизионные индексные столы?
По мере роста спроса на гибкое производство в 2026 году многие производители прецизионных индексирующих столов модернизируют оборудование, чтобы соответствовать меняющимся требованиям производства. Однако при такой модернизации часто возникают трудности, связанные с люфтом в передаче, временем стабилизации после позиционирования, изменением нагрузки и интеграцией компонентов.
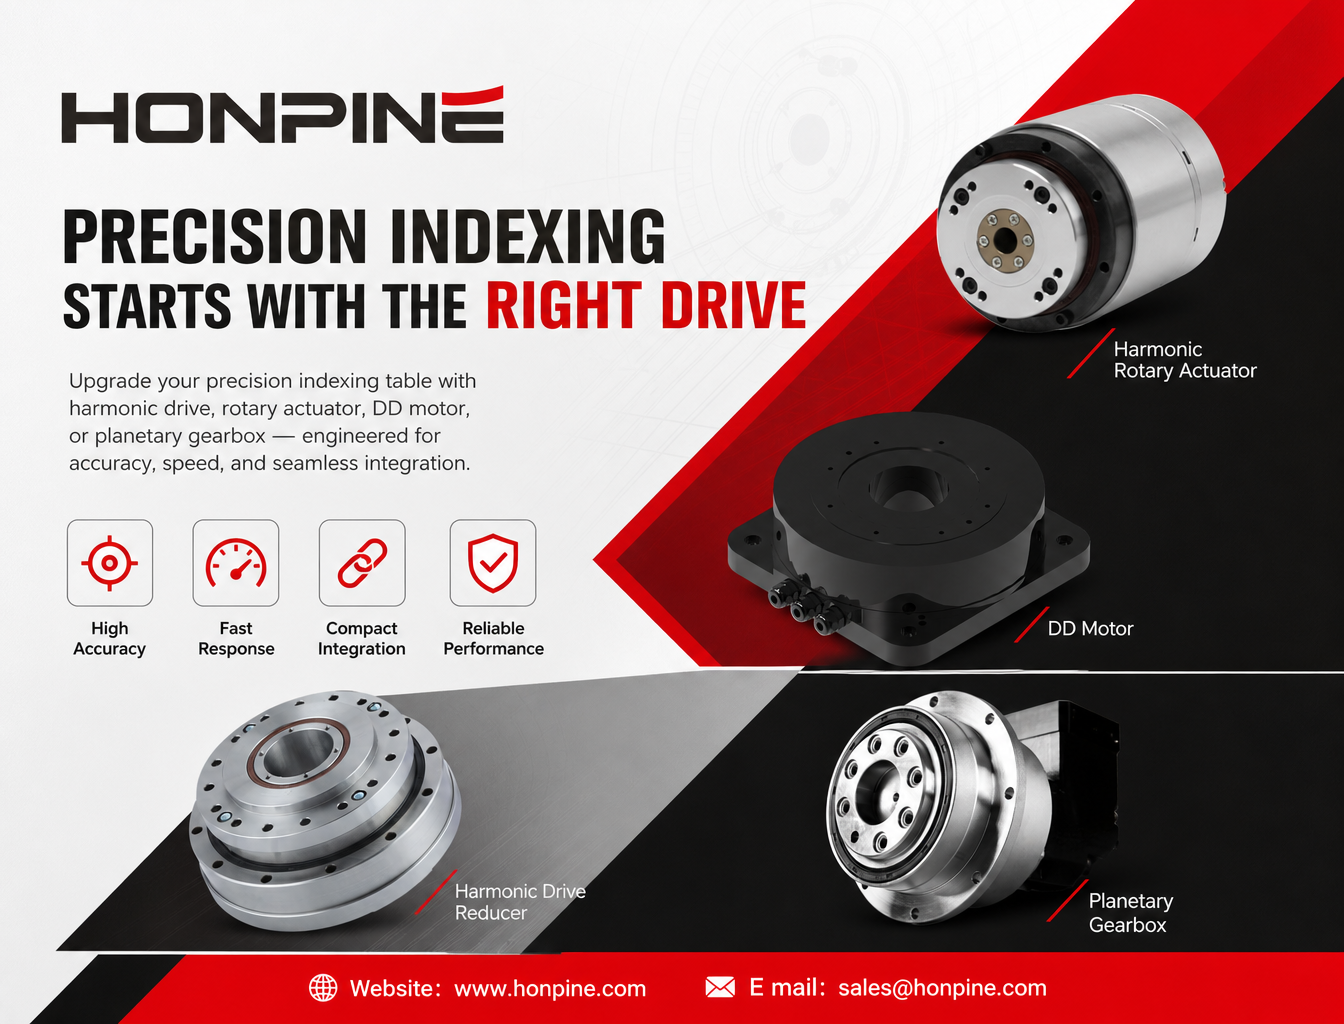
Здравствуйте! Меня зовут Теодор Ли, я технический директор HONPINE. Сегодня я расскажу, как прецизионные компоненты трансмиссии, включаяредукторы с волновой передачей,поворотные приводы с волновой передачей,моментные двигатели прямого привода (DD) ипланетарные редукторы, помогают модернизировать прецизионные индексирующие столы. Главное — выбрать подходящее решение с учетом точности позиционирования, времени индексирующего цикла, инерции нагрузки, монтажного пространства и бюджета.
1. Снижение люфта в передаче прецизионных индексирующих столов
В традиционных редукторах при переключении между прямым и обратным вращением может возникать люфт, что снижает стабильность двунаправленного позиционирования. Если люфт в передаче является основным ограничением существующего оборудования, стоит рассмотреть замену установленного редуктора наредуктор с волновой передачей HONPINE.
Рекомендуемый подход к модернизации
Сохранить существующий рабочий стол и оснастку, изменив конструкцию монтажного интерфейса редуктора.
Выбрать передаточное отношение с учетом угла индексирования, инерции рабочего стола и требуемого времени позиционирования.
Повторно выполнить пусконаладку системы с сервоприводом, энкодером и контроллером.
Проверить результаты с помощью испытаний на погрешность двунаправленного позиционирования и повторяемость.
2. Интеграция модульных приводных систем в конструкцию нового оборудования
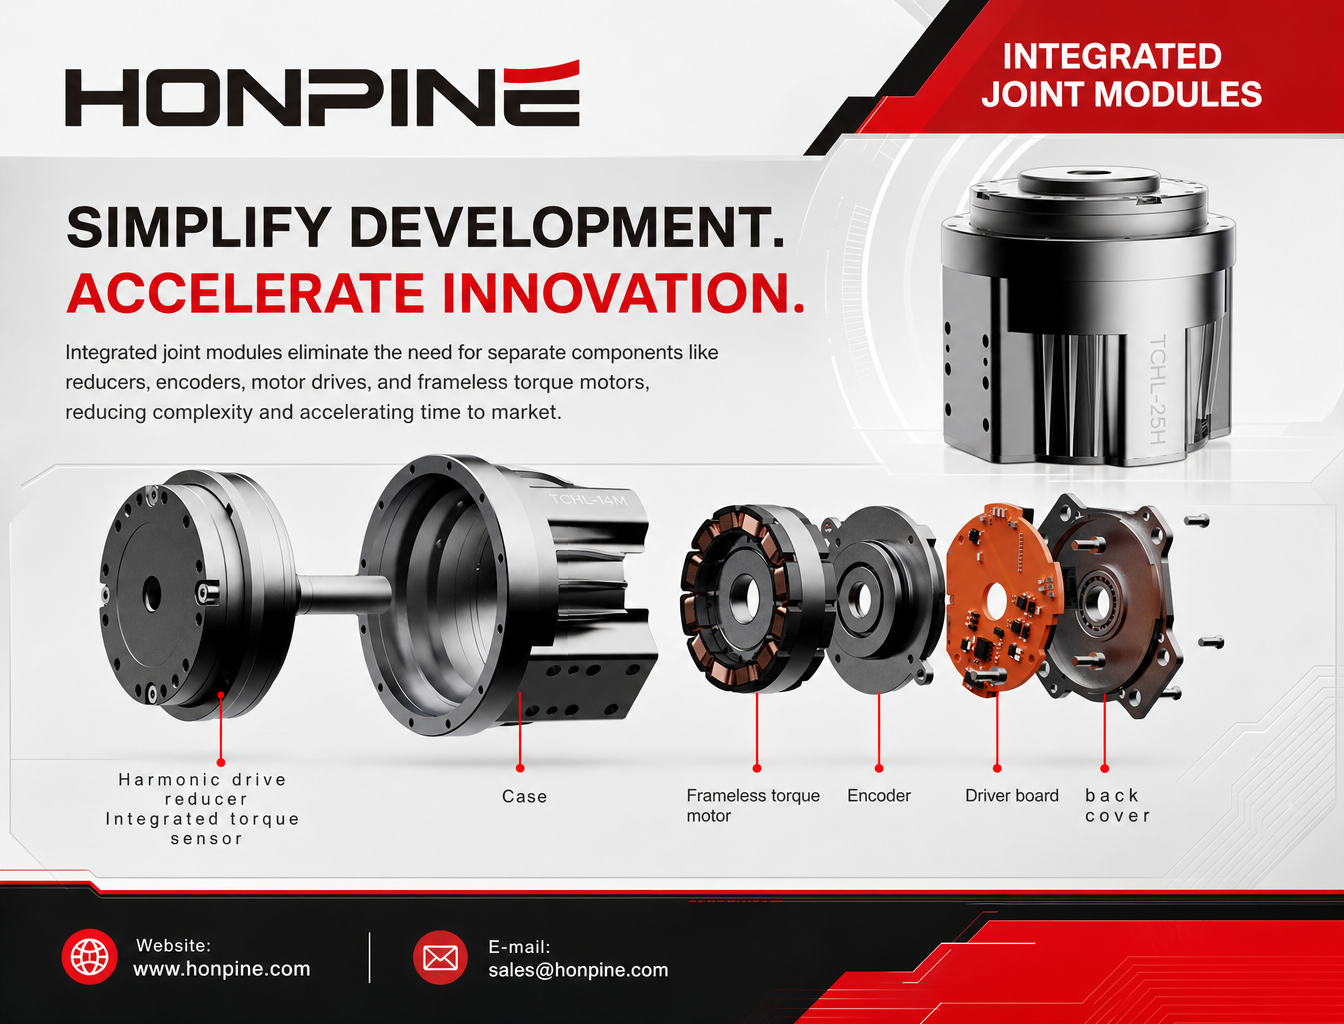
Когда двигатель, редуктор, муфта и энкодер устанавливаются как отдельные компоненты, проектирование механической части, центровка, сборка и пусконаладка могут усложниться. Вповоротных приводах с волновой передачейHONPINE такие компоненты, как редуктор с волновой передачей, безрамный моментный двигатель и энкодер, объединены в единый поворотный привод, что помогает сократить объем работ по подбору компонентов и монтажу.
Рекомендуемый подход к интеграции
- Заменить существующий распределенный приводной узел интегрированным поворотным приводом.
- Выбрать стандартное исполнение или исполнение с полым валом большого диаметра в соответствии с доступным монтажным пространством.
- Выбрать подходящую конфигурацию энкодера и, при необходимости, электромагнитный тормоз с учетом требований оборудования.
- Проверить совместимость с существующим сервоприводом и системой управления движением.
3. Повышение скорости индексирования и обеспечение непрерывного вращения с помощью двигателей прямого привода
Если индексирующему столу необходимы частые циклы пуска и останова, быстрые изменения угла или непрерывное вращение, люфт, упругость передачи и механическая цепь обычного редуктора могут ограничивать динамические характеристики. В таких случаях можно рассмотреть моментный двигатель прямого привода (DD) в качестве альтернативы.
Рекомендуемый подход к модернизации с прямым приводом
Исключить промежуточный редуктор и приводить поворотный стол непосредственно моментным двигателем.
Подобрать двигатель с учетом суммарной инерции рабочего стола, оснастки и заготовок.
Настроить соответствующую обратную связь по положению на выходной стороне.
Оптимизировать профили разгона и торможения, параметры сервопривода и жесткость конструкции, чтобы сократить время стабилизации после позиционирования.
4. Выбор подходящего решения для передачи движения с учетом области применения
При модернизации существующего оборудования или разработке нового индексирующего стола не существует единого решения для передачи движения, подходящего для всех задач. Выбор следует делать с учетом фактических условий эксплуатации, включая время индексирующего цикла, инерцию нагрузки, точность позиционирования, жесткость, режим работы, монтажное пространство и бюджет.
Подбор архитектуры передачи движения в соответствии с требованиями приложения к производительности позволяет производителям оборудования повысить стабильность позиционирования, упростить механическую интеграцию и оптимизировать динамические характеристики, создавая надежную основу для прецизионных операций индексирования.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
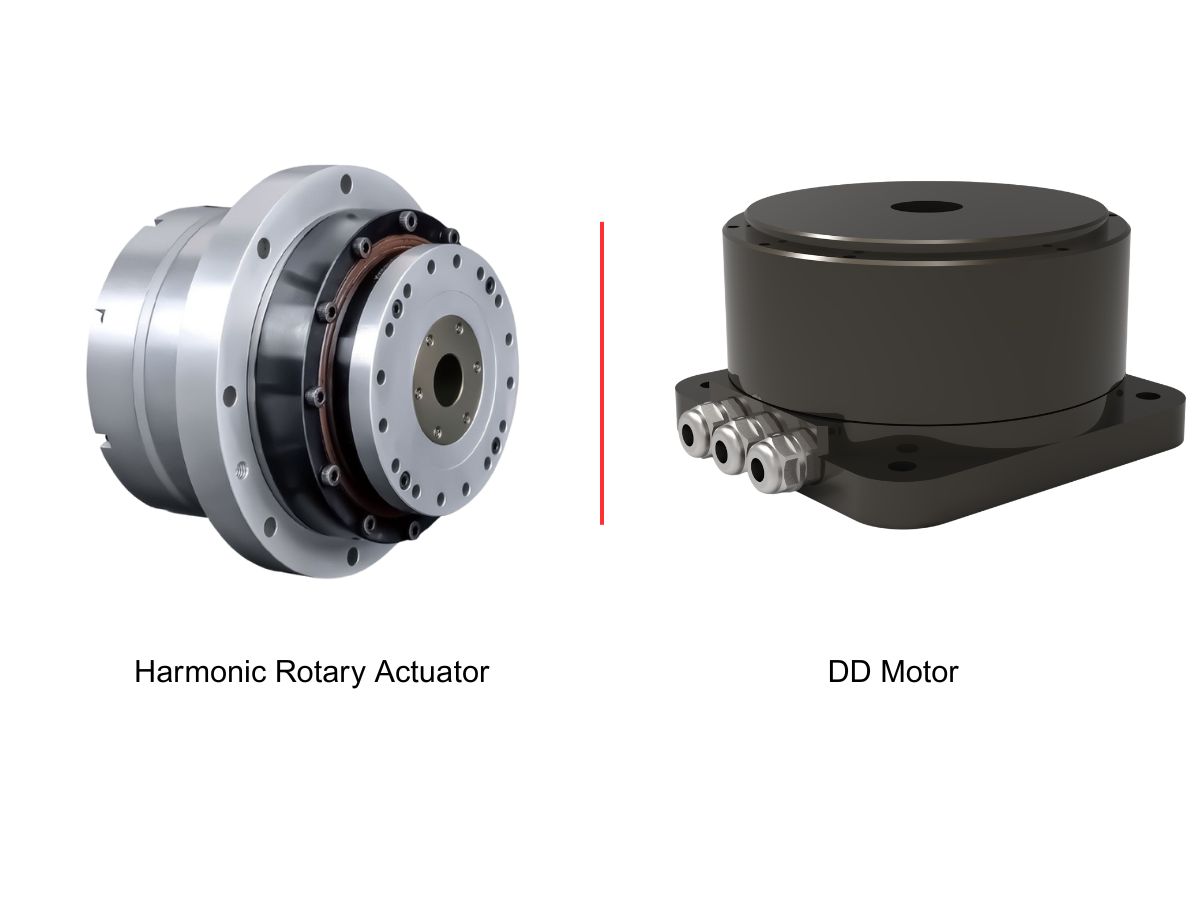
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
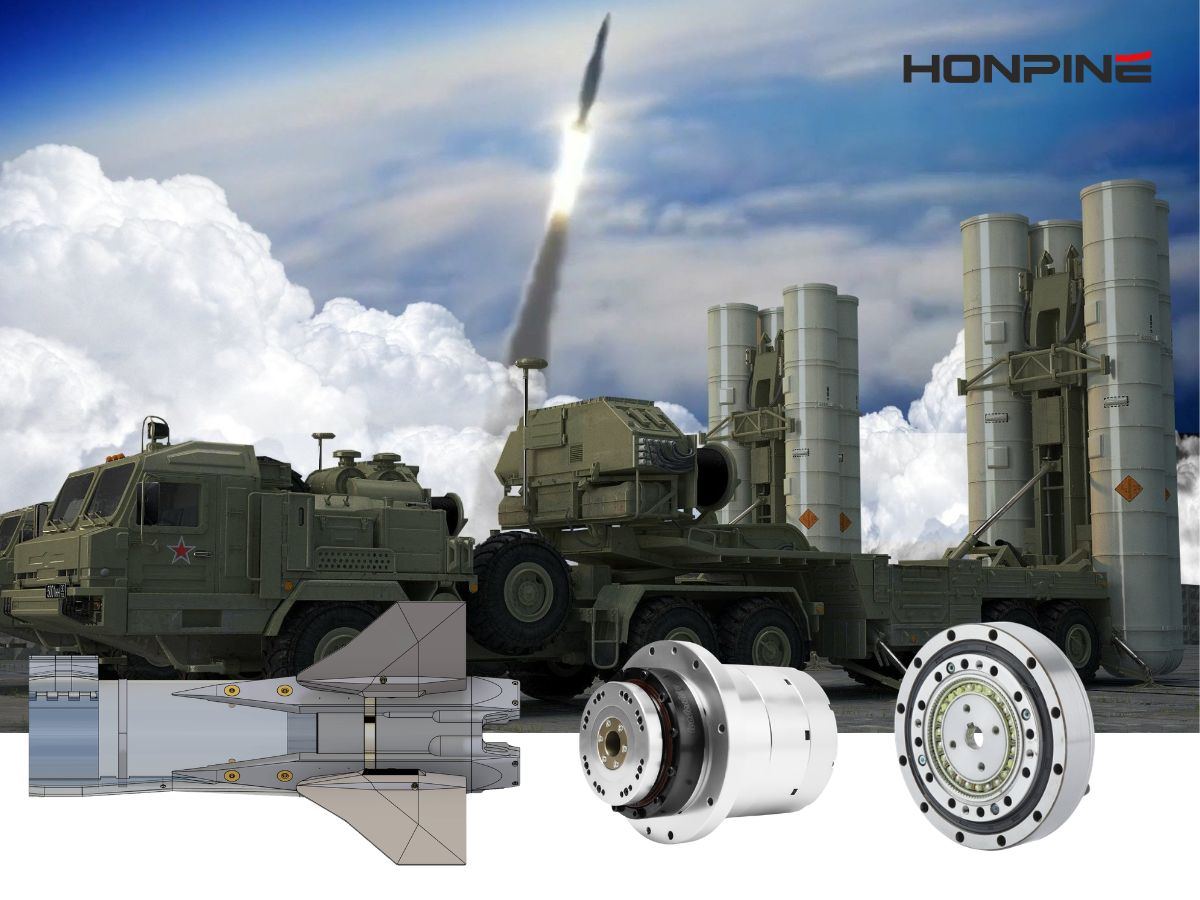
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
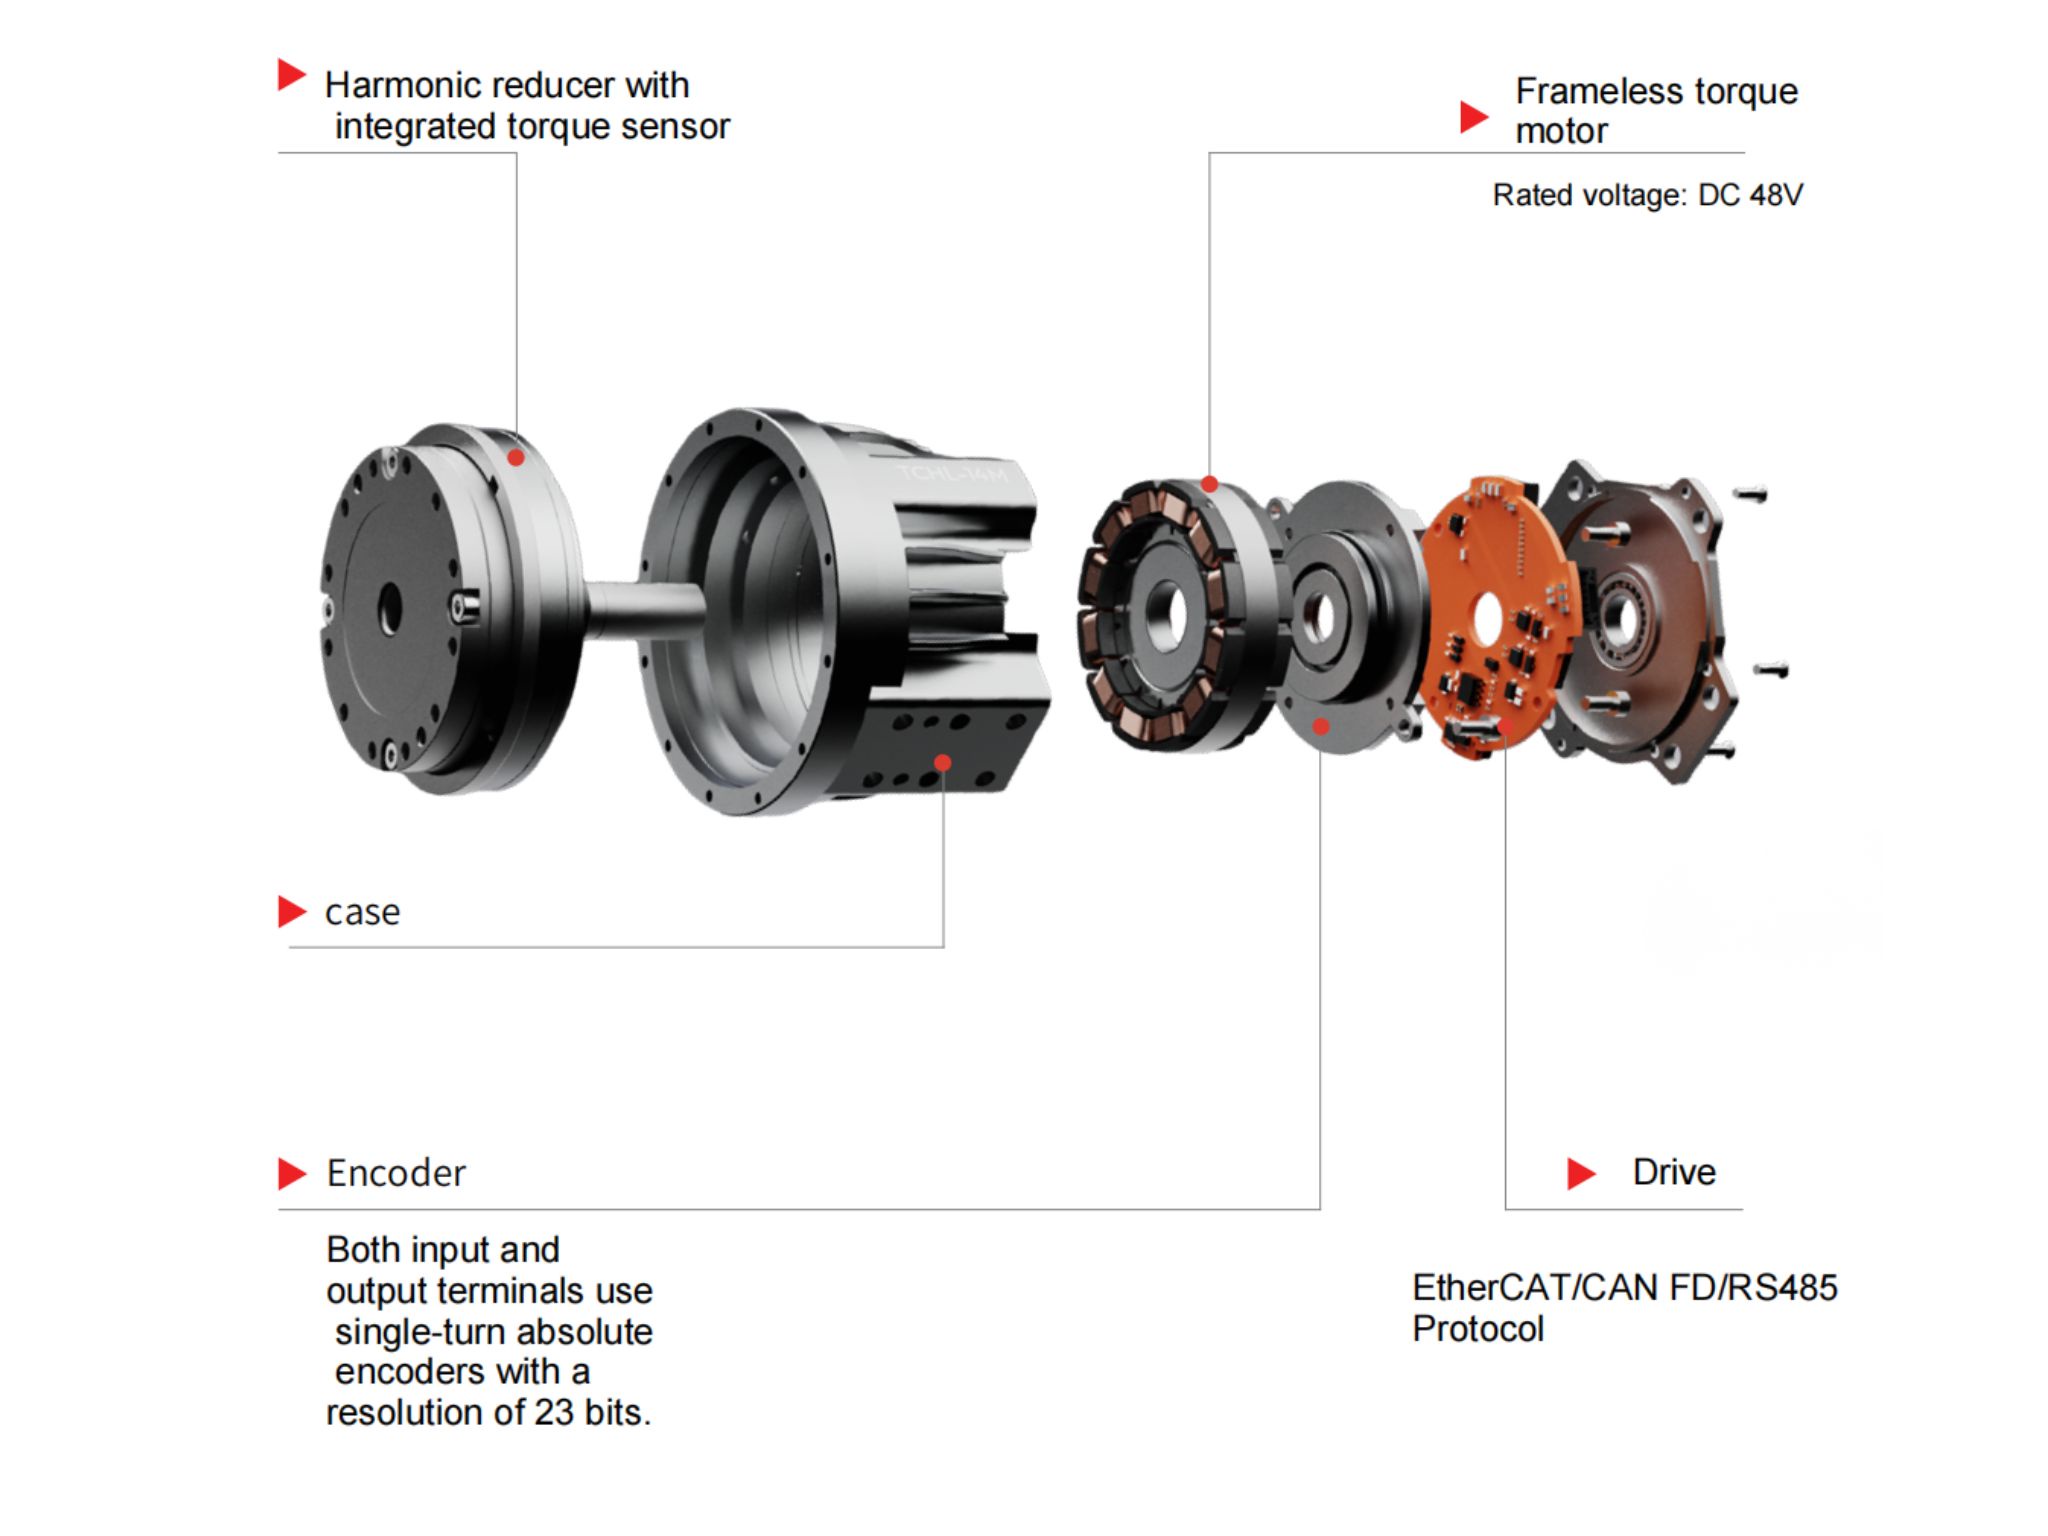
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
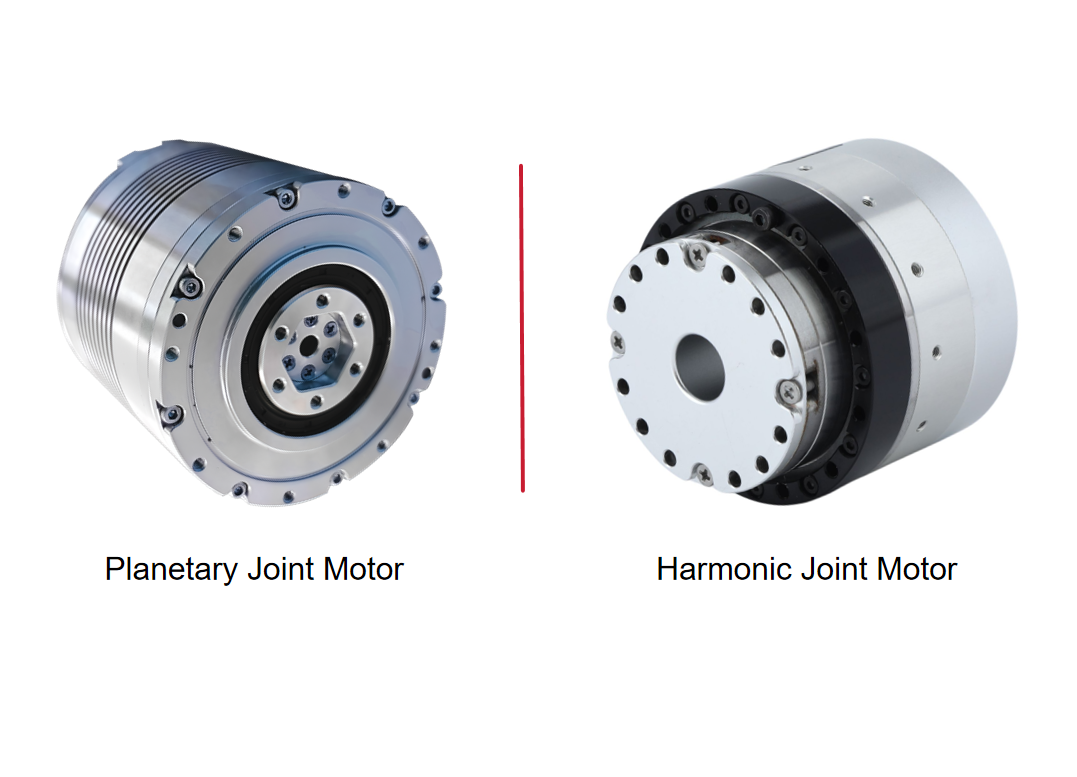
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как прецизионные редукторы, гармонические поворотные актуаторы и двигатели прямого привода позволяют модернизировать прецизионные индексные столы?Как производители могут повысить точность, динамический отклик и степень интеграции прецизионных индексных столов? По мере развития гибкого производства традиционные системы передачи могут сталкиваться с такими проблемами, как люфт, длительное время установления и сложная механическая интеграция. В этой статье рассматривается, как гармонические редукторы, гармонические поворотные актуаторы, двигатели прямого привода (DD) и планетарные редукторы предлагают практические решения для модернизации в различных условиях эксплуатации. Подбирая архитектуру привода с учетом точности позиционирования, времени цикла индексирования, инерции нагрузки и ограничений по установке, производители могут создавать более эффективные и надежные прецизионные индексные системы.
 Стоит ли производителям роботов разрабатывать собственные шарнирные модули или покупать интегрированные шарнирные модули?Стоит ли производителям роботов разрабатывать шарнирные модули самостоятельно или приобретать интегрированные шарнирные модули? В этой статье сравниваются преимущества и недостатки обоих подходов, включая затраты на разработку, владение технологиями, стабильность цепочки поставок, эффективность производства и возможности масштабирования в долгосрочной перспективе. Узнайте, почему гибридная стратегия закупок, сочетающая собственные разработки с внешними закупками, становится практичным вариантом для гуманоидных роботов, роботизированных манипуляторов и систем embodied AI.
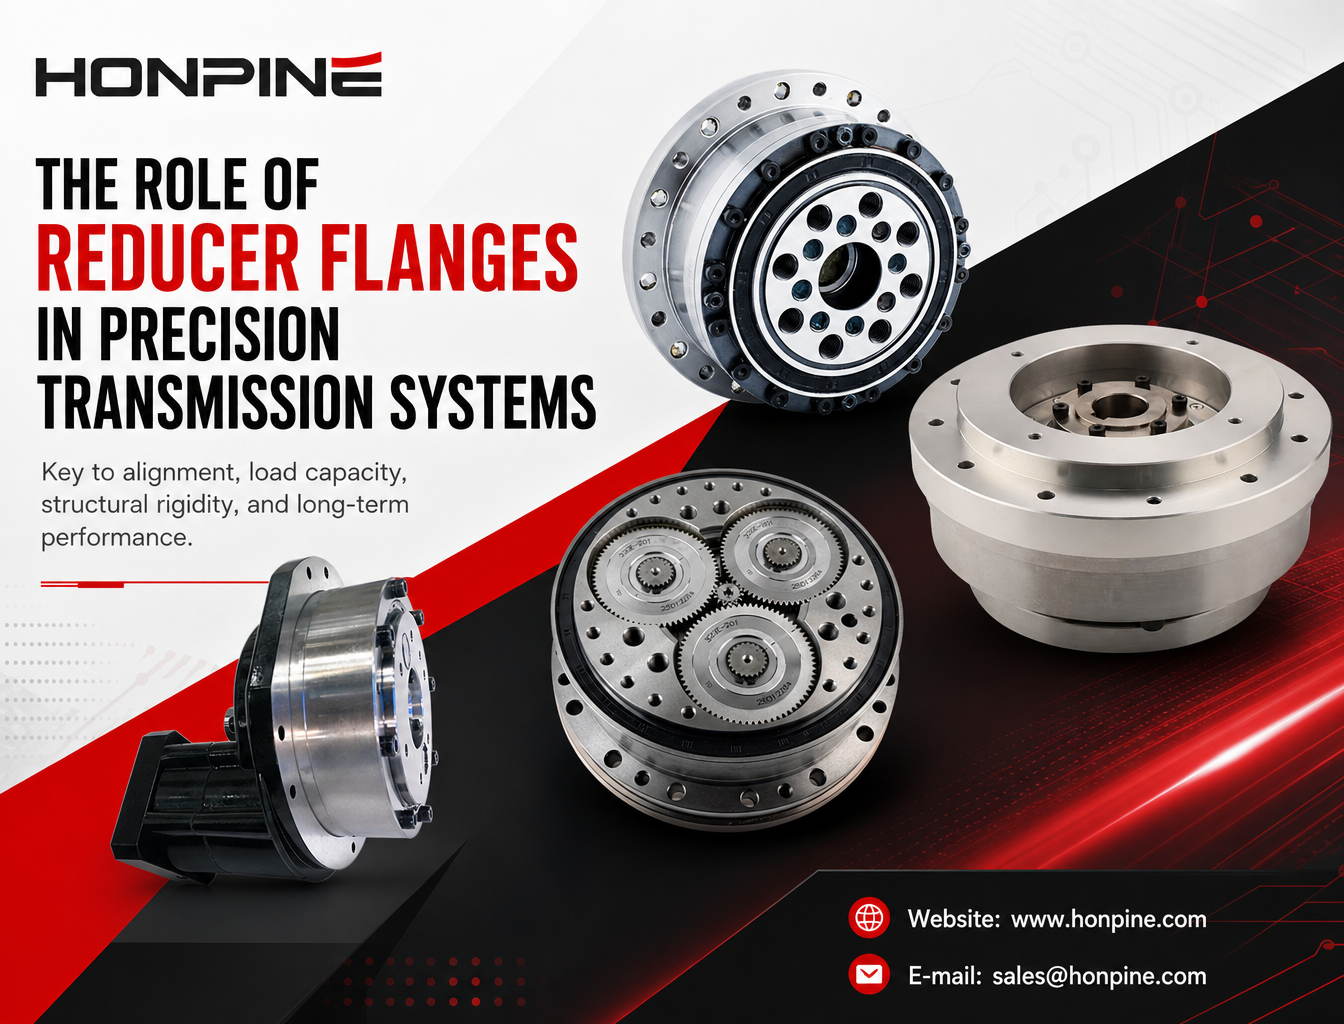
 Почему фланцы волновых и RV-редукторов — это не просто элементы механического крепления?Фланец волнового или RV-редуктора — это не просто монтажный интерфейс. Он играет ключевую роль в точности соосности, передаче нагрузки, жесткости конструкции и герметичности. Даже незначительные ошибки при проектировании или установке фланца могут повлиять на зацепление зубчатых передач, срок службы подшипников и общую надежность прецизионной системы перемещения. В этой статье Теодор Ли, технический директор HONPINE, рассказывает об основных инженерных функциях фланцев редукторов и объясняет, почему им следует уделять особое внимание при проектировании и установке прецизионных трансмиссионных систем.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. Как прецизионные редукторы, гармонические поворотные актуаторы и двигатели прямого привода позволяют модернизировать прецизионные индексные столы?Как производители могут повысить точность, динамический отклик и степень интеграции прецизионных индексных столов? По мере развития гибкого производства традиционные системы передачи могут сталкиваться с такими проблемами, как люфт, длительное время установления и сложная механическая интеграция. В этой статье рассматривается, как гармонические редукторы, гармонические поворотные актуаторы, двигатели прямого привода (DD) и планетарные редукторы предлагают практические решения для модернизации в различных условиях эксплуатации. Подбирая архитектуру привода с учетом точности позиционирования, времени цикла индексирования, инерции нагрузки и ограничений по установке, производители могут создавать более эффективные и надежные прецизионные индексные системы.
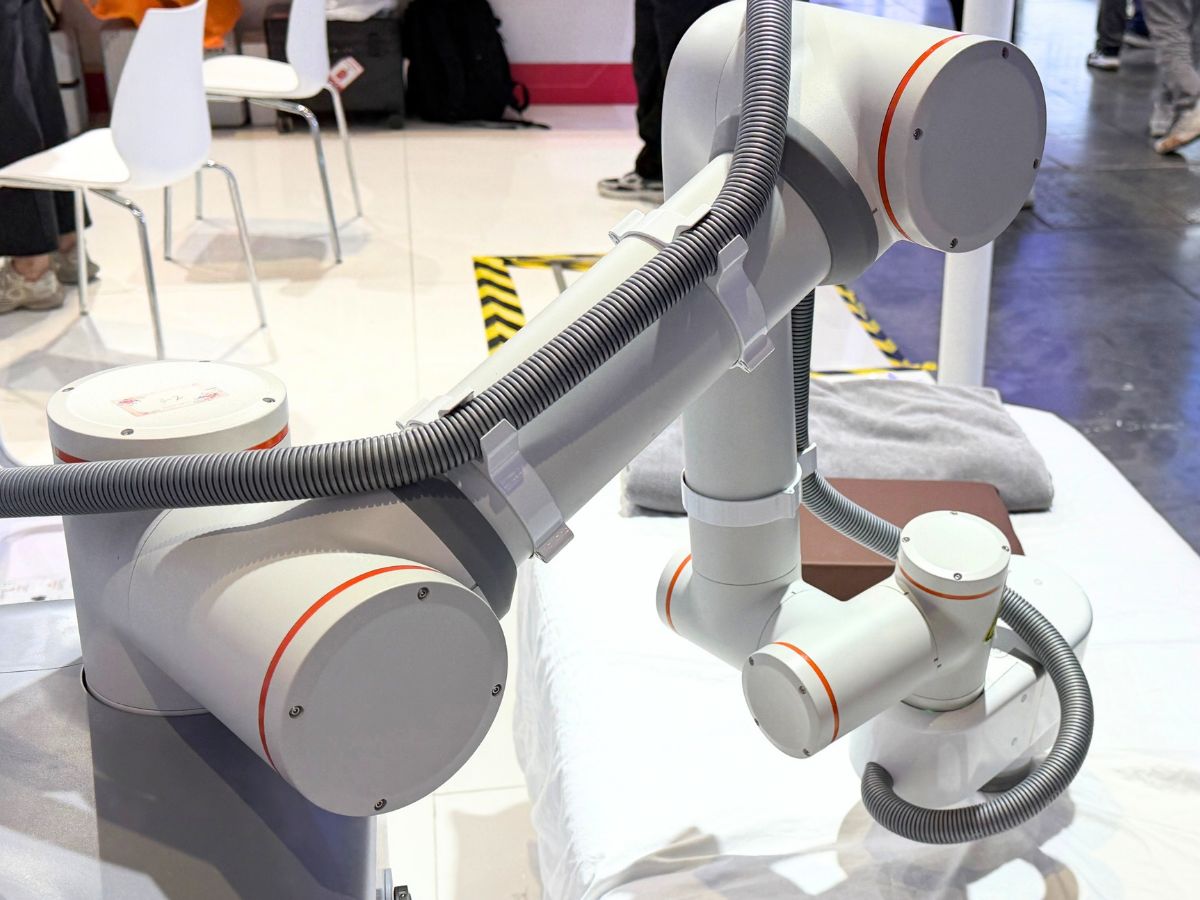
 Почему роботам для прикроватной физиотерапии нужны суставные модули с силовым управлением?Робот для физиотерапии продаёт не манипулятор, а силу, воздействующую на тело человека. Предписание задают давление, ритм и глубина воздействия, а управление положением не может их обеспечить: мягкие ткани податливы, и их свойства меняются со временем, поэтому одна и та же команда положения создаёт контактные усилия, которые могут различаться в несколько раз при воздействии на мышцы и кости. Суставные модули с волновой передачей и силовым управлением превращают контактное усилие в регулируемую по замкнутому контуру переменную — это единственный способ обеспечить повторяемость дозировки, безопасность контакта с человеком и возможность обучать технике терапевта. Отталкиваясь от одной фотографии прикроватного робота для физиотерапии, в этой статье мы анализируем конфигурацию, излагаем пять причин, по которым силовое управление необходимо, последовательно разбираем критерии выбора между TCHL и HAG от HONPINE и приводим расчёт разрешения датчика крутящего момента, необходимый для выбора типоразмера рамы.
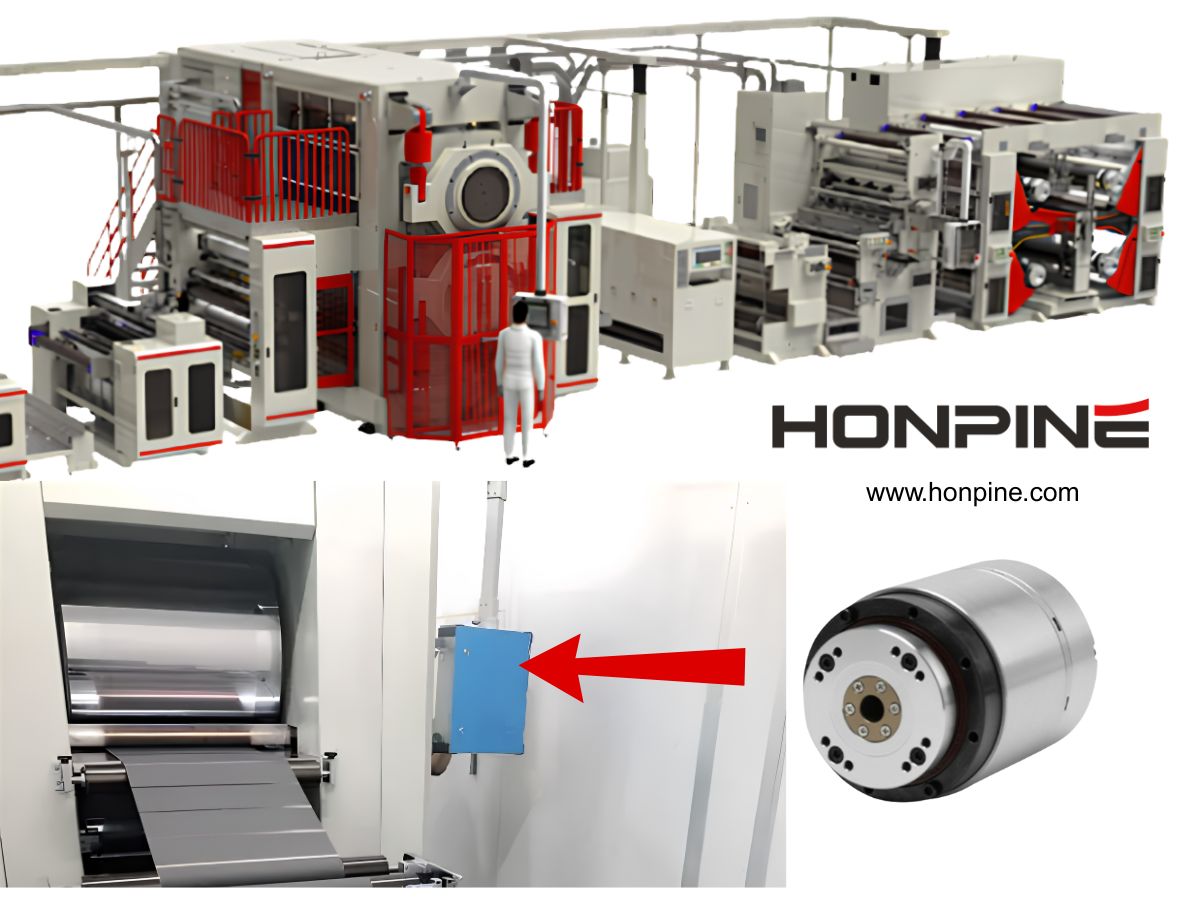
 Гармонический поворотный привод для оборудования валкового пресса литиевых аккумуляторовОборудование для производства литиевых аккумуляторов требует более высокой точности, стабильности и эффективности интеграции по мере постоянного развития производственных процессов. В оборудовании для каландрирования точное позиционирование валков, контроль давления и динамический отклик имеют решающее значение для обеспечения качества и однородности электродов.
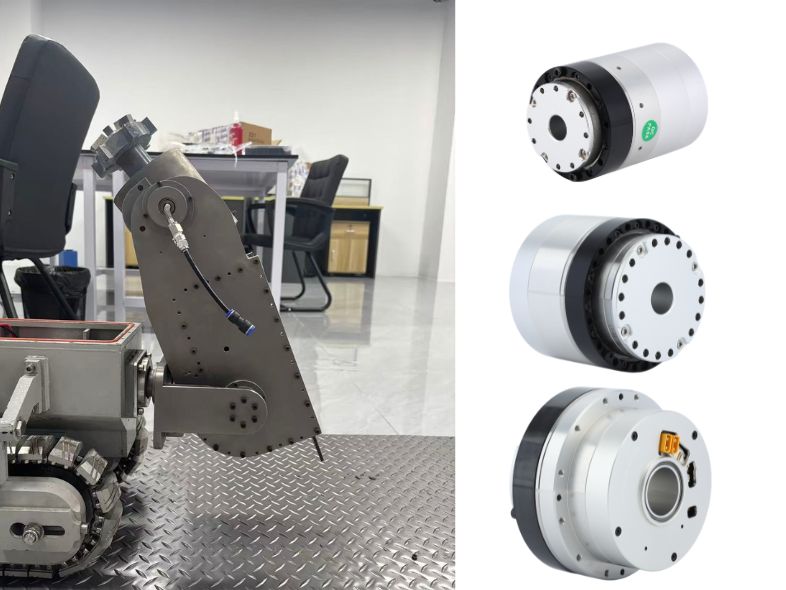
Гармонические поворотные приводы HONPINE обеспечивают высокую точность, высокую жесткость, быстрый отклик и компактную интеграцию для каландрового оборудования литиевых аккумуляторов. Благодаря практически нулевому люфту, высокой плотности крутящего момента и надежным характеристикам управления движением они помогают повысить точность оборудования и стабильность производства. Гармонические приводы суставов роботов для трубопроводных роботов и другого специального оборудованияТрубопроводные роботы работают в узких и сложных условиях, где критически важными задачами являются ограниченное монтажное пространство, высокие требования к нагрузке, прокладка кабелей и точное управление движением. Надежный привод сустава должен обеспечивать высокий крутящий момент, компактные габариты и стабильную производительность, адаптируясь к сложным условиям эксплуатации. Гармонические приводы суставов роботов объединяют прецизионную трансмиссию, моторный привод и функции датчиков в компактном модуле движения, что делает их подходящими для трубопроводных роботов и других специальных роботизированных систем. В этой статье рассматриваются ключевые требования к конструкции трубопроводных роботов и объясняется, как гармонические модули суставов роботов HONPINE HPJM помогают создавать компактные, высокопроизводительные и надежные роботизированные решения.
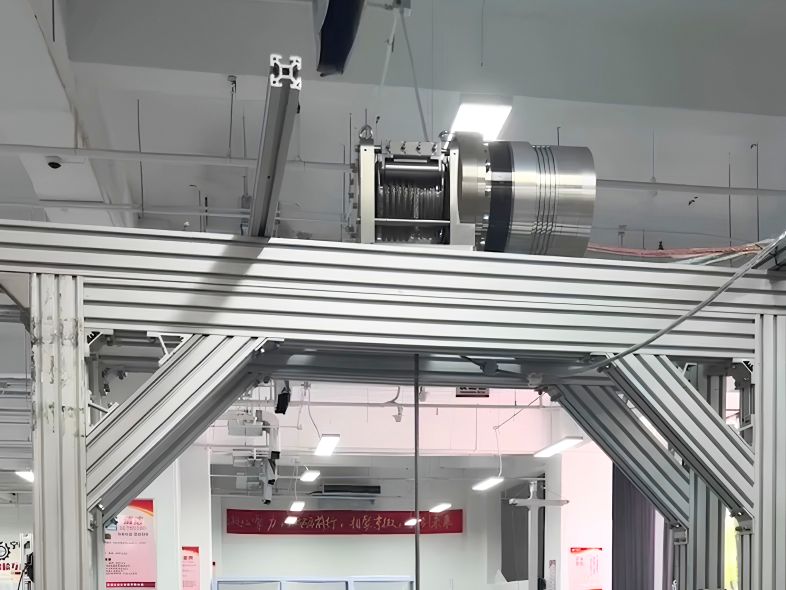
 Гармонический актуатор для подъёмного оборудования: точность, удельная плотность крутящего момента и компактное управление движением. ВведениеСовременному подъёмному оборудованию требуется не только вертикальное перемещение груза. Роботизированные подъёмные оси, подъёмные модули AGV и AMR, оборудование для производства полупроводников, инспекционные платформы и специализированные лебёдки всё чаще требуют высокой удельной плотности крутящего момента, точного позиционирования, малого люфта, высокой жёсткости и компактного управления движением. Гармонический актуатор объединяет гармонический привод с двигателем, а в зависимости от конфигурации — также с энкодерами, тормозами, сервоприводами и коммуникационными интерфейсами — в компактный модуль управления движением. В этой статье рассматривается применение гармонических актуаторов в различных подъёмных системах и объясняется, почему сочетание точности, удельной плотности крутящего момента, жёсткости и интеграции делает их подходящими для автоматизированных задач подъёма и позиционирования.
 Гармонические поворотные приводы для полупроводникового оборудования: прецизионное движение, конструкция с полым валом и управление FOCВсем привет, я Теодор Ли, технический директор HONPINE. В оборудовании для производства полупроводников вращательное движение — это не просто вращение механизма. Ограниченное пространство для установки, прокладка кабелей и трубок, стабильность на низких скоростях, точное позиционирование и плавно регулируемые профили движения — всё это может влиять на производительность оборудования. Именно поэтому гармонические поворотные актуаторы становятся важным решением для управления движением в полупроводниковом оборудовании. В этой статье, основываясь на нашем опыте разработки оборудования, систем подвесного транспорта, перемещения пластин, очистки и выращивания кристаллов, я расскажу, как гармоническая передача, управление двигателем на базе FOC, обратная связь энкодера, конструкция с большим полым валом и гибкие механические интерфейсы совместно обеспечивают соответствие практическим требованиям к движению в полупроводниковой отрасли.
 Миниатюрный гармонический привод для малоинвазивных хирургических роботовМалоинвазивные хирургические роботы требуют высококомпактных систем передачи, способных обеспечивать точное движение в крайне ограниченном механическом пространстве. По мере того как роботизированные инструменты становятся меньше и маневреннее, традиционные архитектуры передачи могут сталкиваться с проблемами, связанными с габаритами, эластичностью сухожилий, трением, гистерезисом и механической интеграцией. Миниатюрный гармонический привод предлагает один из возможных подходов, обеспечивая высокоточное передаточное отношение, малый люфт и компактные размеры в небольшом механическом корпусе. В этой статье я объясню, почему миниатюрная гармоническая передача актуальна для хирургической робототехники, сравню архитектуры с внешним сухожильным приводом и дистальной передачей, а также рассмотрю ключевые инженерные аспекты миниатюрного гармонического редуктора CSF-mini от HONPINE для компактных роботизированных суставов, гибких роботизированных инструментов и других прецизионных механизмов.
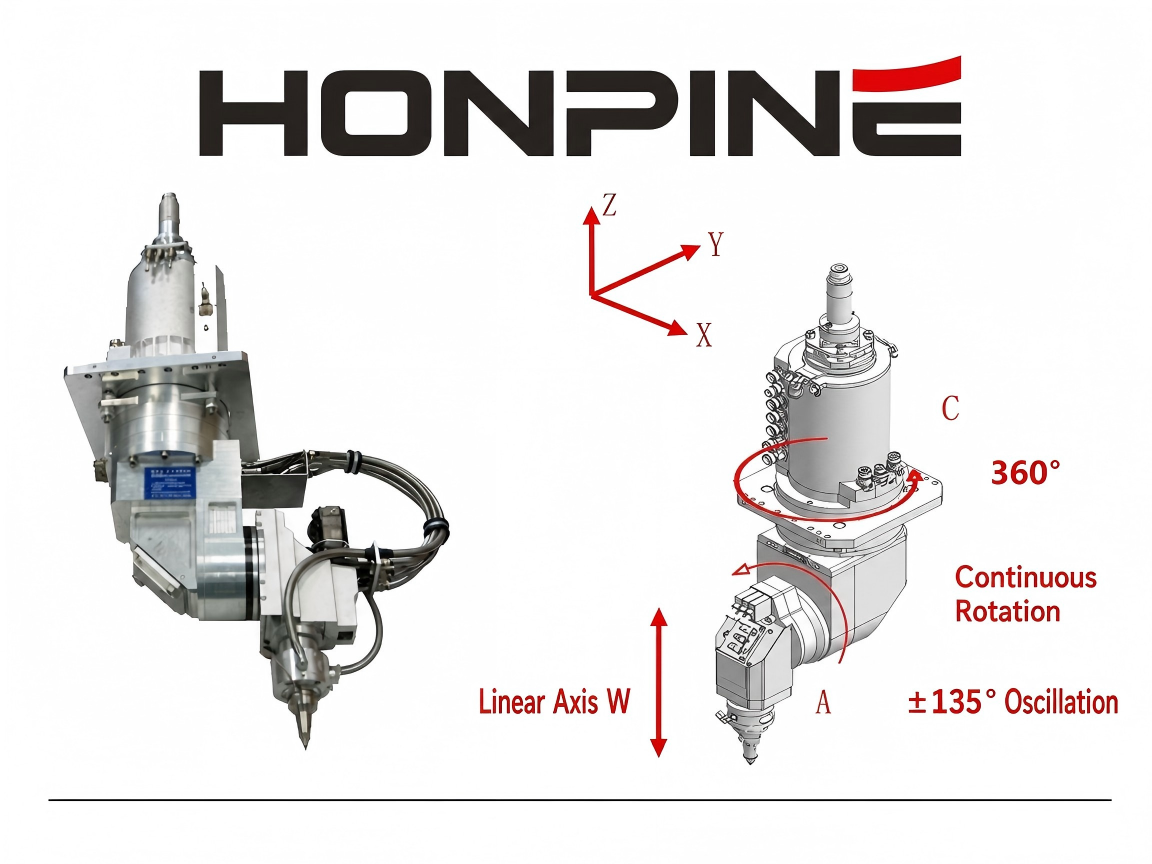
 Почему системам лазерной вобблинг-сварки необходим высокоточный гармонический поворотный привод?Лазерная вобблинг-сварка всё чаще применяется в производстве аккумуляторов, сварке шин, электронике, медицинских устройствах, роботизированной сварке и других высокоточных производственных процессах, где перемещение луча должно оставаться точным и повторяемым. Однако в механических системах вобблинг-сварки качество сварного шва зависит не только от параметров лазера, но и от точности механизма вращательного движения, приводящего в действие вобблинг-головку. Люфт, недостаточная крутильная жёсткость, ограниченная плотность крутящего момента и ошибки позиционирования могут напрямую влиять на фактическую траекторию луча и стабильность сварочной ванны. Поэтому высокоточное решение для вращательного движения становится важной частью современного оборудования для лазерной вобблинг-сварки. Гармонический поворотный привод сочетает прецизионную передачу, высокую жёсткость, малый люфт и компактную интеграцию, что делает его хорошо подходящим для механических вобблинг-головок, требующих контролируемого вращательного движения при динамических нагрузках.
 Когда для рулевого управления подвесным двигателем требуется гармонический поворотный привод?Рулевое управление электрическим подвесным двигателем развивается от простой механической функции к прецизионному применению для управления движением. В этой статье объясняется, когда гармонический поворотный привод становится подходящим решением, и рассматривается роль прецизионной передачи, малого люфта, высокой плотности крутящего момента, обратной связи от энкодера и компактной механической интеграции. Также рассматриваются применения в электрических лодках, автономных надводных судах, беспилотных лодках, морской робототехнике и электрических морских силовых установках, помогая инженерам понять, как выбрать подходящий поворотный привод в соответствии с крутящим моментом рулевого управления, скоростью, точностью позиционирования, условиями эксплуатации и требованиями к установке.
 Как выбрать подходящий привод шарнира робота для специализированных робототехнических применений?Выбор подходящего привода суставов робота больше не сводится к простому сравнению характеристик крутящего момента или отдельному выбору двигателя и редуктора. По мере того как гуманоидные роботы, коллаборативные роботы, промышленные роботизированные манипуляторы, медицинские роботы, мобильные манипуляторы и специализированные роботизированные системы становятся всё более разнообразными, производителям роботов необходимо одновременно учитывать крутящий момент, скорость, точность, жёсткость, вес, монтажное пространство, обратную связь, связь и безопасность. В этой статье объясняется, как инженеры могут выбрать подходящий гармонический привод сустава или двигатель сустава робота, начиная с реальной прикладной задачи и создавая решение на уровне сустава, соответствующее механической конструкции и требованиям к управлению всего робота.
 Гармонический поворотный привод для поворотной оси станка с ЧПУ: высокоточное решение для гравировальных станковУзнайте, как гармонические поворотные приводы повышают эффективность поворотной оси станков с ЧПУ для 4-осевых и 5-осевых гравировальных станков благодаря точному позиционированию, низкому люфту, высокой жёсткости и компактной интеграции.