




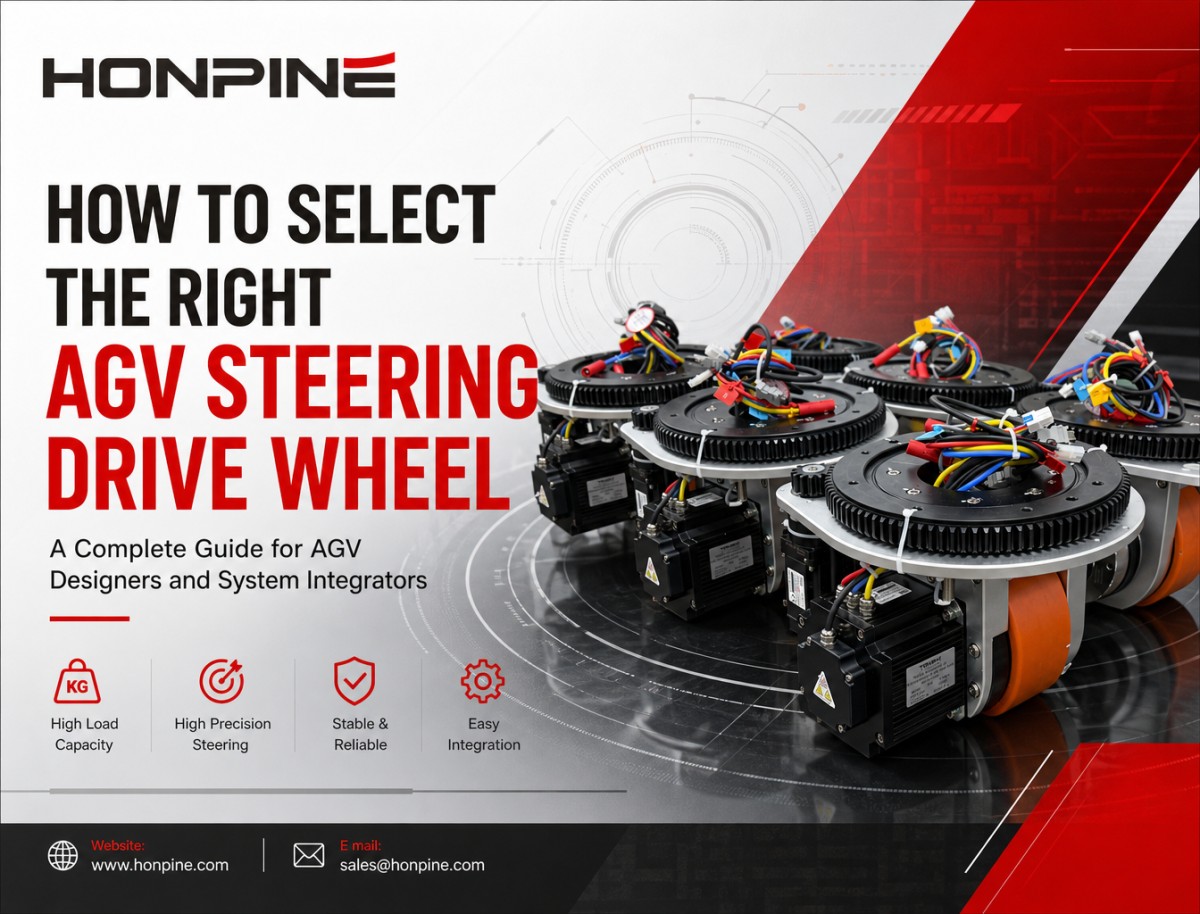
Поворотное приводное колесо AGV-робота: подробное руководство по компонентам, применению и выбору
По мере развития интеллектуального производства и роста важности гибкой внутризаводской логистики автоматизированные транспортные средства (AGV) и автономные мобильные роботы (AMR) стали незаменимыми для автоматизированной обработки материалов. Поворотное приводное колесо AGV — ключевой компонент шасси мобильного робота, объединяющий тяговую функцию и рулевое управление в одном приводном узле. Оно играет важную роль в автономных погрузчиках, мобильных роботах для тяжелых условий эксплуатации и другом промышленном оборудовании для обработки материалов.
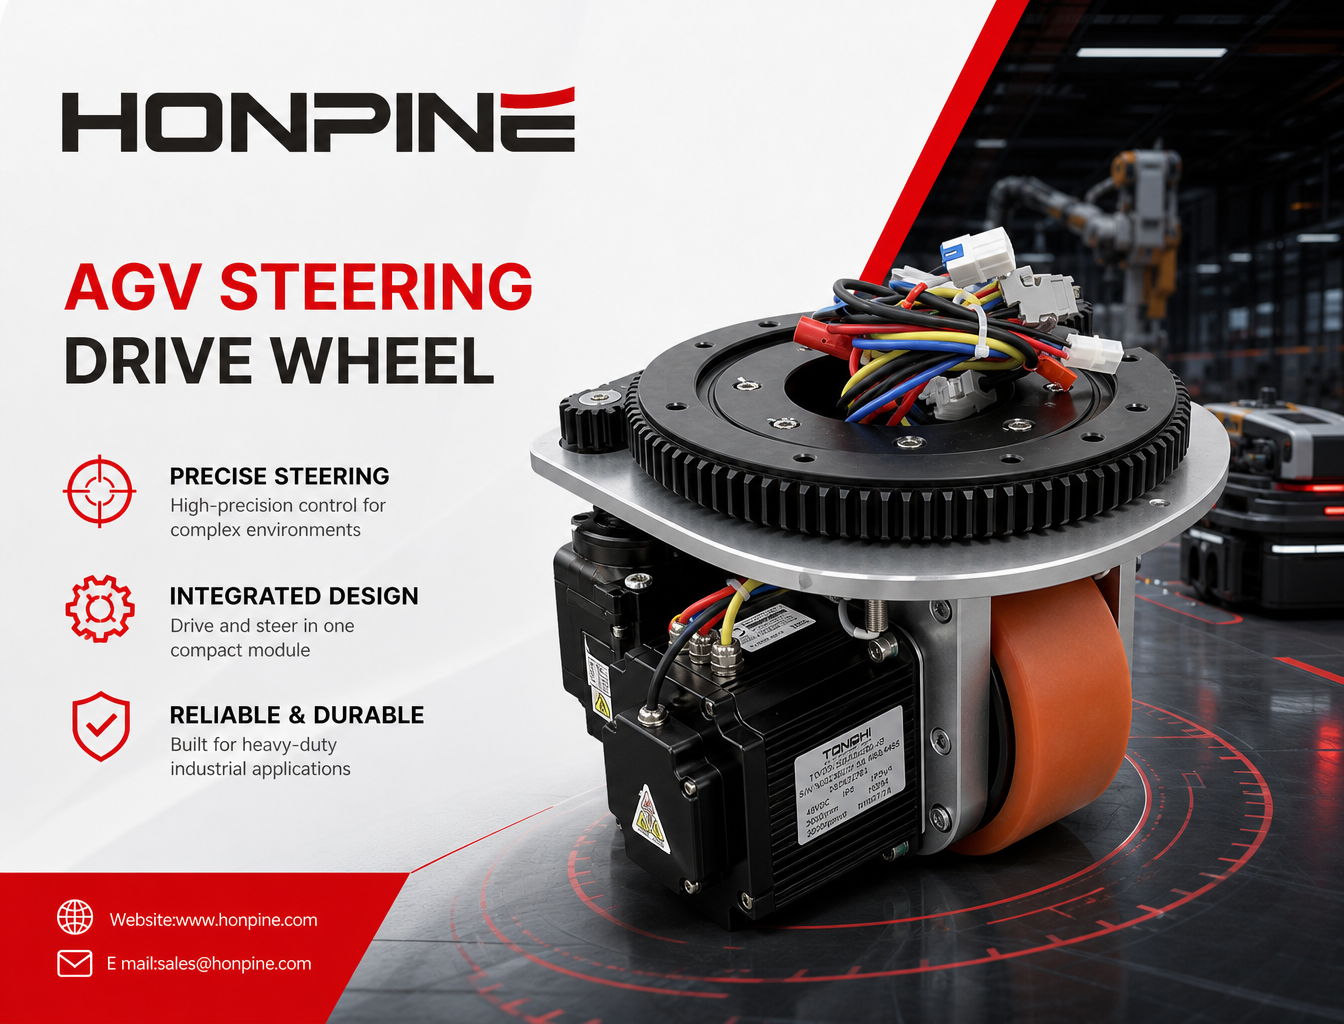
Объединяя тягу и активное рулевое управление в одном интегрированном модуле, поворотное приводное колесо AGV работает подобно интеллектуальным «ногам» и системе автоматического рулевого управления робота, обеспечивая маневренность и точную навигацию в сложных промышленных условиях.
Что такое поворотное приводное колесо AGV?
Поворотное приводное колесо AGV — это интегрированный приводной модуль, объединяющий ведущее колесо и механизм активного рулевого управления. В отличие от обычных колес с дифференциальным приводом или пассивных поворотных колес, оно может независимо управлять как вращением колеса, так и углом поворота.
Такая конструкция позволяет AGV двигаться вперед и назад, точно менять направление и, если шасси оснащено подходящей конфигурацией колес и системой управления движением, перемещаться вбок и по диагонали, а также разворачиваться на месте.
Благодаря высокоинтегрированной модульной конструкции поворотное приводное колесо избавляет производителей оборудования от необходимости отдельно подбирать и собирать двигатели, редукторы, подшипники и другие компоненты привода. Это упрощает проектирование шасси, механическую сборку и наладку, поэтому такое решение широко применяется в промышленных мобильных роботах, тяжелых AGV и автономных погрузчиках.
Из каких основных компонентов состоит поворотное приводное колесо AGV?
1. Сервопривод тяги
Тяговая система обычно состоит из специализированного тягового сервомотора и планетарного редуктора. Она создает усилие, необходимое для движения вперед и назад, обеспечивая стабильное тяговое усилие и контролируемую скорость при транспортировке материалов.
Двигатель и редуктор необходимо подбирать с учетом нагрузки на транспортное средство, требований к ускорению, рабочей скорости и состояния пола.
2. Сервопривод рулевого управления
Система рулевого управления состоит из независимого сервомотора и прецизионного редукционного механизма. Она регулирует угол поворота колесного узла, позволяя AGV точно менять направление и быстро реагировать на команды движения.
Точное управление рулевым механизмом помогает транспортному средству следовать заданному маршруту и маневрировать в узких проходах, у рабочих станций и в других ограниченных пространствах.
3. Опорно-поворотный подшипник
Опорно-поворотный подшипник поддерживает вращающийся колесный узел и обеспечивает поворот. В зависимости от механической конструкции он должен выдерживать совокупные нагрузки, возникающие при работе транспортного средства, включая радиальные и осевые нагрузки, а также опрокидывающие моменты.
Правильно подобранный опорно-поворотный подшипник обеспечивает плавное рулевое управление, надежную поддержку нагрузки и длительный срок службы при частых рабочих циклах.
4. Датчики и тормозные компоненты
Поворотное приводное колесо может оснащаться отдельными энкодерами тягового привода и рулевого управления. Эти датчики передают данные о скорости вращения колеса или положении двигателя, а также об угле поворота, обеспечивая замкнутое управление при подключении к соответствующему сервоконтроллеру.
В зависимости от конструкции тормоза и конфигурации системы также может устанавливаться электромагнитный тормоз для фиксации колеса или предотвращения самопроизвольного движения при отключении питания.
Для тяжелых условий эксплуатации тормозную систему следует выбирать и проверять с учетом нагрузки, уклона, тормозного пути и требований безопасности транспортного средства. Нельзя считать, что тормоз исключает риск самопроизвольного движения при любых условиях эксплуатации.
5. Колесо и монтажное основание
На колесе обычно используется полиуретановый протектор или покрытие, обеспечивающие сбалансированное сочетание износостойкости, сцепления и снижения шума на подходящих промышленных полах.
Интегрированный монтажный фланец или основание упрощают установку на шасси AGV и помогают стандартизировать механические интерфейсы. Материал, диаметр и твердость колеса, а также конструкцию протектора следует подбирать с учетом состояния пола, грузоподъемности, требований к чистоте и ожидаемого срока службы.
Почему стоит выбрать поворотные приводные колеса AGV для промышленных мобильных роботов?
1. Маневренность в ограниченном пространстве
Активный приводной модуль с рулевым управлением позволяет транспортному средству управлять направлением движения независимо от скорости вращения колеса. В зависимости от количества и расположения поворотных приводных колес AGV может выполнять крутые повороты, двигаться по диагонали и вбок, а также разворачиваться на месте.
Эти возможности особенно полезны в узких заводских проходах, среди плотно расположенных рабочих станций и на складах с ограниченным пространством.
2. Решения для разных требований к грузоподъемности
Поворотные приводные колеса AGV выпускаются в различных размерах и с разной грузоподъемностью, что позволяет применять их для самых разных задач — от перевозки легких грузов до транспортировки тяжелых паллет, оснастки и пресс-форм.
При выборе подходящего модуля необходимо учитывать общую массу транспортного средства, распределение полезной нагрузки, нагрузку на колесо, ускорение, состояние пола и рабочий цикл.
3. Интегрированная конструкция для упрощения системной интеграции
Модульное поворотное приводное колесо объединяет основные механические и электромеханические компоненты в компактный узел. Это снижает необходимость проектировать интерфейсы между отдельно приобретенными двигателями, редукторами, подшипниками и механизмами рулевого управления.
Для производителей AGV подходящий интегрированный модуль может упростить механическое проектирование, сократить время сборки и наладки и уменьшить объем работ по разработке.
4. Стабильное движение благодаря сервоприводному управлению с обратной связью
При использовании подходящих сервоприводов и устройств обратной связи тяговая система и система рулевого управления могут регулировать скорость вращения колеса и угол поворота в замкнутом контуре.
Это обеспечивает контролируемые ускорение и торможение, точное рулевое управление и повторяемость движения. Фактическая точность позиционирования и стабильность работы зависят от системы управления, разрешения датчиков, механических допусков, состояния пола и конфигурации транспортного средства.
Где применяются поворотные приводные колеса AGV?
Поворотные приводные колеса AGV используются в промышленной автоматизации и внутризаводской логистике, где важны контролируемое движение, гибкая навигация и надежная транспортировка материалов.
1. Производство в сфере новой энергетики
На предприятиях по производству литиевых аккумуляторов, фотоэлектрических систем и систем накопления энергии AGV перевозят материалы, паллеты, оснастку и незавершенную продукцию между производственными участками.
Поворотные приводные колеса помогают транспортным средствам маневрировать на производственных линиях и адаптироваться к меняющимся требованиям к перемещению материалов.
2. Автомобилестроение и производство автокомпонентов
На автомобильных заводах AGV перевозят компоненты, технологическую оснастку, пресс-формы и заготовки между сборочными станциями и производственными зонами.
Поворотный приводной модуль обеспечивает гибкость маршрута и маневренность в производственной среде, где маршруты движения и расположение рабочих станций могут меняться.
3. Интеллектуальные склады и внутризаводская логистика
Поворотные приводные колеса могут использоваться в автономных погрузчиках, подхватных AGV, складских транспортных роботах и других автоматизированных транспортных средствах для обработки материалов.
В зависимости от конструкции транспортного средства они обеспечивают перевозку паллет, работу со стеллажами, перемещение товаров и движение по узким складским проходам.
4. Производство электроники, фармацевтической продукции и продуктов питания
На предприятиях по производству электроники, а также в отдельных фармацевтических и пищевых производствах AGV могут использоваться для перемещения компонентов, контейнеров и производственных материалов.
Материал колеса, чистоту поверхности, уровень шума и устойчивость к чистящим средствам следует подбирать с учетом конкретных условий эксплуатации. Для применения в чистых помещениях или при необходимости соблюдения гигиенических требований могут потребоваться специальные материалы колес и уплотнительные решения.
5. Механическая обработка и тяжелая обработка материалов
На производственных предприятиях тяжелые AGV используют для перемещения пресс-форм, металлических заготовок, компонентов оборудования и других грузов большой массы.
В таких задачах поворотное приводное колесо должно обеспечивать достаточную грузоподъемность и тяговое усилие, а также соответствовать требованиям к точности рулевого управления, тормозным характеристикам и рабочему циклу.
Как выбрать подходящее поворотное приводное колесо AGV?
При выборе поворотного приводного колеса AGV необходимо учитывать механическую конструкцию транспортного средства, полезную нагрузку, профиль движения и условия эксплуатации.
1. Номинальная грузоподъемность
Определите общую массу транспортного средства и полезную нагрузку, затем рассчитайте нагрузку на каждое колесо в реалистичных условиях эксплуатации. Учитывайте неравномерное распределение нагрузки, ускорение, торможение, стыки напольного покрытия и другие динамические воздействия. Не следует без проверки делить общую нагрузку поровну между колесами.
2. Тяговый момент
Тяговый момент должен быть достаточным для разгона транспортного средства, преодоления сопротивления качению и подъема на предусмотренный уклон. При расчете следует учитывать радиус колеса, общую массу, целевое ускорение, состояние пола и требуемый рабочий цикл.
3. Момент рулевого управления
Момент рулевого управления зависит от нагрузки на колесо, трения между шиной и полом, геометрии оси поворота и сопротивления при повороте. Выбранный модуль должен обеспечивать достаточный момент для надежного поворота колесного узла в ожидаемых условиях эксплуатации.
4. Диаметр колеса и установочные размеры
Диаметр колеса влияет на дорожный просвет, преодоление препятствий, сопротивление качению и соотношение между частотой вращения колеса и скоростью транспортного средства. Также необходимо проверить соответствие шасси монтажного интерфейса, общей высоты, размеров фланца и доступного пространства для установки.
5. Максимальная скорость движения и скорость поворота
Проверьте требования как к максимальной скорости движения, так и к быстродействию рулевого управления. Модуль должен обеспечивать заданную скорость AGV, ускорение, маневры при повороте и точность позиционирования, не выходя за допустимые рабочие пределы.
6. Рабочее напряжение и интерфейс управления
Убедитесь, что номинальное напряжение модуля совместимо с системой электропитания транспортного средства. Также проверьте сервопривод, тип энкодера, протокол связи, проводку, управление тормозом и требования к интеграции с контроллером транспортного средства.
7. Диапазон поворота и конфигурация движения
Определите, требуется ли для применения ограниченный угол поворота или непрерывное вращение. Также проверьте, может ли все шасси AGV перемещаться вбок и по диагонали или разворачиваться на месте. Эти возможности зависят от общей компоновки колес и стратегии управления движением, а не только от поворотного приводного колеса.
8. Условия эксплуатации и рабочий цикл
Учитывайте материал пола, наличие пыли и влаги, температуру, процедуры очистки, продолжительность работы и доступ для технического обслуживания. Для непрерывной промышленной эксплуатации оцените тепловые характеристики, требования к торможению, срок службы подшипников, износ колес и ремонтопригодность.
Заключение
Поворотные приводные колеса AGV — важные компоненты современных платформ мобильных роботов, объединяющие тягу и активное рулевое управление в одном интегрированном модуле. Благодаря маневренности, модульной конструкции и совместимости с сервоприводным управлением с обратной связью они подходят для широкого спектра применений — от внутризаводской логистики и автономных погрузчиков до транспортировки тяжелых грузов.
При выборе важно учитывать не только полезную нагрузку. На производительность и надежность транспортного средства также влияют тяговый момент, момент рулевого управления, диаметр колеса, скорость, диапазон поворота, электрическая совместимость и условия эксплуатации.
По мере развития интеллектуального производства и гибкой логистики правильно подобранные поворотные приводные колеса AGV помогают производителям мобильных роботов упростить интеграцию, повысить маневренность и создавать более адаптивные автоматизированные системы обработки материалов.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
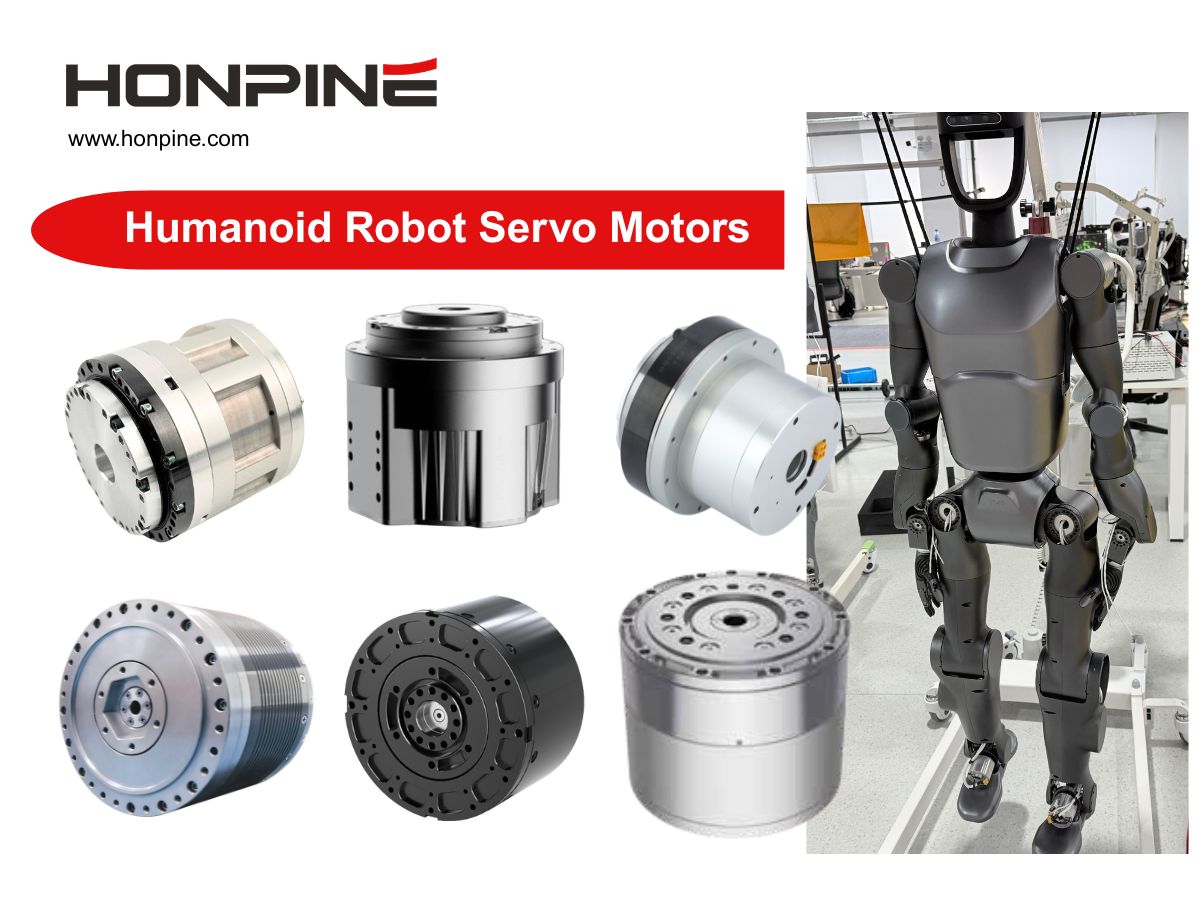
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
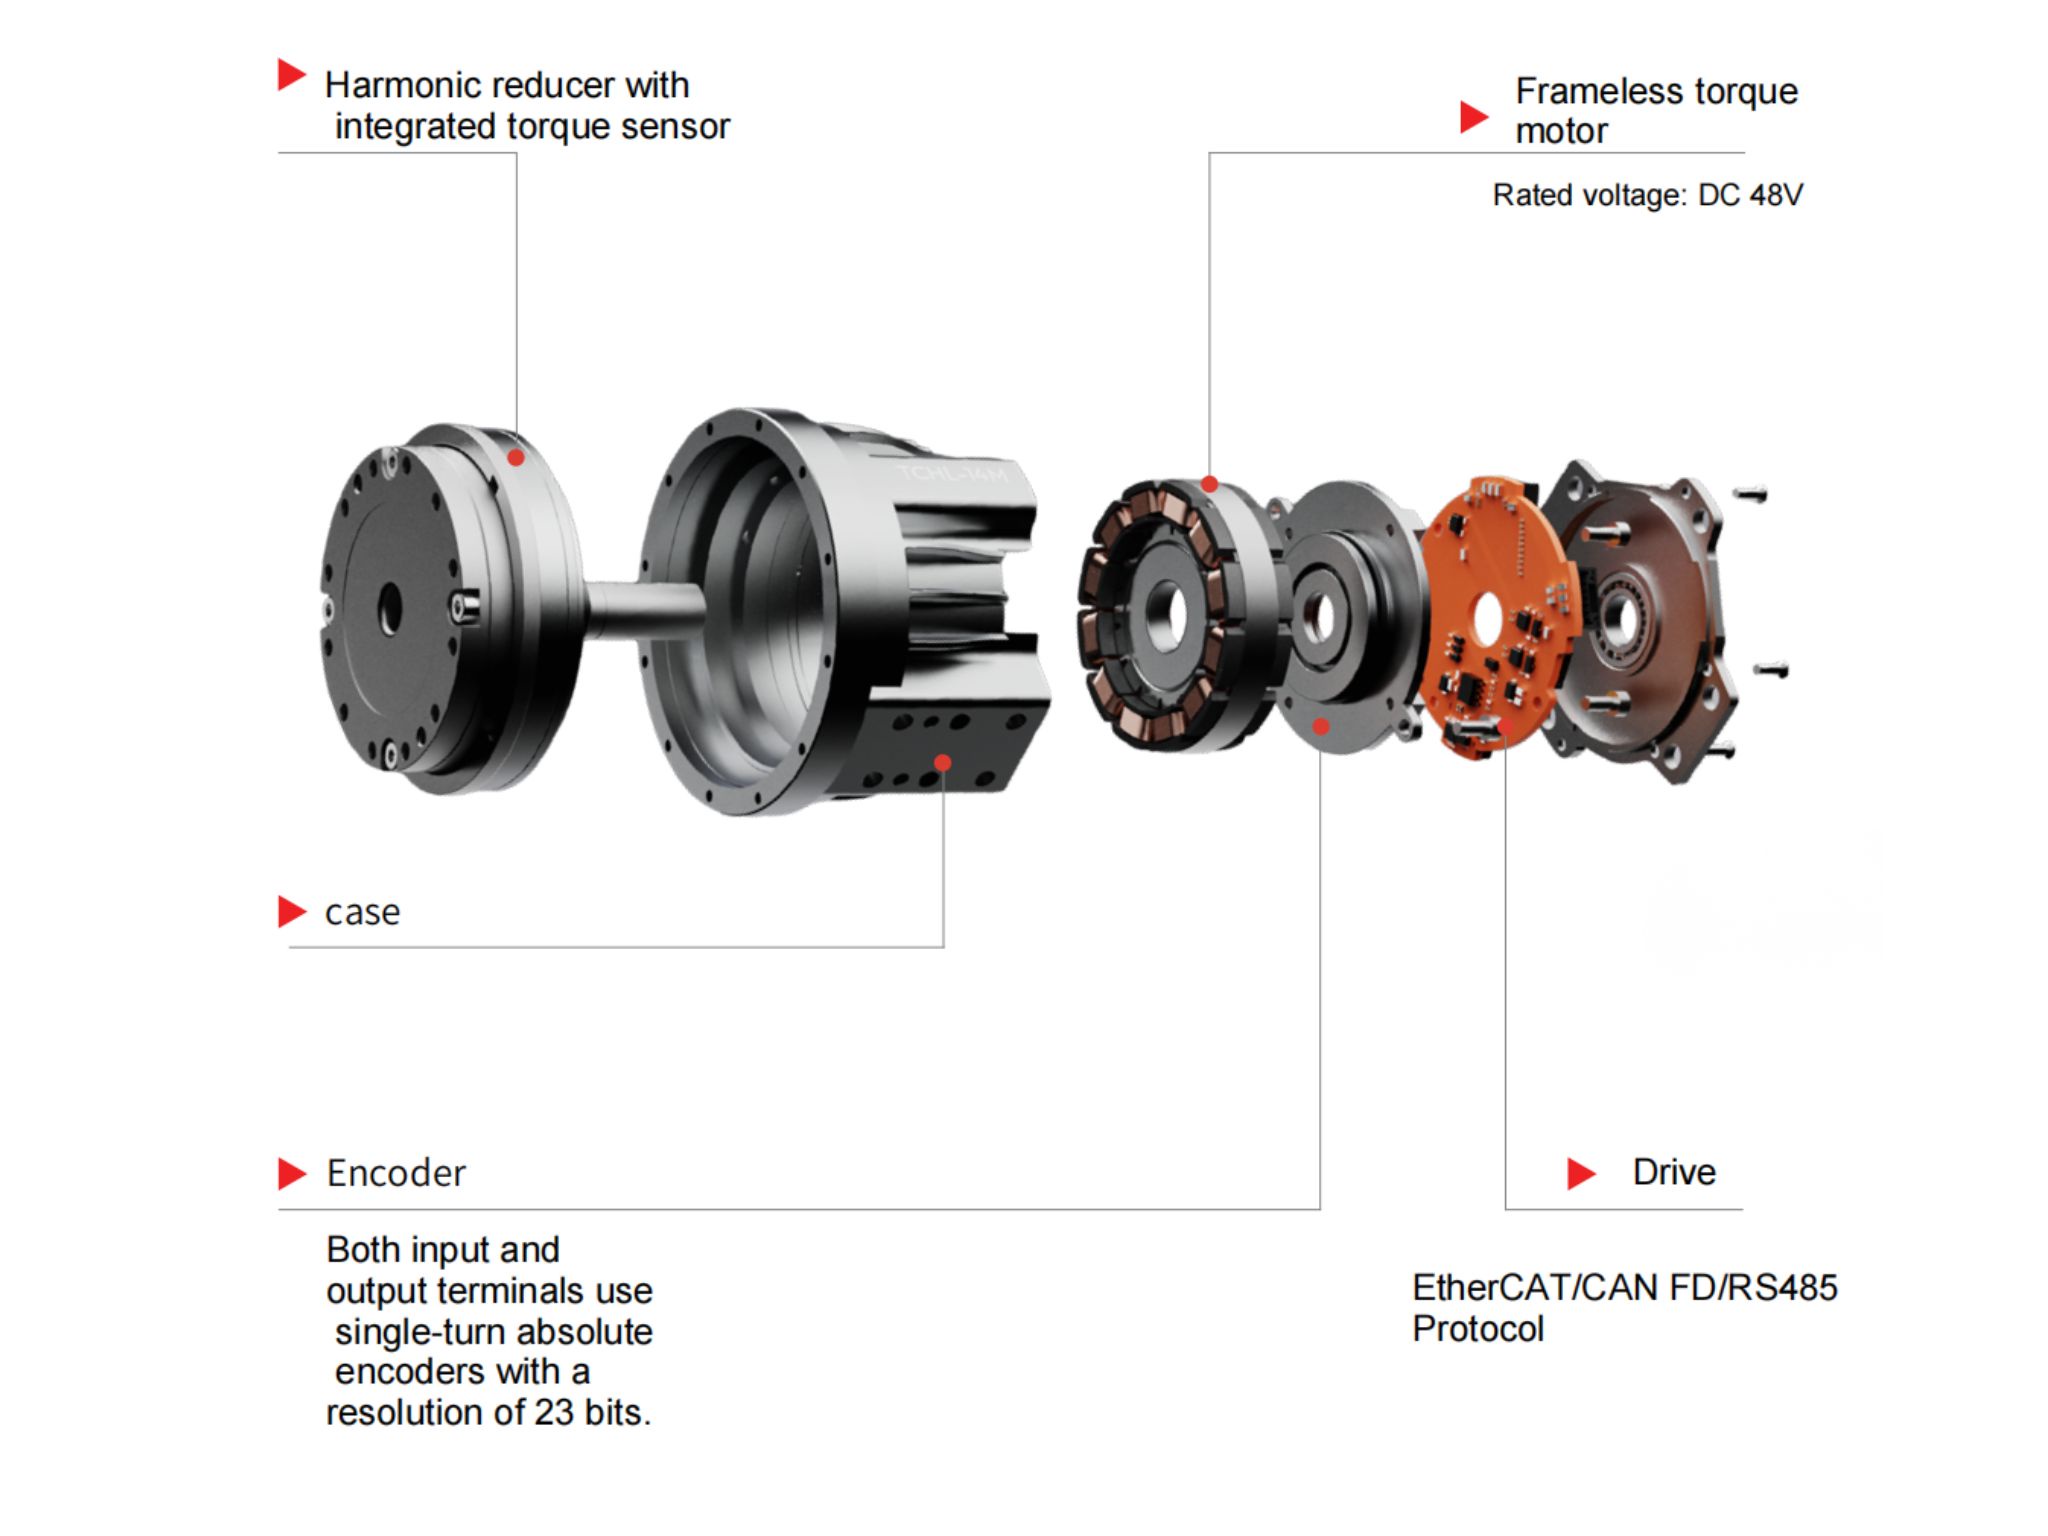
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
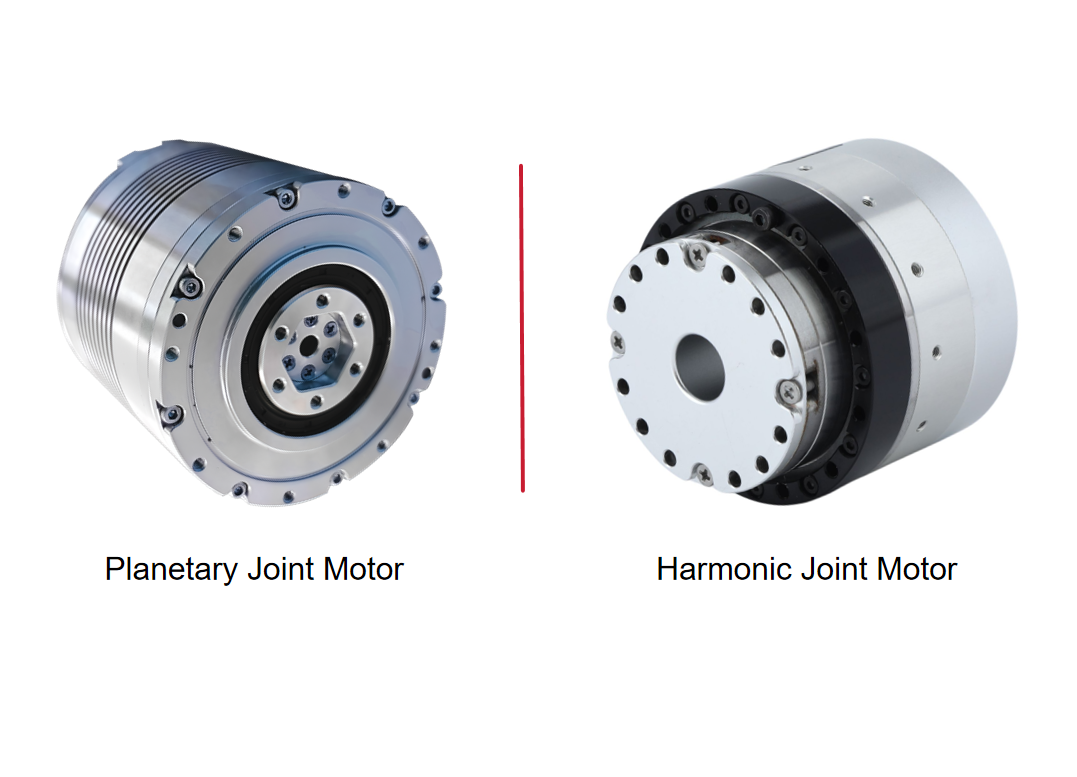
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему актуаторы с волновой передачей идеально подходят для промышленного оборудования с ограниченным пространством?В современном промышленном оборудовании ограниченное пространство для монтажа часто усложняет механическое проектирование. Актуаторы с волновой передачей обеспечивают компактное решение для управления движением благодаря объединению основных компонентов привода в одном блоке. Высокие передаточные отношения, упрощённая механическая конструкция и гибкие варианты монтажа помогают производителям оборудования сократить занимаемое пространство, упростить сборку и оптимизировать внутреннюю компоновку. В этой статье рассматриваются четыре способа, с помощью которых интегрированные актуаторы с волновой передачей позволяют экономить пространство в промышленном оборудовании.
 Поворотное приводное колесо AGV-робота: подробное руководство по компонентам, применению и выборуПоворотное приводное колесо AGV объединяет тяговый привод и активное рулевое управление, обеспечивая гибкое перемещение промышленных мобильных роботов. В этом руководстве рассматриваются его основные компоненты, принцип работы, промышленное применение и ключевые критерии выбора, включая грузоподъёмность, тяговый момент, момент поворота, диаметр колеса, скорость и интерфейсы управления. Узнайте, как выбрать подходящий поворотный приводной модуль для AGV, AMR, автономных вилочных погрузчиков и тяжёлых систем обработки материалов.
 Как гармонический шарнирный привод с датчиком крутящего момента улучшает силовое управление роботом?Узнайте, как гармонический шарнирный привод HONPINE TCHL использует встроенный датчик выходного крутящего момента для обеспечения обратной связи по усилию, обнаружения столкновений, сборки с податливостью, робототехники для реабилитации и телеуправления.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему актуаторы с волновой передачей идеально подходят для промышленного оборудования с ограниченным пространством?В современном промышленном оборудовании ограниченное пространство для монтажа часто усложняет механическое проектирование. Актуаторы с волновой передачей обеспечивают компактное решение для управления движением благодаря объединению основных компонентов привода в одном блоке. Высокие передаточные отношения, упрощённая механическая конструкция и гибкие варианты монтажа помогают производителям оборудования сократить занимаемое пространство, упростить сборку и оптимизировать внутреннюю компоновку. В этой статье рассматриваются четыре способа, с помощью которых интегрированные актуаторы с волновой передачей позволяют экономить пространство в промышленном оборудовании.
 Поворотное приводное колесо AGV-робота: подробное руководство по компонентам, применению и выборуПоворотное приводное колесо AGV объединяет тяговый привод и активное рулевое управление, обеспечивая гибкое перемещение промышленных мобильных роботов. В этом руководстве рассматриваются его основные компоненты, принцип работы, промышленное применение и ключевые критерии выбора, включая грузоподъёмность, тяговый момент, момент поворота, диаметр колеса, скорость и интерфейсы управления. Узнайте, как выбрать подходящий поворотный приводной модуль для AGV, AMR, автономных вилочных погрузчиков и тяжёлых систем обработки материалов.
 Как гармонический шарнирный привод с датчиком крутящего момента улучшает силовое управление роботом?Узнайте, как гармонический шарнирный привод HONPINE TCHL использует встроенный датчик выходного крутящего момента для обеспечения обратной связи по усилию, обнаружения столкновений, сборки с податливостью, робототехники для реабилитации и телеуправления.
 Сверхкомпактный гармонический редукторный модуль с полым валом диаметром 6 ммПо мере развития гуманоидных роботов и компактных робототехнических систем к шарнирным модулям предъявляются всё более высокие требования: они должны обеспечивать высокую плотность крутящего момента, точное управление движением и гибкую прокладку кабелей при постоянно ограниченном монтажном пространстве. Гармонический шарнирный модуль HONPINE HPJM-RE30-40-PRO решает эти задачи благодаря компактной конструкции, полому валу диаметром 6 мм, обратной связи от двух энкодеров и интегрированным двигателю и приводу FOC. В этой статье мы рассмотрим основные конструктивные особенности модуля и объясним, как полый вал, подключение по EtherCAT и гибкие варианты монтажа помогают разрабатывать гуманоидных роботов, дроны, оптические платформы и оборудование для прецизионной автоматизации.
 Как безлюфтовый планетарный поворотный привод HONPINE HPG обеспечивает баланс точности и жесткости при обработке на станках с ЧПУ?Откройте для себя прецизионный безлюфтовый планетарный поворотный привод HONPINE HPG для поворотных столов с ЧПУ. Узнайте о точности позиционирования, крутильной жесткости, низком люфте и выборе привода.