








Как гармонический шарнирный привод с датчиком крутящего момента улучшает силовое управление роботом?
Для инженеров, разрабатывающих человекоподобных роботов, коллаборативных роботов и роботизированные системы с силовым управлением, выбор интегрированного роботизированного шарнира — это не просто сравнение номинального крутящего момента, скорости и габаритов. Одно из важных различий заключается в том, рассчитывает ли шарнир крутящий момент по току двигателя или непосредственно измеряет фактический крутящий момент на выходе редуктора.
Во многих сервоприводных шарнирах, заявленных как поддерживающие силовое управление, для оценки крутящего момента в первую очередь используется ток двигателя. Однако трение и характеристики передачи в гармоническом редукторе могут влиять на соотношение между крутящим моментом со стороны двигателя и моментом, передаваемым внешнему механизму. Это может усложнять обнаружение столкновений, оценку усилия и управление податливым движением.
Вгармоническом шарнирном приводе HONPINE TCHLдатчик крутящего момента встроен во фланец на выходе гармонического редуктора, что позволяет напрямую измерять выходной крутящий момент. Обеспечивая обратную связь со стороны выхода шарнира, он передает контроллерам робота более прямой сигнал для приложений, чувствительных к усилию, включая обнаружение столкновений, обучение ручным ведением, податливую сборку, реабилитационную робототехнику и телеуправление с силовой обратной связью.
В этой статье объясняется разница между расчетным и измеренным крутящим моментом, а также рассматриваются практические применениягармонического шарнирного модуля HONPINE TCHL с датчиком крутящего момента.
Оценка крутящего момента по току двигателя и прямое измерение фактического выходного крутящего момента
Почему ток двигателя не равен выходному крутящему моменту?
Во многих обычных сервоприводных шарнирах крутящий момент оценивается по току двигателя. Такой подход может быть полезен для управления движением, однако ток двигателя в первую очередь отражает электромагнитный крутящий момент, создаваемый двигателем. Он не измеряет непосредственно момент, передаваемый внешней нагрузке.
После прохождения через гармонический редуктор соотношение между крутящим моментом со стороны двигателя и выходным крутящим моментом может зависеть от трения в передаче, гистерезиса, поведения, связанного с люфтом, и условий эксплуатации.
На практике могут возникать следующие сложности:
Показания крутящего момента при движении без нагрузки: трение внутри редуктора может создавать момент сопротивления, даже если шарнир не несет значительной внешней нагрузки.
Разные показания при движении в противоположных направлениях: трение в передаче и гистерезис могут приводить к различным оценочным значениям крутящего момента при прямом и обратном движении под сопоставимыми внешними нагрузками.
Компромиссы при обнаружении столкновений: слишком высокий порог может замедлить обнаружение столкновения, а слишком низкий — вызывать ложные срабатывания при обычном движении.
Поэтому для приложений, требующих чувствительного обнаружения усилия, одной лишь оценки по току двигателя может быть недостаточно.
Как работает датчик выходного крутящего момента HONPINE TCHL?
В версиях HONPINE TCHL-TM / TH с датчиком крутящего момента он установлен на выходном фланце гармонического редуктора. Вместо того чтобы определять крутящий момент исключительно по току двигателя, шарнир непосредственно измеряет его на выходной стороне.
Согласно предоставленным техническим характеристикам изделия, показания датчика крутящего момента доступны в записи словаря объектов 0x303A; единица измерения — 0.01 N·m.
Заявленные характеристики встроенного датчика выходного крутящего момента:
Разрешение датчика крутящего момента: 0.5% F.S.
Точность измерения выходного крутящего момента: 1% F.S.
Обратная связь по крутящему моменту со стороны выхода редуктора.
Здесь F.S. означает полный диапазон измерения. Процентные значения следует интерпретировать с учетом установленного для датчика полного диапазона и условий измерения, указанных производителем.
Прямое измерение выходного крутящего момента дает более репрезентативный сигнал момента, передаваемого внешнему механизму. Оно может уменьшить влияние неопределенности, связанной с оценкой выходного момента по току двигателя, хотя у самого датчика сохраняются шум измерения, ограничения калибровки и ограничения динамического отклика.
Практическое применение гармонического шарнирного привода HONPINE TCHL
Приведенные ниже примеры показывают, как обратную связь по выходному крутящему моменту можно использовать в человекоподобных и коллаборативных роботах, а также в других роботизированных системах, чувствительных к усилию. Подходящий режим управления и архитектура безопасности зависят от конструкции робота, возможностей контроллера и требований приложения.
1. Измерение усилий всем телом человекоподобного робота
Типичный подход к управлению: режим CSP (циклическое синхронное позиционирование) с обратной связью по выходному крутящему моменту.
В человекоподобном роботе информация об усилиях от нескольких шарниров может использоваться для координации движений, обнаружения контакта и взаимодействия с окружающей средой.
Адаптивная ходьба и управление походкой
Шарниры бедра, колена и голеностопа могут передавать обратную связь по выходному крутящему моменту, помогая контроллеру оценивать условия контакта и корректировать команды шарнирам при ходьбе. Эта информация может использоваться для адаптации к уклонам, неровной поверхности и изменениям контакта с грунтом, способствуя повышению устойчивости походки.
Обнаружение столкновений всем телом
При наличии обратной связи по крутящему моменту от нескольких шарниров контроллер может отслеживать неожиданные внешние воздействия на руки, торс и ноги, а не полагаться только на датчик усилия на конечном исполнительном органе. Это может обеспечить более широкий охват при обнаружении столкновений при условии, что алгоритмы учитывают гравитацию, инерцию, ускорение и обычные силы контакта.
Обучение ручным ведением и запись траектории
Оператор может вручную направлять выбранные шарниры робота, а контроллер — использовать обратную связь по крутящему моменту для оценки внешних усилий. Система может записать полученную траекторию движения для последующего воспроизведения. В некоторых задачах обучения это позволяет обойтись без дополнительного внешнего датчика усилия.
Контроль состояния шарниров
Формы сигналов крутящего момента, собранные во время ходьбы и других движений, могут помочь выявить изменения трения, повышенное сопротивление, заедание и другие отклонения от ожидаемого поведения шарнира. Эти сигналы могут использоваться для мониторинга состояния и планирования обслуживания, но сами по себе не подтверждают износ или повреждение гармонического редуктора.
2. Реабилитационные и вспомогательные экзоскелетные роботы
Типичный подход к управлению: позиционное управление CSP с замкнутым контуром управления крутящим моментом, если такая функция поддерживается и подходит для задачи.
Реабилитационные и вспомогательные экзоскелеты должны согласовывать создаваемый роботом крутящий момент с движениями человека. Обратная связь по выходному крутящему моменту может помочь контроллеру реагировать на усилия пользователя и изменения внешней нагрузки.
Экзоскелеты для реабилитации нижних конечностей
Обратная связь по крутящему моменту в шарнирах может помочь оценивать намерение пользователя двигаться и координировать оказание помощи при стоянии, ходьбе и выполнении реабилитационных упражнений. Контроллер может корректировать уровень помощи с учетом выбранной стратегии реабилитации и измеряемого поведения шарниров.
Вспомогательные экзоскелеты для верхних конечностей
Обратная связь по выходному крутящему моменту может использоваться для оказания помощи при подъеме и перемещении грузов пользователем. Контроллер может регулировать уровень помощи и снижать заданный крутящий момент при приближении к установленным пределам усилия или нагрузки.
Важное замечание по безопасности: реабилитационное оборудование непосредственно взаимодействует с телом человека. Если в приложении используется режим замкнутого управления крутящим моментом 0xFF привода TCHL, параметр ограничения скорости, обозначенный как 3401h в предоставленной документации по управлению, необходимо настроить и проверить согласно инструкциям производителя. Точное определение параметра и его единицы измерения следует сверить с документацией для соответствующей версии прошивки и словарем объектов. Также необходимы соответствующие механические ограничители, аварийные выключатели, обработка неисправностей и независимые меры безопасности.
3. Гибкое управление манипуляторами коллаборативных роботов
Типичный подход к управлению: режим CSP с обратной связью по крутящему моменту в шарнирах.
Коллаборативным роботам часто приходится работать рядом с людьми и выполнять задачи, требующие контролируемого контакта, податливости или движений, чувствительных к усилию.
Обнаружение столкновений и податливая реакция
Обратная связь по крутящему моменту от нескольких шарниров может помочь роботу обнаруживать неожиданный контакт в разных точках конструкции. В зависимости от архитектуры безопасности робот может отреагировать снижением скорости, уступающим движением или остановкой.
Однако наличие встроенного датчика крутящего момента само по себе не гарантирует безопасность коллаборативного применения. Применение робота в целом необходимо оценить с точки зрения рисков и проверить на соответствие действующим требованиям безопасности.
Точная сборка
При затяжке винтов, сборке защелкивающихся соединений и установке компонентов обратная связь по крутящему моменту в шарнирах может помочь контроллеру выявить рост сопротивления или неожиданный контакт. При обнаружении заклинивания или аномальной нагрузки робот может остановиться или скорректировать движение, чтобы снизить риск повреждения хрупких пластиковых деталей и электронных компонентов.
Когда рекомендуется использовать датчик усилия на конечном исполнительном органе
Для прецизионного шлифования или полирования, при котором на наконечник инструмента действуют очень малые поперечные силы, предпочтительным вариантом может оставаться шестикоординатный датчик силы/крутящего момента, установленный рядом с конечным исполнительным органом. Измерение крутящего момента в шарнирах особенно полезно для мониторинга нагрузки на уровне шарниров и обеспечения податливого движения, тогда как установленный на инструменте датчик измеряет силы и моменты ближе к фактической рабочей точке.
4. Запрессовка и зажимные операции
При запрессовке, зажиме и использовании испытательных приспособлений сигнал выходного крутящего момента TCHL может применяться для управления контактом и мониторинга технологического процесса с учетом усилия.
Контроллер может использовать обратную связь по крутящему моменту, чтобы определить момент контакта заготовки с приспособлением, выявить рост сопротивления и скорректировать движение с учетом небольших отклонений положения. При наличии подходящей механической модели и откалиброванной оснастки крутящий момент в шарнире может помочь регулировать процесс запрессовки.
Важно отличать крутящий момент в шарнире от фактического линейного усилия запрессовки. Для пересчета выходного крутящего момента в силу контакта необходимо учитывать геометрию механизма, плечо рычага, трение и другие характеристики пути передачи нагрузки.
5. Регулирование натяжения при намотке и размотке
В системах обращения с проволокой, пленкой и рулонными материалами часто требуется стабильное натяжение, чтобы предотвратить разрыв, растяжение или деформацию материала.
Шарнир с датчиком крутящего момента может передавать контроллеру обратную связь по выходному крутящему моменту для регулирования момента намотки или размотки. Если это допускает механическая схема, такая обратная связь может использоваться для регулирования натяжения и помогать системе реагировать на изменение нагрузки материала.
Максимальную скорость вращения и ускорение также следует ограничивать с учетом материала, диаметра рулона, инерции и конструкции оборудования. Выходной крутящий момент не является прямым измерением натяжения полотна: зависимость определяется радиусом намотки и механизмом передачи.
6. Шлифование и удаление заусенцев
При шлифовании и удалении заусенцев робот должен поддерживать подходящий контакт с заготовкой, несмотря на небольшие ошибки позиционирования и изменения геометрии поверхности.
Обратная связь по выходному крутящему моменту может помочь контроллеру отслеживать нагрузку на шарниры и корректировать движение, поддерживая более податливое взаимодействие. Это может применяться для удаления заусенцев с отливок и обработанных деталей с одновременным снижением чрезмерных контактных нагрузок.
В приложениях, требующих точного регулирования силы контакта на наконечнике инструмента, системе управления также могут понадобиться датчик усилия на конечном исполнительном органе, откалиброванная модель сил или дополнительная обратная связь по технологическому процессу.
7. Телеуправление по схеме «ведущий — ведомый» с силовой обратной связью
Типичный подход к управлению: режим замкнутого управления крутящим моментом 0xFF при условии поддержки со стороны контроллера и прошивки.
Телеуправление с силовой обратной связью позволяет оператору управлять удаленным роботом и получать информацию об усилиях, возникающих на удаленной площадке.
Ведущая сторона: датчики крутящего момента в шарнирах устройства оператора измеряют взаимодействие между оператором и ведущим устройством.
Ведомая сторона: удаленный робот использует поддерживаемый режим замкнутого управления крутящим моментом, чтобы воспроизводить заданный крутящий момент или характер взаимодействия в установленных пределах.
При подходящей двусторонней архитектуре управления система может передавать оператору информацию о силе удаленного контакта, помогая ему воспринимать сопротивление окружающей среды при удаленных манипуляциях.
К возможным областям применения относятся инспекция в опасных средах, специализированные аварийно-спасательные операции и удаленная работа в местах, труднодоступных или опасных для людей.
Сигналы ведущей и ведомой сторон необходимо соответствующим образом масштабировать и стабилизировать. Следует предусмотреть меры на случай задержек связи, неожиданного контакта и потери соединения, чтобы предотвратить неустойчивую или небезопасную силовую обратную связь.
8. Научные исследования и испытательные приспособления
Гармонический шарнирный привод TCHL также может использоваться в качестве исполнительного механизма и измерительного компонента в робототехнических исследованиях и механических испытаниях.
Испытания на долговечность шарниров и нагрузку крутящим моментом
В испытательном приспособлении шарнир, работающий в поддерживаемом режиме замкнутого управления крутящим моментом, может прикладывать к компоненту или испытательной сборке заданные профили крутящего момента. Встроенный датчик выходного крутящего момента может предоставлять обратную связь для мониторинга приложенного момента и сравнения заданных и измеренных значений.
Точность испытаний зависит от жесткости приспособления, выравнивания, калибровки, полосы пропускания системы управления и неопределенности измерений.
Университетские и исследовательские платформы
В исследованиях человекоподобной робототехники и силового управления обратная связь по выходному крутящему моменту может использоваться для:
Разработки алгоритмов импедансного управления с использованием позиционного управления CSP и обратной связи по крутящему моменту.
Экспериментов с ручным ведением и обучением движением.
Исследований обнаружения контакта на уровне шарниров и податливого движения.
Экспериментов с замкнутым управлением крутящим моментом в поддерживаемом режиме 0xFF.
Эти возможности позволяют исследователям изучать различные стратегии силового управления без обязательной установки отдельного датчика крутящего момента на каждом шарнире — в зависимости от требований эксперимента.
Гармонический шарнирный привод HONPINE TCHL — технические характеристики
В следующей таблице приведены предоставленные характеристики измерения крутящего момента и выходного момента для серии TCHL.
Значения крутящего момента выше приведены по предоставленным техническим характеристикам. Перед публикацией подтвердите единицу измерения крутящего момента, которая предположительно указана в N·m.
Уточните, относится ли значение «2000 rpm» к скорости двигателя или скорости на выходе, а также применяются ли все указанные значения длительного крутящего момента при одинаковых условиях эксплуатации.
Тире указывает, что для TCHL-11 соответствующая характеристика не была предоставлена; это не обязательно означает, что функция недоступна.
Уточните определение и условия измерения указанного уровня шума ±3% F.S., а также метод определения разрешения и точности датчика.
Как выбрать роботизированный шарнир с датчиком крутящего момента?
При оценке интегрированного шарнира для человекоподобного или коллаборативного робота инженерам следует учитывать не только то, заявлена ли для изделия поддержка силового управления.
Сначала определите источник сигнала крутящего момента. Оценка по току двигателя и прямое измерение выходного крутящего момента — это разные подходы с разными ограничениями.
Затем проверьте диапазон измерения, разрешение, точность, шум, динамические характеристики и условия калибровки датчика. Эти характеристики влияют на эффективность использования обратной связи при обнаружении столкновений, податливом движении и регулировании крутящего момента.
Не менее важны интерфейс управления и рабочие режимы. Убедитесь в поддержке необходимого протокола связи, записей словаря объектов, единиц измерения обратной связи, режима CSP и функций замкнутого управления крутящим моментом. Также проверьте поведение при ограничении скорости, перегрузке, сбоях связи и срабатывании аварийного останова.
Наконец, сопоставьте непрерывный и пиковый крутящий момент, скорость, габариты, массу и тепловые характеристики шарнира с требованиями приложения. Шарнир с датчиком — лишь один из компонентов системы силового управления; важны также динамика робота, алгоритмы управления, механическая конструкция и проверка безопасности всей системы.
Заключение — создавайте более совершенных роботов с измерением усилий на базе HONPINE TCHL
По мере развития человекоподобной и коллаборативной робототехники надежная обратная связь по усилию становится все важнее для податливых движений, обнаружения контакта, сборки, реабилитации и удаленного управления манипуляциями.
Вгармоническом шарнирном приводе HONPINE TCHL встроено измерение крутящего моментасо стороны выхода редуктора, что обеспечивает прямую обратную связь по выходному крутящему моменту, а не полную зависимость от оценки по току двигателя. При использовании подходящих алгоритмов управления и проверенных мер безопасности на уровне системы такая обратная связь может применяться в широком спектре робототехнических задач, чувствительных к усилию.
При выборе интегрированного роботизированного шарнира ключевой вопрос для инженеров состоит не только в том, поддерживает ли шарнир силовое управление, но и в том, как измеряется крутящий момент, как используется обратная связь и как вся система реагирует на неожиданный контакт и неисправности.
Свяжитесь с HONPINE, чтобы узнать больше огармонических шарнирных приводах TCHL с датчиком крутящего момента, технической документации и вариантах интеграции в человекоподобных роботов, манипуляторы коллаборативных роботов, экзоскелеты и исследовательские платформы.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
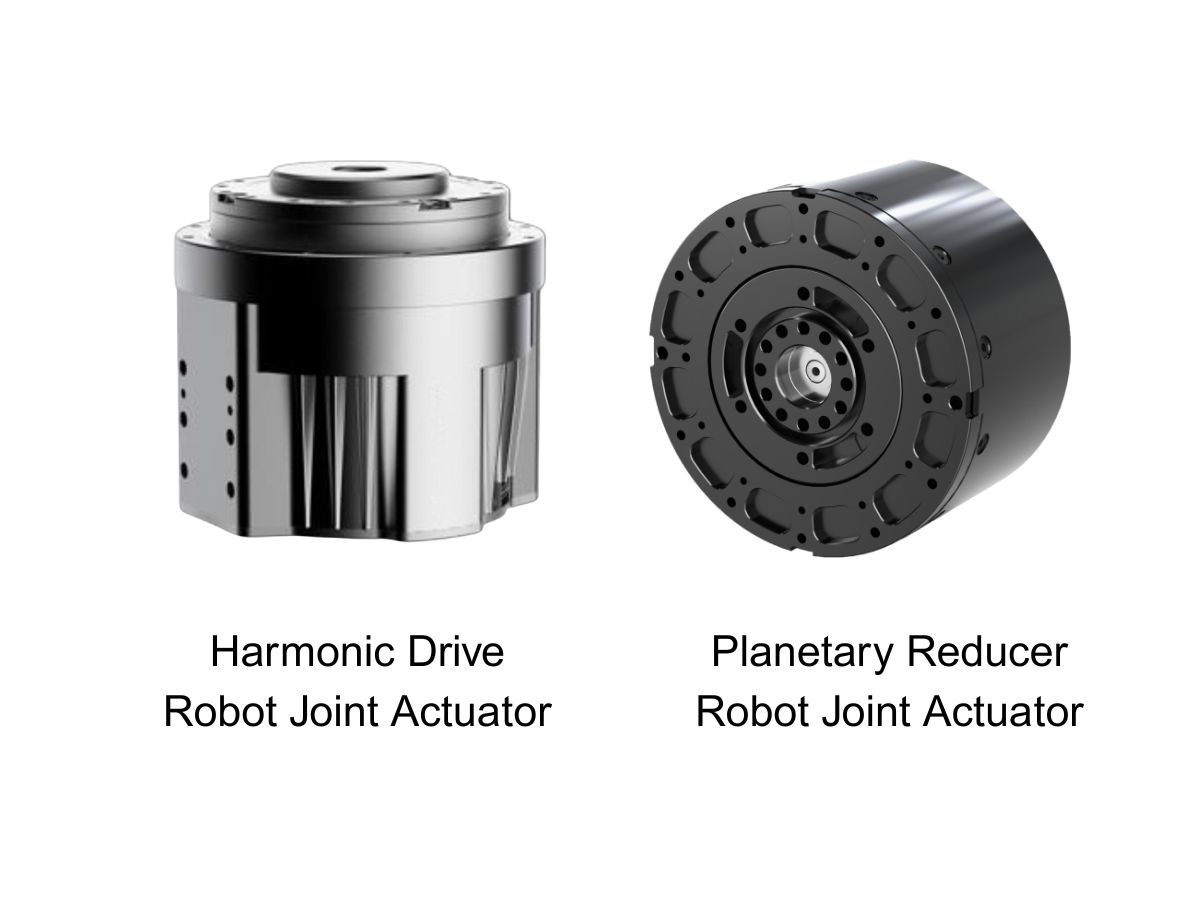
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
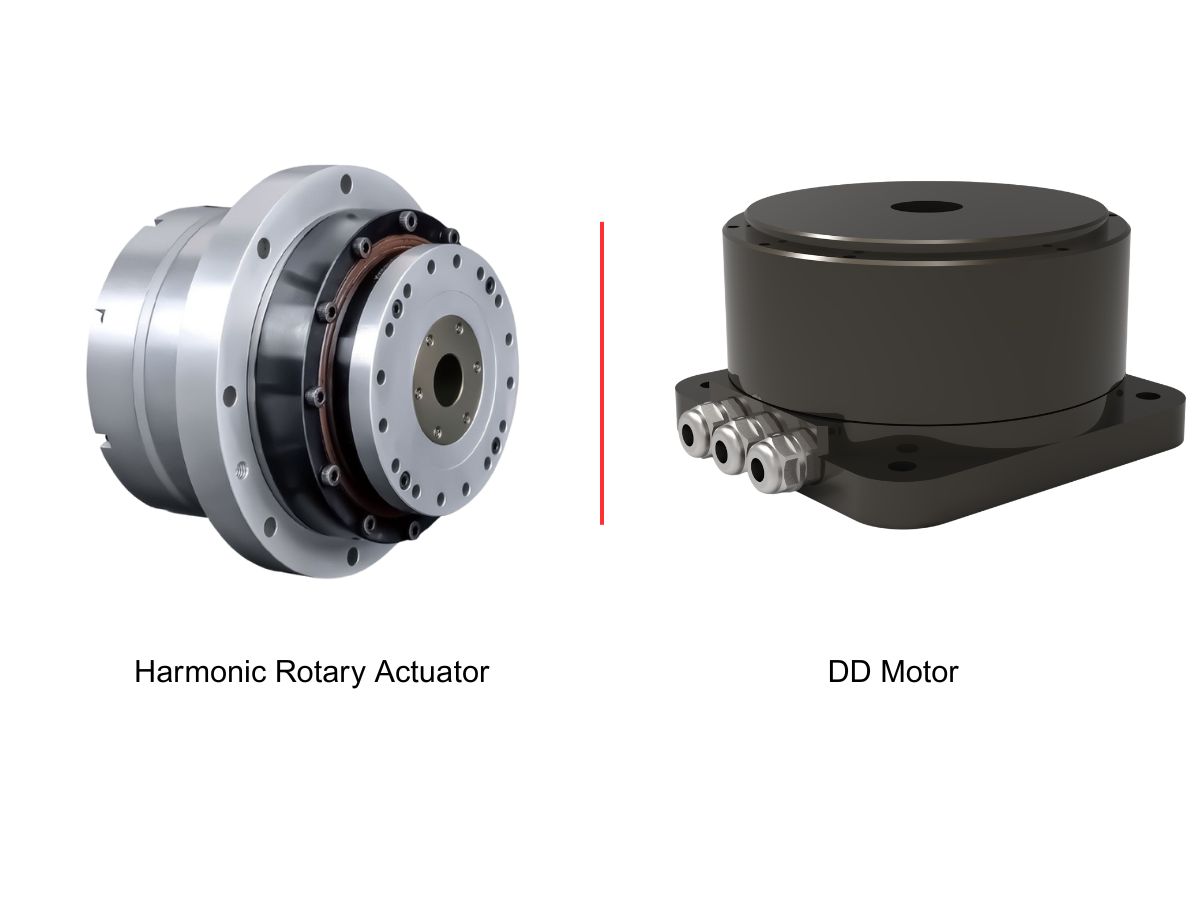
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
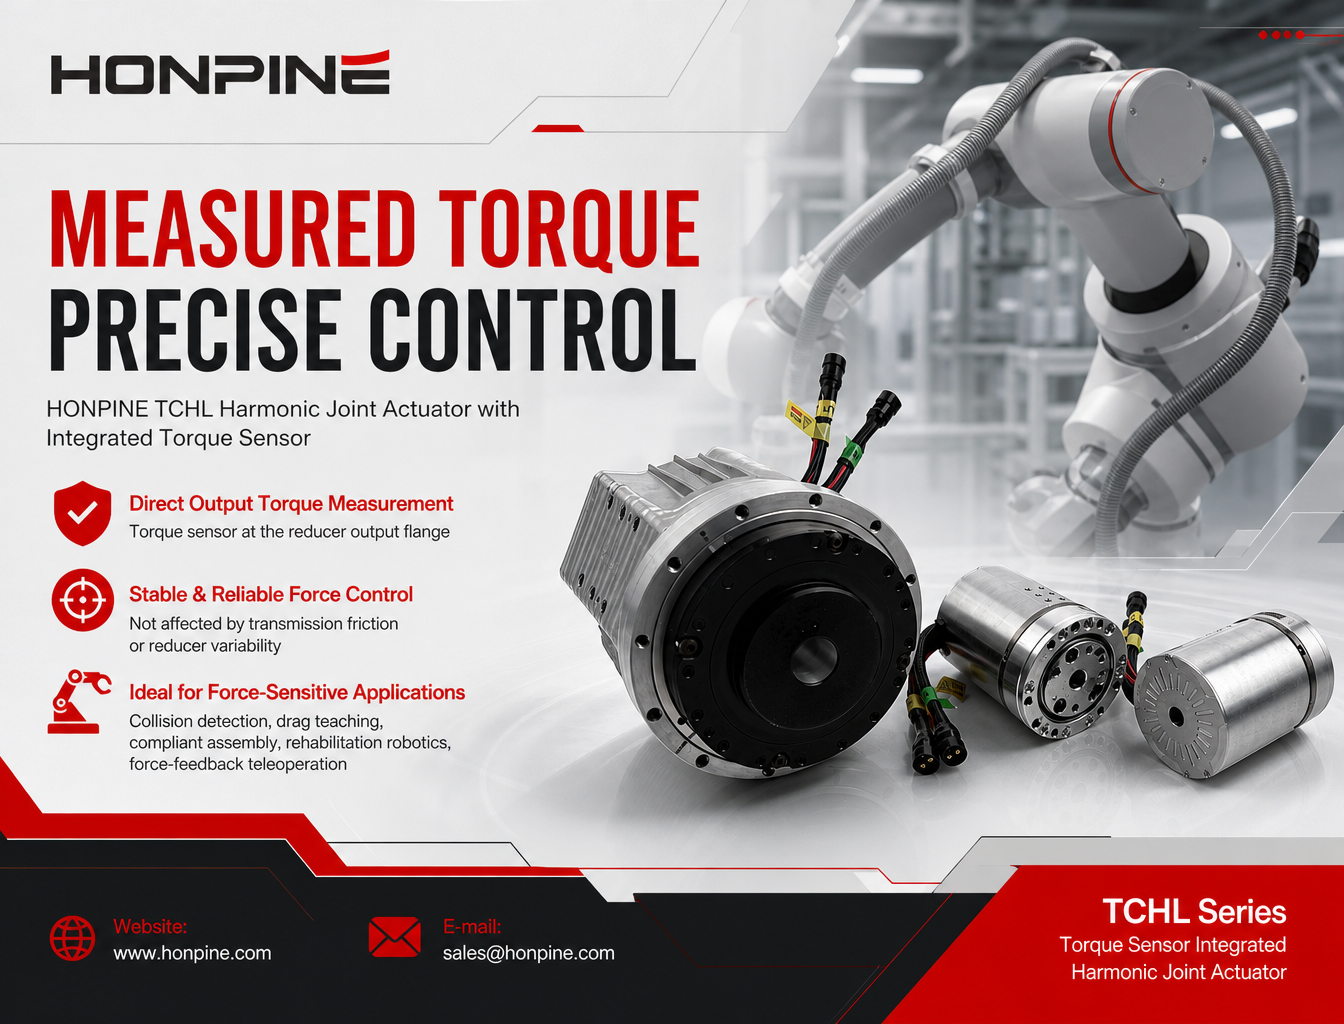
 Как гармонический шарнирный привод с датчиком крутящего момента улучшает силовое управление роботом?Узнайте, как гармонический шарнирный привод HONPINE TCHL использует встроенный датчик выходного крутящего момента для обеспечения обратной связи по усилию, обнаружения столкновений, сборки с податливостью, робототехники для реабилитации и телеуправления.
 Точность актуатора с гармоническим приводом: почему её следует оценивать на четырёх уровняхТочность актуатора с гармоническим приводом зависит не только от разрешения энкодера. Почему инженерам следует оценивать её на четырёх уровнях? Разрешение, повторяемость, однонаправленная и двунаправленная точность позиционирования описывают разные аспекты характеристик движения. Понимание этих различий помогает инженерам выбирать поворотные актуаторы с гармоническим приводом для оборудования для производства полупроводников, систем EFEM и автоматизации 3C, не путая теоретические шаги энкодера с фактической точностью позиционирования.
 Почему многие клиенты выбирают гармонические модули суставов HONPINE HPJM ради увеличения диаметра полого отверстия всего на 2 мм?Почему многие клиенты выбирают гармонические модули суставов HONPINE HPJM ради увеличения диаметра полого отверстия всего на 2 мм? В компактных роботизированных суставах такая небольшая разница в размерах может неожиданно значительно увеличить доступное пространство. Поскольку площадь поперечного сечения круглого отверстия увеличивается пропорционально квадрату его диаметра, дополнительные 2 мм могут существенно улучшить прокладку кабелей внутри узла и упростить интеграцию системы. В этой статье рассматривается влияние диаметра полого отверстия, сравниваются отдельные модели HONPINE HPJM с сопоставимыми гармоническими модулями суставов и объясняется, почему размер отверстия имеет значение для человекоподобных роботов, коллаборативных роботов и промышленной автоматизации.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как гармонический шарнирный привод с датчиком крутящего момента улучшает силовое управление роботом?Узнайте, как гармонический шарнирный привод HONPINE TCHL использует встроенный датчик выходного крутящего момента для обеспечения обратной связи по усилию, обнаружения столкновений, сборки с податливостью, робототехники для реабилитации и телеуправления.
 Точность актуатора с гармоническим приводом: почему её следует оценивать на четырёх уровняхТочность актуатора с гармоническим приводом зависит не только от разрешения энкодера. Почему инженерам следует оценивать её на четырёх уровнях? Разрешение, повторяемость, однонаправленная и двунаправленная точность позиционирования описывают разные аспекты характеристик движения. Понимание этих различий помогает инженерам выбирать поворотные актуаторы с гармоническим приводом для оборудования для производства полупроводников, систем EFEM и автоматизации 3C, не путая теоретические шаги энкодера с фактической точностью позиционирования.
 Почему многие клиенты выбирают гармонические модули суставов HONPINE HPJM ради увеличения диаметра полого отверстия всего на 2 мм?Почему многие клиенты выбирают гармонические модули суставов HONPINE HPJM ради увеличения диаметра полого отверстия всего на 2 мм? В компактных роботизированных суставах такая небольшая разница в размерах может неожиданно значительно увеличить доступное пространство. Поскольку площадь поперечного сечения круглого отверстия увеличивается пропорционально квадрату его диаметра, дополнительные 2 мм могут существенно улучшить прокладку кабелей внутри узла и упростить интеграцию системы. В этой статье рассматривается влияние диаметра полого отверстия, сравниваются отдельные модели HONPINE HPJM с сопоставимыми гармоническими модулями суставов и объясняется, почему размер отверстия имеет значение для человекоподобных роботов, коллаборативных роботов и промышленной автоматизации.
 Люфт гармонического привода в угловых минутах: что на самом деле означает эта спецификацияПри выборе подходящего гармонического привода сочленения с контролем усилия важно учитывать не только крутящий момент и габариты. На интеграцию системы и характеристики управления могут влиять характеристики датчика крутящего момента, обратная связь от энкодеров, протоколы связи, функциональная безопасность и размер полого вала. В этом руководстве технический директор HONPINE сравнивает серии гармонических приводов сочленения TCHL и HAG, объясняет их основные различия и предлагает практические критерии выбора для человекоподобных роботов, коллаборативных манипуляторов, точной сборки, полировки и других приложений с контролем усилия.
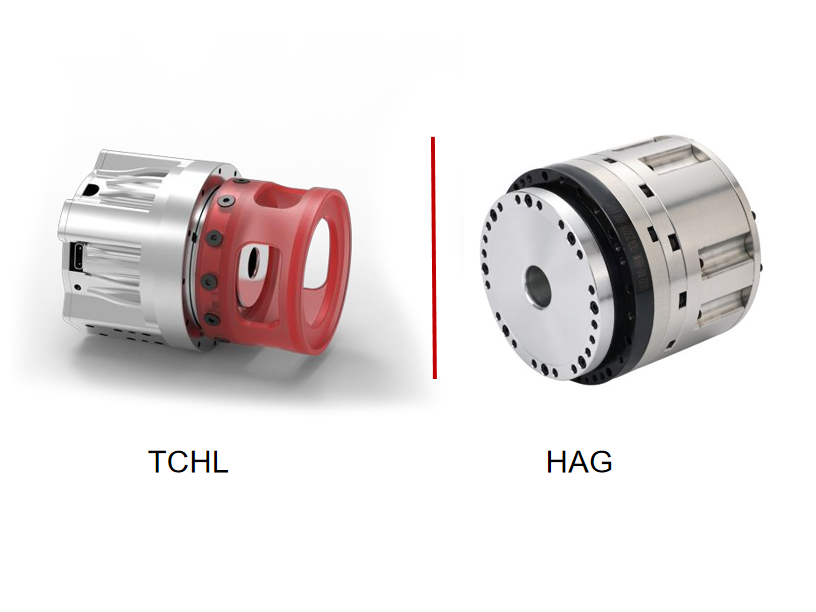
 Как выбрать гармонический привод сочленения с контролем усилия? Подробное сравнение HONPINE TCHL и HAGПри выборе подходящего гармонического привода сочленения с контролем усилия важно учитывать не только крутящий момент и габариты. На интеграцию системы и характеристики управления могут влиять характеристики датчика крутящего момента, обратная связь от энкодеров, протоколы связи, функциональная безопасность и размер полого вала. В этом руководстве технический директор HONPINE сравнивает серии гармонических приводов сочленения TCHL и HAG, объясняет их основные различия и предлагает практические критерии выбора для человекоподобных роботов, коллаборативных манипуляторов, точной сборки, полировки и других приложений с контролем усилия.