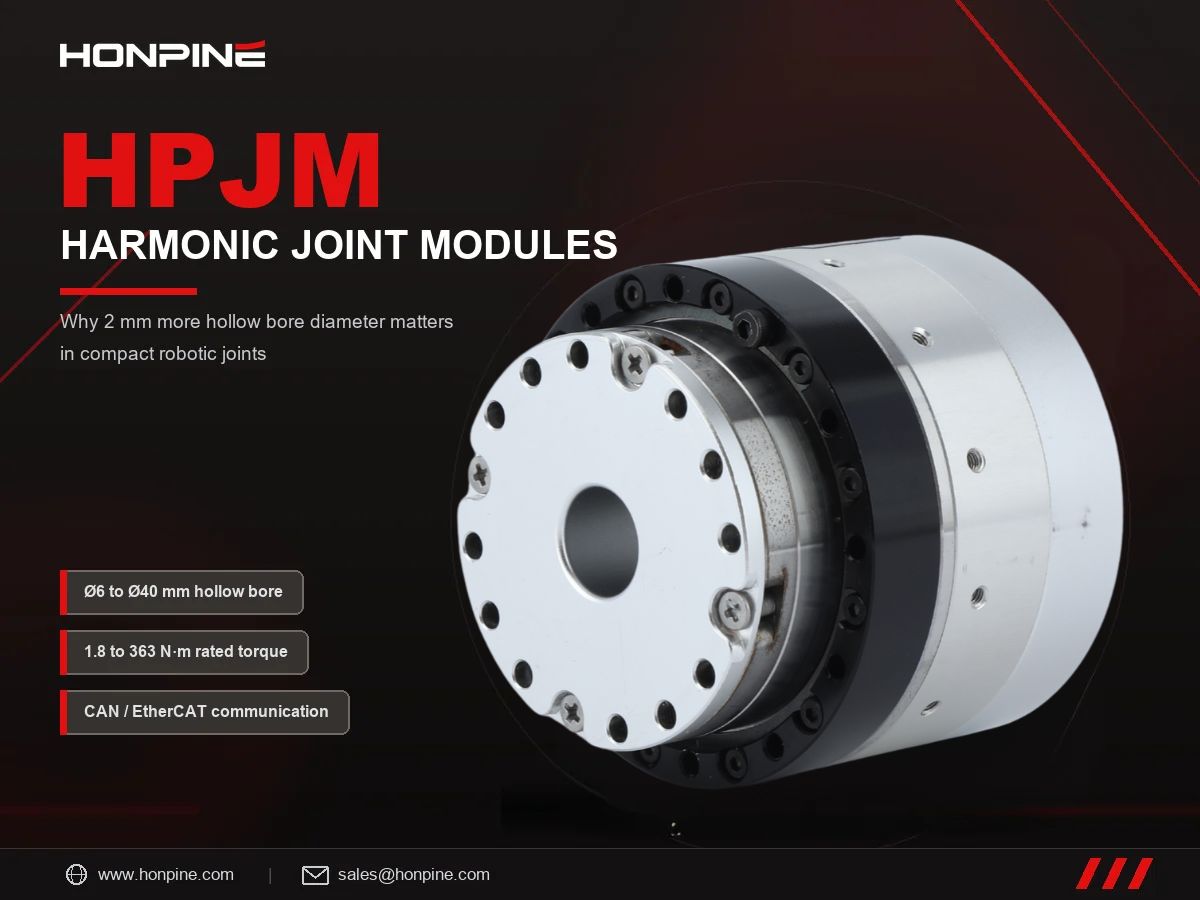









Сверхкомпактный гармонический редукторный модуль с полым валом диаметром 6 мм
Представляем гармонический шарнирный модуль HONPINEHPJM — компактный интегрированный привод роботизированного шарнира, разработанный для применения в условиях, где критически важны монтажное пространство, прокладка кабелей и точность управления движением. Несмотря на компактные размеры и высокий уровень интеграции, модуль оснащён сквозным отверстием диаметром 6 мм для внутренней прокладки кабелей. Он подходит для человекоподобных роботов, дронов, оптических платформ и систем точной автоматизации, которым необходимы компактные высокопроизводительные поворотные шарниры.
В этой статье Теодор Ли, технический директор HONPINE, рассказывает об основных характеристиках, конструктивных особенностях и инженерных преимуществах гармонического шарнирного модуля HPJM.
Гармонический шарнирный модуль HONPINE HPJM: основные характеристики
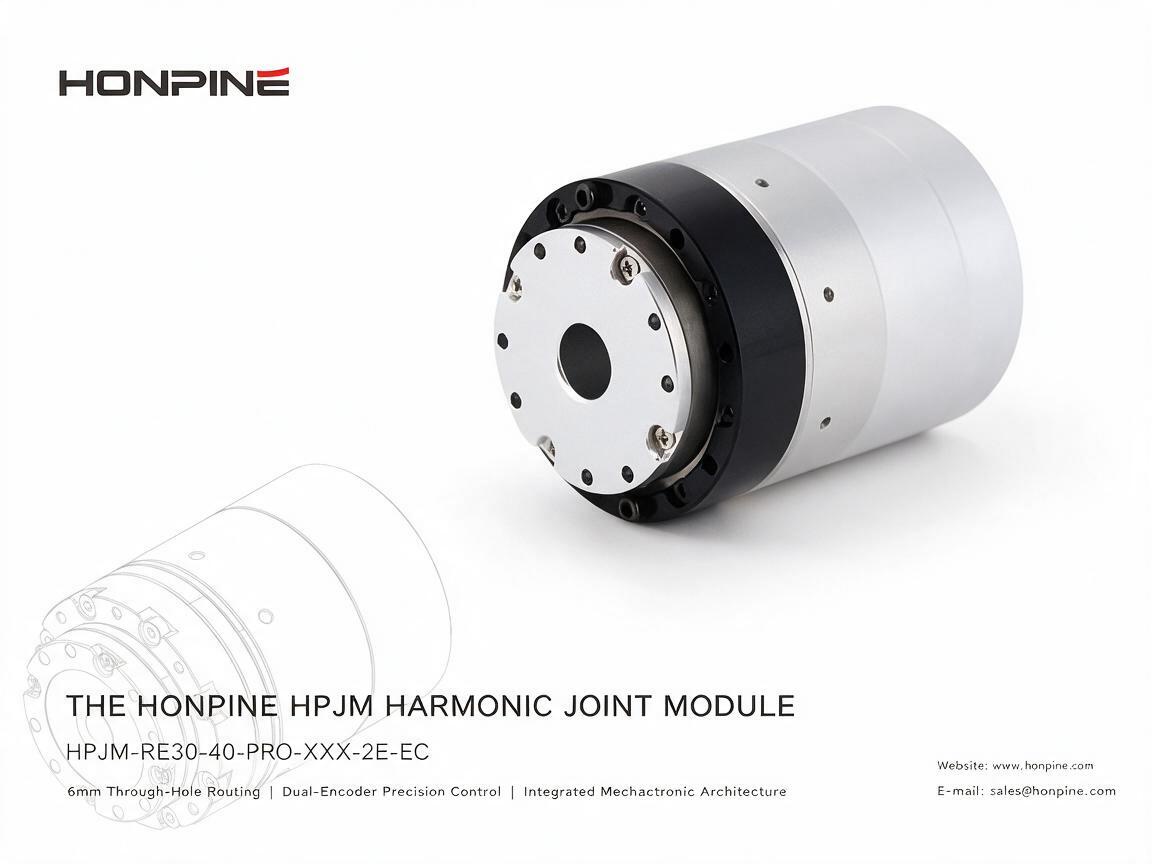
Гармонический шарнирный модуль HONPINE HPJM, обозначенный на инженерном чертеже как HPJM-RE30-40-PRO-XXX-2E-EC, сочетает в себе компактную конструкцию с полым валом, обратную связь от двух энкодеров и высокоинтегрированную мехатронную архитектуру (MEA).
К ключевым конструктивным преимуществам относятся сквозное отверстие диаметром 6 мм для прокладки кабелей, интегрированная система двигателя и привода, а также конфигурация с двумя энкодерами для точного управления движением.
Почему стоит выбрать гармонический шарнирный модуль HONPINE HPJM?
1. Высокоинтегрированная мехатронная конструкция
HPJM объединяет в компактном корпусе размером Ø57 × 60.5 mm гармонический редуктор, бескорпусный моментный двигатель, 16-разрядный энкодер и привод с FOC (управлением с ориентацией по полю).
Вместо того чтобы отдельно подбирать и интегрировать двигатель, редуктор, энкодер и привод, заказчик получает высокоинтегрированный шарнирный модуль, упрощающий разработку системы. Это позволяет сократить объем работ по подбору компонентов, уменьшить время интеграции и ускорить разработку робота.
Для производителей роботов такая интегрированная архитектура упрощает механическое и электрическое проектирование, а также снижает сложность сборки и пусконаладки на уровне шарниров.
2. Сквозное отверстие диаметром 6 мм для внутренней прокладки кабелей
Одна из ключевых особенностей HPJM — полый вал Ø6 mm со сквозным отверстием для прокладки кабелей и, если это допускает конструкция системы, пневматических линий через центр шарнира.
Внутренняя прокладка помогает уменьшить помехи от внешних кабелей и может свести к минимуму их перекручивание или зацепление при вращении шарнира — в зависимости от схемы прокладки и допустимого диапазона вращения.
Эта особенность особенно полезна для человекоподобных роботов и компактных роботизированных систем, где через ограниченное пространство шарнирных узлов необходимо провести множество кабелей. По сравнению с конструкцией аналогичных размеров без полого вала вариант со сквозным отверстием обеспечивает больше возможностей для внутренней прокладки кабелей.
3. Два интерфейса EtherCAT для последовательного подключения
На инженерном чертеже указаны два разъёма EtherCAT: EtherCAT_Input и EtherCAT_Output, с разъёмами типа X1002WVS-04L.
Такая конфигурация входа и выхода поддерживает последовательное подключение модулей: несколько шарнирных модулей можно соединить в цепочку, не прокладывая отдельный кабель связи «точка-точка» для каждого шарнира.
В человекоподобных роботах с более чем 20 шарнирами последовательная топология может упростить кабельную разводку и снизить её сложность.
Версия PRO также оснащена отдельным интерфейсом для загрузки прошивки, позволяющим обновлять её на каждом модуле без опоры исключительно на основное соединение связи.
Фактическую топологию сети, поддерживаемое количество узлов и порядок обновления прошивки следует уточнить с учётом выбранной модели и конфигурации контроллера.
4. Электрические интерфейсы на задней стороне
Разъём питания, интерфейсы связи и порт для загрузки прошивки расположены на задней поверхности модуля. На чертеже разъём питания обозначен как A1257WV-S-2P.
Такое расположение оставляет выходной фланец и боковые поверхности свободными от выступающих разъёмов и внешних выводов кабелей. Это может упростить механическую интеграцию, уменьшить помехи со стороны окружающих конструкций и облегчить проектирование корпуса.
Для роботизированных шарниров с большим углом поворота или устанавливаемых внутри компактного корпуса манипулятора такая компоновка обеспечивает большую гибкость при размещении разъёмов и организации кабелей.
При окончательном проектировании всё же необходимо учитывать зазоры вокруг разъёмов, радиус изгиба кабелей, отвод тепла и предполагаемый диапазон вращения.
5. Симметричные монтажные фланцы для гибкой установки
HPJM оснащён симметричными монтажными интерфейсами с обеих сторон, что упрощает механическую интеграцию модуля в различных положениях роботизированных шарниров.
Согласно предоставленным данным чертежа, монтажная конфигурация включает отверстия по окружностям диаметром Ø38 mm и Ø37.5 mm, восемь резьбовых отверстий M2.5 и три сквозных отверстия M2.
Благодаря симметричной конструкции один и тот же шарнирный модуль можно устанавливать в разных ориентациях, что потенциально позволяет использовать его в плечевых, локтевых, запястных и тазобедренных шарнирах при условии соответствия механическим требованиям каждого узла.
Для производителей роботов единый монтажный интерфейс может сократить количество вариантов механических компонентов, упростить управление запасными частями и повысить модульность роботизированной платформы.
6. Малый люфт и высокая стойкость к ударному крутящему моменту
В HPJM используется гармоническая передача, известная низким люфтом. Согласно предоставленным характеристикам, точность позиционирования на выходе составляет около 0.67 arcmin, а допустимый ударный крутящий момент — примерно в 1.8 раза выше номинального момента.
Эти характеристики могут быть полезны в роботизированных системах, работающих с частой сменой направления, ускорением и замедлением, а также кратковременными механическими нагрузками.
Однако люфт, точность позиционирования, повторяемость и мёртвый ход — это разные показатели производительности. Фактические характеристики на выходе зависят от выбранной модели, условий нагрузки, конфигурации системы управления и метода измерения. Аналогично, допустимый ударный крутящий момент следует интерпретировать с учётом условий, на которых основаны номинальные значения производителя; его не следует рассматривать как момент для непрерывной работы.
Для таких применений, как человекоподобные роботы и оборудование для точной автоматизации, инженерам следует оценивать эти параметры вместе с номинальным и пиковым крутящим моментом, крутильной жёсткостью, скоростью и тепловыми характеристиками.
Области применения гармонического шарнирного модуля HONPINE HPJM
Человекоподобные роботы
Человекоподобным роботам необходимы компактные шарнирные модули, которые помещаются в ограниченном пространстве конечностей, обеспечивая точное управление движением и интегрированную прокладку кабелей. Компактный корпус HPJM, полый вал и интегрированная архитектура привода позволяют рассматривать его для проектирования плечевых, локтевых, запястных и тазобедренных шарниров с учётом требований каждого узла к крутящему моменту и динамике.
Дроны и компактные роботизированные системы
В компактных роботизированных платформах и отдельных механизмах, связанных с дронами, важными факторами проектирования являются монтажное пространство и интеграция компонентов. Интегрированный гармонический шарнирный модуль может упростить сборку поворотных механизмов, если его масса, крутящий момент, скорость и потребляемая мощность соответствуют требованиям применения.
Оптические платформы и точная автоматизация
Системам оптического позиционирования и оборудованию для точной автоматизации могут потребоваться компактные поворотные приводы с контролируемым движением и воспроизводимым позиционированием. Возможность применения HPJM в таких системах следует оценивать с учётом требуемой угловой точности, вибрационных характеристик, профиля движения и условий окружающей среды.
Гармонический шарнирный модуль HONPINE HPJM объединяет в одном поворотном узле компактную конструкцию с полым валом, интегрированные двигатель и привод, архитектуру с двумя энкодерами и поддержку EtherCAT.
Сквозное отверстие диаметром 6 мм позволяет прокладывать кабели внутри модуля, а разъёмы на задней стороне и симметричные монтажные интерфейсы обеспечивают гибкость при механической интеграции. Благодаря этим особенностям HPJM стоит рассмотреть для человекоподобных роботов, компактных роботизированных систем, оптических платформ и оборудования для точной автоматизации.
Если вы разрабатываете компактный роботизированный шарнир или ищете интегрированный привод с гармонической передачей для шарнира, свяжитесь с HONPINE, чтобы получить подробные характеристики, инженерные чертежи и помощь в подборе модели.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
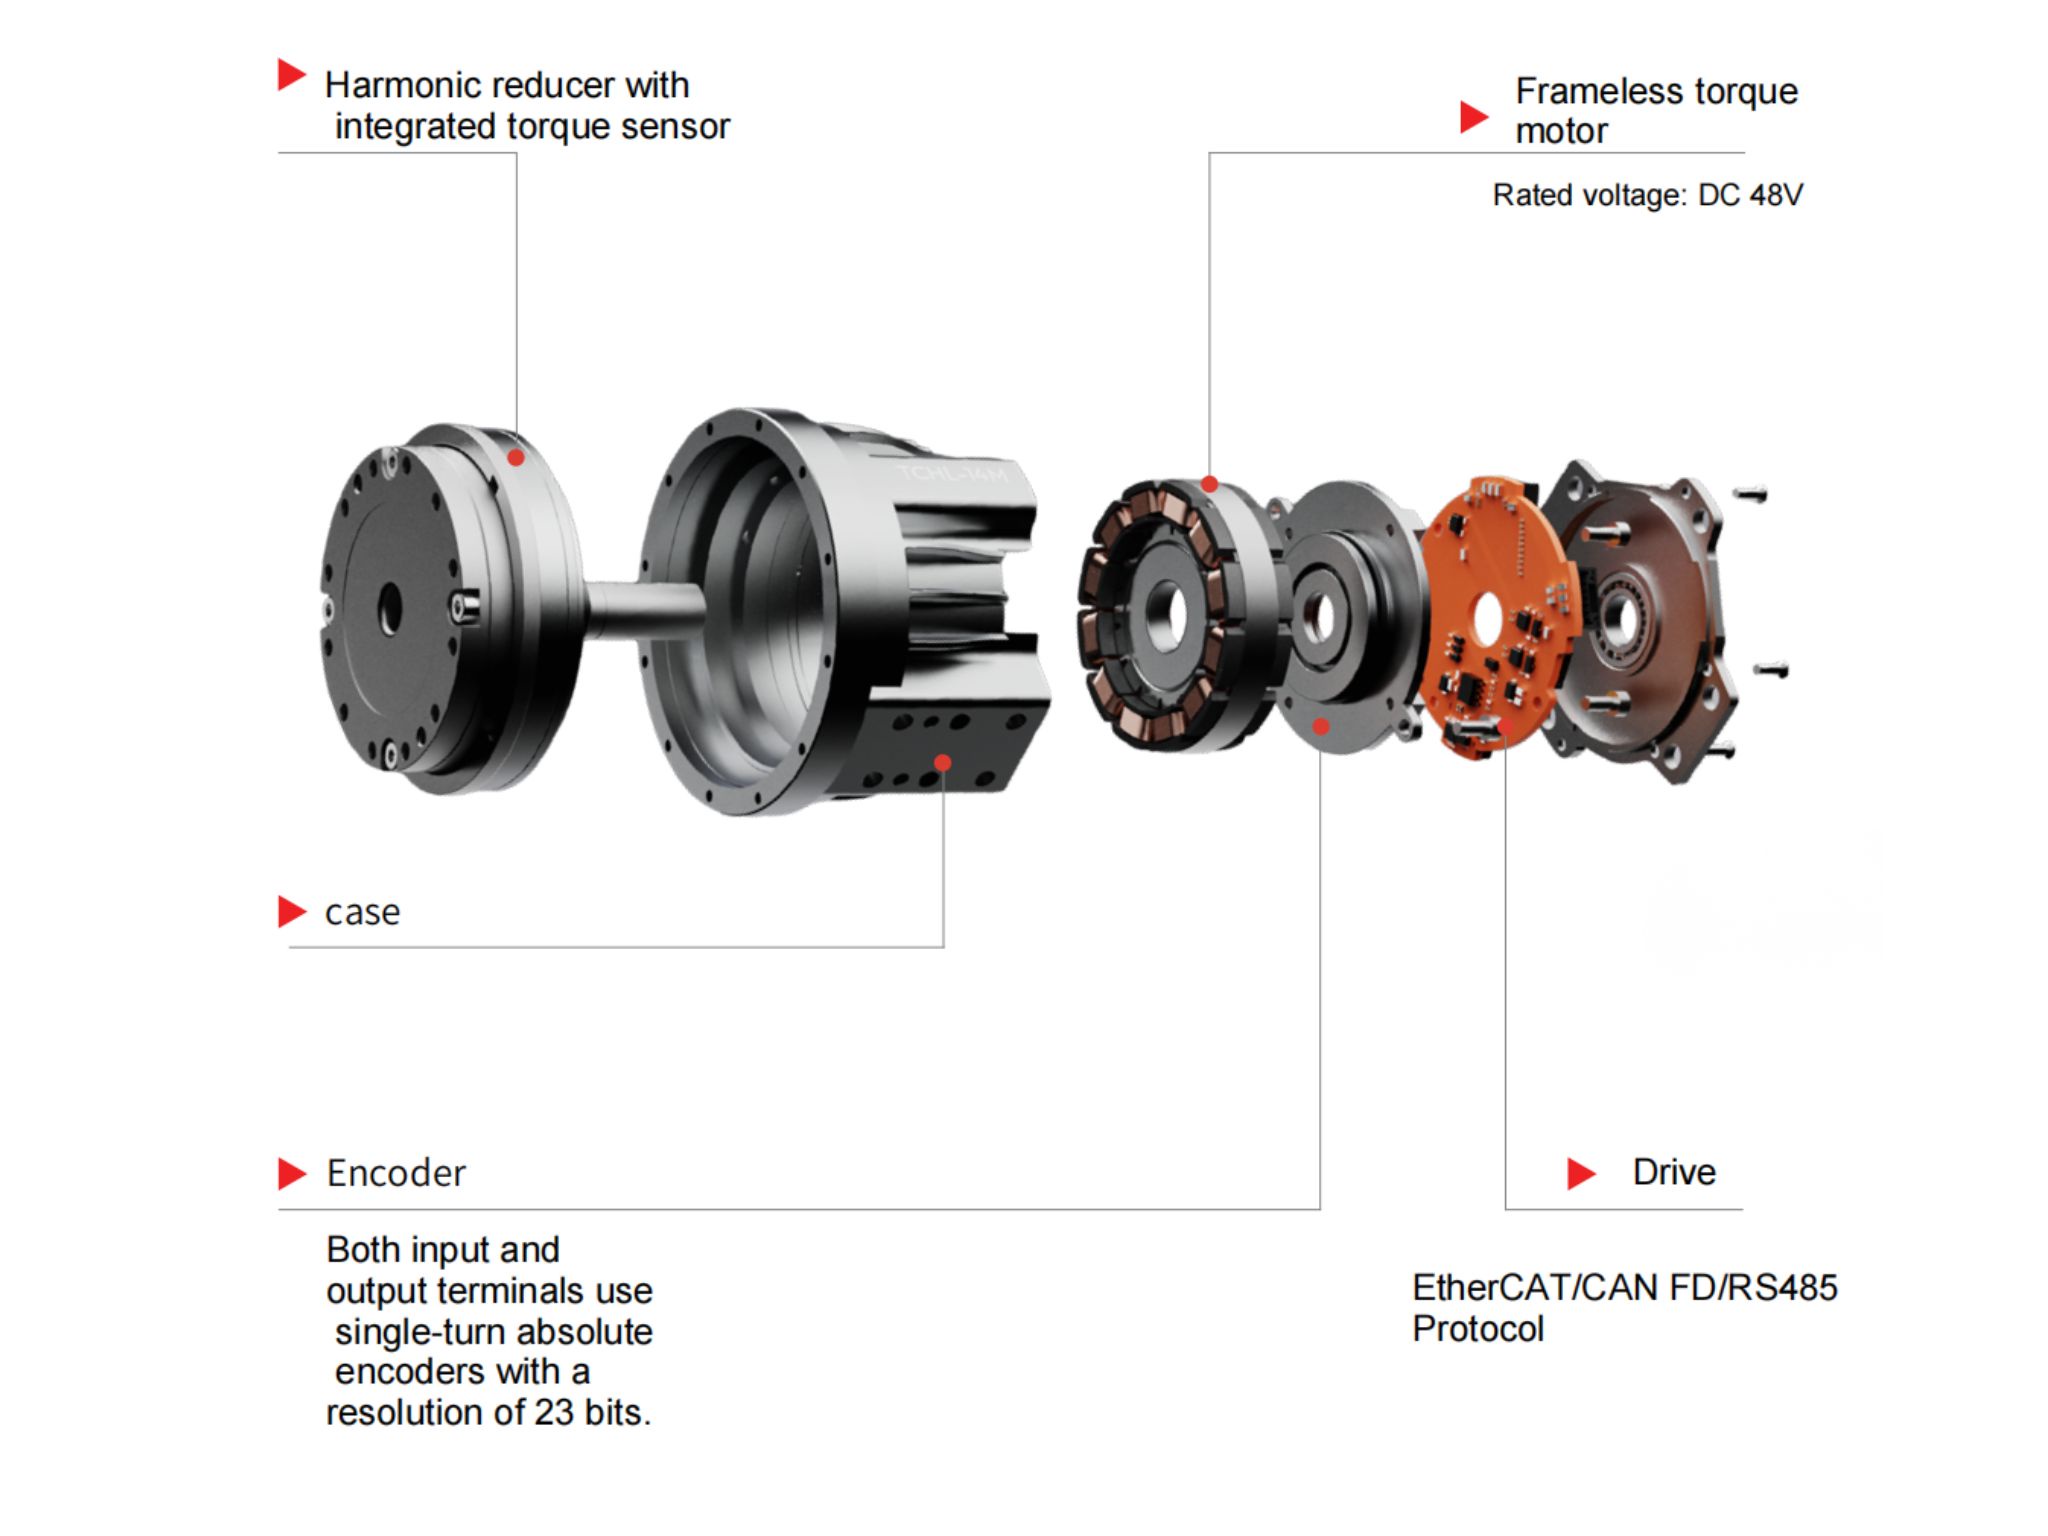
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
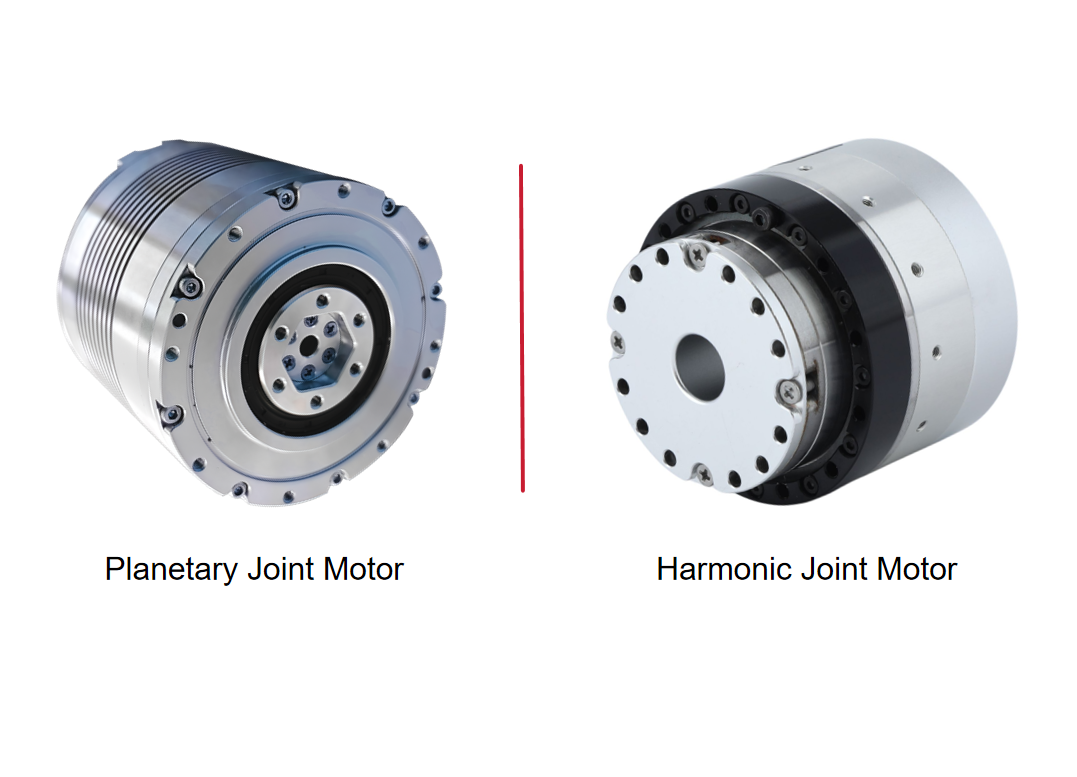
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
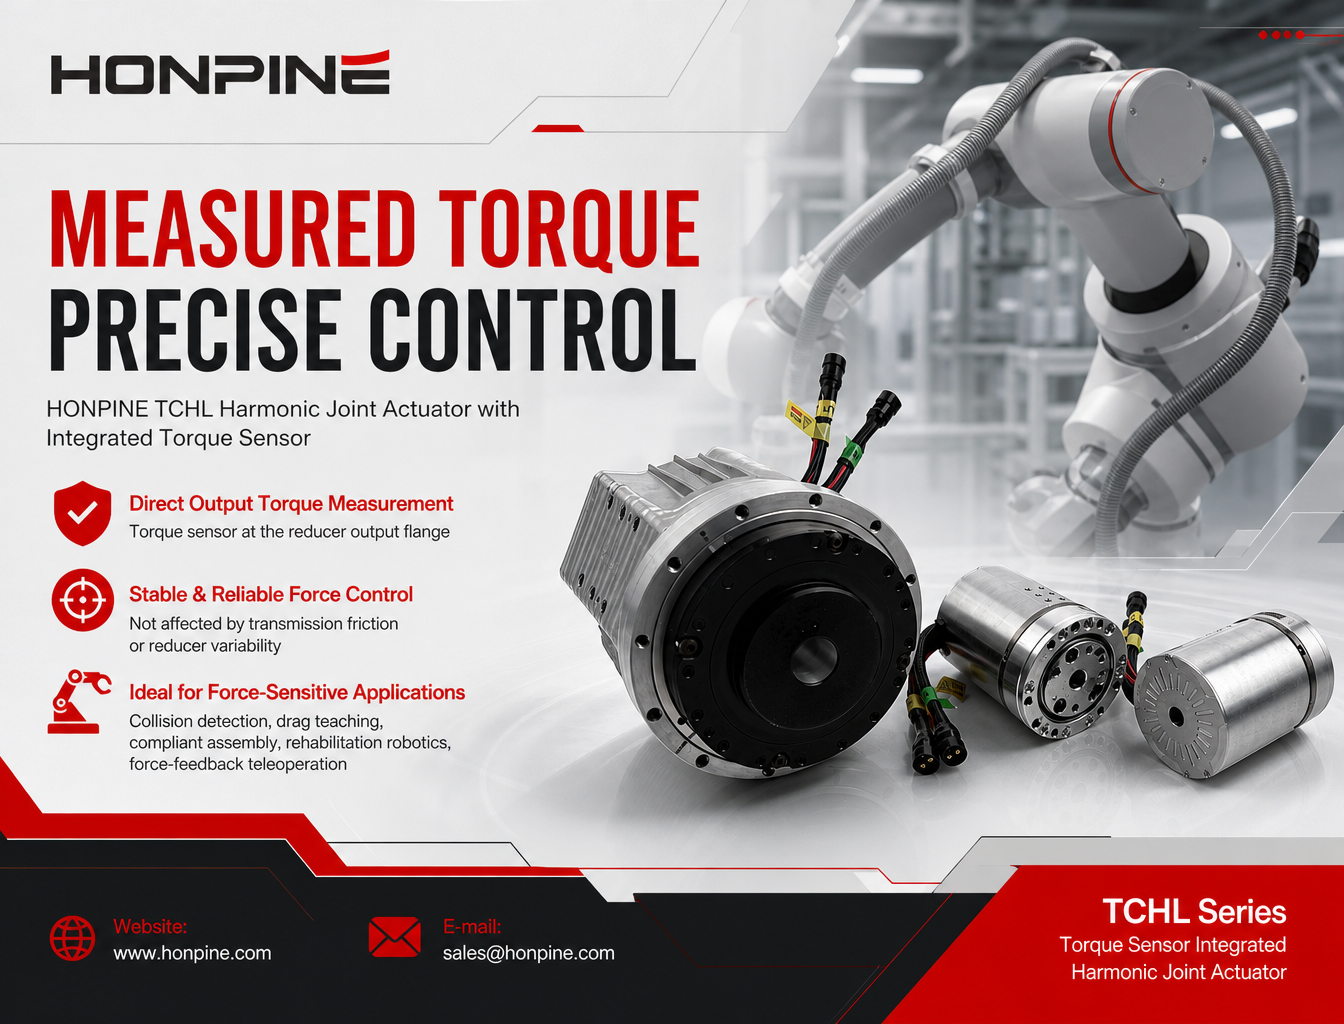
 Как гармонический шарнирный привод с датчиком крутящего момента улучшает силовое управление роботом?Узнайте, как гармонический шарнирный привод HONPINE TCHL использует встроенный датчик выходного крутящего момента для обеспечения обратной связи по усилию, обнаружения столкновений, сборки с податливостью, робототехники для реабилитации и телеуправления.
 Сверхкомпактный гармонический редукторный модуль с полым валом диаметром 6 ммПо мере развития гуманоидных роботов и компактных робототехнических систем к шарнирным модулям предъявляются всё более высокие требования: они должны обеспечивать высокую плотность крутящего момента, точное управление движением и гибкую прокладку кабелей при постоянно ограниченном монтажном пространстве. Гармонический шарнирный модуль HONPINE HPJM-RE30-40-PRO решает эти задачи благодаря компактной конструкции, полому валу диаметром 6 мм, обратной связи от двух энкодеров и интегрированным двигателю и приводу FOC. В этой статье мы рассмотрим основные конструктивные особенности модуля и объясним, как полый вал, подключение по EtherCAT и гибкие варианты монтажа помогают разрабатывать гуманоидных роботов, дроны, оптические платформы и оборудование для прецизионной автоматизации.
 Точность актуатора с гармоническим приводом: почему её следует оценивать на четырёх уровняхТочность актуатора с гармоническим приводом зависит не только от разрешения энкодера. Почему инженерам следует оценивать её на четырёх уровнях? Разрешение, повторяемость, однонаправленная и двунаправленная точность позиционирования описывают разные аспекты характеристик движения. Понимание этих различий помогает инженерам выбирать поворотные актуаторы с гармоническим приводом для оборудования для производства полупроводников, систем EFEM и автоматизации 3C, не путая теоретические шаги энкодера с фактической точностью позиционирования.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как гармонический шарнирный привод с датчиком крутящего момента улучшает силовое управление роботом?Узнайте, как гармонический шарнирный привод HONPINE TCHL использует встроенный датчик выходного крутящего момента для обеспечения обратной связи по усилию, обнаружения столкновений, сборки с податливостью, робототехники для реабилитации и телеуправления.
 Сверхкомпактный гармонический редукторный модуль с полым валом диаметром 6 ммПо мере развития гуманоидных роботов и компактных робототехнических систем к шарнирным модулям предъявляются всё более высокие требования: они должны обеспечивать высокую плотность крутящего момента, точное управление движением и гибкую прокладку кабелей при постоянно ограниченном монтажном пространстве. Гармонический шарнирный модуль HONPINE HPJM-RE30-40-PRO решает эти задачи благодаря компактной конструкции, полому валу диаметром 6 мм, обратной связи от двух энкодеров и интегрированным двигателю и приводу FOC. В этой статье мы рассмотрим основные конструктивные особенности модуля и объясним, как полый вал, подключение по EtherCAT и гибкие варианты монтажа помогают разрабатывать гуманоидных роботов, дроны, оптические платформы и оборудование для прецизионной автоматизации.
 Точность актуатора с гармоническим приводом: почему её следует оценивать на четырёх уровняхТочность актуатора с гармоническим приводом зависит не только от разрешения энкодера. Почему инженерам следует оценивать её на четырёх уровнях? Разрешение, повторяемость, однонаправленная и двунаправленная точность позиционирования описывают разные аспекты характеристик движения. Понимание этих различий помогает инженерам выбирать поворотные актуаторы с гармоническим приводом для оборудования для производства полупроводников, систем EFEM и автоматизации 3C, не путая теоретические шаги энкодера с фактической точностью позиционирования.
 Почему многие клиенты выбирают гармонические модули суставов HONPINE HPJM ради увеличения диаметра полого отверстия всего на 2 мм?Почему многие клиенты выбирают гармонические модули суставов HONPINE HPJM ради увеличения диаметра полого отверстия всего на 2 мм? В компактных роботизированных суставах такая небольшая разница в размерах может неожиданно значительно увеличить доступное пространство. Поскольку площадь поперечного сечения круглого отверстия увеличивается пропорционально квадрату его диаметра, дополнительные 2 мм могут существенно улучшить прокладку кабелей внутри узла и упростить интеграцию системы. В этой статье рассматривается влияние диаметра полого отверстия, сравниваются отдельные модели HONPINE HPJM с сопоставимыми гармоническими модулями суставов и объясняется, почему размер отверстия имеет значение для человекоподобных роботов, коллаборативных роботов и промышленной автоматизации.
 Люфт гармонического привода в угловых минутах: что на самом деле означает эта спецификацияПри выборе подходящего гармонического привода сочленения с контролем усилия важно учитывать не только крутящий момент и габариты. На интеграцию системы и характеристики управления могут влиять характеристики датчика крутящего момента, обратная связь от энкодеров, протоколы связи, функциональная безопасность и размер полого вала. В этом руководстве технический директор HONPINE сравнивает серии гармонических приводов сочленения TCHL и HAG, объясняет их основные различия и предлагает практические критерии выбора для человекоподобных роботов, коллаборативных манипуляторов, точной сборки, полировки и других приложений с контролем усилия.