Как выбрать высокоточный поворотный привод для промышленного применения?
1. Сначала выберите серию поворотных приводов с учетом их конструктивных особенностей
Здравствуйте! Меня зовут Теодор Ли, я технический директор HONPINE.
При выборе высокоточного поворотного привода для промышленного применения сначала необходимо понять конструктивные особенности различных серий продукции и сузить выбор с учетом требований к монтажу.
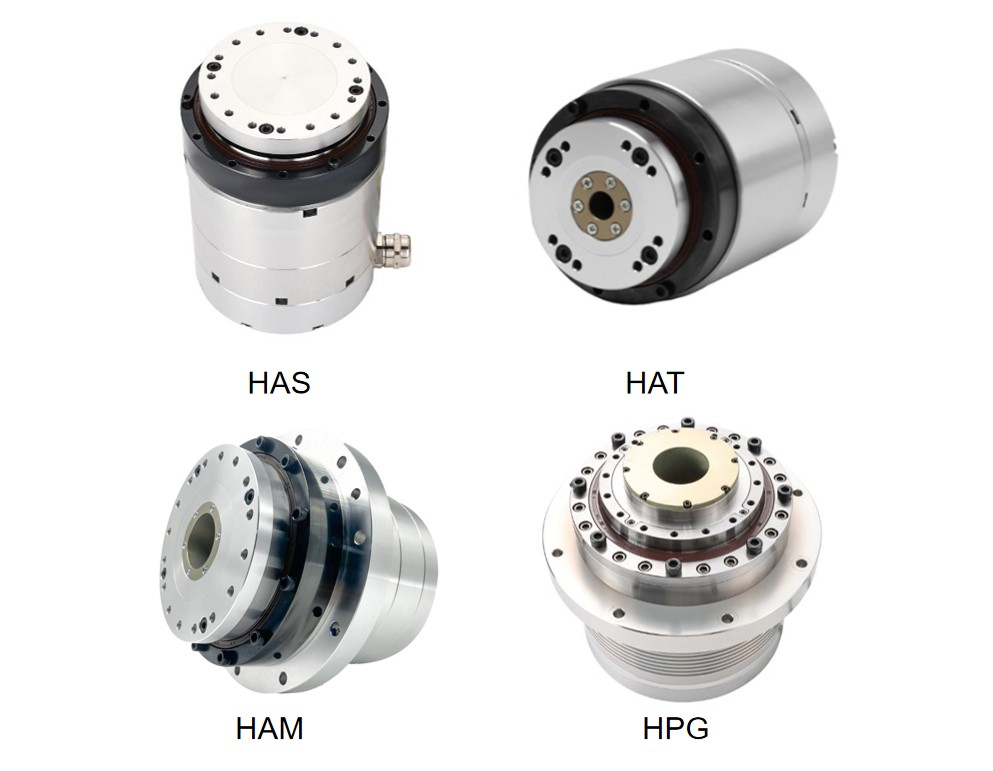
Сегодня я расскажу о четырех самых продаваемых сериях высокоточных поворотных приводов HONPINE и объясню их основные различия.
Серия HAS — сплошной вал, компактная конструкция
Серия HAS имеет конструкцию со сплошным валом и компактные габариты. Она подходит для применений с ограниченным пространством для установки, где не требуется прокладывать кабели или пневматические линии через внутреннюю часть привода.
Серия HAT — полый вал для внутренней прокладки кабелей
Серия HAT имеет полый вал, позволяющий прокладывать кабели и пневматические линии через центр привода. Она подходит для автоматизированного оборудования, требующего внутренней прокладки проводов или пневматических соединений.
Серия HAM — увеличенное сквозное отверстие
Серия HAM оснащена увеличенным центральным сквозным отверстием, обеспечивающим больше места для прокладки кабелей, воздушных линий и других внутренних соединений. Она особенно полезна для оборудования с повышенными требованиями к внутренней прокладке коммуникаций.
Серия HPG — высокая точность и жесткость для станков
Серия HPG предназначена для станков, где критически важны высокая точность позиционирования и жесткость конструкции. Она подходит для высокоточных систем поворотного позиционирования, которым требуется стабильная работа в сложных условиях эксплуатации.
2. Рассчитайте требуемый крутящий момент и выберите подходящее передаточное отношение
После предварительного выбора серии привода следующим шагом будет расчет фактического крутящего момента, необходимого для нагрузки, и выбор подходящего передаточного отношения.
Привод должен обеспечивать достаточный крутящий момент не только для поддержания нагрузки во время работы, но и для преодоления сопротивления, возникающего при разгоне и замедлении.
Шаг 1. Рассчитайте теоретический момент нагрузки (гравитационный момент + момент ускорения)
При запуске и остановке приводу необходимо преодолеть два основных компонента крутящего момента:
1. Гравитационный момент (TG)
Гравитационный момент возникает, когда привод перемещает смещенную относительно оси нагрузку или совершает вращательное движение против силы тяжести.
Формула:
TG = M × g × L × cosθ
Где:
M = масса нагрузки (кг)
g = ускорение свободного падения (9.8 м/с²)
L = расстояние от центра тяжести нагрузки до оси вращения (м)
θ = угол между направлением силы тяжести и плечом рычага
При чисто горизонтальном вращении, если центр тяжести нагрузки находится на оси вращения, компонентом гравитационного момента можно пренебречь.
2. Момент ускорения (Ta)
Момент ускорения — это крутящий момент, необходимый для разгона нагрузки из состояния покоя до заданной скорости за установленное время.
Формула:
Ta = J × α
Где:
J = момент инерции нагрузки (кг·м²), который можно получить с помощью 3D CAD-программы после назначения соответствующих свойств материала. Убедитесь, что начало координат расположено на оси вращения.
α = угловое ускорение (рад/с²), рассчитываемое с учетом требуемого времени рабочего цикла машины. Например, если привод должен разогнаться до заданной скорости за 0.2 секунды, требуемое угловое ускорение следует рассчитать соответствующим образом.
Шаг 2. Рассчитайте суммарный пиковый крутящий момент при запуске и остановке (ΣT)
После расчета гравитационного момента и момента ускорения сложите их и примените подходящий коэффициент запаса с учетом промышленного применения.
Формула:
ΣT = (TG + Ta) × коэффициент запаса
Рекомендуемые коэффициенты запаса:
Условия эксплуатации
Рекомендуемый коэффициент запаса
1.2 — в целом плавные нагрузки, например при стандартной обработке материалов.
1.5 — умеренные ударные нагрузки, например при частом вращении вперед и назад.
2.0 или выше — тяжелые нагрузки или сильные ударные воздействия, например при тяжелой механической обработке или загрузке и выгрузке в процессах штамповки.
советы по выбору высокоточного поворотного привода: от предварительного выбора изделия и расчета крутящего момента до окончательной конфигурации и особенностей монтажа.
Шаг 3. Сопоставьте расчетный крутящий момент с характеристиками привода
Рассчитанное значение ΣT представляет собой требуемый пиковый крутящий момент при разгоне и замедлении. На этом этапе необходимо проверить паспортные данные привода и убедиться в соответствии двух критически важных параметров.
1. Проверка пикового крутящего момента (при запуске и остановке)
Требование:
ΣT ≤ максимально допустимый мгновенный крутящий момент привода
В зависимости от спецификаций производителя этот параметр может быть указан как максимальный мгновенный крутящий момент или максимальный момент ускорения (T2B).
Важно различать максимальный мгновенный крутящий момент, который может быть допустим лишь в течение нескольких секунд, и максимальный момент ускорения/замедления, применимый при многократных запусках и остановках.
При выборе привода расчетный крутящий момент должен оставаться ниже соответствующих предельных значений, указанных производителем. При частых циклах ускорения и замедления уделите особое внимание более низкому допустимому пределу крутящего момента.
Если расчетное значение ΣT ниже указанного для привода номинального пикового момента при кратковременной нагрузке (например, пикового момента, допустимого менее 2 секунд), привод может быть механически способен выдерживать требуемую кратковременную нагрузку при соблюдении ограничений производителя по рабочему циклу и условиям эксплуатации.
2. Проверка номинального крутящего момента (непрерывная работа)
Требование:
Фактический крутящий момент при непрерывной работе ≤ номинальный крутящий момент привода
Даже если пиковый крутящий момент не превышает допустимый предел, необходимо также проверить крутящий момент при непрерывной работе.
Если привод постоянно работает с крутящим моментом выше номинального, возможно чрезмерное нагревание и ускоренный износ гибкого колеса волнового редуктора, что существенно сократит срок службы.
Для промышленного оборудования обычно рекомендуется на этапе предварительного проектирования поддерживать крутящий момент при непрерывной работе ниже примерно 80% номинального значения, оставляя достаточный запас.
Важно: требуемый крутящий момент нагрузки при запуске и остановке должен оставаться ниже допустимого пикового значения с достаточным запасом. При этом крутящий момент при непрерывной работе должен находиться в пределах номинального значения для привода.
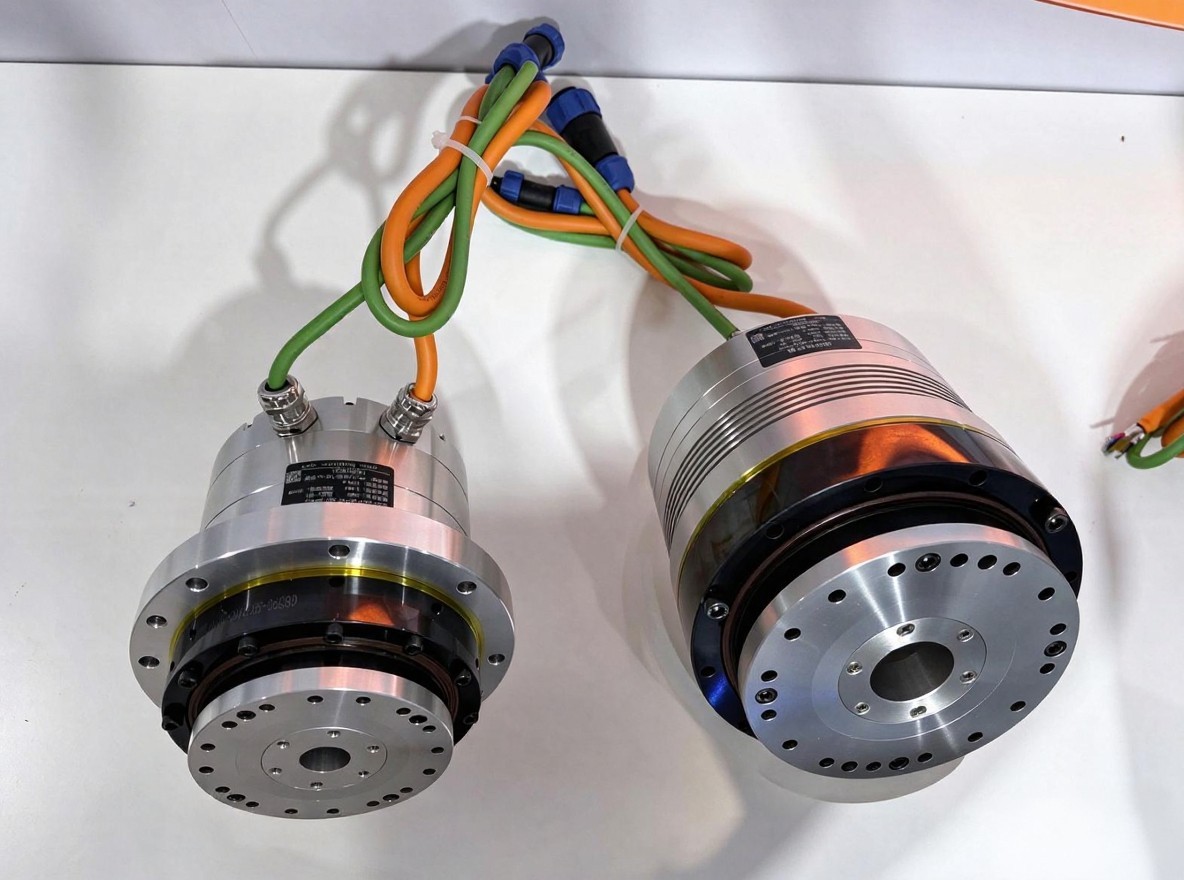
Монтажная конструкция — еще один важный фактор при выборе поворотного привода.HONPINE предлагает различные конструктивные исполнения для удовлетворения разных требований к монтажу.
HAM — цилиндрическая конструкция без фланца
Серия HAM имеет цилиндрический корпус без встроенного монтажного фланца. Она подходит для оборудования с индивидуальной монтажной конструкцией или для случаев, когда заказчику требуется более гибкий вариант установки.
HAMF — встроенный монтажный фланец
Серия HAMF оснащена встроенным монтажным фланцем, упрощающим механический монтаж и позиционирование.
Выбор между HAM и HAMF следует делать с учетом механической компоновки оборудования, монтажного пространства и требований к установке.
4. Нужен ли электромагнитный тормоз?
Необходимость электромагнитного тормоза зависит от условий эксплуатации и требований безопасности оборудования.
Для поворотных приводов HONPINE предусмотрены исполнения с тормозом и соответствующими значениями удерживающего момента. При выборе модели проверьте указанный тормозной момент и убедитесь, что он соответствует требованиям к удержанию нагрузки.
В обозначении модели:
B обозначает исполнение с тормозом.
A обозначает исполнение без тормоза.
Для применений, где привод должен удерживать положение при отключенном двигателе, может потребоваться электромагнитный тормоз.
Типичные области применения — вертикальные системы позиционирования, подъемные механизмы и оборудование, в котором после отключения питания нагрузка может перемещаться под действием силы тяжести.
Исполнение с тормозом следует выбирать с учетом фактической нагрузки, требуемого удерживающего момента и требований безопасности оборудования.
[Изображение: сравнение поворотных приводов с электромагнитным тормозом и без него]
5. Проверьте разрешение и тип энкодера двигателя
Выбор энкодера напрямую влияет на разрешение обратной связи и возможности контроля положения поворотного привода.
HONPINE предлагает два варианта многооборотного абсолютного энкодера:
23-разрядный многооборотный абсолютный энкодер
17-разрядный многооборотный абсолютный энкодер
Оба варианта — многооборотные абсолютные энкодеры, сохраняющие информацию о положении даже после отключения питания.
В отличие от инкрементальных энкодеров, для которых после отключения питания требуется повторно задать положение, многооборотные абсолютные энкодеры сохраняют информацию об абсолютном положении при нескольких оборотах, упрощая запуск системы и управление положением.
Подходящее разрешение энкодера следует выбирать с учетом требований к позиционированию, архитектуры системы управления и общих требований к точности оборудования.
Важно также отличать разрешение энкодера от фактической точности позиционирования. Итоговые характеристики позиционирования зависят от всей системы передачи, механической жесткости, люфта, стратегии управления и других факторов.
6. Проверьте направление вывода кабеля
Последний фактор — направление вывода кабеля, напрямую влияющее на удобство монтажа и внутреннюю прокладку кабелей.
Для поворотных приводов HONPINE предусмотрены два варианта вывода кабеля:
Вывод с торцевой стороны: кабели выходят через торец привода. Этот вариант подходит для компоновок оборудования, в которых удобнее прокладывать кабель вдоль оси.
Боковой вывод: кабели выходят сбоку привода. Этот вариант подходит для установок с ограниченным пространством вдоль оси или при предпочтительной боковой прокладке.
Перед выбором варианта вывода кабеля учитывайте ориентацию привода при установке, расположение окружающих механических компонентов, доступное пространство и радиус изгиба кабеля.
Правильный выбор направления вывода кабеля помогает упростить сборку и уменьшить риск помех от кабеля во время работы оборудования.
Нужна помощь в выборе высокоточного поворотного привода для промышленного применения?
Выборвысокоточного поворотного привода — это не просто выбор модели по номинальному крутящему моменту.
Необходимо также учитывать конструкцию привода, момент инерции нагрузки, требования к ускорению, передаточное отношение, монтажное исполнение, требования к торможению, разрешение энкодера и прокладку кабелей.
HONPINE предлагает несколько серий высокоточных поворотных приводов, включая HAS, HAT, HAM и HPG, для различных задач промышленного управления движением и позиционирования.
Если вы выбираете высокоточный поворотный привод для промышленного оборудования, свяжитесь с HONPINE, чтобы запросить актуальные паспорта изделий и обсудить наиболее подходящую конфигурацию привода с нашей технической командой.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
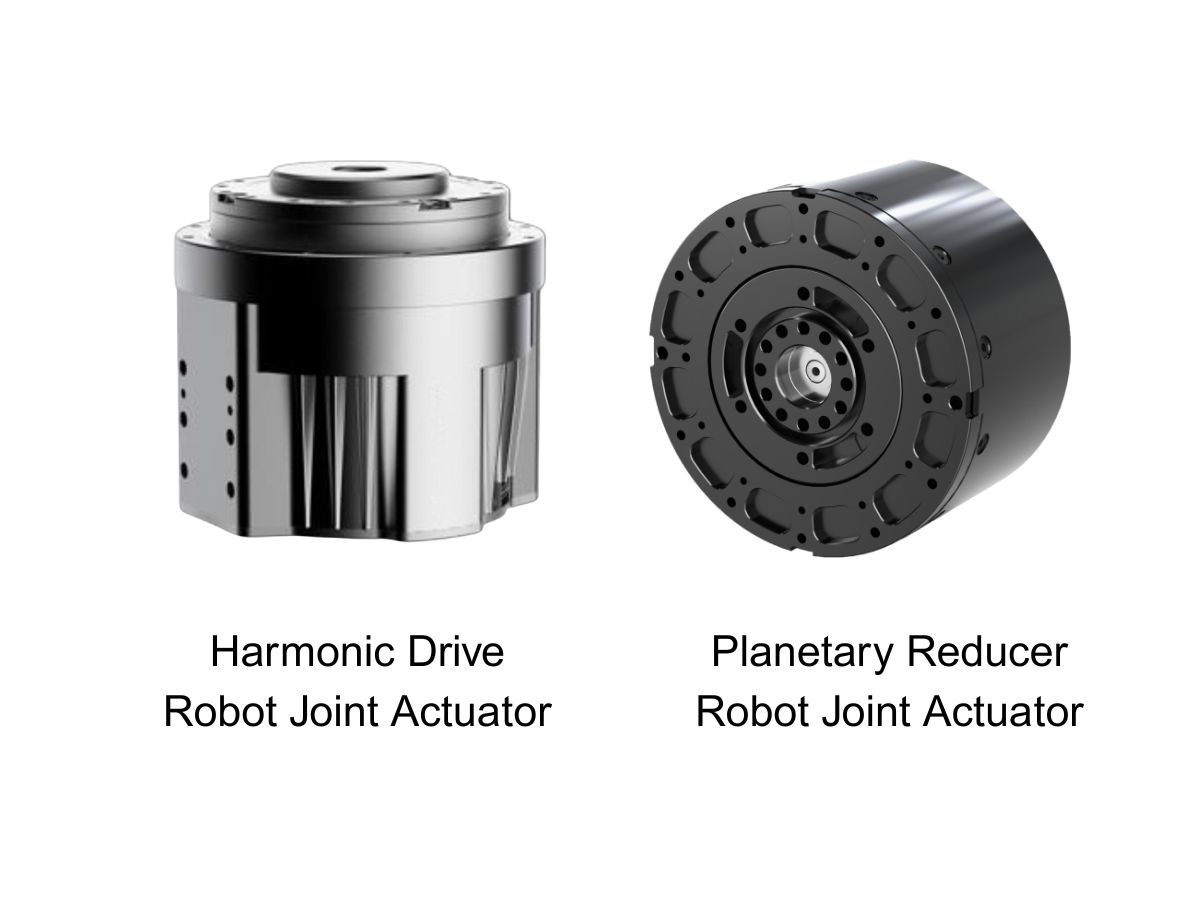
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
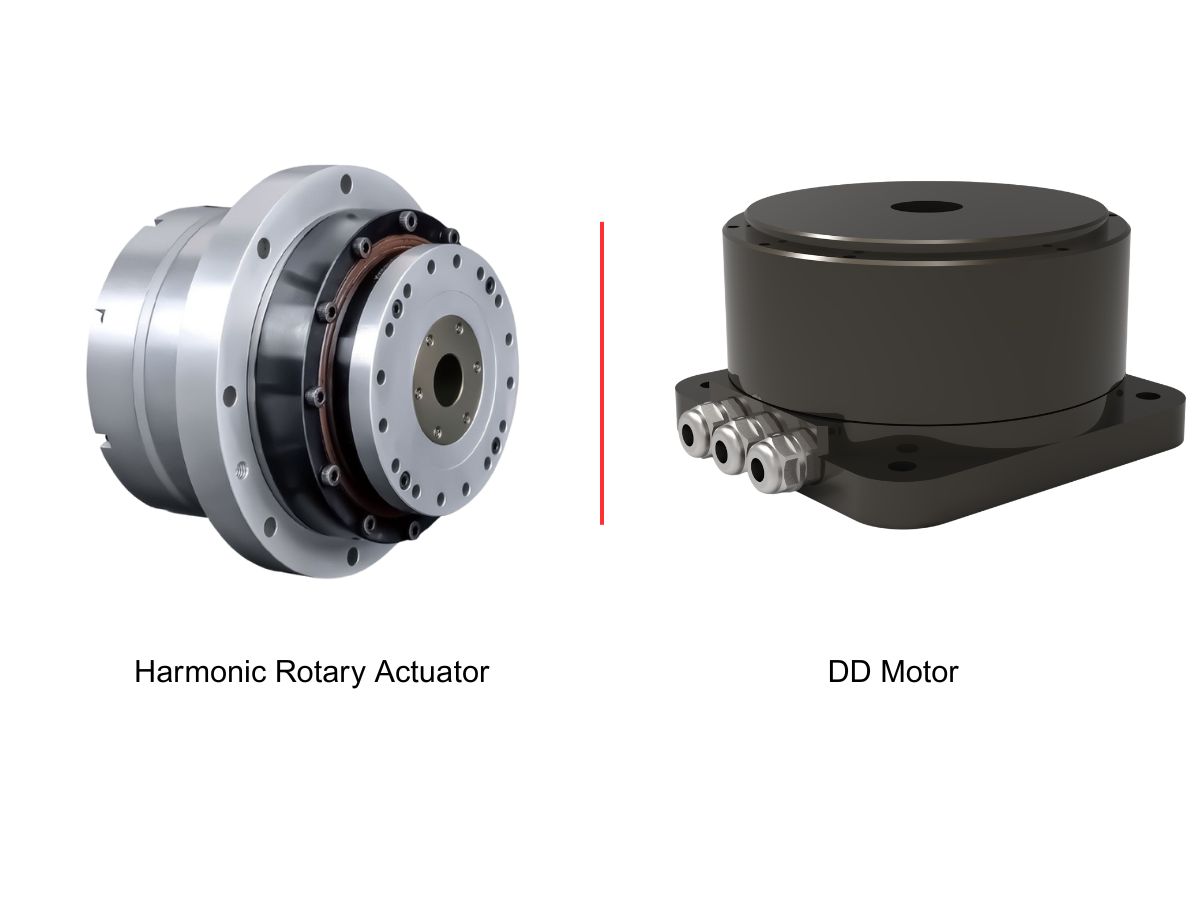
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как выбрать высокоточный поворотный привод для промышленного применения?Выбор подходящего высокоточного поворотного привода требует большего, чем просто проверка номинального крутящего момента. В этом руководстве объясняется, как рассчитать момент нагрузки, выбрать подходящее передаточное отношение и оценить конструктивные исполнения, монтажные фланцы, электромагнитные тормоза, разрешение энкодера и направления вывода кабеля. Узнайте, как серии поворотных приводов HONPINE HAS, HAT, HAM и HPG отвечают различным требованиям промышленного управления движением и высокоточного позиционирования.
 Какой модуль роботизированного сочленения выбрать для высокоточного управления гуманоидным роботом?По мере того как гуманоидные роботы переходят от простых задач ходьбы и демонстраций к сложным приложениям в реальных условиях, их модули сочленений должны обеспечивать не только высокий крутящий момент. Точное позиционирование, точное управление крутящим моментом, высокая жесткость конструкции и динамический отклик играют важную роль при выполнении деликатных операций. Какой модуль сочленения выбрать для гуманоидного робота, предназначенного для выполнения высокоточных задач? В этой статье Теодор Ли, технический директор HONPINE, представляет гармонический модуль сочленения HAG и рассказывает о пяти его ключевых особенностях, благодаря которым он подходит для требовательных применений в гуманоидной робототехнике.
 Как тенденции развития робототехнической отрасли формируют спрос на интегрированные шарнирные модули и мотор-колёса в 2026 году?В 2026 году индустрия робототехники вступает в новый этап развития: сфера применения роботов расширяется от гуманоидных и четвероногих роботов до мобильных манипуляторов, коллаборативных роботов и специализированных робототехнических систем. По мере перехода производителей от разработки прототипов к коммерциализации и массовому производству меняются и требования к приводным системам роботов. В этой статье Аллен Ли, основатель HONPINE, делится своими наблюдениями о развитии рынка робототехники и объясняет, почему интегрированные шарнирные модули и мотор-колёса приобретают всё большее значение для повышения интеграции систем, стабильности характеристик продукции и долгосрочной эксплуатационной надёжности.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как выбрать высокоточный поворотный привод для промышленного применения?Выбор подходящего высокоточного поворотного привода требует большего, чем просто проверка номинального крутящего момента. В этом руководстве объясняется, как рассчитать момент нагрузки, выбрать подходящее передаточное отношение и оценить конструктивные исполнения, монтажные фланцы, электромагнитные тормоза, разрешение энкодера и направления вывода кабеля. Узнайте, как серии поворотных приводов HONPINE HAS, HAT, HAM и HPG отвечают различным требованиям промышленного управления движением и высокоточного позиционирования.
 Какой модуль роботизированного сочленения выбрать для высокоточного управления гуманоидным роботом?По мере того как гуманоидные роботы переходят от простых задач ходьбы и демонстраций к сложным приложениям в реальных условиях, их модули сочленений должны обеспечивать не только высокий крутящий момент. Точное позиционирование, точное управление крутящим моментом, высокая жесткость конструкции и динамический отклик играют важную роль при выполнении деликатных операций. Какой модуль сочленения выбрать для гуманоидного робота, предназначенного для выполнения высокоточных задач? В этой статье Теодор Ли, технический директор HONPINE, представляет гармонический модуль сочленения HAG и рассказывает о пяти его ключевых особенностях, благодаря которым он подходит для требовательных применений в гуманоидной робототехнике.
 3 лучших волновых редуктора для оборудования для производства полупроводниковОборудование для производства полупроводников требует высокоточного управления движением, компактных механических конструкций и надежной передачи усилия. В разных областях применения — от роботов для работы с пластинами и систем OHT до литографического и метрологического оборудования — предъявляются разные требования к волновым редукторам. В этой статье Теодор Ли, технический директор HONPINE, рассказывает о трех решениях на основе волновых редукторов: серии FHG с полым валом, сверхтонкой серии FHD и сверхплоской серии FSD. Также мы рассмотрим 10 ключевых технических параметров, которые инженерам следует учитывать при выборе волнового редуктора для оборудования для производства полупроводников, включая номинальный крутящий момент, люфт, торсионную жесткость, диаметр полого вала и допустимую моментную нагрузку.
 Как подобрать планетарные редукторы для сервомоторов 6 ведущих брендов?При выборе планетарного редуктора для сервомотора недостаточно учитывать только мощность двигателя и передаточное отношение. Для обеспечения надежной работы привода инженерам также необходимо учитывать выходной крутящий момент, инерцию нагрузки, люфт, крутильную жесткость и совместимость креплений. У сервомоторов разных брендов, включая Inovance, Estun, Panasonic, Mitsubishi, Yaskawa и MOONS', могут различаться размеры валов и монтажные интерфейсы. Как инженерам подобрать подходящий планетарный редуктор для каждого сервомотора? В этом руководстве рассматриваются основные принципы подбора, необходимые расчеты и практические аспекты выбора, которые помогут принять обоснованное решение.
 Почему производители волновых редукторов с гибким колесом выпускают продукцию с настолько разным уровнем качества и точности?Волновые редукторы с гибким колесом работают по одному и тому же принципу, однако их качество, точность и срок службы могут существенно различаться у разных производителей. Чем обусловлены эти различия? Основатель HONPINE Аллен Ли объясняет, как выбор материалов, проектирование профиля зубьев, прецизионная обработка, методы сборки и контроль качества влияют на итоговые характеристики волновых редукторов с гибким колесом. Узнайте о ключевых различиях между китайскими и японскими производителями, а также о том, на что обратить внимание при выборе надежного поставщика волновых редукторов с гибким колесом.