Как подобрать планетарные редукторы для сервомоторов 6 ведущих брендов?
Серводвигатели ипланетарные редукторышироко применяются в промышленной автоматизации, робототехнике, станках с ЧПУ и системах точного управления движением. Однако выбор подходящегопланетарного редуктора для серводвигателяпредполагает нечто большее, чем простое сопоставление мощности двигателя или выбор передаточного отношения.
Неподходящее сочетание может привести к чрезмерной нагрузке на двигатель, неудовлетворительной динамической характеристике, недостаточному выходному крутящему моменту, увеличению ошибок позиционирования и даже преждевременному отказу компонентов. Для обеспечения надежной работы передачи инженерам необходимо учитывать крутящий момент, скорость, согласование инерции, люфт, крутильную жесткость и механическую совместимость.
В этом руководстве объясняется, как подобрать планетарные редукторы к серводвигателям. В нем рассматриваются основные принципы выбора, ключевые расчеты, стратегии подбора для серводвигателей шести ведущих брендов и общие требования к монтажу.
1. Почему важно правильно подбирать серводвигатель и планетарный редуктор?
Серводвигатель обеспечивает управляемое вращательное движение, а планетарный редуктор снижает выходную скорость и увеличивает выходной крутящий момент. Вместе они образуют систему передачи, которая должна соответствовать механическим и динамическим требованиям конкретного применения.
Даже если двигатель и редуктор по отдельности подходят для задачи, их сочетание может не обеспечить ожидаемых характеристик.
1.1 Недостаточный выходной крутящий момент
Основная функция планетарного редуктора — снижать частоту вращения и увеличивать выходной крутящий момент. Если передаточное отношение слишком мало, редуктор может не обеспечить достаточный крутящий момент для приведения нагрузки в движение.
Если выбранный редуктор имеет недостаточную нагрузочную способность по крутящему моменту, при разгоне, торможении или частых циклах пуска и остановки также может возникнуть чрезмерное внутреннее напряжение.
1.2 Низкая динамическая характеристика из-за несогласования инерции
Соотношение инерции нагрузки и серводвигателя влияет на динамическую характеристику и устойчивость сервосистемы.
Если приведенная инерция нагрузки чрезмерно велика относительно инерции ротора двигателя, система может разгоняться и тормозить дольше, иметь повышенное перерегулирование и вибрацию либо испытывать трудности с обеспечением стабильного управления.
Подходящий планетарный редуктор может уменьшить инерцию, приведенную к двигателю, и тем самым повысить быстродействие системы.
1.3 Ошибки позиционирования и люфт
В таких областях применения, как роботизированные сочленения, поворотные столы и оборудование для точного позиционирования, люфт напрямую влияет на точность движения.
Планетарный редуктор с чрезмерным люфтом может вызывать отклонения позиционирования, особенно при частой смене направления движения.
Поэтому инженерам следует выбирать редуктор с подходящим значением люфта с учетом требований применения к точности позиционирования и повторяемости.
1.4 Недостаточная жесткость и стабильность передачи
Крутильная жесткость определяет величину угловой деформации под действием приложенного крутящего момента.
Если крутильная жесткость редуктора недостаточна, при разгоне, торможении или изменении нагрузки в системе передачи может возникать упругая деформация. Это может повлиять на точность позиционирования и динамическую характеристику.
Для применений с тяжелыми нагрузками, частым реверсированием или высоким ускорением крутильную жесткость следует учитывать наряду с номинальным крутящим моментом и люфтом.
2. Ключевые параметры подбора планетарных редукторов к серводвигателям
Выбор планетарного редуктора для серводвигателя требует системной оценки условий работы и механических требований.
Следующие три шага представляют собой практический алгоритм оценки ключевых параметров при выборе редуктора.
2.1 Определите требуемый выходной крутящий момент и передаточное отношение
Первый шаг — определить требуемые крутящий момент и частоту вращения на выходе редуктора.
Выходной крутящий момент планетарного редуктора можно оценить по следующей формуле:
Tout = Tmotor × i × η
Где:
- Tout = выходной крутящий момент редуктора
- Tmotor = выходной крутящий момент серводвигателя
- i = передаточное отношение редуктора
- η = КПД редуктора
Например, если серводвигатель развивает крутящий момент 2 Nm и соединен с планетарным редуктором с передаточным отношением 10:1 и КПД 95%, теоретический выходной крутящий момент составляет:
Tout = 2 × 10 × 0.95 = 19 Nm
Этот расчет дает предварительную оценку. При фактическом выборе также необходимо учитывать номинальный выходной крутящий момент редуктора, максимально допустимый крутящий момент, момент при разгоне и условия эксплуатации.
Передаточное отношение также определяет выходную скорость:
n_out = n_motor / i
Где:
- n_out = выходная скорость редуктора
- n_motor = скорость серводвигателя
- i = передаточное отношение редуктора
Более высокое передаточное отношение обеспечивает меньшую выходную скорость и, как правило, больший выходной крутящий момент. Однако выбор наибольшего доступного передаточного отношения не всегда целесообразен. Передаточное отношение должно соответствовать требуемой рабочей скорости, характеристикам двигателя и динамике применения.
2.2 Рассчитайте приведенную инерцию нагрузки
Согласование инерции — важный фактор при выборе серводвигателя и планетарного редуктора.
Приведенную к стороне двигателя инерцию нагрузки можно оценить по формуле:
Jref = Jload / i² + Jgearbox_in
Где:
- Jref = суммарная инерция, приведенная к стороне двигателя
- Jload = инерция нагрузки на выходе редуктора
- i = передаточное отношение редуктора
- Jgearbox_in = инерция редуктора со стороны входа
Затем можно рассчитать коэффициент инерции:
K = Jref / Jmotor
Где:
- K = коэффициент инерции
- Jref = суммарная приведенная инерция нагрузки
- Jmotor = инерция ротора серводвигателя
Подходящее значение коэффициента инерции зависит от серводвигателя, системы привода, параметров управления и требований применения. При более низком коэффициенте инерции управление системой, как правило, упрощается, однако единого значения, подходящего для всех применений, не существует.
При высокоскоростном позиционировании и частых циклах пуска и остановки инженерам следует уделять особое внимание коэффициенту инерции и требованиям системы к ускорению.
2.3 Рассчитайте требуемый крутящий момент и выберите подходящий коэффициент запаса
Выбранный редуктор должен выдерживать как крутящий момент, необходимый при нормальной работе, так и дополнительный момент, возникающий при разгоне, торможении и колебаниях нагрузки.
Требуемый крутящий момент можно оценить по формуле:
Tneed = (Tfric + Tacc) × Fs
Где:
- Tneed = расчетный крутящий момент
- Tfric = крутящий момент, необходимый для преодоления трения и внешнего сопротивления
- Tacc = крутящий момент, необходимый для разгона
- Fs = коэффициент запаса
Крутящий момент при разгоне можно оценить по формуле:
Tacc = Jtotal × α
Где:
- Jtotal = эквивалентная суммарная инерция в расчетной точке отсчета
- α = угловое ускорение
Коэффициент запаса следует выбирать с учетом условий эксплуатации, включая колебания нагрузки, ударные воздействия, рабочий цикл и частоту пусков и остановок.
Номинальный выходной крутящий момент редуктора должен быть достаточным для непрерывной работы, а допустимый пиковый крутящий момент — выдерживать кратковременные динамические нагрузки.
Важно не использовать пиковый крутящий момент вместо номинального. Редуктор, способный выдерживать кратковременную пиковую нагрузку, может быть непригоден для непрерывной работы с таким же крутящим моментом.
3. Стратегии подбора планетарных редукторов к серводвигателям 6 ведущих брендов
Разные производители серводвигателей используют различные размеры корпусов двигателей, размеры валов, монтажные интерфейсы и характеристики. Поэтому планетарный редуктор следует подбирать с учетом фактической модели двигателя и механического интерфейса, а не только бренда.
В промышленной автоматизации часто встречаются следующие шесть брендов.
3.1 Серводвигатели Inovance
Серводвигатели Inovance широко используются в автоматизированном оборудовании, упаковочных машинах, производстве электроники и универсальных промышленных системах управления движением.
При подборе планетарного редуктора к серводвигателю Inovance инженерам прежде всего следует проверить типоразмер двигателя, диаметр и длину вала, размеры монтажного фланца и номинальный крутящий момент.
Редуктор также следует выбирать с учетом требуемого передаточного отношения, выходного крутящего момента и точности позиционирования.
Для компактного автоматизированного оборудования планетарный редуктор с подходящим монтажным адаптером может уменьшить занимаемое пространство, сохраняя требуемые характеристики передачи.
3.2 Серводвигатели Estun
Серводвигатели Estun применяются в промышленных роботах, оборудовании с ЧПУ и автоматизированных производственных системах.
При выборе планетарного редуктора для серводвигателя Estun необходимо тщательно проверить номинальный крутящий момент, максимальную скорость, размеры вала и монтажный интерфейс двигателя.
В системах с частыми разгонами и торможениями инженерам следует уделять особое внимание номинальному и пиковому крутящему моменту редуктора, его крутильной жесткости и инерционным характеристикам.
Подходящий планетарный редуктор должен обеспечивать достаточную нагрузочную способность по крутящему моменту, не ухудшая динамическую характеристику сервосистемы.
3.3 Серводвигатели Panasonic
Серводвигатели Panasonic MINAS широко применяются в системах точной автоматизации, производстве электроники, упаковочных машинах и позиционирующем оборудовании.
При подборе планетарного редуктора к серводвигателю Panasonic инженерам следует проверить серию и точную модель двигателя до выбора редуктора.
Ключевые параметры включают монтажный фланец, размеры вала, номинальный выходной крутящий момент, скорость двигателя и требуемое передаточное отношение.
В системах точного позиционирования необходимо также оценить люфт и крутильную жесткость редуктора, чтобы убедиться, что система передачи обеспечивает требуемые характеристики позиционирования.
3.4 Серводвигатели Mitsubishi
Двигатели Mitsubishi MELSERVO широко применяются в промышленной автоматизации, станках, робототехнике и системах точного позиционирования.
При выборе планетарного редуктора для серводвигателя Mitsubishi инженерам следует уточнить серию MELSERVO и модель двигателя.
У разных моделей двигателей могут различаться размеры фланца, диаметр и длина вала, а также характеристики номинального крутящего момента.
Для применений, требующих высокой точности позиционирования и частого реверсирования, помимо базовой механической совместимости необходимо оценить люфт, крутильную жесткость и допустимый пиковый крутящий момент.
3.5 Серводвигатели Yaskawa
Серводвигатели Yaskawa Sigma широко применяются в высокопроизводительных автоматизированных системах, робототехнике и прецизионном оборудовании.
При подборе планетарного редуктора к серводвигателю Yaskawa инженерам следует определить точную серию и номер модели двигателя.
Номинальный крутящий момент, максимальную частоту вращения, конфигурацию вала и монтажные размеры двигателя следует сопоставить с характеристиками редуктора.
В системах с высокой динамикой особенно важно согласование инерции. Выбранное передаточное отношение должно обеспечивать эффективный привод нагрузки двигателем, сохраняя требуемые характеристики разгона, торможения и позиционирования.
3.6 Серводвигатели MOONS'
Компания MOONS' выпускает продукцию для управления движением, используемую в автоматизированном оборудовании, промышленных машинах и системах точного позиционирования.
При выборе планетарного редуктора для серводвигателя MOONS' инженерам следует проверить тип двигателя, типоразмер, размеры вала, монтажный интерфейс и требования к крутящему моменту.
Передаточное отношение редуктора следует определять с учетом требуемых выходных скорости и крутящего момента. Для применений с частыми пусками и остановками или сменой направления также необходимо учитывать люфт, номинальный крутящий момент и крутильную жесткость редуктора.
Важное примечание по выбору: приведенные выше рекомендации представляют собой общие инженерные указания, а не фиксированные правила совместимости для всех двигателей в ассортименте каждого бренда. Даже в рамках одного бренда разные серии двигателей могут иметь различные монтажные интерфейсы и характеристики валов. Перед подтверждением модели редуктора всегда проверяйте чертеж и техническое описание конкретного двигателя.
4. Основные требования к монтажу серводвигателя и планетарного редуктора
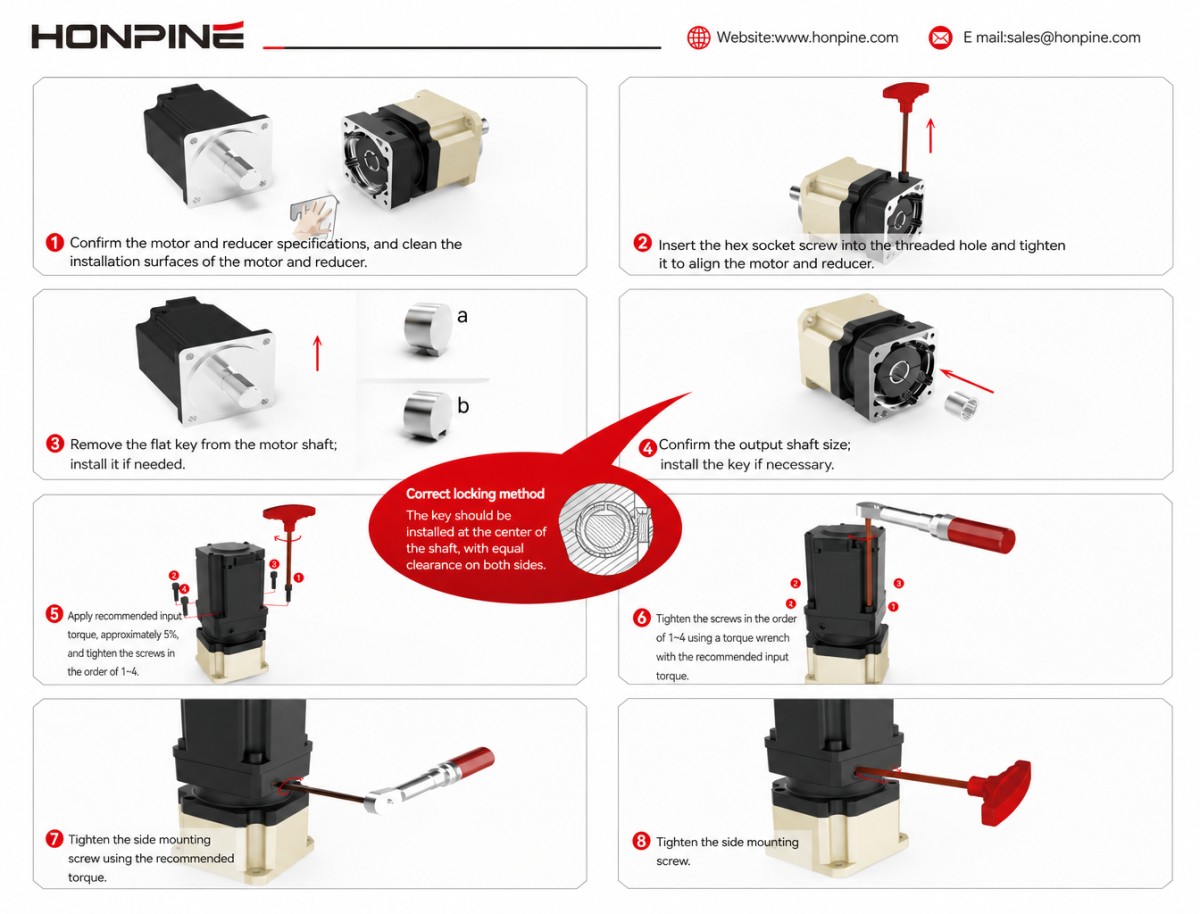
Даже при правильном выборе двигателя и редуктора неправильный монтаж может повлиять на точность передачи, усилить вибрацию и сократить срок службы.
При монтаже следует учитывать следующие моменты.
4.1 Проверьте совместимость монтажных интерфейсов двигателя и редуктора
Перед монтажом убедитесь в совместимости фланца двигателя, входного фланца редуктора, диаметра и длины вала, а также расположения монтажных отверстий.
Если интерфейсы двигателя и редуктора не совпадают, может потребоваться подходящая переходная плита или соединительный фланец.
Переходный элемент должен обладать достаточной механической прочностью и обеспечивать точное выравнивание двигателя и редуктора.
4.2 Обеспечьте правильную соосность валов
Несоосность вала двигателя и входного вала редуктора может создавать дополнительные радиальные и осевые нагрузки.
При монтаже убедитесь, что двигатель и редуктор правильно установлены, а соединение не подвергается чрезмерным механическим нагрузкам.
Неправильное выравнивание может привести к аномальному шуму, вибрации, повышенной нагрузке на подшипники и преждевременному износу.
4.3 Не прикладывайте чрезмерное усилие при затяжке
При сборке крепеж следует затягивать с моментом, указанным производителем.
Чрезмерное усилие затяжки может повредить монтажные поверхности, деформировать компоненты или нарушить соосность системы передачи.
Двигатель и редуктор следует равномерно закрепить, чтобы обеспечить надежное механическое соединение.
4.4 Проверьте смазку и условия эксплуатации
Перед вводом в эксплуатацию убедитесь, что в редукторе используется предписанная смазка и что его монтажное положение соответствует требованиям системы смазывания.
Температура эксплуатации, условия окружающей среды, рабочий цикл и характеристики нагрузки также должны оставаться в пределах допустимого диапазона для редуктора.
В системах с непрерывной работой или частыми разгонами и торможениями тепловые условия следует оценить при вводе системы в эксплуатацию.
5. Как выбрать подходящий высокоточный планетарный редуктор для серводвигателя?
Выбор подходящего планетарного редуктора не ограничивается согласованием мощности двигателя и передаточного отношения. Для надежной работы передачи необходимо учитывать нагрузочную способность по крутящему моменту, коэффициент инерции, люфт, крутильную жесткость и совместимость механических креплений.
Если вашему проекту требуется высокоточный планетарный редуктор, отправьте нам чертежи двигателя и технические характеристики. Инженерная команда HONPINE поможет оценить совместимость с двигателем и порекомендует подходящий планетарный редуктор с учетом фактических требований вашего применения.
Свяжитесь с HONPINE для полученияпрофессиональной помощи в подборе планетарного редуктора.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
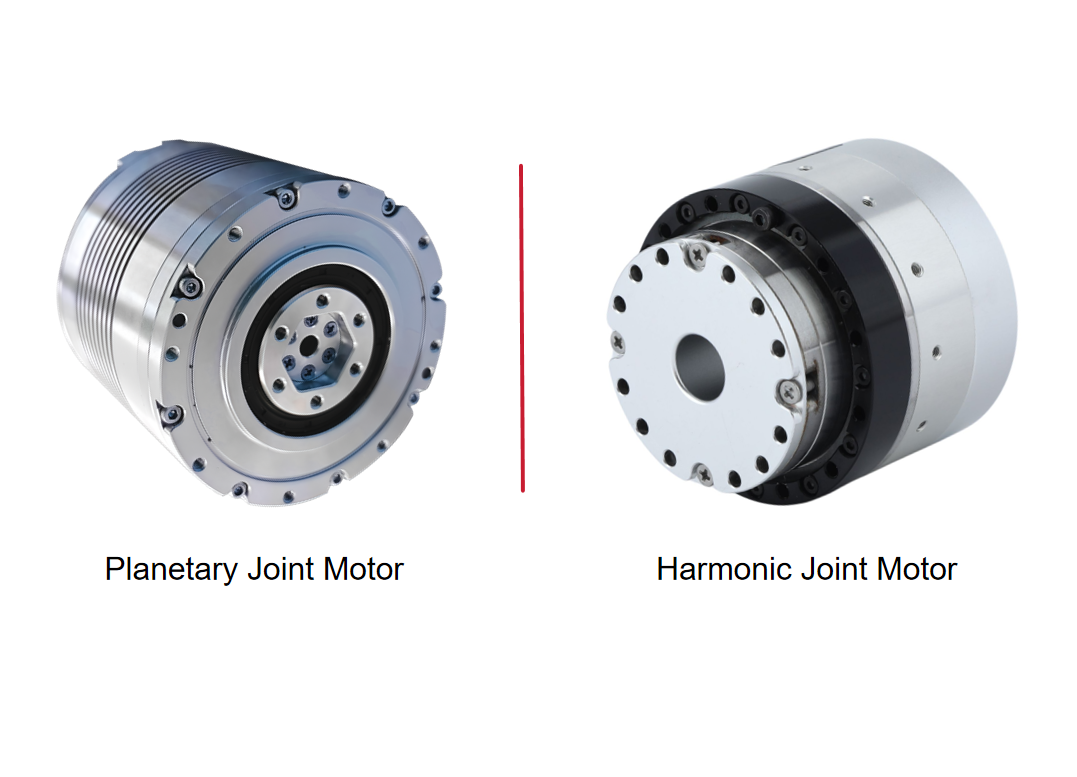
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как подобрать планетарные редукторы для сервомоторов 6 ведущих брендов?При выборе планетарного редуктора для сервомотора недостаточно учитывать только мощность двигателя и передаточное отношение. Для обеспечения надежной работы привода инженерам также необходимо учитывать выходной крутящий момент, инерцию нагрузки, люфт, крутильную жесткость и совместимость креплений. У сервомоторов разных брендов, включая Inovance, Estun, Panasonic, Mitsubishi, Yaskawa и MOONS', могут различаться размеры валов и монтажные интерфейсы. Как инженерам подобрать подходящий планетарный редуктор для каждого сервомотора? В этом руководстве рассматриваются основные принципы подбора, необходимые расчеты и практические аспекты выбора, которые помогут принять обоснованное решение.
 Гармонический поворотный привод для медицинского оборудования: повторяемость ≤10 угловых секунд и высокая устойчивость к опрокидывающим нагрузкамМедицинское оборудование предъявляет повышенные требования к точности, структурной стабильности и эксплуатационной безопасности систем передачи движения. От хирургических роботов и систем КТ-визуализации до реабилитационного оборудования — приводы должны обеспечивать стабильную точность позиционирования и выдерживать сложные механические нагрузки. Как производителям добиться высокой повторяемости и структурной жесткости в медицинских системах? Гармонические поворотные приводы HONPINE обеспечивают повторяемость до ≤10 угловых секунд, передачу без люфта, высокую устойчивость к опрокидывающим нагрузкам и исполнение с полым валом, обеспечивая надежное управление движением для медицинского оборудования нового поколения.
 Почему в пятиосевых поворотных столах с ЧПУ для осей A и C используются разные редукторы?Для пятиосевых поворотных столов с ЧПУ требуются разные характеристики передачи для осей A и C. Для оси A часто важны высокая крутильная жесткость и грузоподъемность, необходимые для поддержки люльки и заготовки, тогда как для оси C приоритетны малый люфт, точность углового позиционирования и динамический отклик. В этой статье объясняется, почему для оси A часто рассматривают редукторы RV, а для оси C — волновые редукторы. В ней рассматриваются принципы их работы, механические преимущества, обратная связь со стороны выходного вала и основные критерии выбора для производителей станков с ЧПУ.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как подобрать планетарные редукторы для сервомоторов 6 ведущих брендов?При выборе планетарного редуктора для сервомотора недостаточно учитывать только мощность двигателя и передаточное отношение. Для обеспечения надежной работы привода инженерам также необходимо учитывать выходной крутящий момент, инерцию нагрузки, люфт, крутильную жесткость и совместимость креплений. У сервомоторов разных брендов, включая Inovance, Estun, Panasonic, Mitsubishi, Yaskawa и MOONS', могут различаться размеры валов и монтажные интерфейсы. Как инженерам подобрать подходящий планетарный редуктор для каждого сервомотора? В этом руководстве рассматриваются основные принципы подбора, необходимые расчеты и практические аспекты выбора, которые помогут принять обоснованное решение.
 Почему в пятиосевых поворотных столах с ЧПУ для осей A и C используются разные редукторы?Для пятиосевых поворотных столов с ЧПУ требуются разные характеристики передачи для осей A и C. Для оси A часто важны высокая крутильная жесткость и грузоподъемность, необходимые для поддержки люльки и заготовки, тогда как для оси C приоритетны малый люфт, точность углового позиционирования и динамический отклик. В этой статье объясняется, почему для оси A часто рассматривают редукторы RV, а для оси C — волновые редукторы. В ней рассматриваются принципы их работы, механические преимущества, обратная связь со стороны выходного вала и основные критерии выбора для производителей станков с ЧПУ.
 Как интегрированный роботизированный шарнирный модуль HONPINE HPJM обеспечивает высокий крутящий момент при компактных размерах?Узнайте, как оптимизировать монтажное пространство и одновременно добиться высокой плотности крутящего момента в роботизированных шарнирах. В этой статье рассказывается, как интегрированный роботизированный шарнирный модуль HONPINE HPJM использует объединение компонентов, прокладку кабелей через полый вал, компактные электрические разъемы и оптимизированные механические крепежные конструкции, чтобы сократить неиспользуемое пространство в гуманоидных роботах и роботизированных манипуляторах.
 Гармонический мотор-редуктор и гармонический привод: в чем разница?В этой статье рассматриваются различия между гармоническими мотор-редукторами и гармоническими приводами с точки зрения конструкции изделия, системной интеграции, функций обратной связи и управления, монтажа и требований к применению. Поскольку производители могут по-разному использовать эти названия продуктов, в статье также объясняется, как оценивать фактическую конфигурацию изделий и выбирать подходящее решение для высокоточного движения в робототехнике и промышленной автоматизации.
 Безрамный моментный двигатель HONPINE JM четвертого поколения: на 30% выше плотность крутящего момента и на 10% ниже рабочая температураПо мере развития робототехники к безрамным моментным двигателям предъявляются все более высокие требования по плотности крутящего момента, стабильности движения и управлению тепловым режимом. Безрамный моментный двигатель HONPINE JM четвертого поколения обеспечивает на 30% более высокую плотность крутящего момента и на 10% более низкую рабочую температуру благодаря усовершенствованиям электромагнитной конструкции, материалов магнитопровода и технологии намотки. Пульсации крутящего момента удерживаются на уровне менее 1%, что обеспечивает более плавную работу на низких скоростях и повышает стабильность движения. Двигатель подходит для требовательных применений, таких как хирургические роботы, человекоподобные роботы и оборудование для точной автоматизации. Как HONPINE удалось добиться этих улучшений характеристик? Давайте рассмотрим подробнее.