3 лучших волновых редуктора для оборудования для производства полупроводников
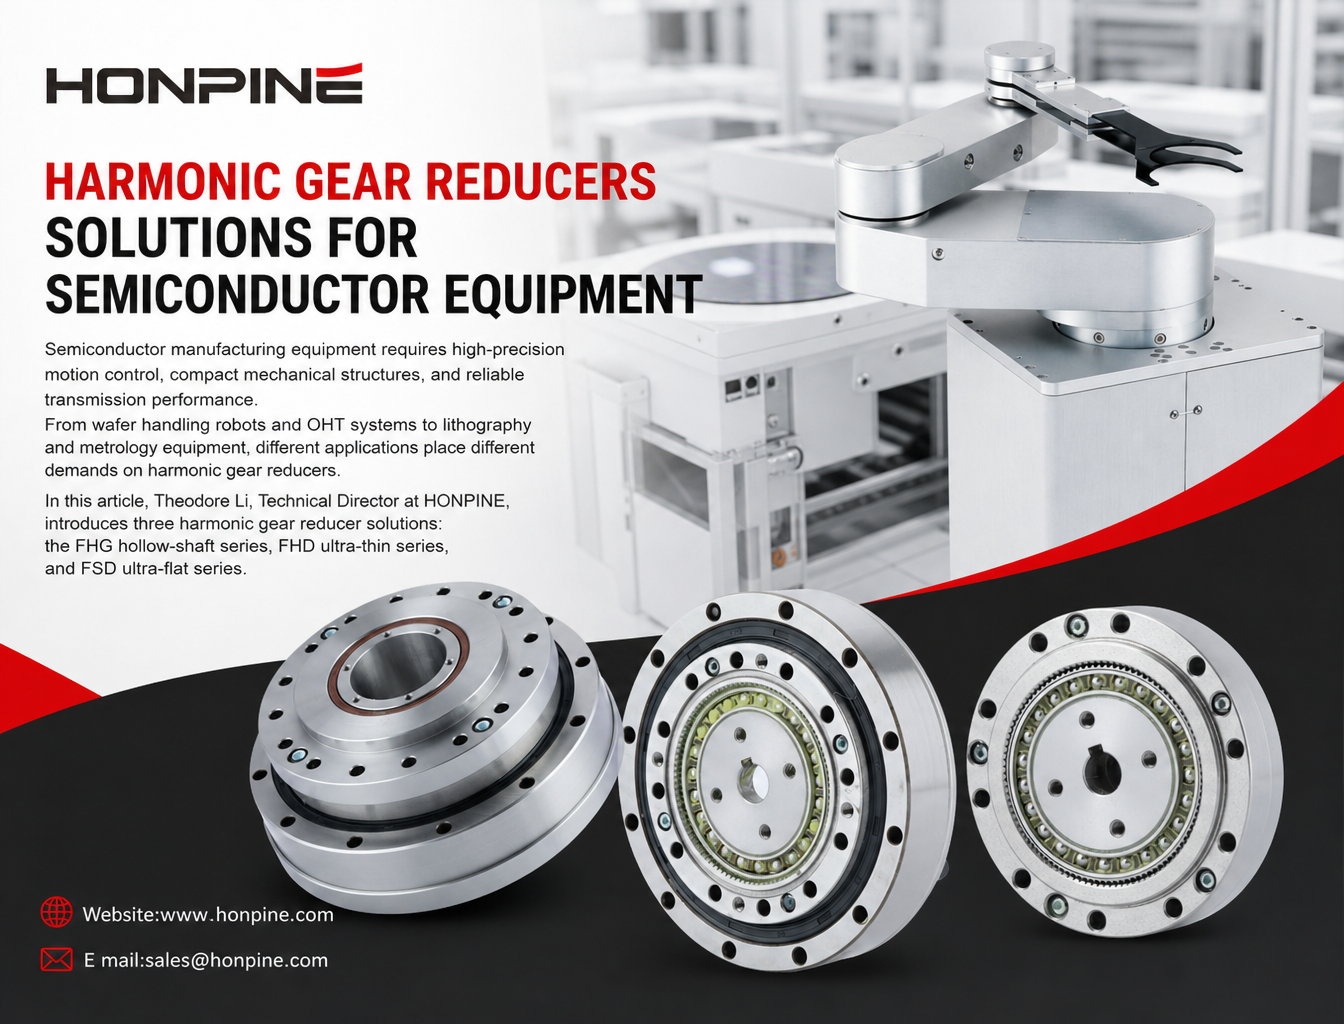
Всем привет! Меня зовут Теодор Ли, я технический директор HONPINE. Сегодня я расскажу о трехтипах гармонических редукторов, которые хорошо подходят для оборудования по производству полупроводников, а также об основных технических параметрах, которые инженерам следует учитывать при выборе гармонического редуктора для полупроводниковых производств.
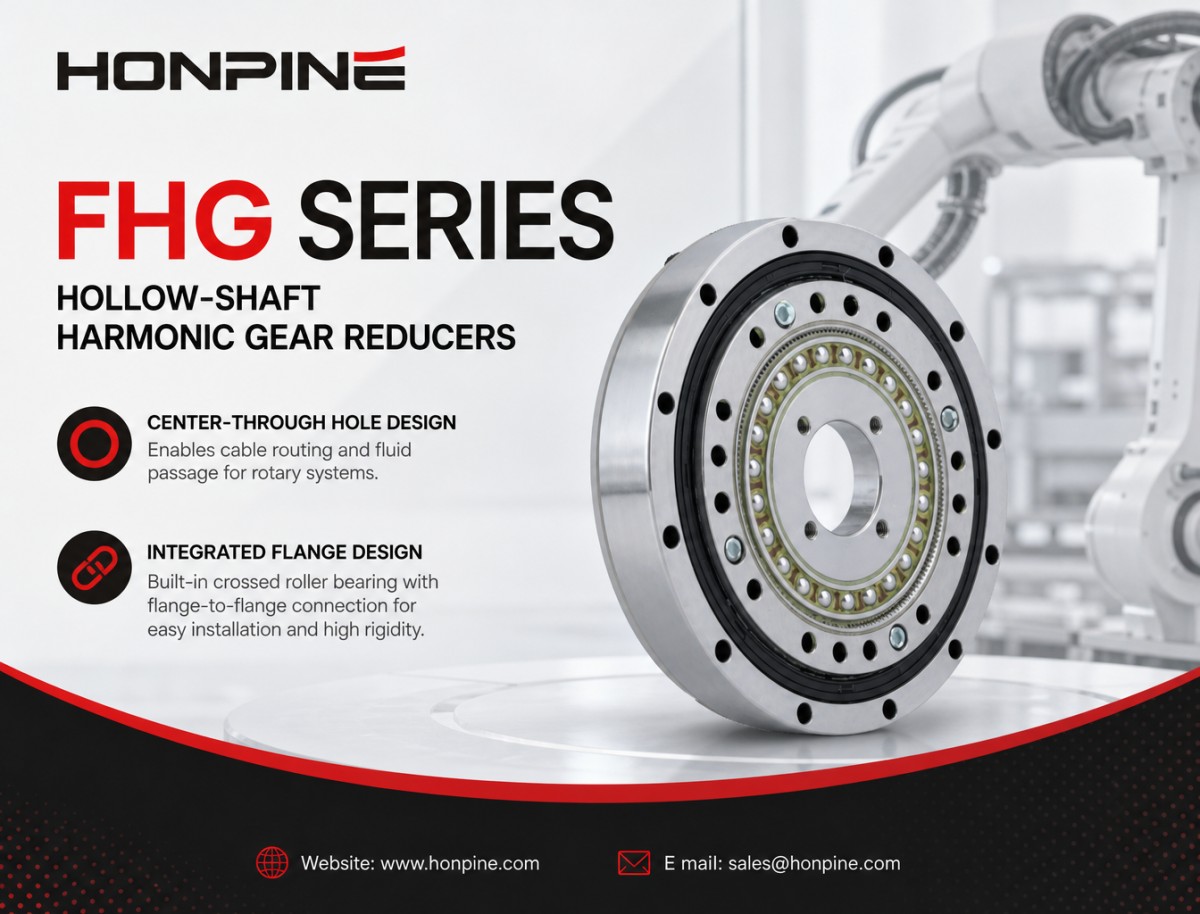
1. Гармонические редукторы с полым валом серии FHG
Типичные области применения: роботизированные манипуляторы для работы с пластинами, включая системы OHT, поворотные платформы и стандартные шарниры роботов, для которых требуется прокладка кабелей через центр.
Основные особенности: стандартное фланцевое соединение выходного звена и встроенный перекрестно-роликовый подшипник, обеспечивающий восприятие радиальных нагрузок и опрокидывающих моментов.
FHG-I, базовая модель с полым валом — решение проблем прокладки кабелей и сборки
Инженерные задачи:
В полупроводниковом оборудовании, например в системах OHT (Overhead Hoist Transport) и крупных поворотных платформах, инженерам часто необходимо прокладывать через центр вращающегося механизма толстые кабельные жгуты, включая кабели камер и связи, или тонкие пневматические трубки.
Кроме того, традиционные трансмиссионные узлы, состоящие из множества компонентов, могут накапливать погрешности сборки, усложняя монтаж и центровку.
Решение HONPINE:
Стандартизированный вал большого диаметра с полостью: FHG-Iимеет проверенную конструкцию со сквозным центральным отверстием. Например, диаметр полости модели типоразмера 25 достигает 14 мм, обеспечивая достаточно места для кабельных жгутов и трубок.
Интегрированная конструкция «фланец — фланец»: в редуктор встроен высокожесткий перекрестно-роликовый подшипник и предусмотрены стандартизированные фланцевые интерфейсы. Двигатель можно напрямую подключить к входной стороне, а нагрузку — установить непосредственно на выходной фланец. Это исключает необходимость в дополнительных переходных компонентах, сокращает время сборки и повышает общую соосность узла.
FHG-III, полая чашеобразная модель с высоким крутящим моментом — для тяжелых нагрузок, аварийных остановок и длительной работы
Задачи полупроводникового оборудования:
При работе с 12-дюймовыми пластинами или тяжелыми кассетами для пластин роботизированные манипуляторы могут испытывать значительный момент инерции нагрузки. При высокоскоростном вращении с последующим быстрым замедлением или аварийной остановкой возникающий ударный крутящий момент может в несколько раз превышать номинальный.
Если редуктор обладает недостаточной крутильной жесткостью или прочностью зубчатой передачи, возможно повреждение зубьев или снижение точности позиционирования. Такие отказы могут привести к повреждению пластин, прерыванию технологического процесса и снижению выхода годной продукции.
Решение HONPINE:
На 30% более высокая допустимая нагрузка по крутящему моменту: благодаря оптимизированному профилю зубьев и применению высокопрочных материалов FHG-IIIобеспечивает на 30% большую нагрузочную способность по крутящему моменту по сравнению со стандартной моделью. Это позволяет лучше выдерживать кратковременные пиковые крутящие моменты при быстром разгоне и аварийных остановках.
На 43% больший срок службы: сохраняя вал большого диаметра с полостью для прокладки кабелей и вакуумных линий, FHG-III обеспечивает повышенную изгибную и крутильную жесткость. Это помогает сохранять точность передачи движения при непрерывной работе с высокой частотой циклов в условиях производства полупроводников, потенциально снижая потребность в обслуживании и долгосрочные эксплуатационные расходы.
2. Гармонические редукторы с ультратонким полым валом серии FHD
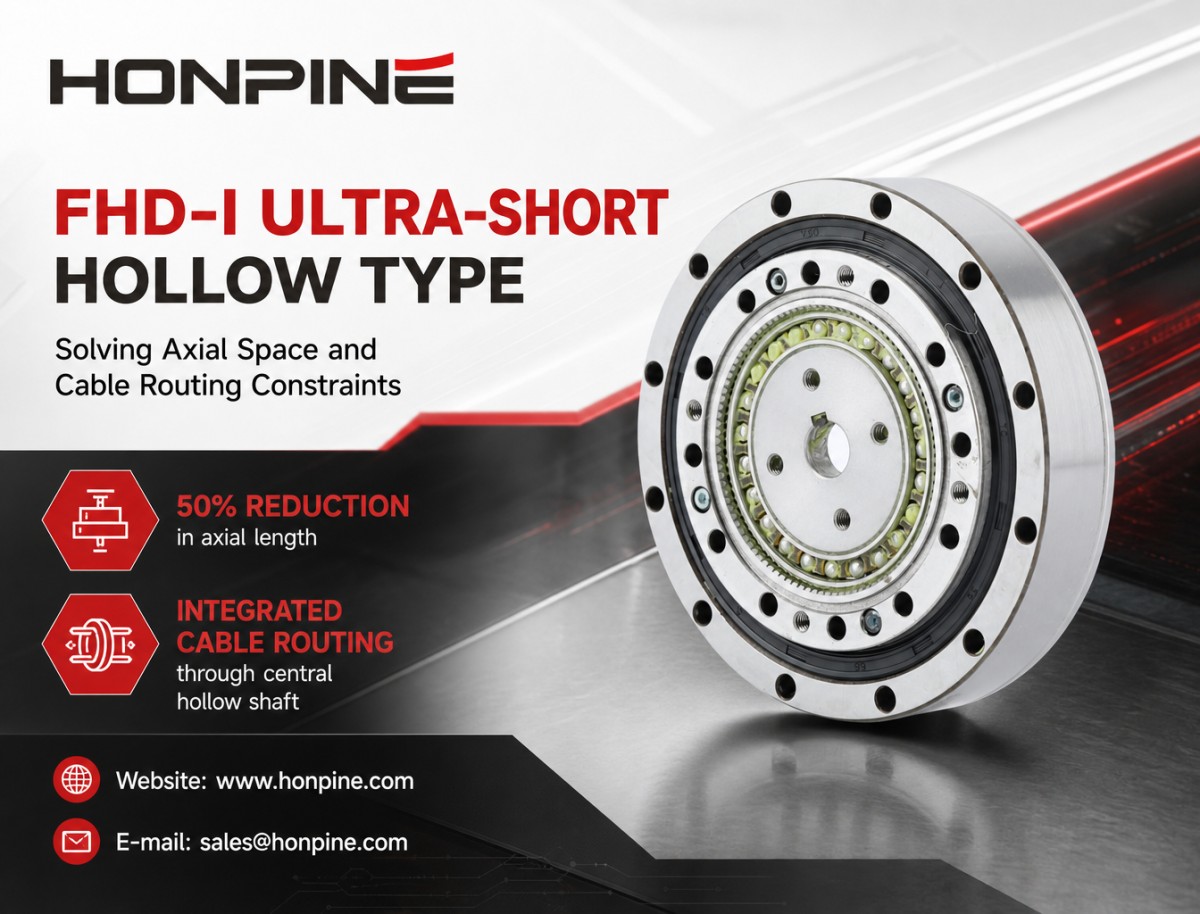
FHD-I, сверхкороткая модель с полым валом — решение проблем ограниченного осевого пространства и прокладки кабелей
Инженерные задачи:
В роботах для переноса пластин, например в системах EFEM (Equipment Front-End Module), а также в компактном инспекционном оборудовании монтажное пространство часто крайне ограничено.
Традиционные редукторы могут иметь чрезмерную осевую длину, затрудняя их интеграцию в компактные роботизированные манипуляторы. Кроме того, кабели, проложенные снаружи, могут многократно перекручиваться при вращении, что повышает риск усталостного повреждения и обрыва кабеля, а также загрязнения частицами.
Решение HONPINE:
Уменьшение осевой длины на 50%: FHD-Iимеет сверхкороткую чашеобразную конструкцию, благодаря которой осевая длина сокращается до 50% по сравнению с соответствующей традиционной конструкцией. Это обеспечивает дополнительное монтажное пространство для компактных роботизированных манипуляторов и концевых захватов.
Встроенная прокладка кабелей: несмотря на компактный профиль, FHD-I сохраняет центральный полый вал. Кабели можно пропускать непосредственно через редуктор, исключая помехи от внешней прокладки и снижая риск износа кабелей и незапланированного простоя оборудования.
3. Сверхплоские чашеобразные гармонические редукторы серии FSD
Инженерные задачи:
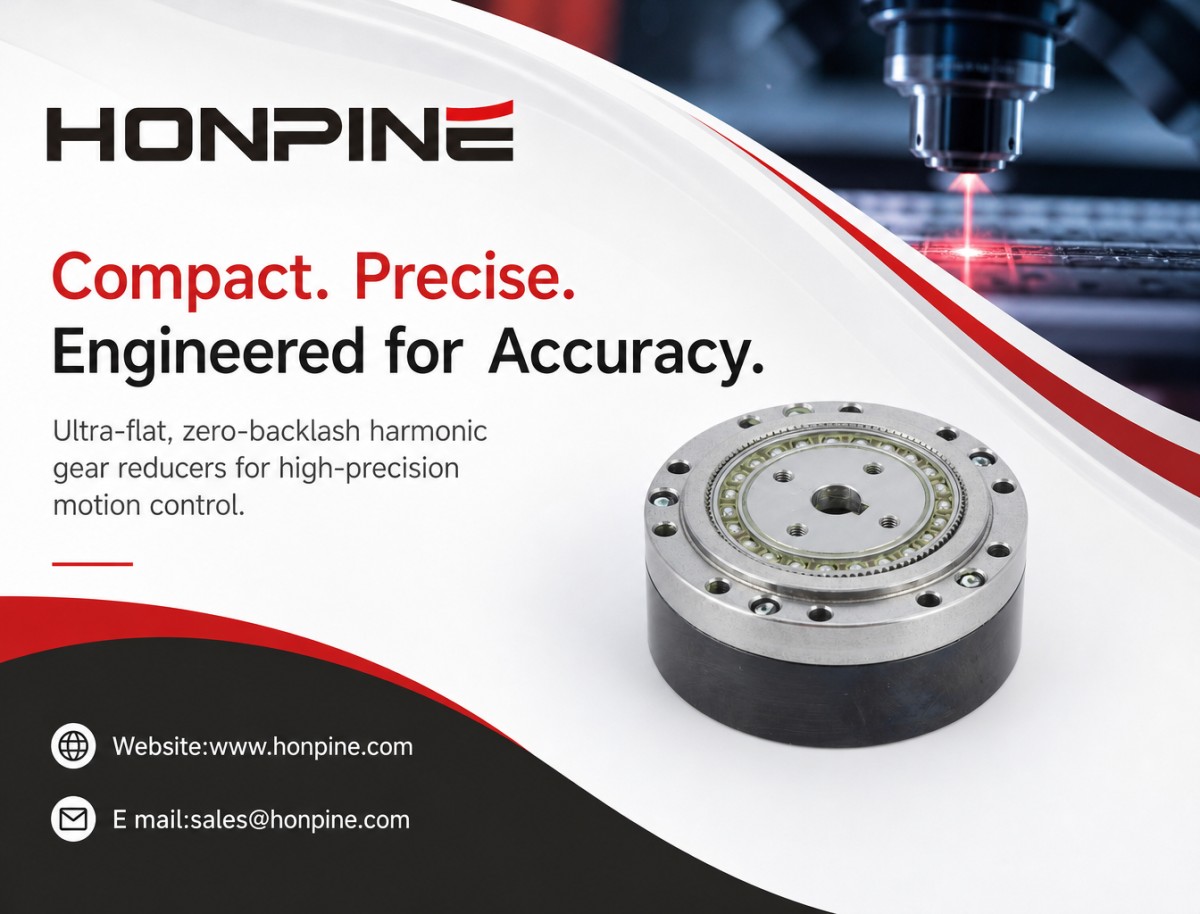
Некоторые узлы точной регулировки в литографическом и измерительном оборудовании не требуют полого вала для прокладки кабелей. Вместо этого для них важны минимальная осевая высота, высокая точность позиционирования и стабильное управление угловым положением.
Даже небольшая погрешность углового позиционирования может вызвать отклонение оптического пути или неточность измерений, потенциально влияя на результаты контроля и характеристики оборудования.
Решение HONPINE:
Сверхкомпактная и легкая конструкция: благодаря отсутствию полого вала FSDтоньше и легче сопоставимых моделей с полым валом. Например, FSD-25 весит всего 1.2 kg, а его общая длина составляет 37.1 mm. Компактная конструкция помогает снизить инерцию подвижных частей и повысить быстродействие сервопривода.
Высокая точность при нулевом люфте: люфт редукторов серии FSD составляет ≤20 arcsec, а крутильная жесткость высока. Это делает их подходящими для прецизионных поворотных осей регулировки и механизмов позиционирования в полупроводниковом оборудовании.
Какие параметры инженерам следует учитывать при выборе гармонического редуктора для полупроводникового оборудования?
При выборе гармонического редуктора для полупроводникового оборудования недостаточно проверить только номинальный крутящий момент и передаточное отношение. Инженерам также необходимо оценить режимы разгона и торможения, точность позиционирования, жесткость конструкции, монтажное пространство и внешние нагрузки.
Особое значение имеют следующие десять параметров.
1. Номинальный и допустимый пиковый крутящий момент
Назначение:
Номинальный крутящий момент определяет непрерывный крутящий момент, который редуктор может передавать в нормальном рабочем режиме. Допустимый пиковый крутящий момент показывает, какой крутящий момент редуктор способен выдерживать в течение ограниченного времени при переходных режимах. В зависимости от модели допустимый пиковый крутящий момент обычно составляет около 2.5 номинального крутящего момента.
Особенности применения в полупроводниковом оборудовании:
При работе с 12-дюймовыми пластинами или тяжелыми кассетами для пластин роботизированные манипуляторы могут испытывать значительную инерционную нагрузку. Необходимо предусмотреть достаточный запас по крутящему моменту для разгона и торможения. В противном случае система может столкнуться с недостаточным приводным моментом, чрезмерным током двигателя или перегревом.
2. Максимальный мгновенный крутящий момент
Назначение:
Максимальный мгновенный крутящий момент — это максимальный крутящий момент, который редуктор способен выдержать в экстремальных переходных режимах, например при аварийной остановке, столкновении или неожиданном внешнем ударе. В зависимости от конструкции изделия это значение может достигать примерно 3–5 номинальных крутящих моментов.
Особенности применения в полупроводниковом оборудовании:
Пластины имеют очень высокую ценность, поэтому механический отказ при обращении с ними может привести к значительным потерям. Если аварийная остановка или неожиданный удар вызовет повреждение зубьев или заклинивание механизма, возникшая вибрация может повредить пластину или остановить производственную линию.
Поэтому инженерам следует тщательно проверить, достаточен ли максимальный мгновенный крутящий момент редуктора для наиболее тяжелых условий эксплуатации.
3. Максимальная допустимая и средняя входная частота вращения
Назначение:
Эти параметры определяют диапазон рабочих скоростей редуктора и напрямую влияют на цикл перемещения и производительность оборудования.
Особенности применения в полупроводниковом оборудовании:
Для систем OHT и высокоскоростного сортировочного оборудования может требоваться более высокая входная частота вращения, чтобы повысить эффективность перемещения материалов и производительность.
Однако в литографическом и измерительном оборудовании плавное и стабильное движение на низких скоростях может быть важнее максимальной частоты вращения.
Инженерам следует оценивать как максимальную входную частоту вращения, так и среднюю рабочую скорость, исходя из фактического профиля движения.
4. Люфт
Назначение:
Люфт — это угловой зазор между входной и выходной сторонами трансмиссионной системы при изменении направления входного движения.
Особенности применения в полупроводниковом оборудовании:
Люфт — один из важнейших параметров, влияющих на точность двунаправленного позиционирования.
В полупроводниковом оборудовании обычно требуется люфт ≤20 arcsec или еще меньше — в зависимости от области применения. FSDи высокоточныередукторы серии FHGHONPINE подходят для задач, требующих точного углового позиционирования.
Чрезмерный люфт может вызывать отклонения позиционирования при смене направления движения механизма, влияя на юстировку оптики, позиционирование пластин и точность зондового тестирования.
5. Крутильная жесткость (коэффициенты упругости K1/K2/K3)
Назначение:
Крутильная жесткость характеризует способность редуктора сопротивляться угловой деформации под действием приложенного крутящего момента.
В каталогах изделий обычно указываются различные значения крутильной жесткости, например K1, K2 и K3, соответствующие разным диапазонам крутящего момента.
Особенности применения в полупроводниковом оборудовании:
При недостаточной крутильной жесткости роботизированный манипулятор при разгоне и торможении может вести себя как пружина, вызывая вибрацию, колебания и ошибки позиционирования.
Редуктор с высокой жесткостью, например серия FHG с высоким крутящим моментом, помогает уменьшить крутильную деформацию и повысить стабильность движения, особенно в задачах с тяжелыми нагрузками и частыми разгонами и торможениями.
6. Потерянное движение / гистерезисные потери
Назначение:
Потерянное движение — это разность угловых перемещений, измеренная при заданных условиях нагружения, обычно при ±3% номинального крутящего момента. Этот параметр отражает совокупное влияние внутреннего трения и упругой деформации в трансмиссионной системе.
Особенности применения в полупроводниковом оборудовании:
Для платформ точной регулировки и задач, требующих высокой повторяемости позиционирования, потерянное движение является важным показателем характеристик.
Меньшее потерянное движение обычно обеспечивает более стабильное управление движением и более высокие показатели позиционирования, особенно при частом изменении направления движения оси.
7. Диаметр полого вала
Назначение:
Диаметр полого вала определяет доступное пространство в центре редуктора для прокладки кабелей, пневматических линий, вакуумных трубок и других компонентов.
Особенности применения в полупроводниковом оборудовании:
Если оборудование требует внутренней прокладки вакуумных линий, пневматических трубок, кабелей камер или датчиков, инженерам следует в первую очередь рассматривать редукторы с полым валом, например серии FHG и FHD.
Диаметр полости должен превышать общий габарит кабельного жгута или трубок; при этом необходимо предусмотреть достаточный зазор для монтажа, перемещения и обслуживания.
8. Осевая длина
Назначение:
Осевая длина — это общая толщина редуктора вдоль оси вращения.
Особенности применения в полупроводниковом оборудовании:
В системах EFEM, роботах для переноса пластин и компактном инспекционном оборудовании монтажное пространство часто крайне ограничено.
Если приоритетом является минимальная монтажная высота, инженерам следует рассмотреть ультратонкие конструкции, например FHD-Iс укороченной осевой конструкцией илисверхплоскую серию FSD.
9. Размеры фланцев и монтажные интерфейсы
Назначение:
Размеры фланцев определяют способ соединения редуктора с двигателем, механической конструкцией и выходной нагрузкой.
К ним относятся расположение монтажных отверстий, диаметры фланцев, входные интерфейсы и размеры выходного соединения.
Особенности применения в полупроводниковом оборудовании:
В полупроводниковом оборудовании часто используются индивидуальные механические конструкции и нестандартные монтажные решения.
Возможность производителя редуктора изготовить нестандартные входные валы, изменить расположение отверстий фланца и предусмотреть специальные монтажные интерфейсы напрямую влияет на сложность сборки, точность монтажа и общую соосность системы.
10. Допустимый опрокидывающий момент (Mc)
Назначение:
Допустимый опрокидывающий момент — это максимальный изгибающий момент, который способны выдержать выходной фланец редуктора и встроенный подшипниковый узел.
Он связан с совокупным воздействием радиальных и осевых внешних нагрузок на выходную конструкцию.
Особенности применения в полупроводниковом оборудовании:
Если роботизированный манипулятор имеет длинный вынос или несет нагрузку, расположенную далеко от точки крепления, на редуктор могут действовать значительные изгибающие моменты.
Если этот параметр не проверить должным образом, встроенный перекрестно-роликовый подшипник может испытывать чрезмерную нагрузку, что приведет к преждевременному износу или сокращению срока службы.
Инженерам следует проверить соответствие допустимого опрокидывающего момента фактической механической конфигурации. В каталоге изделий HONPINE на страницах 21–23 приведены подробные формулы расчета и проверки нагрузок на подшипник.
Как выбрать подходящий гармонический редуктор для полупроводникового оборудования?
Для разных задач в полупроводниковой промышленности требуются разные характеристики передачи движения.
Серия FHG: подходит для задач, требующих полого вала, встроенной опоры на подшипник, непосредственного фланцевого монтажа и повышенной нагрузочной способности по крутящему моменту, например для роботов для работы с пластинами и поворотных платформ.
Серия FHD-I: подходит для компактных роботизированных манипуляторов и оборудования EFEM, где необходимы как малая осевая длина, так и внутренняя прокладка кабелей.
Серия FSD: подходит для прецизионных поворотных узлов регулировки и механизмов позиционирования, где приоритетны минимальная осевая высота, малая масса и низкий люфт.
При выборе подходящего гармонического редуктора необходимо комплексно оценить крутящий момент, скорость, точность позиционирования, крутильную жесткость, монтажные размеры и внешние нагрузки.
Если вы выбираете гармонический редуктор для оборудования по производству полупроводников, свяжитесь с HONPINE. Наша команда инженеров оценит фактические условия эксплуатации и порекомендует подходящийгармонический редуктордля вашей задачи.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 3 лучших волновых редуктора для оборудования для производства полупроводниковОборудование для производства полупроводников требует высокоточного управления движением, компактных механических конструкций и надежной передачи усилия. В разных областях применения — от роботов для работы с пластинами и систем OHT до литографического и метрологического оборудования — предъявляются разные требования к волновым редукторам. В этой статье Теодор Ли, технический директор HONPINE, рассказывает о трех решениях на основе волновых редукторов: серии FHG с полым валом, сверхтонкой серии FHD и сверхплоской серии FSD. Также мы рассмотрим 10 ключевых технических параметров, которые инженерам следует учитывать при выборе волнового редуктора для оборудования для производства полупроводников, включая номинальный крутящий момент, люфт, торсионную жесткость, диаметр полого вала и допустимую моментную нагрузку.
 Как подобрать планетарные редукторы для сервомоторов 6 ведущих брендов?При выборе планетарного редуктора для сервомотора недостаточно учитывать только мощность двигателя и передаточное отношение. Для обеспечения надежной работы привода инженерам также необходимо учитывать выходной крутящий момент, инерцию нагрузки, люфт, крутильную жесткость и совместимость креплений. У сервомоторов разных брендов, включая Inovance, Estun, Panasonic, Mitsubishi, Yaskawa и MOONS', могут различаться размеры валов и монтажные интерфейсы. Как инженерам подобрать подходящий планетарный редуктор для каждого сервомотора? В этом руководстве рассматриваются основные принципы подбора, необходимые расчеты и практические аспекты выбора, которые помогут принять обоснованное решение.
 Почему производители волновых редукторов с гибким колесом выпускают продукцию с настолько разным уровнем качества и точности?Волновые редукторы с гибким колесом работают по одному и тому же принципу, однако их качество, точность и срок службы могут существенно различаться у разных производителей. Чем обусловлены эти различия? Основатель HONPINE Аллен Ли объясняет, как выбор материалов, проектирование профиля зубьев, прецизионная обработка, методы сборки и контроль качества влияют на итоговые характеристики волновых редукторов с гибким колесом. Узнайте о ключевых различиях между китайскими и японскими производителями, а также о том, на что обратить внимание при выборе надежного поставщика волновых редукторов с гибким колесом.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 3 лучших волновых редуктора для оборудования для производства полупроводниковОборудование для производства полупроводников требует высокоточного управления движением, компактных механических конструкций и надежной передачи усилия. В разных областях применения — от роботов для работы с пластинами и систем OHT до литографического и метрологического оборудования — предъявляются разные требования к волновым редукторам. В этой статье Теодор Ли, технический директор HONPINE, рассказывает о трех решениях на основе волновых редукторов: серии FHG с полым валом, сверхтонкой серии FHD и сверхплоской серии FSD. Также мы рассмотрим 10 ключевых технических параметров, которые инженерам следует учитывать при выборе волнового редуктора для оборудования для производства полупроводников, включая номинальный крутящий момент, люфт, торсионную жесткость, диаметр полого вала и допустимую моментную нагрузку.
 Как подобрать планетарные редукторы для сервомоторов 6 ведущих брендов?При выборе планетарного редуктора для сервомотора недостаточно учитывать только мощность двигателя и передаточное отношение. Для обеспечения надежной работы привода инженерам также необходимо учитывать выходной крутящий момент, инерцию нагрузки, люфт, крутильную жесткость и совместимость креплений. У сервомоторов разных брендов, включая Inovance, Estun, Panasonic, Mitsubishi, Yaskawa и MOONS', могут различаться размеры валов и монтажные интерфейсы. Как инженерам подобрать подходящий планетарный редуктор для каждого сервомотора? В этом руководстве рассматриваются основные принципы подбора, необходимые расчеты и практические аспекты выбора, которые помогут принять обоснованное решение.
 Почему производители волновых редукторов с гибким колесом выпускают продукцию с настолько разным уровнем качества и точности?Волновые редукторы с гибким колесом работают по одному и тому же принципу, однако их качество, точность и срок службы могут существенно различаться у разных производителей. Чем обусловлены эти различия? Основатель HONPINE Аллен Ли объясняет, как выбор материалов, проектирование профиля зубьев, прецизионная обработка, методы сборки и контроль качества влияют на итоговые характеристики волновых редукторов с гибким колесом. Узнайте о ключевых различиях между китайскими и японскими производителями, а также о том, на что обратить внимание при выборе надежного поставщика волновых редукторов с гибким колесом.
 Что такое номинальный, кратковременный и пиковый крутящий момент в волновом приводе?При выборе волнового привода для роботизированного сочленения инженеры часто обращают внимание на максимальный выходной крутящий момент. Однако одного значения крутящего момента недостаточно, чтобы полностью описать рабочие возможности привода. Роботизированному сочленению может потребоваться постоянно поддерживать нагрузку, создавать повышенный крутящий момент во время периодических движений или выдерживать кратковременные внешние удары. Номинальный, кратковременный и пиковый крутящий момент соответствуют трём различным режимам работы, каждый из которых имеет свои ограничения. Для гуманоидных роботов, четвероногих роботов и роботизированных манипуляторов понимание этих различий важно для оценки характеристик привода, предотвращения перегрузки и обеспечения длительной надёжной работы.
 Почему в пятиосевых поворотных столах с ЧПУ для осей A и C используются разные редукторы?Для пятиосевых поворотных столов с ЧПУ требуются разные характеристики передачи для осей A и C. Для оси A часто важны высокая крутильная жесткость и грузоподъемность, необходимые для поддержки люльки и заготовки, тогда как для оси C приоритетны малый люфт, точность углового позиционирования и динамический отклик. В этой статье объясняется, почему для оси A часто рассматривают редукторы RV, а для оси C — волновые редукторы. В ней рассматриваются принципы их работы, механические преимущества, обратная связь со стороны выходного вала и основные критерии выбора для производителей станков с ЧПУ.