






Как выбрать полую поворотную платформу: полное руководство по подбору?
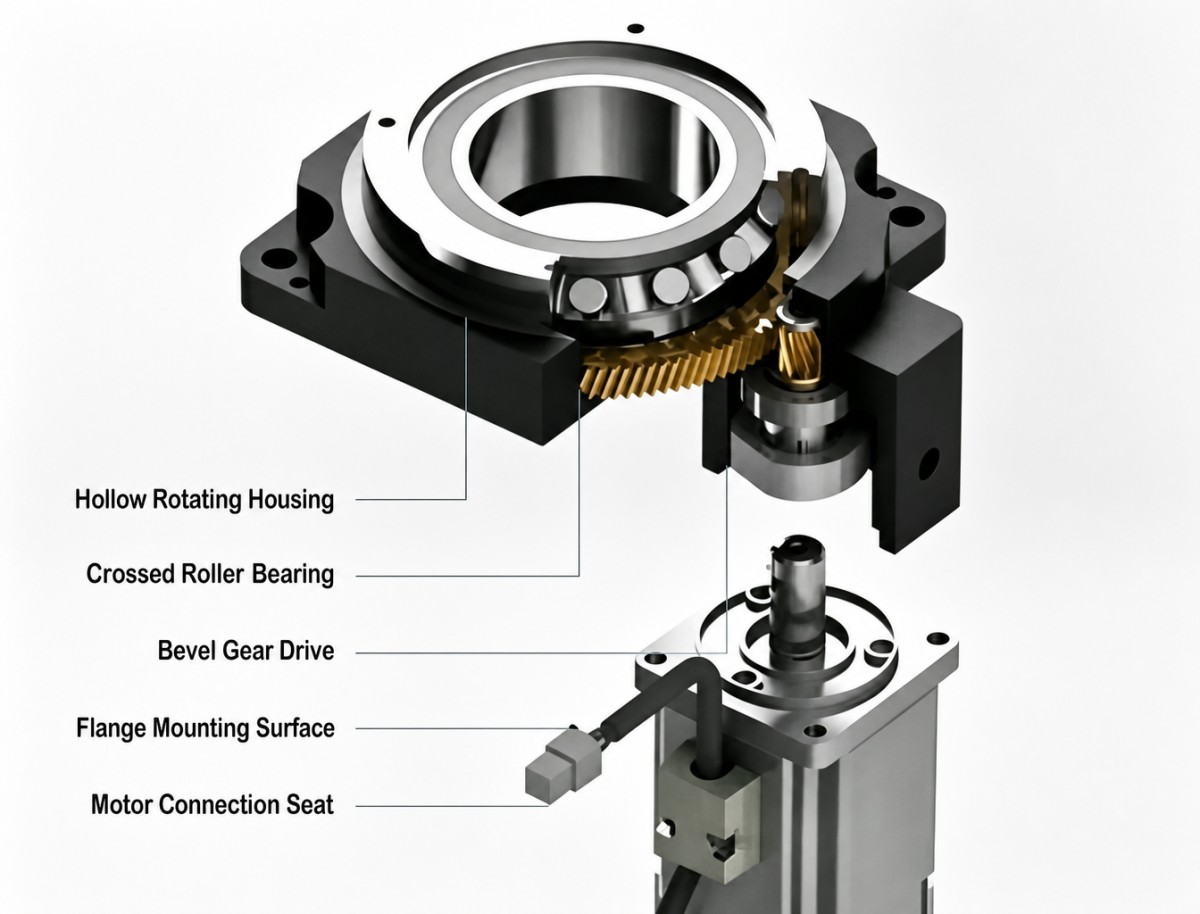
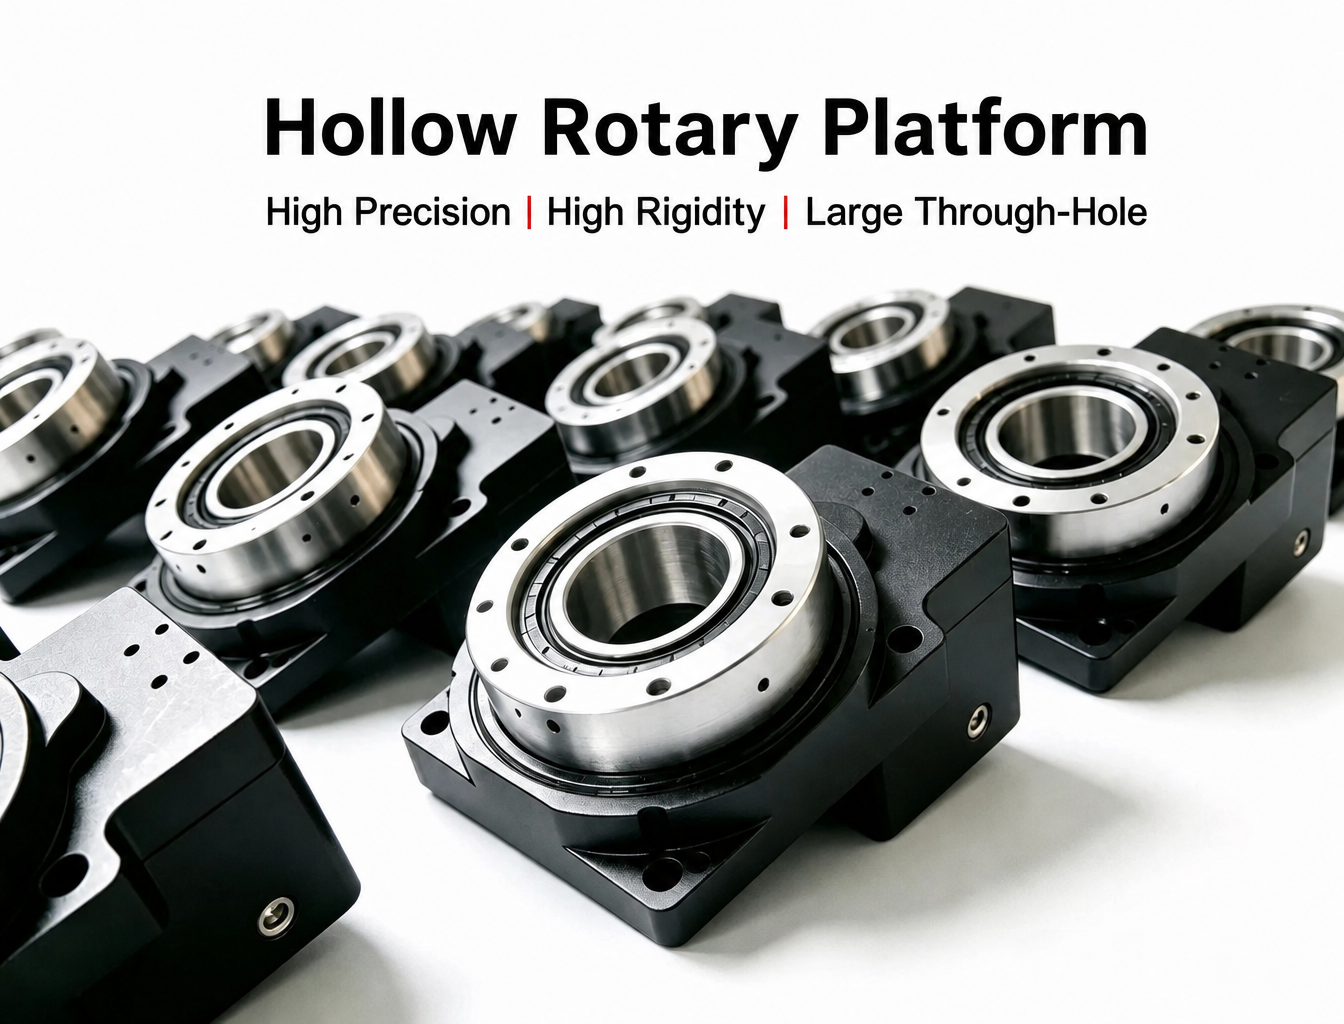
AПолая поворотная платформа — это прецизионный поворотный компонент, обычно используемый в системах автоматического позиционирования, индексирования, контроля, лазерной обработки, дозирования и других системах управления движением. По сравнению с традиционными поворотными механизмами, её полый центр позволяет прокладывать кабели, пневмолинии, оптические волокна и другие коммуникации непосредственно через ось вращения, что упрощает создание компактной и интегрированной конструкции оборудования.
В зависимости от конструкции передачи и требований применения полый поворотный механизм также может называться полым поворотным столом или полым поворотным приводом. Хотя внешне эти изделия могут выглядеть одинаково, их грузоподъёмность, точность позиционирования, диаметр полого отверстия, скорость, жёсткость и конфигурация двигателя могут значительно различаться.
По этой причине выбор полой поворотной платформы не должен основываться на одном параметре, таком как номинальный крутящий момент или максимальная скорость. Для правильного выбора необходимо учитывать фактическую нагрузку, эксцентриситет, момент инерции, требования к точности, полое отверстие, ускорение, рабочий цикл, ориентацию установки и условия эксплуатации.
Что следует учитывать при выборе полой поворотной платформы?
В практических применениях полезная последовательность выбора выглядит следующим образом:
Нагрузка и опрокидывающий момент → Момент инерции нагрузки → Точность позиционирования и вращения → Полое отверстие → Скорость и ускорение → Подбор двигателя → Установка и условия эксплуатации → Запас прочности
Такая последовательность помогает предотвратить распространённую проблему: выбор поворотной платформы по номинальным характеристикам без учёта фактических условий работы оборудования.
1. Начните с фактических условий эксплуатации
Прежде чем сравнивать различные модели полых поворотных столов, сначала определите, как фактически будет работать поворотный механизм.
Основные параметры должны включать:
Общий вес полезной нагрузки, оснастки и заготовки
Расстояние между центром тяжести и осью вращения
Требуемый выходной крутящий момент
Осевые и радиальные нагрузки
Максимальная скорость вращения
Ускорение и замедление
Количество циклов пуска-остановки
Требуемая точность позиционирования
Требуемая повторяемость
Требуемый диаметр полого отверстия
Ориентация установки
Условия эксплуатации
Например, поворотный стол с заготовкой массой 10 kg, центр тяжести которой расположен близко к оси вращения, может иметь совершенно иные механические требования, чем заготовка массой 10 kg, установленная на расстоянии 100 mm от оси.
Вес одинаков, но опрокидывающий момент различается.
2. Проверьте номинальный и пиковый крутящий момент
Крутящий момент — один из первых параметров, которые инженеры обычно проверяют при выборе полой поворотной платформы, однако номинальный и пиковый крутящий момент следует рассматривать отдельно.
Номинальный крутящий момент обычно относится к моменту, который поворотный механизм может непрерывно выдерживать при заданных условиях эксплуатации.
Пиковый крутящий момент более важен при кратковременном ускорении, замедлении, запуске или ударных нагрузках.
При постоянных нагрузках сопротивления требуемый крутящий момент должен оставаться в пределах номинального диапазона. Во время ускорения или резких изменений движения мгновенный крутящий момент может приближаться к пиковым возможностям.
Однако одного крутящего момента недостаточно.
Механическая нагрузка также может создавать осевую силу, радиальную силу и опрокидывающий момент. Поэтому следует проверять грузоподъёмность полного полого поворотного привода, а не выбирать модель только по её номинальному выходному крутящему моменту.
3. Учитывайте эксцентрическую нагрузку и опрокидывающий момент
Эксцентрическая нагрузка является одним из наиболее часто упускаемых факторов при выборе поворотной платформы.
Когда центр тяжести заготовки или оснастки смещён относительно оси вращения, возникает опрокидывающий момент.
Основной расчёт:
M = F × L
Где:
M = опрокидывающий момент
F = сила нагрузки
L = расстояние от центра нагрузки до оси вращения
Например, если нагрузка массой 10 kg расположена на расстоянии 100 mm от оси вращения:
F ≈ 10 × 9.81 = 98.1 N
M ≈ 98.1 × 0.1 = 9.81 N·m
Именно поэтому для двух применений с одинаковым весом полезной нагрузки могут потребоваться совершенно разные поворотные платформы.
Для применений с большими эксцентрическими нагрузками, быстрым ускорением или внешними ударами инженерам также следует предусматривать соответствующий механический запас прочности, а не выбирать платформу, близкую к её теоретическому пределу.
4. Рассчитывайте момент инерции нагрузки, а не только её вес
Вес нагрузки определяет основную механическую нагрузку, но момент инерции вращения определяет, насколько сложно разгонять и замедлять нагрузку.
Для упрощённой нагрузки дискообразной формы:
J = 1/2 × m × r²
Где:
J = момент инерции
m = масса
r = радиус вращения
При фактическом расчёте инерции следует учитывать геометрию заготовки, оснастки, поворотной платформы и других вращающихся компонентов.
Для поворотного механизма с редуктором момент инерции нагрузки также может быть приведён к стороне двигателя согласно передаточному отношению. В упрощённой форме:
J_motor-side = J_load / i²
Где i — передаточное отношение.
Полученный момент инерции нагрузки на стороне двигателя затем следует сравнить с моментом инерции ротора двигателя.
Почему важно согласование инерции?
Если момент инерции нагрузки чрезмерно велик относительно инерции двигателя, в системе могут возникнуть:
Более длительное время ускорения и замедления
Увеличенное отклонение позиционирования
Вибрация при запуске или остановке
Ошибки слежения сервопривода
Перегрузка двигателя
Сложность достижения требуемого времени цикла
В некоторых сервоприменениях соотношение инерции, например момент инерции нагрузки / момент инерции ротора двигателя < 5, может использоваться как инженерный ориентир, но его не следует считать универсальным стандартом.
Допустимое соотношение инерции зависит от двигателя, привода, алгоритма управления, механизма редуктора, профиля ускорения и фактического рабочего цикла.
Для полого поворотного привода, используемого в высокоскоростной сервосистеме с частыми ускорениями, согласование инерции обычно требует большего внимания, чем в низкоскоростном индексирующем применении.
5. Понимайте различие между повторяемостью позиционирования и точностью вращения
Точность — ещё один важный фактор выбора, однако несколько различных параметров часто путают.
Точность повторного позиционирования
Точность повторного позиционирования описывает, насколько стабильно поворотная платформа может возвращаться в одно и то же положение.
Это особенно важно для:
Визуального контроля
Автоматизированной сборки
Дозирования
Лазерной обработки
Индексирующих применений
Прецизионного позиционирования
Люфт
Люфт означает механический зазор или потерянное движение, которое может возникать при изменении направления вращения.
Малый люфт особенно важен для применений с частым двунаправленным позиционированием.
В применениях, где платформа вращается преимущественно в одном направлении, люфт может по-разному влиять на производительность системы.
Радиальное и осевое биение
Для прецизионной оснастки, систем контроля и оптических применений торцевое и радиальное биение могут быть столь же важны, как повторяемость позиционирования.
Поэтому при сравнении различных полых поворотных столов не следует смотреть только на одну характеристику точности. Необходимо учитывать полные требования применения к механической точности.
6. Выбирайте полое отверстие в соответствии с фактическими требованиями к прокладке коммуникаций
Полая конструкция является одним из основных преимуществ полой поворотной платформы.
Центральное отверстие может обеспечивать путь прокладки для:
Кабелей двигателя
Кабелей энкодера
Пневматических трубок
Вакуумных линий
Оптических волокон
Проводки датчиков
Линий охлаждения
Однако выбор максимально возможного полого отверстия не всегда является лучшим решением.
Большее отверстие может увеличить внешние габариты, конструктивный размер, вес и стоимость поворотного механизма.
При выборе диаметра отверстия учитывайте не только текущий жгут кабелей, но и:
Размеры разъёмов
Радиус изгиба кабеля
Размер пневматических фитингов
Будущие требования к проводке
Пространство для обслуживания
Монтажный зазор
Цель состоит в обеспечении достаточного внутреннего пространства для прокладки коммуникаций без необоснованного увеличения размера всего поворотного узла.
7. Проверьте скорость, ускорение и замедление
Максимальная скорость — ещё один важный параметр, но её всегда следует оценивать вместе с ускорением и рабочим циклом.
Поворотная платформа может технически достигать определённой максимальной скорости, но это не обязательно означает, что она должна непрерывно работать на этой скорости при большой нагрузке.
Для индексирующих применений ключевыми параметрами могут быть:
Угол поворота
Время индексирования
Время ускорения
Время замедления
Время выдержки
Количество циклов в минуту
При непрерывном вращении также следует учитывать тепловые характеристики и снижение допустимого крутящего момента.
При слишком резком ускорении и замедлении в системе могут возникать вибрация, механические удары, аномальный шум или снижение стабильности позиционирования.
Увеличение времени ускорения и замедления иногда позволяет улучшить общую динамику движения без изменения самой поворотной платформы.
8. Различайте прерывистый и непрерывный режимы работы
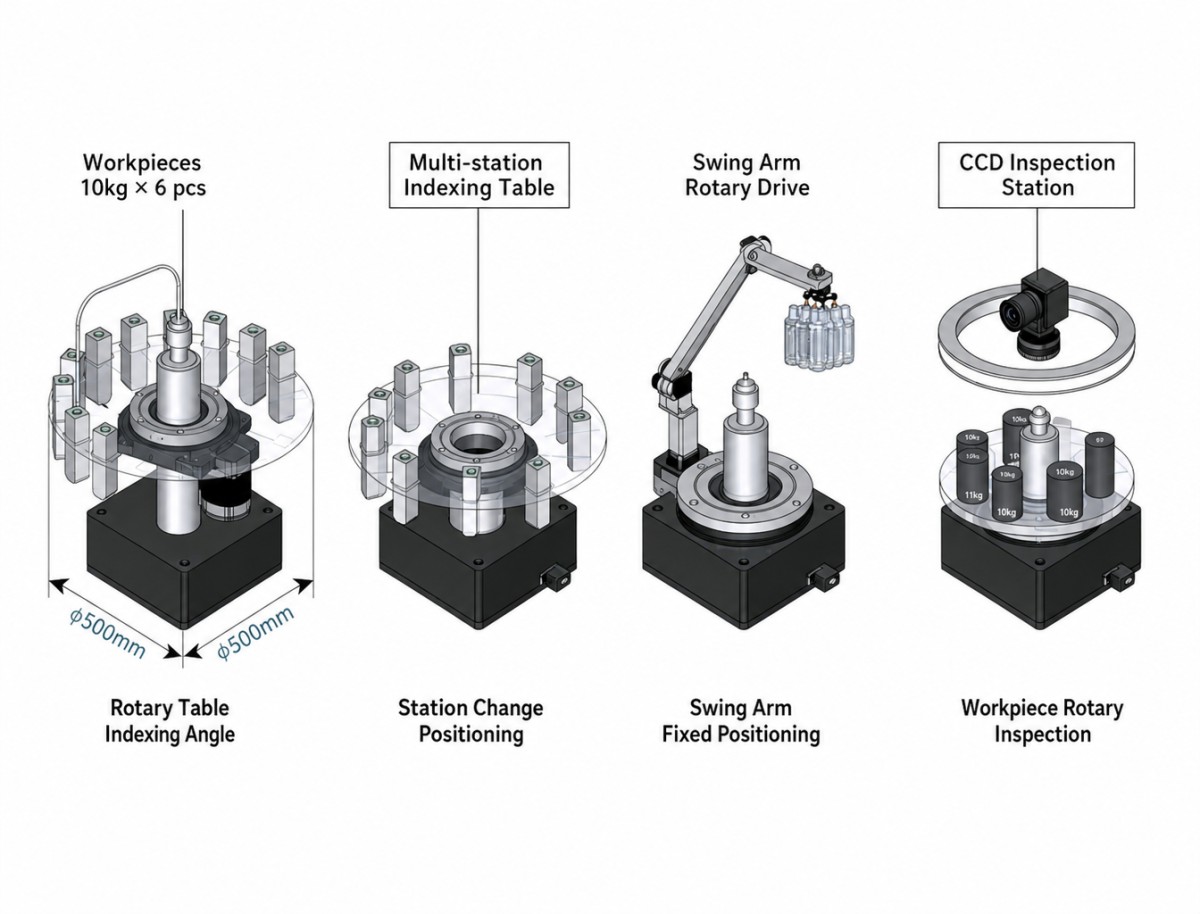
Многие полые поворотные платформы особенно подходят для прерывистого индексирования и позиционирования.
Типичные применения включают:
Индексирование CNC
Сборочные станции
Визуальный контроль
Лазерная маркировка
Дозирование
Многостаночная автоматизация
Эти применения часто требуют быстрого позиционирования с последующим периодом неподвижности.
Непрерывное вращение отличается.
Если платформа должна непрерывно вращаться в течение длительного времени, инженеры должны оценить:
Непрерывный крутящий момент
Скорость подшипников
Нагрев двигателя
КПД редуктора
Смазку
Теплоотвод
Рабочий цикл
Одна и та же поворотная платформа может иметь различные допустимые рабочие характеристики в зависимости от того, работает ли она прерывисто или непрерывно.
9. Согласуйте полую поворотную платформу с двигателем
Для поворотного механизма с приводом от двигателя двигатель и передача должны рассматриваться как единая система движения.
Основные параметры согласования включают:
Требуемый крутящий момент двигателя
Требуемая скорость двигателя
Момент инерции ротора двигателя
Передаточное отношение
Выходной крутящий момент
Требования к ускорению
Фланец двигателя
Интерфейс вала или муфты
Конфигурация энкодера
Ориентация установки
Требуемый крутящий момент двигателя следует рассчитывать исходя из фактической нагрузки и передаточного отношения, а не просто выбирать двигатель по выходному крутящему моменту платформы.
Для применений, требующих компактной интеграции, полый поворотный привод со встроенным двигателем, энкодером и передачей может уменьшить количество внешних механических компонентов и упростить системную интеграцию.
10. Учитывайте ориентацию установки
Ориентация установки может влиять на фактическую нагрузку поворотного механизма.
Горизонтальная установка обычна для поворотных столов, однако вертикальная установка может создавать дополнительную осевую нагрузку или изменять направление гравитационной нагрузки.
Перед выбором модели подтвердите:
Горизонтальную или вертикальную установку
Направление гравитационной нагрузки
Осевую нагрузку
Радиальную нагрузку
Внешний опрокидывающий момент
Конструкцию крепления оснастки
Жёсткость выходного фланца
Для вертикальных применений механическая конструкция должна быть способна безопасно удерживать нагрузку даже при отключённой системе привода.
11. Учитывайте условия эксплуатации
Условия эксплуатации могут напрямую влиять на срок службы и надёжность поворотной платформы.
Для применений с пылью, стружкой, СОЖ или другими загрязняющими веществами проверьте требуемый уровень защиты и конструкцию уплотнения.
Типичные факторы окружающей среды включают:
Пыль и мусор
Смазочно-охлаждающую жидкость
Влажность
Температуру
Коррозионные вещества
Вибрацию
Частую работу с пусками и остановками
Для влажных или коррозионных сред также может потребоваться учёт обработки поверхности и защиты от коррозии.
Если применение предполагает частые циклы пуска-остановки, особенно более 20 циклов в минуту, следует оценивать срок службы подшипников и тепловые условия, а не полагаться только на номинальный расчётный ресурс.
12. Проверьте жёсткость и срок службы подшипников
Система передачи — не единственный фактор, определяющий характеристики полого поворотного стола.
Конструкция подшипников также влияет на:
Радиальную жёсткость
Осевую жёсткость
Жёсткость при наклоне
Биение
Грузоподъёмность
Срок службы
Для применений с большими эксцентрическими нагрузками или высокими требованиями к точности жёсткость подшипников становится особенно важной.
Платформа с достаточным крутящим моментом, но недостаточной механической жёсткостью всё же может испытывать прогиб или ошибки позиционирования под нагрузкой.
Поэтому следует оценивать полную механическую конструкцию, а не сравнивать только передаточное отношение или крутящий момент двигателя.
13. Оставляйте соответствующий запас прочности
Выбирать поворотную платформу точно по расчётному пределу нагрузки, как правило, не рекомендуется.
Требуемый запас прочности зависит от фактического применения.
Для относительно стабильных прерывистых нагрузок в качестве предварительного инженерного ориентира может использоваться запас примерно 1.2–1.5×.
Для применений с ударными нагрузками, большим эксцентриситетом или частыми ускорениями и замедлениями может быть целесообразен больший запас, например 1.5–2×.
Эти значения следует рассматривать как инженерные ориентиры, а не как универсальные стандарты. Окончательный выбор должен быть проверен по спецификациям производителя для нагрузки, крутящего момента, подшипников, скорости и рабочего цикла.
14. Контрольный список выбора полой поворотной платформы
Перед выбором модели полезно подготовить следующую информацию:
При наличии этих параметров становится значительно проще сравнивать различные конфигурации полых поворотных платформ и полых поворотных приводов.
15. Разные применения требуют разных приоритетов при выборе
Не существует одной характеристики, определяющей пригодность поворотной платформы для каждого применения.
Для высокоточных применений полый поворотный привод может обеспечить более интегрированное решение, когда двигатель, передача, энкодер и выходной механизм должны совместно работать как полная система движения.
16. Распространённые ошибки при выборе полой поворотной платформы
Учитывать только номинальный крутящий момент
Платформа может иметь достаточный номинальный крутящий момент, но всё же быть неподходящей из-за чрезмерной эксцентрической нагрузки, инерции или осевой/радиальной нагрузки.
Выбор только по весу полезной нагрузки
Две нагрузки с одинаковой массой могут создавать очень разные опрокидывающие моменты в зависимости от расстояния до оси вращения.
Рассматривать соотношение инерции как фиксированное число
Соотношение инерции 5 иногда используется как инженерный ориентир, но подходящее значение зависит от двигателя, сервопривода, ускорения и системы управления.
Учитывать только точность позиционирования
Точность повторного позиционирования, люфт, биение, жёсткость и вибрация — это разные показатели производительности.
Выбор наибольшего полого отверстия
Большее отверстие обеспечивает больше пространства для прокладки коммуникаций, но также может увеличить размер и стоимость полного поворотного механизма.
Игнорирование рабочего цикла
Поворотная платформа, используемая для периодического индексирования, имеет иные тепловые требования и требования к подшипникам, чем платформа, непрерывно работающая на высокой скорости.
Игнорирование ориентации установки
Вертикальная установка может создавать иные осевые и гравитационные нагрузки по сравнению с горизонтальной установкой.
Как правильно выбрать полую поворотную платформу?
Выбор полой поворотной платформы следует начинать с фактических механических условий, а не с одного параметра каталога.
Сначала определите общую нагрузку и эксцентриситет, затем рассчитайте опрокидывающий момент и момент инерции вращения. После этого оцените точность позиционирования, повторяемость, люфт, биение, полое отверстие, скорость, ускорение и рабочий цикл.
Для систем, требующих более интегрированного решения для движения, полый поворотный привод может объединить механизм передачи, двигатель, энкодер и выходную конструкцию в компактный поворотный узел. Это может упростить механическую интеграцию и обеспечить более чистое решение для автоматизированного вращательного движения.
Для таких применений, как индексирование CNC, обработка пластин, визуальный контроль, лазерная обработка, дозирование, обработка панелей и прецизионное позиционирование, подходящее решение в конечном итоге следует выбирать в соответствии с полными требованиями оборудования к нагрузке, точности, скорости, конструкции и условиям эксплуатации.
Таким образом, практическая последовательность выбора следующая:
Опрокидывающий момент → Крутящий момент нагрузки → Момент инерции нагрузки → Точность → Полое отверстие → Скорость и ускорение → Подбор двигателя → Установка и условия эксплуатации → Запас прочности
Этот подход обеспечивает более надёжную основу для выбора подходящей полой поворотной платформы, полого поворотного стола или полого поворотного привода для конкретного применения.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему RV-редуктору требуется модификация профиля? Как дополнительно уменьшить люфт и погрешность передачи?RV-редуктор предназначен для обеспечения высокого крутящего момента, высокой жёсткости и точного движения в требовательных областях применения, таких как роботизированные шарниры, промышленные поворотные столы и прецизионное оборудование. Однако достижение малого люфта и стабильной точности передачи требует не только высокоточной механической обработки. Модификация циклоидального профиля также должна учитывать производственные допуски, ошибки сборки, деформации под нагрузкой, тепловое расширение и условия смазки. В этой статье рассматривается, почему RV-редукторам требуется модификация профиля, как различные методы модификации влияют на зацепление и как инженеры могут дополнительно контролировать люфт и погрешность передачи с помощью проектирования профиля, распределения допусков, структурного анализа, прецизионного производства и валидационных испытаний.
 Как выбрать полую поворотную платформу: полное руководство по подбору?Полая поворотная платформа широко используется в системах точной автоматизации, где требуются поворотное позиционирование, компактная интеграция и прокладка кабелей через ось вращения. Однако выбор подходящей платформы включает не только сравнение номинального крутящего момента или максимальной скорости. Нагрузка, эксцентриситет, опрокидывающий момент, инерция, точность позиционирования, полое отверстие, ускорение, рабочий цикл и условия монтажа — все это влияет на фактическую производительность поворотной системы. В этом руководстве рассматриваются основные параметры, которые инженерам следует учитывать при выборе полой поворотной платформы для индексирования на станках с ЧПУ, перемещения пластин, визуального контроля, лазерной обработки, дозирования и других высокоточных поворотных применений.
 Полый модуль роботизированного шарнира: почему прокладка кабелей важна в роботизированных шарнирах?Полый модуль роботизированного шарнира обеспечивает внутренний канал для силовых кабелей, сигнальных линий, пневматических трубок и других соединений с концевым эффектором. По сравнению с внешней прокладкой кабелей полый модуль шарнира может помочь уменьшить открытое расположение кабелей, повысить интеграцию системы и создать более чистую траекторию движения для роботизированных манипуляторов. В этой статье объясняется, почему внутренняя прокладка кабелей важна в роботизированных шарнирах и что следует учитывать при выборе полого модуля шарнира для робототехнических применений.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему RV-редуктору требуется модификация профиля? Как дополнительно уменьшить люфт и погрешность передачи?RV-редуктор предназначен для обеспечения высокого крутящего момента, высокой жёсткости и точного движения в требовательных областях применения, таких как роботизированные шарниры, промышленные поворотные столы и прецизионное оборудование. Однако достижение малого люфта и стабильной точности передачи требует не только высокоточной механической обработки. Модификация циклоидального профиля также должна учитывать производственные допуски, ошибки сборки, деформации под нагрузкой, тепловое расширение и условия смазки. В этой статье рассматривается, почему RV-редукторам требуется модификация профиля, как различные методы модификации влияют на зацепление и как инженеры могут дополнительно контролировать люфт и погрешность передачи с помощью проектирования профиля, распределения допусков, структурного анализа, прецизионного производства и валидационных испытаний.
 Как выбрать полую поворотную платформу: полное руководство по подбору?Полая поворотная платформа широко используется в системах точной автоматизации, где требуются поворотное позиционирование, компактная интеграция и прокладка кабелей через ось вращения. Однако выбор подходящей платформы включает не только сравнение номинального крутящего момента или максимальной скорости. Нагрузка, эксцентриситет, опрокидывающий момент, инерция, точность позиционирования, полое отверстие, ускорение, рабочий цикл и условия монтажа — все это влияет на фактическую производительность поворотной системы. В этом руководстве рассматриваются основные параметры, которые инженерам следует учитывать при выборе полой поворотной платформы для индексирования на станках с ЧПУ, перемещения пластин, визуального контроля, лазерной обработки, дозирования и других высокоточных поворотных применений.
 Полый модуль роботизированного шарнира: почему прокладка кабелей важна в роботизированных шарнирах?Полый модуль роботизированного шарнира обеспечивает внутренний канал для силовых кабелей, сигнальных линий, пневматических трубок и других соединений с концевым эффектором. По сравнению с внешней прокладкой кабелей полый модуль шарнира может помочь уменьшить открытое расположение кабелей, повысить интеграцию системы и создать более чистую траекторию движения для роботизированных манипуляторов. В этой статье объясняется, почему внутренняя прокладка кабелей важна в роботизированных шарнирах и что следует учитывать при выборе полого модуля шарнира для робототехнических применений.
 Актуатор шарнира с гармоническим приводом и большим сквозным отверстием для поясничных суставов гуманоидного робота: практическое руководство по выборуПоясничный сустав гуманоидного робота является одним из наиболее требовательных к движению суставов в гуманоидном роботе. В отличие от обычных суставов роботизированных манипуляторов, он поддерживает верхнюю часть тела, одновременно обеспечивая наклоны, скручивания, переходы между позами и работу при постоянно изменяющихся динамических нагрузках. В то же время в ограниченном внутреннем пространстве необходимо разместить силовые кабели, сигнальные линии, датчики и конструктивные компоненты. Эти требования делают актуатор шарнира с гармоническим приводом и большим сквозным отверстием важным вариантом для поясничных суставов гуманоидных роботов. В этой статье объясняется, как выбрать подходящий актуатор шарнира с гармоническим приводом с учетом размера полого отверстия, динамического крутящего момента, передаточного отношения, механической жесткости, интеграции и срока службы.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: почему появляются безлюфтовые планетарные приводыNabtesco RV, Harmonic Drive и WITTENSTEIN разработали проверенные решения в области передач для робототехники, станкостроения, автоматизации и прецизионного управления движением. Однако в областях применения, требующих как позиционирования с точностью до угловых секунд, так и высокой механической жёсткости, могут проявляться различные компромиссы между люфтом, крутильной жёсткостью, нагрузочной способностью и точностью передачи. Это вызвало растущий интерес к безлюфтовому планетарному приводу, сочетающему жёсткость и плотность крутящего момента планетарной передачи с усовершенствованной компенсацией люфта. В этой статье мы сравниваем характеристики прецизионных планетарных редукторов Nabtesco RV, Harmonic Drive и WITTENSTEIN, а также рассматриваем, где безлюфтовый планетарный привод может стать альтернативным решением.