






Почему RV-редуктору требуется модификация профиля? Как дополнительно уменьшить люфт и погрешность передачи?
В роботизированных шарнирах, прецизионных поворотных столах и тяжелонагруженных системах точной передачи точность редуктора RV определяется не только точностью обработки. Модификация профиля циклоидального зуба, зацепление с пальцами, эксцентриситет кривошипного вала, зазор в подшипниках, точность сборки, деформация под нагрузкой и тепловая деформация — все это влияет на люфт и погрешность передачи, измеряемые на выходе.
По этой причине модификация профиля в редукторе RV — это не просто «незначительное уменьшение зубьев» и не создание большего зазора. Точнее, модификация профиля вводит контролируемую величину зазора в теоретический сопряженный профиль зуба, чтобы редуктор RV мог сохранять стабильное зацепление в реальных условиях эксплуатации, где одновременно присутствуют производственные допуски, ошибки сборки, деформация под нагрузкой и тепловая деформация.
Следовательно, для высокоточного редуктора RV целью является не простое стремление к «нулевому люфту», а достижение практического баланса между минимальным рабочим зазором, распределением нагрузки между несколькими зубьями, малым люфтом, низкой погрешностью передачи и долговременной надежностью.
Почему нельзя напрямую использовать теоретический циклоидальный профиль с нулевым зазором?
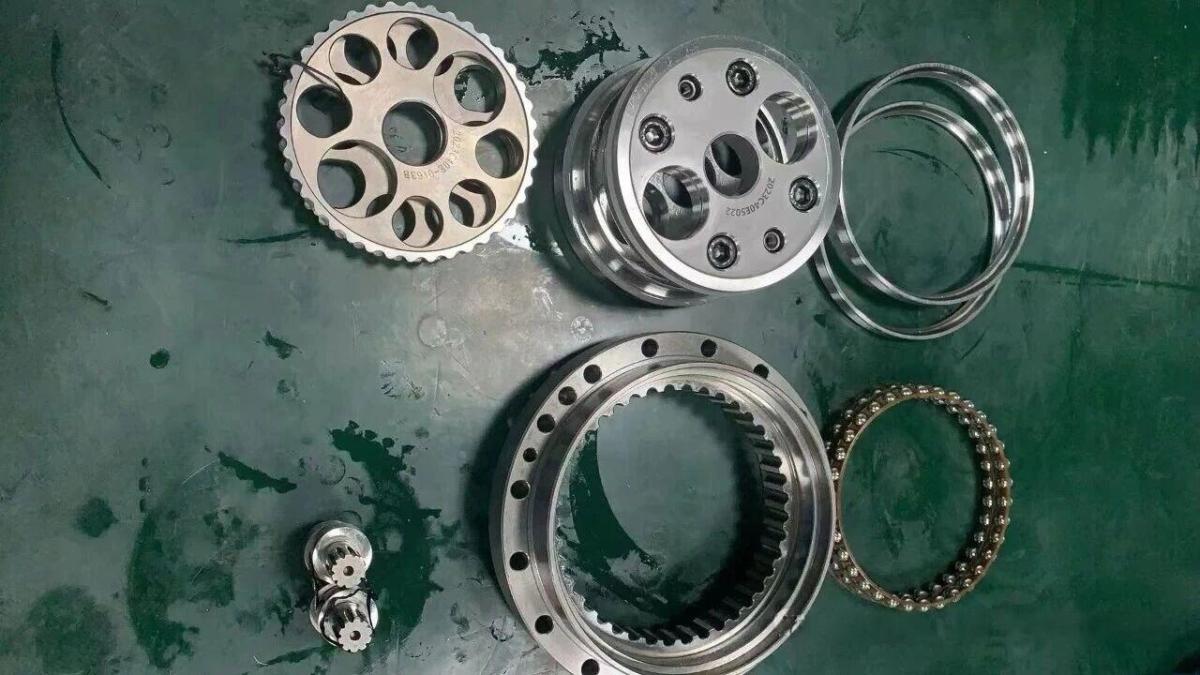
Вторая ступень передачи редуктора RV использует циклоидальные диски и пальцы. В идеальных геометрических условиях циклоидальный профиль, сформированный в соответствии с теоретическим сопряженным профилем, может обеспечить чрезвычайно плотное зацепление.
Однако реальный редуктор RV не является идеальной геометрической системой.
Профиль циклоидального диска, положение отверстий под пальцы, радиус пальцев, эксцентриситет кривошипа, зазор в подшипниках и сборочные взаимосвязи между отдельными компонентами имеют производственные допуски. Если конструкция стремится к почти нулевому зазору, основываясь исключительно на теоретическом профиле зуба, полученная высокая теоретическая точность может, напротив, создавать более серьезные проблемы при фактической сборке и эксплуатации.
Производственные ошибки и ошибки сборки изменяют фактические условия зацепления
Редуктор RV содержит большое количество прецизионных компонентов. Циклоидальные диски, корпус пальцев, кривошипный вал, планетарный механизм, основные подшипники и подшипники кривошипа образуют сложную размерную и позиционную цепь.
Например, циклоидальный диск имеет отклонения профиля, отверстия под пальцы имеют позиционные допуски, радиус пальцев имеет размерные отклонения, кривошип имеет ошибки эксцентриситета, подшипники имеют зазор и производственные допуски, два циклоидальных диска могут иметь фазовые ошибки, а корпус и выходная конструкция могут содержать геометрические отклонения.
После накопления этих ошибок фактическое положение центра собранной системы может отклоняться от теоретического положения, даже если каждый отдельный компонент соответствует заданному допуску.
Поэтому без надлежащей модификации профиля и проектирования зазора могут возникать локальная интерференция или чрезмерное контактное давление.
Упругая деформация под нагрузкой изменяет теоретический профиль зуба
Когда редуктор RV работает при номинальном крутящем моменте, циклоидальные диски, пальцы, кривошипный вал, подшипники и корпус подвергаются определенной упругой деформации.
Она включает деформацию в контакте пальца с циклоидальным диском, изгиб циклоидального диска, крутильную деформацию кривошипного вала, упругую деформацию подшипников, а также деформацию выходного фланца и корпуса.
В результате идеальное состояние зацепления, наблюдаемое при холодной работе без нагрузки, не обязательно совпадает с состоянием зацепления при номинальной нагрузке.
Если при модификации профиля учитываются только геометрические ошибки и игнорируется деформация под нагрузкой, фактическая зона контакта может смещаться во время работы, вызывая изменение погрешности передачи в зависимости от крутящего момента.
Поэтому при разработке высокоточных редукторов RV все чаще необходимо переходить от простой геометрической модификации профиля к компенсации деформации, зависящей от нагрузки.
Тепловая деформация также изменяет зазор редуктора RV
После продолжительной работы редуктора RV температура смазочного материала повышается, а циклоидальные диски, пальцы, корпус пальцев и другие компоненты подвергаются тепловому расширению.
Поэтому зазор, являющийся подходящим при комнатной температуре, может уменьшиться после достижения редуктором теплового равновесия.
Если начальный зазор слишком мал, тепловое расширение может вызвать локальную интерференцию, увеличение трения и чрезмерный рост температуры.
По этой причине модификация профиля редуктора RV должна обеспечивать соответствующий рабочий зазор во всем ожидаемом диапазоне температур, а не проектироваться только для холодного состояния.
Смазка также требует соответствующего зазора в зацеплении
В редукторе RV несколько зубьев одновременно находятся в зацеплении. При чрезмерно плотных зонах контакта поступление смазочного материала в фактическую область контакта может ухудшаться, а трение и тепловыделение могут возрастать.
Следовательно, цель модификации профиля заключается не просто в увеличении зазора. Задача состоит в сохранении эффективного зацепления зубьев при обеспечении достаточного пространства для смазки, теплового расширения, производственных допусков и ошибок сборки.
Это еще одна причина, по которой высокоточные редукторы RV не стремятся просто к теоретическому нулевому зазору.
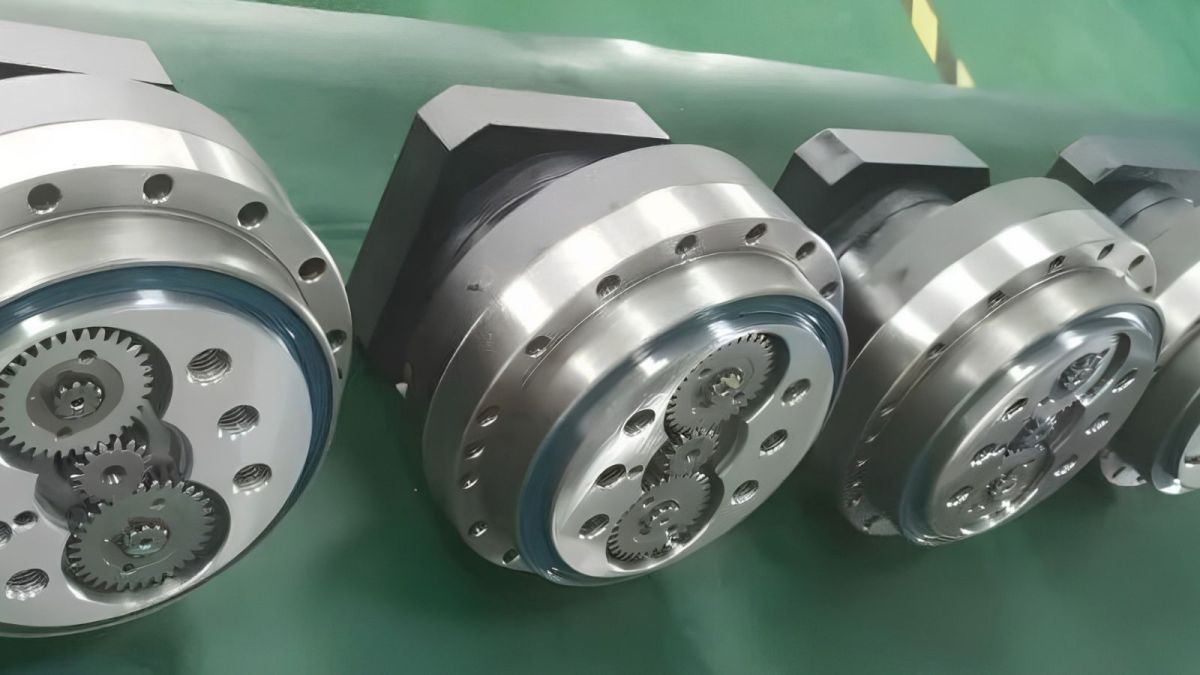
Какие методы модификации профиля обычно применяются для редукторов RV?
Основной принцип модификации профиля циклоидального диска заключается в небольшой корректировке фактического рабочего профиля на основе теоретической геометрии зуба.
В зависимости от направления и метода модификации распространенные подходы включают эквидистантную модификацию, модификацию смещением, угловую модификацию и комбинированную модификацию.
Эквидистантная модификация профиля
Эквидистантная модификация корректирует теоретический циклоидальный профиль на небольшую величину вдоль нормального направления профиля зуба. Ее можно понимать как контролируемое смещение теоретического профиля, изменяющее фактический зазор в зацеплении.
Этот метод относительно прост с точки зрения расчетов и изготовления, что делает его практичным подходом для проектирования циклоидальных дисков.
Однако чисто эквидистантная модификация также имеет ограничения. Если одинаковая величина модификации применяется ко всему профилю, может быть трудно одновременно удовлетворить требования к зацеплению в рабочей зоне, зазору у вершины зуба, зазору у основания зуба и компенсации деформации под нагрузкой.
Модификация смещением
Модификация смещением регулирует условия зацепления путем изменения геометрических параметров, связанных с межосевым расстоянием.
Этот метод может существенно влиять на фактическое состояние зацепления редуктора RV. Поэтому его часто сочетают с другими методами модификации, а не используют как единственную стратегию модификации профиля.
Правильно выбранное смещение может помочь улучшить состояние контакта в рабочей зоне и уменьшить вероятность локальной интерференции.
Угловая модификация профиля
Угловая модификация корректирует общее угловое положение циклоидального диска и формирует соответствующий профиль заново.
Теоретически этот подход позволяет приблизить рабочую область к идеальному сопряженному состоянию, одновременно создавая необходимый зазор в нерабочих областях.
Однако он предъявляет более высокие требования к формированию профиля, обработке и контролю, поэтому необходимо учитывать производственные затраты и стабильность технологического процесса.
Комбинированная эквидистантная модификация и модификация смещением
В практическом проектировании редукторов RV комбинированная модификация обеспечивает большую гибкость, чем использование одного метода модификации.
Сочетая эквидистантную модификацию и модификацию смещением, инженеры могут регулировать зацепление в рабочей зоне, зазор в нерабочей зоне, количество одновременно зацепленных зубьев, распределение контакта, люфт и контактные напряжения.
Поэтому для высокоточного редуктора RV наиболее важен не просто используемый метод модификации, а то, какой рабочий зазор и какое распределение нагрузки обеспечивает конечный профиль.
Всегда ли меньшая величина модификации означает более высокую точность редуктора RV?
Это распространенное заблуждение при проектировании редукторов RV.
С геометрической точки зрения увеличение величины модификации обычно увеличивает получаемый зазор, что также может увеличить геометрический люфт.
Однако это не означает, что непрерывное уменьшение величины модификации приведет к созданию более точного редуктора RV.
При недостаточной модификации профиля в редукторе могут возникать локальная интерференция, концентрация контактных напряжений, повышенное трение, более высокая температура, ухудшение условий смазки, усиление шума, снижение тепловой стабильности и ускоренный долговременный износ.
Следовательно, реальной целью модификации профиля редуктора RV является минимальный рабочий зазор, а не теоретический нулевой зазор.
При этом необходимо поддерживать достаточное эффективное зацепление зубьев и надлежащее распределение нагрузки.
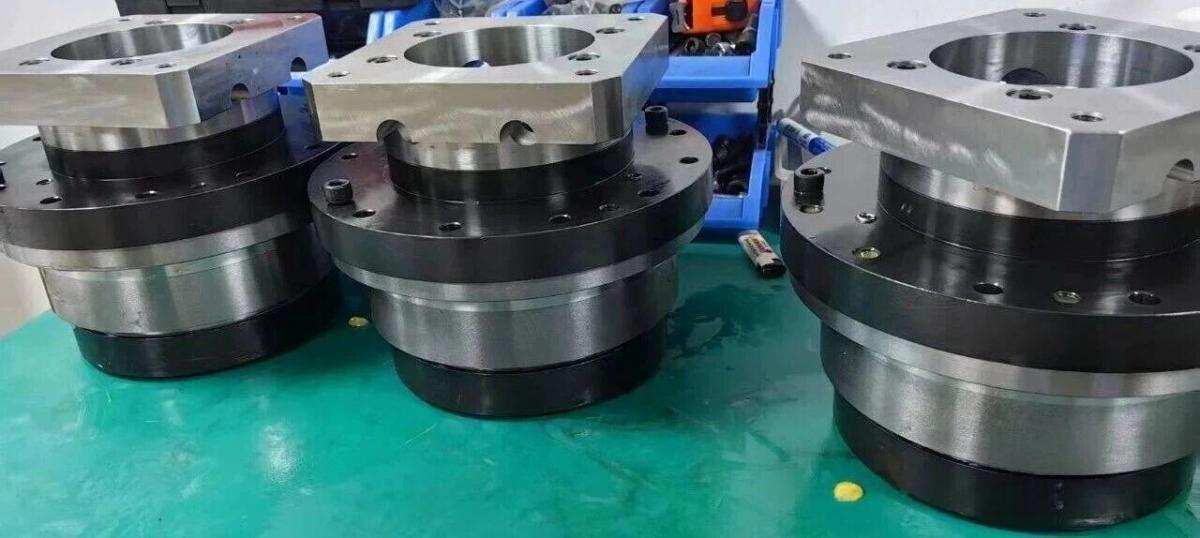
Почему люфт редуктора RV нельзя контролировать только модификацией профиля?
Люфт является важным показателем точности редуктора RV, но определяется не только циклоидальным профилем зуба.
Фактический люфт является совокупным результатом множества источников ошибок, включая ошибки профиля и модификации циклоидального диска, ошибки распределения пальцев, эксцентриситет кривошипа, зазор в подшипниках, фазовую ошибку между двумя циклоидальными дисками, ошибку планетарной передачи первой ступени, деформацию выходного фланца и корпуса, ошибки сборки и тепловую деформацию.
Поэтому, если редуктор RV по-прежнему имеет чрезмерный люфт после оптимизации циклоидального профиля, дальнейшее простое уменьшение величины модификации часто не является наиболее эффективным решением.
Более эффективный подход заключается в создании полного бюджета ошибок люфта и определении вклада каждого источника в конечную выходную ошибку.
В чем разница между люфтом и погрешностью передачи редуктора RV?
Люфт и погрешность передачи часто рассматриваются вместе, но они описывают разные аспекты работы редуктора.
Люфт главным образом отражает потерянное движение или зазор, проявляющийся при изменении направления вращения.
Погрешность передачи, с другой стороны, описывает отклонение между фактическим выходным движением и теоретически ожидаемым выходным движением.
Для роботизированных шарниров оба показателя могут влиять на конечную точность позиционирования.
В высокоточных роботах, прецизионных поворотных столах и высокодинамичных сервосистемах редуктор может иметь сравнительно малый статический люфт, но при этом демонстрировать заметную периодическую погрешность передачи. В таких случаях на выходе все равно могут возникать колебания позиционирования.
Поэтому высокоточный редуктор RV не следует оценивать исключительно по стремлению к очень малому значению люфта.
Фактическую цель лучше понимать как комплексное управление люфтом, периодической погрешностью передачи, ошибкой, зависящей от нагрузки, и ошибкой, зависящей от теплового состояния.
Почему погрешность передачи может изменяться после нагружения редуктора RV?
Это важный вопрос при проектировании высокоточных редукторов RV.
В условиях отсутствия нагрузки фактическое положение контакта между циклоидальным диском и пальцами в основном определяется геометрическими ошибками.
Однако после приложения крутящего момента область контакта изменяется.
При увеличении нагрузки контакт пальцев подвергается упругой деформации, циклоидальный диск слегка изгибается, кривошипный вал испытывает крутильную деформацию, подшипники подвергаются упругому смещению, а выходная конструкция деформируется. В результате фактическая область зацепления перераспределяется.
Поэтому циклоидальный профиль, оптимизированный для условий без нагрузки, может не сохранять такую же погрешность передачи при номинальном крутящем моменте.
Это одна из причин, по которой разработка высокоточных редукторов RV переходит от геометрической модификации профиля к компенсации профиля, зависящей от нагрузки.
Как упругая компенсация может дополнительно уменьшить погрешность передачи редуктора RV?
Когда целью является уменьшение погрешности передачи в условиях нагрузки, инженеры могут создать модель структурной деформации редуктора RV.
Базовый процесс начинается с теоретического профиля: применяется геометрическая модификация, вводится фактическая рабочая нагрузка, рассчитывается возникающая контактная деформация, определяется результирующее смещение зацепления, а затем профиль модифицируется в противоположном направлении для компенсации прогнозируемой деформации.
Этот подход обычно называется модификацией профиля, зависящей от нагрузки, или компенсацией упругой деформации.
Его цель заключается не просто в увеличении зазора. Вместо этого величина модификации проектируется в соответствии с направлением и величиной деформации, возникающей при фактической рабочей нагрузке.
Для таких применений, как роботизированные шарниры и прецизионные поворотные столы, где погрешность передачи особенно важна, этот подход может обеспечить более системный путь к повышению точности под нагрузкой.
Какие еще факторы влияют на погрешность передачи редуктора RV?
Если циклоидальный профиль уже оптимизирован, но погрешность передачи остается чрезмерной, необходимо исследовать другие источники ошибок внутри редуктора RV.
Кривошипный вал и подшипник кривошипа
Кривошипный вал является критически важным компонентом для передачи движения и нагрузки в редукторе RV.
Эксцентриситет кривошипа, зазор в подшипниках и жесткость подшипников влияют на конечное выходное движение.
Если эти факторы не включены в бюджет ошибок, оптимизация только циклоидального профиля может не обеспечить стабильно низкую погрешность передачи.
Фазовое соотношение между двумя циклоидальными дисками
Двухдисковый циклоидальный редуктор RV требует, чтобы два диска сохраняли заданное фазовое соотношение.
Если сборка вносит чрезмерное фазовое отклонение, это может повлиять на распределение нагрузки и ошибку выходного движения.
По этой причине высокоточные редукторы RV требуют надежного контроля фазового соотношения во время сборки.
Точность положения корпуса пальцев и отверстий под пальцы
Позиционная точность отверстий под пальцы напрямую определяет фактическое распределение пальцев.
Если распределение пальцев содержит значительные позиционные ошибки, даже высокоточный теоретический циклоидальный профиль не сможет обеспечить требуемое состояние зацепления.
Поэтому точность обработки и сборочная база корпуса пальцев являются важными факторами контроля погрешности передачи RV.
Планетарная передача первой ступени
Редуктор RV состоит не только из циклоидальной передачи второй ступени.
Солнечная шестерня первой ступени, планетарные шестерни и водило также вносят вклад в ошибку движения.
Хотя влияние некоторых ошибок уменьшается или преобразуется передаточным отношением, планетарный механизм первой ступени все равно необходимо включать в общий анализ ошибок высокоточного редуктора RV.
Жесткость выходного фланца и основного подшипника
Недостаточная жесткость выходной части может вызвать небольшие смещения выходного фланца при изменении внешней нагрузки.
Для роботизированных шарниров и прецизионных поворотных столов эти смещения в конечном итоге могут проявляться как ошибки выходного позиционирования.
Поэтому малолюфтовый редуктор RV требует не только оптимизированного циклоидального профиля, но и достаточной жесткости всей выходной конструкции.
Как сформировать бюджет ошибок люфта редуктора RV?
Если целью является стабильное производство малолюфтовых редукторов RV, все требования к точности не следует возлагать на циклоидальный диск.
Более практичный подход состоит в разделении основных источников люфта, включая ошибку модификации циклоидального профиля, ошибку распределения пальцев, эксцентриситет кривошипа, зазор в подшипниках, фазовую ошибку, ошибку передачи первой ступени, ошибку сборки и деформацию выходной конструкции.
Затем для каждого источника можно установить допустимый диапазон в соответствии с его чувствительностью и вкладом в конечную выходную ошибку.
Этот подход имеет два основных преимущества. Во-первых, он помогает определить, какие источники ошибок действительно доминируют в конечном люфте. Во-вторых, он предотвращает многократное повышение инженерами точности обработки одного компонента только для компенсации ошибок в других частях системы.
Например, если доминирующим источником люфта является эксцентриситет кривошипа, дальнейшее уменьшение ошибки циклоидального профиля может дать незначительное улучшение.
Поэтому бюджетирование ошибок и анализ чувствительности имеют важное значение при разработке высокоточных редукторов RV.
Как должна взаимодействовать модификация профиля редуктора RV с производственными допусками?
Модификация профиля и производственные допуски решают разные задачи и не должны рассматриваться как взаимозаменяемые.
Модификация профиля главным образом используется для управления средним поведением зацепления системы в рабочих условиях, тогда как производственные допуски контролируют разброс между отдельными компонентами.
Простой способ понять это соотношение:
Модификация профиля компенсирует поведение системы, а допуски контролируют производственные отклонения.
Если точность обработки компонентов недостаточна, увеличение модификации циклоидального профиля для компенсации каждой ошибки в конечном итоге приведет к чрезмерному зазору и ухудшению характеристик люфта.
С другой стороны, чрезвычайно жесткие допуски компонентов не могут компенсировать деформацию под нагрузкой или тепловую деформацию, если эти воздействия не были учтены в конструкции.
Более системный подход сочетает модификацию профиля, проектирование допусков, контроль сборки, конструктивную жесткость и анализ тепловой деформации.
Как следует испытывать редуктор RV после модификации профиля?
После завершения модификации профиля конструкцию не следует оценивать только по одному статическому значению люфта.
Более полный процесс валидации должен оценивать редуктор в разных рабочих условиях.
Шаг 1 — Испытания без нагрузки
На первом этапе необходимо измерить ошибку выходного движения и люфт при контролируемой низкой скорости в условиях отсутствия нагрузки.
Оценка должна быть сосредоточена на максимальном люфте, периодической ошибке, форме кривой ошибки, зависимости от углового положения и различиях между прямым и обратным движением.
Если на кривой ошибки появляется четкая периодическая закономерность, дальнейший анализ должен определить, связана ли она с эксцентриситетом, распределением пальцев, фазовым соотношением или другими геометрическими ошибками.
Шаг 2 — Испытания при различных нагрузках
Затем редуктор следует испытывать при малой и номинальной нагрузках.
Если погрешность передачи относительно мала без нагрузки, но существенно увеличивается с ростом нагрузки, доминирующими факторами могут быть упругая деформация конструкции и изменения условий контакта.
Затем необходимо пересмотреть модель деформации, зависящей от нагрузки, и компенсацию профиля.
Шаг 3 — Испытания тепловой стабильности
Для редукторов RV, работающих непрерывно, необходимо также оценивать тепловую стабильность.
По мере приближения редуктора к тепловому равновесию следует контролировать изменения температуры смазочного материала, люфта, погрешности передачи, шума и роста температуры.
Если существует значительное различие между холодным состоянием и термически стабилизированным состоянием, следует пересмотреть изменения зазора, вызванные тепловым расширением.
Шаг 4 — Испытания приработки
Целью приработки должна быть постепенная стабилизация зоны контакта, а не применение чрезмерной нагрузки для механического принудительного доведения поверхностей зубьев до приемлемого состояния.
Контролируемый процесс приработки должен начинаться при умеренной нагрузке и скорости с последующим постепенным переходом к нормальным рабочим условиям.
Если редуктору требуется длительная приработка при высокой нагрузке для устранения явной интерференции, основную проблему обычно следует решать модификацией профиля, точностью обработки или контролем сборки, а не скрывать агрессивной приработкой.
Что действительно необходимо контролировать в высокоточном редукторе RV?
Точность редуктора RV не определяется одним отдельным компонентом.
Его конечные характеристики являются результатом интегрированной системы, включающей профиль зуба, модификацию профиля, зацепление, подшипники, кривошипный вал, корпус пальцев, сборку, деформацию под нагрузкой, тепловую деформацию и выходную конструкцию.
Поэтому при попытке дополнительно уменьшить люфт и погрешность передачи ключевой вопрос состоит не просто в следующем:
«Насколько следует модифицировать циклоидальный профиль?»
Более полезный инженерный вопрос звучит так:
«Какой рабочий зазор требуется полной системе передачи при фактических условиях рабочей нагрузки и температуры и как следует распределить отдельные источники ошибок?»
Это представляет собой важный переход от традиционного геометрического проектирования к системной прецизионной инженерии высокопроизводительных редукторов RV.
Направление разработки прецизионных редукторов RV HONPINE
Для роботизированных шарниров, тяжелонагруженных роботизированных манипуляторов, промышленных поворотных столов, прецизионных поворотных механизмов и оборудования CNC редуктор RV часто должен выдерживать значительный выходной крутящий момент, сохраняя стабильный люфт, жесткость и точность передачи в течение длительной эксплуатации.
По этой причине характеристики редуктора RV не следует оценивать по одной спецификации люфта.
Более полная инженерная оценка должна рассматривать люфт, погрешность передачи, крутильную жесткость, нагрузочную способность, эффективность, тепловую стабильность, срок службы подшипников и стабильность производства как единый набор требований к характеристикам.
Для HONPINE разработка прецизионных редукторов RV также должна выходить за пределы размерной точности отдельных компонентов и охватывать характеристики полной системы передачи. Модификация циклоидального профиля является лишь одной частью этого процесса. Долговременные характеристики зависят от взаимодействия проектирования профиля зуба, прецизионной обработки, допусков компонентов, подбора подшипников, процессов сборки, характеристик нагрузки и валидационных испытаний.
Заключение — Цель модификации профиля редуктора RV не заключается в нулевом зазоре
Истинная цель модификации профиля редуктора RV заключается не в том, чтобы все больше приближать циклоидальный диск к теоретическому профилю зуба, и не в простом стремлении к нулевому зазору.
Более подходящая цель состоит в достижении минимального рабочего зазора, стабильного многозубого зацепления, надлежащего распределения нагрузки и контролируемой погрешности передачи в реальных условиях эксплуатации, где одновременно существуют производственные ошибки, ошибки сборки, деформация под нагрузкой, тепловая деформация и условия смазки.
Поэтому процесс оптимизации высокоточного редуктора RV должен образовывать полный инженерный цикл:
Теоретический профиль → Модификация циклоидального профиля → Бюджетирование ошибок → Анализ деформации под нагрузкой → Проектирование допусков → Прецизионная обработка → Контроль сборки → Испытания без нагрузки и под нагрузкой → Валидация тепловой стабильности → Итерационная модификация профиля
Только координация этих этапов позволяет редуктору RV достичь действительно малого люфта и контролируемой погрешности передачи, вместо того чтобы полагаться на один параметр профиля зуба для обеспечения точности.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
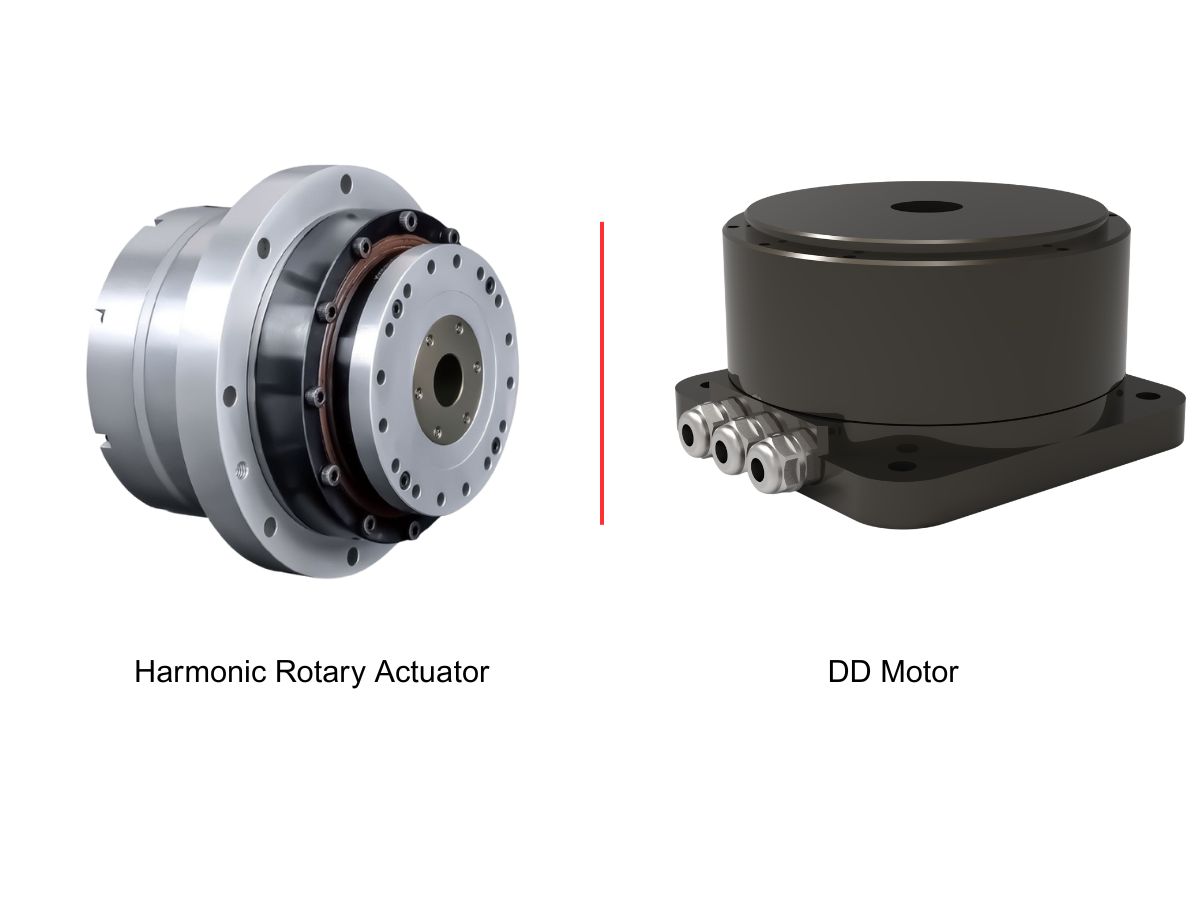
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
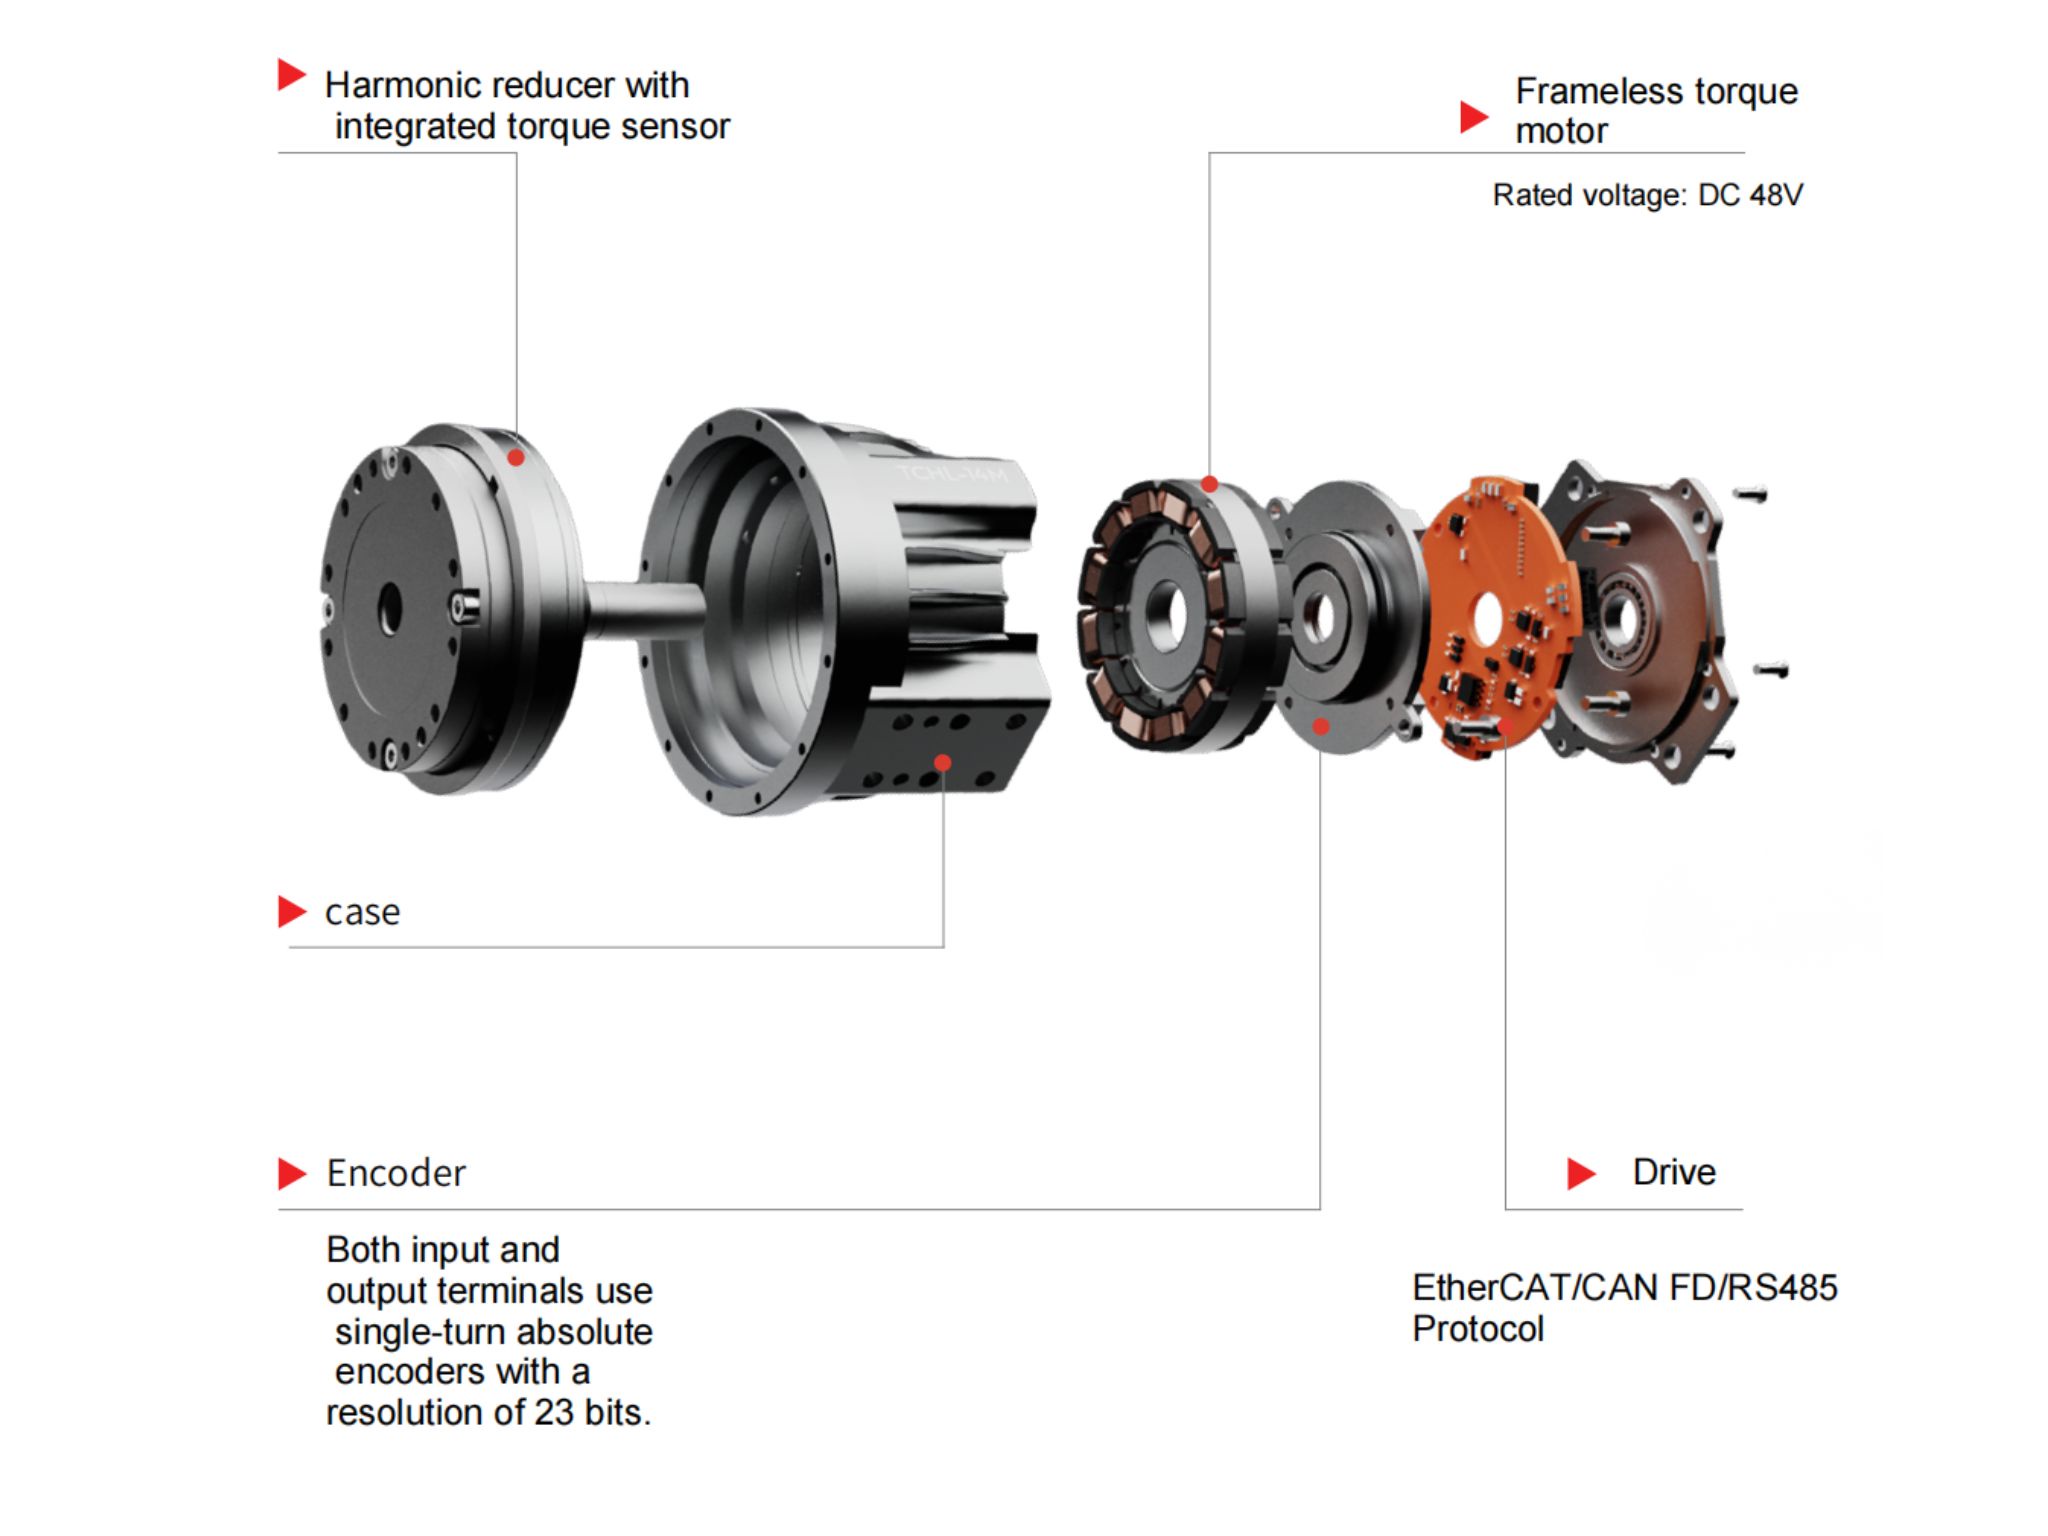
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
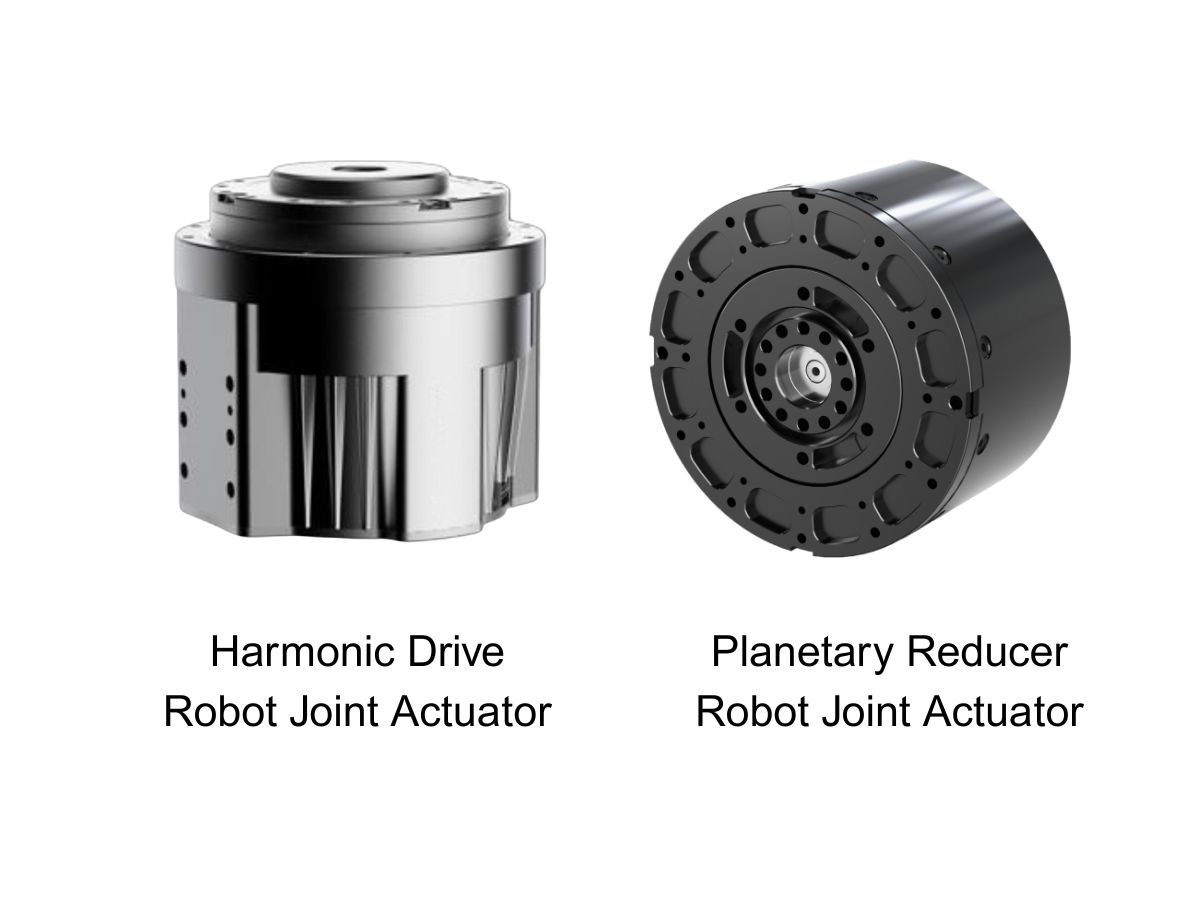
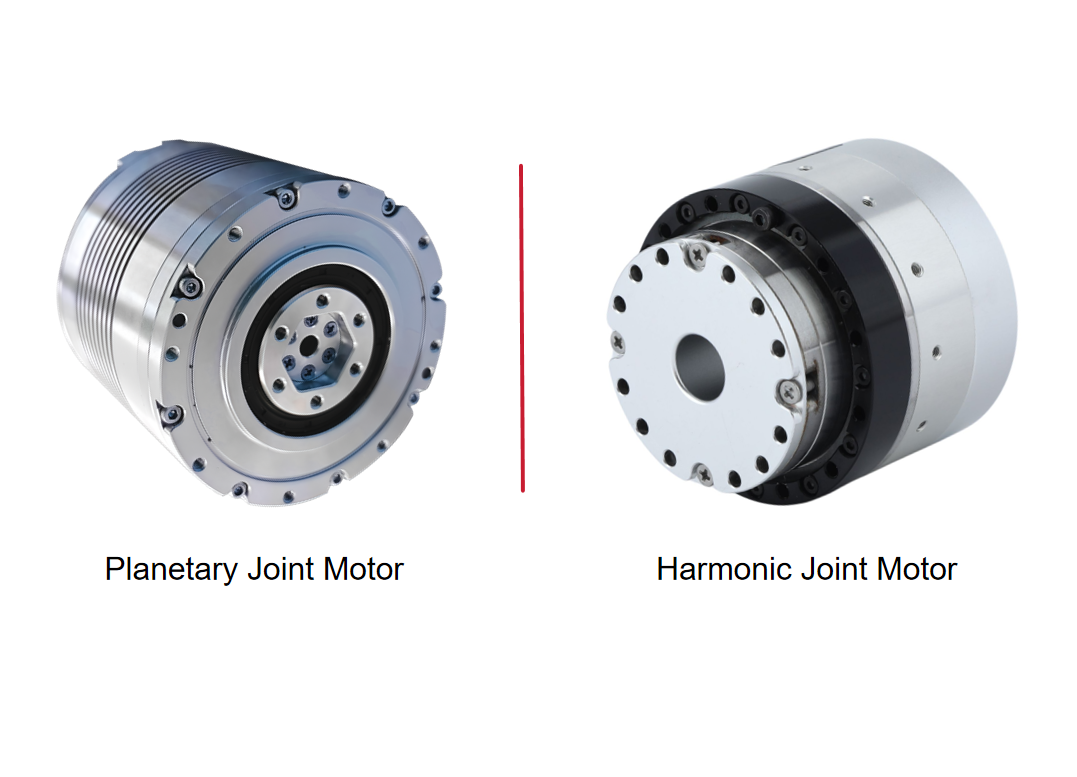
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
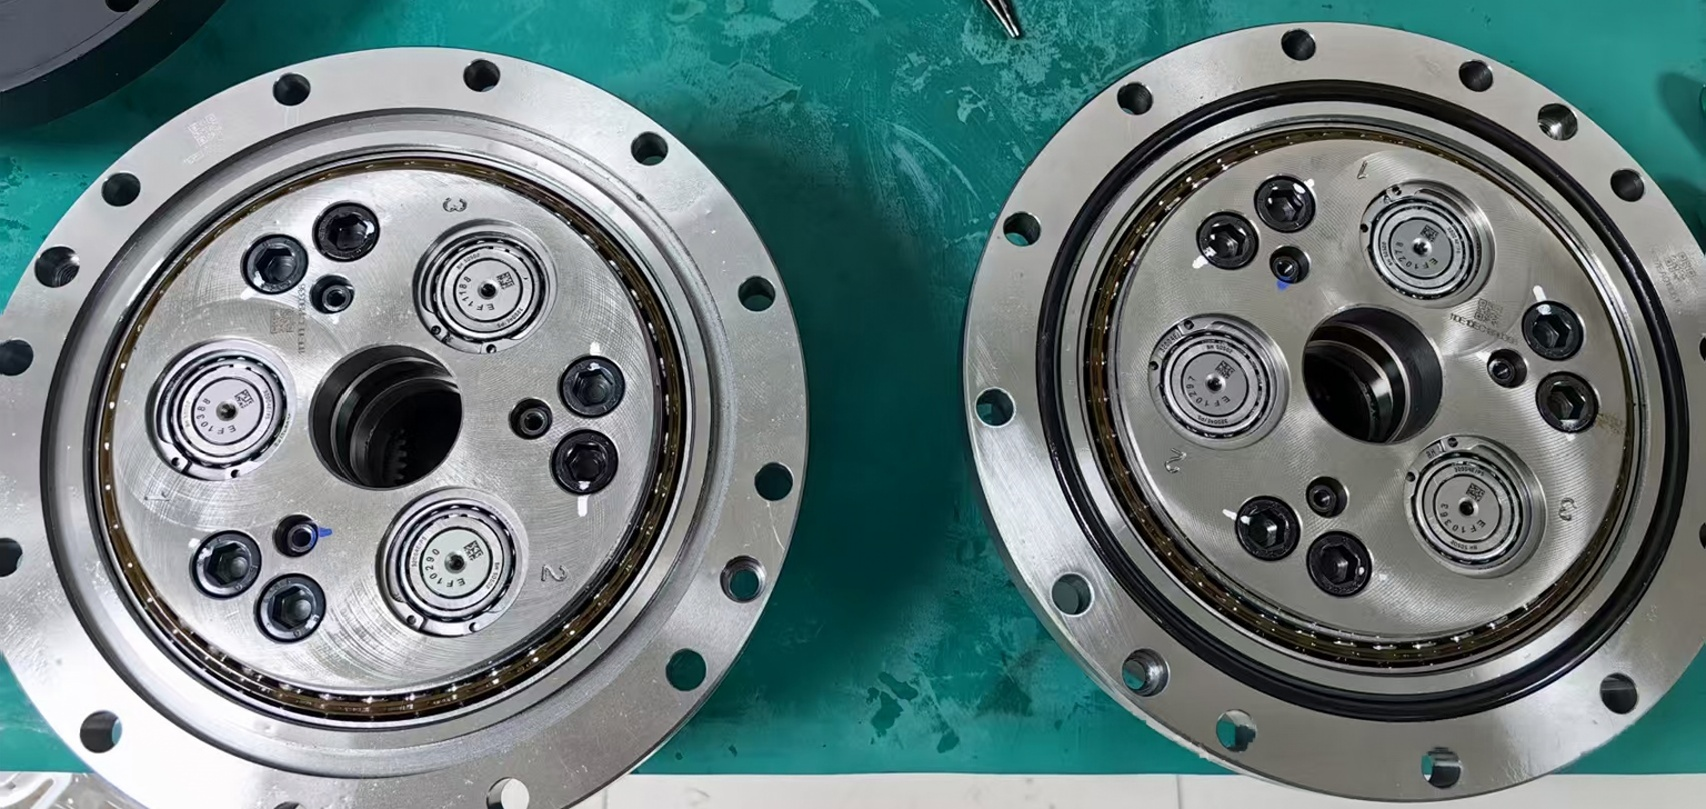
 Почему RV-редуктору требуется модификация профиля? Как дополнительно уменьшить люфт и погрешность передачи?RV-редуктор предназначен для обеспечения высокого крутящего момента, высокой жёсткости и точного движения в требовательных областях применения, таких как роботизированные шарниры, промышленные поворотные столы и прецизионное оборудование. Однако достижение малого люфта и стабильной точности передачи требует не только высокоточной механической обработки. Модификация циклоидального профиля также должна учитывать производственные допуски, ошибки сборки, деформации под нагрузкой, тепловое расширение и условия смазки. В этой статье рассматривается, почему RV-редукторам требуется модификация профиля, как различные методы модификации влияют на зацепление и как инженеры могут дополнительно контролировать люфт и погрешность передачи с помощью проектирования профиля, распределения допусков, структурного анализа, прецизионного производства и валидационных испытаний.
 Полый модуль роботизированного шарнира: почему прокладка кабелей важна в роботизированных шарнирах?Полый модуль роботизированного шарнира обеспечивает внутренний канал для силовых кабелей, сигнальных линий, пневматических трубок и других соединений с концевым эффектором. По сравнению с внешней прокладкой кабелей полый модуль шарнира может помочь уменьшить открытое расположение кабелей, повысить интеграцию системы и создать более чистую траекторию движения для роботизированных манипуляторов. В этой статье объясняется, почему внутренняя прокладка кабелей важна в роботизированных шарнирах и что следует учитывать при выборе полого модуля шарнира для робототехнических применений.
 Выбор привода суставов робота: от согласования инерции к оптимизации на уровне системыВыбор привода сустава робота — это не просто подбор крутящего момента двигателя или достижение подходящего соотношения инерции. В реальной роботизированной системе передаточное отношение, спектр нагрузок, тепловые характеристики, механическая жёсткость, нелинейность передачи, архитектура энкодера, полоса пропускания системы управления и срок службы взаимодействуют между собой и определяют конечный результат. Сустав может соответствовать требованию по пиковому крутящему моменту, но при этом в реальной эксплуатации сталкиваться с вибрацией, перегревом, ошибками позиционирования или преждевременным износом. В этой статье рассматривается инженерная логика выбора приводов суставов робота и объясняется, почему переход от согласования по одному параметру к оптимизации на уровне системы может обеспечить более надёжную и предсказуемую работу суставов робота.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему RV-редуктору требуется модификация профиля? Как дополнительно уменьшить люфт и погрешность передачи?RV-редуктор предназначен для обеспечения высокого крутящего момента, высокой жёсткости и точного движения в требовательных областях применения, таких как роботизированные шарниры, промышленные поворотные столы и прецизионное оборудование. Однако достижение малого люфта и стабильной точности передачи требует не только высокоточной механической обработки. Модификация циклоидального профиля также должна учитывать производственные допуски, ошибки сборки, деформации под нагрузкой, тепловое расширение и условия смазки. В этой статье рассматривается, почему RV-редукторам требуется модификация профиля, как различные методы модификации влияют на зацепление и как инженеры могут дополнительно контролировать люфт и погрешность передачи с помощью проектирования профиля, распределения допусков, структурного анализа, прецизионного производства и валидационных испытаний.
 Полый модуль роботизированного шарнира: почему прокладка кабелей важна в роботизированных шарнирах?Полый модуль роботизированного шарнира обеспечивает внутренний канал для силовых кабелей, сигнальных линий, пневматических трубок и других соединений с концевым эффектором. По сравнению с внешней прокладкой кабелей полый модуль шарнира может помочь уменьшить открытое расположение кабелей, повысить интеграцию системы и создать более чистую траекторию движения для роботизированных манипуляторов. В этой статье объясняется, почему внутренняя прокладка кабелей важна в роботизированных шарнирах и что следует учитывать при выборе полого модуля шарнира для робототехнических применений.
 Выбор привода суставов робота: от согласования инерции к оптимизации на уровне системыВыбор привода сустава робота — это не просто подбор крутящего момента двигателя или достижение подходящего соотношения инерции. В реальной роботизированной системе передаточное отношение, спектр нагрузок, тепловые характеристики, механическая жёсткость, нелинейность передачи, архитектура энкодера, полоса пропускания системы управления и срок службы взаимодействуют между собой и определяют конечный результат. Сустав может соответствовать требованию по пиковому крутящему моменту, но при этом в реальной эксплуатации сталкиваться с вибрацией, перегревом, ошибками позиционирования или преждевременным износом. В этой статье рассматривается инженерная логика выбора приводов суставов робота и объясняется, почему переход от согласования по одному параметру к оптимизации на уровне системы может обеспечить более надёжную и предсказуемую работу суставов робота.
 Как выбрать малогабаритный гармонический привод?Малогабаритные гармонические приводы HONPINE серии 11 обеспечивают компактное и высокопроизводительное решение для вращательного движения в системах прецизионной автоматизации. Доступны варианты с полым или сплошным валом, питанием 48 В или 220 В, опциональными тормозами, абсолютными энкодерами и различными передаточными числами. Серия 11 разработана для применений, требующих компактных габаритов, контролируемого крутящего момента и точного позиционирования.
 Как выбрать мотор-колесо для тяжёлого AGV? Основные проблемы: от динамических нагрузок до систем приводных колёс AGV грузоподъёмностью 120 тоннВыбор мотор-колеса для тяжёлого AGV — это не просто сопоставление мощности двигателя или номинального крутящего момента с полезной нагрузкой транспортного средства. По мере перехода AGV от традиционной обработки материалов к многотонным применениям и даже к решениям класса 120 тонн система приводных колёс должна выдерживать динамические нагрузки, ускорение, торможение, усилия при повороте, тяговое усилие и длительные механические напряжения. Фактическая задача заключается в согласовании грузоподъёмности колёс, крутящего момента на колесе, характеристик редуктора, архитектуры рулевого управления, подвески и конструкции шасси в реальных условиях эксплуатации. В этой статье рассматриваются ключевые проблемы выбора мотор-колеса для тяжёлого AGV и объясняется, как можно оценивать рулевые приводные колёса и дифференциальные приводные колёса для различных тяжёлых AGV.