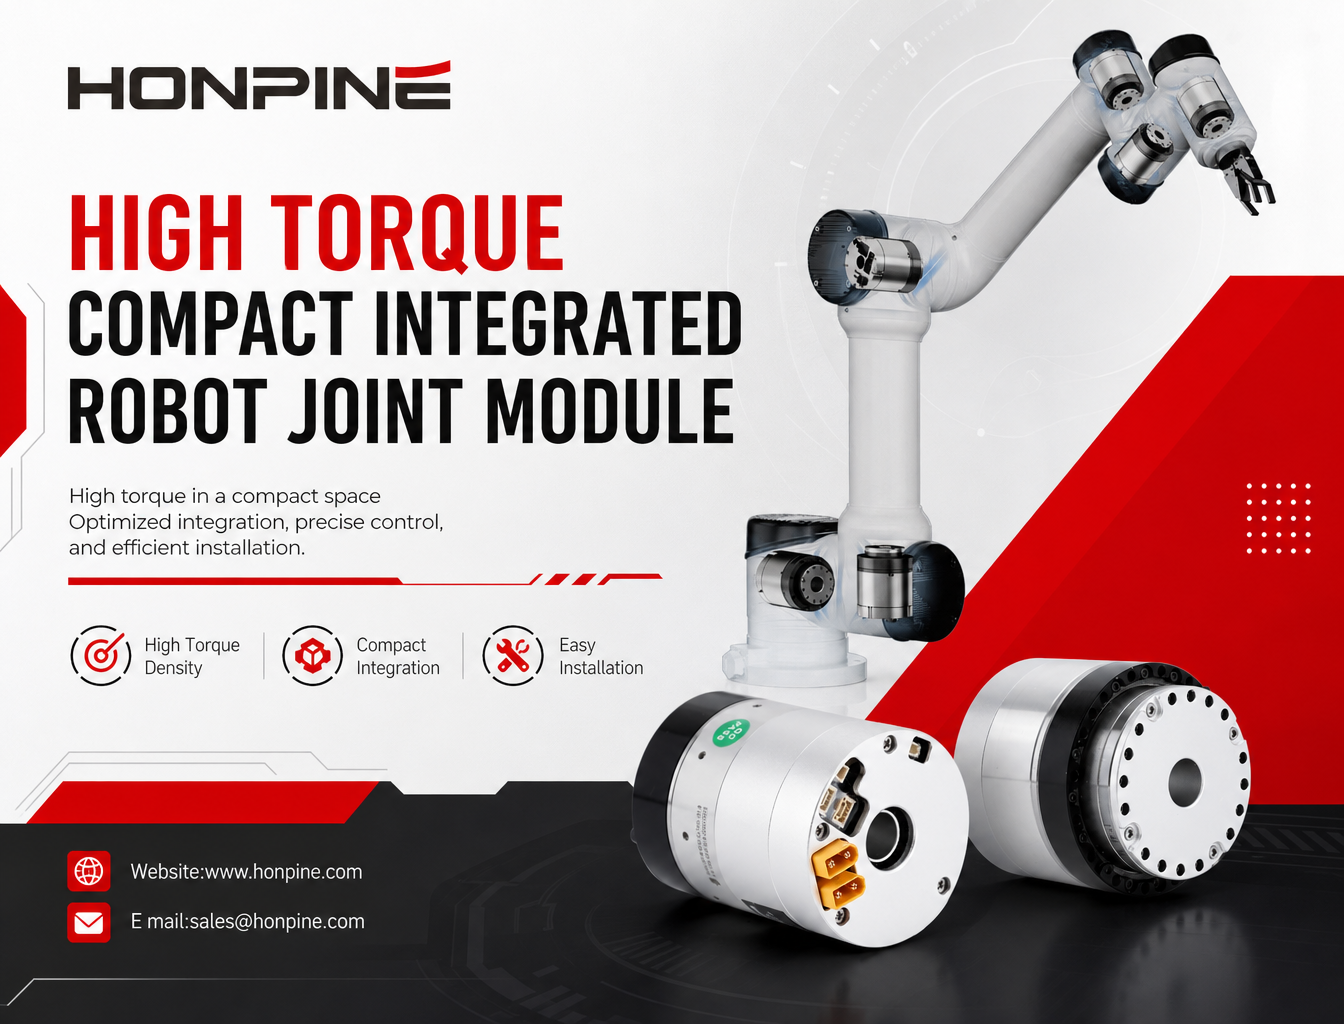
Как интегрированный роботизированный шарнирный модуль HONPINE HPJM обеспечивает высокий крутящий момент при компактных размерах?
По мере того как роботы становятся компактнее и технологически сложнее, производители роботов сталкиваются с общей инженерной задачей: как увеличить выходной крутящий момент, не увеличивая монтажное пространство, занимаемое каждым шарниром?
Интегрированный модуль роботизированного шарнира HONPINEHPJM решает эту задачу благодаря сочетанию компактной механической интеграции, оптимизированной прокладки кабелей и экономящей пространство конструкции монтажа. Вместо того чтобы сосредоточиваться только на уменьшении внешних габаритов модуля, инженеры могут оптимизировать весь узел шарнира, включая его внутренние компоненты, электрические соединения, монтажные интерфейсы и компоновку нескольких шарниров.
В этой статье рассматриваются три основных подхода к достижению высокого крутящего момента при компактной конструкции с помощью интегрированного модуля роботизированного шарнира HONPINE.
1. Оптимизация самого модуля: использование встроенных функций для сокращения занимаемого пространства
Аппаратная часть, механическая конструкция и электрическая архитектура модуля создают основу для оптимизации пространства. Эти характеристики следует учитывать на этапе первоначального выбора, поскольку они определяют минимальные монтажные габариты.
Выберите интегрированный модуль шарнира с высокой плотностью крутящего момента
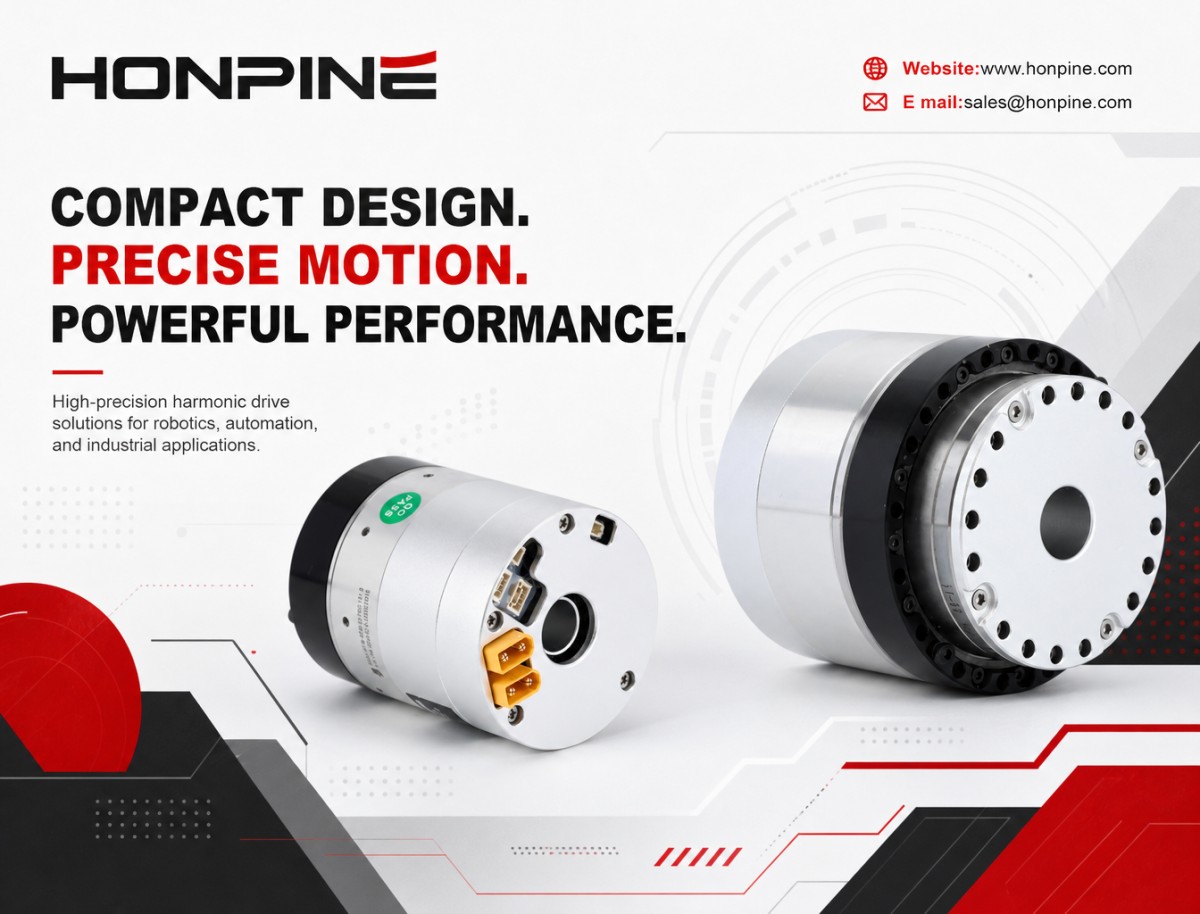
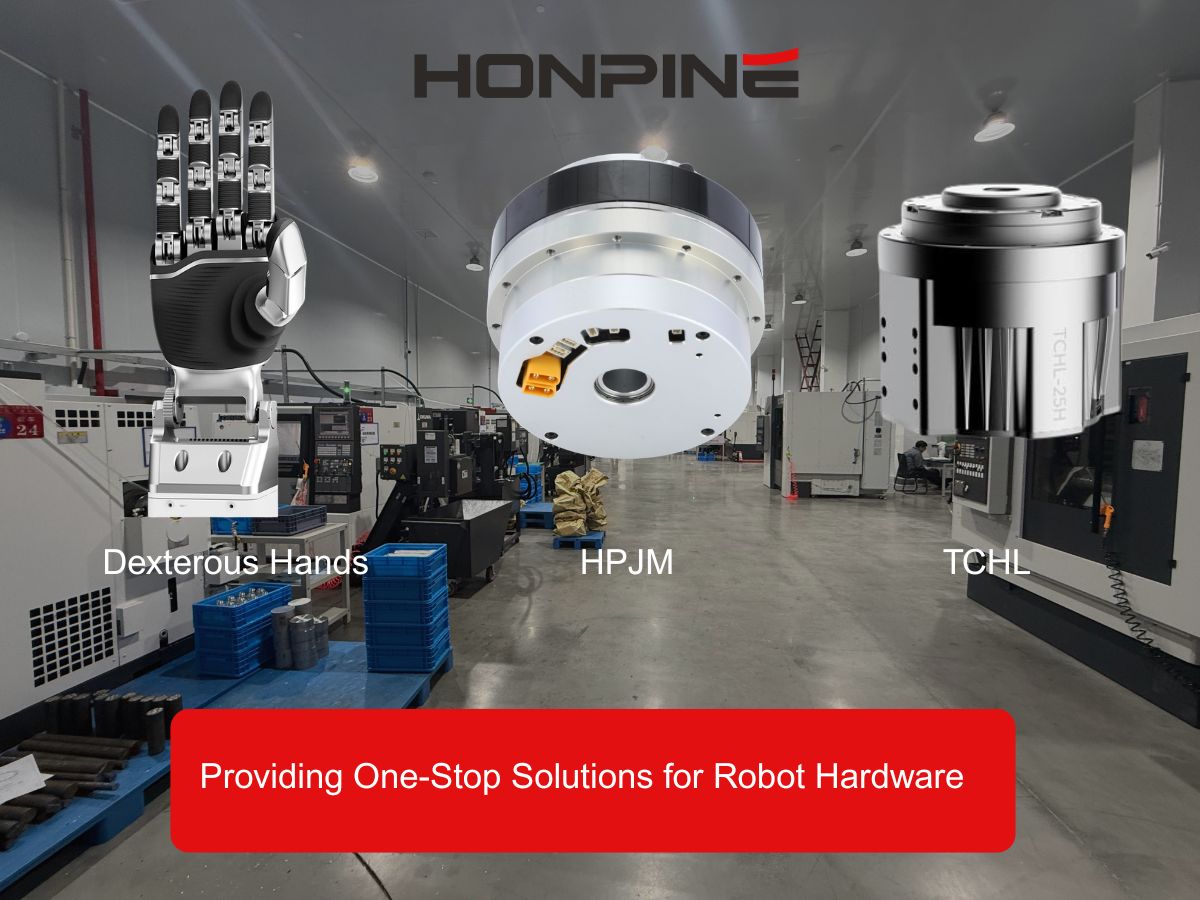
Модуль HPJM объединяет в одном корпусе сервоусилитель с управлением FOC, безрамный моментный двигатель, высокоточный энкодер, волновой редуктор и перекрёстно-роликовый подшипник.
По сравнению с традиционной распределённой конфигурацией, состоящей из серводвигателя, внешнего привода и отдельного редуктора, такая интегрированная конструкция устраняет необходимость во внешнем корпусе привода, дополнительных монтажных кронштейнах и соединительных муфтах. Она также сокращает монтажные зазоры и требования к центровке отдельных компонентов, помогая уменьшить общее пространство, занимаемое узлом шарнира.
Совет по выбору: сначала убедитесь, что выбранный модуль соответствует требованиям к номинальному длительному и пиковому крутящему моменту. Затем, если это допускается применением, рассмотрите модель с меньшим наружным диаметром. Не выбирайте чрезмерно крупный модуль без необходимости только ради избыточного запаса по крутящему моменту. Обратитесь к таблицам характеристик изделия и сравните модели с близким выходным крутящим моментом. Более высокий коэффициент редукции может позволить использовать модуль меньшего диаметра для достижения того же выходного крутящего момента при условии, что скорость на входе, КПД, тепловые характеристики и другие условия эксплуатации также подходят.
Используйте конструкцию с полым валом для прокладки кабелей внутри
В модуле предусмотрено большое центральное сквозное отверстие, через которое можно непосредственно проложить кабели питания и связи.
Вместо прокладки кабелей снаружи шарнира проектировщики могут провести их через полый центр. Это помогает избежать увеличения радиальных габаритов узла из-за внешних петель кабеля и разъёмов.
В роботизированных манипуляторах и конечностях гуманоидных роботов с несколькими последовательно соединёнными шарнирами кабели можно прокладывать через внутренние каналы нескольких шарниров. Это уменьшает потребность во внешних кабельных каналах и защитных кожухах, обеспечивая более компактную конструкцию в целом.
Сопоставьте конфигурацию энкодера с требованиями к занимаемому пространству
Выбор конфигурации энкодера влияет как на функциональность модуля, так и на пространство, необходимое для периферийных компонентов.
Версия с двумя энкодерами (2E): модуль включает энкодер обратной связи на стороне выхода и не требует внешней резервной батареи 3.6 V для многооборотного отсчёта. Это позволяет отказаться от отдельного отсека для батареи и монтажного кронштейна. Однако после отключения питания информация о числе оборотов не сохраняется, поэтому после восстановления питания системе может потребоваться процедура возврата в исходное положение.
Версия с одним энкодером: если выбранная конфигурация требует резервной батареи для многооборотного отсчёта, в конструкции робота необходимо предусмотреть место для батареи и её крепления. Этот вариант может подойти для применений, где требуется сохранять многооборотное положение после отключения питания и имеется достаточно места для монтажа.
В условиях ограниченного пространства версия с двумя энкодерами может помочь сократить количество периферийных компонентов. Однако окончательный выбор также должен учитывать требования к сохранению положения и стратегию управления роботом.
Выбирайте тормоз только при необходимости для конкретного применения
Модуль доступен в исполнениях с тормозом и без тормоза.
Если механическая конструкция робота предусматривает отдельный блокировочный механизм или шарниру не требуется удерживать значительную гравитационную нагрузку при отключённом питании, можно рассмотреть версию без тормоза. Это позволяет уменьшить осевую длину модуля и упростить монтажную конструкцию.
Если шарнир должен сохранять положение при отключении питания, обычно предпочтительнее версия с тормозом. Перед выбором следует оценить требуемый удерживающий крутящий момент и условия безопасности.
2. Оптимизация прокладки кабелей: сокращение внешних выступов за счёт улучшенной компоновки разъёмов и проводки
Неудачная прокладка кабелей может привести к появлению ненужных выступов в местах разъёмов и изгибов кабеля, увеличивая радиальное и осевое монтажное пространство. В компактных роботах эту проблему легко упустить из виду.
Подробные сведения о габаритах разъёмов и требованиях к проводке см. в главе 4 «Электрические интерфейсы» и главе 7 «Прокладка кабелей» руководства по изделию.
Отдавайте предпочтение разъёмам на плате с задней стороны, чтобы отказаться от переходных плат
Во всехмоделях HPJMинтерфейсы связи, питания и батареи встроены непосредственно в заднюю крышку двигателя с помощью разъёмов для монтажа на плату. Такая конструкция не требует дополнительной внешней платы-переходника, устраняя толщину переходной платы и пространство для её монтажных кронштейнов.
Выбор разъёма:
Для модулей размером 80–110 mm и меньше можно использовать компактные разъёмы серии XKB X1002 с шагом 1 mm.
В модулях большего размера используются компактные разъёмы MOLEX. По сравнению с разъёмами XT60 или более крупными промышленными круглыми разъёмами они помогают уменьшить осевой выступ за задней крышкой двигателя.
Фактический тип разъёма следует выбирать с учётом модели модуля, требований к току и спецификаций интерфейсов, указанных в руководстве по изделию.
Учитывайте направление вывода кабелей и зазоры для разъёмов
В таблицах характеристик кабелей в руководстве по изделию указана необходимая высота зазора для различных интерфейсов. При проектировании внутренней полости корпуса робота соблюдайте эти значения вместо того, чтобы без необходимости увеличивать габариты корпуса.
Разъёмы кабелей связи EtherCAT и CAN отсоединяются перпендикулярно задней крышке. После подключения прокладывайте кабели вдоль внутренней полости корпуса и предусматривайте достаточное пространство для изгиба. Не допускайте изгиба кабелей наружу в радиальном направлении и их выступания за корпус, поскольку это может увеличить общий диаметр шарнира.
Выбор разъёма питания:
Для компактного модуля размером 30–40 mm вместо разъёма XT30 можно использовать 2-контактный разъём с шагом 1.25 mm, чтобы уменьшить выступ интерфейса питания. Это особенно полезно при крайне ограниченном монтажном пространстве.
Для более мощных модулей при необходимости в соответствии с электрическими характеристиками можно выбрать разъём питания XT30UPB-M.
Оптимизируйте топологию сети нескольких модулей, чтобы сократить количество лишних кабелей
В многозвенных роботизированных манипуляторах и конечностях гуманоидных роботов топология сети напрямую влияет на количество кабелей и монтажное пространство.
Связь EtherCAT: используйте последовательное подключение «цепочкой», последовательно соединяя порты IN и OUT. Для связи основного контроллера с первым модулем шарнира потребуется только один сетевой кабель, а соседние модули соединяются короткими кабелями. Это позволяет не прокладывать отдельный сетевой кабель от каждого шарнира к контроллеру.
Связь CAN: также можно использовать последовательное подключение шины «цепочкой», или «рука об руку». Для каждого шарнира не требуется прокладывать отдельный кабель обратно к основному контроллеру.
Электропитание: если приоритетом являются надёжность и стабильность напряжения, обычно предпочтительно подключать питание непосредственно к каждому шарниру. В зависимости от электрической архитектуры также можно рассмотреть древовидную топологию. Используйте последовательное подключение питания с осторожностью: хотя оно позволяет сократить количество кабелей, необходимо тщательно оценить падение напряжения и распределение тока. Такой вариант лучше подходит для модулей меньшей мощности, если это допускают требования к проводке и питанию.
Для более мощных шарниров индивидуальное подключение питания может потребовать больше кабелей, но обеспечит лучший контроль падения напряжения и распределения питания.
Прокладывайте кабели через полый вал, чтобы отказаться от внешних кабельных каналов
Кабели питания, CAN и EtherCAT можно провести через сквозное отверстие шарнира, разместив их внутри механической конструкции.
Это сокращает потребность во внешних кабельных каналах и защитных кожухах. Поэтому внешний корпус можно расположить ближе к диаметру двигателя модуля, не предусматривая дополнительного радиального пространства для открытых кабелей.
Важные меры предосторожности при прокладке кабелей:
Нельзя натягивать кабели. Необходимо предусмотреть достаточный запас длины для полного диапазона поворота шарнира. Даже при достижении механических ограничителей кабели не должны создавать чрезмерное натяжение на разъёмах.
Также необходимо исключить давление на внутреннюю стенку сквозного отверстия и её перекрытие посторонними предметами, выступающими кабельными стяжками и другими компонентами.
3. Оптимизация монтажной конструкции: сокращение механических монтажных зазоров
Даже если сам модуль шарнира компактен, неэффективная монтажная конструкция может увеличить габариты робота в целом. Оптимизация базирующих элементов, расположения крепежа и интерфейсов между соседними шарнирами помогает устранить ненужное пространство при сборке.
Используйте центрирующий бурт, чтобы отказаться от промежуточных переходных фланцев
Если это допускает механическая конструкция, обработайте центрирующий бурт непосредственно на силовом элементе со стороны нагрузки, чтобы он соответствовал выходному фланцу модуля шарнира. Это позволяет напрямую соединить элемент со стороны нагрузки с модулем, исключив промежуточный переходной фланец.
Выходной фланец модуля уже имеет центрирующий элемент. Если спроектировать соответствующий элемент на сопрягаемой детали со стороны нагрузки, можно уменьшить осевую толщину узла и упростить механическое соединение.
Посадку центрирующих элементов следует задавать с учётом фактических размеров бурта, допусков и требований к сборке. При необходимости можно рассмотреть посадку H7/h7, но её не следует считать универсальным требованием для монтажа каждого шарнира.
Также необходимо контролировать круглость, плоскостность и состояние поверхности сопрягаемых деталей. Если этого требует применение, целевым проектным значением может быть допуск плоскостности 0.01 mm. Не наносите краску на прецизионные сопрягаемые поверхности: толщина покрытия может повлиять на посадку и точность позиционирования.
Затягивайте болты по диагонали и используйте углублённые отверстия под крепёж
Предусмотрите в монтажном фланце со стороны нагрузки углублённые отверстия или отверстия с зенковкой, чтобы головки болтов не выступали за поверхность конструкции. Это помогает сократить ненужный осевой зазор.
Во время сборки затягивайте болты по диагонали и соблюдайте указанный момент затяжки. При необходимости в соответствии со спецификацией сборки можно использовать фиксатор резьбы средней прочности.
Не добавляйте без необходимости шайбы или проставки, поскольку они увеличивают количество слоёв компонентов и общую монтажную толщину. Однако шайбы и другие крепёжные элементы нельзя исключать, если они требуются конструкцией или спецификациями производителя крепежа.
В шарнире HPJM установлен перекрёстно-роликовый подшипник, рассчитанный на радиальные и осевые нагрузки в пределах своих номинальных характеристик. Если встроенный подшипник способен выдерживать внешние нагрузки и опрокидывающие моменты, возникающие в конкретном применении, дополнительный внешний опорный подшипник обычно не требуется.
Установка дополнительного подшипника без явной конструктивной необходимости может увеличить осевые и радиальные габариты. Кроме того, она может привести к переопределённому монтажу и вызвать вибрацию, аномальный шум, преждевременный износ или сокращение срока службы.
Прежде чем принимать решение о необходимости дополнительной опоры, всегда проверяйте допустимые внешние нагрузки и схему монтажа по техническим характеристикам модуля.
Расположите корпус как можно ближе к монтажной поверхности
Заднюю крышкумодуля шарнира следует расположить как можно ближе к монтажной поверхности корпуса робота, сохранив при этом минимальный зазор, необходимый для разъёмов, установки кабелей и технического обслуживания.
Для создания компактного габаритного контура внешний корпус можно спроектировать с учётом наружного диаметра двигателя. Избегайте чрезмерно больших внутренних полостей и неоправданно больших зазоров между корпусом двигателя и окружающими элементами конструкции.
Такой подход сокращает неиспользуемое пространство и помогает сохранить компактность конструкции робота в целом.
Избегайте ошибок монтажа, приводящих к ненужным зазорам
Некоторые распространённые ошибки монтажа вынуждают увеличивать зазоры между компонентами, что приводит к потере полезного монтажного пространства.
К ним относятся использование только контакта плоских поверхностей без центрирующего бурта, недостаточная глубина центрирующего элемента, а также наличие заусенцев или выступов после обработки на сопрягаемых поверхностях.
При недостаточной точности центрирующей конструкции проектировщику может потребоваться увеличить монтажный зазор, чтобы избежать взаимного контакта деталей. Это не только увеличивает габариты узла в целом, но и может ухудшить повторяемость сборки.
Перед установкой удалите заусенцы и стружку с фланца со стороны нагрузки. Тщательно очистите все сопрягаемые поверхности, чтобы обеспечить правильную посадку компонентов.
Компактно расположите несколько шарниров в последовательной конфигурации
Для многозвенных конструкций, например рук и ног гуманоидных роботов, компактная последовательная компоновка помогает уменьшить общую длину конечности.
Если это допускает механический интерфейс, соедините выходной фланец одного шарнира непосредственно с задней крышкой или монтажным интерфейсом следующего. Исключите ненужные промежуточные проставки и переходные конструкции, сохранив минимальный зазор, необходимый для изгиба кабеля и сборки.
Если сквозные отверстия соединённых модулей совмещены, кабели можно провести через последовательность шарниров по внутреннему маршруту. Это сокращает внешнюю прокладку кабелей и помогает сделать конечность компактнее в целом.
Заключение
Достижение высокого крутящего момента в компактном пространстве — это не просто выбор модуля роботизированного шарнира меньшего размера. Оно требует согласованной оптимизации внутренней архитектуры модуля, конфигурации энкодера и тормоза, выбора разъёмов, прокладки кабелей, монтажных интерфейсов и компоновки нескольких шарниров.
Интегрированный модуль роботизированного шарнира HONPINEHPJM объединяет основные компоненты управления движением в компактном корпусе. Полное использование преимуществ интегрированной конструкции и полого вала в сочетании с оптимизацией окружающей механической и электрической компоновки позволяет производителям роботов сократить ненужное монтажное пространство и при этом выполнить требования к крутящему моменту и управлению движением.
Для гуманоидных роботов, роботизированных манипуляторов и других многозвенных систем эффективная оптимизация пространства начинается на этапе выбора модуля и продолжается на протяжении всего процесса механического и электрического проектирования.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
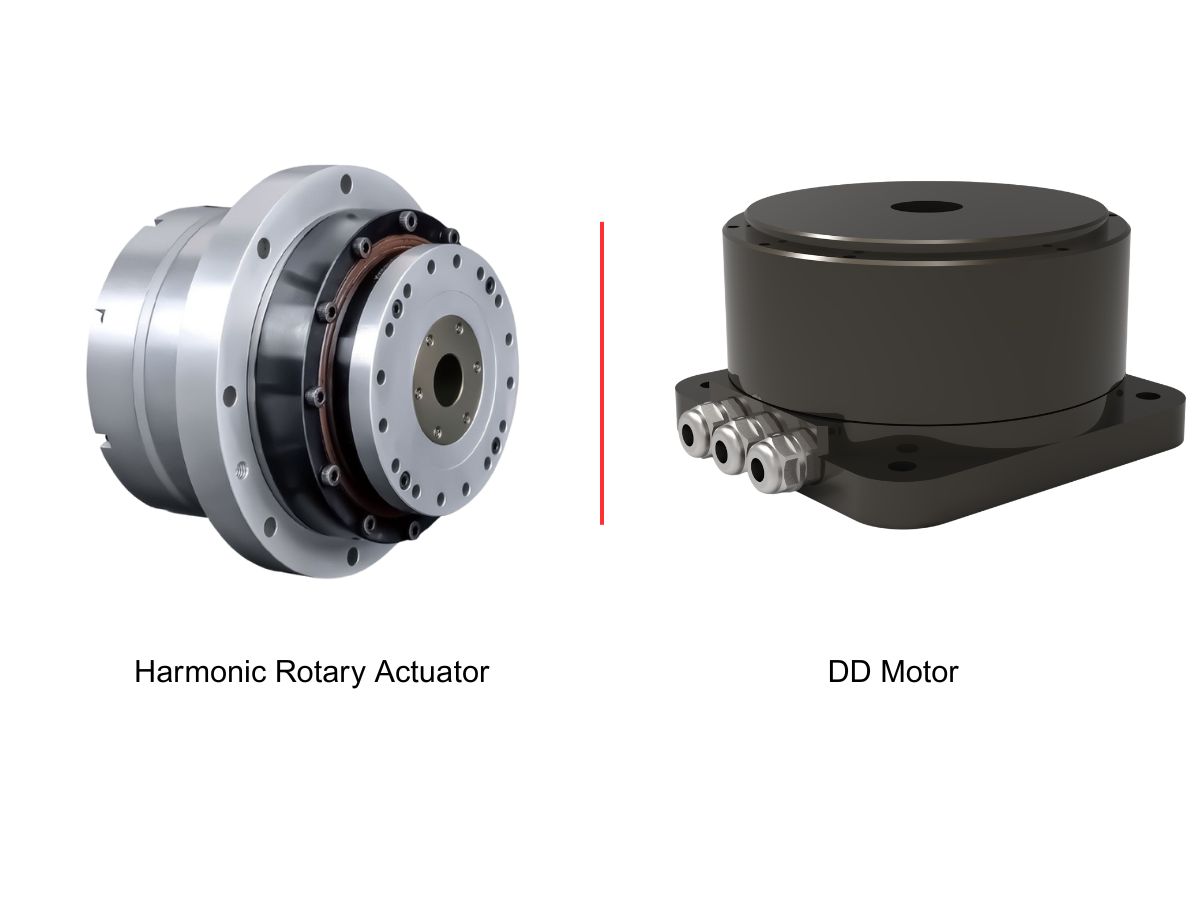
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
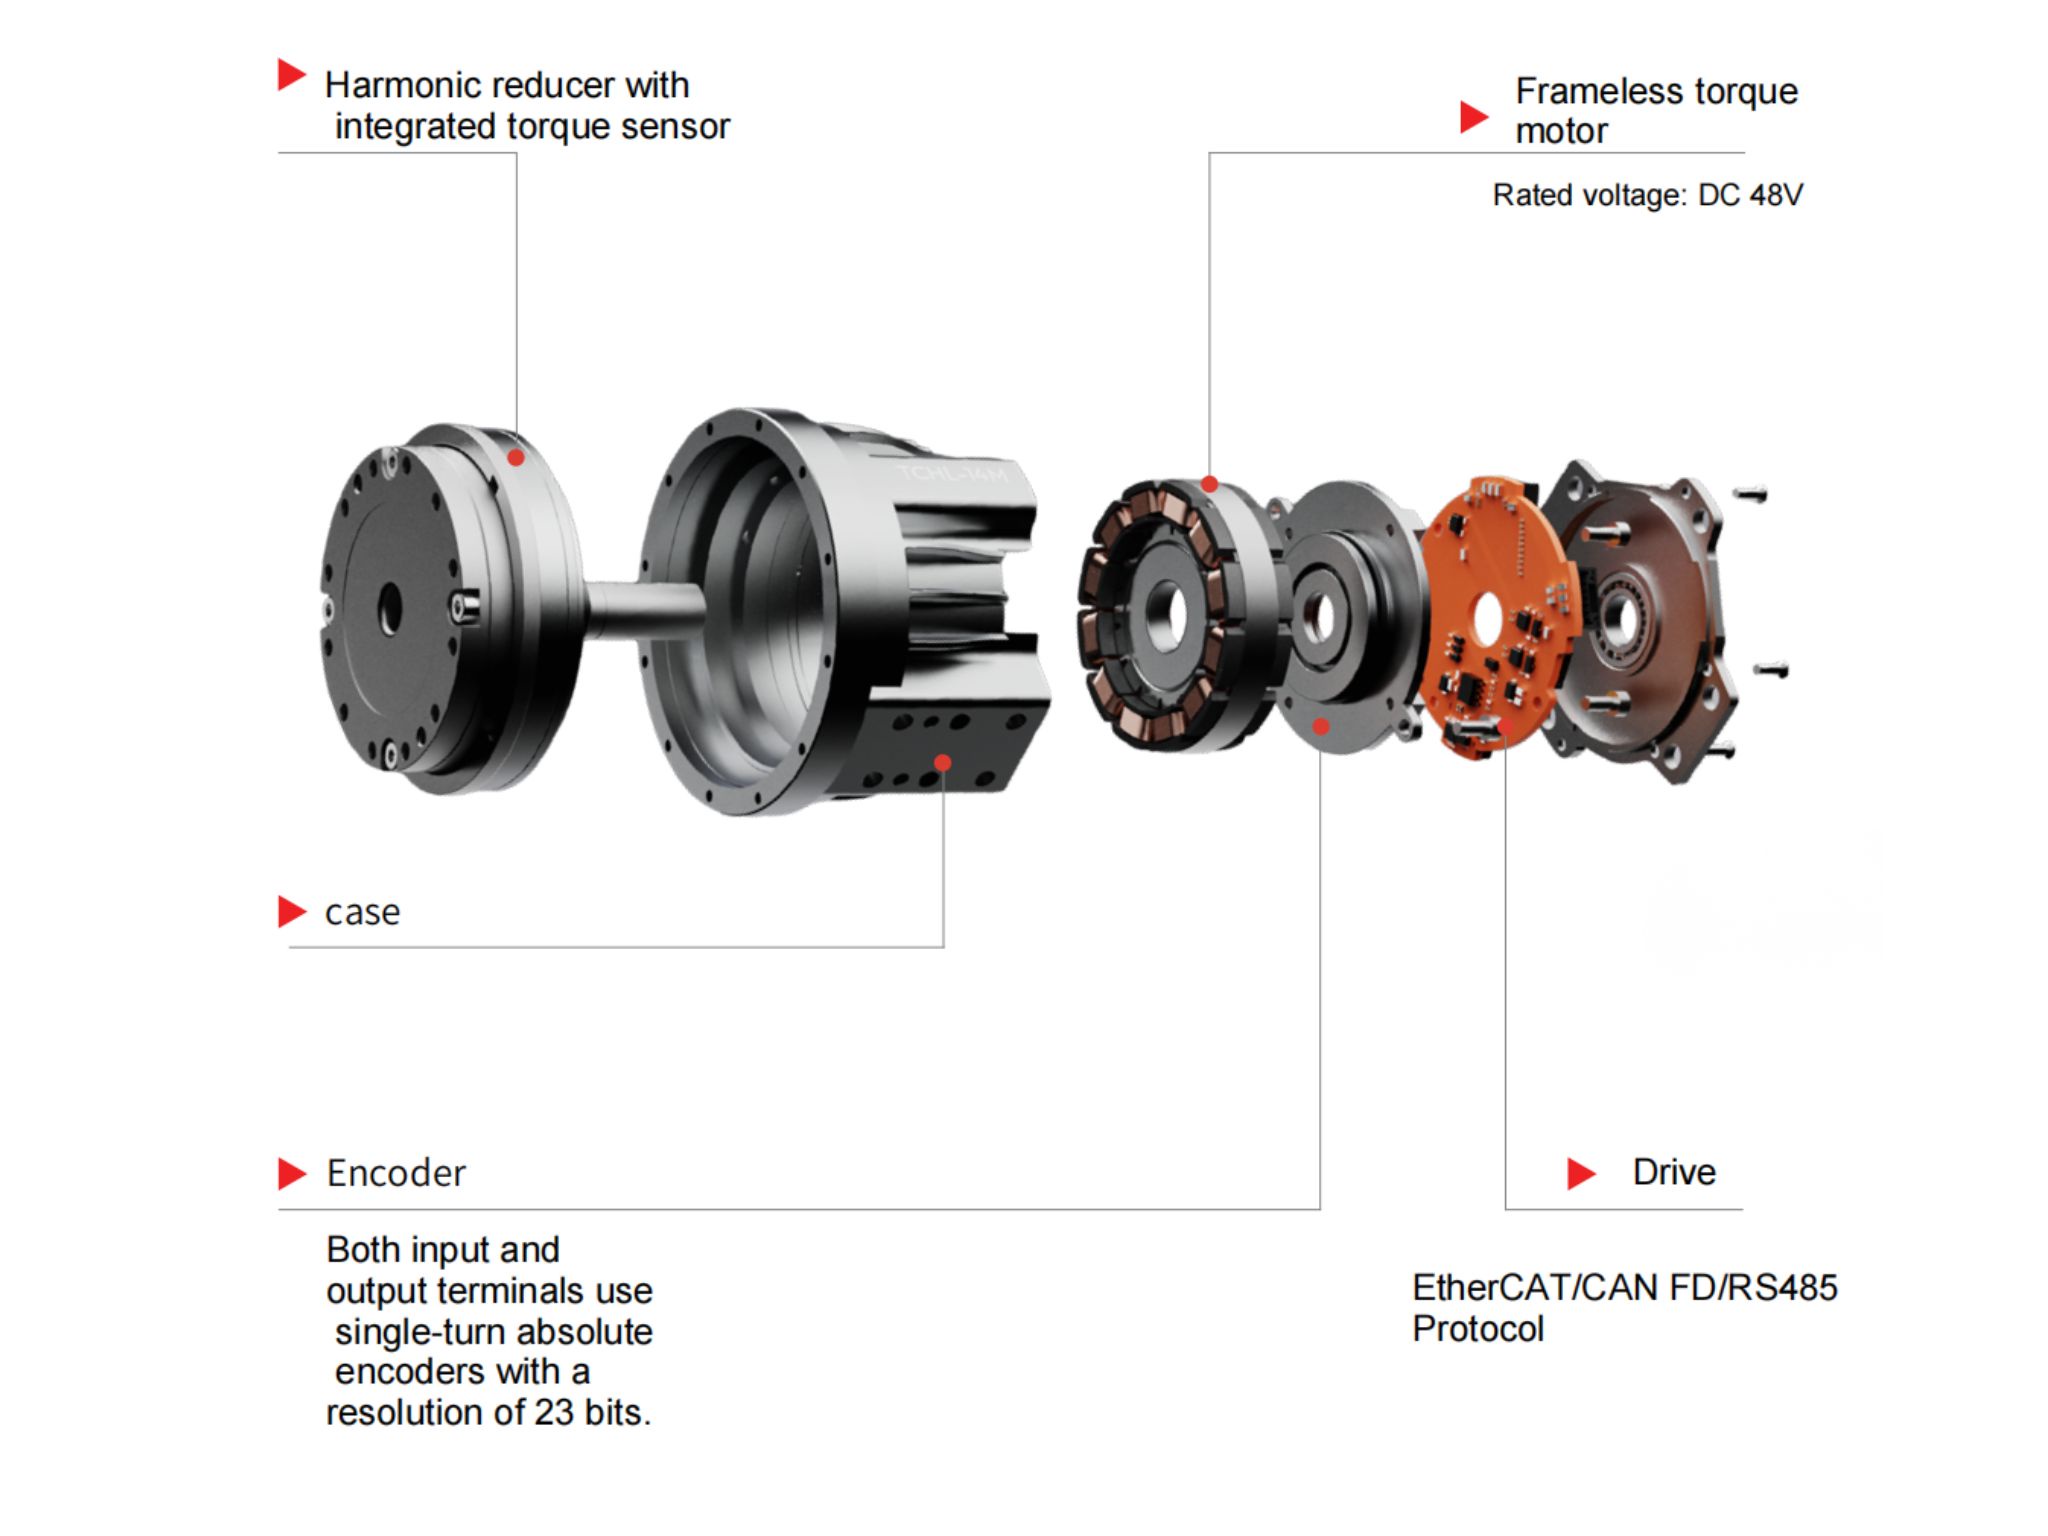
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
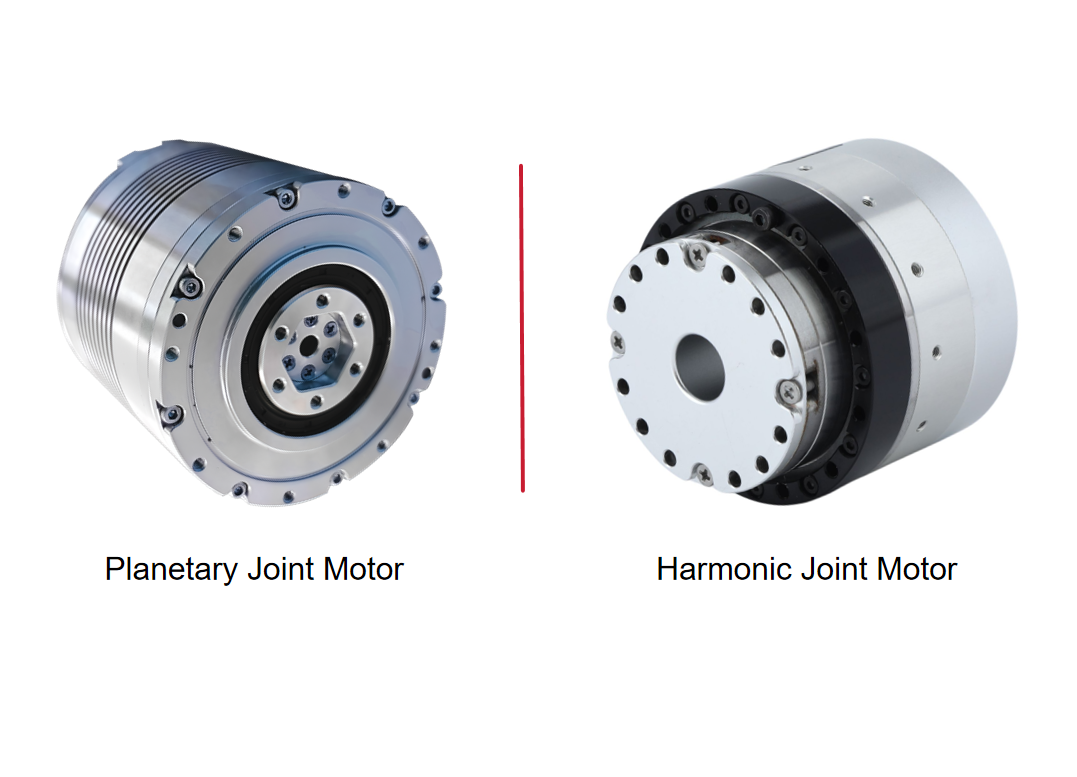
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему в пятиосевых поворотных столах с ЧПУ для осей A и C используются разные редукторы?Для пятиосевых поворотных столов с ЧПУ требуются разные характеристики передачи для осей A и C. Для оси A часто важны высокая крутильная жесткость и грузоподъемность, необходимые для поддержки люльки и заготовки, тогда как для оси C приоритетны малый люфт, точность углового позиционирования и динамический отклик. В этой статье объясняется, почему для оси A часто рассматривают редукторы RV, а для оси C — волновые редукторы. В ней рассматриваются принципы их работы, механические преимущества, обратная связь со стороны выходного вала и основные критерии выбора для производителей станков с ЧПУ.
 Как интегрированный роботизированный шарнирный модуль HONPINE HPJM обеспечивает высокий крутящий момент при компактных размерах?Узнайте, как оптимизировать монтажное пространство и одновременно добиться высокой плотности крутящего момента в роботизированных шарнирах. В этой статье рассказывается, как интегрированный роботизированный шарнирный модуль HONPINE HPJM использует объединение компонентов, прокладку кабелей через полый вал, компактные электрические разъемы и оптимизированные механические крепежные конструкции, чтобы сократить неиспользуемое пространство в гуманоидных роботах и роботизированных манипуляторах.
 Гармонический мотор-редуктор и гармонический привод: в чем разница?В этой статье рассматриваются различия между гармоническими мотор-редукторами и гармоническими приводами с точки зрения конструкции изделия, системной интеграции, функций обратной связи и управления, монтажа и требований к применению. Поскольку производители могут по-разному использовать эти названия продуктов, в статье также объясняется, как оценивать фактическую конфигурацию изделий и выбирать подходящее решение для высокоточного движения в робототехнике и промышленной автоматизации.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему в пятиосевых поворотных столах с ЧПУ для осей A и C используются разные редукторы?Для пятиосевых поворотных столов с ЧПУ требуются разные характеристики передачи для осей A и C. Для оси A часто важны высокая крутильная жесткость и грузоподъемность, необходимые для поддержки люльки и заготовки, тогда как для оси C приоритетны малый люфт, точность углового позиционирования и динамический отклик. В этой статье объясняется, почему для оси A часто рассматривают редукторы RV, а для оси C — волновые редукторы. В ней рассматриваются принципы их работы, механические преимущества, обратная связь со стороны выходного вала и основные критерии выбора для производителей станков с ЧПУ.
 Как интегрированный роботизированный шарнирный модуль HONPINE HPJM обеспечивает высокий крутящий момент при компактных размерах?Узнайте, как оптимизировать монтажное пространство и одновременно добиться высокой плотности крутящего момента в роботизированных шарнирах. В этой статье рассказывается, как интегрированный роботизированный шарнирный модуль HONPINE HPJM использует объединение компонентов, прокладку кабелей через полый вал, компактные электрические разъемы и оптимизированные механические крепежные конструкции, чтобы сократить неиспользуемое пространство в гуманоидных роботах и роботизированных манипуляторах.
 Гармонический мотор-редуктор и гармонический привод: в чем разница?В этой статье рассматриваются различия между гармоническими мотор-редукторами и гармоническими приводами с точки зрения конструкции изделия, системной интеграции, функций обратной связи и управления, монтажа и требований к применению. Поскольку производители могут по-разному использовать эти названия продуктов, в статье также объясняется, как оценивать фактическую конфигурацию изделий и выбирать подходящее решение для высокоточного движения в робототехнике и промышленной автоматизации.
 Безрамный моментный двигатель HONPINE JM четвертого поколения: на 30% выше плотность крутящего момента и на 10% ниже рабочая температураПо мере развития робототехники к безрамным моментным двигателям предъявляются все более высокие требования по плотности крутящего момента, стабильности движения и управлению тепловым режимом. Безрамный моментный двигатель HONPINE JM четвертого поколения обеспечивает на 30% более высокую плотность крутящего момента и на 10% более низкую рабочую температуру благодаря усовершенствованиям электромагнитной конструкции, материалов магнитопровода и технологии намотки. Пульсации крутящего момента удерживаются на уровне менее 1%, что обеспечивает более плавную работу на низких скоростях и повышает стабильность движения. Двигатель подходит для требовательных применений, таких как хирургические роботы, человекоподобные роботы и оборудование для точной автоматизации. Как HONPINE удалось добиться этих улучшений характеристик? Давайте рассмотрим подробнее.
 Как выбрать волновой редуктор: 9 ключевых факторов, которые необходимо знатьПочему всё больше компаний, занимающихся робототехникой, выбирают интегрированные шарнирные модули для роботов вместо традиционных распределённых приводных систем? По мере развития гуманоидных роботов, коллаборативных роботов и реабилитационных экзоскелетов производители ищут более компактные, лёгкие и простые в интеграции решения для управления движением. Интегрированный шарнирный модуль для робота объединяет такие ключевые компоненты, как безрамный моментный двигатель, волновой редуктор, сервопривод, энкодеры и выходной подшипник, в единый узел. Такая архитектура может снизить механическую сложность, упростить прокладку проводки, улучшить интеграцию системы управления движением и сократить циклы разработки роботов. В этой статье Теодор Ли, технический директор HONPINE, рассказывает о шести ключевых преимуществах интегрированных шарнирных модулей для роботов и сравнивает их с традиционными распределёнными приводными конфигурациями.