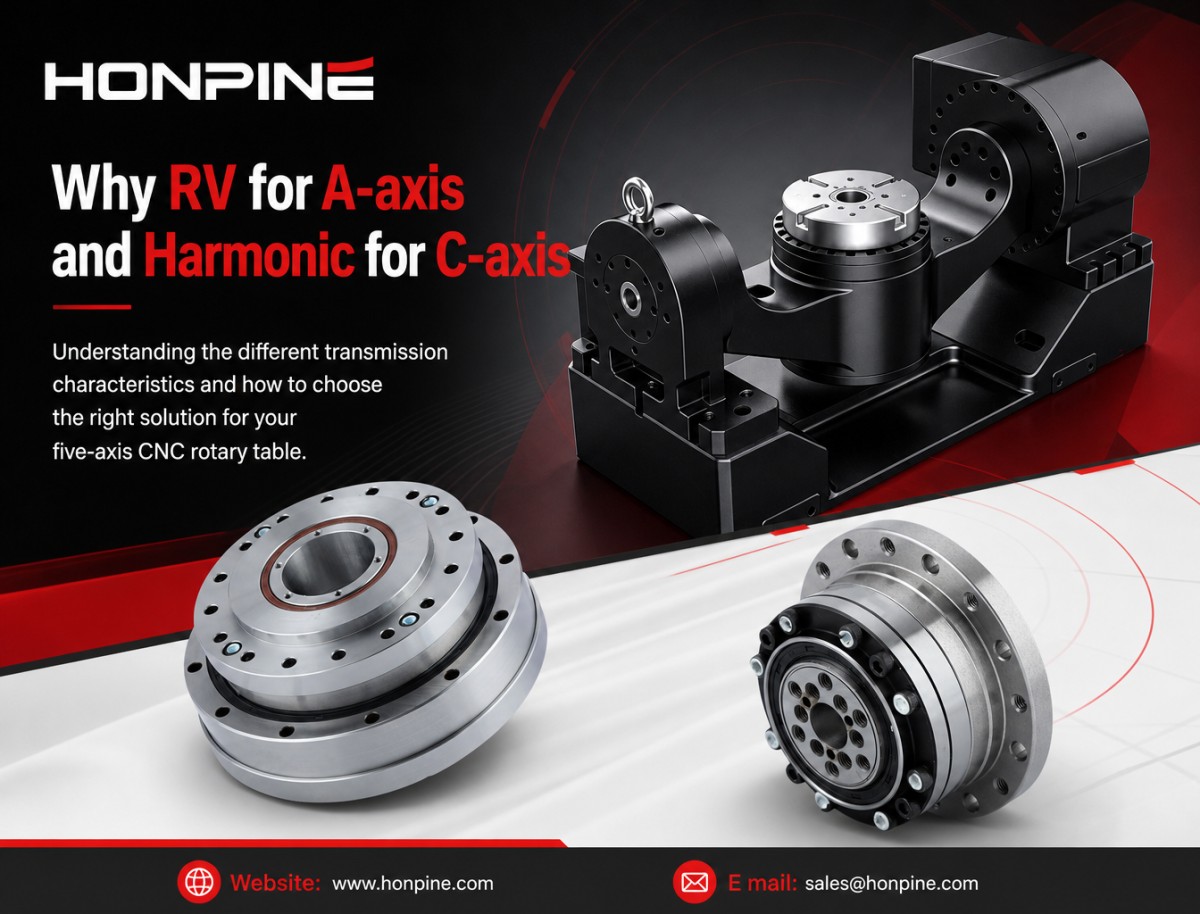
Почему в пятиосевых поворотных столах с ЧПУ для осей A и C используются разные редукторы?
Пятиосевой поворотный стол с ЧПУ, также известный как стол с люлькой или поворотный стол колыбельного типа, использует согласованное движение по осям A и C для позиционирования заготовки под разными углами обработки.
Системы передачи движения этих двух поворотных осей должны отвечать различным механическим требованиям, особенно в отношении несущей способности, крутильной жесткости, люфта и точности позиционирования.
Ось A поворачивает люльку и заготовку вокруг горизонтальной оси. Она должна выдерживать суммарный вес этих компонентов, одновременно противодействуя опрокидывающим моментам, силам резания и динамическим нагрузкам. Ось C поворачивает заготовку вокруг вертикальной оси; для неё, как правило, важнее точность углового позиционирования, малый люфт и высокая скорость поворотного индексирования.
Из-за различий в условиях эксплуатации в некоторых конструкциях пятиосевых поворотных столов с ЧПУ используетсяредуктор RV для оси Aиволновой редуктор для оси C. Такая конфигурация позволяет выбирать систему передачи движения для каждой оси с учётом её механических требований.
Почему такое сочетание подходит для некоторых применений пятиосевой обработки на станках с ЧПУ?
Чем отличаются требования к нагрузке для осей A и C?
И что следует учитывать производителям станков при выборе редукторов для поворотного стола?
В этой статье рассматриваются эти вопросы с точки зрения механического проектирования и управления движением.
1. Почему требования к передаче движения для осей A и C различаются?
Хотя обе оси обеспечивают вращательное движение, условия их нагружения и функции различаются. Понимание этих различий — отправная точка при выборе подходящего решения для передачи движения.
1.1 Какие механические нагрузки должна выдерживать ось A?
Ось A поворачивает люльку и заготовку вокруг горизонтальной оси. Её система передачи движения должна не только обеспечивать вращение, но и поддерживать вес всей вращающейся конструкции.
Если центр тяжести заготовки смещён относительно оси вращения, сила тяжести создаёт постоянно действующий опрокидывающий момент. Во время фрезерования дополнительные динамические нагрузки могут возникать из-за переменных сил резания, вибрации, разгона и торможения. Такие условия предъявляют высокие требования к крутильной жесткости, опоре подшипников, жесткости конструкции и ударопрочности.
В тяжёлых пятиосевых поворотных столах, особенно при обработке крупных или несимметрично нагруженных заготовок, система передачи движения оси A должна сохранять стабильное позиционирование при изменении нагрузки. Чрезмерная упругая деформация может повлиять на точность обработки и качество поверхности, поэтому несущая способность и жесткость являются важными критериями выбора.
1.2 Каким требованиям к характеристикам должна отвечать ось C?
Ось C поворачивает заготовку вокруг вертикальной оси и отвечает за поворотное индексирование и согласованную интерполяцию с другими осями станка.
По сравнению с осью A распределение нагрузки и условия опоры оси C могут отличаться в зависимости от конструкции поворотного стола. К основным требованиям часто относятся малый люфт, точное угловое позиционирование, повторяемость, а также быстрый отклик при разгоне и торможении.
При точной обработке и обработке нескольких сторон заготовки ось C должна точно позиционировать заготовку и обеспечивать стабильное вращение во время согласованных операций обработки. Компактные размеры и малая инерция вращения также могут иметь значение, особенно для поворотных столов малого и среднего размера.
2. Почему для оси A пятиосевых поворотных столов с ЧПУ часто рассматривают редукторы RV?
Во многих конструкциях поворотных столов колыбельного типа ось A обычно испытывает более высокие структурные нагрузки и опрокидывающие моменты, чем ось C. Редуктор RVможет быть подходящим вариантом, если в приоритете высокая крутильная жесткость и несущая способность.
2.1 Как редуктор RV обеспечивает тяжёлый режим вращения?
Редуктор RVобычно имеет двухступенчатую конструкцию передачи, состоящую из планетарной ступени и циклоидальной ступени с пальцевым зацеплением.
На первой ступени входной вал приводит в движение планетарный механизм, обеспечивая предварительное снижение скорости. Полученное движение приводит эксцентриковый вал, который заставляет циклоидальные диски вращаться относительно корпуса с пальцами. Несколько зубьев циклоидальных дисков одновременно входят в зацепление с соответствующими пальцами, распределяя передаваемую нагрузку между несколькими точками контакта. Затем выходной механизм передаёт на выходной фланец движение с пониженной скоростью и повышенным крутящим моментом.
Такая конструкция с многоточечным зацеплением помогает распределять контактные силы и обеспечивает высокую несущую способность. В сочетании с жёсткими элементами передачи и опорным узлом подшипников редуктор RV может обеспечивать высокую крутильную жесткость и хорошую устойчивость к внешним нагрузкам.
2.2 Как жесткость редуктора RV влияет на позиционирование оси A?
Во время обработки ось A должна сохранять угловое положение, поддерживая люльку и противодействуя внешним силам. Если система передачи движения подвергается чрезмерной крутильной деформации, фактическое положение заготовки может отличаться от заданного.
Высокая крутильная жесткость редуктора RVпомогает ограничить угловую деформацию под нагрузкой. В зависимости от модели редуктора и конфигурации подшипников его конструкция также может обеспечивать опору при радиальных и осевых нагрузках, а также при воздействии опрокидывающих моментов.
Благодаря этим характеристикам редукторы RVподходят для многих задач тяжёлого поворотного позиционирования. В пятиосевых поворотных столах с ЧПУ для обработки крупных заготовок или работы в тяжёлых режимах резания редуктор RV может обеспечить стабильную механическую основу для оси A.
3. Почему волновые редукторы могут подходить для оси C пятиосевых поворотных столов с ЧПУ?
Для оси C часто особенно важны точность углового позиционирования, малый люфт и динамический отклик. Волновые редукторы обладают рядом характеристик, отвечающих этим требованиям, особенно в компактных конструкциях поворотных столов.
3.1 Как волновой редуктор обеспечивает передачу движения с малым люфтом?
Волновой редуктор состоит главным образом из трёх компонентов: генератора волн, гибкого колеса и жёсткого колеса.
Генератор волн деформирует тонкостенное гибкое колесо, придавая ему эллиптическую форму. В результате зубья вблизи двух концов большой оси входят в зацепление с жёстким колесом, а зубья вблизи малой оси выходят из зацепления.
Количество зубьев гибкого и жёсткого колёс обычно различается на два. При вращении генератора волн зоны зацепления перемещаются по окружности, заставляя гибкое колесо медленно поворачиваться относительно жёсткого. Например, если гибкое колесо имеет 200 зубьев, а разница в числе зубьев составляет два, передаточное отношение одноступенчатого редуктора равно 100:1.
Во время передачи движения одновременно зацепляется несколько зубьев, что помогает свести к минимуму зазор в зацеплении и обеспечить очень малый люфт. В зависимости от конструкции и класса точности передаточные отношения волновых редукторов обычно находятся в диапазоне примерно от 30:1 до 300:1, а у некоторых моделей люфт составляет не более 20 угловых секунд.
3.2 Какие преимущества волновые редукторы дают при индексировании по оси C?
Компактность, высокое передаточное отношение и малый люфт волновых редукторов делают их подходящими для задач точного поворотного позиционирования.
Для оси C эти характеристики могут способствовать повышению точности углового позиционирования и повторяемости, одновременно сокращая пространство, необходимое для системы передачи движения. Сравнительно малая инерция вращения также может быть полезна при частом индексировании, разгоне и торможении.
Однако вволновых редукторахиспользуется гибкий элемент передачи, который многократно деформируется во время работы. Поэтому необходимо тщательно оценивать их крутильную жесткость и допустимую нагрузку. Выбранная модель должна соответствовать требованиям оси C по выходному крутящему моменту, пиковой нагрузке, ускорению, рабочему циклу и сроку службы.
4. Почему в некоторых пятиосевых поворотных столах с ЧПУ сочетают редуктор RV на оси A и волновой редуктор на оси C?
Применение разных редукторов для осей A и C обусловлено механическими требованиями каждой поворотной оси, а не является стандартной для всей отрасли конфигурацией.
Ось A обычно поддерживает вес люльки и заготовки, одновременно противодействуя опрокидывающим моментам и силам резания. Поэтому высокие крутильная жесткость и несущая способность редуктора RV могут быть преимуществом.
Для оси C, напротив, могут быть особенно важны точность углового позиционирования, малый люфт, компактные размеры и динамический отклик. Волновой редуктор может быть подходящим выбором, если его номинальный крутящий момент, жесткость и срок службы соответствуют фактическим условиям эксплуатации.
Такое сочетание позволяет производителям станков сбалансировать несущую способность, качество позиционирования, монтажное пространство и конструкцию системы в целом. Однако его не следует считать универсальным решением. Окончательная конфигурация зависит от конструкции поворотного стола, характеристик заготовки, нагрузок при обработке, требований к точности и доступного монтажного пространства.
Последние разработки в области многоволновых конструкций передачи движения также расширили потенциальную область применения волновых редукторов. Увеличение числа одновременно зацепленных зубьев в некоторых конструкциях позволяет повысить передаваемый крутящий момент и крутильную жесткость, сохраняя сравнительно компактную конструкцию. Это может открыть дополнительные возможности для применения на осях C среднего размера или отдельных поворотных осях с небольшими нагрузками при условии проверки по техническим данным производителя.
5. Как обратная связь по выходу может повысить точность пятиосевого поворотного стола?
Выбор волнового редуктора с малым люфтом или высокожёсткого редуктора RVсам по себе не гарантирует конечную точность позиционирования пятиосевого поворотного стола с ЧПУ.
В полной системе передачи движения всё ещё могут возникать упругая деформация, тепловое расширение, отклонения сборки, зазоры в подшипниках и механический гистерезис. Эти факторы могут влиять на фактическое угловое положение заготовки, особенно при непрерывной круговой интерполяции или обработке при изменяющихся нагрузках.
5.1 Почему важен энкодер на выходной стороне?
Один из эффективных подходов — установить высокоточный угловой энкодер на выходной стороне поворотной оси, создав полностью замкнутую систему управления положением.
В традиционной схеме с обратной связью со стороны двигателя энкодер измеряет положение вала двигателя. Однако это измерение не отражает напрямую фактическое угловое положение заготовки после редуктора и других компонентов передачи движения.
При обратной связи с выходной стороны система управления может более непосредственно измерять фактическое положение поворотной оси. Затем сервоконтроллер может компенсировать отклонения позиционирования в пределах возможностей и полосы пропускания системы управления.
Этот подход особенно полезен в пятиосевых системах с ЧПУ, где необходимы высокая точность углового позиционирования и согласованное движение нескольких осей. Редуктор обеспечивает механическую основу передачи движения, а энкодер на выходной стороне и сервосистема помогают повысить точность поворотной оси в целом.
5.2 Как совместно работают механическая жесткость и замкнутое управление?
Для высокопроизводительного пятиосевого поворотного стола необходимы как подходящие механические компоненты передачи движения, так и соответствующая архитектура обратной связи.
Редуктор влияет на люфт, крутильную жесткость, несущую способность и механическую деформацию. Энкодер и система управления определяют, насколько точно можно измерить и скорректировать фактическое выходное положение.
По этой причине выбор редуктора и проектирование сервосистемы управления следует рассматривать совместно. Подходящий редуктор обеспечивает необходимые механические характеристики системы, а правильно настроенная замкнутая система управления помогает достичь требуемых показателей позиционирования в реальных условиях эксплуатации.
6. Что производителям станков следует учитывать при выборе редукторов для осей A и C?
Выбор следует начинать с оценки механических нагрузок и условий эксплуатации каждой поворотной оси. Вместо выбора редуктора только по передаточному отношению или номинальному люфту разработчикам оборудования следует оценивать все условия его работы.
6.1 Как оценить несущую способность оси A и опрокидывающие моменты?
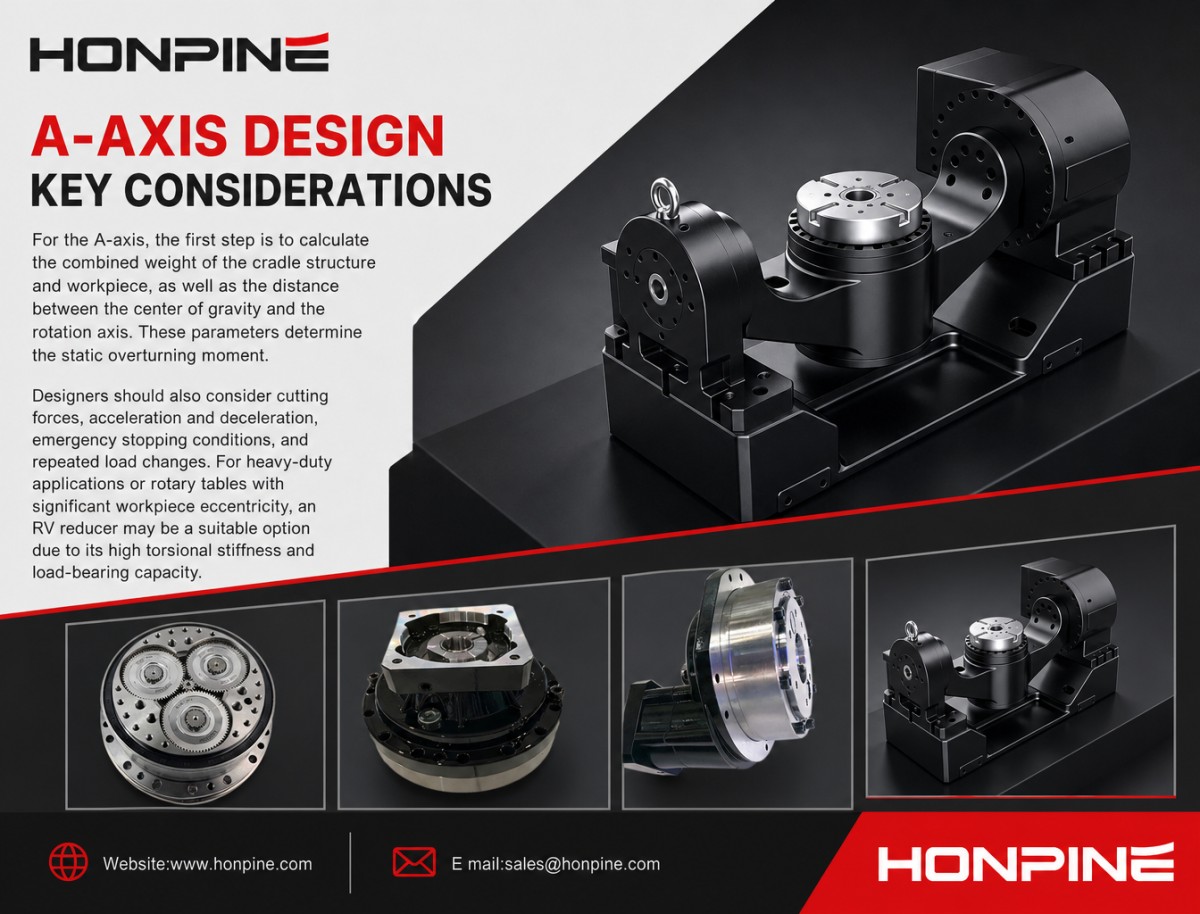
Для оси A сначала следует рассчитать суммарный вес конструкции люльки и заготовки, а также расстояние между центром тяжести и осью вращения. Эти параметры определяют статический опрокидывающий момент.
Также следует учитывать силы резания, разгон и торможение, условия аварийной остановки и повторяющиеся изменения нагрузки. Для тяжёлых режимов эксплуатации или поворотных столов со значительным эксцентриситетом заготовки редуктор RV может быть подходящим вариантом благодаря высокой крутильной жесткости и несущей способности.
6.2 Какие параметры наиболее важны при выборе редуктора для оси C?
К важным параметрам для оси C относятся инерция заготовки, требуемое время индексирования, максимальная скорость вращения, ускорение, точность позиционирования и повторяемость.
Если для применения важны частое поворотное индексирование, малый люфт и компактные монтажные размеры, стоит рассмотреть волновой редуктор. Однако его номинальный и допустимый пиковый крутящий момент, крутильная жесткость и тепловые характеристики также должны соответствовать фактическим условиям эксплуатации.
6.3 Как монтажное пространство и общая стоимость системы влияют на выбор редуктора?
Размеры и масса редуктора влияют на общую конструкцию поворотного стола. Более крупный и тяжёлый узел передачи движения может увеличить нагрузку на несущую конструкцию и повлиять на динамические характеристики поворотной оси.
Волновые редукторы обычно отличаются компактностью и высокими передаточными отношениями, тогда как редукторы RV в тяжёлых условиях эксплуатации могут обеспечивать более высокие жесткость и несущую способность. При окончательном выборе необходимо учитывать механические характеристики, габариты конструкции, производственные затраты, требования к техническому обслуживанию и ожидаемый срок службы.
7. Как правильно выбранная конфигурация передачи движения может повысить производительность пятиосевого поворотного стола с ЧПУ?
Оси A и C пятиосевого поворотного стола с ЧПУ выполняют разные механические функции, поэтому системы передачи движения для них следует выбирать с учётом соответствующих условий эксплуатации.
Для оси A, которой часто требуется выдерживать более высокие нагрузки и противодействовать опрокидывающим моментам, редуктор RV может обеспечить необходимую крутильную жесткость и несущую способность. Для оси C, где важны малый люфт, точное угловое позиционирование и быстрый отклик при индексировании, волновой редуктор может быть подходящим решением, если его механические характеристики соответствуют требованиям применения.
В некоторых конструкциях пятиосевых поворотных столов сочетание редуктора RV для оси Aиволнового редуктора для оси Cпредставляет собой практичный способ сбалансировать жесткость конструкции и качество позиционирования. Тем не менее окончательную конфигурацию передачи движения следует определять на основе расчётов нагрузок, анализа условий обработки и требований к позиционированию, а также проверки характеристик выбранных редукторов.
Для производителей станков с ЧПУ понимание различий в условиях эксплуатации осей A и C необходимо для разработки поворотных столов с подходящей точностью позиционирования, жесткостью конструкции и долгосрочной стабильностью работы.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
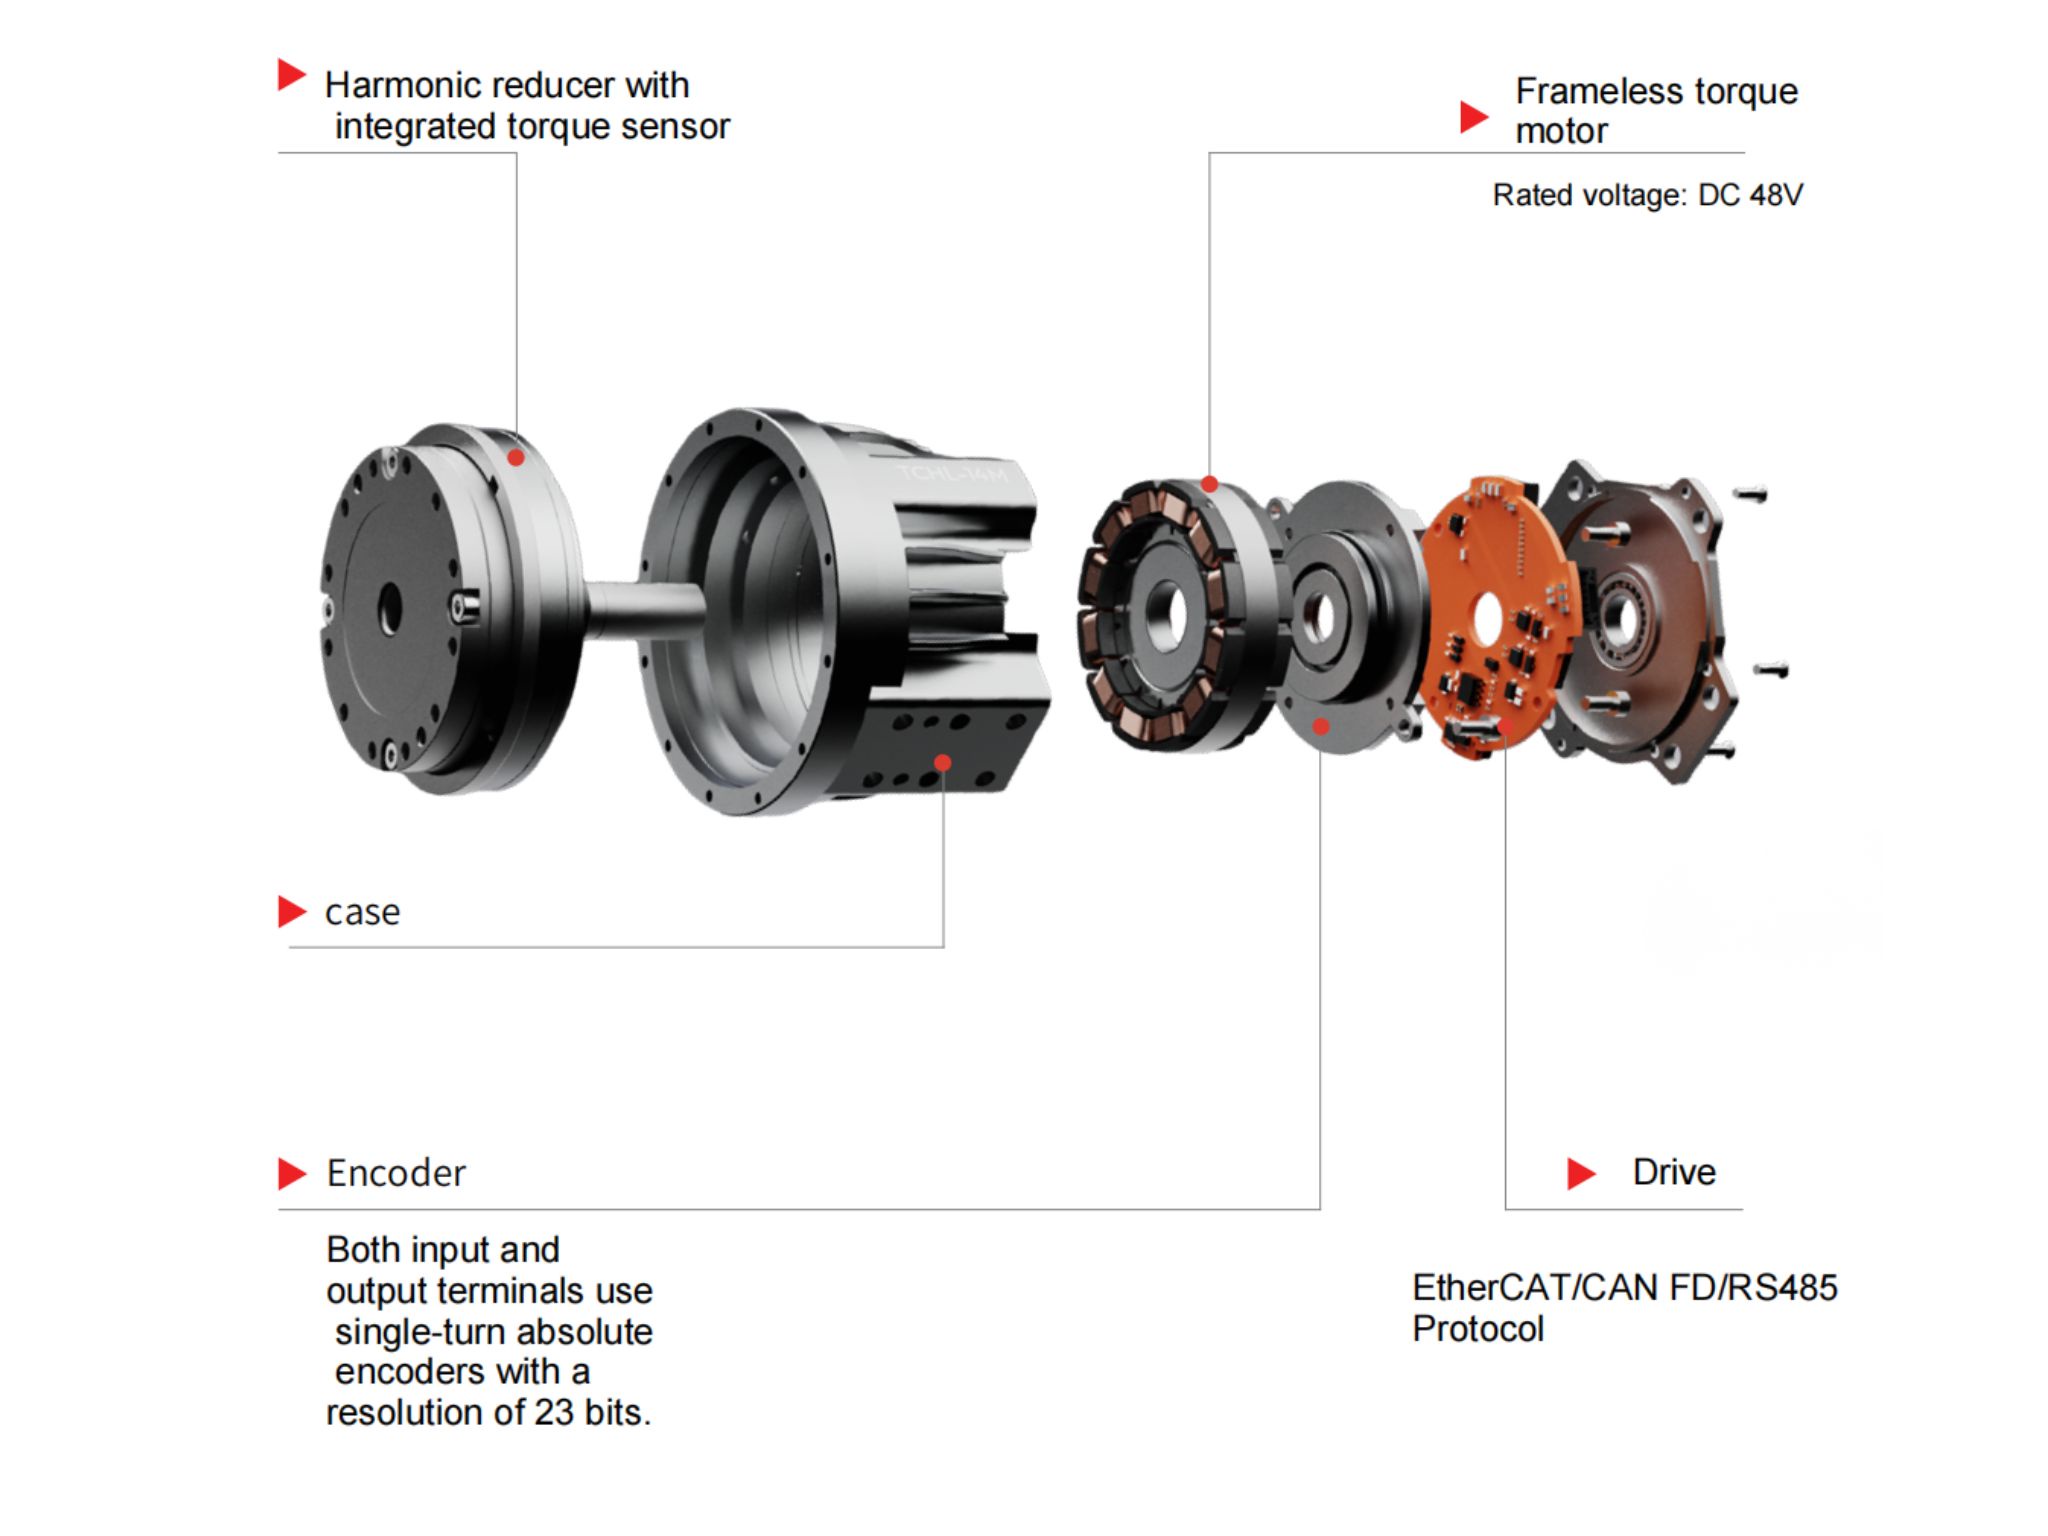
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
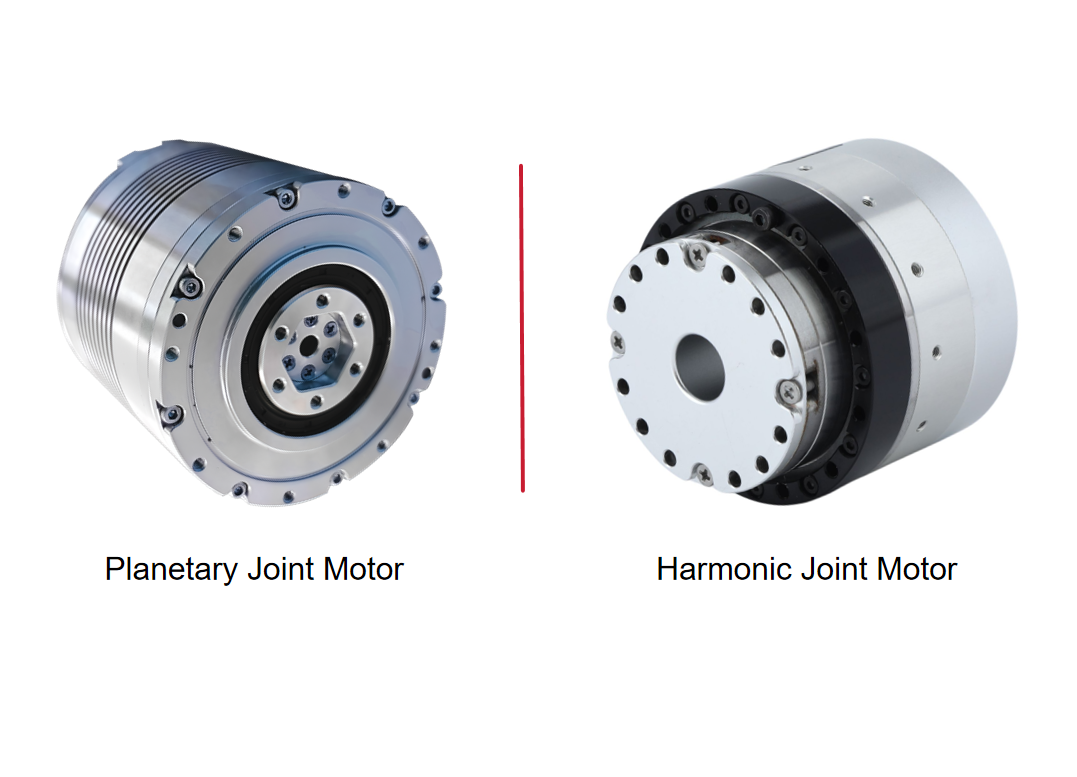
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
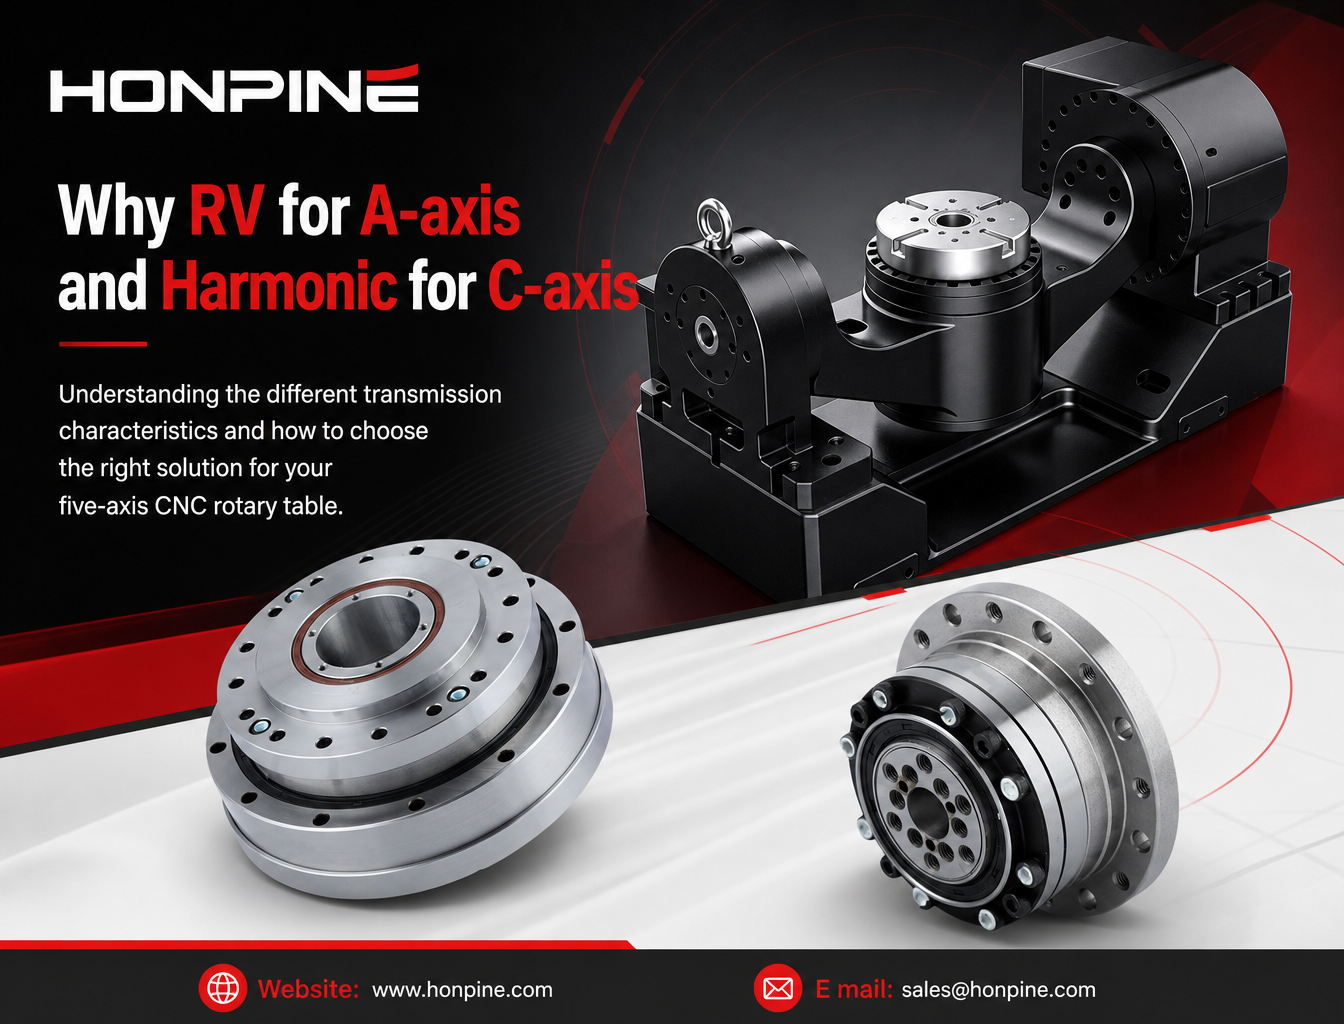
 Почему в пятиосевых поворотных столах с ЧПУ для осей A и C используются разные редукторы?Для пятиосевых поворотных столов с ЧПУ требуются разные характеристики передачи для осей A и C. Для оси A часто важны высокая крутильная жесткость и грузоподъемность, необходимые для поддержки люльки и заготовки, тогда как для оси C приоритетны малый люфт, точность углового позиционирования и динамический отклик. В этой статье объясняется, почему для оси A часто рассматривают редукторы RV, а для оси C — волновые редукторы. В ней рассматриваются принципы их работы, механические преимущества, обратная связь со стороны выходного вала и основные критерии выбора для производителей станков с ЧПУ.
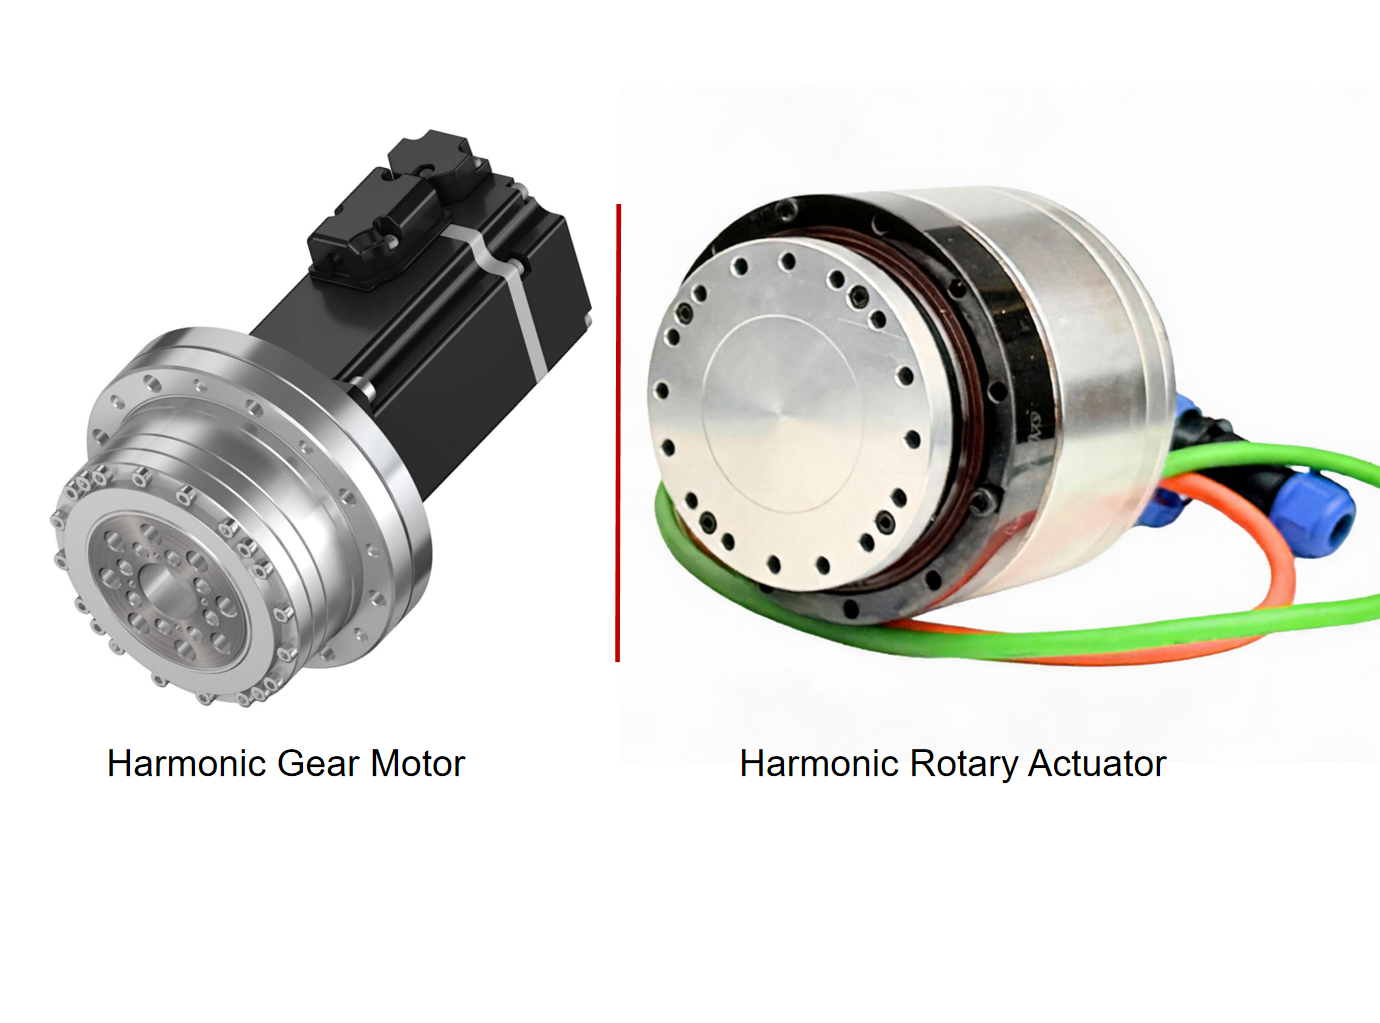
 Гармонический мотор-редуктор и гармонический привод: в чем разница?В этой статье рассматриваются различия между гармоническими мотор-редукторами и гармоническими приводами с точки зрения конструкции изделия, системной интеграции, функций обратной связи и управления, монтажа и требований к применению. Поскольку производители могут по-разному использовать эти названия продуктов, в статье также объясняется, как оценивать фактическую конфигурацию изделий и выбирать подходящее решение для высокоточного движения в робототехнике и промышленной автоматизации.
 Почему гармонический шарнирный модуль HONPINE TCHL подходит для экзоскелетных роботов?Гармонический шарнирный модуль HONPINE TCHL разработан для экзоскелетных роботов, которым необходимы лёгкая конструкция, компактная механическая интеграция и оперативное взаимодействие человека и робота. Благодаря встроенному датчику крутящего момента со стороны выхода, высокоинтегрированной конструкции и гибким вариантам подключения TCHL служит приводным решением для экзоскелетов нижних конечностей, ассистивных роботов для верхних конечностей, реабилитационного оборудования и промышленных носимых роботов.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему в пятиосевых поворотных столах с ЧПУ для осей A и C используются разные редукторы?Для пятиосевых поворотных столов с ЧПУ требуются разные характеристики передачи для осей A и C. Для оси A часто важны высокая крутильная жесткость и грузоподъемность, необходимые для поддержки люльки и заготовки, тогда как для оси C приоритетны малый люфт, точность углового позиционирования и динамический отклик. В этой статье объясняется, почему для оси A часто рассматривают редукторы RV, а для оси C — волновые редукторы. В ней рассматриваются принципы их работы, механические преимущества, обратная связь со стороны выходного вала и основные критерии выбора для производителей станков с ЧПУ.
 Гармонический мотор-редуктор и гармонический привод: в чем разница?В этой статье рассматриваются различия между гармоническими мотор-редукторами и гармоническими приводами с точки зрения конструкции изделия, системной интеграции, функций обратной связи и управления, монтажа и требований к применению. Поскольку производители могут по-разному использовать эти названия продуктов, в статье также объясняется, как оценивать фактическую конфигурацию изделий и выбирать подходящее решение для высокоточного движения в робототехнике и промышленной автоматизации.
 Безрамный моментный двигатель HONPINE JM четвертого поколения: на 30% выше плотность крутящего момента и на 10% ниже рабочая температураПо мере развития робототехники к безрамным моментным двигателям предъявляются все более высокие требования по плотности крутящего момента, стабильности движения и управлению тепловым режимом. Безрамный моментный двигатель HONPINE JM четвертого поколения обеспечивает на 30% более высокую плотность крутящего момента и на 10% более низкую рабочую температуру благодаря усовершенствованиям электромагнитной конструкции, материалов магнитопровода и технологии намотки. Пульсации крутящего момента удерживаются на уровне менее 1%, что обеспечивает более плавную работу на низких скоростях и повышает стабильность движения. Двигатель подходит для требовательных применений, таких как хирургические роботы, человекоподобные роботы и оборудование для точной автоматизации. Как HONPINE удалось добиться этих улучшений характеристик? Давайте рассмотрим подробнее.
 Как выбрать волновой редуктор: 9 ключевых факторов, которые необходимо знатьПочему всё больше компаний, занимающихся робототехникой, выбирают интегрированные шарнирные модули для роботов вместо традиционных распределённых приводных систем? По мере развития гуманоидных роботов, коллаборативных роботов и реабилитационных экзоскелетов производители ищут более компактные, лёгкие и простые в интеграции решения для управления движением. Интегрированный шарнирный модуль для робота объединяет такие ключевые компоненты, как безрамный моментный двигатель, волновой редуктор, сервопривод, энкодеры и выходной подшипник, в единый узел. Такая архитектура может снизить механическую сложность, упростить прокладку проводки, улучшить интеграцию системы управления движением и сократить циклы разработки роботов. В этой статье Теодор Ли, технический директор HONPINE, рассказывает о шести ключевых преимуществах интегрированных шарнирных модулей для роботов и сравнивает их с традиционными распределёнными приводными конфигурациями.
 Почему всё больше компаний выбирают интегрированные модули роботизированных сочленений?Интегрированные модули роботизированных сочленений объединяют двигатели, волновые редукторы, сервоприводы, энкодеры и выходные подшипники в компактных узлах. В этой статье сравниваются интегрированная и распределённая архитектуры привода, рассматриваются их различия по плотности крутящего момента, механической надёжности, управлению движением, эффективности разработки и практическому применению в робототехнике.