Как выбрать планетарные мотор-редукторы для четвероногих роботов?
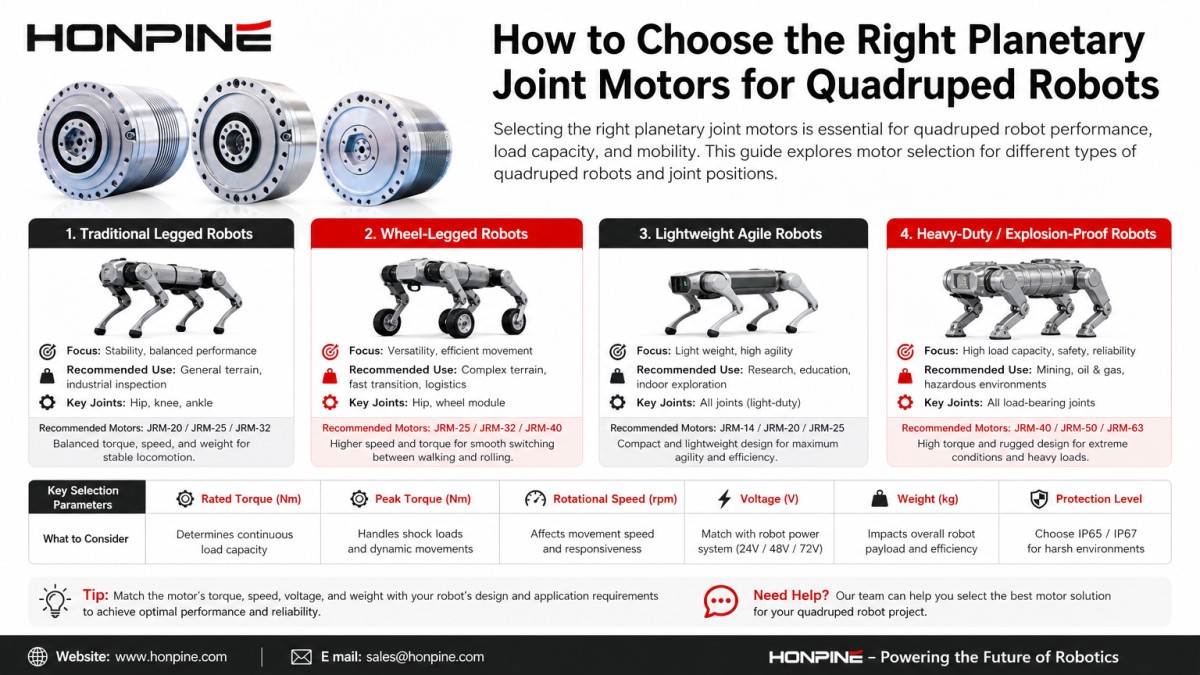
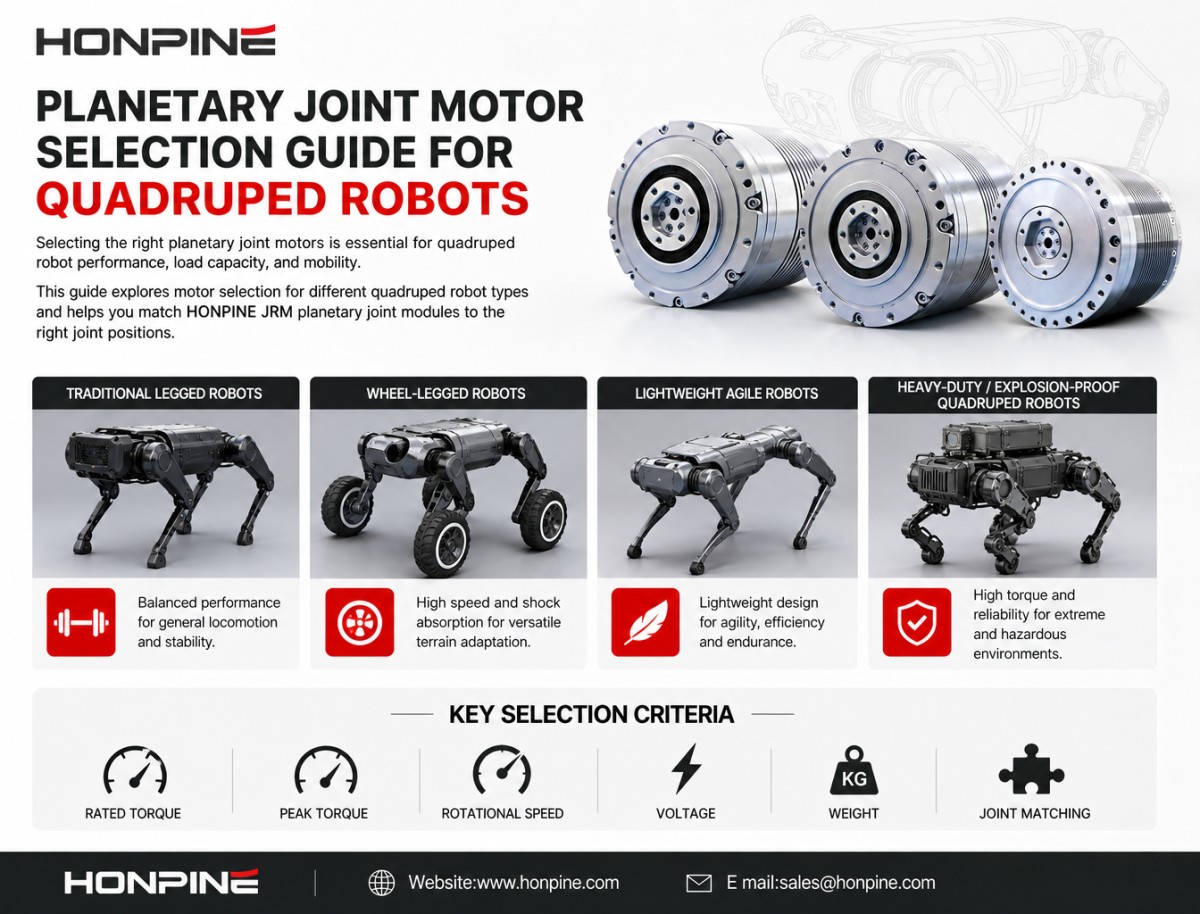
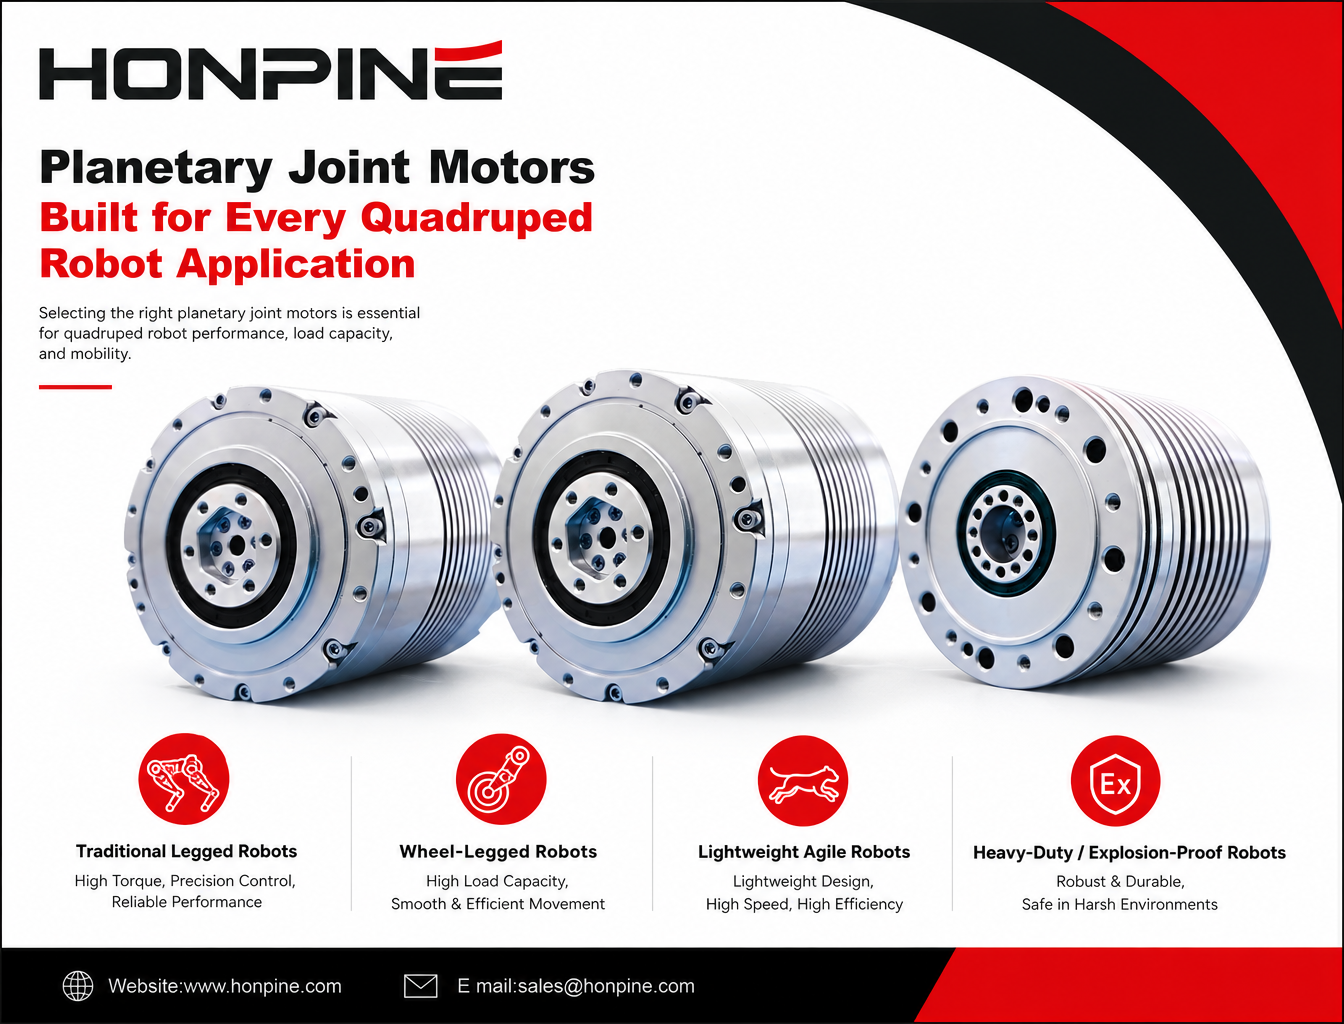
Четвероногие роботы обычно делятся на три основные категории: традиционные шагающие роботы, колесно-шагающие роботы и тяжелые или специализированные четвероногие роботы. Здравствуйте! Меня зовут Теодор Ли, я технический директор HONPINE. Для разных типов четвероногих роботов требуются шарниры с разными характеристиками, поэтому для каждого применения мы рекомендуем соответствующие моделипланетарных шарнирных двигателей.
1. Традиционные средние и крупные шагающие четвероногие роботы (12 степеней свободы: 4 ноги × 3 шарнира)
Шарнир отведения бедра
Требования: в основном отвечает за движение ног наружу и внутрь. Этот шарнир должен выдерживать боковые нагрузки и обычно требует умеренного крутящего момента.
Рекомендуемые модели:
JRM-C9577-024: номинальный крутящий момент 46 N·m, пиковый крутящий момент 155 N·m, 48 V.
JRM-C10483.5-20.4: версия на 48 V, номинальный крутящий момент 42 N·m и пиковый крутящий момент 200 N·m.
Обе модели имеют подходящие габариты и достаточный крутящий момент, обеспечивая устойчивую опору корпуса робота.
Шарнир сгибания бедра
Требования: один из основных несущих шарниров четвероногого робота. Для подъема и поддержки корпуса робота, а также выдерживания ударных нагрузок при приземлении требуется высокий крутящий момент.
Рекомендуемые модели:
JRM-C12585-022: номинальный крутящий момент 76 N·m, пиковый крутящий момент 376 N·m, 48 V.
JRM-C150100-22: номинальный крутящий момент 160 N·m, пиковый крутящий момент 600 N·m, 72 V.
Эти модели с высоким крутящим моментом служат основными «мышцами» ног робота и подходят для средних и крупных четвероногих роботов, которым требуется высокая выходная мощность шарниров.
Коленный шарнир
Требования: высокая скорость вращения для быстрого разгибания и сгибания ноги, а также высокая ударопрочность, особенно при беге.
Рекомендуемые модели:
JRM-C9577-024: высокоскоростной вариант, 48 V.
JRM-C8567-032: номинальный крутящий момент 38 N·m, пиковый крутящий момент 155 N·m; подходит для четвероногих роботов среднего размера.
2. Колесно-шагающие четвероногие роботы
Шарниры бедра и колена
Для шарниров бедра и колена можно использовать те же модели, что рекомендуются для традиционных шагающих четвероногих роботов, например серии JRM-C12585 и JRM-C9577.
Привод мотор-колеса (привод в ступице)
Требования: для быстрого движения на колесах необходима высокая скорость вращения, компактная плоская конструкция и полая структура для прокладки кабелей.
Рекомендуемые модели:
JRM-C9579.6-008: серия мотор-колес, 72 V, номинальный крутящий момент 18 N·m, скорость 400 rpm.
JRM-C12582-008: серия мотор-колес, 72 V, номинальный крутящий момент 32 N·m, скорость 375 rpm, пиковый крутящий момент 145 N·m.
Серия мотор-колес идеально подходит для конфигураций с колесами вместо стоп, позволяя четвероногим роботам переключаться между ходьбой на ногах и движением на колесах.
3. Легкие и маневренные четвероногие роботы среднего размера
Для четвероногих роботов среднего размера с жесткими ограничениями по весу, например роботов класса, близкого по размерам к Spot от Boston Dynamics, по всему роботу можно использовать шарнирные модули среднего размера.
Шарниры бедра и колена:
JRM-C8567-032: 48 V, номинальный крутящий момент 38 N·m, пиковый крутящий момент 155 N·m, масса всего 1.2 kg.
JRM-C9577-024: еще один подходящий вариант для этих шарниров.
Шарниры отведения бедра:
JRM-C7068.5-024: 48 V, номинальный крутящий момент 20 N·m, пиковый крутящий момент 80 N·m, масса 850 g.
Эти компактные и легкие модели помогают снизить общий вес робота, обеспечивая при этом требуемую выходную мощность шарниров.
4. Тяжелые и взрывозащищенные четвероногие роботы
Для тяжелых или специализированных четвероногих роботов, несущих такое оборудование, как тяжелые роботизированные манипуляторы или системы пожаротушения, рекомендуются шарнирные модули с высоким крутящим моментом и питанием 72 VDC.
Шарниры отведения бедра:
JRM-C10483.5-20.4: версия на 72 V, номинальный крутящий момент 30 N·m.
Шарниры сгибания бедра и колена:
JRM-C150100-22: 72 V, пиковый крутящий момент до 600 N·m, масса 4.2 kg. Эта модель предназначена для применений, требующих высокого выходного крутящего момента.
Для четвероногих роботов, работающих в специализированных химических средах или во взрывоопасных условиях, рекомендуются специальные взрывозащищенные планетарные шарнирные приводы.
Свяжитесь с HONPINE, чтобы получить информацию опланетарном шарнирном модуле
Свяжитесь с HONPINE, чтобы получить актуальные каталоги и техническую информацию о наших планетарных шарнирных модулях для четвероногих роботов.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
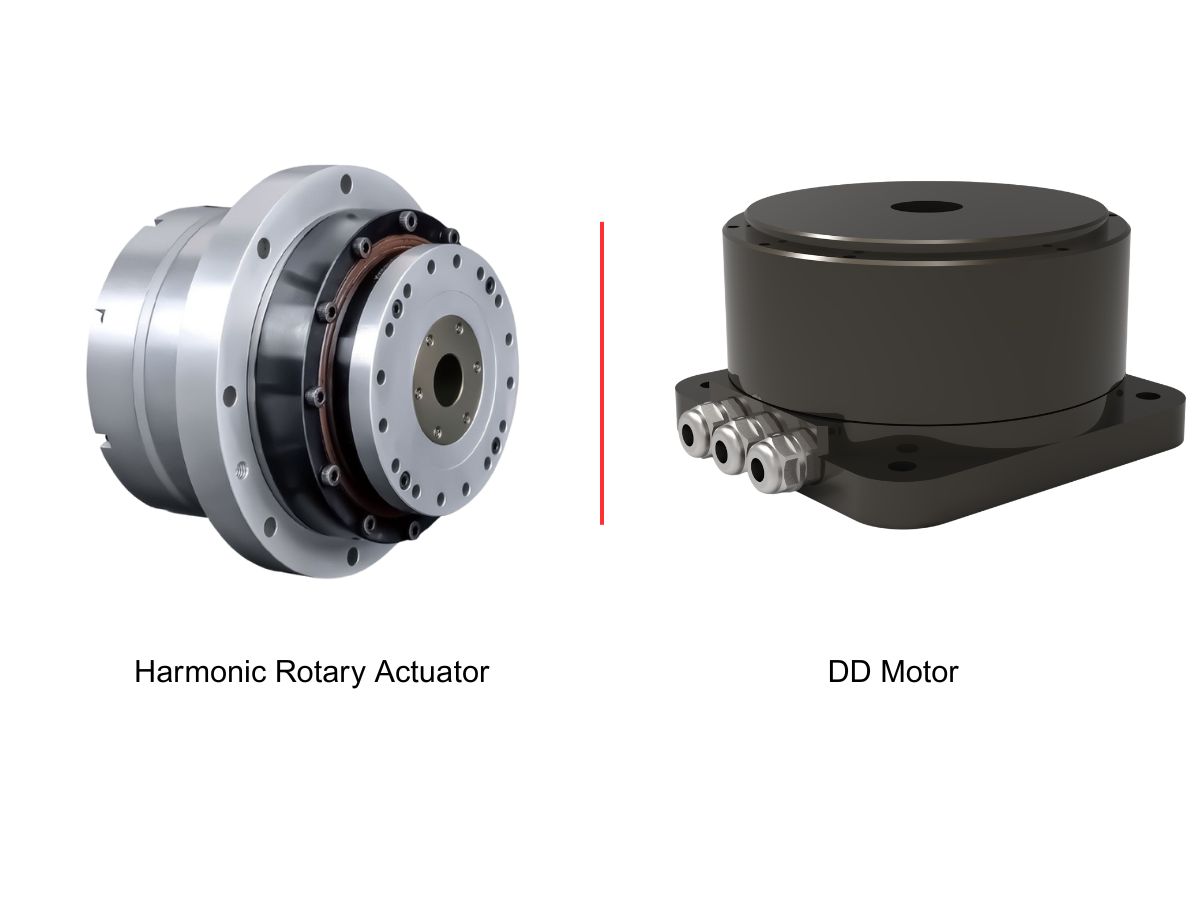
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
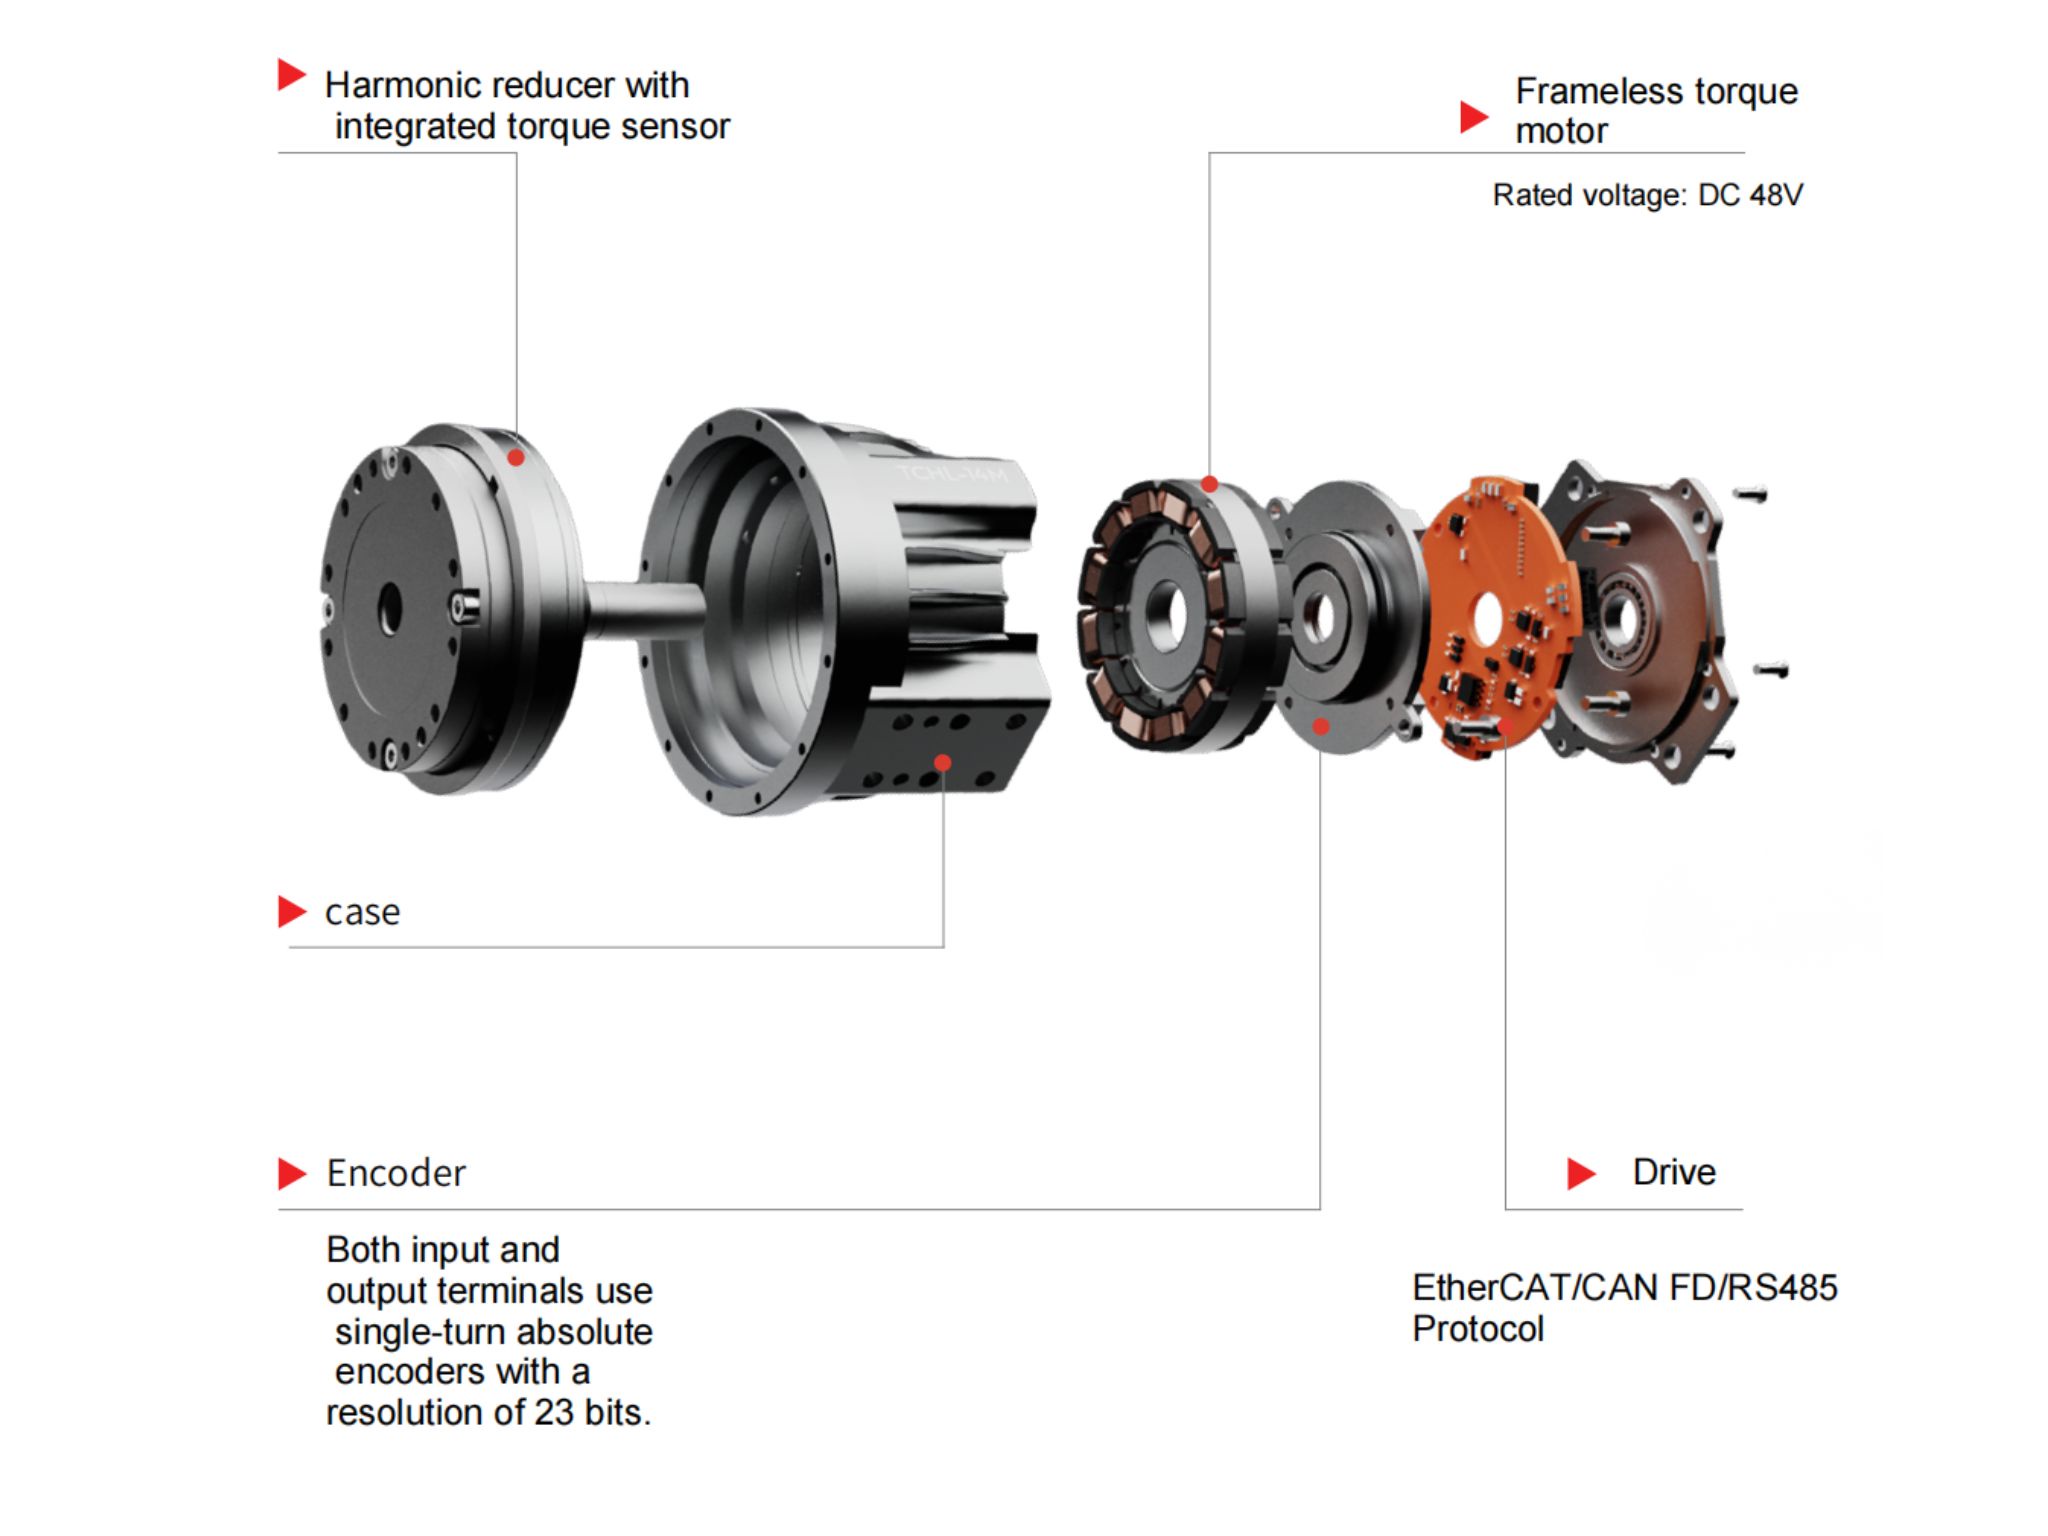
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
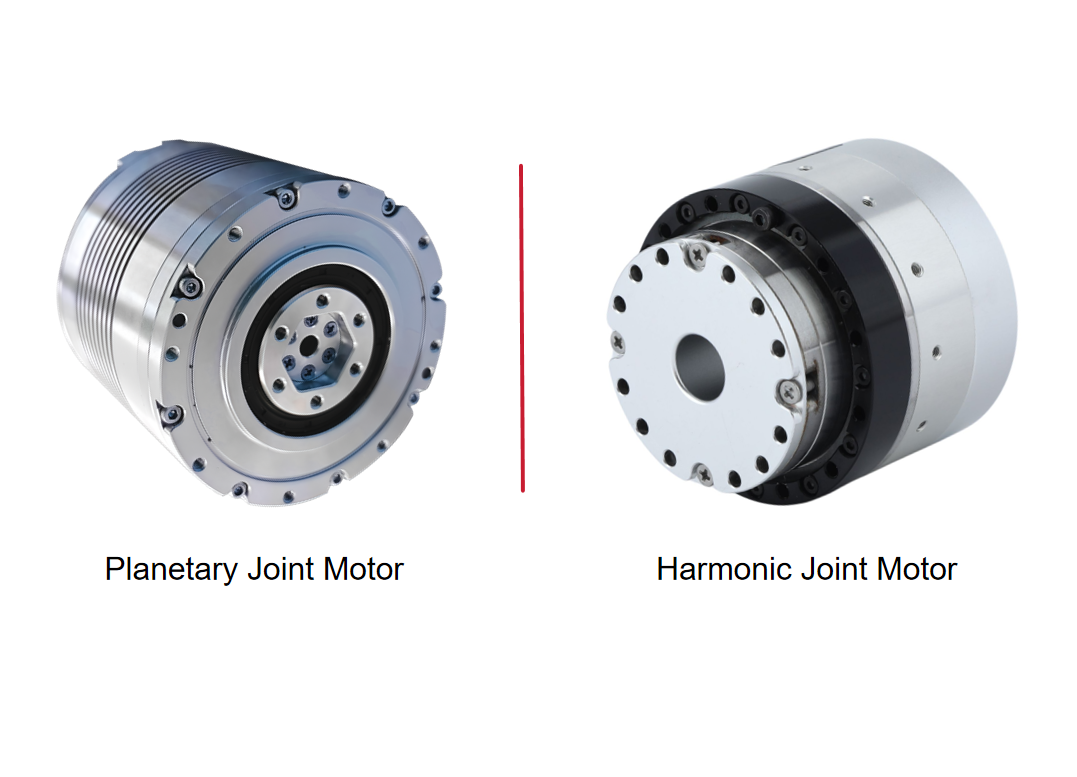
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
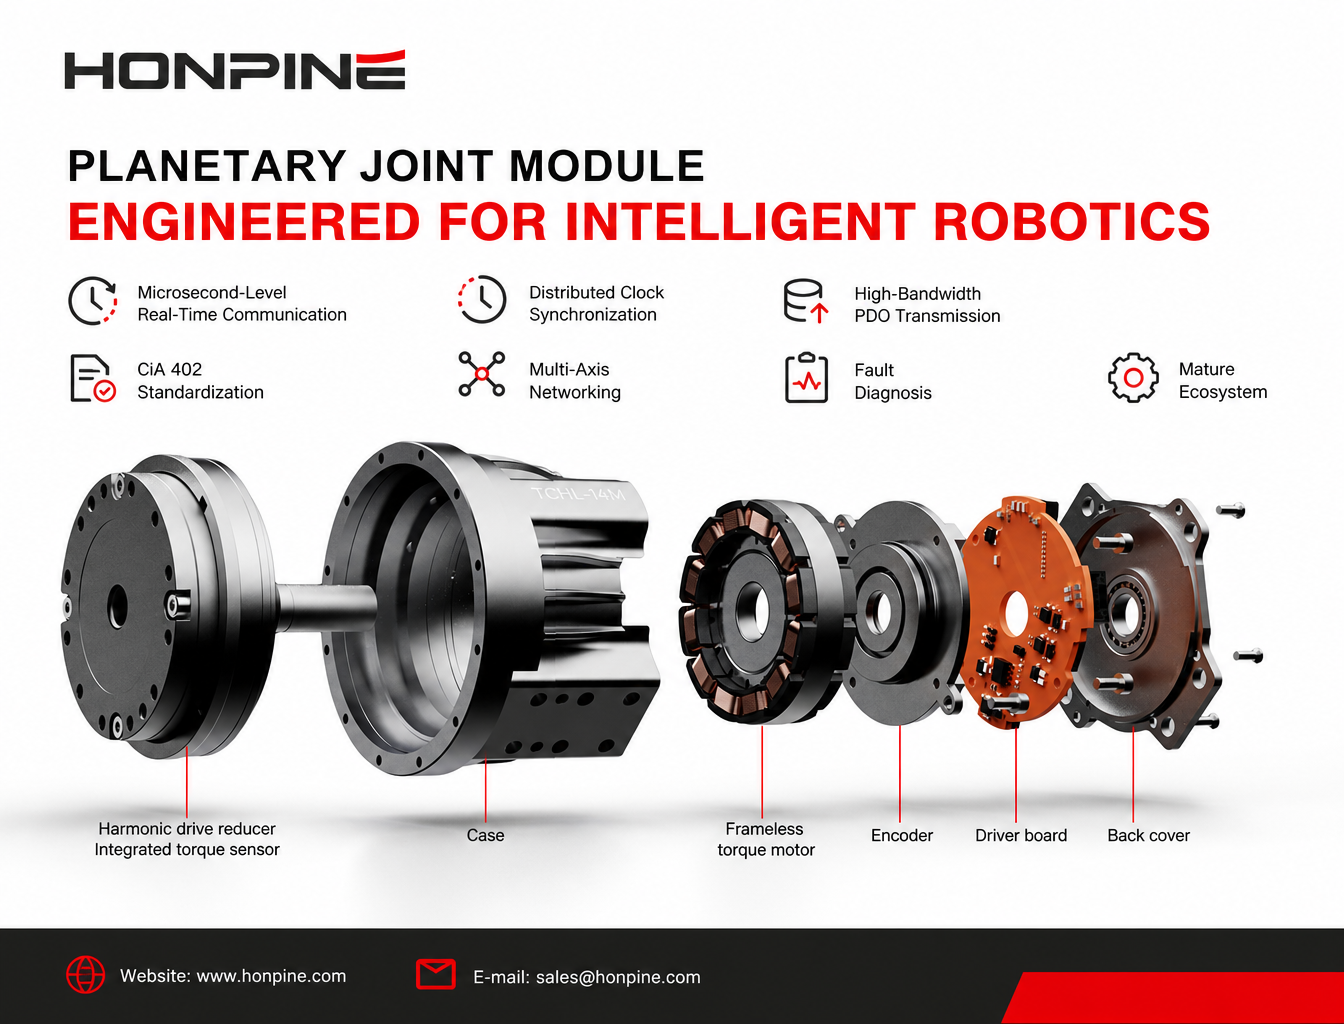
 Почему EtherCAT становится основной коммуникационной шиной для модулей роботизированных суставов?Почему EtherCAT становится основным коммуникационным решением для интеллектуальных модулей роботизированных суставов? В этой статье рассматриваются семь ключевых преимуществ, включая обмен данными в реальном времени с микросекундной точностью, синхронизацию по Distributed Clock, стандартизацию CiA 402, передачу PDO с высокой пропускной способностью, объединение нескольких осей в сеть, диагностику неисправностей и зрелую экосистему разработки. Узнайте, как EtherCAT помогает удовлетворить высокие требования к управлению гуманоидными роботами, коллаборативными роботами и высокоточными автоматизированными системами.
 Как выбрать планетарные мотор-редукторы для четвероногих роботов?Правильный выбор планетарных мотор-редукторов имеет решающее значение для производительности, грузоподъёмности и мобильности четвероногого робота. В этом руководстве рассматривается выбор моторов для традиционных шагающих роботов, роботов с колёсно-шагающим движителем, лёгких манёвренных роботов, а также тяжёлых или взрывозащищённых четвероногих роботов. Узнайте, как подобрать планетарные шарнирные модули HONPINE JRM для разных суставов с учётом требований к номинальному и пиковому крутящему моменту, скорости вращения, напряжению и массе.
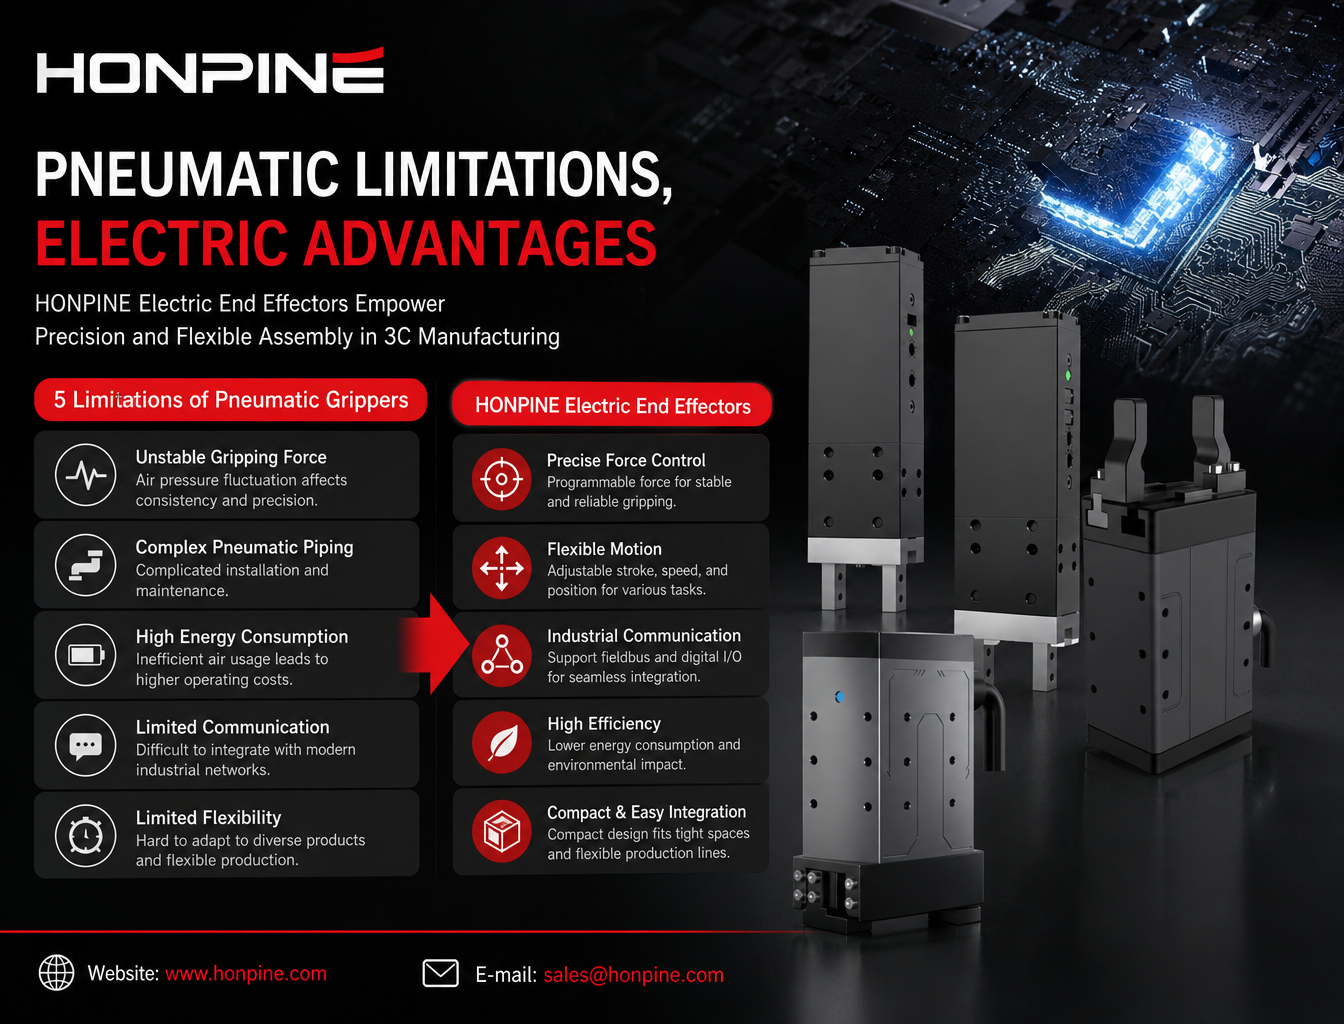
 Почему в автоматизации производства 3C пневматические захваты заменяют электрическими?По мере развития производства 3C в сторону выпуска более тонких компонентов, повышения точности сборки и создания более гибких производственных линий традиционные пневматические захваты сталкиваются со всё большими ограничениями. Нестабильное усилие захвата, сложная система пневматических трубопроводов, высокое энергопотребление и ограниченные возможности связи делают их менее подходящими для современной высокоточной сборки. Электрические захваты обеспечивают программируемое управление усилием, гибкое перемещение и поддержку промышленных протоколов связи, что делает их всё более привлекательной альтернативой. В этой статье мы рассмотрим пять основных ограничений пневматических захватов и объясним, как электрические концевые захваты HONPINE обеспечивают точную сборку, гибкую автоматизацию и цифровое производство в отрасли 3C.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему EtherCAT становится основной коммуникационной шиной для модулей роботизированных суставов?Почему EtherCAT становится основным коммуникационным решением для интеллектуальных модулей роботизированных суставов? В этой статье рассматриваются семь ключевых преимуществ, включая обмен данными в реальном времени с микросекундной точностью, синхронизацию по Distributed Clock, стандартизацию CiA 402, передачу PDO с высокой пропускной способностью, объединение нескольких осей в сеть, диагностику неисправностей и зрелую экосистему разработки. Узнайте, как EtherCAT помогает удовлетворить высокие требования к управлению гуманоидными роботами, коллаборативными роботами и высокоточными автоматизированными системами.
 Как выбрать планетарные мотор-редукторы для четвероногих роботов?Правильный выбор планетарных мотор-редукторов имеет решающее значение для производительности, грузоподъёмности и мобильности четвероногого робота. В этом руководстве рассматривается выбор моторов для традиционных шагающих роботов, роботов с колёсно-шагающим движителем, лёгких манёвренных роботов, а также тяжёлых или взрывозащищённых четвероногих роботов. Узнайте, как подобрать планетарные шарнирные модули HONPINE JRM для разных суставов с учётом требований к номинальному и пиковому крутящему моменту, скорости вращения, напряжению и массе.
 Почему в автоматизации производства 3C пневматические захваты заменяют электрическими?По мере развития производства 3C в сторону выпуска более тонких компонентов, повышения точности сборки и создания более гибких производственных линий традиционные пневматические захваты сталкиваются со всё большими ограничениями. Нестабильное усилие захвата, сложная система пневматических трубопроводов, высокое энергопотребление и ограниченные возможности связи делают их менее подходящими для современной высокоточной сборки. Электрические захваты обеспечивают программируемое управление усилием, гибкое перемещение и поддержку промышленных протоколов связи, что делает их всё более привлекательной альтернативой. В этой статье мы рассмотрим пять основных ограничений пневматических захватов и объясним, как электрические концевые захваты HONPINE обеспечивают точную сборку, гибкую автоматизацию и цифровое производство в отрасли 3C.
 Топ-5 китайских производителей гармонических приводов в 2026 годуНа протяжении десятилетий японские производители были хорошо известны на мировом рынке гармонических приводов. Однако в последние годы отрасль гармонических приводов в Китае быстро развивается: местные производители предлагают конкурентоспособные цены, более короткие сроки поставки и всё более передовые технологии прецизионных передач. По мере роста спроса на гуманоидных роботов, коллаборативных роботов и промышленную автоматизацию всё больше покупателей по всему миру рассматривают китайских поставщиков. В этой статье мы представим пять китайских производителей гармонических приводов и рассмотрим их продукцию, технические возможности и рынки применения.
 Руководство по выбору модуля сочленения робота: как выбрать подходящий модуль сочленения с учетом нагрузки, точности, управления усилием и требований к движениюРуководство по выбору модулей роботизированных сочленений для коллаборативных и гуманоидных роботов: крутящий момент, скорость, редукторы, энкодеры, датчики крутящего момента, системы привода и терморегулирование.