Руководство по выбору модуля сочленения робота: как выбрать подходящий модуль сочленения с учетом нагрузки, точности, управления усилием и требований к движению
Интегрированные модули роботизированных сочленений— это основные узлы движения коллаборативных роботов, гуманоидных роботов, промышленных роботизированных манипуляторов и других интеллектуальных роботизированных систем. Как правило, они объединяют в компактном приводном узле ключевые компоненты, такие как двигатель, редуктор, энкодер, сервопривод, датчик крутящего момента и электромагнитный тормоз.
Правильный выбор модуля роботизированного сочленениянапрямую влияет не только на выходной крутящий момент, скорость вращения и точность позиционирования, но и на динамический отклик робота, характеристики силового управления, конструкцию, стабильность работы и общую стоимость производства.
В отличие от выбора отдельного двигателя или редуктора, подбор модуля роботизированного сочленения требует комплексной оценки динамических характеристик, конструкции передачи, обратной связи по положению, измерения крутящего момента, механического монтажа, электрических интерфейсов, теплоотвода и долгосрочной надежности. Это особенно важно для коллаборативных и гуманоидных роботов, у которых разные сочленения существенно различаются по нагрузкам, частоте движений, требованиям к управлению и безопасности.
Опираясь на практический опыт применения легких высокоточных модулей роботизированных сочленений серии TCHLHONPINE, в этом руководстве рассмотрены шесть ключевых аспектов выбора, которые помогут инженерам-робототехникам выстроить системный подход к проектированию и интеграции сочленений.
1. Динамические характеристики: как определить требования к крутящему моменту, скорости и инерции
Динамические характеристики — основа выбора модуля роботизированного сочленения. Они определяют, сможет ли сочленение соответствовать фактическим требованиям по полезной нагрузке, скорости вращения, ускорению и динамическому отклику.
К наиболее важным оцениваемым параметрам относятся номинальный непрерывный крутящий момент, пиковый крутящий момент, выходная скорость и согласование инерции.
1.1 Как различать номинальный непрерывный и пиковый крутящий момент?
Крутящий момент — один из важнейших параметров при выборе модуля роботизированного сочленения. Однако инженерам следует различать номинальный непрерывный и пиковый крутящий момент, а не оценивать модуль только по максимальному значению момента.
Номинальный непрерывный крутящий момент — это момент, который модуль сочленения может непрерывно развивать при заданных условиях эксплуатации и в пределах тепловых ограничений. Он особенно важен для таких задач, как непрерывная обработка материалов, удержание положения, шлифование и другие длительные операции.
При расчете требуемого крутящего момента сочленения инженерам следует учитывать:
Массу самого сочленения и создаваемый ею гравитационный момент.
Гравитационный момент, создаваемый концевым исполнительным устройством и внешней полезной нагрузкой.
Момент ускорения и замедления при движении сочленения.
Механическое трение и другие сопротивления в передаче.
Динамическое взаимодействие между несколькими сочленениями.
На этапе предварительного выбора следует также закладывать соответствующий запас с учетом изменения нагрузки, частоты движений, ориентации при монтаже и условий эксплуатации. Например, запас 25%–35% можно использовать как исходный ориентир при проектировании, но не следует считать универсальным требованием. Окончательный подбор необходимо проверить с учетом фактического профиля нагрузки сочленения и условий установившегося теплового режима.
Пиковый крутящий момент используется главным образом при кратковременных динамических операциях, таких как быстрое ускорение робота, переходы между положениями, кратковременные изменения нагрузки и короткие ударные воздействия.
Важно понимать, что пиковый крутящий момент не означает, что модуль сочленения может длительно поддерживать такой выходной момент. Инженерам следует проверить допустимую продолжительность работы с пиковым моментом, частоту повторения и связанные с ними тепловые ограничения.
Также следует отдельно проверить допустимый крутящий момент двигателя, редуктора и механического корпуса. Практический предел момента всего узла сочленения определяется компонентом с наименьшим допустимым значением.
Это различие особенно важно для высокодинамичных сочленений ног гуманоидных роботов, тазобедренных сочленений четвероногих роботов и тяжелых роботизированных манипуляторов.
1.2 Как согласовать выходную скорость и передаточное отношение?
Выходная скорость модуля роботизированного сочлененияглавным образом определяется скоростью двигателя и передаточным отношением редуктора:
Выходная скорость ≈ скорость двигателя ÷ передаточное отношение
Увеличение передаточного отношения, как правило, повышает выходной крутящий момент, но снижает выходную скорость. Оно также может влиять на обратную приводимость, динамический отклик и приведенную инерцию системы передачи.
Кроме того, скорость двигателя нельзя рассматривать отдельно от источника питания. В модулях сочленений с питанием от источника постоянного тока 24V или 48V противо-ЭДС двигателя растет с увеличением скорости вращения. Если доступного напряжения шины постоянного тока недостаточно, в высокоскоростном диапазоне могут снижаться доступный ток и выходной крутящий момент.
Поэтому инженерам следует оценивать не только максимальную скорость холостого хода. К важным параметрам относятся:
Непрерывный выходной крутящий момент при номинальной скорости.
Доступный крутящий момент при максимальной рабочей скорости.
Изменение характеристик при разных напряжениях питания.
Влияние передаточного отношения на динамический отклик и обратную приводимость.
Для сочленений гуманоидных роботов, которым требуются быстрые маховые движения, частые ускорения и повторные остановки, согласование выходной скорости и крутящего момента особенно важно.
1.3 Почему согласование инерции влияет на устойчивость управления сочленением?
Согласование инерции — важный, но иногда упускаемый из виду фактор при выборе модуля роботизированного сочленения.
Несоответствие инерции внешней нагрузки инерции приводной системы может усложнить управление и привести к вибрации на низких скоростях, перерегулированию движения, механическим колебаниям или снижению качества динамического слежения.
Для коллаборативных и гуманоидных роботов, а также манипуляторов, которым необходимы точное слежение за движением и податливое управление, инженерам следует анализировать динамику с учетом инерции ротора двигателя, передаточного отношения редуктора, инерции нагрузки и фактических траекторий движения.
Следует также помнить, что редуктор изменяет приведенную к стороне двигателя инерцию нагрузки. Поэтому совместимость системы нельзя определять простым сравнением инерции нагрузки с инерцией ротора двигателя. Необходимо также учитывать передаточное отношение, полосу пропускания системы управления и реальные условия эксплуатации.
2. Конструкция передачи и точность позиционирования: модули роботизированных сочленений с волновой или планетарной передачей
Редуктор — ключевой компонент передачи в модуле роботизированного сочленения. Его конструкция напрямую влияет на выходной крутящий момент, точность передачи, крутильную жесткость, ударопрочность и срок службы.
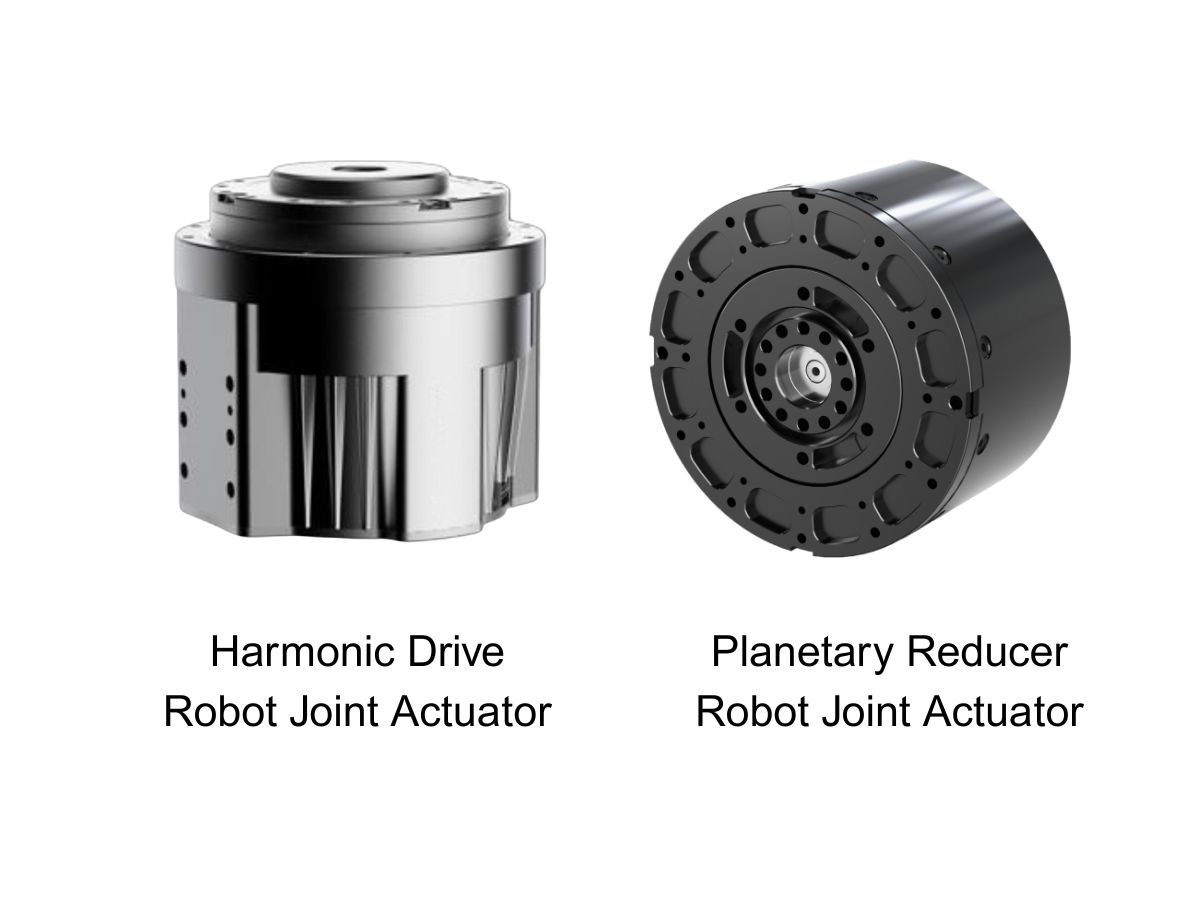
Волновые и планетарные редукторы — два распространенных решения для передачи движения в модулях роботизированных сочленений. Ни один из вариантов не является универсально лучшим: выбор зависит от требований к движению робота и условий эксплуатации.
2.1 Характеристики и области применения модулей сочленений с волновой передачей
Волновые редукторы отличаются компактной конструкцией, высоким передаточным отношением и малым люфтом передачи. Благодаря этим характеристикам они подходят для сочленений роботов с ограниченным монтажным пространством и высокими требованиями к точности позиционирования.
Волновая передача широко применяется в коллаборативных и гуманоидных роботах, а также в прецизионных роботизированных манипуляторах.
Ключевые характеристики:
Компактная конструкция для сочленений с ограниченным пространством.
Малый люфт передачи для повышения точности позиционирования.
Широкий диапазон передаточных отношений для получения высокого выходного крутящего момента.
Пригодность для точного позиционирования и некоторых задач силового управления.
Однако волновые редукторы работают за счет упругой деформации гибкого колеса. Поэтому крутильную жесткость, способность выдерживать ударные нагрузки и усталостный ресурс следует оценивать с учетом конкретной модели и условий эксплуатации.
При частых ударах, тяжелых возвратно-поступательных нагрузках или значительных динамических изменениях нагрузки необходимо тщательно проверять долгосрочную надежность.
2.2 Характеристики и области применения модулей сочленений с планетарными редукторами
Планетарные редукторы передают мощность посредством системы, состоящей из солнечной шестерни, сателлитов и внутреннего зубчатого венца. Как правило, они обладают высокой несущей способностью, хорошей конструкционной жесткостью и высоким КПД передачи.
Планетарная передача может быть предпочтительна для тяжелых промышленных роботов, четвероногих роботов и сочленений, подверженных значительным внешним ударам.
Ключевые характеристики:
Несколько точек зацепления шестерен, способствующих распределению передаваемой нагрузки.
Высокая несущая способность и хорошая ударопрочность.
Пригодность для относительно высоких нагрузок и динамичных условий эксплуатации.
Хорошая долговечность при правильном проектировании и смазке.
Однако у обычных планетарных редукторов обычно имеется некоторый люфт передачи. Его величина зависит от точности изготовления шестерен, способов сборки, конструкции с предварительным натягом и производственных процессов.
Для задач, требующих высокой точности позиционирования и податливого силового управления, инженерам следует проверять фактический люфт и общие характеристики передачи всего модуля сочленения.
2.3 Как выбрать подходящую конструкцию передачи для разных типов роботов
При выборе недостаточно учитывать только тип передачи. Инженерам следует также оценить нагрузку на сочленение, частоту движений, интенсивность ударов и требования к управлению.
Например:
Коллаборативные роботы: уделяйте внимание люфту передачи, обратной приводимости и характеристикам силового управления.
Гуманоидные роботы: учитывайте плотность крутящего момента, массу, динамический отклик и ударопрочность.
Четвероногие роботы: в первую очередь оценивайте динамические нагрузки, способность выдерживать удары и усталостный ресурс.
Тяжелые промышленные роботизированные манипуляторы: оценивайте непрерывный крутящий момент, жесткость и надежность при длительной эксплуатации.
Для применений, где необходимы малый люфт, высокая крутильная жесткость и высокая несущая способность, также можно рассмотреть высокоточные планетарные передачи с предварительным натягом и конструкцией, компенсирующей люфт.
Инженерам не обязательно ограничивать выбор традиционными конструкциями передач.
2.4 Какие параметры точности следует оценивать в модуле роботизированного сочленения?
Фактическая точность позиционирования роботизированного сочленения не равна одной лишь номинальной точности его редуктора.
На общую точность модуля сочленения также влияют энкодеры двигателя и выходного звена, люфт редуктора, крутильная деформация, опоры подшипников, обработка фланца и допуски сборки.
При выборе инженерам следует уделить особое внимание:
Люфту передачи на выходной стороне.
Повторяемости на выходной стороне.
Крутильной жесткости и деформации под нагрузкой.
Торцевому биению выходного фланца.
Плоскостности и точности размеров монтажных поверхностей.
Среди этих параметров особенно важны фактическая точность обратной связи по положению выходного звена и угловое перемещение под нагрузкой.
Для точной сборки, медицинской робототехники и прецизионного производственного оборудования инженерам следует запрашивать фактические результаты испытаний и четко определенные условия тестирования, а не полагаться исключительно на характеристики отдельных компонентов.
3. Энкодеры и датчики крутящего момента: как обеспечить высокоточное силовое управление сочленениями робота
Если редуктор определяет характеристики передачи сочленения, то энкодеры и датчики крутящего момента определяют данные обратной связи, доступные системе управления.
Для обычных перемещений между заданными точками может быть достаточно обратной связи по положению. Однако коллаборативным и гуманоидным роботам, а также системам, взаимодействующим с окружающей средой, часто нужны более совершенные данные обратной связи, чем одни лишь измерения положения и тока со стороны двигателя.
3.1 Чем отличаются модули сочленений с одним и двумя энкодерами?
В модулях роботизированных сочленений обычно используется архитектура с одним энкодером и полузамкнутым контуром либо с двумя энкодерами и полностью замкнутым контуром.
Архитектура с одним энкодером
В конструкции с одним энкодером его обычно устанавливают со стороны двигателя для определения положения ротора и расчета теоретического выходного положения сочленения.
Такая архитектура относительно проста и экономична, поэтому подходит для обычного позиционирования между заданными точками и применений, где требования к обратной связи по положению выходного звена невысоки.
Однако, поскольку энкодер установлен до редуктора, он не может непосредственно измерять фактическое выходное положение. Поэтому он не позволяет напрямую компенсировать люфт редуктора, крутильную деформацию и некоторые погрешности передачи.
Архитектура с двумя энкодерами
В конструкции с двумя энкодерами используются два устройства: одно со стороны двигателя, другое — со стороны выходного звена.
Энкодер со стороны двигателя обеспечивает коммутацию двигателя и регулирование скорости, а энкодер со стороны выходного звена измеряет фактический угол сочленения.
Сравнивая положения на входной и выходной сторонах, система управления может точнее определять фактическое движение системы передачи.
Архитектура с двумя энкодерами особенно подходит для:
Высокоточного управления положением.
Стабильной работы на низких скоростях.
Высокодинамичного слежения за движением.
Сочленений роботов, требующих компенсации деформации передачи.
Гибких систем управления с высокими требованиями к обратной связи по положению.
Для высокоточных сочленений роботов обычно стоит отдавать предпочтение архитектуре с абсолютной обратной связью по положению на выходной стороне.
3.2 Почему передовым роботизированным сочленениям нужны датчики крутящего момента на выходной стороне?
Обратная связь по крутящему моменту — важная основа высокоточного силового управления.
Существуют два распространенных способа получать данные о крутящем моменте сочленения: оценивать его по току двигателя или измерять напрямую с помощью отдельного датчика крутящего момента.
При оценке по току двигателя электромагнитный крутящий момент обычно рассчитывают по константе крутящего момента двигателя и измеренному току. Этот подход не требует отдельного датчика крутящего момента и относительно экономичен.
Однако электромагнитный крутящий момент двигателя не обязательно равен фактическому выходному моменту сочленения.
На конечный выходной момент могут влиять трение в редукторе, потери в передаче, инерционный момент и изменения температуры. Поэтому оценка по току имеет ограничения в задачах, требующих высокоточной силовой обратной связи.
В отличие от нее датчик крутящего момента, установленный между выходом редуктора и фланцем сочленения, может непосредственно измерять момент, передаваемый через систему передачи. Такое измерение точнее отражает фактическое взаимодействие робота с внешней средой.
Например, в модулях роботизированных сочленений серии TCHLHONPINE используется архитектура с измерением крутящего момента на выходной стороне. Она предназначена для роботизированных систем, которым необходимо обнаруживать изменения нагрузки на сочленение в реальном времени.
Типичные области применения:
Коллаборативные роботы и взаимодействие человека с роботом.
Точная сборка и операции вставки.
Шлифование поверхностей и управление с постоянным усилием.
Адаптивное управление положением гуманоидных роботов.
Роботы-экзоскелеты и податливые вспомогательные устройства.
Важно учитывать, что измерение крутящего момента на выходной стороне не устраняет влияние всех факторов, связанных с системой передачи. На конечные результаты измерения также влияют точность датчика, механический монтаж, калибровка и алгоритмы управления.
3.3 Какие технические характеристики важны при выборе датчика крутящего момента?
При выборе датчика крутящего момента инженерам следует оценивать не только номинальный диапазон измерений. Не менее важны динамический отклик и долговременная стабильность.
Ключевые параметры:
Диапазон измерений: датчик должен охватывать рабочий крутящий момент и ожидаемые динамические нагрузки, не работая слишком близко к пределам перегрузки и без необходимости использовать чрезмерно широкий диапазон измерений.
Точность измерений: оценивайте нелинейность, повторяемость, гистерезис и общую погрешность, а не ориентируйтесь на единственный показатель точности.
Стабильность нуля и температурный дрейф: изменения температуры при длительной работе могут смещать нулевую точку, влияя на непрерывное силовое управление и измерение малых крутящих моментов.
Частота дискретизации и полоса пропускания: для высокодинамичного взаимодействия и обнаружения столкновений необходимы достаточная частота измерений датчика и соответствующая полоса пропускания системы управления, чтобы избежать задержек обратной связи.
Уровень шума: чрезмерный шум измерений может вызывать колебания команд силового управления и снижать плавность движения.
Для обработки материалов, перемещений в фиксированное положение и других задач без необходимости точного силового взаимодействия может быть достаточно модуля сочленения без отдельного датчика крутящего момента. Это позволяет сократить стоимость оборудования и сложность системы.
4. Механическая конструкция и совместимость монтажа: как подобрать модули сочленений к конструкции робота
Модуль роботизированного сочленения — это не только узел передачи мощности, но и неотъемлемая часть механической конструкции робота.
Его размеры, монтажные интерфейсы, конструкция полого вала и распределение массы влияют на общую конструкцию робота.
4.1 Как оценивать полый вал и массу модуля?
Для гуманоидных роботов, многозвенных роботизированных манипуляторов и сложных роботизированных систем модули сочленений с полым валом обеспечивают значительные преимущества при прокладке проводки.
Силовые кабели, кабели связи, провода датчиков и другие соединения можно провести через центральное отверстие, уменьшая перепутывание внешних кабелей и риск помех движению.
Если требуется непрерывное вращение, в зависимости от конструкции системы можно также рассмотреть токосъемные кольца. Инженерам следует проверить совместимость диаметра отверстия, прокладки кабелей и диапазона вращения.
Масса модуля — еще один важный фактор.
В роботах с несколькими сочленениями масса сочленений, расположенных ближе к концевому исполнительному устройству, увеличивает нагрузку и инерцию на вышестоящих сочленениях. Поэтому снижение массы дистальных сочленений при сохранении достаточных крутящего момента и жесткости может уменьшить требования к приводам вышестоящих сочленений, повысить общий динамический отклик и энергоэффективность.
При выборе инженерам следует сравнивать массу модуля, номинальный и пиковый крутящий момент, а также плотность крутящего момента, а не просто выбирать вариант с наибольшим номинальным моментом.
4.2 Нужен ли модулям роботизированных сочленений электромагнитный тормоз?
Электромагнитный тормоз главным образом удерживает сочленение в заданном положении при отключении питания или остановке приводной системы. Он помогает предотвратить непреднамеренное движение под действием силы тяжести.
Необходимость тормоза следует тщательно оценивать для коленных и тазобедренных сочленений гуманоидных роботов, вертикальных роботизированных манипуляторов и других сочленений, несущих гравитационную нагрузку.
Часто используется электромагнитный тормоз с пружинным замыканием и электрическим растормаживанием. Он включается при отключении питания и отпускает тормоз при подаче напряжения.
При выборе тормоза инженерам следует проверить:
Номинальный удерживающий крутящий момент.
Напряжение растормаживания и потребляемую мощность.
Время срабатывания и растормаживания.
Срок службы тормоза.
Соответствие монтажному пространству сочленения.
Важно понимать, что основная функция тормоза — статическое удержание. Он не заменяет динамическое торможение, обеспечиваемое сервоприводом, и не должен автоматически считаться способным выдержать любой экстренный динамический удар.
Для горизонтальных сочленений с небольшими нагрузками необходимость тормоза можно определить исходя из конкретной задачи и требований безопасности.
4.3 Какие монтажные размеры необходимо проверить?
Совместимость монтажа модуля роботизированного сочленения напрямую влияет на точность передачи и надежность работы.
На этапе выбора инженерам следует проверить:
Диаметр монтажного фланца и расположение отверстий.
Размеры центрирующего буртика.
Спецификации крепежных винтов и эффективную глубину зацепления резьбы.
Варианты монтажа спереди, сзади или сбоку.
Требования к плоскостности, параллельности и круглости сопрягаемых поверхностей.
Рекомендуемый момент затяжки винтов и последовательность сборки.
Максимально допустимый угол поворота выходного звена и конфигурацию ограничителей.
Особое внимание следует уделить точности монтажных поверхностей, совместимости центрирующего буртика, равномерной затяжке винтов и возможным механическим помехам.
Неправильный монтаж может привести к повышенному сопротивлению в сочленении, отклонениям позиционирования и даже механическим повреждениям.
Инженерам также следует проверить взаимное соответствие механических и программных ограничений и диапазонов вращения кабелей, чтобы предотвратить выход за пределы хода, столкновения и повреждение кабелей.
5. Электрическая система и управление: как выбрать архитектуру привода, напряжение питания и протоколы связи
Электрические характеристики и протоколы связи модуля роботизированного сочленения определяют его совместимость с главной системой управления робота. Они также напрямую влияют на синхронизацию нескольких осей, работу в реальном времени и эффективность ввода в эксплуатацию.
5.1 Как выбрать между модулями роботизированных сочленений на 24V и 48V
Наиболее распространенные напряжения питания модулей роботизированных сочленений — 24V и 48V постоянного тока.
При одинаковой электрической мощности увеличение напряжения питания снижает требуемый ток. Это помогает уменьшить резистивные потери и падение напряжения на кабелях и разъемах.
Поэтому системы питания на 48V могут иметь преимущества в роботах с несколькими сочленениями, приводах высокой мощности и аккумуляторных мобильных роботизированных платформах.
Однако модуль сочленения на 48V не обязательно лучше для каждого применения.
При выборе следует учитывать:
Напряжение шины постоянного тока робота.
Допустимый диапазон рабочего напряжения модуля.
Требования к максимальному и непрерывному току.
Номинальное напряжение привода.
Возможности аккумулятора по отдаче тока.
Длину кабеля и падение напряжения.
Для гуманоидных роботов и мобильных платформ инженерам следует также оценить энергопотребление в режиме ожидания, пиковый ток и время работы от аккумулятора.
5.2 Чем отличаются встроенные и внешние сервоприводы?
По способу установки сервопривода модули роботизированных сочленений обычно делятся на варианты со встроенным и внешним приводом.
Модули сочленений со встроенным приводом
В конструкции со встроенным приводом сервопривод устанавливается внутри модуля сочленения. Это позволяет получить компактный узел с относительно простой внешней проводкой и меньшей сложностью системной интеграции.
Ключевые преимущества:
Высокая степень интеграции и эффективное использование монтажного пространства.
Меньше внешних соединений.
Упрощение модульного проектирования и системной интеграции.
Пригодность для легких роботов и конструкций с ограниченным пространством.
Однако встроенные приводы предъявляют более высокие требования к внутреннему теплоотводу, герметизации и электромагнитной совместимости.
Модули сочленений с внешним приводом
В конструкции с внешним приводом сервопривод установлен отдельно от узла двигателя и передачи.
Такое решение обеспечивает большую гибкость размещения привода и организации теплоотвода. Оно также позволяет выбирать или заменять приводы в соответствии с требованиями конкретного применения.
Ключевые преимущества:
Независимый теплоотвод привода.
Упрощенное обслуживание и замена.
Пригодность для некоторых задач с высокой мощностью или специализированным управлением.
Большая гибкость при проектировании электрической схемы и архитектуры системы.
Однако для конфигураций с внешним приводом требуется дополнительно спланировать силовые кабели, кабели энкодеров и линии связи, что увеличивает объем интеграционных работ.
Поэтому конструкция со встроенным приводом не обязательно превосходит решение с внешним приводом.
Встроенные приводы удобны для роботов, которым нужны компактные размеры, малая масса и упрощенная проводка. Внешние приводы могут быть предпочтительны при необходимости гибкой конфигурации, независимого охлаждения или специализированных интерфейсов управления.
5.3 Как выбрать между EtherCAT, CAN FD и RS485
Протоколы связи определяют, как модули сочленений обмениваются командами и данными обратной связи с главным контроллером робота.
К распространенным вариантам относятся EtherCAT, CAN FD и RS485.
EtherCAT: обеспечивает высокую производительность в реальном времени и возможности синхронизации. Подходит для координации нескольких осей, высокоскоростного движения и точного позиционирования, поэтому часто используется в промышленных роботах и высокопроизводительных системах с несколькими сочленениями.
CAN FD: усовершенствованная версия обычного CAN с повышенной пропускной способностью. Подходит для распределенного управления сочленениями, а также мобильных и гуманоидных роботизированных систем, которым требуется более высокая эффективность обмена данными.
RS485: обеспечивает относительно простую проводку и хорошую помехоустойчивость. Широко применяется в промышленном управлении и для передачи данных о состоянии. Фактические характеристики работы в реальном времени зависят от протокола связи, топологии сети и реализации контроллера.
При выборе инженерам следует уточнить не только поддерживаемые протоколы связи, но и совместимость модуля с целевым главным контроллером.
Также должна быть доступна полная документация по связи, словари объектов, команды управления и определения данных обратной связи о состоянии.
5.4 Какие режимы управления должен поддерживать модуль роботизированного сочленения?
Для разных роботизированных задач требуются разные режимы управления.
К распространенным вариантам относятся:
Управление положением: для позиционирования между заданными точками, слежения за траекторией и повторяющихся движений.
Управление скоростью: для вращения с постоянной скоростью и непрерывного движения.
Управление крутящим моментом: для регулирования выходного момента и задач с силовым управлением.
Режим циклического синхронного управления положением: для синхронного управления траекториями нескольких сочленений.
Режим циклического синхронного управления крутящим моментом: для высокодинамичных систем управления, которым нужны команды крутящего момента в реальном времени.
Для коллаборативных и гуманоидных роботов инженерам следует обратить особое внимание на поддержку модулем нескольких режимов управления, включая управление положением, скоростью и крутящим моментом.
Важна также плавность переключения между режимами управления.
Кроме того, следует проверить архитектуру контуров управления положением, скоростью и током, а также наличие таких функций, как контроль ошибки слежения, защита от перегрузки по току и обработка сбоев связи.
6. Теплоотвод и долгосрочная надежность: как обеспечить стабильную работу модуля сочленения
При длительной эксплуатации на модули роботизированных сочленений влияют нагрев двигателя, трение в редукторе, температура окружающей среды и изменения рабочих нагрузок.
Поэтому помимо первоначальных характеристик инженерам следует оценивать тепловой режим, срок службы и адаптацию к условиям окружающей среды.
6.1 Почему важны повышение температуры и тепловое равновесие?
Во время работы двигатели и сервоприводы выделяют тепло, а трение внутри редуктора также создает тепловые потери.
Если сочленение длительное время работает под высокими нагрузками или с высокой частотой движений и при этом тепло отводится недостаточно, может возникнуть чрезмерное повышение температуры. Это может привести к снижению выходного крутящего момента, ограничению мощности привода или отключению по тепловой защите.
При выборе инженерам следует проверить:
Используется ли в модуле естественное или принудительное охлаждение.
Предусмотрен ли контроль температуры двигателя и привода.
Кривые повышения температуры при непрерывной нагрузке.
Время достижения теплового равновесия.
Поведение при снижении мощности по мере приближения к температурным пределам.
Фактические выходные характеристики при повышенной температуре окружающей среды.
Для высокочастотных сочленений коленей гуманоидных роботов, тазобедренных сочленений четвероногих роботов и промышленных роботизированных манипуляторов особенно важны данные о температуре при длительной работе.
Одних кратковременных испытаний характеристик недостаточно, чтобы подтвердить способность системы работать непрерывно.
6.2 Как оценить срок службы редуктора и систему смазки
Редуктор — один из важнейших компонентов, влияющих на долгосрочную надежность модуля роботизированного сочленения.
Инженерам следует оценить его расчетный срок службы, способ смазки, требования к техническому обслуживанию и фактические условия эксплуатации.
Для волновых редукторов важны усталостный ресурс гибкого колеса, условия смазки и влияние ударных нагрузок.
Для планетарных редукторов следует обратить внимание на зацепление шестерен, нагрузки на подшипники, износ зубчатых поверхностей и условия смазки.
Если поставщик предоставляет данные о ресурсе L10, инженерам следует уточнить соответствующие условия нагрузки, скорости вращения, смазки и рабочей температуры.
Также важно понимать, что номинальный или теоретический срок службы редуктора не обязательно равен сроку службы всего модуля сочленения. На общую надежность системы также влияют подшипники двигателя, энкодеры, тормоза, датчики и сервоприводы.
6.3 Как выбрать степень защиты IP?
Для разных условий эксплуатации робота требуются разные уровни защиты.
Например:
Лаборатории в помещениях: выбирайте подходящую степень защиты с учетом воздействия пыли и жидкостей.
Промышленные цеха: учитывайте пыль, загрязнение маслом и периодическое попадание брызг жидкости.
Роботы для эксплуатации на открытом воздухе: оценивайте воздействие дождя, влажности и перепадов температуры.
Специальные условия очистки: определяйте требования к защите с учетом способа очистки и воздействия жидкости.
Для некоторых промышленных условий IP54 может служить исходным ориентиром. Однако его пригодность зависит от фактического воздействия пыли и воды.
Для применения на открытом воздухе, во влажных условиях или при мойке может потребоваться более высокая степень защиты.
Инженерам также следует убедиться, что разъемы, кабельные интерфейсы и места монтажа обеспечивают надлежащую защиту, а не полагаться только на степень защиты корпуса IP.
7. Процесс выбора модуля роботизированного сочленения: от требований применения до проверки окончательной модели
После изучения ключевых технических параметров инженерам следует выстроить систематический процесс выбора, а не подбирать изделие по одной характеристике.
Ниже приведены практические этапы.
Шаг 1: Определите область применения робота.
Определите тип робота, положение сочленения, диапазон движений, полезную нагрузку, частоту работы и условия эксплуатации.
Шаг 2: Рассчитайте динамические требования к сочленению.
Рассчитайте непрерывный и пиковый крутящий момент, выходную скорость, ускорение и инерцию нагрузки с учетом механической конструкции и траекторий движения робота.
Шаг 3: Определите тип передачи и требования к точности.
Выберите подходящую волновую или планетарную передачу с учетом требований к нагрузке, жесткости, люфту, обратной приводимости и динамическим характеристикам.
Шаг 4: Определите конфигурацию обратной связи и силового управления.
Выберите архитектуру с одним или двумя энкодерами в соответствии с требованиями к точности позиционирования и определите, нужен ли датчик крутящего момента на выходной стороне.
Шаг 5: Проверьте механическую совместимость.
Уточните диаметр и длину модуля, размеры полого вала, фланцевые интерфейсы, конфигурацию монтажа, массу и требования к тормозу.
Шаг 6: Проверьте совместимость электрических систем и связи.
Согласуйте напряжение питания, архитектуру привода, протокол связи и режимы управления, чтобы обеспечить совместимость с главной системой управления робота.
Шаг 7: Проверьте тепловые характеристики и долгосрочную надежность.
Проведите испытания под фактической нагрузкой, испытания на повышение температуры, динамические испытания и необходимые проверки долговечности, чтобы подтвердить соответствие выбранного модуля целевым условиям эксплуатации.
Для коллаборативных и гуманоидных роботов, а также высокодинамичных роботизированных манипуляторов перед окончательным выбором модели модуля сочленения рекомендуется провести динамическое моделирование, настройку параметров управления и испытания прототипа.
8. Часто задаваемые вопросы о выборе модулей роботизированных сочленений
В1: Всегда ли лучше выбирать модуль роботизированного сочленения с более высоким номинальным крутящим моментом?
Не обязательно. Модуль сочленения с чрезмерным запасом может увеличить массу и инерцию робота, энергопотребление и общую стоимость производства.
Выбор следует основывать на фактическом профиле нагрузки, непрерывном и пиковом крутящем моменте и необходимом запасе прочности, а не просто на максимальном доступном выходном моменте.
В2: В сочленениях гуманоидных роботов следует использовать волновые или планетарные редукторы?
Выбор зависит от положения сочленения и требований к его работе.
Волновую передачу можно рассматривать для сочленений, которым нужны компактная конструкция и малый люфт передачи. Высокопроизводительная планетарная передача может подойти для сочленений, подверженных значительным динамическим ударам и требующих высокой несущей способности.
При окончательном выборе также следует учитывать плотность крутящего момента, массу, крутильную жесткость и характеристики управления.
В3: Нужны ли датчики крутящего момента во всех модулях роботизированных сочленений?
Нет. Для обычного позиционирования между заданными точками, перемещения материалов по фиксированной траектории и задач без точного силового взаимодействия может быть достаточно оценки крутящего момента по току двигателя.
Для точной сборки, обнаружения столкновений, взаимодействия человека с роботом и податливого силового управления датчик крутящего момента на выходной стороне обеспечивает более непосредственную обратную связь по нагрузке.
В4: Всегда ли модуль сочленения с двумя энкодерами точнее, чем модуль с одним энкодером?
Архитектура с двумя энкодерами позволяет непосредственно определять положение выходного звена и использовать обратную связь для компенсации погрешностей передачи.
Однако фактическая точность позиционирования также зависит от разрешения энкодеров, точности монтажа, характеристик редуктора, механической жесткости и алгоритмов управления.
Само по себе количество энкодеров не определяет итоговую точность позиционирования робота.
В5: Подходят ли модули сочленений со встроенным приводом для гуманоидных роботов лучше?
Конфигурации со встроенным приводом обеспечивают высокую степень интеграции, упрощенную проводку и компактную конструкцию, что делает их привлекательными для гуманоидных роботов с ограниченным пространством.
Однако инженерам следует также учитывать теплоотвод, электромагнитную совместимость и требования к обслуживанию.
Для некоторых сочленений высокой мощности также стоит оценить конфигурации с внешним приводом.
Заключение: эффективный выбор модуля роботизированного сочленения требует баланса характеристик, конструкции и управления
Выбор модуля роботизированного сочлененияне сводится к простому сравнению номинального крутящего момента, передаточного отношения и внешних размеров. Необходимо комплексно оценивать динамические характеристики, точность передачи, архитектуру обратной связи, возможности силового управления, механический монтаж, электрические интерфейсы и долгосрочную надежность, исходя из общих требований к движению робота.
Для коллаборативных и гуманоидных роботов применение двух энкодеров, датчиков крутящего момента на выходной стороне и высокоинтегрированных модулей сочленений может обеспечить более полную аппаратную основу для высокоточного управления положением и податливого силового управления.
Для тяжелых и высокодинамичных роботов следует уделять больше внимания плотности крутящего момента, крутильной жесткости, ударопрочности и тепловому равновесию.
Модули роботизированных сочленений серии TCHL компании HONPINE предназначены для легких роботизированных систем, высокоточного управления движением и задач силового взаимодействия. Благодаря интегрированной передаче, обратной связи по положению и конфигурациям с измерением крутящего момента эта серия предлагает гибкие решения для сочленений с учетом различных требований робототехники.
Оценивая нагрузку, скорость вращения, точность и требования к управлению для каждого сочленения, инженерные команды в области робототехники могут подобрать подходящую конфигурацию модуля для проектирования робота, системной интеграции и надежного управления движением.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
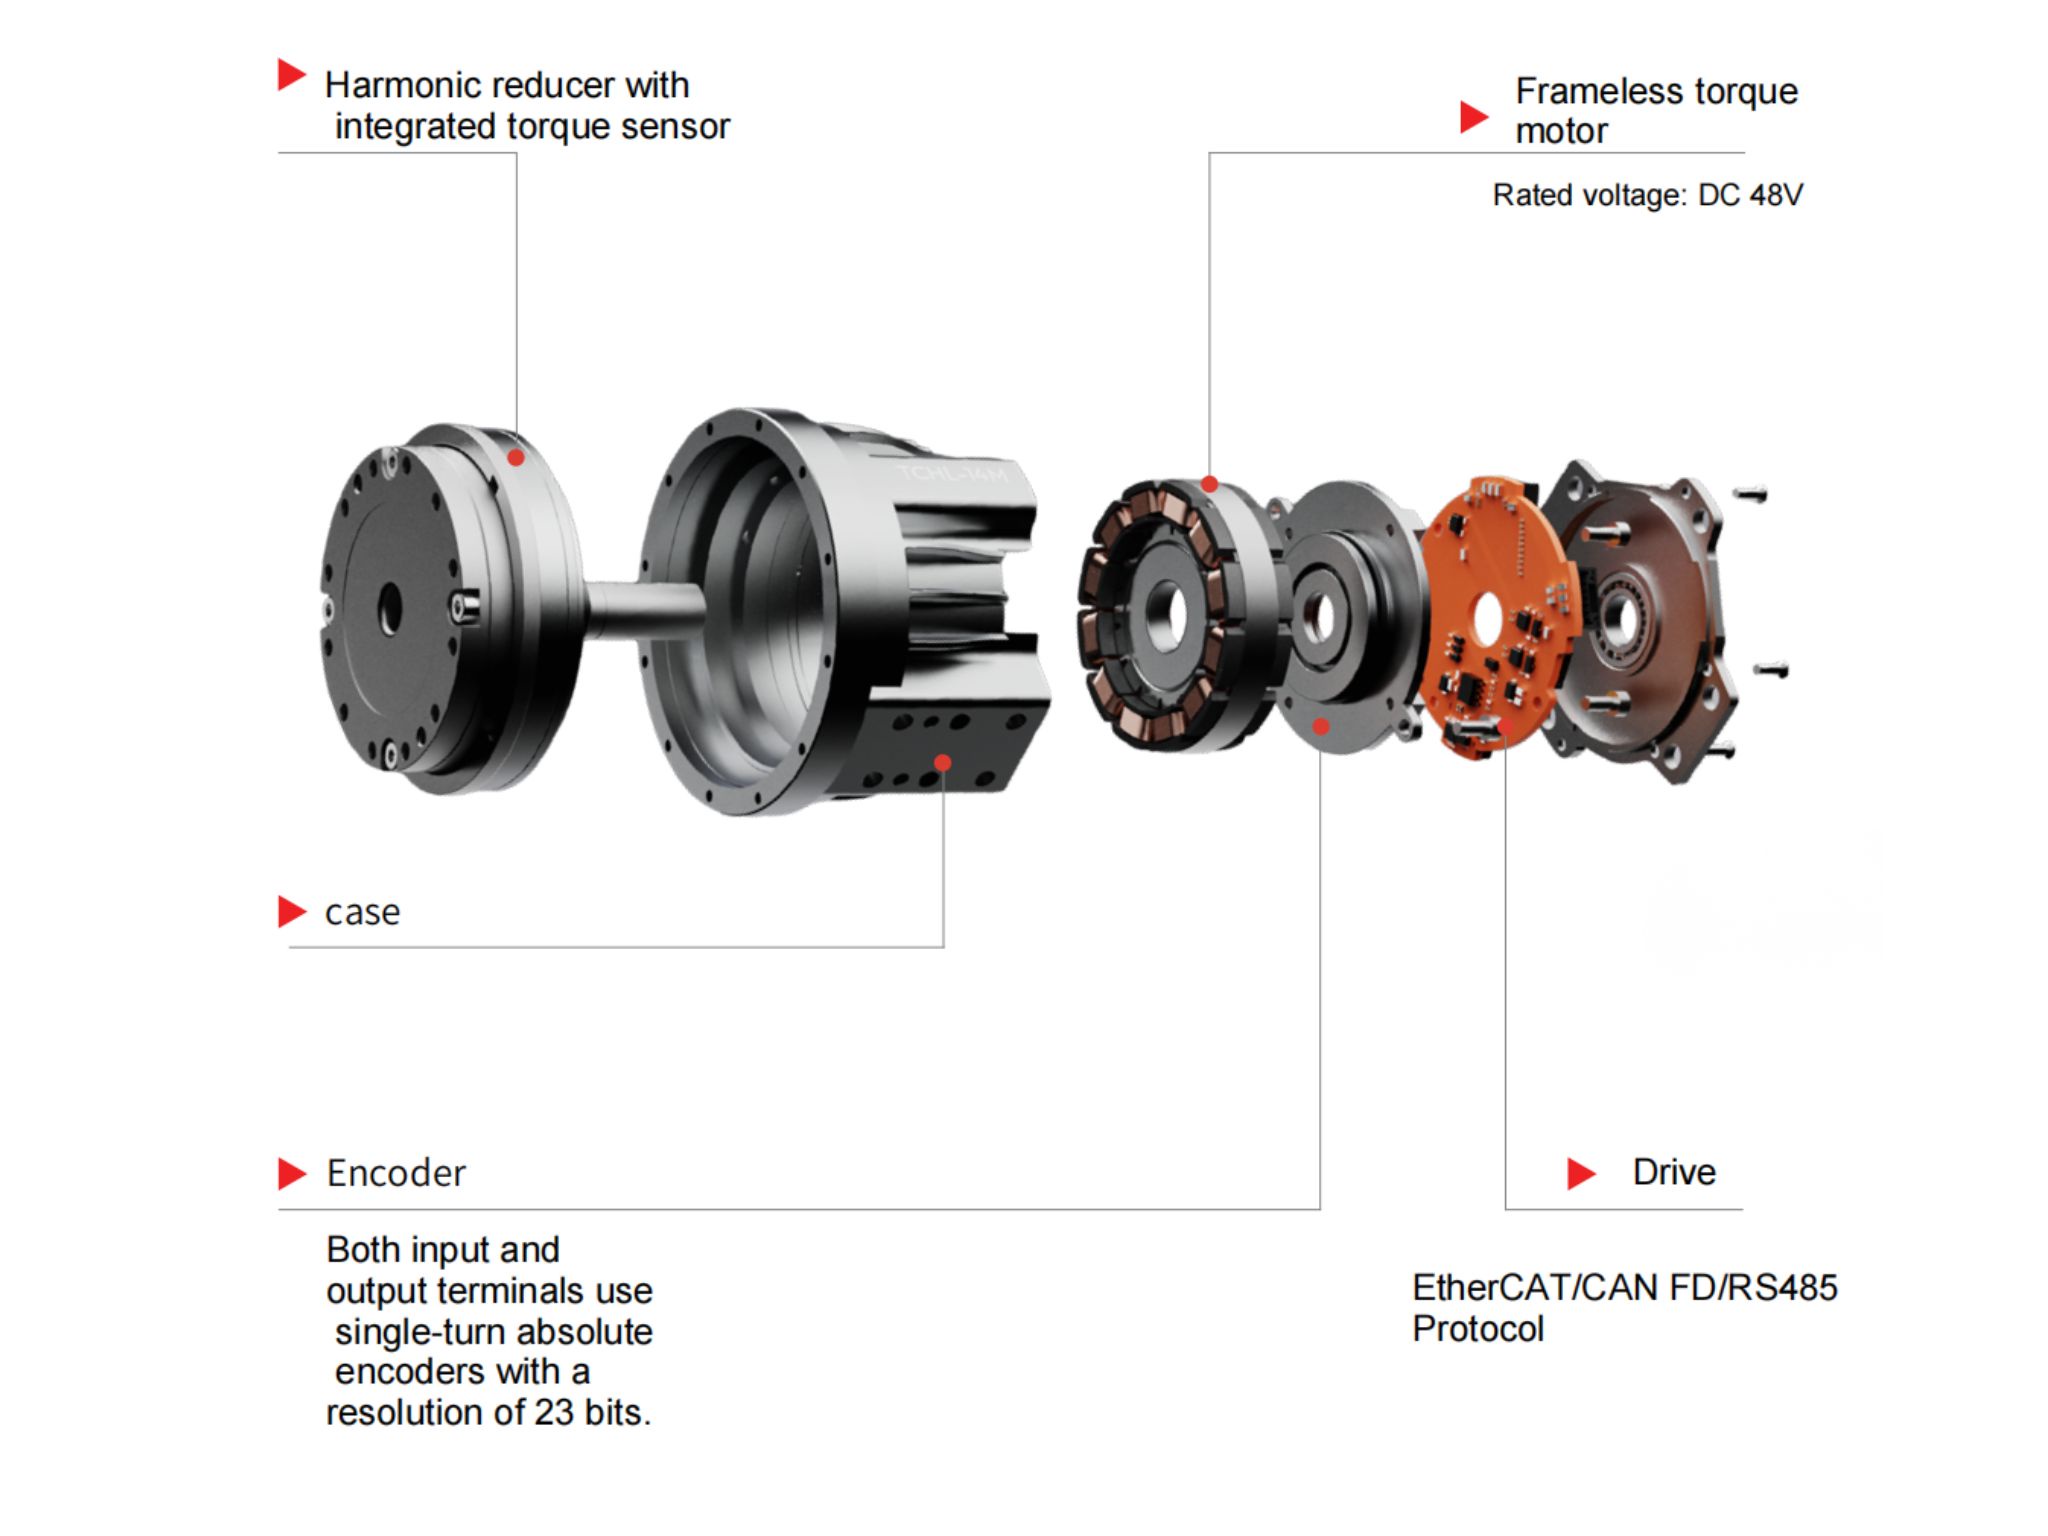
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
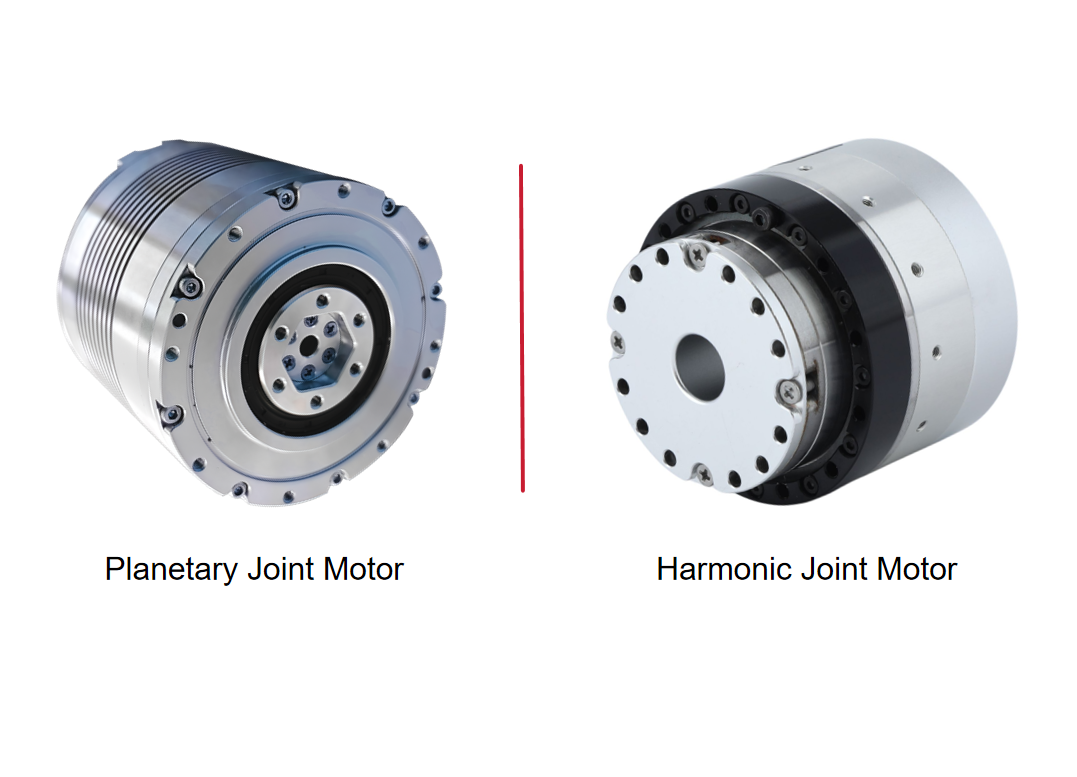
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
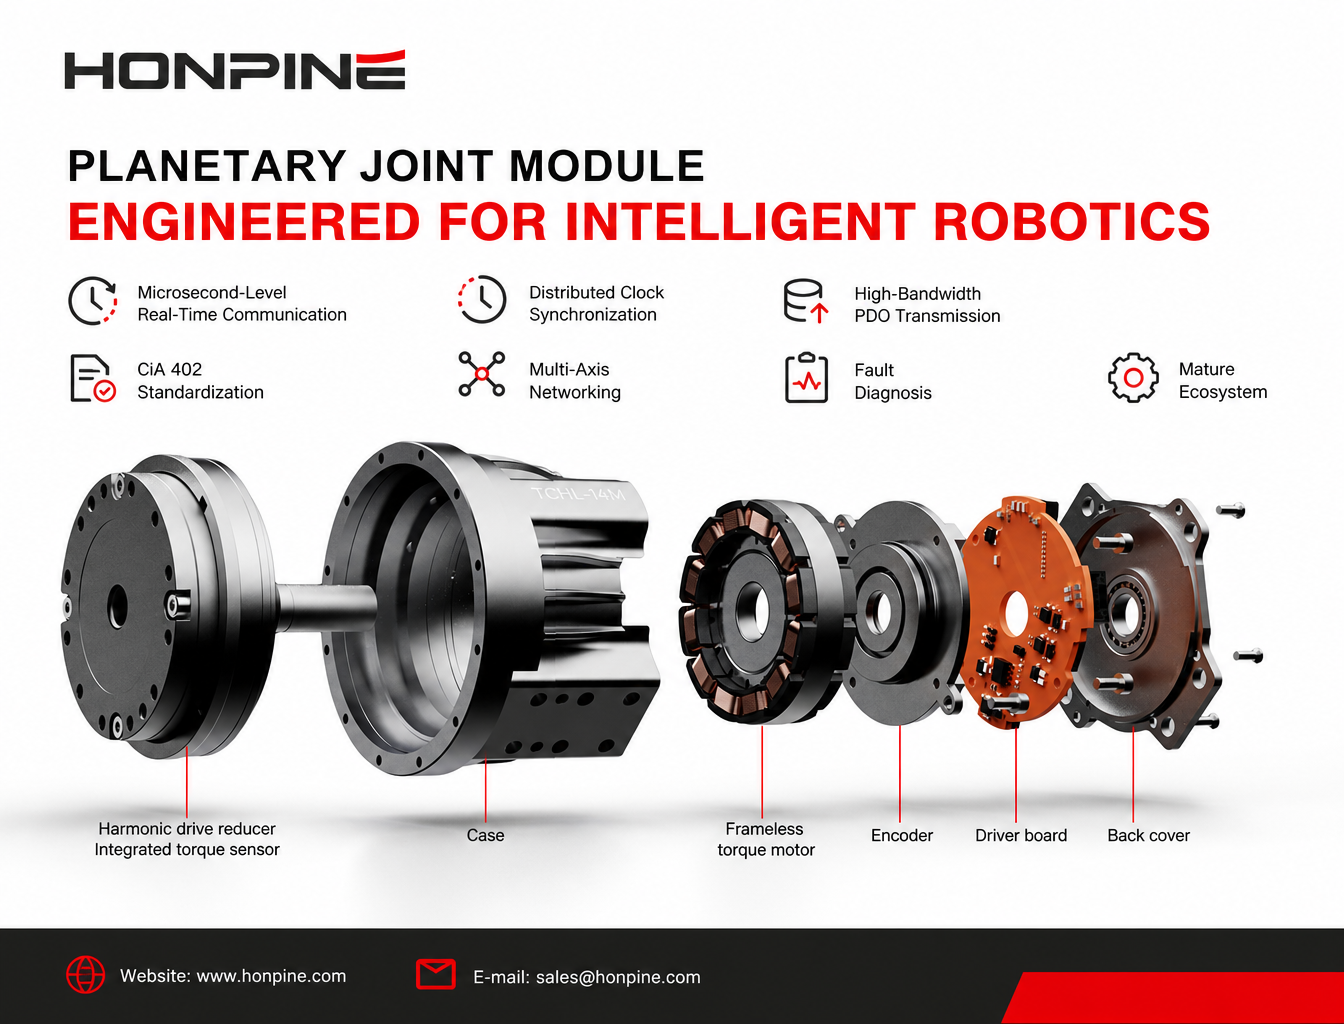
 Почему EtherCAT становится основной коммуникационной шиной для модулей роботизированных суставов?Почему EtherCAT становится основным коммуникационным решением для интеллектуальных модулей роботизированных суставов? В этой статье рассматриваются семь ключевых преимуществ, включая обмен данными в реальном времени с микросекундной точностью, синхронизацию по Distributed Clock, стандартизацию CiA 402, передачу PDO с высокой пропускной способностью, объединение нескольких осей в сеть, диагностику неисправностей и зрелую экосистему разработки. Узнайте, как EtherCAT помогает удовлетворить высокие требования к управлению гуманоидными роботами, коллаборативными роботами и высокоточными автоматизированными системами.
 Руководство по выбору модуля сочленения робота: как выбрать подходящий модуль сочленения с учетом нагрузки, точности, управления усилием и требований к движениюРуководство по выбору модулей роботизированных сочленений для коллаборативных и гуманоидных роботов: крутящий момент, скорость, редукторы, энкодеры, датчики крутящего момента, системы привода и терморегулирование.
 Как выбрать высокоточный поворотный привод для промышленного применения?Выбор подходящего высокоточного поворотного привода требует большего, чем просто проверка номинального крутящего момента. В этом руководстве объясняется, как рассчитать момент нагрузки, выбрать подходящее передаточное отношение и оценить конструктивные исполнения, монтажные фланцы, электромагнитные тормоза, разрешение энкодера и направления вывода кабеля. Узнайте, как серии поворотных приводов HONPINE HAS, HAT, HAM и HPG отвечают различным требованиям промышленного управления движением и высокоточного позиционирования.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему EtherCAT становится основной коммуникационной шиной для модулей роботизированных суставов?Почему EtherCAT становится основным коммуникационным решением для интеллектуальных модулей роботизированных суставов? В этой статье рассматриваются семь ключевых преимуществ, включая обмен данными в реальном времени с микросекундной точностью, синхронизацию по Distributed Clock, стандартизацию CiA 402, передачу PDO с высокой пропускной способностью, объединение нескольких осей в сеть, диагностику неисправностей и зрелую экосистему разработки. Узнайте, как EtherCAT помогает удовлетворить высокие требования к управлению гуманоидными роботами, коллаборативными роботами и высокоточными автоматизированными системами.
 Руководство по выбору модуля сочленения робота: как выбрать подходящий модуль сочленения с учетом нагрузки, точности, управления усилием и требований к движениюРуководство по выбору модулей роботизированных сочленений для коллаборативных и гуманоидных роботов: крутящий момент, скорость, редукторы, энкодеры, датчики крутящего момента, системы привода и терморегулирование.
 Как выбрать высокоточный поворотный привод для промышленного применения?Выбор подходящего высокоточного поворотного привода требует большего, чем просто проверка номинального крутящего момента. В этом руководстве объясняется, как рассчитать момент нагрузки, выбрать подходящее передаточное отношение и оценить конструктивные исполнения, монтажные фланцы, электромагнитные тормоза, разрешение энкодера и направления вывода кабеля. Узнайте, как серии поворотных приводов HONPINE HAS, HAT, HAM и HPG отвечают различным требованиям промышленного управления движением и высокоточного позиционирования.
 Какой модуль роботизированного сочленения выбрать для высокоточного управления гуманоидным роботом?По мере того как гуманоидные роботы переходят от простых задач ходьбы и демонстраций к сложным приложениям в реальных условиях, их модули сочленений должны обеспечивать не только высокий крутящий момент. Точное позиционирование, точное управление крутящим моментом, высокая жесткость конструкции и динамический отклик играют важную роль при выполнении деликатных операций. Какой модуль сочленения выбрать для гуманоидного робота, предназначенного для выполнения высокоточных задач? В этой статье Теодор Ли, технический директор HONPINE, представляет гармонический модуль сочленения HAG и рассказывает о пяти его ключевых особенностях, благодаря которым он подходит для требовательных применений в гуманоидной робототехнике.
 Мотор шарнирного узла с волновым редуктором HONPINE HPJM: позиционный режим и режим скорости — как выбрать подходящий режим управления?Позиционный режим и режим скорости предназначены для разных задач управления движением в робототехнических системах. На примере мотора шарнирного узла с волновым редуктором HONPINE HPJM в этой статье рассматриваются архитектура управления, принципы работы, ключевые различия и сценарии применения этих режимов. Узнайте, как выбрать подходящий режим управления с учетом целей движения, механической нагрузки и требований безопасности системы — от суставов гуманоидных роботов и реабилитационных экзоскелетов до приводных колес мобильных роботов и испытательных систем непрерывного вращения.