Почему EtherCAT становится основной коммуникационной шиной для модулей роботизированных суставов?
Бурное развитие гуманоидных роботов, коллаборативных роботов и высокоточного автоматизированного оборудования способствует развитиюинтегрированных интеллектуальных модулей роботизированных суставовв направлении координации по нескольким осям, высокочастотного управления в реальном времени, гибкого силового взаимодействия и высокоточного отслеживания траектории.
Традиционные коммуникационные шины, такие как RS485 и CANopen, уже не могут в полной мере удовлетворить требования к управлению суставами интеллектуальных роботов следующего поколения по точности синхронизации, пропускной способности, быстродействию и масштабированию по нескольким осям.
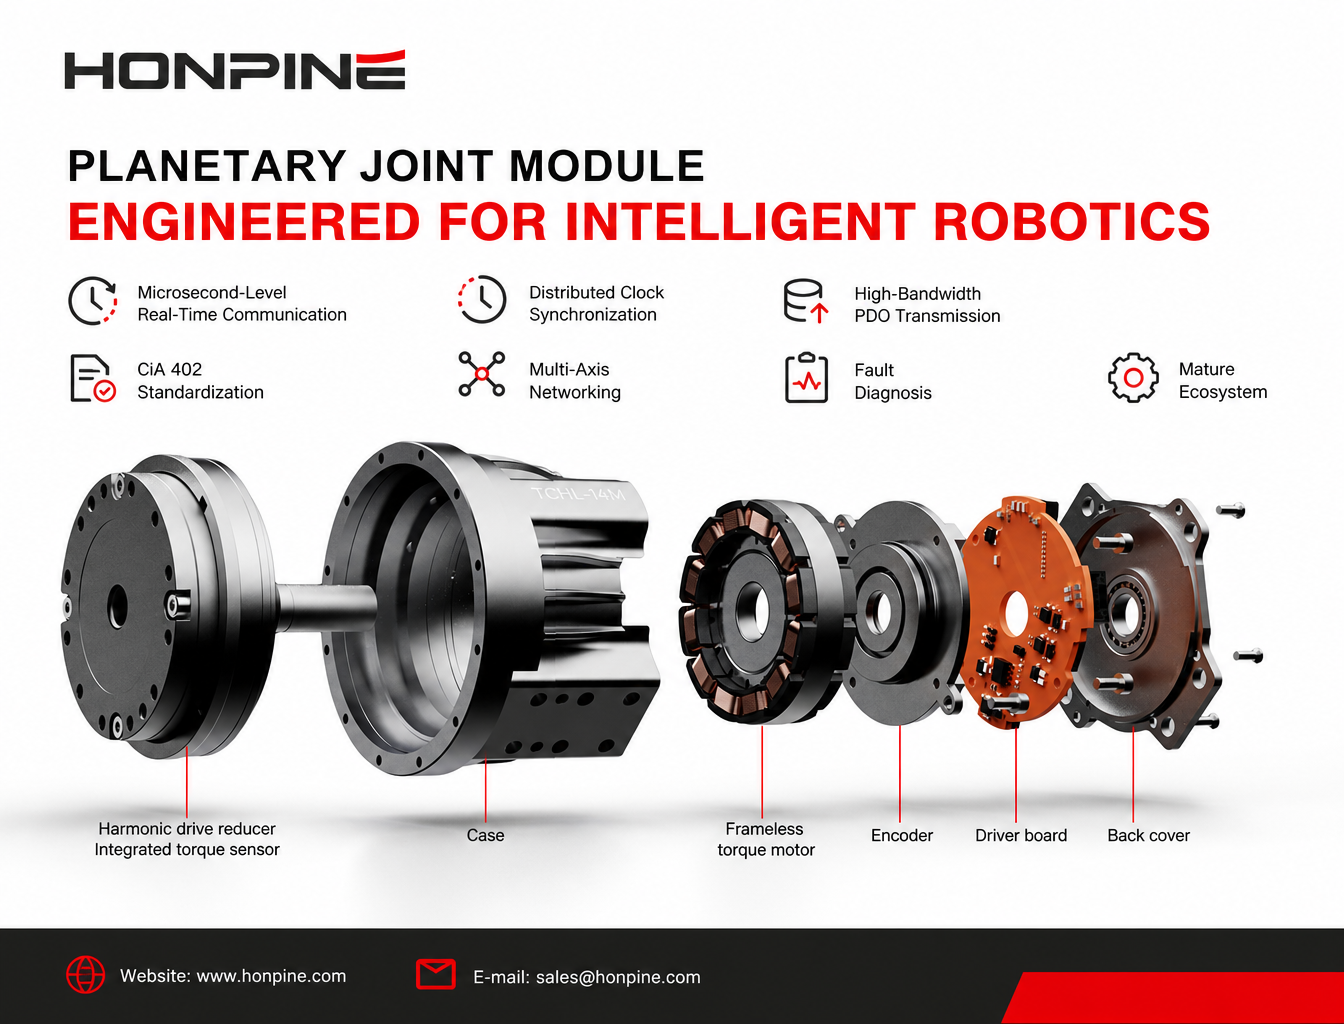
С учетом архитектуры связи, режимов управления, отображения PDO, технологии Distributed Clocks и рекомендаций по устранению неисправностей, описанных в официальном руководствек модулю суставов серии TCHL, EtherCAT стала широко используемым коммуникационным решением для высококлассных модулей роботизированных суставов. Ее широкое распространение обусловлено не просто следованием отраслевым тенденциям, а высокой совместимостью технической архитектуры EtherCAT с передовыми требованиями современных роботов к управлению.
В этой статье рассматриваются ключевые причины широкого применения EtherCAT в интеллектуальных модулях роботизированных суставов на основе технических характеристик, описанных в руководстве серии TCHL.
1. Связь в реальном времени с микросекундной точностью для высокочастотного управления сервоприводами
Контуры обратной связи по положению, скорости, току и крутящему моменту в роботизированных суставах предъявляют чрезвычайно высокие требования к циклам связи и быстродействию в реальном времени.
В руководствек модулю суставов TCHLпрямо указана поддержка нескольких высокоточных режимов управления в реальном времени, включая:
Режим циклической синхронной передачи задания положения (CSP)
Режим циклической синхронной передачи задания скорости (CSV)
Режим циклической синхронной передачи задания крутящего момента (CST)
Для этих режимов управления необходимы чрезвычайно низкая задержка связи и стабильные циклы синхронизации.
В традиционной последовательной связи и RS485 обычно используется механизм опроса, который может приводить к увеличению задержки и джиттера. Хотя CANopen поддерживает синхронную связь, ее цикл обычно составляет миллисекунды и может существенно увеличиваться при подключении дополнительных осей.
В отличие от них, EtherCAT использует аппаратный механизм обработки. Ведомые устройства обрабатывают данные напрямую с помощью аппаратных модулей управления памятью полевой шины (FMMU), без необходимости программной интерпретации каждого сообщения процессором. Такая архитектура обеспечивает циклы связи и джиттер синхронизации на микросекундном уровне.
Согласно параметрам, указанным в руководстве к модулю TCHL, EtherCAT поддерживает стабильные циклы синхронизации длительностью 1 ms, 2 ms и 3 ms. Они подходят для высокочастотного замкнутого управления сервоприводами, измерения крутящего момента и динамического обновления траектории, создавая основу для высокоточного управления движением.
2. Distributed Clocks обеспечивают высокоточную синхронизацию нескольких осей
Роботизированные манипуляторы с несколькими степенями свободы и гуманоидные роботы состоят из множества взаимосвязанных суставов. Обратная связь по положению и скорости, а также данные датчиков крутящего момента от разных суставов должны использовать единую временную шкалу для точного выполнения динамических расчетов, компенсации инерции, обнаружения столкновений и алгоритмов управления усилием.
В руководствек модулю суставов TCHLотдельно описана настройка Distributed Clocks (DC) в EtherCAT — одно из ключевых преимуществ, отличающих эту технологию от традиционных коммуникационных шин.
Принцип синхронизации нескольких суставов с помощью Distributed Clocks в EtherCAT
Механизм DC в EtherCAT обеспечивает единые аппаратные часы для всехмодулей суставовв сети. Благодаря этому выборку данных энкодеров и датчиков крутящего момента, а также обновление команд управления на разных осях можно синхронизировать с высокой точностью, минимизируя временные расхождения между осями на аппаратном уровне.
В отличие от EtherCAT, CANopen и RS485 обычно используют программные широковещательные сигналы синхронизации, а не синхронизацию посредством аппаратных часов. Это может приводить к большему джиттеру синхронизации и временным расхождениям.
При координированном движении нескольких осей такие временные погрешности могут вызывать рассогласование траекторий, колебания при управлении усилием и увеличение динамической ошибки отслеживания.
Для роботизированных систем, в которых требуется согласованное движение нескольких суставов, точная синхронизация необходима для сохранения точности движения и стабильности управления.
3. Стандартизированный протокол CiA 402 повышает совместимость и взаимозаменяемость
Словарь объектов, автомат состояний и определения режимов управления, описанные в руководстве к модулю TCHL, отражают типовую архитектуру связи EtherCAT для роботизированных суставов: CoE (CANopen over EtherCAT), совместимую с профилем устройств управления приводами и движением CiA 402.
CiA 402 — широко распространенный стандарт для промышленных сервоустройств. Он определяет стандартные переходы состояний привода, управляющие слова, слова состояния, режимы работы и объекты данных.
Стандартизированный словарь объектов упрощает интеграцию
В рамках этой архитектуры основные данные управления и обратной связи, включая заданное положение, заданную скорость, заданный крутящий момент, фактическое положение, фактический крутящий момент и коды ошибок, определяются стандартными индексами словаря объектов.
Примеры:
0x6040: управляющее слово
0x607A: заданное положение
0x6071: заданный крутящий момент
0x303A: данные обратной связи датчика крутящего момента
Стандартизированные протоколы связи повышают совместимость и взаимозаменяемость модулей суставов разных производителей. При интеграции различных устройств, смене режимов управления, пусконаладке оборудования или переносе программ разработчикам требуется меньше адаптироваться к проприетарным протоколам связи.
Для производителей модулей суставов разработка продукции на основе существующего стандарта также помогает снизить сложность разработки и затраты на эксперименты. Эта стандартизация — еще один важный фактор распространения модулей суставов на базе EtherCAT.
4. Передача PDO с высокой пропускной способностью поддерживает многомерные данные датчиков
Интегрированные модули суставов нового поколения уже не являются простыми исполнительными устройствами. Это интеллектуальные системы измерения, которые могут включать два энкодера, выходные датчики крутящего момента, мониторинг температуры, обнаружение неисправностей и сбор данных о вибрации.
По сравнению с традиционными сервосистемами интеллектуальным суставам требуется передавать значительно больше данных в реальном времени: положение, скорость, крутящий момент, температуру, коды неисправностей и значения компенсации смещения.
Гибкое отображение RxPDO и TxPDO
Согласно разделу руководства TCHL, посвященному отображению PDO, EtherCAT поддерживает несколько групп настраиваемых отображений RxPDO и TxPDO. Это позволяет контроллеру передавать команды модулю сустава и получать многомерные данные о состоянии в течение одного цикла связи.
В EtherCAT используется физический уровень на базе Ethernet с достаточной пропускной способностью для передачи больших объемов данных в рамках высокочастотных циклов синхронизации. Это помогает избежать перегрузки сети и необходимости снижать частоту дискретизации при одновременной передаче сигналов от нескольких датчиков.
Пропускная способность традиционных коммуникационных шин более ограничена. При обработке множества задач сбора данных может потребоваться снизить частоту дискретизации, что потенциально ухудшает точность управления усилием и скорость динамического отклика.
Поэтому такие шины хуже подходят для сложных приложений с интеллектуальными суставами, оснащенными датчиками крутящего момента и другими интегрированными функциями измерения.
5. Топология «цепочка» упрощает подключение и расширение системы с несколькими осями
Гуманоидные роботы и шестиосевые роботизированные манипуляторы обычно содержат от 6 до 16 модулей суставов. Внутреннее пространство таких устройств ограничено, что усложняет прокладку кабелей и интеграцию системы.
EtherCAT поддерживает топологию «цепочка», позволяющую последовательно подключать несколько модулей суставов через сетевые интерфейсы. Это упрощает прокладку сетевых кабелей и сокращает необходимость в отдельных линиях связи от каждого сустава к контроллеру.
Гибкое подключение IN/OUT для интеграции в роботизированные системы
Интерфейсы EtherCAT IN/OUT и последовательное подключение по топологии «цепочка» позволяют устанавливать модули в несколько уровней и прокладывать кабели через полые конструкции.
Это особенно удобно для компактной механической конструкции роботизированных суставов, где пространство для прокладки кабелей ограничено.
По сравнению с ограничениями по количеству узлов и расширению сетей CANopen, а также низкой эффективностью опроса в сетях RS485, EtherCAT обеспечивает широкие возможности масштабирования по нескольким осям. Добавление осей не обязательно приводит к существенному увеличению цикла связи, поэтому EtherCAT хорошо подходит для координированного управления несколькими роботизированными суставами.
6. Комплексная диагностика неисправностей повышает надежность системы и упрощает техническое обслуживание
Рекомендации по устранению неисправностей EtherCAT и система аварийных сигналов, описанные в руководстве к модулю TCHL, демонстрируют широкие возможности шины по управлению состояниями и диагностике неисправностей.
EtherCAT определяет четыре основных состояния связи:
Init: инициализация
Pre-Operational: предварительный рабочий режим
Safe-Operational: безопасный рабочий режим
Operational: рабочий режим
Эти состояния помогают разработчикам выявлять проблемы связи, связанные с инициализацией устройства, отображением PDO, синхронизацией, отключением сети и потерей кадров.
Система также может в реальном времени сообщать о таких неисправностях, как ошибки слежения, отклонения синхронизации и нарушения приема PDO.
Это позволяет разработчикам быстрее выявлять и устранять проблемы связи, сокращая время пусконаладки и сложность послепродажного обслуживания. Благодаря широким возможностям диагностики EtherCAT хорошо подходит для систем промышленной автоматизации и роботизированного оборудования, рассчитанного на длительную стабильную работу.
7. Развитая экосистема EtherCAT снижает затраты на разработку и интеграцию
EtherCAT сформировала развитую экосистему, охватывающую широкий спектр промышленных приложений. Доступно несколько распространенных решений для ведущих контроллеров, включая Beckhoff TwinCAT, SOEM, IgH и платформы на базе Linux реального времени.
Эти решения поддерживают различные аппаратные платформы, включая PLC, промышленные ПК и встраиваемые контроллеры.
Кроме того, существуют профессиональные инструменты для пусконаладки, захвата пакетов и настройки параметров. Разработчики могут отслеживать циклы синхронизации, смещения DC, данные PDO и состояния шины, что упрощает разработку системы и устранение неисправностей.
Для производителей оборудования EtherCAT обеспечивает высокий уровень стандартизации, широкую переносимость решений и доступ к большому кадровому резерву. По сравнению с проприетарными коммуникационными шинами EtherCAT помогает снизить затраты на разработку, пусконаладку, обучение и замену оборудования, поэтому она лучше подходит для крупносерийного производства и коммерческого внедрения.
Заключение: почему EtherCAT становится основным решением для связи с роботизированными суставами
Широкое распространение EtherCAT обусловлено прежде всего тем, что традиционные низкоскоростные коммуникационные шины не могут в полной мере удовлетворить передовые требования к управлениюинтеллектуальными роботизированными суставами.
Благодаря аппаратной связи в реальном времени с микросекундной точностью, высокоточной синхронизации Distributed Clocks, стандартизированным сервопротоколам CiA 402, передаче данных PDO с высокой пропускной способностью, упрощенной организации сети с несколькими осями и комплексной диагностике неисправностей EtherCAT хорошо подходит для интегрированных модулей суставов нового поколения с измерением крутящего момента, координацией нескольких осей, гибким управлением усилием и высокоточным отслеживанием траектории.
По мере развития гуманоидных роботов, коллаборативных роботов и высококлассного автоматизированного оборудования EtherCAT становится одним из ведущих коммуникационных решений для модулей роботизированных суставов.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему EtherCAT становится основной коммуникационной шиной для модулей роботизированных суставов?Почему EtherCAT становится основным коммуникационным решением для интеллектуальных модулей роботизированных суставов? В этой статье рассматриваются семь ключевых преимуществ, включая обмен данными в реальном времени с микросекундной точностью, синхронизацию по Distributed Clock, стандартизацию CiA 402, передачу PDO с высокой пропускной способностью, объединение нескольких осей в сеть, диагностику неисправностей и зрелую экосистему разработки. Узнайте, как EtherCAT помогает удовлетворить высокие требования к управлению гуманоидными роботами, коллаборативными роботами и высокоточными автоматизированными системами.
 Руководство по выбору модуля сочленения робота: как выбрать подходящий модуль сочленения с учетом нагрузки, точности, управления усилием и требований к движениюРуководство по выбору модулей роботизированных сочленений для коллаборативных и гуманоидных роботов: крутящий момент, скорость, редукторы, энкодеры, датчики крутящего момента, системы привода и терморегулирование.
 Как выбрать высокоточный поворотный привод для промышленного применения?Выбор подходящего высокоточного поворотного привода требует большего, чем просто проверка номинального крутящего момента. В этом руководстве объясняется, как рассчитать момент нагрузки, выбрать подходящее передаточное отношение и оценить конструктивные исполнения, монтажные фланцы, электромагнитные тормоза, разрешение энкодера и направления вывода кабеля. Узнайте, как серии поворотных приводов HONPINE HAS, HAT, HAM и HPG отвечают различным требованиям промышленного управления движением и высокоточного позиционирования.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему EtherCAT становится основной коммуникационной шиной для модулей роботизированных суставов?Почему EtherCAT становится основным коммуникационным решением для интеллектуальных модулей роботизированных суставов? В этой статье рассматриваются семь ключевых преимуществ, включая обмен данными в реальном времени с микросекундной точностью, синхронизацию по Distributed Clock, стандартизацию CiA 402, передачу PDO с высокой пропускной способностью, объединение нескольких осей в сеть, диагностику неисправностей и зрелую экосистему разработки. Узнайте, как EtherCAT помогает удовлетворить высокие требования к управлению гуманоидными роботами, коллаборативными роботами и высокоточными автоматизированными системами.
 Руководство по выбору модуля сочленения робота: как выбрать подходящий модуль сочленения с учетом нагрузки, точности, управления усилием и требований к движениюРуководство по выбору модулей роботизированных сочленений для коллаборативных и гуманоидных роботов: крутящий момент, скорость, редукторы, энкодеры, датчики крутящего момента, системы привода и терморегулирование.
 Как выбрать высокоточный поворотный привод для промышленного применения?Выбор подходящего высокоточного поворотного привода требует большего, чем просто проверка номинального крутящего момента. В этом руководстве объясняется, как рассчитать момент нагрузки, выбрать подходящее передаточное отношение и оценить конструктивные исполнения, монтажные фланцы, электромагнитные тормоза, разрешение энкодера и направления вывода кабеля. Узнайте, как серии поворотных приводов HONPINE HAS, HAT, HAM и HPG отвечают различным требованиям промышленного управления движением и высокоточного позиционирования.
 Какой модуль роботизированного сочленения выбрать для высокоточного управления гуманоидным роботом?По мере того как гуманоидные роботы переходят от простых задач ходьбы и демонстраций к сложным приложениям в реальных условиях, их модули сочленений должны обеспечивать не только высокий крутящий момент. Точное позиционирование, точное управление крутящим моментом, высокая жесткость конструкции и динамический отклик играют важную роль при выполнении деликатных операций. Какой модуль сочленения выбрать для гуманоидного робота, предназначенного для выполнения высокоточных задач? В этой статье Теодор Ли, технический директор HONPINE, представляет гармонический модуль сочленения HAG и рассказывает о пяти его ключевых особенностях, благодаря которым он подходит для требовательных применений в гуманоидной робототехнике.
 Мотор шарнирного узла с волновым редуктором HONPINE HPJM: позиционный режим и режим скорости — как выбрать подходящий режим управления?Позиционный режим и режим скорости предназначены для разных задач управления движением в робототехнических системах. На примере мотора шарнирного узла с волновым редуктором HONPINE HPJM в этой статье рассматриваются архитектура управления, принципы работы, ключевые различия и сценарии применения этих режимов. Узнайте, как выбрать подходящий режим управления с учетом целей движения, механической нагрузки и требований безопасности системы — от суставов гуманоидных роботов и реабилитационных экзоскелетов до приводных колес мобильных роботов и испытательных систем непрерывного вращения.