






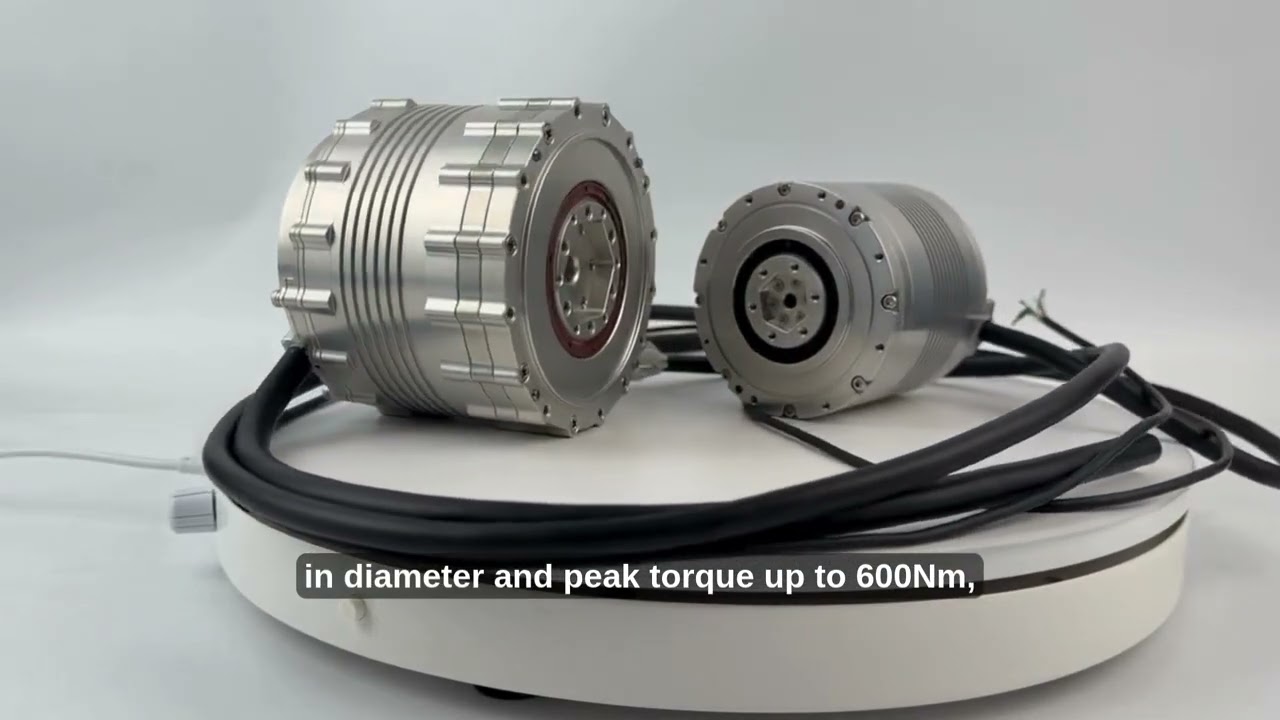
Высокоскоростной планетарный суставной модуль с ударопрочной конструкцией, компактный и лёгкий


● Введение
Благодаря таким ключевым преимуществам, как высокая скорость, ударопрочность, компактность и малый вес, стандартный планетарный шарнирный модуль стал предпочтительным решением для приводов с высокой нагрузкой в гуманоидных роботах, специализированных роботах, логистических AGV и системах промышленной автоматизации. Он способствует повышению производительности роботов и расширению сфер их применения.
Применение
● Высокая плотность крутящего момента и мощность
Многоступенчатая планетарная редукторная конструкция: благодаря сочетанию нескольких ступеней шестерен плотность крутящего момента может превышать 20 Н·м/кг. Подходит для приводов с высокой нагрузкой, например в тазобедренных и коленных узлах роботов.
Пиковый крутящий момент: обеспечивает более высокий пиковый крутящий момент, удовлетворяя потребность в мгновенной мощности при динамических движениях.
● Ударопрочность и высокая надежность
Преимущества планетарной передачи: зацепление шестерен распределяет ударную нагрузку, позволяя выдерживать тяжелые условия эксплуатации, такие как аварийные остановки и высокочастотные изменения нагрузки. Подходит для динамичных сценариев, например ходьбы и прыжков двуногих роботов.
Контролируемость серийного производства: технология планетарного редуктора хорошо отработана, отличается высокой стабильностью характеристик и надежностью при серийном выпуске и подходит для крупномасштабного применения.
● Компактная конструкция и малый вес
Высокая степень интеграции: вложенная конструкция планетарного редуктора, безрамного двигателя, энкодера и других компонентов уменьшает объем на 30% по сравнению с традиционными решениями.
Легкие материалы: применение высокопрочных сплавов и компактной компоновки отвечает строгим требованиям гуманоидных роботов к снижению массы и высокой энергоэффективности.
● Высокая точность и низкое энергопотребление
Низкий момент зубцовых пульсаций и замкнутый контур с двумя энкодерами: уменьшают пульсации крутящего момента. В сочетании с двумя абсолютными энкодерами (на стороне двигателя и на выходе) обеспечивают повторяемость позиционирования ±0,05°.
Оптимизация КПД передачи: КПД планетарного редуктора превышает 80%.
● Согласованное управление несколькими осями
Поддерживает протокол шины CAN для обеспечения согласованного движения роботов с несколькими степенями свободы.
● Экономичность и простота обслуживания
Конструкция, не требующая обслуживания: надежная конструкция планетарного редуктора не нуждается в регулярной смазке, что снижает долгосрочные эксплуатационные расходы.
Модульные интерфейсы: стандартизированная конструкция упрощает быструю замену и модернизацию, сокращая циклы разработки роботов.
Особенности
● Силовой блок
Безрамный двигатель с высоким крутящим моментом: обеспечивает компактный источник питания, подходящий для систем с высокими требованиями к динамическому отклику.
Двухступенчатый планетарный редуктор: благодаря вложенной конструкции зубчатой передачи оптимизирует использование пространства и повышает эффективность передачи крутящего момента.
● Измерение и управление
Два абсолютных энкодера (на стороне двигателя и на выходе): поддерживают полностью замкнутый контур управления и повышают точность позиционирования.
Фрикционный тормоз: обеспечивает безопасность аварийной остановки и устойчивый запуск с нулевой скорости.
● Коммуникационный модуль
Поддерживает протокол шины CAN и совместим с согласованным управлением несколькими осями.
Характеристики
Лист 1
- planetary joint module
- planetary reducer
- frameless torque motor
- robot joint motor
- robot joint module
- joint motor
- joint module
- Мотор для собаки-робота
- двигатель с планетарным шарниром
- Двигатель гуманоидного робота
- planetary gear
- torque motor
- humanoid robot
- precision
- planetary
- integrated joint module
- 90
- бескорпусный двигатель