








Руководство по подбору гармонических приводов для NEMA 17 и NEMA 23: сочетание шаговых двигателей с гармоническими редукторами
Шаговый двигатель NEMA 17, соединённый сволновым редуктором с передаточным отношением 100:1, — одно из самых распространённых сочетаний в настольной робототехнике, лабораторной автоматизации и системах поворотного позиционирования. Однако именно это сочетание часто выбирают неправильно: сначала проверяют не те параметры, от которых зависит его работоспособность.
Кратко:
1. Это сочетание популярно, потому что устройства компенсируют слабые стороны друг друга. Шаговый двигатель обеспечивает недорогое и простое позиционирование без обратной связи; волновой редуктор преобразует его работу, обеспечивая высокий крутящий момент, разрешение на уровне угловых секунд и практически нулевой люфт.
2. Необходимо согласовать восемь параметров, но результат определяют три: монтажный интерфейс, пусковой момент холостого хода со стороны входа и пределы перегрузки. Чаще всего упускают пусковой момент со стороны входа. Именно поэтому небольшой шаговый двигатель не может провернуть крупный волновой редуктор. Передаточное отношение здесь ни при чём.
3. Главная опасность — отказ без предупреждения. Разомкнутый шаговый двигатель пропускает шаги, не сообщая об ошибке, аволновой редуктор, превысивший допустимый мгновенный крутящий момент, перескакивает по зубьям и получает необратимые повреждения зубчатых поверхностей. В результате неисправность может возникнуть без какого-либо сигнала. Поэтому необходимо либо замкнуть контур управления, либо заложить достаточный запас прочности.
Почему шаговые двигатели так часто используют с волновыми редукторами?
Три недостатка, которые устраняет волновой редуктор
Три коммерческие причины, по которым OEM-производители выбирают это сочетание
Оптимальная структура затрат. Шаговый двигатель с драйвером импульсного управления по интерфейсу «импульс/направление» обходится значительно дешевле, чем серводвигатель, энкодер и сервопривод. Волновой редуктор — самая дорогая отдельная позиция, но общая стоимость всё равно намного ниже, чем у решения на базе сервопривода и волнового редуктора. При высоких требованиях к точности и невысоких требованиях к динамическим характеристикам это наиболее выгодное сочетание из доступных.
Настройка не требуется. Для интерфейса «импульс/направление» не нужны настройка PID-регулятора и подключение энкодера. В случае OEM-оборудования, лабораторных приборов и продукции мелкими сериями это значительно сокращает время разработки и требования к квалификации персонала.
Зрелая, не привязанная к одному поставщику цепочка поставок. Типоразмеры рам NEMA — глобальный стандартизованный товар с несколькими поставщиками и простой взаимозаменяемостью; волновые редукторы также являются серийной продукцией. Такое сочетание проще всего закупать у альтернативных поставщиков и использовать для дальнейшей разработки.
Что на самом деле означает «NEMA» для монтажного интерфейса
NEMA — это Национальная ассоциация производителей электрооборудования (National Electrical Manufacturers Association). В системах управления движением выражение «двигатель NEMA» почти всегда означает шаговый двигатель стандартного типоразмера рамы NEMA: номер рамы соответствует ширине фланца в дюймах. Поскольку размеры фланца, расстояние между крепёжными отверстиями и диаметр вала стандартизованы, двигатели разных производителей взаимозаменяемы. Именно поэтому при подборе начинают с типоразмера рамы, а не с марки двигателя.
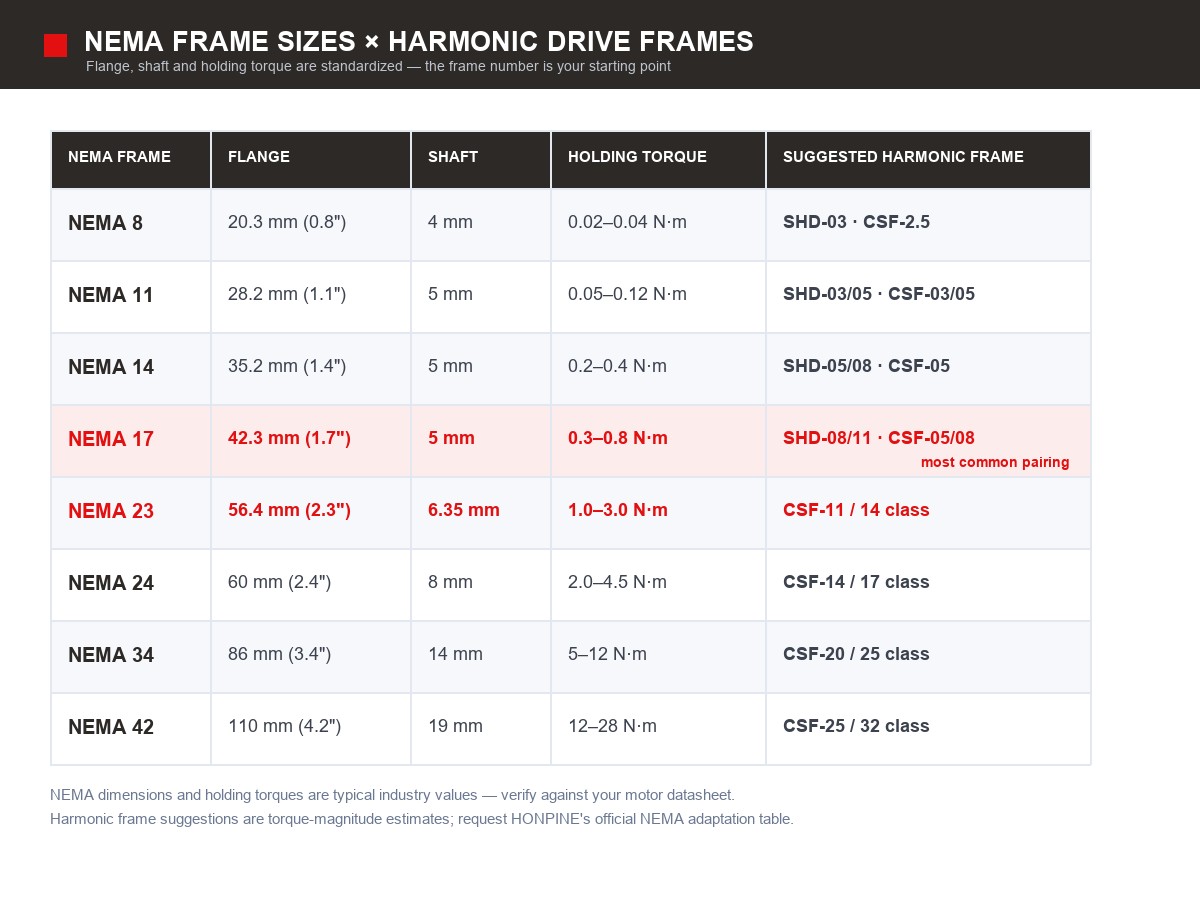
Типоразмеры рам NEMA и совместимые с ними рамы волновых редукторов
Размеры NEMA и удерживающие моменты — типичные для отрасли значения, которые различаются у разных производителей. При проектировании всегда руководствуйтесь технической документацией конкретного используемого двигателя. Приведённые выше рекомендации по рамам волновых редукторов основаны на величине крутящего момента и являются расчётными оценками; HONPINE предоставляет официальную таблицу совместимости по типоразмерам рам по запросу.
Фланец, вал и тип входа: почему важен прямой монтаж двигателя
Интерфейс состоит из трёх элементов. Если на этом этапе допущена ошибка, все последующие расчёты теряют смысл:
1. Фланец. Номер рамы NEMA определяет размер фланца, расположение крепёжных отверстий и диаметр центрирующего выступа.
2. Тип входа. Волновые редукторы выпускаются с входом под вал и с входом для прямого монтажа двигателя. Вариант для прямого монтажа (полый входной вал и зажимное кольцо) обеспечивает минимальную осевую длину и не требует муфты; для варианта с входом под вал нужна отдельная муфта.
3. Посадка вала. Необходимо согласовать диаметр вала двигателя с допуском входного отверстия волнового редуктора (обычно h7/H7), а также выбрать шпонку или способ зажима.
В обозначениях миниатюрных волновых редукторов HONPINE код входа/выхода указывает тип соединения. Например, в модели CSF-05-XXX-2XH-A код 2XH означает прямое соединение с двигателем, а 1U — вход под вал; буква A в обозначении выходной части означает фланцевый выход, а B / C / D / E / U указывают на вал или другие варианты выхода. При подборе к двигателю NEMA сначала выбирайте вариант входа 2XH — он исключает необходимость и в муфте, и в переходном фланце.
Восемь проверок совместимости по порядку
1. Совместимость интерфейсов
Начните с этой проверки. Сверьте с чертежом конкретного двигателя все пять параметров: размер фланца, расположение крепёжных отверстий, тип входа, посадку вала и способ зажима.
2. Выбор передаточного отношения: ограничения с двух сторон
Передаточное отношение одновременно ограничено двумя требованиями:
Частота вращения на выходе: требуемое передаточное отношение ≥ рабочая частота вращения двигателя ÷ целевая частота вращения на выходе
Крутящий момент на выходе: требуемое передаточное отношение ≥ требуемый крутящий момент на выходе ÷ (крутящий момент двигателя на целевой частоте вращения × КПД)
Стандартные значения передаточного отношения волновых редукторов: 30 / 50 / 80 / 100 / 120 / 160. Выберите большее из двух расчётных значений и округлите его вверх до ближайшего стандартного значения. Учитывайте КПД: у редукторов чашечного типа (CSF) он составляет примерно 70–85%, у редукторов шляпного типа (SHD) — несколько ниже; с увеличением передаточного отношения КПД снижается. Не используйте в расчётах 100%.
3. Четырёхуровневая проверка выходного крутящего момента
У волнового редуктора не один предел крутящего момента, а четыре; необходимо учитывать каждый из них.
Учитывайте также внутренние соотношения параметров: в мини-серии отношение максимального мгновенного момента к номинальному составляет примерно 2,2–3,1×, а пикового момента при пуске/остановке к номинальному — примерно 1,9–2,2×. Не применяйте общее отраслевое правило «допускается превышение пикового момента в 3–5 раз» — используйте значения из технической документации конкретной модели.
4. Пусковой момент холостого хода со стороны входа (проверка, которую чаще всего пропускают)
Вал двигателя должен преодолеть момент сопротивления при пуске волнового редуктора без нагрузки со стороны входа. Этот параметр задан на входе, поэтому его напрямую сравнивают с крутящим моментом двигателя; умножать его на передаточное отношение не нужно.
Почему этот параметр определяющий: чем крупнее рама волнового редуктора, тем выше его пусковой момент холостого хода со стороны входа. Если он приближается к доступному крутящему моменту двигателя или превышает его, двигатель либо не сможет провернуть редуктор, либо будет работать с сильным перегревом. Это никак не зависит от передаточного отношения и выходного крутящего момента. Именно поэтому небольшой шаговый двигатель может приводить в движение только небольшую раму волнового редуктора; этот фактор лежит в основе многих ошибок при подборе.
Варианты с нулевым люфтом (предварительным натягом) имеют момент сопротивления в 2–4 раза выше, чем стандартные версии. Если требуется близкий к нулю люфт, заложите дополнительный запас крутящего момента двигателя.
Важное замечание о термине: в общедоступных источниках встречаются два противоречащих друг другу определения этого параметра. Согласно одному, момент сопротивления напрямую сравнивают как значение со стороны входа; согласно другому, перед сравнением его умножают на передаточное отношение. Эти подходы приводят к выводам, различающимся на порядок. До применения параметра необходимо уточнить определение в технической документации производителя: важно, где выполняется измерение — со стороны входа или выхода. Не используйте формулы, приводимые в сторонних источниках.
5. Рабочая точка двигателя: используйте кривую «скорость–крутящий момент», а не удерживающий момент
Удерживающий момент — статический параметр; для подбора нужно использовать крутящий момент на целевой частоте вращения, определяемый по кривой «скорость–крутящий момент». Общепринятая инженерная практика:
Непрерывная рабочая точка ≤ 70% крутящего момента, доступного на этой частоте вращения
Переходная пиковая точка ≤ 85% крутящего момента, доступного на этой частоте вращения
Неочевидный нюанс: двигатель с удлинённым корпусом и малой рамой (например, NEMA 17 длиной 60 мм) может иметь удерживающий момент 0,8 N·m, однако из-за большей инерции ротора и индуктивности его крутящий момент при 400 rpm может оказаться заметно ниже, чем у NEMA 23 со стандартным корпусом. Вы экономите место под фланец, но теряете в динамических характеристиках.
6. Приведённая инерция и предотвращение резонанса
Инерция нагрузки, приведённая к валу двигателя, рассчитывается по формуле J_reflected = J_load ÷ i², где i — передаточное отношение. Для шаговых систем без обратной связи строгого согласования инерций обычно не требуется, однако необходимо избегать резонанса: при большом числе микрошагов и высоком передаточном отношении собственная частота системы может попасть в диапазон частот управления. Это приводит к пропуску шагов и слышимому вою. Решения: избегать резонансного диапазона, добавить демпфирование или инерционный диск либо перейти на шаговый двигатель с замкнутым контуром управления.
7. Разрешение и повторяемость нужно рассчитывать отдельно
Разрешение (теоретическое) = угол шага ÷ передаточное отношение ÷ настройка микрошагов
Повторяемость (параметр, который можно гарантировать) = люфт + собственная погрешность позиционирования шагового двигателя + гистерезис, в совокупности
Разрешение — не то же самое, что точность. Даже при очень большом числе микрошагов фактическая погрешность позиционирования разомкнутого шагового двигателя остаётся на уровне примерно ±5% полного шага; её ограничивают вариации момента зубцовых зацеплений и магнитная нелинейность.
8. Ресурс и нагрев
Усталостный ресурс гибкого колеса определяет общий предельный срок службы волнового редуктора и зависит от спектра нагрузки. Кратковременная перегрузка выше пикового значения может вызвать образование усталостных трещин у основания зубьев и привести к отказу в течение нескольких сотен часов.
Не превышайте допустимую частоту вращения входного подшипника генератора волн. Для мини-серии: SHD-03/05 допускают 10,000 rpm, SHD-08/11 — 8,500 rpm; допустимая средняя частота вращения ещё ниже — 3,500–6,500 rpm.
Смазка — вторая по частоте причина отказов. Тепло от непрерывной работы шагового двигателя проходит через фланец и значительно сокращает срок службы смазки.
При работе на полном токе температура шагового двигателя может повыситься на 80 K; тепловой отказ обычно проявляется лишь через 20–40 минут работы, поэтому короткое испытание на стенде его не выявит.
Пример расчёта: NEMA 17 с волновым редуктором 100:1
Двигатель с 200 шагами на оборот (угол шага 1,8°) приводит в движение волновой редуктор с передаточным отношением 100:1:
Главный вывод из этой таблицы: выполнить требования к разрешению несложно; успех определяет повторяемость. Если теоретическое разрешение уже достигло 4 угловых секунд, а люфт редуктора составляет 20 угловых секунд, увеличение числа микрошагов не даст реального результата. Инвестиции следует направить на редуктор с меньшим люфтом, а не на более высокую настройку микрошагов.
Главная слабая сторона: отказ без предупреждения
Два режима отказа, которые не сигнализируют о себе
1. Пропуск шагов в разомкнутой системе. При перегрузке, чрезмерном ускорении или резонансе шаговый двигатель пропускает шаги — информация о положении теряется без обратной связи, хотя система по-прежнему считает, что механизм находится в нужном положении.
2. Проскакивание зубьев волнового редуктора. Когда выходной крутящий момент превышает допустимое мгновенное значение, гибкое колесо перескакивает по зубьям, необратимо повреждая их поверхности. Позднее это проявляется аномальным шумом и ухудшением точности.
В совокупности эти факторы приводят к неисправности без какого-либо сигнала; обычно о ней узнают только после того, как изделие или заготовка оказываются испорчены.
Три инженерных правила
Используйте шаговый двигатель с замкнутым контуром управления (с энкодером). Это самый прямой способ исключить отказы без предупреждения, а дополнительные затраты намного ниже стоимости даже одной аварии целой партии.
Заложите механический коэффициент запаса ≥1.5–2 относительно максимального ударного крутящего момента, сравнивая его с максимально допустимым мгновенным моментом.
Тщательно рассчитайте наихудший режим, учитывая момент ускорения, внешние нагрузки, внецентренную нагрузку и монтажные напряжения, а не только установившийся режим.
Где на практике используют это сочетание
Миниатюрные волновые редукторы HONPINE для двигателей NEMA
Миниатюрные волновые редукторы HONPINE выпускаются в двух исполнениях:SHD = шляпный тип и CSF = чашечный тип. Люфт обоих типов составляет 20 угловых секунд — это лучше, чем у большинства волновых редукторов «стандартного промышленного класса» (3–6 угловых минут). При использовании с двигателями NEMA это главное преимущество: люфт не становится ограничивающим фактором точности всей машины.
Характеристики SHD и CSF
Номинальный крутящий момент при частоте вращения на входе 2,000 rpm, в N·m. Значения приведены для столбцов передаточного отношения 30 / 50 / 80–100–120.
Коды входа и выхода
Три параметра, которые необходимо подтвердить перед запросом цены
Является ли переходной фланец NEMA стандартным аксессуаром. Вход 2XH позволяет напрямую установить вал двигателя, однако необходимо уточнить, поставляется ли со стороны фланца двигателя стандартный адаптер для рамы NEMA: это аксессуар или индивидуальное изделие?
Официально рекомендованный типоразмер рамы NEMA для каждой рамы волнового редуктора. Таблица совместимости выше составлена на основе величины крутящего момента; HONPINE может предоставить официальную таблицу адаптации по рамам.
Пусковой момент холостого хода со стороны входа (момент сопротивления) для каждой модели и определение метода измерения. Это параметр для проверки № 4, который в настоящее время не указан в каталоге. Чтобы получить измеренные значения, свяжитесь с отделом продаж: sales@honpine.com.
Краткая справка
Порядок расчёта (восемь шагов): интерфейс → передаточное отношение → четыре предела выходного крутящего момента → пусковой момент со стороны входа → рабочая точка двигателя (по кривой, а не по удерживающему моменту) → инерция и резонанс → раздельный расчёт разрешения и повторяемости → ресурс и нагрев.
Почему это сочетание распространено: волновой редуктор устраняет три недостатка шагового двигателя (большой угол шага, резкое падение крутящего момента на высоких скоростях и отсутствие точной передачи) и переводит рабочую точку двигателя в область низкой скорости и высокого крутящего момента. С коммерческой точки зрения это оптимальное сочетание высокой точности, низкой стоимости и отсутствия необходимости в настройке.
Главный риск: отказ без предупреждения (пропуск шагов без ошибки и необратимое повреждение из-за проскальзывания зубьев). Выберите один вариант и не пропускайте его: шаговый двигатель с замкнутым контуром управления либо коэффициент запаса ≥1.5–2.
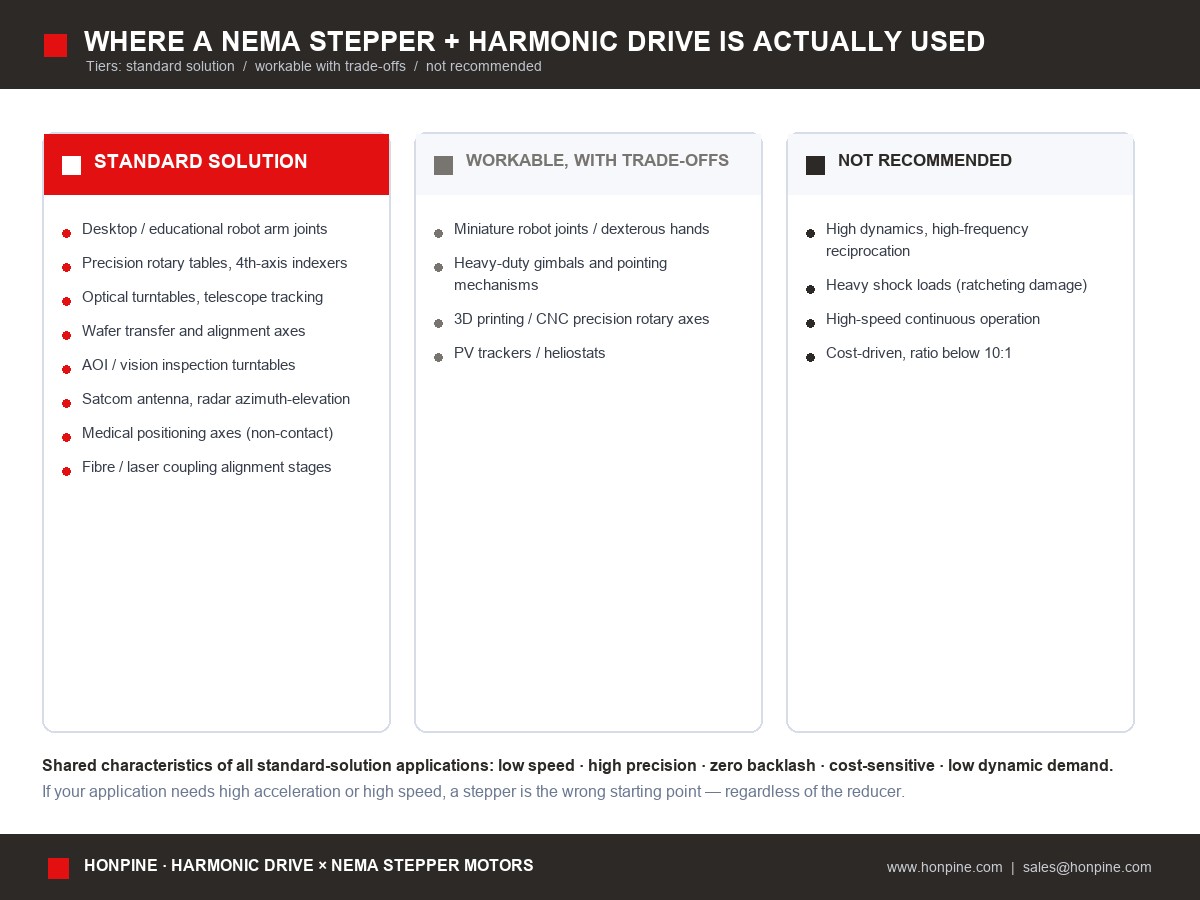
Области применения: шарниры настольных и учебных роботов, высокоточные поворотные столы и четвёртые оси, поворотные столы для оптики и телескопов, системы переноса и выравнивания пластин, поворотные столы AOI, системы слежения за антеннами и радарами, оси позиционирования медицинского оборудования (без контакта), юстировка волоконных лазеров. Общие характеристики таких применений: низкая скорость, высокая точность, нулевой люфт, чувствительность к стоимости и невысокие требования к динамике.
Дополнительная информация или запрос официальной таблицы адаптации NEMA: сайт www.honpine.com | эл. почта sales@honpine.com
Источники, уровни достоверности и отказ от ответственности
Отказ от ответственности
1. Параметры HONPINE взяты из каталога производителя и соответствуют заявленным характеристикам. В каталоге не указаны пусковой момент холостого хода со стороны входа и официальная таблица адаптации NEMA, поэтому приведённые здесь рекомендации по сочетаниям основаны на оценках и должны быть письменно подтверждены до применения.
2. Размеры рам NEMA и удерживающие моменты являются типичными для отрасли значениями и различаются у разных производителей; при окончательном проектировании необходимо руководствоваться технической документацией конкретного двигателя.
3. В статье отмечено противоречие в общедоступных определениях параметра: следует ли умножать момент сопротивления на передаточное отношение. В статье ни один из вариантов не принимается по умолчанию. Этот параметр напрямую влияет на вывод о совместимости, поэтому перед применением необходимо уточнить его определение у производителя.
4. Выводы, касающиеся сертификации, соответствия требованиям и уровней безопасности, зависят от официальных заявлений и заключений профессиональных организаций; данная статья не является основанием для сертификации.
Опубликовано HONPINE · Серия материалов по подбору волновых редукторов и шаговых двигателей NEMA
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
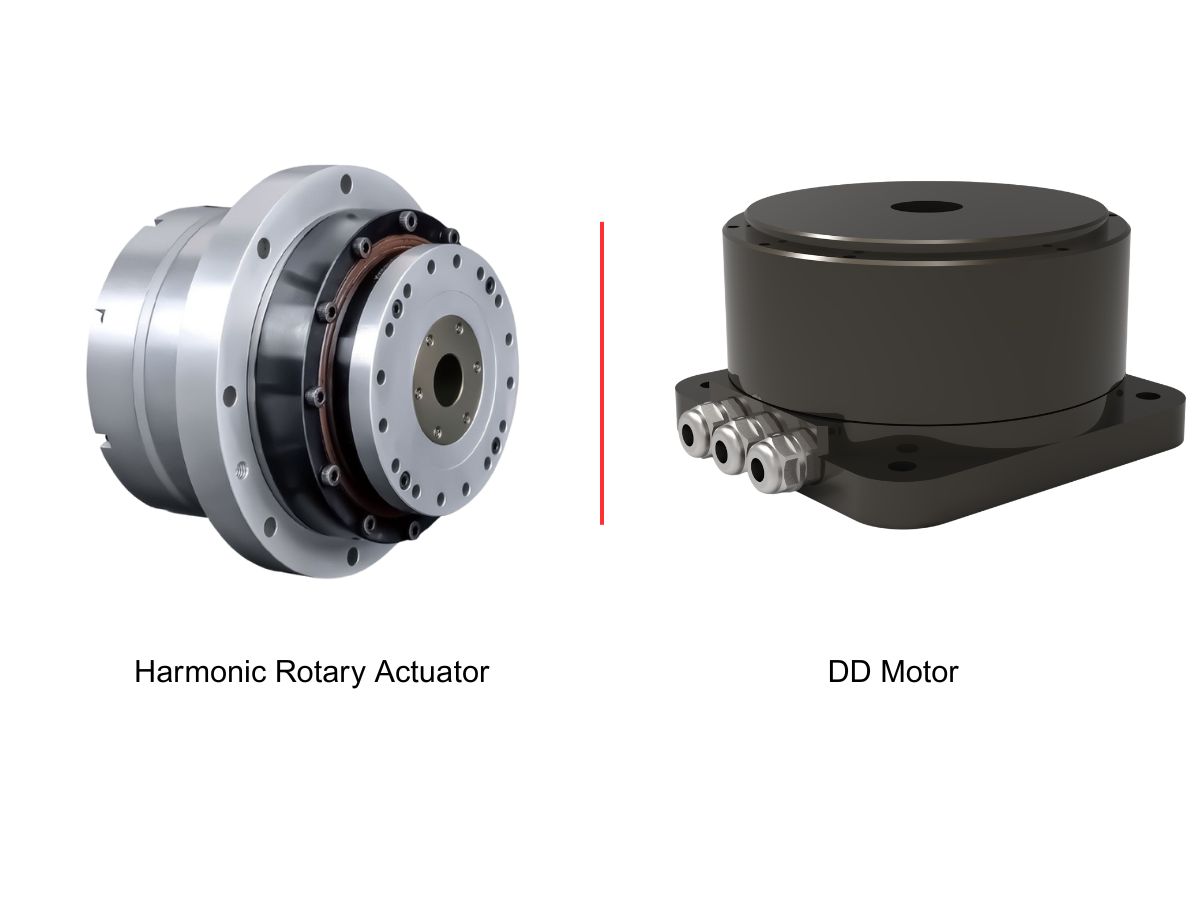
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
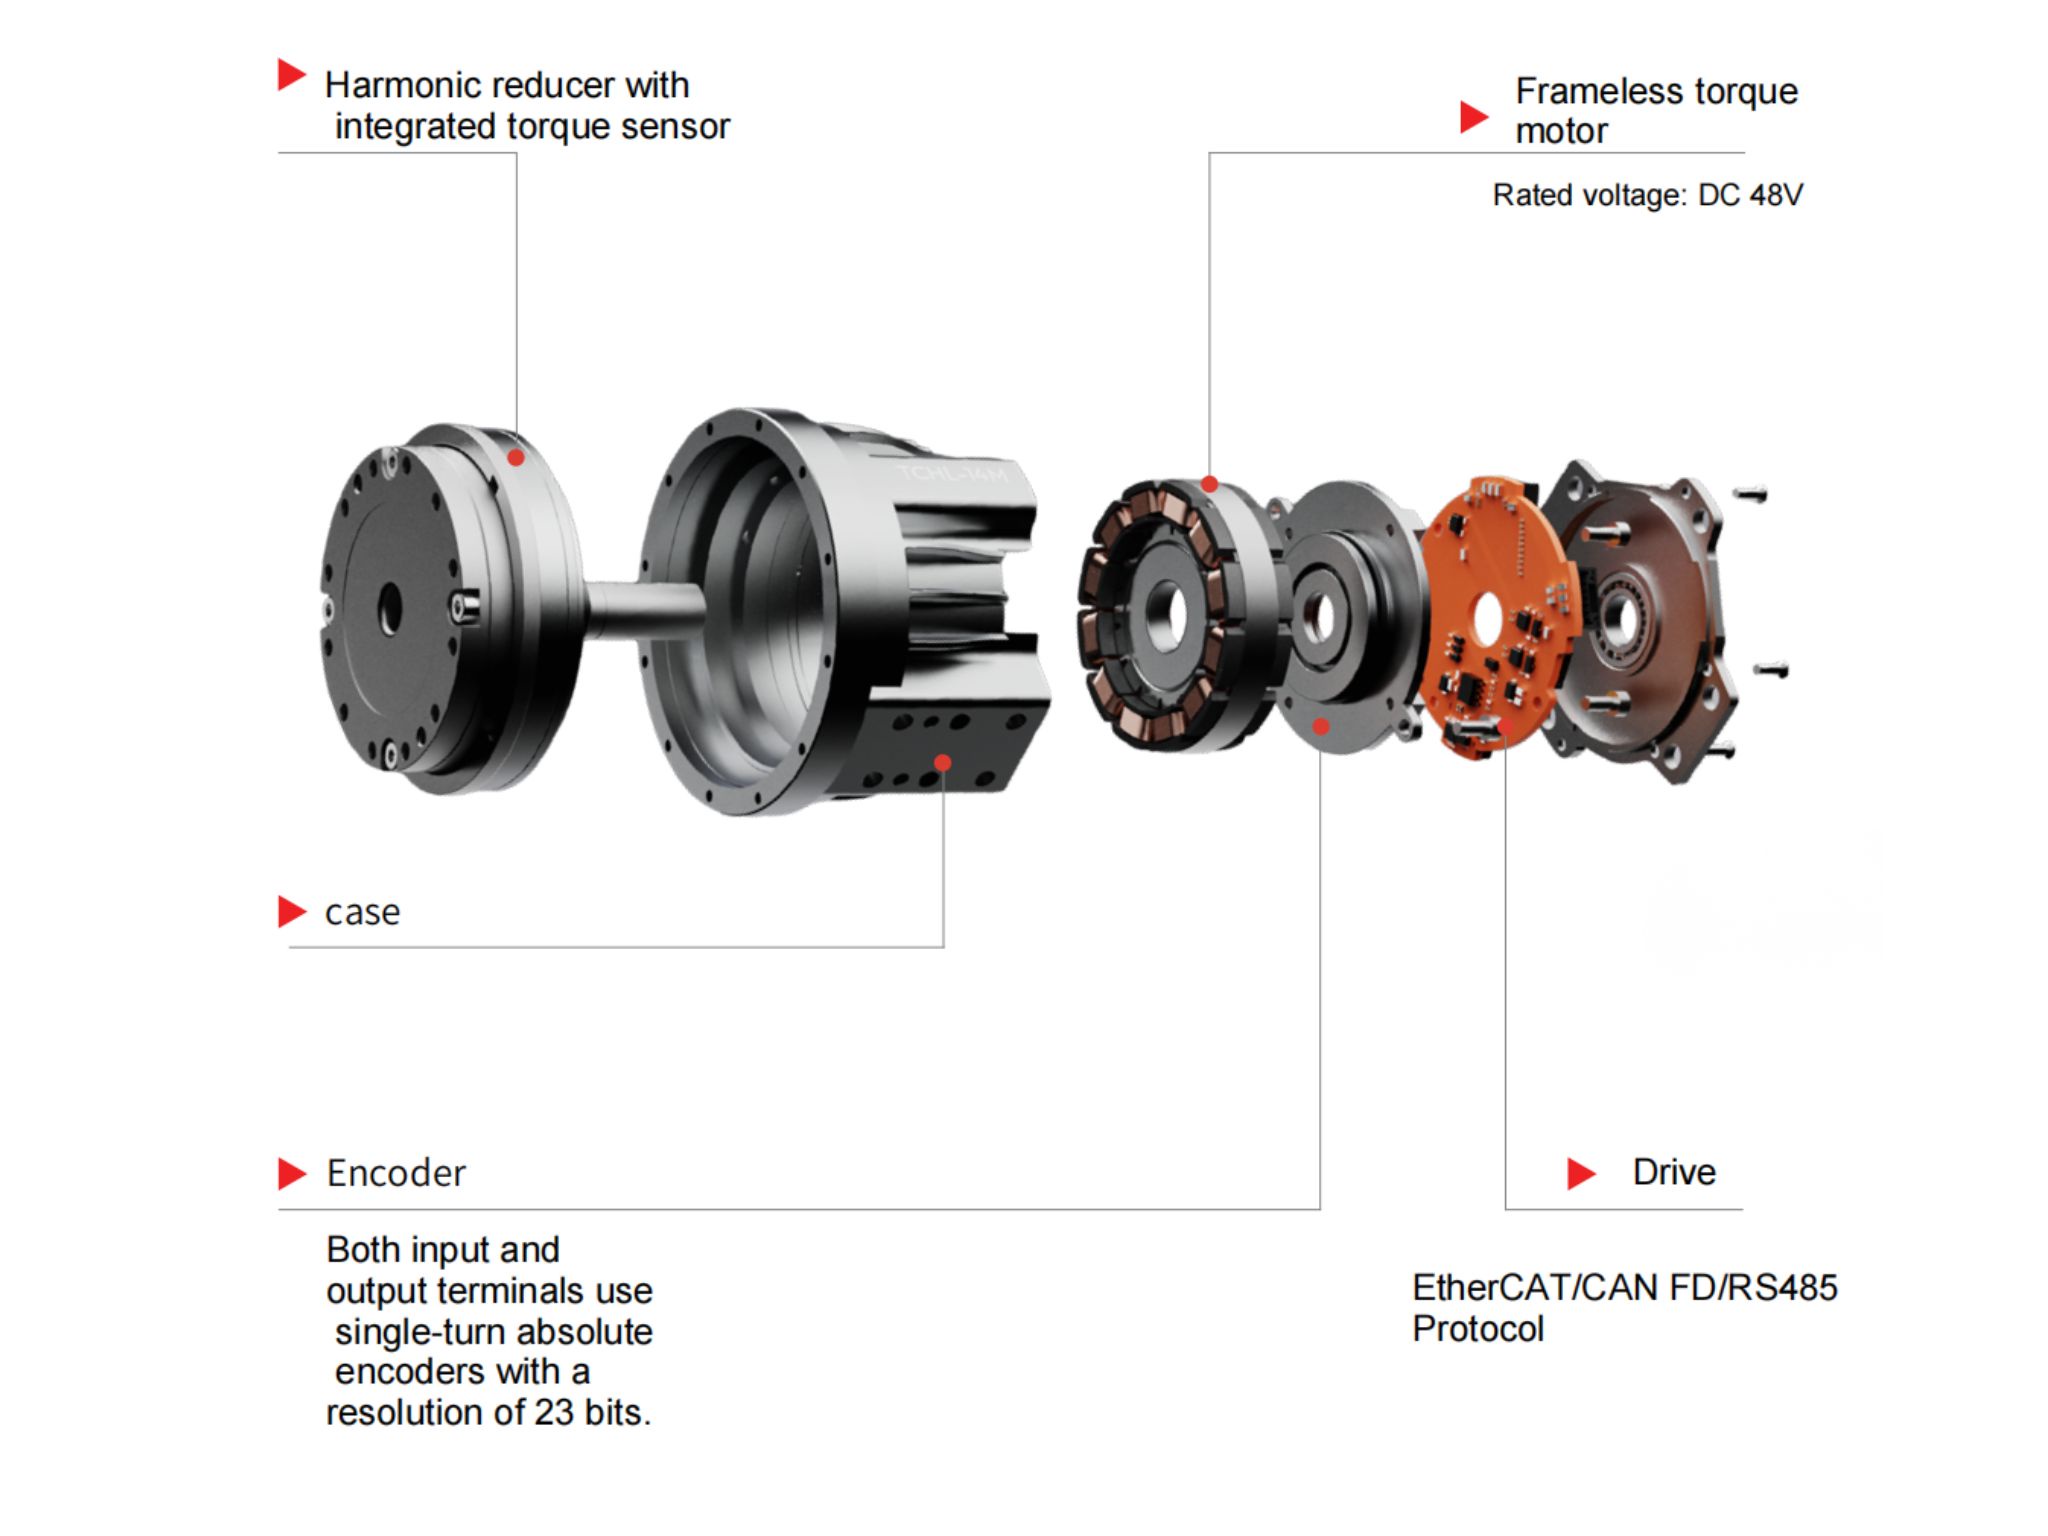
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
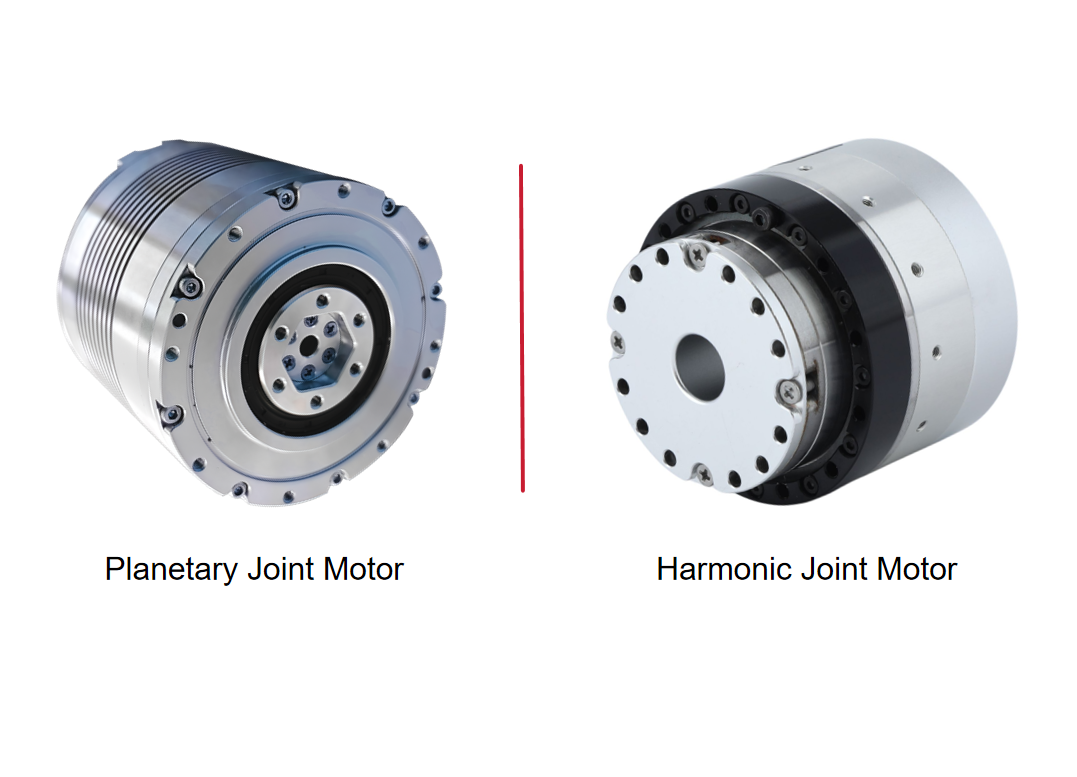
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
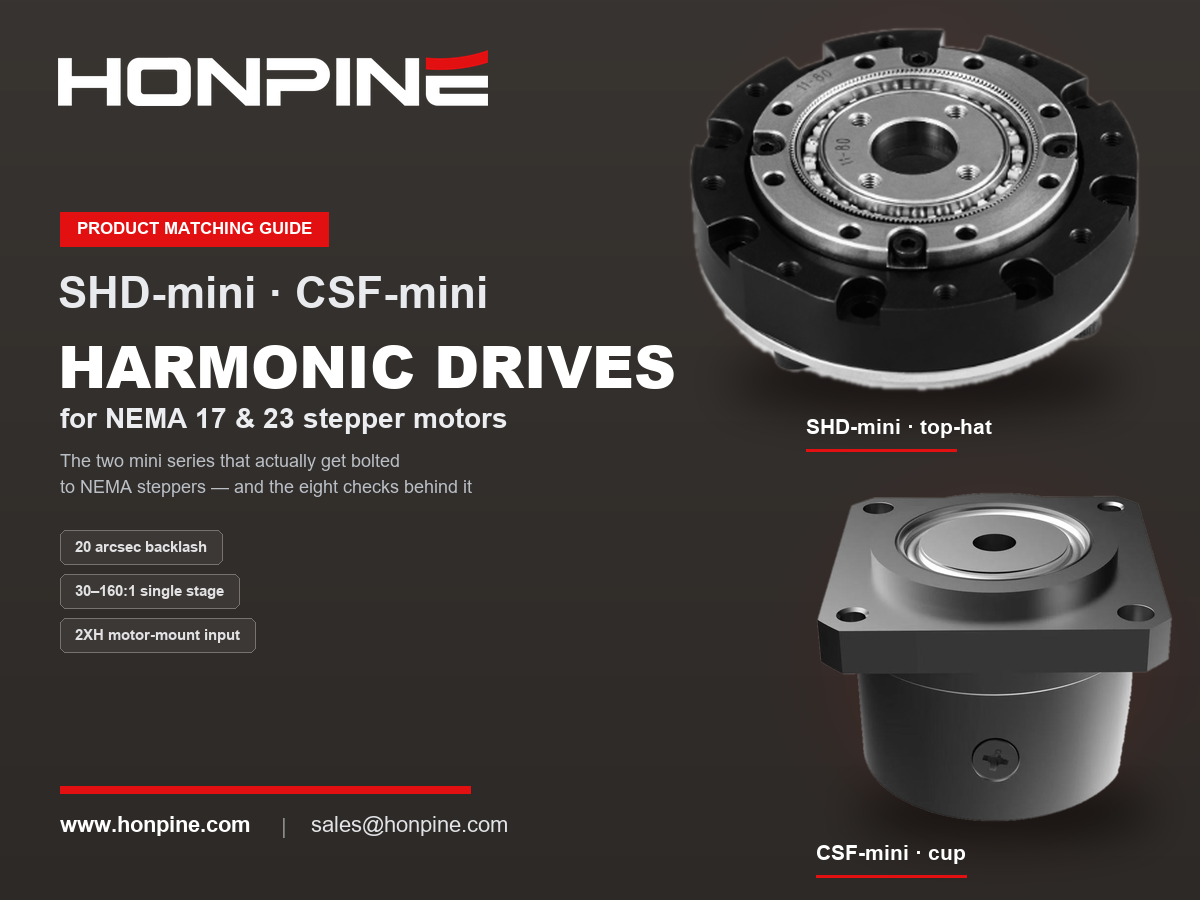
 Руководство по подбору гармонических приводов для NEMA 17 и NEMA 23: сочетание шаговых двигателей с гармоническими редукторамиСочетание шагового двигателя с гармоническим приводом — это не компромисс ради экономии. Слабые стороны шагового двигателя — большой шаг, падение крутящего момента на частотах выше примерно 400 об/мин и отсутствие прецизионной передачи — как раз устраняет гармонический привод: он переводит рабочую точку в оптимальную область низких скоростей и высокого крутящего момента, повышает разрешение шага 1,8° до угловых секунд и обеспечивает практически нулевой люфт. В этом руководстве объясняется, что означают типоразмеры NEMA на монтажном интерфейсе, какие типоразмеры гармонических приводов подходят для NEMA 17 и NEMA 23, а также восемь проверок, которые следует выполнять по порядку, включая наиболее часто упускаемый пусковой момент без нагрузки со стороны входа. Кроме того, рассматривается реальный недостаток такого сочетания — незаметный отказ. Включены технические характеристики HONPINE SHD и CSF.
 Волновые или RV-редукторы для роботизированных манипуляторов в производстве литиевых аккумуляторов: руководство по выбору для каждого сочлененияНа предприятиях по производству литиевых аккумуляторов выбор редуктора для роботизированного манипулятора — это не поиск одной «лучшей» модели, а распределение задач между сочленениями. RV-редукторы устанавливают в плечевом и локтевом сочленениях (J1–J3), где особенно важны жесткость, стойкость к ударным нагрузкам и длительный срок службы. Волновые редукторы используют в запястье (J4–J6), где точность позиционирования определяют практически нулевой люфт, высокая удельная плотность крутящего момента и малый вес. Для декартовых систем перемещения на большие расстояния применяют планетарные редукторы, позволяющие снизить затраты. Производство литиевых аккумуляторов предъявляет еще три строгих требования: чрезвычайно высокая повторяемость позиционирования (±0.02–0.05 мм), круглосуточная работа с высокой нагрузкой и полная недопустимость загрязнения металлическими частицами. В этом руководстве объясняется логика выбора редукторов для каждого сочленения, сравниваются три типа редукторов и приводятся типовые конфигурации для каждой рабочей станции.
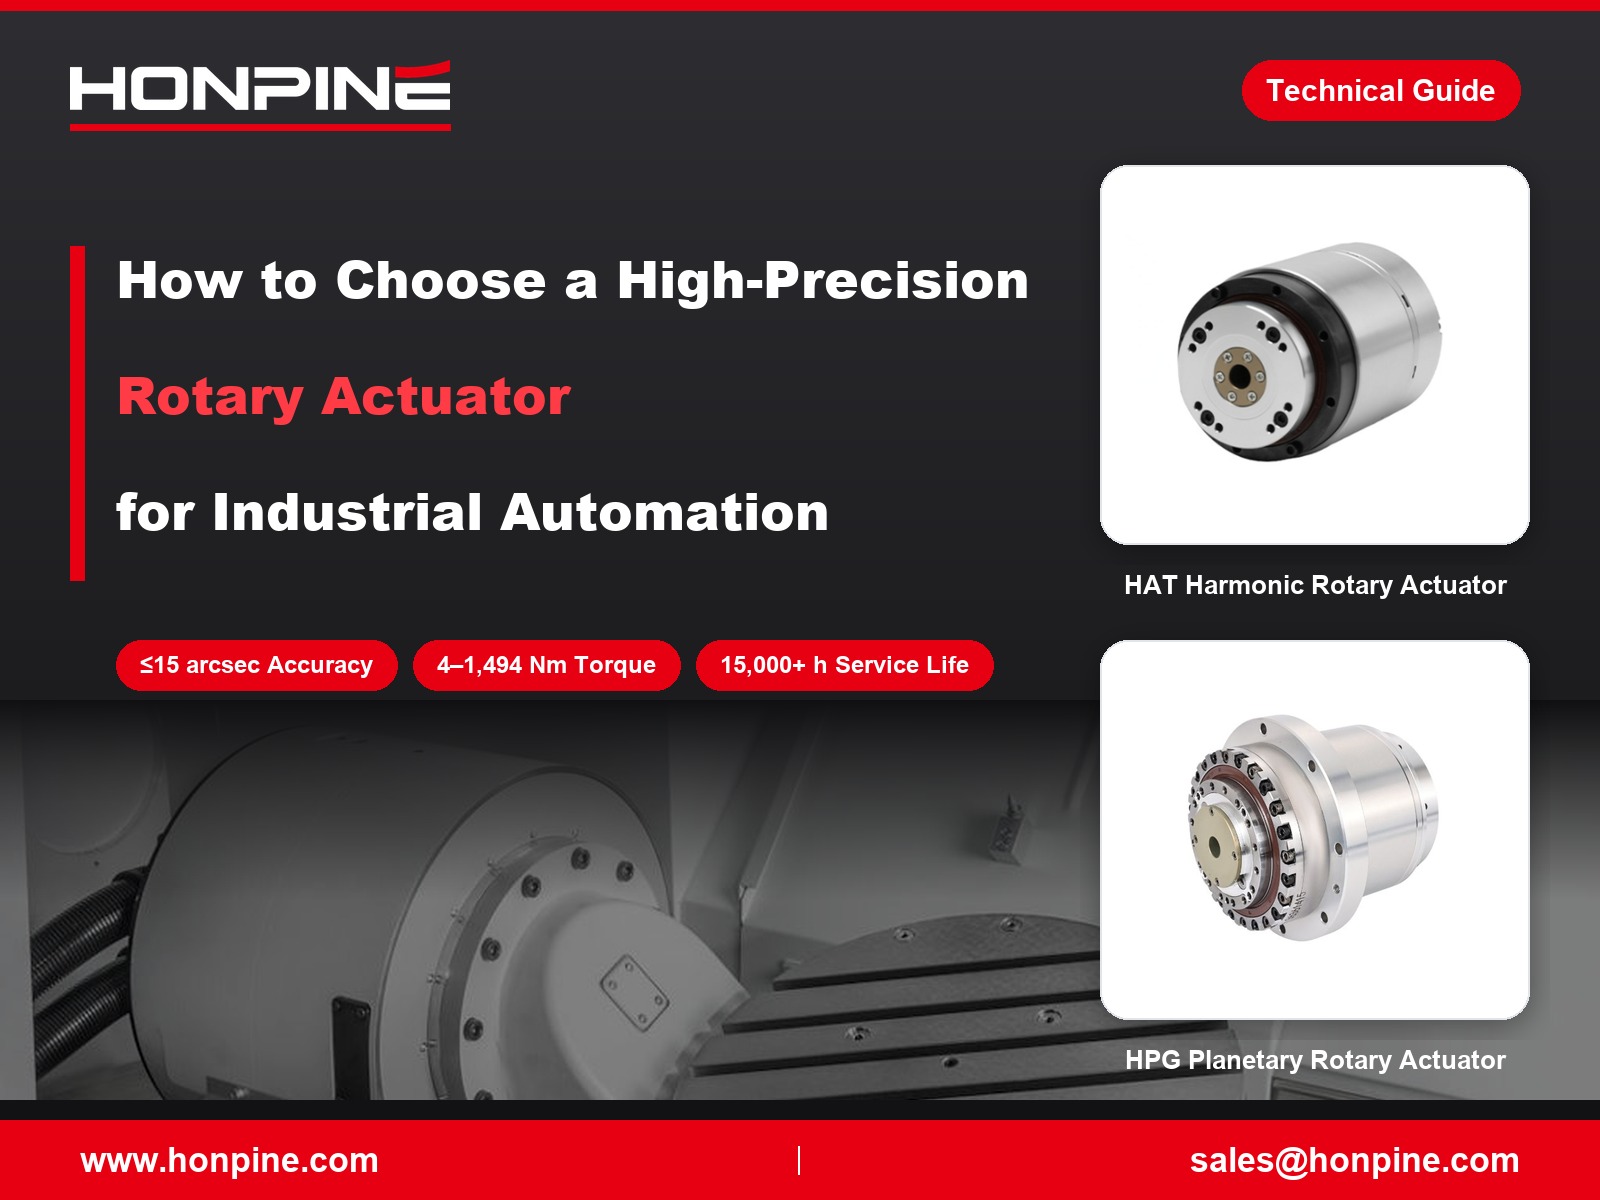
 Как выбрать высокоточный поворотный привод для промышленной автоматизации?Высокоточные поворотные приводы играют важную роль в промышленной автоматизации: точность позиционирования, повторяемость, долговечность и гибкость монтажа напрямую влияют на производительность оборудования. HONPINE предлагает четыре основные серии прецизионных поворотных приводов, включая гармонические поворотные приводы HAT, HAM и HAS, а также планетарные приводы HPG с низким люфтом. Диапазон номинального крутящего момента изделий составляет от 4 до 1 494 Н·м. Эти решения предназначены для применения в производстве полупроводников, автоматизации 3C-производства, лазерной обработке и станках с ЧПУ. Узнайте, как выбрать подходящий поворотный привод с учетом условий эксплуатации, требований к точности и потребностей механической интеграции.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Руководство по подбору гармонических приводов для NEMA 17 и NEMA 23: сочетание шаговых двигателей с гармоническими редукторамиСочетание шагового двигателя с гармоническим приводом — это не компромисс ради экономии. Слабые стороны шагового двигателя — большой шаг, падение крутящего момента на частотах выше примерно 400 об/мин и отсутствие прецизионной передачи — как раз устраняет гармонический привод: он переводит рабочую точку в оптимальную область низких скоростей и высокого крутящего момента, повышает разрешение шага 1,8° до угловых секунд и обеспечивает практически нулевой люфт. В этом руководстве объясняется, что означают типоразмеры NEMA на монтажном интерфейсе, какие типоразмеры гармонических приводов подходят для NEMA 17 и NEMA 23, а также восемь проверок, которые следует выполнять по порядку, включая наиболее часто упускаемый пусковой момент без нагрузки со стороны входа. Кроме того, рассматривается реальный недостаток такого сочетания — незаметный отказ. Включены технические характеристики HONPINE SHD и CSF.
 Волновые или RV-редукторы для роботизированных манипуляторов в производстве литиевых аккумуляторов: руководство по выбору для каждого сочлененияНа предприятиях по производству литиевых аккумуляторов выбор редуктора для роботизированного манипулятора — это не поиск одной «лучшей» модели, а распределение задач между сочленениями. RV-редукторы устанавливают в плечевом и локтевом сочленениях (J1–J3), где особенно важны жесткость, стойкость к ударным нагрузкам и длительный срок службы. Волновые редукторы используют в запястье (J4–J6), где точность позиционирования определяют практически нулевой люфт, высокая удельная плотность крутящего момента и малый вес. Для декартовых систем перемещения на большие расстояния применяют планетарные редукторы, позволяющие снизить затраты. Производство литиевых аккумуляторов предъявляет еще три строгих требования: чрезвычайно высокая повторяемость позиционирования (±0.02–0.05 мм), круглосуточная работа с высокой нагрузкой и полная недопустимость загрязнения металлическими частицами. В этом руководстве объясняется логика выбора редукторов для каждого сочленения, сравниваются три типа редукторов и приводятся типовые конфигурации для каждой рабочей станции.
 Как выбрать высокоточный поворотный привод для промышленной автоматизации?Высокоточные поворотные приводы играют важную роль в промышленной автоматизации: точность позиционирования, повторяемость, долговечность и гибкость монтажа напрямую влияют на производительность оборудования. HONPINE предлагает четыре основные серии прецизионных поворотных приводов, включая гармонические поворотные приводы HAT, HAM и HAS, а также планетарные приводы HPG с низким люфтом. Диапазон номинального крутящего момента изделий составляет от 4 до 1 494 Н·м. Эти решения предназначены для применения в производстве полупроводников, автоматизации 3C-производства, лазерной обработке и станках с ЧПУ. Узнайте, как выбрать подходящий поворотный привод с учетом условий эксплуатации, требований к точности и потребностей механической интеграции.
 Почему гармонические редукторы подходят для высокоточного автоматизированного оборудования?Высокоточное автоматизированное оборудование зависит от стабильного вращательного движения, надежного позиционирования и компактной конструкции трансмиссии. От ориентации дозирующей головки и углового выравнивания компонентов до автоматизированной индексации при контроле качества, гармонические редукторы предлагают практичное решение для применений, требующих малого люфта и высоких передаточных чисел в условиях ограниченного монтажного пространства. В этой статье объясняется, как гармонические редукторы обеспечивают повторяемое движение, сравниваются ключевые конструктивные решения и описывается, как выбрать подходящее передаточное число и конструкцию редуктора в зависимости от нагрузки, скорости, точности и требований к времени цикла работы машины.
 Почему сервоприводы и редукторы идеально сочетаются?Сервоприводы обеспечивают быстрое и точное управление движением, а редукторы согласуют скорость и крутящий момент с нагрузкой. В этом руководстве объясняется, как сервоприводы и редукторы работают вместе благодаря увеличению крутящего момента, снижению приведённого момента инерции и повышению теоретического разрешения позиционирования. Узнайте, как на производительность влияют согласование инерции, люфт, крутильная жёсткость и передаточное отношение.