










Почему всё больше компаний выбирают интегрированные модули роботизированных сочленений?
В традиционной системе шарнира с внешним приводом разработчикам необходимо выбрать и интегрировать несколько компонентов, включая двигатель, редуктор, муфту, сервопривод и энкодеры. Кроме того, им приходится выполнять механическую центровку, прокладывать кабели, настраивать параметры сервопривода и проводить пусконаладку системы в целом.
Винтегрированном модуле гармонического шарнира роботаключевые компоненты объединены в одном корпусе: безрамный двигатель с высоким крутящим моментом, гармонический редуктор, выходной перекрёстно-роликовый подшипник, плата сервопривода с FOC, абсолютные энкодеры (одинарные или двойные) и опциональный тормоз.
Такая интегрированная архитектура упрощает механическую конструкцию, снижает сложность монтажа, повышает степень интеграции системы и сокращает сроки разработки робота.
В этой статье интегрированные модули шарниров роботов сравниваются с традиционными распределёнными приводными решениями по шести аспектам: плотность крутящего момента и габариты, надёжность сборки, управление движением и безопасность, эффективность инженерной разработки, практические области применения и возможные ограничения.
1. Более высокая плотность крутящего момента и компактная конструкция: ключевые преимущества для гуманоидных роботов и экзоскелетов
Меньше промежуточных механических компонентов
Традиционная распределённая система шарниров может требовать нескольких дополнительных компонентов, включая муфты, кронштейны крепления двигателя, переходные пластины редуктора, корпуса внешних сервоприводов и кронштейны крепления приводов.
Эти компоненты занимают дополнительное осевое и радиальное пространство и увеличивают общую массу робота.
Например, интегрированный модуль шарнира робота HONPINEHPJM-RI80-110-PRO-2 обеспечивает номинальный крутящий момент 133 Nm при наружном диаметре корпуса 110 mm.
По сравнению с распределённым решением, рассчитанным на аналогичный крутящий момент, интегрированный модуль позволяет исключить многие отдельные крепёжные и передаточные компоненты. В зависимости от двигателя, редуктора, привода и конструкции системы это может значительно уменьшить монтажное пространство и количество компонентов.
Интеграция с полым валом для более компактной конструкции робота
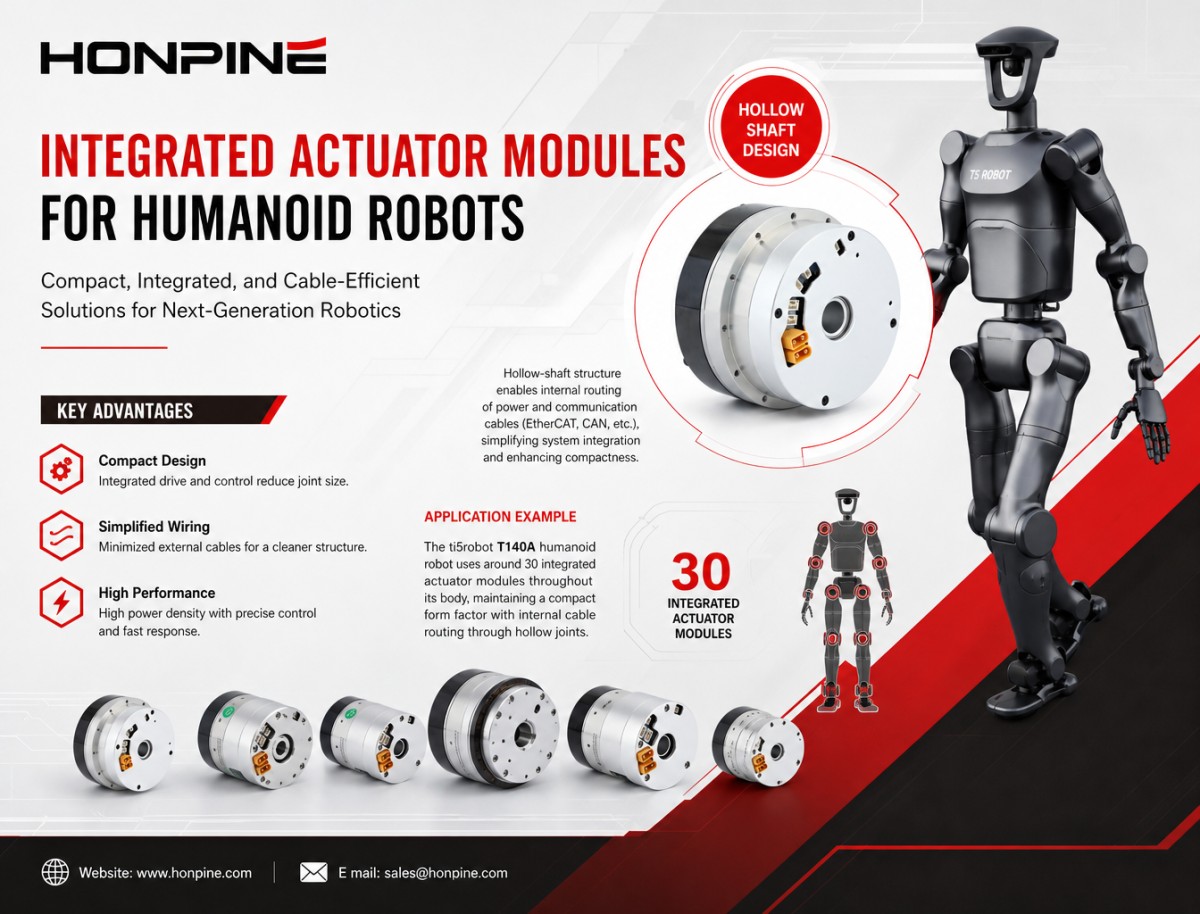
Интегрированные модули шарнировчасто имеют конструкцию с полым валом, через центральное отверстие которого можно пропускать кабели питания и связи, например EtherCAT и CAN.
Благодаря этому не требуется прокладывать все кабели снаружи вокруг шарнира, что позволяет сделать внутреннюю компоновку более аккуратной.
Пример применения: гуманоидный робот ti5robot T140A
В конструкции гуманоидного робота ti5robot T140A используется около 30 интегрированных модулей шарниров. Кабели в руках и ногах можно прокладывать через полые конструкции шарниров, сохраняя компактный внешний вид робота.
При распределённой архитектуре приводов для размещения отдельных сервоприводов и дополнительной проводки по конечностям робота потребовалось бы больше места. Это могло бы увеличить размеры корпусов, усложнить прокладку кабелей и повысить массу подвижных конструкций.
Снижение массы подвижных частей и повышение динамических характеристик
В робототехнических системах масса подвижных компонентов напрямую влияет на инерцию и динамические характеристики.
В распределённой конструкции шарнира дополнительные кронштейны двигателя, переходные пластины и другие крепёжные элементы могут увеличить массу подвижных звеньев. Если эти компоненты расположены на некотором расстоянии от оси вращения шарнира, они также могут увеличить общий момент инерции.
Интегрированный модуль шарнира объединяет компоненты привода внутри корпуса, потенциально уменьшая количество дополнительных конструкций на звеньях робота.
В зависимости от общей механической конструкции это может снизить массу подвижных частей и повысить ускорение, скорость отклика и энергоэффективность.
Пример применения: экзоскелеты для реабилитации нижних конечностей
В экзоскелетах для реабилитации нижних конечностей масса устройства напрямую влияет на физическую нагрузку на пользователя.
Интегрированный модуль шарнира HONPINEHPJM-RI60-80-PRO-2 обеспечивает номинальный крутящий момент 53 Nm. Его интегрированная конструкция позволяет сократить потребность в дополнительных компонентах крепления двигателя и передачи, что способствует разработке более компактных и лёгких экзоскелетов.
При распределённом приводном решении внешние сервоприводы и крепёжные конструкции могут потребовать более крупных корпусов конечностей, увеличивая нагрузку, которую пользователям приходится нести во время ходьбы и реабилитационных упражнений.
2. Повышение точности сборки и надёжности: снижение ошибок, возникающих при интеграции
Заводская интеграция и калибровка снижают риски при сборке
Одна из основных сложностей распределённой системы шарниров — необходимость высокой точности механической сборки.
Разработчикам необходимо обеспечить правильную соосность двигателя и гармонического редуктора, корректно установить энкодер и выдержать требуемые механические допуски. Неправильная центровка или сборка могут привести к вибрации, постороннему шуму, ускоренному износу редуктора и неточным показаниям энкодера.
В интегрированном модуле гармонического шарнира основные операции по сборке и калибровке могут быть выполнены на производственном предприятии до отгрузки.
В зависимости от процесса контроля качества производителя эти операции могут включать:
Соосную установку двигателя и гармонического редуктора.
Сборку редуктора и регулировку, связанную с предварительным натягом.
Установку и калибровку энкодера.
Проверку вибрации и шума.
Функциональные испытания перед отгрузкой.
Это позволяет перенести многие задачи высокоточной сборки с производственной линии заказчика на предприятие изготовителя модуля.
Например, у некоторых заказчиков возникают посторонний шум или вибрация, если плоскостность монтажного фланца или установочные элементы самостоятельно собранного шарнира не соответствуют требуемым допускам.
Интегрированный модуль шарнира со стандартизированным установочным элементом на выходе, например с посадкой H7/h7, если она предусмотрена конструкцией, упрощает механический монтаж. Заказчику в основном нужно изготовить ответный фланец нагрузки, а не собирать и центрировать внутренние компоненты редуктора.
Встроенные перекрёстно-роликовые подшипники уменьшают потребность в дополнительных опорных конструкциях
Во многиеинтегрированные модули гармонических шарнировв выходной части встроены перекрёстно-роликовые подшипники.
Эти подшипники рассчитаны на восприятие комбинированных радиальных и осевых нагрузок, что позволяет непосредственно опирать внешнюю нагрузку на подшипниковую конструкцию модуля шарнира в пределах установленных ограничений по нагрузке.
В распределённой конструкции разработчикам может потребоваться установить внешние опорные подшипники для восприятия радиальных сил и опрокидывающих моментов.
Однако неправильно спроектированная схема внешних подшипников может привести к переопределению связей, ошибкам монтажа, вибрации и постороннему шуму.
С другой стороны, если выходная опора недостаточна, чрезмерная внешняя нагрузка может передаваться на компоненты, не предназначенные для её восприятия, что потенциально влияет на срок службы муфты и работу редуктора.
Интегрированная подшипниковая конструкция на выходе упрощает механическую разработку при условии, что допустимые радиальная и осевая нагрузки, а также моментная нагрузка модуля соответствуют требованиям применения.
Упрощение электрических подключений и прокладки кабелей
Интегрированные модули шарниров могут объединять интерфейсы питания, связи и обратной связи в более компактной задней крышке или сборке разъёмов.
В зависимости от конфигурации доступные интерфейсы могут включать CAN, EtherCAT и подключения питания. Некоторые версии EtherCAT также поддерживают соединения IN-OUT для последовательного подключения нескольких шарниров.
В распределённой архитектуре для каждого двигателя могут потребоваться отдельные кабели питания, кабели энкодера двигателя, кабели выходного энкодера и подключения к внешнему сервоприводу.
При увеличении количества шарниров кабельный жгут становится сложнее, а количество разъёмов и потенциальных точек отказа в электрической системе растёт.
В гуманоидных роботах с десятками шарниров прокладка кабелей, установка разъёмов и техническое обслуживание могут стать серьёзными инженерными задачами.
Интегрированные модули помогают уменьшить сложность проводки и упростить интеграцию многоосевой системы.
Пример применения: пятипалые роботизированные кисти
Компактный интегрированный модуль шарнираHONPINE HPJM-RI30-40-PRO-2 предназначен для таких применений, как привод пальцев пятипалых роботизированных кистей.
Внутреннее пространство роботизированного пальца крайне ограничено. Традиционную комбинацию отдельного двигателя, муфты и гармонического редуктора может быть сложно разместить в конструкции пальца.
Объединяя основные компоненты привода в компактном корпусе, интегрированный модуль шарнира обеспечивает практичный подход к проектированию небольших роботизированных кистей с несколькими шарнирами.
3. Улучшенное управление движением и функции безопасности: интегрированные приводы и обратная связь от энкодеров
Обратная связь от двух энкодеров для более полного замкнутого управления
Некоторые интегрированные модули гармонических шарниров поддерживают конфигурацию с двумя энкодерами: один устанавливается со стороны двигателя, а другой — со стороны выхода.
Например, версия HONPINE HPJM-2E-EC с двумя энкодерами использует:
Энкодер со стороны двигателя: измеряет положение и скорость двигателя.
Энкодер со стороны выхода: измеряет фактическое угловое положение выходного фланца.
Два сигнала обратной связи позволяют системе управления отслеживать движение как со стороны двигателя, так и со стороны выхода.
Это особенно полезно в системах с гармонической передачей, где упругая деформация под нагрузкой может вызвать расхождение между положением двигателя и фактическим положением выхода.
Непосредственное измерение положения выходного фланца в конфигурации с двумя энкодерами может повысить точность обратной связи по положению на выходе и помочь компенсировать отклонения, обусловленные передачей.
В распределённой системе для получения аналогичной функциональности потребуются отдельные энкодеры двигателя и выхода, дополнительная проводка, совместимое оборудование привода, а также разработка соответствующей логики обратной связи и управления.
Интегрированный модуль с двумя энкодерами может упростить этот процесс благодаря более стандартизированной аппаратной архитектуре и архитектуре обратной связи.
Интегрированное управление положением, скоростью и током с защитой от неисправностей
Интегрированный сервопривод может поддерживать три основных контура управления:
Контур положения: управляет заданным угловым положением шарнира.
Контур скорости: регулирует скорость вращения.
Контур тока: управляет током двигателя и участвует в регулировании крутящего момента.
В зависимости от конфигурации привода интегрированные функции защиты могут включать:
Обнаружение ошибки слежения.
Защиту от перенапряжения и пониженного напряжения.
Защиту от сверхтока.
Контроль температуры и температурную защиту.
Проверку согласованности показаний двух энкодеров.
В версиях EtherCAT информация о неисправностях может передаваться через соответствующий словарь объектов CiA 402, включая объект кода ошибки 0x603F. Версии с CAN могут предоставлять информацию о состоянии неисправностей через поддерживаемые ими объекты связи.
Эти интегрированные функции сокращают объём работ заказчика по разработке базовых функций привода и управления неисправностями.
В распределённой системе разработчикам необходимо настроить внешний сервопривод, отрегулировать контуры управления и реализовать требуемую логику обработки неисправностей.
Например, если шарнир робота механически заблокирован, правильно настроенная функция защиты по ошибке слежения может помочь обнаружить аномальное движение и запустить защитную реакцию. Без надлежащего контроля и защиты продолжающаяся работа двигателя может повредить гармонический редуктор или другие механические компоненты.
Рекуперативное торможение и управление энергией
При замедлении робота двигатель может работать как генератор и возвращать энергию в шину постоянного тока — в зависимости от архитектуры привода.
Интегрированные сервоприводы могут поддерживать обработку рекуперативной энергии в составе общей системы электропитания.
Однако при одновременном замедлении нескольких шарниров напряжение шины постоянного тока может повыситься. Поэтому система должна обладать достаточными возможностями для поглощения, рекуперации или рассеивания энергии.
В распределённой многоосевой системе разработчикам также необходимо учитывать, как отдельные приводы обрабатывают рекуперируемую энергию и как общий источник питания управляет напряжением шины постоянного тока.
Интегрированный модуль шарнира упрощает интеграцию на уровне привода, однако рекуперативное торможение по-прежнему требует надлежащего управления питанием на уровне системы и совместимого оборудования.
4. Сокращение сроков инженерной разработки и снижение сложности интеграции
Ускорение разработки роботов благодаря модульной интеграции
Интегрированные модули шарниров роботовмогут ускорить процесс разработки за счёт стандартизированных механических интерфейсов и протоколов связи.
В зависимости от конфигурации изделия поддерживаемые интерфейсы связи могут включать CANopen и EtherCAT.
Разработчики могут уделять больше внимания проектированию конструкции для нагрузки, расположению шарниров, прокладке кабелей и управлению движением робота, вместо того чтобы разрабатывать каждый компонент привода с нуля.
Типичный процесс разработки распределённого шарнира может включать:
Выбор двигателя.
Выбор гармонического редуктора.
Выбор и проверку муфты.
Проектирование крепления двигателя и переходного фланца.
Механическую сборку и центровку.
Установку и калибровку энкодера.
Настройку сервопривода и параметров.
Настройку связи между несколькими осями и пусконаладку системы.
Каждый этап требует инженерных ресурсов, а механическая сборка и отладка системы могут занять значительное время.
При использованиистандартизированного интегрированного модуля шарнирамногие из этих задач выполняются до поставки изделия заказчику.
Пример применения: исследования и разработка гуманоидных роботов
Интегрированные модули шарниров могут ускорить создание прототипов для университетских исследовательских групп и робототехнических стартапов, разрабатывающих гуманоидных роботов.
В зависимости от сложности робота и ресурсов на разработку проект со стандартизированными интегрированными шарнирами может выполнить первоначальную механическую и электрическую интеграцию за два-три месяца.
Сопоставимый проект с полностью распределённой архитектурой приводов может потребовать значительно больше времени на выбор компонентов, механическое проектирование, сборку, калибровку и пусконаладку многоосевой системы.
Эти сроки приведены в качестве примера и не являются гарантированными: фактическая продолжительность разработки зависит от масштаба проекта, опыта команды и сложности системы.
Меньше компонентов в спецификации BOM и более простая цепочка поставок
Винтегрированном модуле шарниранесколько компонентов привода могут быть объединены в одно готовое изделие.
Спецификация материалов распределённого решения может включать:
Сервомотор.
Муфту.
Выходной энкодер.
Внешний сервопривод.
Кронштейн крепления двигателя.
Переходной фланец.
Корпус привода.
Несколько кабельных сборок и разъёмов.
В результате увеличивается количество отдельных позиций, которые необходимо закупать, проверять, хранить и учитывать.
Объединение этих компонентов в стандартизированный модуль шарнира позволяет производителям упростить закупки, управление запасами и входной контроль качества.
Стандартизированные испытания и более стабильное качество изделий
Интегрированные модули шарниров могут проходить стандартизированные испытания перед отгрузкой.
В зависимости от программы испытаний производителя и спецификаций изделия процедуры контроля могут включать:
Испытания характеристик «крутящий момент — скорость».
Проверку шума.
Испытания на вибрацию.
Калибровку и проверку энкодера.
Испытания электробезопасности и ESD.
Испытания при высоких и низких температурах.
Функциональные испытания.
В распределённой системе характеристики каждого собранного шарнира могут зависеть от допусков компонентов, точности сборки, процедур калибровки и опыта оператора.
Стандартизированные заводская сборка и испытания помогают уменьшить эти отклонения и повысить согласованность характеристик модулей. Это особенно важно при изготовлении роботов с большим количеством шарниров или серийном производстве оборудования.
5. Где применяются интегрированные модули шарниров роботов?
Преимущества интегрированных модулей гармонических шарниров делают их подходящими для широкого спектра робототехнических применений.
К типичным областям применения относятся:
Гуманоидные роботы: компактная компоновка, высокая плотность крутящего момента, прокладка кабелей через полый вал и обратная связь от двух энкодеров поддерживают разработку роботизированных конструкций с несколькими шарнирами.
Реабилитационные экзоскелеты: интегрированные компоненты привода помогают упростить сборку шарниров и создавать более компактные носимые конструкции.
Коллаборативные роботы: интегрированное управление движением и опциональные конфигурации с тормозом упрощают интеграцию шарниров в компактные роботизированные манипуляторы.
Промышленные роботизированные манипуляторы: стандартизированные модули шарниров помогают сократить объём механических и электрических интеграционных работ.
Роботизированные кисти с высокой ловкостью: компактные интегрированные модули обеспечивают решения для привода шарниров пальцев в условиях ограниченного пространства.
Мобильные манипуляторы: интегрированные модули шарниров могут упростить механическое и электрическое проектирование роботизированных манипуляторов, установленных на мобильных платформах.
Выбор подходящего модуля зависит от требуемого крутящего момента, скорости, габаритов, массы, диаметра полого вала, конфигурации обратной связи, протокола связи и условий эксплуатации.
6. Всегда ли интегрированные модули шарниров роботов лучше распределённых приводных систем?
Несмотря на существенные преимущества интегрированных модулей шарниров, они не обязательно являются лучшим выбором для любой конструкции робота.
В некоторых случаях предпочтительнее может оказаться распределённая архитектура.
Например:
Гибкий выбор компонентов: распределённая конструкция позволяет разработчикам независимо выбирать двигатели, редукторы и приводы в соответствии с конкретными требованиями.
Специализированное управление тепловым режимом: отделение электроники привода от двигателя может упростить управление тепловыделением в некоторых мощных установках или системах непрерывного действия.
Стратегии обслуживания и замены: в зависимости от конструкции отдельные компоненты распределённой системы могут заменяться без замены всей сборки шарнира.
Совместимость с существующими системами: некоторые используемые платформы роботов уже оснащены стандартизированными внешними сервоприводами, поэтому полная смена архитектуры может не дать достаточных преимуществ.
Особые требования к эксплуатации: для некоторых применений требуются специализированные механические конструкции, силовая электроника или конфигурации управления, недоступные в стандартных интегрированных модулях.
Поэтому решение следует принимать с учётом общих целей проектирования робота, включая плотность крутящего момента, монтажное пространство, тепловые характеристики, требования к обслуживанию, архитектуру управления и общую стоимость системы.
Заключение: почему всё больше компаний выбирают интегрированные модули шарниров роботов?
Распространениеинтегрированных модулей шарниров роботовотражает более широкую тенденцию в робототехнике: переход от интеграции отдельных компонентов к стандартизированным, модульным и высокоинтегрированным системам управления движением.
Объединяя безрамный двигатель с высоким крутящим моментом, гармонический редуктор, выходной подшипник, сервопривод, обратную связь от энкодера и опциональный тормоз в компактном блоке, интегрированные модули шарниров помогают производителям:
Сократить количество механических компонентов и занимаемое монтажное пространство.
Улучшить интеграцию шарниров и упростить прокладку кабелей.
Сократить работы по центровке и калибровке при сборке.
Обеспечить более полное замкнутое управление движением.
Упростить связь между несколькими осями и интеграцию системы.
Сократить сроки разработки роботов и оптимизировать управление цепочкой поставок.
Для гуманоидных роботов, экзоскелетов, коллаборативных роботов и других робототехнических систем с несколькими шарнирами эти преимущества могут сделать интегрированные модули шарниров привлекательной альтернативой традиционным распределённым архитектурам приводов.
Выбор заключается не просто в том, использовать интегрированный модуль или отдельные компоненты. Важно подобрать архитектуру шарнира, которая наилучшим образом соответствует требованиям к характеристикам робота, ресурсам на разработку и долгосрочным производственным целям.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
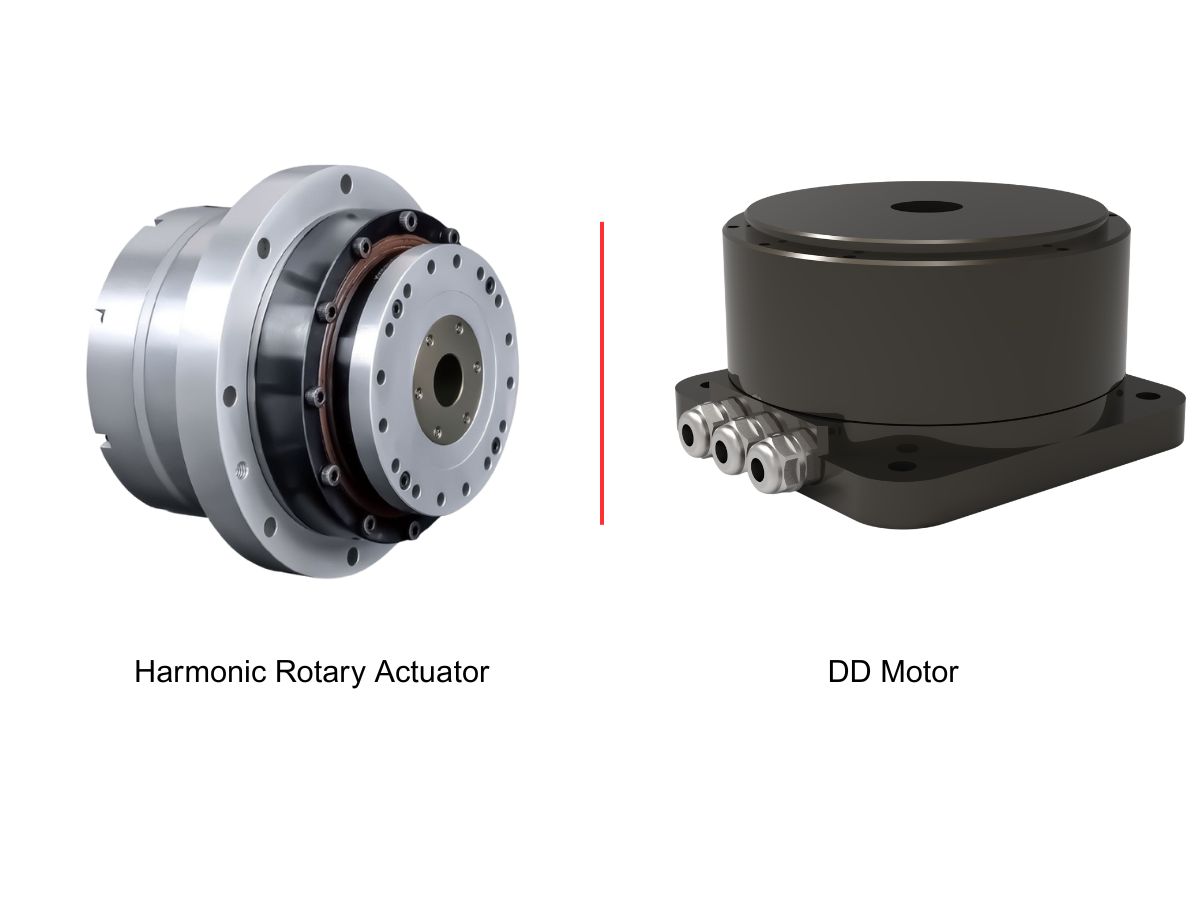
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
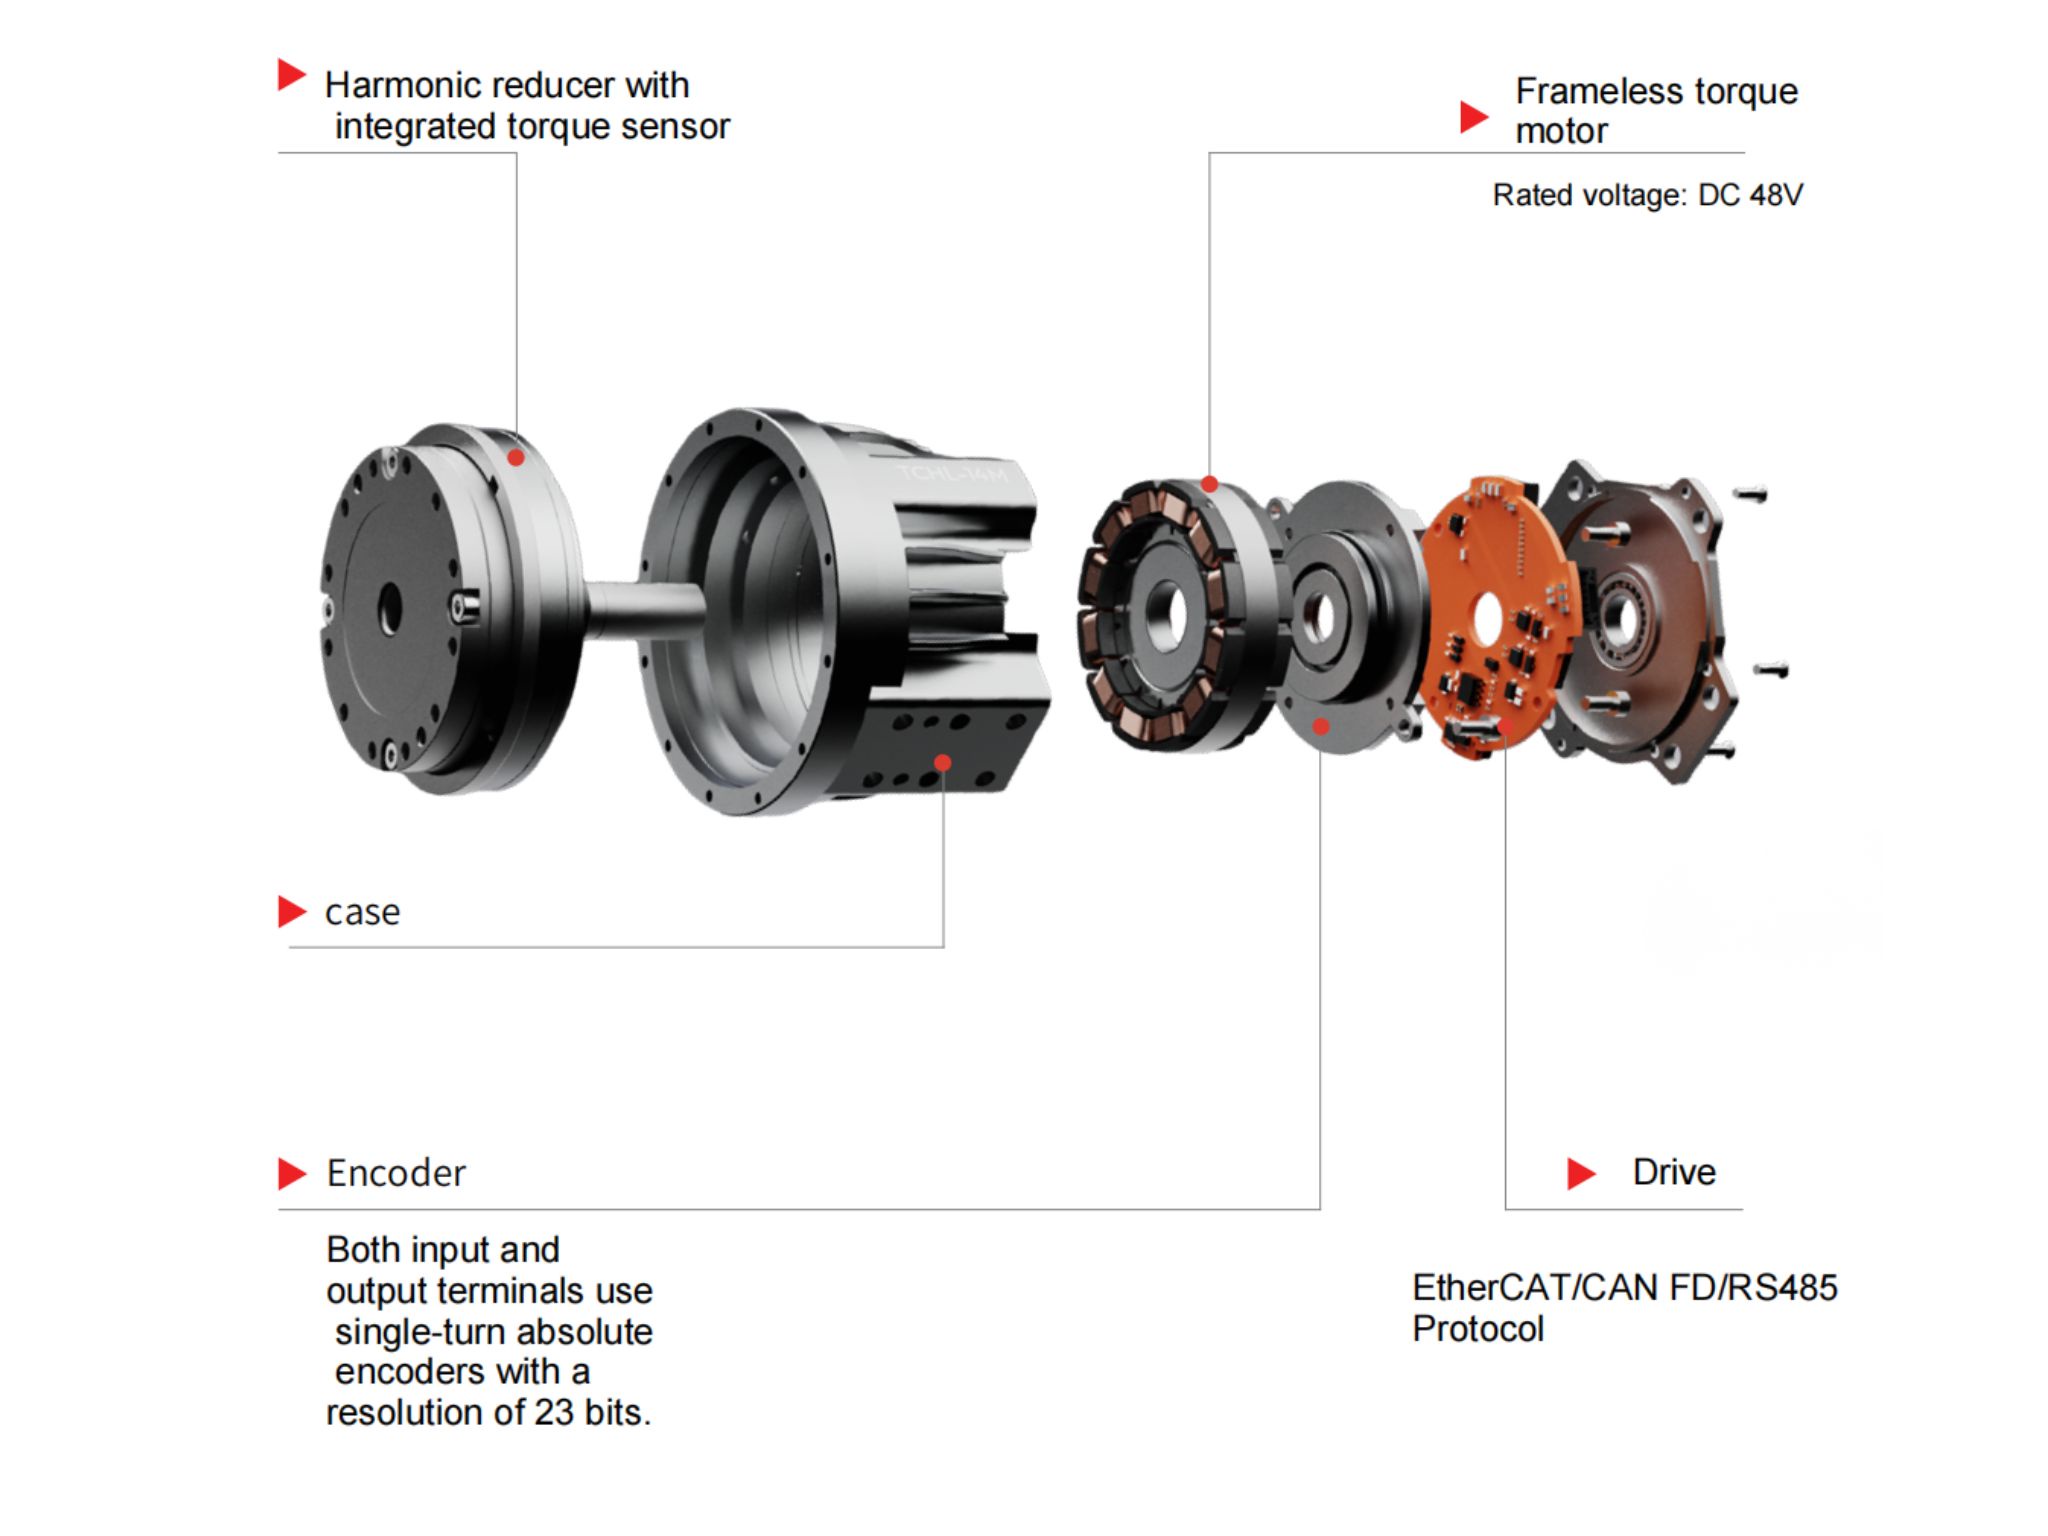
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
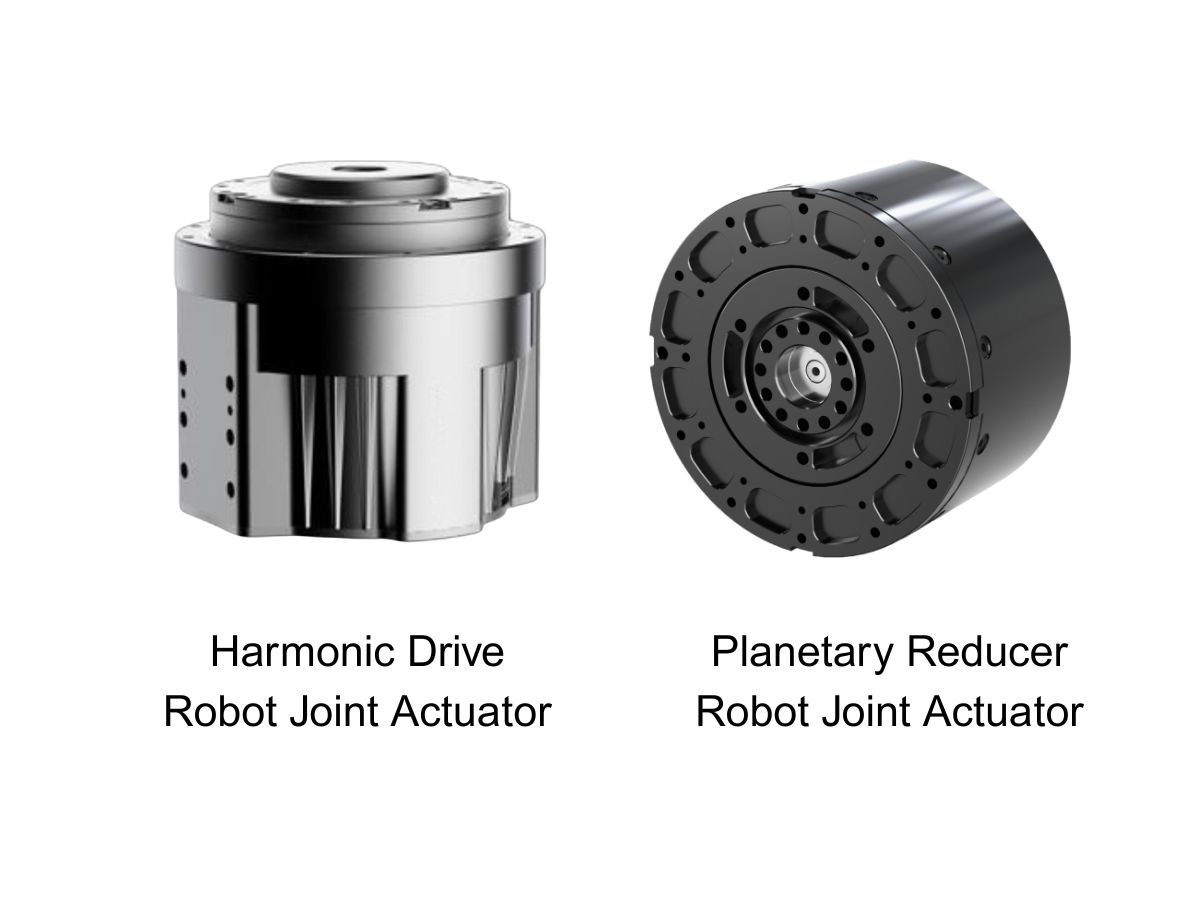
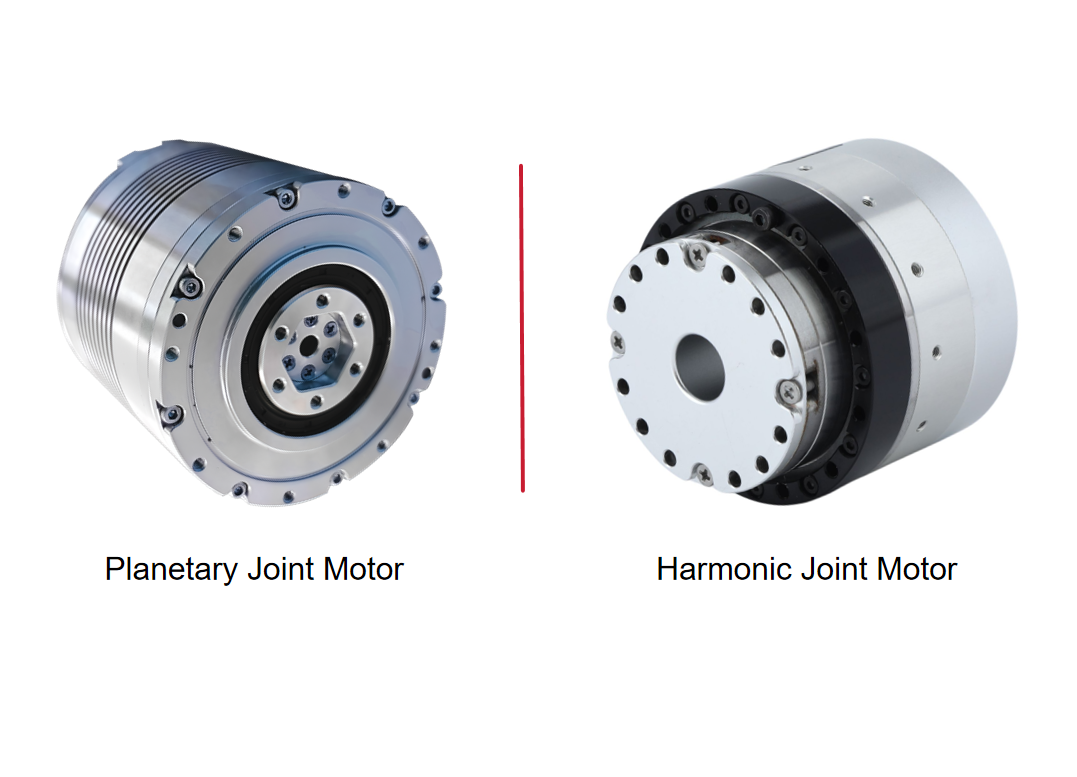
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему всё больше компаний выбирают интегрированные модули роботизированных сочленений?Интегрированные модули роботизированных сочленений объединяют двигатели, волновые редукторы, сервоприводы, энкодеры и выходные подшипники в компактных узлах. В этой статье сравниваются интегрированная и распределённая архитектуры привода, рассматриваются их различия по плотности крутящего момента, механической надёжности, управлению движением, эффективности разработки и практическому применению в робототехнике.
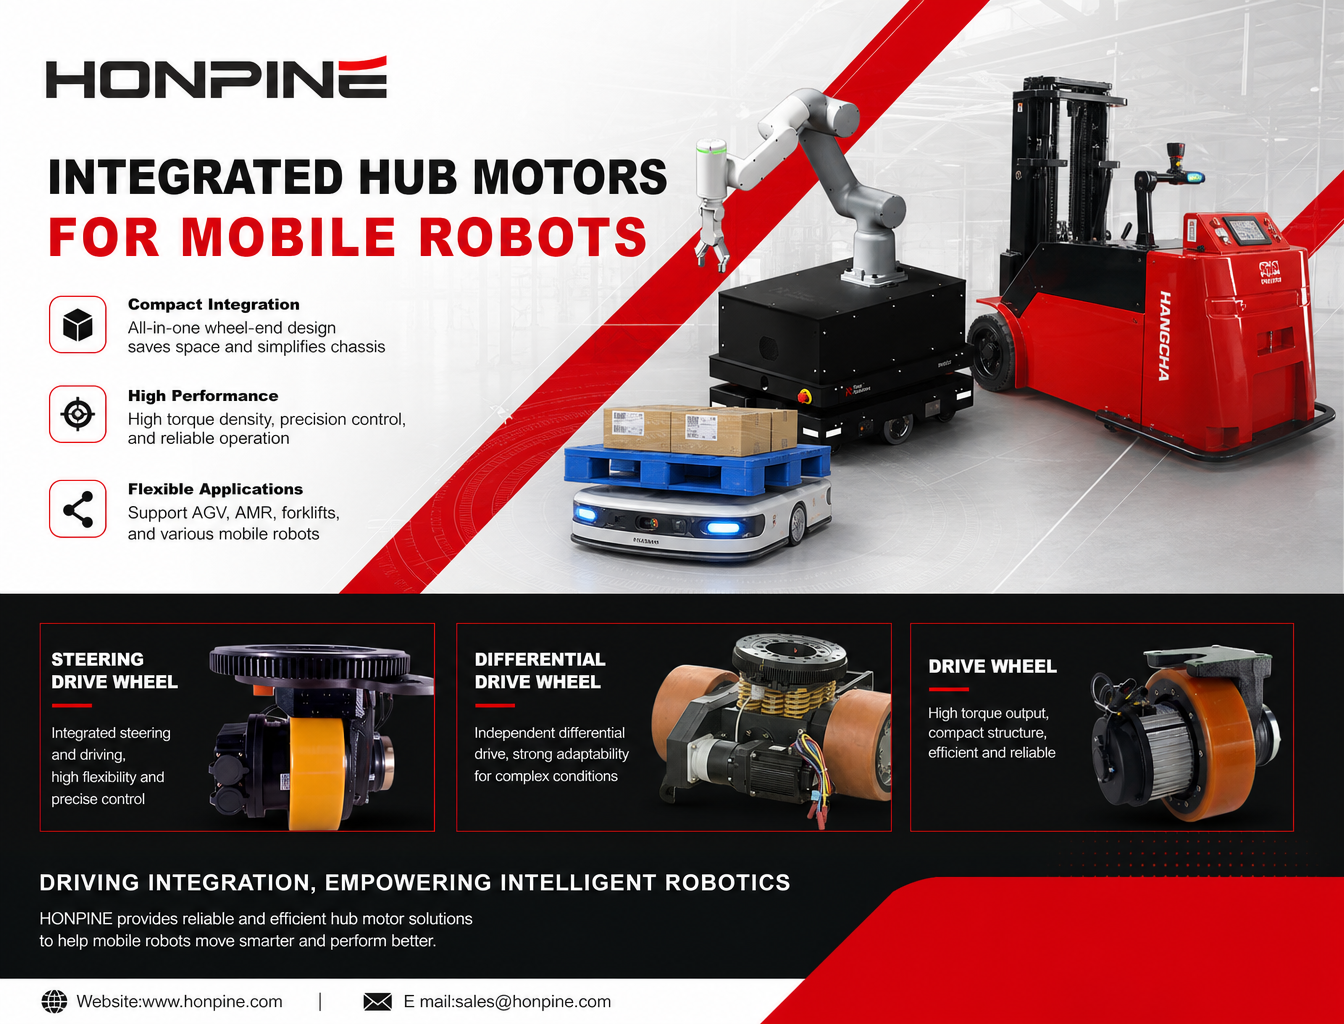
 Почему всё больше роботов переходят от традиционных приводных систем к интегрированным сервоприводам со встроенным колесным мотором?По мере того как мобильные роботы переходят к автономной навигации, гибкой работе и использованию во всё более сложных условиях, традиционные распределённые приводные системы сталкиваются с новыми вызовами. Отдельные двигатели, редукторы, муфты и компоненты трансмиссии могут усложнять конструкцию шасси и ограничивать доступное пространство для установки. Поэтому всё больше производителей роботов выбирают интегрированные сервоприводы со встроенным колесным мотором. Объединяя основные компоненты привода в компактном блоке, установленном в колесе, такие моторы открывают новые возможности для повышения степени интеграции привода, улучшения управления движением и оптимизации конструкции шасси. В этой статье мы рассмотрим основные требования к характеристикам мобильных роботов, объясним преимущества интегрированных колесных моторов и расскажем, как приводные колёса HONPINE, поворотные приводные колёса и дифференциальные приводные колёса подходят для различных применений AGV и AMR.
 Как прецизионные редукторы, гармонические поворотные актуаторы и двигатели прямого привода позволяют модернизировать прецизионные индексные столы?Как производители могут повысить точность, динамический отклик и степень интеграции прецизионных индексных столов? По мере развития гибкого производства традиционные системы передачи могут сталкиваться с такими проблемами, как люфт, длительное время установления и сложная механическая интеграция. В этой статье рассматривается, как гармонические редукторы, гармонические поворотные актуаторы, двигатели прямого привода (DD) и планетарные редукторы предлагают практические решения для модернизации в различных условиях эксплуатации. Подбирая архитектуру привода с учетом точности позиционирования, времени цикла индексирования, инерции нагрузки и ограничений по установке, производители могут создавать более эффективные и надежные прецизионные индексные системы.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему всё больше компаний выбирают интегрированные модули роботизированных сочленений?Интегрированные модули роботизированных сочленений объединяют двигатели, волновые редукторы, сервоприводы, энкодеры и выходные подшипники в компактных узлах. В этой статье сравниваются интегрированная и распределённая архитектуры привода, рассматриваются их различия по плотности крутящего момента, механической надёжности, управлению движением, эффективности разработки и практическому применению в робототехнике.
 Почему всё больше роботов переходят от традиционных приводных систем к интегрированным сервоприводам со встроенным колесным мотором?По мере того как мобильные роботы переходят к автономной навигации, гибкой работе и использованию во всё более сложных условиях, традиционные распределённые приводные системы сталкиваются с новыми вызовами. Отдельные двигатели, редукторы, муфты и компоненты трансмиссии могут усложнять конструкцию шасси и ограничивать доступное пространство для установки. Поэтому всё больше производителей роботов выбирают интегрированные сервоприводы со встроенным колесным мотором. Объединяя основные компоненты привода в компактном блоке, установленном в колесе, такие моторы открывают новые возможности для повышения степени интеграции привода, улучшения управления движением и оптимизации конструкции шасси. В этой статье мы рассмотрим основные требования к характеристикам мобильных роботов, объясним преимущества интегрированных колесных моторов и расскажем, как приводные колёса HONPINE, поворотные приводные колёса и дифференциальные приводные колёса подходят для различных применений AGV и AMR.
 Почему фланцы волновых и RV-редукторов — это не просто элементы механического крепления?Фланец волнового или RV-редуктора — это не просто монтажный интерфейс. Он играет ключевую роль в точности соосности, передаче нагрузки, жесткости конструкции и герметичности. Даже незначительные ошибки при проектировании или установке фланца могут повлиять на зацепление зубчатых передач, срок службы подшипников и общую надежность прецизионной системы перемещения. В этой статье Теодор Ли, технический директор HONPINE, рассказывает об основных инженерных функциях фланцев редукторов и объясняет, почему им следует уделять особое внимание при проектировании и установке прецизионных трансмиссионных систем.
 Как производителям модернизировать гармонические шарнирные модули для роботизированных манипуляторов и embodied AI в 2026 году?Для инженеров, планирующих модернизацию роботизированной системы, выбор подходящего шарнирного модуля зависит не от одной характеристики. Синхронизация по EtherCAT, обратная связь по положению на выходной стороне, измерение крутящего момента в реальном времени, способность выдерживать длительный крутящий момент и встроенные функции безопасности должны работать согласованно, чтобы отвечать требованиям конкретного применения. Оценивая эти факторы как единую электромеханическую систему, производители могут принимать более обоснованные решения при выборе и интеграции шарнирного модуля, а также при оценке его долгосрочных характеристик.
 Как планетарные редукторы снижают скорость и увеличивают крутящий момент в высокоточном автоматизированном оборудовании?Как планетарный редуктор снижает скорость и одновременно увеличивает крутящий момент в высокоточном автоматизированном оборудовании? Благодаря сочетанию солнечной шестерни, нескольких сателлитов и внутреннего зубчатого венца планетарный редуктор обеспечивает компактную и эффективную передачу мощности в системах, требующих контролируемого движения и надежной передачи крутящего момента. От промышленных роботов и станков с ЧПУ до автоматизированных сборочных систем — выбор подходящего редуктора зависит не только от передаточного отношения. В этом руководстве объясняется принцип работы планетарных редукторов, их основные преимущества, типичные области применения и практические критерии выбора, которые помогут инженерам подобрать подходящее решение для передачи мощности.







