6 ключевых преимуществ планетарного шарнирного модуля HONPINE JRM
Почему планетарный шарнирный модуль HONPINE JRM хорошо подходит для высокопроизводительных четвероногих роботов?
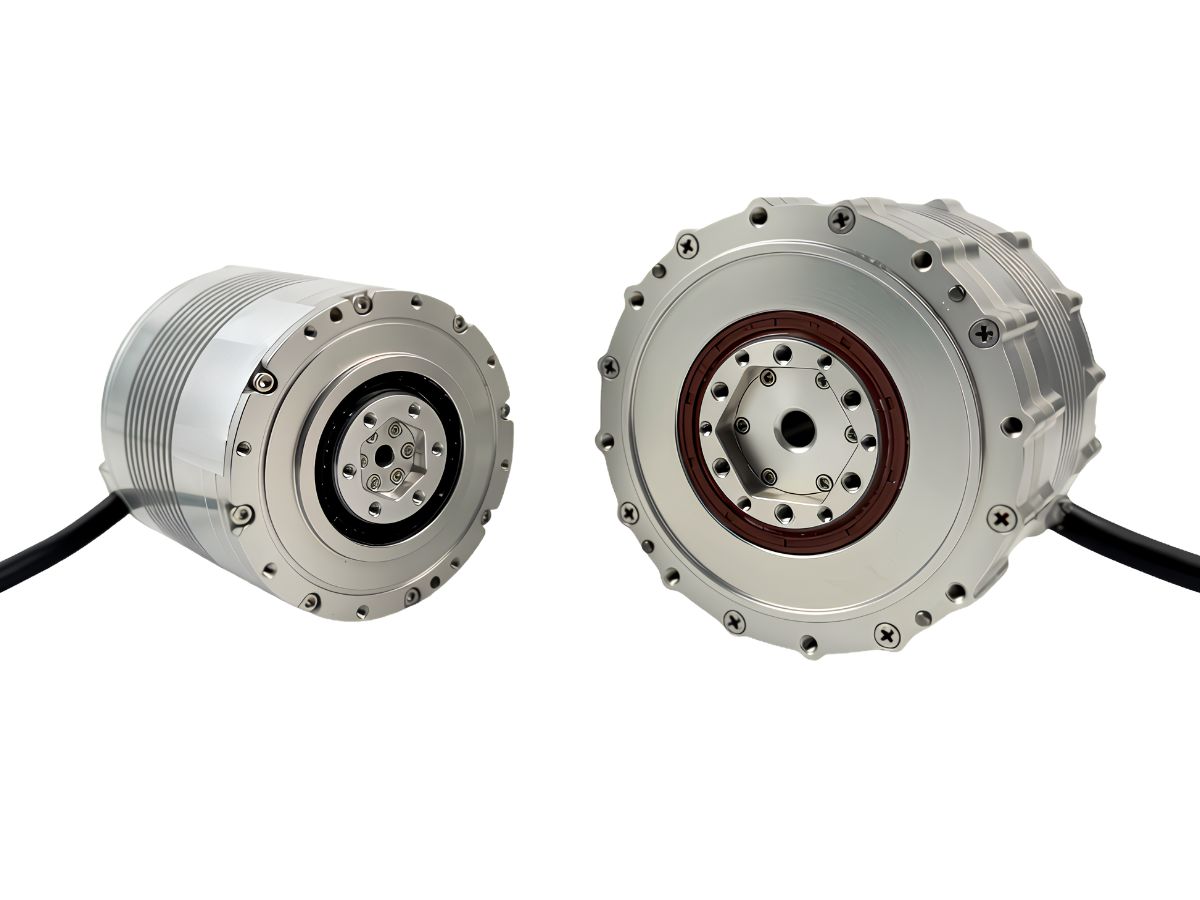
Планетарный шарнирный модуль HONPINEJRMразработан для высокопроизводительных робототехнических применений, требующих высокой точности, быстрого отклика, высокой жесткости, ударопрочности и широкого диапазона рабочих температур. Эти шесть преимуществ делают его подходящим для высокодинамичных, ударных и требующих высокой точности применений, таких как четвероногие инспекционные роботы и другие передовые робототехнические платформы.
1. Высокая точность и малый люфт — шарнир для точного движения
JRM обеспечивает повторяемость 0.034°, абсолютную точность позиционирования 0.05° и люфт всего 0.07°. В совокупности эти характеристики указывают на высокожесткую систему передачи с минимальным механическим зазором.
При вращении в прямом и обратном направлении шарнир минимизирует потерю положения, позволяя возвращаться в одно и то же положение даже после многократных возвратно-поступательных движений.
Ключевые преимущества: точное позиционирование, малая ошибка возврата и высокая долговременная стабильность.
2. Быстрый отклик во всех трех контурах управления — высокодинамичный шарнир
JRM отличается быстрым откликом во всех трех контурах управления: отклик контура крутящего момента составляет 0.3 ms, контура скорости — 8–14 ms, а контура положения — приблизительно 17 ms. Отклик также отличается высокой симметрией как в положительном, так и в отрицательном направлениях.
Ключевые преимущества: быстрое отслеживание команд, высокая динамическая жесткость и надежная работа при частых ускорениях, замедлениях и изменениях направления.
3. Высокий номинальный КПД и высокая перегрузочная способность — рассчитан на рабочие нагрузки
В условиях непрерывного режима работы S1 JRM достигает КПД 84.98% и номинального крутящего момента 90 Nm. При 3× перегрузке его крутящий момент может достигать 293.5 Nm в течение до 15 секунд, а статическая жесткость составляет 43,933 Nm/rad.
Ключевые преимущества: высокая плотность крутящего момента, высокая конструкционная жесткость и значительный кратковременный выходной крутящий момент.
4. Плавная скорость и низкий уровень шума — стабильная и тихая работа
JRM имеет коэффициент колебаний скорости 0.0034 и максимальный уровень шума 65 dB.
Ключевые преимущества: плавная работа на постоянной скорости с уменьшенными вибрациями и шумом.
5. Широкий температурный диапазон и комплексная защита — для жестких условий эксплуатации
JRM прошел испытания на ударное воздействие высоких и низких температур в диапазоне от -45°C до 70°C. Он также оснащен ступенчатой защитой от перегрузки, сверхтока и перегрева.
Ключевые преимущества: высокая адаптируемость к окружающей среде и эффективная защита от повреждений при ненормальных условиях эксплуатации.
6. Четко определенные возможности непрерывной работы — рассчитан на конкретные рабочие циклы
JRM имеет четко определенные эксплуатационные ограничения при различных условиях нагрузки:
Режим S1, 65 Nm: непрерывная работа в течение 2 часов, при этом максимальная температура привода достигает 112°C.
Режим S2, 125 Nm: приблизительно 5 минут 10 секунд до остановки двигателя вследствие перегрева.
Перегрузка 90 Nm: приблизительно 28 минут работы.
Перегрузка 150 Nm: приблизительно 2 минуты 10 секунд.
Перегрузка 293.5 Nm: максимальная продолжительность приблизительно 15 секунд.
Ключевые преимущества: номинальная нагрузка поддерживает длительную непрерывную работу, тогда как более высокие уровни перегрузки предназначены для кратковременных пиков крутящего момента.
Иными словами, JRM не предназначен для непрерывной работы на максимальной мощности. Это шарнир, который обеспечивает высокий крутящий момент при необходимости и поддерживает стабильную работу, когда требуется непрерывная производительность.
Ищете планетарные шарнирные модули для четвероногих роботов?
Если вы разрабатываете промышленных инспекционных роботов среднего и крупного размера, специализированных четвероногих инспекционных роботов, взрывозащищенных четвероногих роботов или другие робототехнические платформы, работающие в сложных условиях, планетарный шарнирный модуль HONPINE JRM может обеспечить сочетание точности, динамического отклика, жесткости, перегрузочной способности и адаптируемости к окружающей среде.
Свяжитесь с HONPINE, чтобы запросить техническую документацию на планетарный шарнирный модуль JRM и взрывозащищенный планетарный шарнирный модуль, а также обсудить подходящее шарнирное решение для вашего робототехнического применения.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
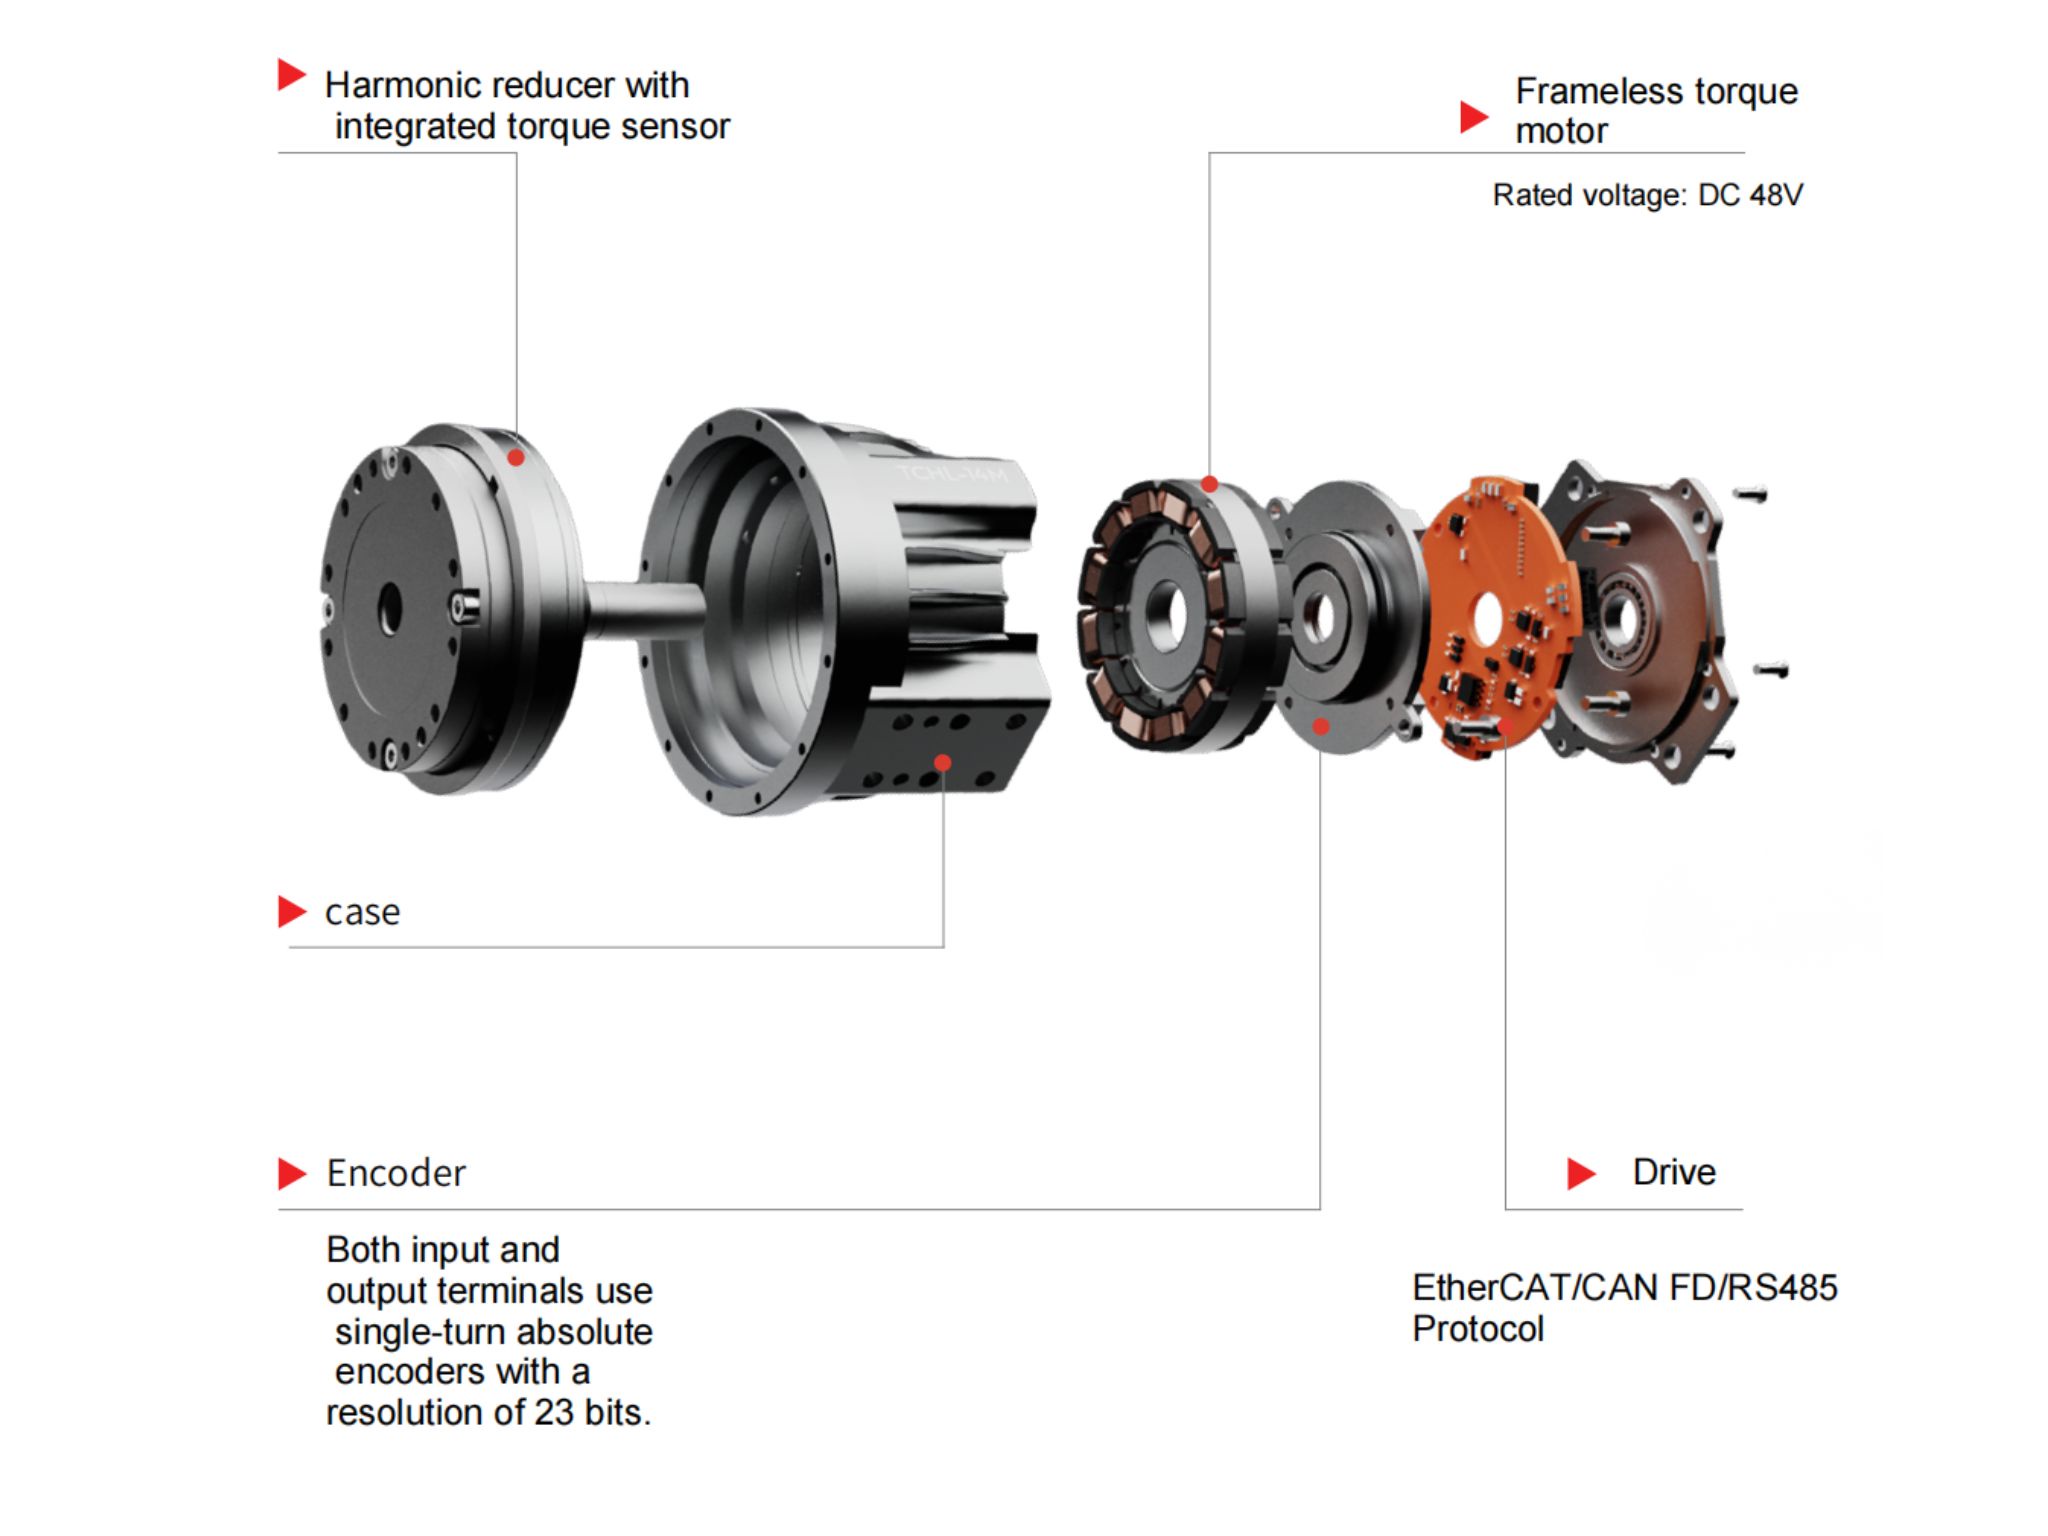
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
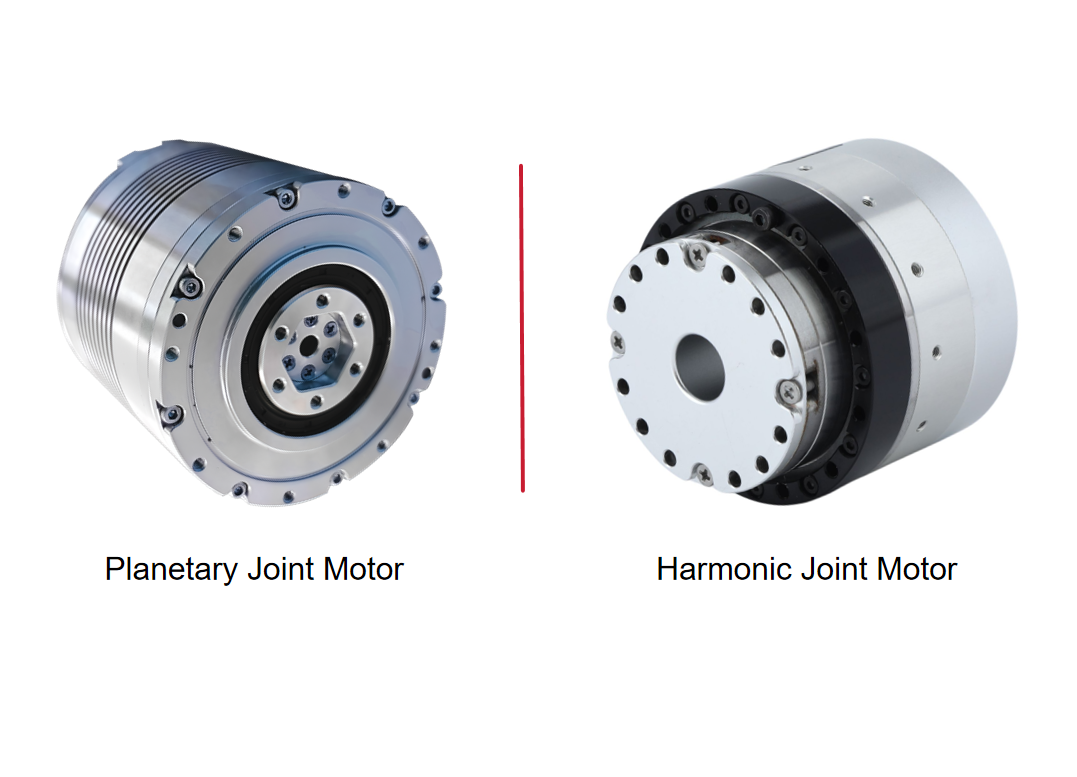
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Гармонические суставные модули с управлением по усилию: ключевое решение для коммерциализации роботовПо мере перехода роботов от точного позиционирования к физическому взаимодействию обратная связь по крутящему моменту на уровне суставов приобретает всё большее значение. Суставной модуль робота с управлением по усилию позволяет роботу воспринимать изменения выходного крутящего момента и более точно реагировать на внешние нагрузки, обеспечивая податливое движение, обнаружение контакта и применение управления по усилию. Гармонические суставные модули HONPINE HAG и HAU интегрируют датчик крутящего момента непосредственно в сустав, обеспечивая замкнутое управление крутящим моментом, непрерывное вращение выходного вала на 360°, точность управления крутящим моментом менее 1% и полосу пропускания по крутящему моменту 50 Hz. Такая интегрированная конструкция также сохраняет единые габариты для конфигураций с управлением по усилию и без него, предоставляя производителям роботов гибкую платформу суставных модулей.
 6 ключевых преимуществ планетарного шарнирного модуля HONPINE JRMВысокопроизводительным четвероногим роботам требуются шарнирные модули, способные быстро реагировать, сохранять точное позиционирование, выдерживать многократные удары и обеспечивать стабильный крутящий момент в сложных условиях эксплуатации. Планетарный шарнирный модуль HONPINE JRM сочетает высокую точность позиционирования, малый люфт, быстрый отклик трёхконтурной системы, высокую статическую жёсткость, высокую перегрузочную способность и широкий диапазон рабочих температур. Благодаря чётко определённым пределам непрерывной работы и работы с перегрузкой JRM разработан для обеспечения баланса между динамическими характеристиками и долгосрочной надёжностью. В этой статье рассматриваются шесть ключевых преимуществ планетарного шарнирного модуля HONPINE JRM и объясняется, почему он подходит для четвероногих роботов промышленной инспекции, специализированных инспекционных роботов, взрывозащищённых четвероногих роботов и других высокопроизводительных роботизированных платформ.
 Решения на основе модулей суставов роботов для рук и ног гуманоидных роботовГуманоидным роботам требуются различные характеристики суставов в области плеча, локтя, запястья, бедра, колена и лодыжки. Для меньших суставов приоритетны малый вес и быстрый отклик, тогда как для более крупных суставов необходимы более высокая плотность крутящего момента, грузоподъемность и надежность. Поэтому подходящий модуль сустава робота должен соответствовать конкретным требованиям каждого сустава по крутящему моменту, весу, диапазону движений и управлению. В этой статье HONPINE на примере серии гармонических модулей суставов HPJM представляет решение по конфигурации суставов верхних и нижних конечностей гуманоидного робота, охватывающее требования к крутящему моменту от небольших суставов запястья и пальцев до высоконагруженных суставов бедра.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Гармонические суставные модули с управлением по усилию: ключевое решение для коммерциализации роботовПо мере перехода роботов от точного позиционирования к физическому взаимодействию обратная связь по крутящему моменту на уровне суставов приобретает всё большее значение. Суставной модуль робота с управлением по усилию позволяет роботу воспринимать изменения выходного крутящего момента и более точно реагировать на внешние нагрузки, обеспечивая податливое движение, обнаружение контакта и применение управления по усилию. Гармонические суставные модули HONPINE HAG и HAU интегрируют датчик крутящего момента непосредственно в сустав, обеспечивая замкнутое управление крутящим моментом, непрерывное вращение выходного вала на 360°, точность управления крутящим моментом менее 1% и полосу пропускания по крутящему моменту 50 Hz. Такая интегрированная конструкция также сохраняет единые габариты для конфигураций с управлением по усилию и без него, предоставляя производителям роботов гибкую платформу суставных модулей.
 6 ключевых преимуществ планетарного шарнирного модуля HONPINE JRMВысокопроизводительным четвероногим роботам требуются шарнирные модули, способные быстро реагировать, сохранять точное позиционирование, выдерживать многократные удары и обеспечивать стабильный крутящий момент в сложных условиях эксплуатации. Планетарный шарнирный модуль HONPINE JRM сочетает высокую точность позиционирования, малый люфт, быстрый отклик трёхконтурной системы, высокую статическую жёсткость, высокую перегрузочную способность и широкий диапазон рабочих температур. Благодаря чётко определённым пределам непрерывной работы и работы с перегрузкой JRM разработан для обеспечения баланса между динамическими характеристиками и долгосрочной надёжностью. В этой статье рассматриваются шесть ключевых преимуществ планетарного шарнирного модуля HONPINE JRM и объясняется, почему он подходит для четвероногих роботов промышленной инспекции, специализированных инспекционных роботов, взрывозащищённых четвероногих роботов и других высокопроизводительных роботизированных платформ.
 Решения на основе модулей суставов роботов для рук и ног гуманоидных роботовГуманоидным роботам требуются различные характеристики суставов в области плеча, локтя, запястья, бедра, колена и лодыжки. Для меньших суставов приоритетны малый вес и быстрый отклик, тогда как для более крупных суставов необходимы более высокая плотность крутящего момента, грузоподъемность и надежность. Поэтому подходящий модуль сустава робота должен соответствовать конкретным требованиям каждого сустава по крутящему моменту, весу, диапазону движений и управлению. В этой статье HONPINE на примере серии гармонических модулей суставов HPJM представляет решение по конфигурации суставов верхних и нижних конечностей гуманоидного робота, охватывающее требования к крутящему моменту от небольших суставов запястья и пальцев до высоконагруженных суставов бедра.
 Почему RV-редуктору требуется модификация профиля? Как дополнительно уменьшить люфт и погрешность передачи?RV-редуктор предназначен для обеспечения высокого крутящего момента, высокой жёсткости и точного движения в требовательных областях применения, таких как роботизированные шарниры, промышленные поворотные столы и прецизионное оборудование. Однако достижение малого люфта и стабильной точности передачи требует не только высокоточной механической обработки. Модификация циклоидального профиля также должна учитывать производственные допуски, ошибки сборки, деформации под нагрузкой, тепловое расширение и условия смазки. В этой статье рассматривается, почему RV-редукторам требуется модификация профиля, как различные методы модификации влияют на зацепление и как инженеры могут дополнительно контролировать люфт и погрешность передачи с помощью проектирования профиля, распределения допусков, структурного анализа, прецизионного производства и валидационных испытаний.
 Как выбрать полую поворотную платформу: полное руководство по подбору?Полая поворотная платформа широко используется в системах точной автоматизации, где требуются поворотное позиционирование, компактная интеграция и прокладка кабелей через ось вращения. Однако выбор подходящей платформы включает не только сравнение номинального крутящего момента или максимальной скорости. Нагрузка, эксцентриситет, опрокидывающий момент, инерция, точность позиционирования, полое отверстие, ускорение, рабочий цикл и условия монтажа — все это влияет на фактическую производительность поворотной системы. В этом руководстве рассматриваются основные параметры, которые инженерам следует учитывать при выборе полой поворотной платформы для индексирования на станках с ЧПУ, перемещения пластин, визуального контроля, лазерной обработки, дозирования и других высокоточных поворотных применений.