






Выбор системы привода AGV: как выбрать между дифференциальным приводом, поворотным приводом и мотор-колёсами Mecanum?
Правильная последовательность выборасистемы привода AGV заключается в том, чтобы сначала определить механизм привода —дифференциальный привод,управляемый приводили привод с колёсами Mecanum — а затем выбирать колёса. Механизм определяет количество колёс, направления нагрузки, распределение нагрузки по осям и потенциальные режимы отказа. Сравнение характеристик колёс до определения механизма привода означает выбор колёс до установления фактических условий нагрузки.
Требования к колёсам можно свести к четырём общим параметрам: постоянству диаметра колёс, характеристикам трения и износа протектора, соосности сердечника колеса и точности интерфейса, а также конфигурации подшипников и несущей способности. Однако приоритет этих параметров значительно различается для разных механизмов привода.
Почему механизм привода следует определить до выбора мотор-колеса?
Во многих проектах AGV колёса часто обсуждаются на относительно позднем этапе. Сначала определяются навигационная система, логика диспетчеризации и конструкция транспортного средства, а колёса рассматриваются как конечный исполнительный компонент для закупки.
В такой последовательности нет принципиальной ошибки. Проблема возникает, когда колёса рассматриваются как стандартизированные закупаемые компоненты — например, диаметр выбирается только по грузоподъёмности, твёрдость протектора определяется на основе опыта, а колёса устанавливаются без дальнейшего системного анализа.
После начала эксплуатации AGV могут возникнуть такие проблемы, как отклонение от направления, ошибки позиционирования и неравномерный износ протектора. Поиск неисправностей часто направляют на алгоритмы навигации или управления, хотя фактическая первопричина может заключаться в несоответствии между механизмом привода и колесом.
1. Первая цепь передачи: механизм привода определяет направление нагрузки на колесо
Одно и то же колесо с полиуретановым покрытием может испытывать совершенно разные усилия в зависимости от механизма привода.
В системе с дифференциальным приводом пассивное колесо испытывает боковые усилия, следуя за корпусом транспортного средства. При повороте протектор может подвергаться боковому проскальзыванию по полу.
В системе с управляемым приводом ведущее колесо должно выдерживать не только тяговые и вертикальные нагрузки, но и реактивный крутящий момент рулевого управления, передаваемый через механизм поворота, а также боковое проскальзывание при рулении.
У колеса Mecanum ролики одновременно испытывают радиальное давление и компоненты осевой силы. Поэтому условия нагружения являются более сложными.
Поскольку направление усилия меняется, меняются и требования к составу протектора.
Для применений, где основным требованием является тяга, обычно необходимы стабильный коэффициент трения и хорошая износостойкость. Для таких условий часто лучше подходит более твёрдый, износостойкий состав протектора.
Для применений, где колесо в основном буксируется или подвергается боковому проскальзыванию, протектор должен минимизировать следы на полу и тепловыделение. Поэтому более подходящим может быть более мягкий состав с меньшим сопротивлением качению.
Система протектора Eamflex 93A компании HanKe разработана с ориентацией на высокую износостойкость, тогда как система протектора Saxflex 75A разработана с большим акцентом на защиту пола. Эти два направления протектора соответствуют различным условиям нагружения, описанным выше. Неправильно выбранные характеристики протектора могут не проявить проблему сразу, и она станет заметной лишь после нескольких сотен часов работы.
2. Вторая цепь передачи: механизм привода определяет распределение нагрузки по осям и перенос нагрузки
Использование равномерного статического распределения нагрузки для оценки нагрузки на каждое колесо является распространённым упрощением на этапе выбора.
Например, рассмотрим четырёхколёсный AGV с общей массой в загруженном состоянии 4,000 kg. Простой статический расчёт даст 1,000 kg на колесо.
Однако при разгоне, торможении и повороте нагрузка переносится между колёсами. Приблизительную величину переноса нагрузки можно оценить по формуле:
ΔF = m × a × h ÷ B
где m — общая масса транспортного средства в килограммах, a — продольное или поперечное ускорение в метрах в секунду в квадрате, h — высота центра тяжести в метрах, а B — ширина колеи в метрах.
Используя типовой набор параметров:
m = 4,000 kg
a = 0.5 m/s²
h = 0.5 m
B = 0.8 m
Расчётный перенос нагрузки составляет:
ΔF = 4,000 × 0.5 × 0.5 ÷ 0.8 = 1,250 N
Это соответствует приблизительно 127 kgf дополнительной вертикальной нагрузки, переносимой с внутреннего колеса на внешнее.
Значение этого расчёта заключается в том, что фактическая нагрузка на отдельное колесо в динамических условиях может быть выше статического значения при равномерном распределении. Если исходный выбор имеет очень малый запас по нагрузке, поворот, преодоление подъёма или экстренное торможение могут стать условиями, при которых проблемы проявятся впервые.
Точное увеличение нагрузки на каждое колесо зависит от конфигурации колёс и схемы подвески и должно рассчитываться по фактическим параметрам транспортного средства. Однако общий принцип ясен: чем чаще AGV выполняет всенаправленное движение и руление, тем важнее учитывать динамический перенос нагрузки при выборе колёс.
Конфигурация с одним управляемым колесом является типичным примером. Когда одна точка привода отвечает одновременно за движение и руление, требование к нагрузке этого колеса может быть значительно выше значения, полученного простым делением общей массы транспортного средства на количество колёс.
Фланцевый интерфейс также требует большей точности, поскольку угловое отклонение или биение в рулевом узле может напрямую передаваться в ошибки ориентации транспортного средства.
3. Третья цепь передачи: механизм привода определяет место возникновения основного ограничения, связанного с колёсами
Основные ограничения по износу и точности располагаются не в одном и том же месте для всех трёх механизмов привода.
Для дифференциального привода ключевым вопросом является постоянство диаметра левого и правого ведущих колёс. Дифференциальный контроллер предполагает, что диаметры колёс приблизительно равны. При наличии фактической разницы диаметров одна и та же команда частоты вращения создаёт разные линейные скорости с двух сторон, вызывая отклонение курса транспортного средства.
Для управляемого привода основными вопросами являются соосность фланцевого интерфейса и износ протектора, вызванный рулением. Биение или несоосность на монтажной поверхности рулевого узла могут усиливаться до изменения ориентации транспортного средства, тогда как повторяющееся боковое проскальзывание может создать неравномерную полосу износа на протекторе.
Для колёс Mecanum основным узким местом является сама роликовая сборка. Ролики — это независимые компоненты с резиновым или полиуретановым покрытием. Они воспринимают как нагрузку, так и трение скольжения, поэтому скорость их износа может быть выше, чем у протекторов обычных колёс. Неравномерный износ роликов на четырёх колёсах может проявляться в виде ошибок направления и перемещения при всенаправленном движении.
При совместном рассмотрении этих трёх цепей передачи становится ясно, почему последовательность выбора не следует менять на обратную.
Сначала необходимо определить механизм привода, чтобы установить направление нагрузки на колёса, количество колёс и динамические нагрузки. Только после этого инженеры могут определить, какие параметры колёс требуют дополнительного запаса при проектировании.
Выбор колеса в первую очередь означает оптимизацию компонента до полного определения его фактической среды нагружения.
Многомерное сравнение трёх механизмов привода AGV
Кинематическое и конструктивное сравнение
Сравнение требований к колёсам
Условия эксплуатации и совместимость с напольным покрытием
Режимы отказа и приоритеты технического обслуживания
Семишаговый процесс выбора мотор-колеса AGV
Следующий семишаговый процесс преобразует рассмотренную выше логику в практическую последовательность действий.
Эти семь шагов могут обсуждаться на разных этапах проекта, однако их последовательность в целом не следует менять на обратную. Результат каждого шага становится исходными данными для следующего.
Шаг 1: Определите необходимые степени свободы
Начните с ответов на три вопроса:
Требуется ли AGV боковое перемещение?
Требуется ли ему вращение на месте?
Существует ли строгое ограничение радиуса поворота?
Если ни боковое перемещение, ни вращение на месте не требуются, обычно достаточно дифференциального привода.
Если требуется хотя бы одна из этих возможностей, в сравнение следует включить управляемый привод и привод Mecanum.
Шаг 2: Определите состояние пола и характеристики маршрута
Зафиксируйте тип пола, ровность, стыки и уклоны, требования к чистоте, воздействие масла и воды, а также типичную длину маршрута и частоту поворотов для каждой задачи.
Эта информация влияет как на применимость механизма привода, так и на требуемый состав протектора.
Шаг 3: Рассчитайте нагрузки на оси с учётом динамического переноса нагрузки
Используйте:
ΔF = m × a × h ÷ B
для оценки переноса нагрузки при динамической эксплуатации.
Добавьте рассчитанное динамическое приращение к статическому распределению нагрузки, чтобы получить требуемую нагрузку на колесо для выбора, и одновременно укажите рабочую скорость.
Грузоподъёмность всегда следует указывать вместе с рабочей скоростью.
Например, указание допустимой нагрузки при 4 km/h имеет смысл, тогда как номинальная нагрузка без соответствующего условия по скорости не даёт полной основы для сравнения.
Шаг 4: Определите диаметр и ширину колеса
Диаметр колеса влияет на способность преодолевать препятствия, сопротивление качению и грузоподъёмность.
Ширина колеса влияет на давление на пол и поперечную устойчивость.
В условиях тяжёлых нагрузок соответствующее увеличение диаметра или ширины колеса может быть более эффективным для снижения контактного давления, чем простое увеличение твёрдости протектора.
Шаг 5: Определите твёрдость протектора и направление состава
Для положений колёс, где приоритетом является тяга, обычно подходит относительно более твёрдый и износостойкий состав протектора.
Для пассивных колёс, где важнее низкое сопротивление качению и защита пола, может быть предпочтителен более мягкий состав с меньшим сопротивлением.
Для положений колёс, подвергающихся частому проскальзыванию при рулении, состав протектора должен обеспечивать баланс между износостойкостью и устойчивостью к боковому истиранию.
HanKe обычно предоставляет рекомендации по составу для отдельных положений колёс, а не применяет один одинаковый состав протектора ко всему AGV.
Шаг 6: Определите конструкцию сердечника колеса и конфигурацию подшипников
Материал сердечника колеса, обработка поверхности, фланцевый интерфейс или соединение со шпоночным пазом, тип подшипника и класс зазора подшипника должны соответствовать механизму привода, редуктору и общему спектру нагрузок транспортного средства.
Выбор подшипников следует рассматривать вместе с конструкцией сердечника колеса. Независимый выбор этих двух элементов может привести к доработкам при сборке.
Шаг 7: Определите правила подбора пар и критерии приёмки
Укажите допустимую разницу диаметров между левым и правым колёсами на одной оси, требования к постоянству параметров нескольких колёс на одном транспортном средстве, а также данные, которые необходимо проверять при приёмочных испытаниях.
Этот заключительный шаг преобразует выводы предыдущих шести шагов в измеримые и проверяемые технические требования.
Заключение
Выбор колёс AGV не следует начинать с изолированного рассмотрения диаметра колеса, твёрдости протектора или номинальной нагрузки.
Правильный подход заключается в том, чтобы сначала определить механизм привода, затем установить обусловленные им направление нагрузки, конфигурацию колёс, динамическое распределение нагрузки и требования к точности. Только после определения этих условий можно выбирать подходящие мотор-колесо, диаметр колеса, состав протектора, конструкцию сердечника колеса, конфигурацию подшипников и требования к сопряжению.
Дифференциальный привод, управляемый привод и привод с колёсами Mecanum имеют разные кинематические характеристики, пути передачи нагрузки, узкие места по точности и требования к техническому обслуживанию. Колесо, хорошо работающее в одной конфигурации, может не быть подходящим выбором для другой.
Поэтому в проектах AGV и AMR колесо и механизм привода следует рассматривать как единую интегрированную систему движения, а не как два независимых компонента.
Свяжитесь с HONPINE, чтобы обсудить требования вашего применения AGV и подобрать подходящее решение с мотор-колесом AGV.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
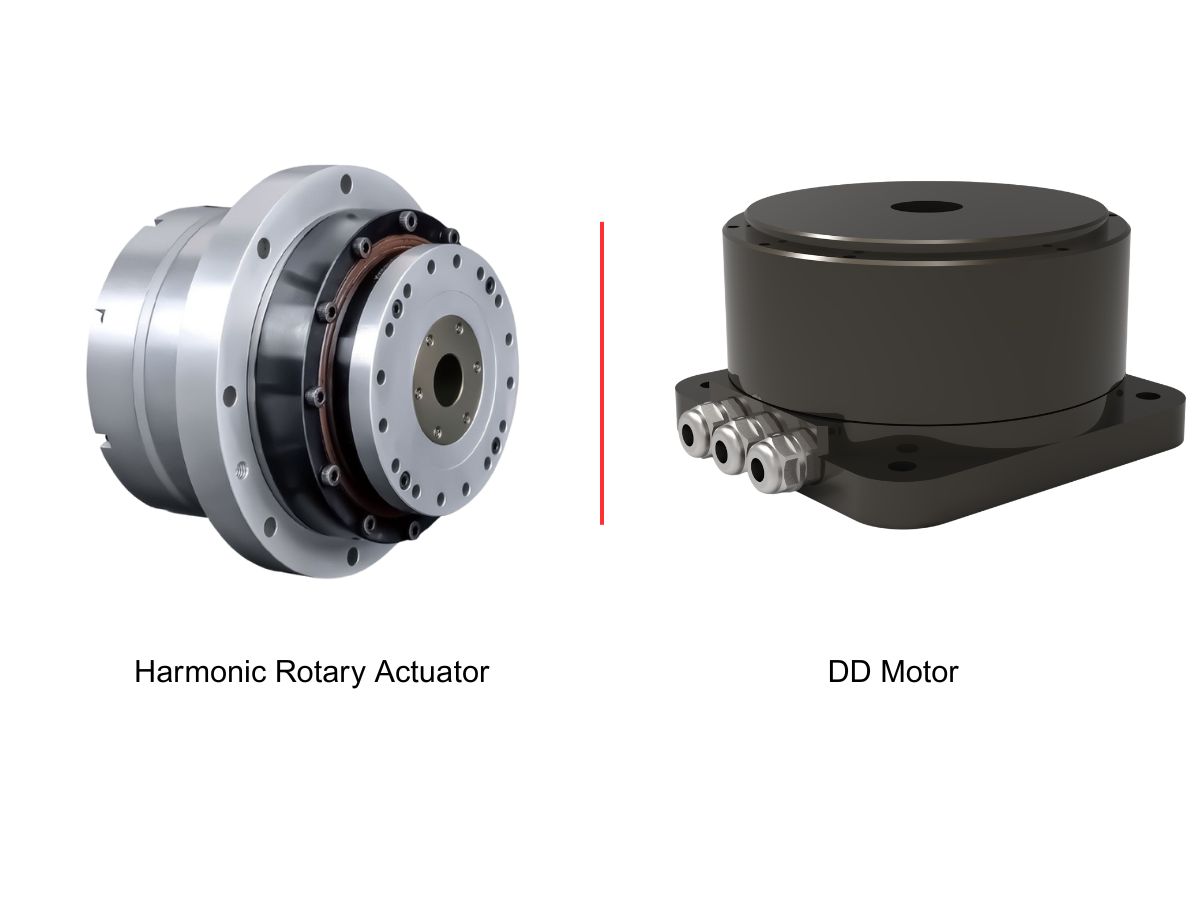
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
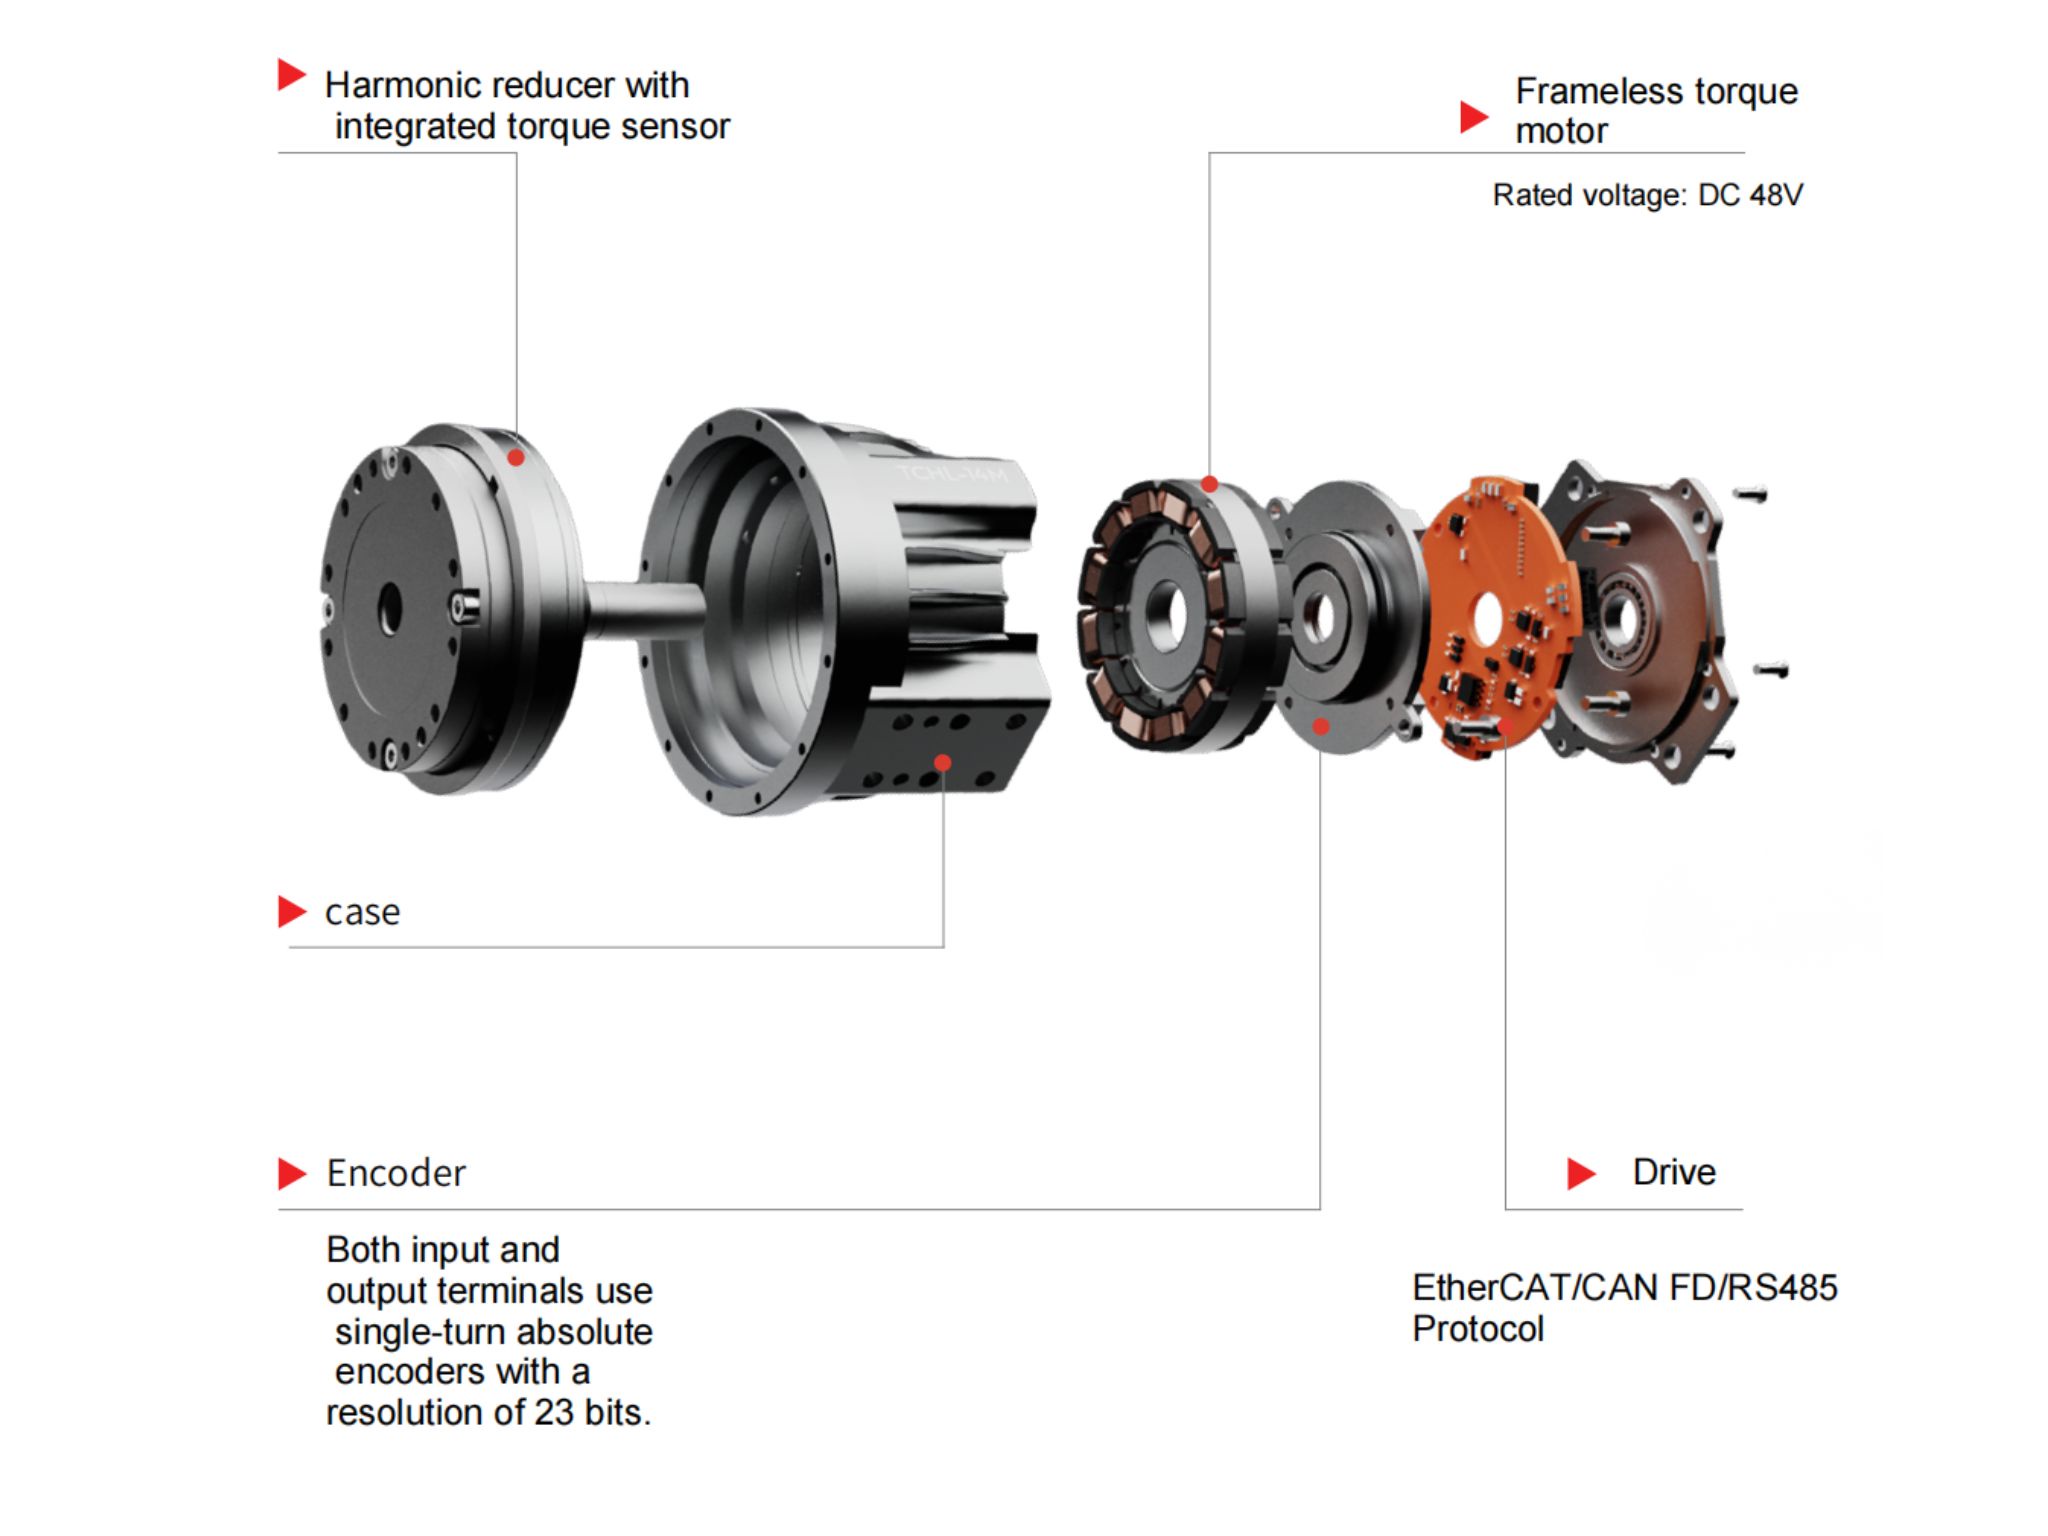
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
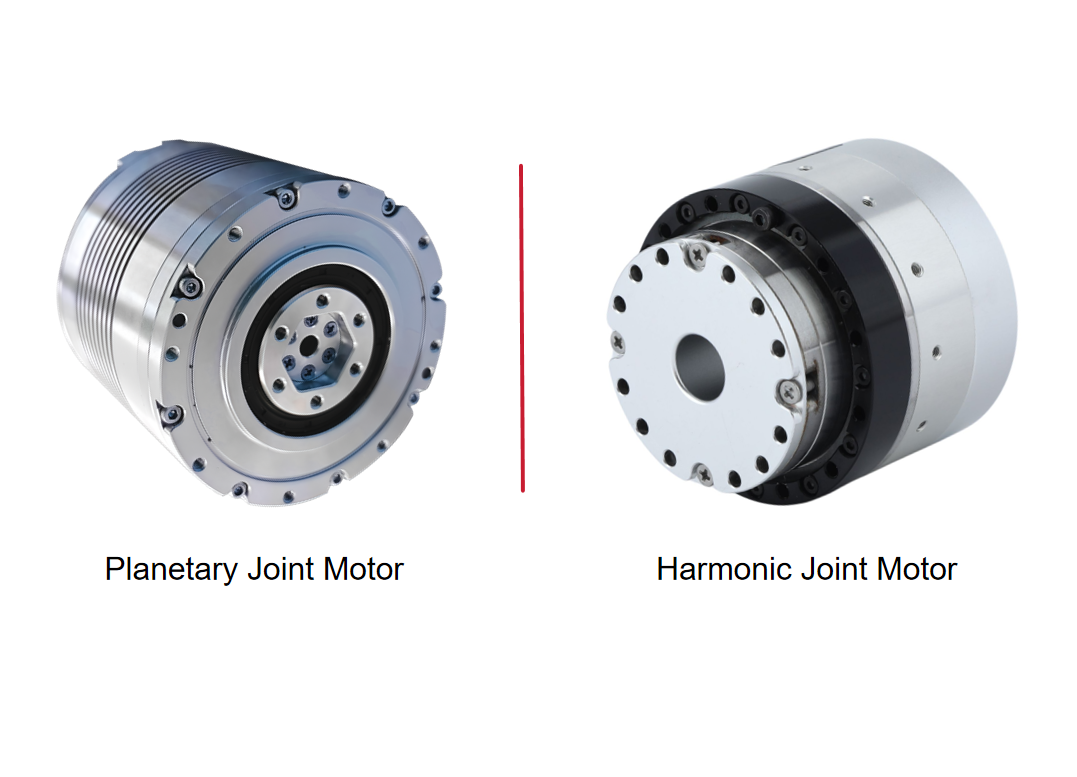
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему RV-редуктору требуется модификация профиля? Как дополнительно уменьшить люфт и погрешность передачи?RV-редуктор предназначен для обеспечения высокого крутящего момента, высокой жёсткости и точного движения в требовательных областях применения, таких как роботизированные шарниры, промышленные поворотные столы и прецизионное оборудование. Однако достижение малого люфта и стабильной точности передачи требует не только высокоточной механической обработки. Модификация циклоидального профиля также должна учитывать производственные допуски, ошибки сборки, деформации под нагрузкой, тепловое расширение и условия смазки. В этой статье рассматривается, почему RV-редукторам требуется модификация профиля, как различные методы модификации влияют на зацепление и как инженеры могут дополнительно контролировать люфт и погрешность передачи с помощью проектирования профиля, распределения допусков, структурного анализа, прецизионного производства и валидационных испытаний.
 Полый модуль роботизированного шарнира: почему прокладка кабелей важна в роботизированных шарнирах?Полый модуль роботизированного шарнира обеспечивает внутренний канал для силовых кабелей, сигнальных линий, пневматических трубок и других соединений с концевым эффектором. По сравнению с внешней прокладкой кабелей полый модуль шарнира может помочь уменьшить открытое расположение кабелей, повысить интеграцию системы и создать более чистую траекторию движения для роботизированных манипуляторов. В этой статье объясняется, почему внутренняя прокладка кабелей важна в роботизированных шарнирах и что следует учитывать при выборе полого модуля шарнира для робототехнических применений.
 Актуатор шарнира с гармоническим приводом и большим сквозным отверстием для поясничных суставов гуманоидного робота: практическое руководство по выборуПоясничный сустав гуманоидного робота является одним из наиболее требовательных к движению суставов в гуманоидном роботе. В отличие от обычных суставов роботизированных манипуляторов, он поддерживает верхнюю часть тела, одновременно обеспечивая наклоны, скручивания, переходы между позами и работу при постоянно изменяющихся динамических нагрузках. В то же время в ограниченном внутреннем пространстве необходимо разместить силовые кабели, сигнальные линии, датчики и конструктивные компоненты. Эти требования делают актуатор шарнира с гармоническим приводом и большим сквозным отверстием важным вариантом для поясничных суставов гуманоидных роботов. В этой статье объясняется, как выбрать подходящий актуатор шарнира с гармоническим приводом с учетом размера полого отверстия, динамического крутящего момента, передаточного отношения, механической жесткости, интеграции и срока службы.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему RV-редуктору требуется модификация профиля? Как дополнительно уменьшить люфт и погрешность передачи?RV-редуктор предназначен для обеспечения высокого крутящего момента, высокой жёсткости и точного движения в требовательных областях применения, таких как роботизированные шарниры, промышленные поворотные столы и прецизионное оборудование. Однако достижение малого люфта и стабильной точности передачи требует не только высокоточной механической обработки. Модификация циклоидального профиля также должна учитывать производственные допуски, ошибки сборки, деформации под нагрузкой, тепловое расширение и условия смазки. В этой статье рассматривается, почему RV-редукторам требуется модификация профиля, как различные методы модификации влияют на зацепление и как инженеры могут дополнительно контролировать люфт и погрешность передачи с помощью проектирования профиля, распределения допусков, структурного анализа, прецизионного производства и валидационных испытаний.
 Полый модуль роботизированного шарнира: почему прокладка кабелей важна в роботизированных шарнирах?Полый модуль роботизированного шарнира обеспечивает внутренний канал для силовых кабелей, сигнальных линий, пневматических трубок и других соединений с концевым эффектором. По сравнению с внешней прокладкой кабелей полый модуль шарнира может помочь уменьшить открытое расположение кабелей, повысить интеграцию системы и создать более чистую траекторию движения для роботизированных манипуляторов. В этой статье объясняется, почему внутренняя прокладка кабелей важна в роботизированных шарнирах и что следует учитывать при выборе полого модуля шарнира для робототехнических применений.
 Актуатор шарнира с гармоническим приводом и большим сквозным отверстием для поясничных суставов гуманоидного робота: практическое руководство по выборуПоясничный сустав гуманоидного робота является одним из наиболее требовательных к движению суставов в гуманоидном роботе. В отличие от обычных суставов роботизированных манипуляторов, он поддерживает верхнюю часть тела, одновременно обеспечивая наклоны, скручивания, переходы между позами и работу при постоянно изменяющихся динамических нагрузках. В то же время в ограниченном внутреннем пространстве необходимо разместить силовые кабели, сигнальные линии, датчики и конструктивные компоненты. Эти требования делают актуатор шарнира с гармоническим приводом и большим сквозным отверстием важным вариантом для поясничных суставов гуманоидных роботов. В этой статье объясняется, как выбрать подходящий актуатор шарнира с гармоническим приводом с учетом размера полого отверстия, динамического крутящего момента, передаточного отношения, механической жесткости, интеграции и срока службы.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: почему появляются безлюфтовые планетарные приводыNabtesco RV, Harmonic Drive и WITTENSTEIN разработали проверенные решения в области передач для робототехники, станкостроения, автоматизации и прецизионного управления движением. Однако в областях применения, требующих как позиционирования с точностью до угловых секунд, так и высокой механической жёсткости, могут проявляться различные компромиссы между люфтом, крутильной жёсткостью, нагрузочной способностью и точностью передачи. Это вызвало растущий интерес к безлюфтовому планетарному приводу, сочетающему жёсткость и плотность крутящего момента планетарной передачи с усовершенствованной компенсацией люфта. В этой статье мы сравниваем характеристики прецизионных планетарных редукторов Nabtesco RV, Harmonic Drive и WITTENSTEIN, а также рассматриваем, где безлюфтовый планетарный привод может стать альтернативным решением.
 Выбор привода суставов робота: от согласования инерции к оптимизации на уровне системыВыбор привода сустава робота — это не просто подбор крутящего момента двигателя или достижение подходящего соотношения инерции. В реальной роботизированной системе передаточное отношение, спектр нагрузок, тепловые характеристики, механическая жёсткость, нелинейность передачи, архитектура энкодера, полоса пропускания системы управления и срок службы взаимодействуют между собой и определяют конечный результат. Сустав может соответствовать требованию по пиковому крутящему моменту, но при этом в реальной эксплуатации сталкиваться с вибрацией, перегревом, ошибками позиционирования или преждевременным износом. В этой статье рассматривается инженерная логика выбора приводов суставов робота и объясняется, почему переход от согласования по одному параметру к оптимизации на уровне системы может обеспечить более надёжную и предсказуемую работу суставов робота.