








Как выбрать гармонический привод сочленения с контролем усилия? Подробное сравнение HONPINE TCHL и HAG
Выборгармонического шарнирного привода с силовым управлением— это не просто сравнение крутящего момента и габаритов. На интеграцию системы и эффективность управления могут влиять характеристики датчика крутящего момента, обратная связь энкодера, протоколы связи, функциональная безопасность и диаметр полого вала. В этом руководстве технический директор HONPINE сравнивает серииTCHLигармонических шарнирных приводов HAG, объясняет их основные различия и предлагает практические критерии выбора для гуманоидных роботов, коллаборативных манипуляторов, прецизионной сборки, полировки и других задач с силовым управлением.
Введение: два гармонических шарнирных привода для разных задач силового управления
Здравствуйте! Я технический директор HONPINE. Сегодня я расскажу о двух сериях гармонических шарнирных приводов с опциональными встроенными датчиками крутящего момента: TCHL и HAG.
Обе серии имеют схожую механическую и управляющую архитектуру:
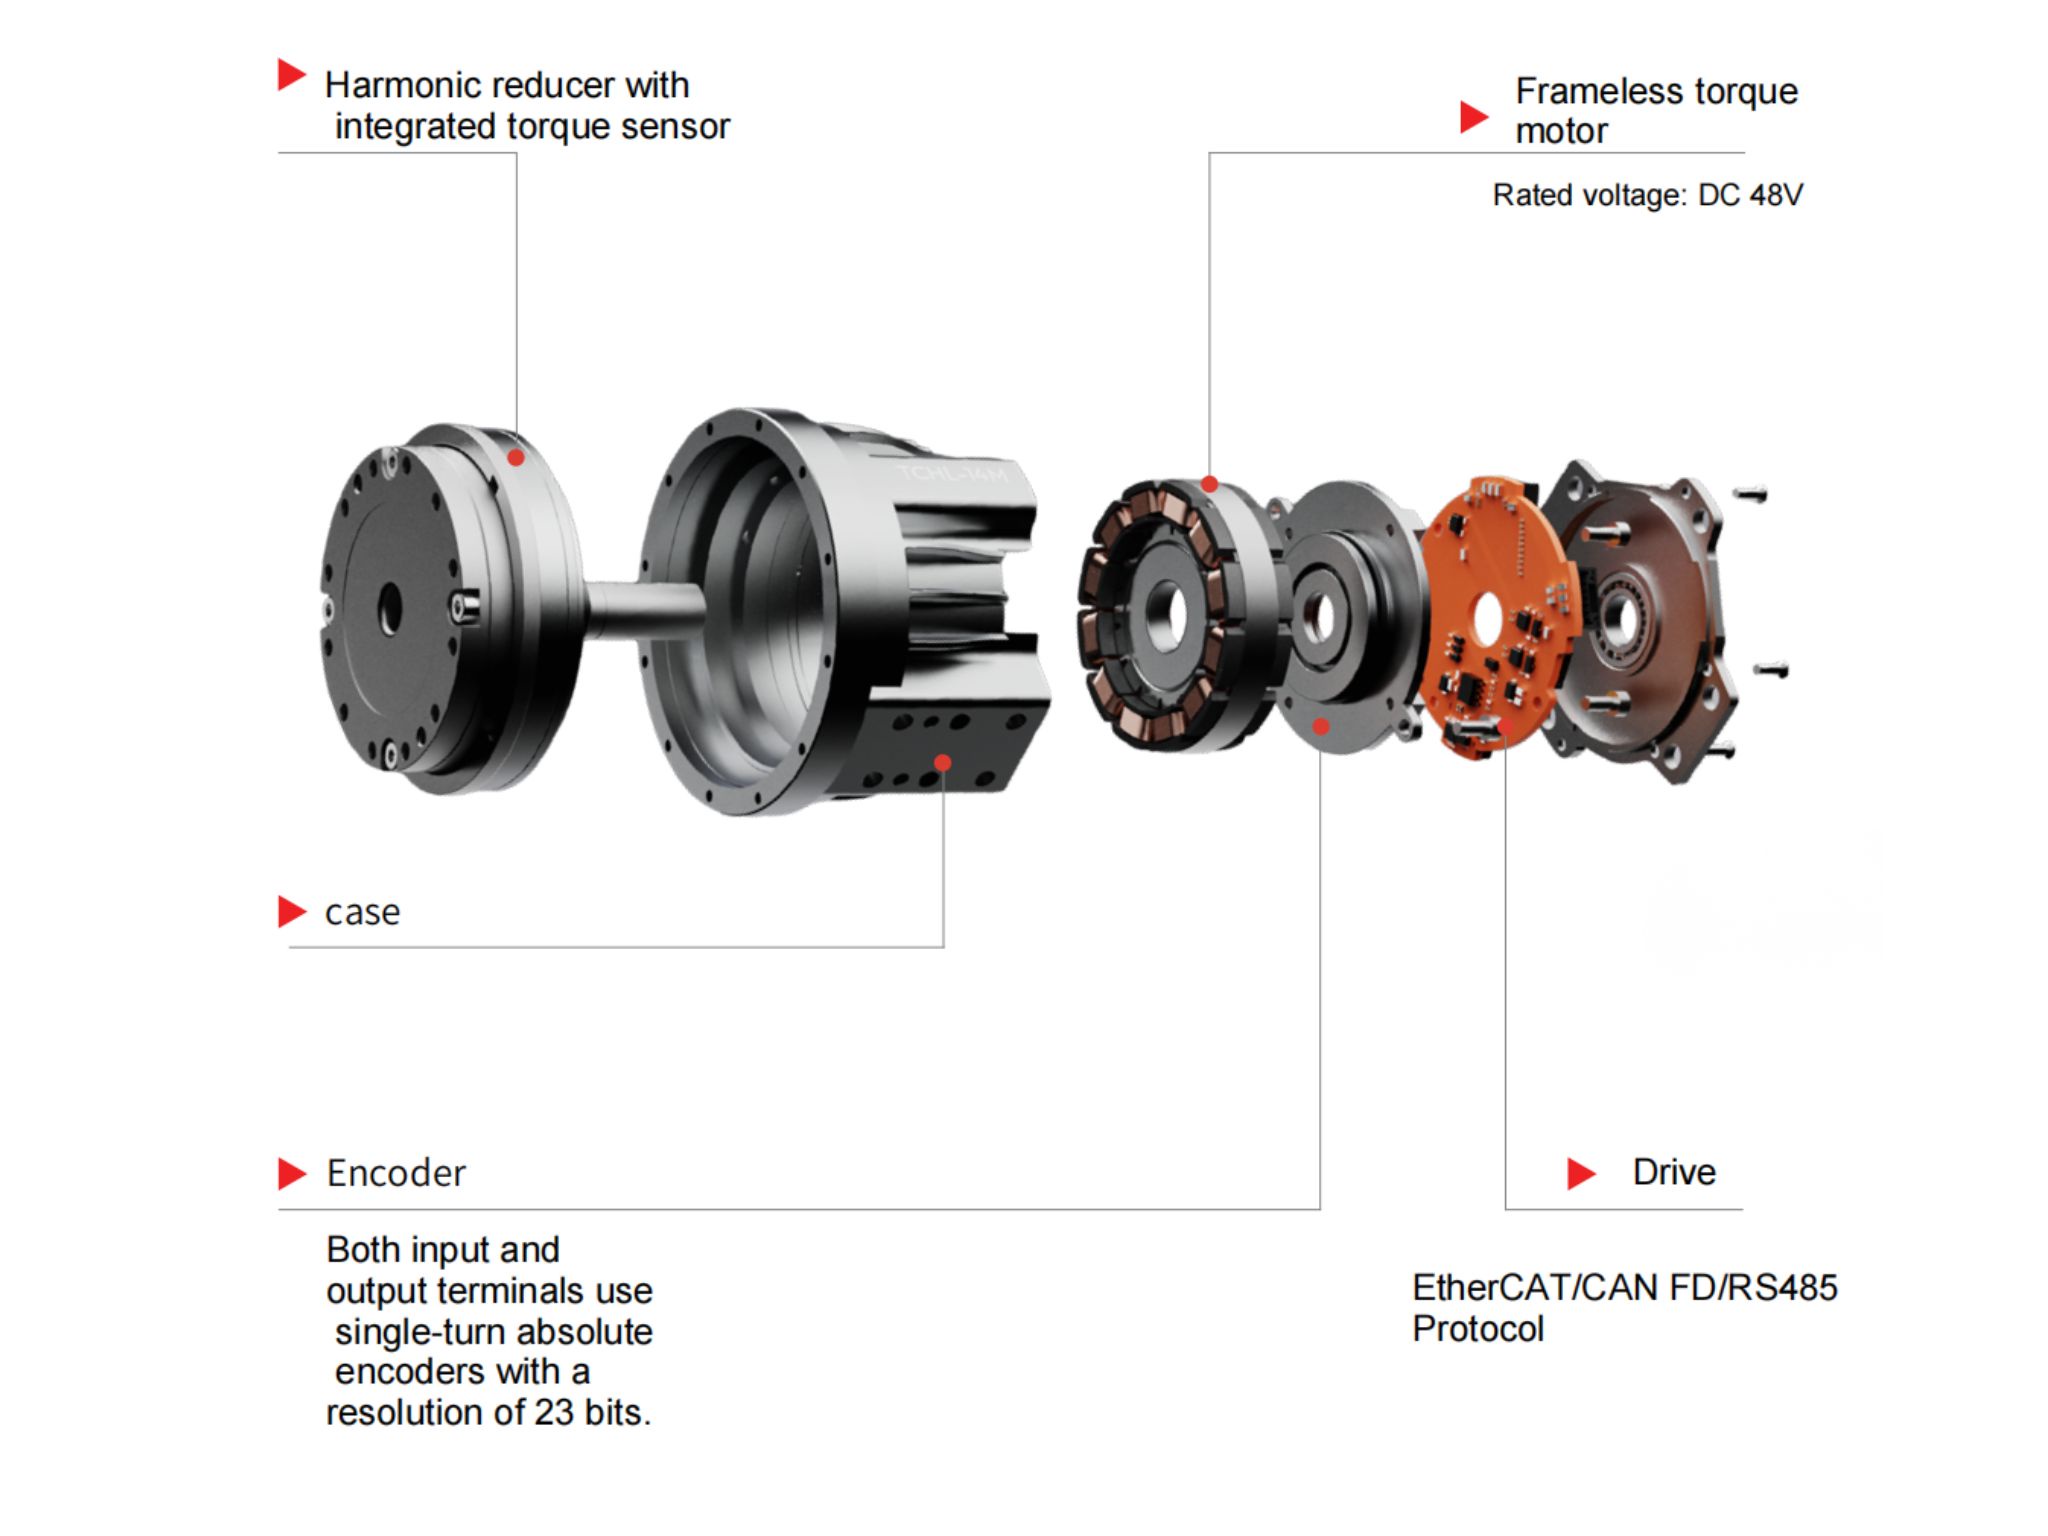
Выходной фланец → гармонический редуктор → датчик крутящего момента → безрамный двигатель с высоким крутящим моментом → тормоз → два соосных энкодера → встроенная плата управления
Несмотря на общую архитектуру, серии TCHL и HAG ориентированы на разные инженерные приоритеты. TCHL позволяет минимизировать массу и габариты, сохраняя преимущества гармонической передачи в части точности. HAG делает акцент на интеграции системы, дополнительных функциях безопасности в отдельных моделях и более полно опубликованных характеристиках датчиков крутящего момента.
Чем отличаются эти серии и как инженерам выбрать подходящую?
TCHL и HAG: основные приоритеты конструкции
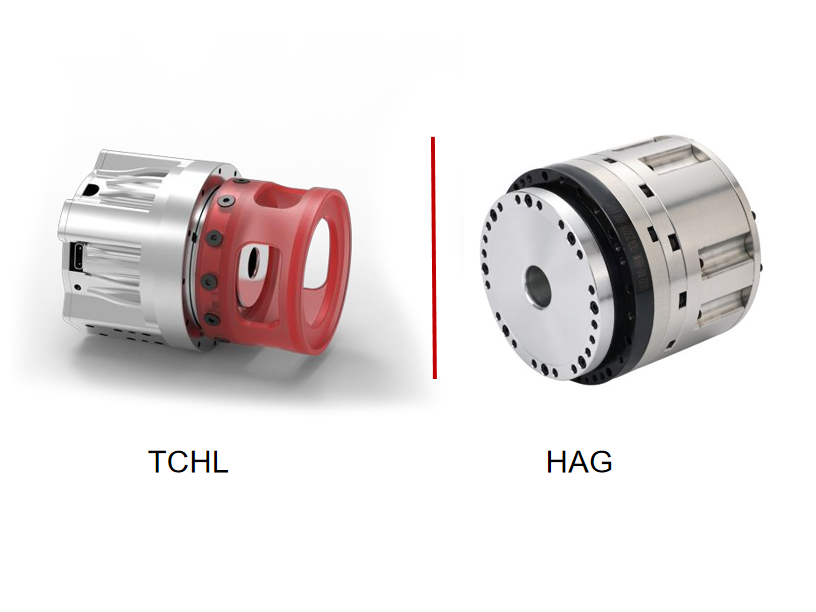
Гармонический шарнирный привод HONPINE TCHL: приоритет — облегчённая конструкция
Основная задача гармонического шарнирного привода TCHL— минимизировать массу и габариты, сохранив высокую точность, характерную для гармонической передачи.
Поэтому TCHL можно рассматривать для задач, в которых важны масса шарнира, компактные размеры и динамический отклик, включая гуманоидных роботов и коллаборативные роботизированные манипуляторы.
Основные характеристики серии TCHL
Перед окончательным выбором следует проверить доступные конфигурации для конкретной модели и свериться с её технической документацией.
Гармонический шарнирный привод HONPINE HAG: приоритет — интеграция и дополнительные функции безопасности
Гармонический шарнирный привод HAG ориентирован на более высокий уровень интеграции системы, дополнительные варианты конфигурации и более полный набор опубликованных характеристик датчиков крутящего момента.
Серия охватывает более широкий диапазон типоразмеров и поддерживает обратную связь от однооборотных и многооборотных абсолютных энкодеров. Для некоторых типоразмеров предусмотрена встроенная функция безопасного отключения крутящего момента (STO); наличие необходимо подтвердить для конкретной модели.
Основные характеристики серии HAG
Опубликованные данные датчика помогают инженерам оценить точность измерения и определить, соответствует ли конкретная конфигурация требованиям к управлению. Однако одна лишь нелинейность датчика не определяет общее разрешение или точность силового управления всей роботизированной системы.
Как выбрать между TCHL и HAG: шесть основных критериев?
Вместо того чтобы начинать с цены или номинального крутящего момента, инженерам следует сначала определить системные требования, несоблюдение которых может сделать ту или иную конфигурацию непригодной.
1. Протокол связи: сначала проверьте совместимость
TCHL: EtherCAT / CAN FD
HAG: CANopen / EtherCAT
Согласно указанным выше характеристикам, EtherCAT — общий для обеих серий вариант.
Если системе управления требуется CAN FD, среди этих двух серий можно рассмотреть TCHL с учётом выбранной конфигурации.
Если системе требуется CANopen, можно рассмотреть HAG с учётом выбранной конфигурации.
Если система использует EtherCAT, можно рассматривать обе серии; выбор будет зависеть от остальных критериев.
Это одно из самых простых для упущения ограничений при интеграции. На начальном этапе технического обсуждения, а не после получения коммерческого предложения или разработки механической части, уточните точный интерфейс, реализацию протокола, разъём и поддерживаемый профиль связи.
2. Однооборотные и многооборотные абсолютные энкодеры
TCHL: 17-разрядный однооборотный абсолютный энкодер
HAG: 20-разрядный однооборотный + 12-разрядный многооборотный абсолютный энкодер
Конфигурация энкодера влияет на обратную связь по положению, поведение при запуске и интеграцию системы.
TCHL обеспечивает 17-разрядную однооборотную абсолютную обратную связь по положению. Она определяет положение в пределах одного оборота, но сама по себе не предоставляет информацию о положении при нескольких оборотах. В зависимости от конструкции системы контроллеру может потребоваться процедура поиска исходного положения или другой способ отслеживания суммарного числа оборотов.
HAG обеспечивает 20-разрядную однооборотную и 12-разрядную многооборотную обратную связь. Это может быть полезно, если роботу необходимо отслеживать как угловое положение в пределах одного оборота, так и суммарный поворот за несколько оборотов.
Выбирайте HAG, если многооборотная обратная связь является установленным требованием системы. Она может быть особенно актуальна для систем с согласованным управлением несколькими шарнирами и задач, где важна воспроизводимая процедура запуска.
Однако многооборотная обратная связь не гарантирует сохранение положения при любых условиях потери питания. Инженерам следует уточнить у производителя способ сохранения данных о положении энкодера и его поведение при запуске.
3. Функциональная безопасность: проверьте наличие STO
TCHL: STO не указана в предоставленных характеристиках.
HAG: встроенная STO доступна для отдельных типоразмеров.
Безопасное отключение крутящего момента (STO) — это связанная с безопасностью функция, которая не позволяет приводу создавать крутящий момент при её активации. Она актуальна для задач, в которых требуется заданный способ отключения крутящего момента двигателя.
Для коллаборативных роботов, медицинского и реабилитационного оборудования, а также роботизированных систем, взаимодействующих с человеком, наличие STO может быть важной частью архитектуры привода.
Согласно предоставленным характеристикам, при необходимости встроенной STO следует рассмотреть серию HAG. Однако STO не входит в стандартную комплектацию всей серии HAG. Наличие этой функции необходимо подтвердить для конкретного типоразмера и конфигурации.
Одна лишь функция STO также не подтверждает соответствие требованиям ISO 13849, IEC 61508 или всем требованиям безопасности машины. Отдельно необходимо учитывать оценку рисков на уровне системы, архитектуру безопасности, валидацию и применимые требования к сертификации.
4. Характеристики датчика крутящего момента: можно ли проверить требуемые параметры?
TCHL: опциональный датчик крутящего момента; диапазон измерения и данные о точности в предоставленных характеристиках отсутствуют.
HAG: опциональный датчик крутящего момента; опубликованы диапазон измерения и значение нелинейности 0,5%.
Для задач с силовым управлением наличие датчика крутящего момента — лишь отправная точка. Инженерам также необходимо знать его диапазон измерения, нелинейность, разрешение, полосу пропускания, допустимую перегрузку и характеристики обработки сигнала.
В серии TCHL доступны конфигурации с опциональным датчиком крутящего момента, однако перед количественной оценкой характеристик необходимо получить данные о диапазоне измерения и точности для конкретной модели.
Для HAG опубликован более полный набор характеристик датчика крутящего момента, включая диапазон измерения и нелинейность. Это даёт инженерам более практичную основу для оценки погрешности датчика и определения того, соответствует ли диапазон измерения ожидаемому крутящему моменту в конкретной задаче.
Например, полный диапазон измерения и нелинейность датчика помогают оценить его вклад в погрешность измерения. Однако сами по себе они не определяют минимальный обнаруживаемый крутящий момент или фактическое разрешение силового управления всей системы.
Если обратная связь по крутящему моменту играет ключевую роль в задаче, перед окончательным выбором сравните полные характеристики датчиков.
5. Типоразмер и крутящий момент: подберите шарнир под нагрузку
TCHL: типоразмеры до 32; в предоставленной сравнительной таблице указан номинальный крутящий момент до 169 N·m.
HAG: типоразмеры до 40 и 45; в предоставленной сравнительной таблице указан номинальный крутящий момент до 557 N·m.
Выбор подходящего шарнирного привода зависит не только от общей грузоподъёмности робота. Требования к крутящему моменту шарнира меняются в зависимости от длины манипулятора, массы звеньев, ускорения, силы тяжести, режима работы и внешних сил.
TCHL стоит рассмотреть для компактных лёгких шарниров, если минимизация массы является одним из главных приоритетов.
В предоставленном сравнении HAG охватывает более крупные типоразмеры и более высокий диапазон крутящего момента. Поэтому эта серия может лучше подойти для шарниров, рассчитанных на высокие нагрузки, роботизированных оснований, шарниров поясничной части и промышленных задач с высокими требованиями к крутящему моменту.
Перед выбором проверьте для конкретной модели номинальный и пиковый крутящий момент, допустимую скорость, тепловые ограничения, режим работы и допустимые радиальные и осевые нагрузки. Не используйте пиковый крутящий момент вместо номинального длительного.
6. Диаметр полого вала: предусмотрите достаточно места для прокладки кабелей
Диаметр полого вала может влиять на прокладку кабелей питания, линий энкодера, проводов датчика крутящего момента и других соединений через роботизированный манипулятор.
Значения взяты из предоставленного сравнения; их следует проверить по актуальным чертежам моделей.
Для типоразмеров 17 и 20 указанный диаметр полого отверстия HAG составляет 16,8 mm против 12 mm у TCHL. Для типоразмера 32 указаны значения 28 mm и 22 mm соответственно.
Эти различия могут иметь значение, когда через шарнир необходимо провести несколько жгутов кабелей, особенно в компактных многоосевых манипуляторах.
Большее отверстие может упростить прокладку кабелей, однако инженерам также следует учитывать размеры разъёмов, радиус изгиба, перемещение кабелей, разгрузку натяжения и зазоры, необходимые во всём диапазоне движения.
Как выбрать подходящий гармонический шарнирный привод с силовым управлением для вашей задачи
В каких случаях стоит выбрать TCHL?
Серия HONPINE TCHL в первую очередь ориентирована на лёгкую и компактную интеграцию с сохранением преимуществ гармонической передачи в части точности.
Её стоит рассмотреть для:
Шарниров гуманоидных роботов, для которых важно снизить массу.
Коллаборативных манипуляторов с жёсткими ограничениями по габаритам.
Компактных роботизированных систем, использующих EtherCAT или CAN FD.
Задач, в которых однооборотной абсолютной обратной связи достаточно для выполнения требований к управлению.
Задач с силовым управлением, в которых выбранная конфигурация датчика крутящего момента проверена на соответствие требуемым параметрам измерения.
TCHL не является автоматически лучшим выбором для любого лёгкого робота. Выбранная модель всё равно должна соответствовать требованиям задачи к крутящему моменту, скорости, жёсткости, тепловым характеристикам и датчику.
В каких случаях стоит выбрать HAG?
Серия HONPINE HAG предназначена для задач, в которых особое значение имеют интеграция системы, расширенный выбор типоразмеров и более полно опубликованные характеристики датчиков крутящего момента.
Её стоит рассмотреть для:
Роботизированных шарниров с повышенными требованиями к крутящему моменту.
Промышленных манипуляторов, для которых требуются более крупные типоразмеры.
Задач, требующих обратной связи от однооборотного и многооборотного абсолютного энкодера.
Систем, использующих CANopen или EtherCAT.
Конструкций, для которых требуется встроенная STO в поддерживаемом типоразмере.
Задач с силовым управлением, в которых опубликованные параметры датчика крутящего момента важны для инженерной проверки.
HAG может лучше подходить для сложных задач, однако окончательное решение следует принимать на основании характеристик конкретной модели, а не только названия серии.
Почему гармонические шарнирные приводы с датчиком крутящего момента важны для силового управления?
Гармонический шарнирный привод со встроенным датчиком крутящего момента может обеспечивать обратную связь по крутящему моменту на уровне шарнира для замкнутого контура силового управления. Вместо того чтобы полагаться только на заданный ток двигателя или заранее установленную траекторию движения, контроллер может использовать измеренный крутящий момент шарнира для корректировки реакции робота.
Эта возможность полезна для прецизионной сборки, шлифования, полировки и других процессов, в которых необходимо контролировать контактные усилия.
Она также может поддерживать податливое взаимодействие в коллаборативных роботах, реабилитационном оборудовании и системах телеуправления, где важны контролируемый контакт и отзывчивое движение.
Фактическая эффективность силового управления зависит от всей системы, включая характеристики датчика, конструкцию контроллера, задержку связи, механическую жёсткость, трение, калибровку и настройку контура управления. Встроенный датчик крутящего момента — важный компонент, обеспечивающий такую возможность, но сам по себе он не гарантирует определённый уровень точности силового управления или функциональной безопасности.
Заключение: выбирайте по требованиям системы, а не только по характеристикам изделия
TCHL и HAG ориентированы на разные приоритеты в категории гармонических шарнирных приводов с силовым управлением.
TCHL делает акцент на лёгкой и компактной конструкции. HAG предлагает дополнительные возможности энкодеров, более крупные типоразмеры и более полный набор опубликованных характеристик датчиков крутящего момента; для отдельных конфигураций доступна STO.
Наиболее эффективный процесс выбора начинается с определения обязательных требований системы: протокол связи, обратная связь энкодера, архитектура безопасности, параметры измерения крутящего момента, нагрузочная способность и пространство для прокладки кабелей. Определив эти ограничения, инженеры могут сравнить остальные параметры и выбрать наиболее подходящий привод.
Свяжитесь с HONPINE, чтобы запросить техническую документацию и обсудить подходящую конфигурацию TCHL или HAG для вашего роботизированного приложения с силовым управлением.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Люфт гармонического привода в угловых минутах: что на самом деле означает эта спецификацияПри выборе подходящего гармонического привода сочленения с контролем усилия важно учитывать не только крутящий момент и габариты. На интеграцию системы и характеристики управления могут влиять характеристики датчика крутящего момента, обратная связь от энкодеров, протоколы связи, функциональная безопасность и размер полого вала. В этом руководстве технический директор HONPINE сравнивает серии гармонических приводов сочленения TCHL и HAG, объясняет их основные различия и предлагает практические критерии выбора для человекоподобных роботов, коллаборативных манипуляторов, точной сборки, полировки и других приложений с контролем усилия.
 Как выбрать гармонический привод сочленения с контролем усилия? Подробное сравнение HONPINE TCHL и HAGПри выборе подходящего гармонического привода сочленения с контролем усилия важно учитывать не только крутящий момент и габариты. На интеграцию системы и характеристики управления могут влиять характеристики датчика крутящего момента, обратная связь от энкодеров, протоколы связи, функциональная безопасность и размер полого вала. В этом руководстве технический директор HONPINE сравнивает серии гармонических приводов сочленения TCHL и HAG, объясняет их основные различия и предлагает практические критерии выбора для человекоподобных роботов, коллаборативных манипуляторов, точной сборки, полировки и других приложений с контролем усилия.
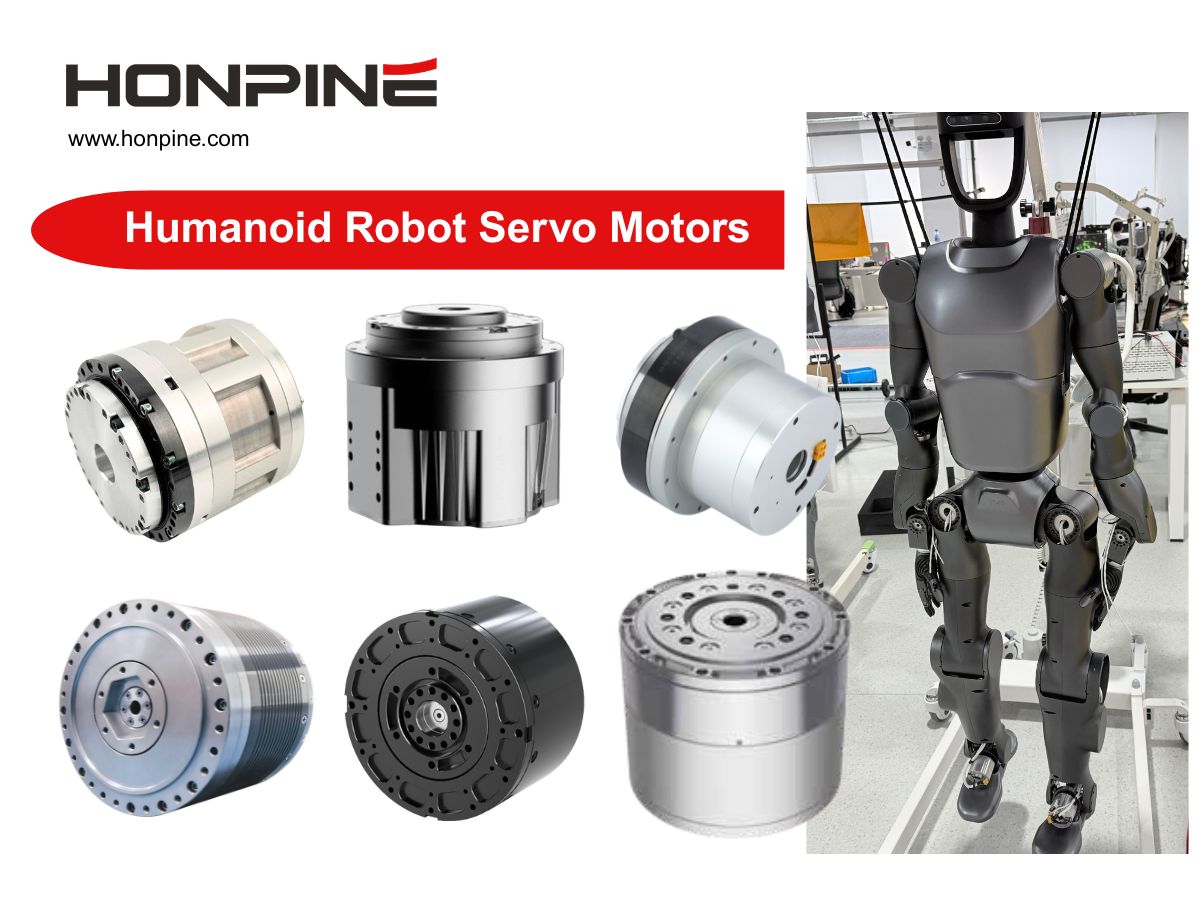
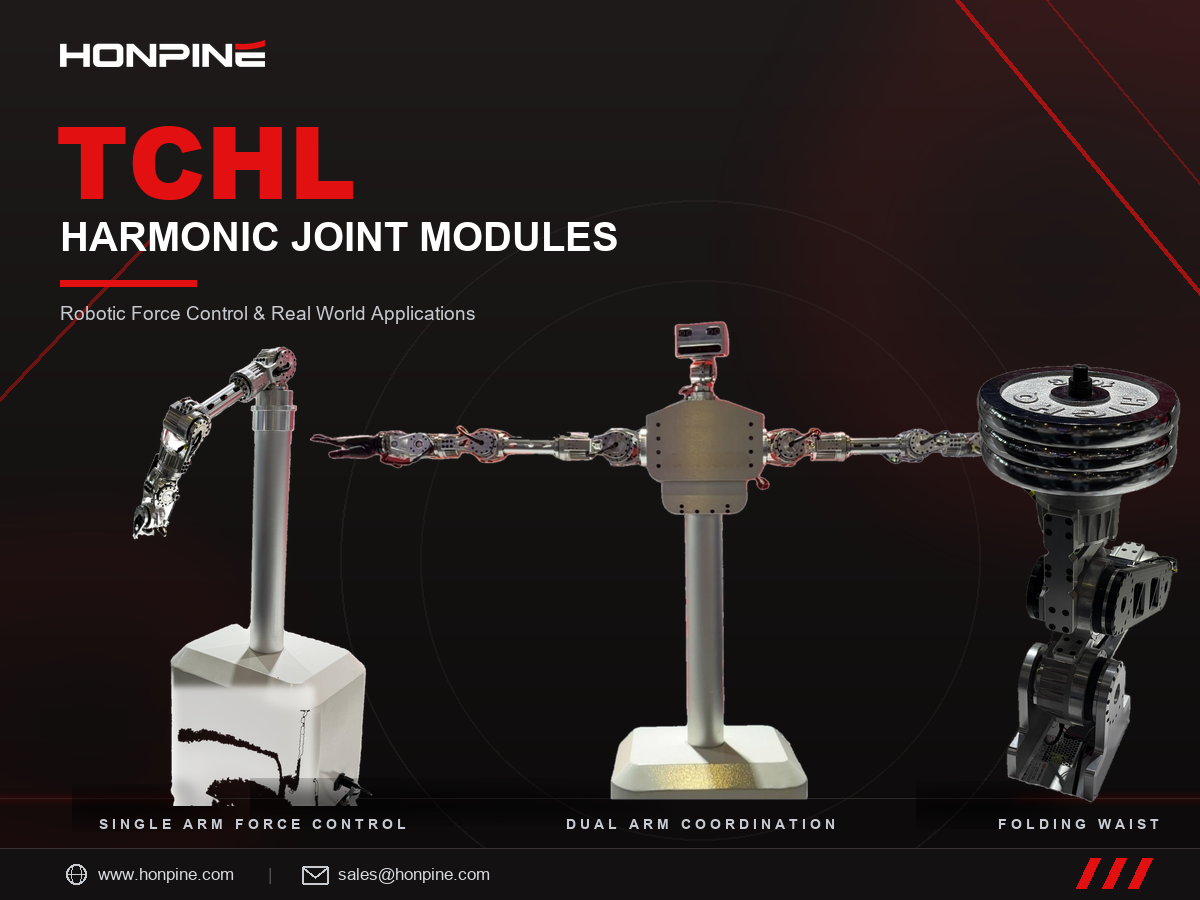
 Гармонические суставные модули HONPINE TCHL: управление усилием робота и практическое применениеЗдравствуйте! Я Теодор Ли, технический директор HONPINE.
Гармонические модули суставов HONPINE TCHL используются в различных системах управления движением роботов, включая двуруких роботов-гуманоидов, однорукие системы с адаптивным силовым управлением и складные поясные механизмы колесных роботов-гуманоидов. В качестве интегрированных компонентов управления движением они находят широкое применение в робототехнике, интеллектуальном производстве и промышленной автоматизации.
От ключевых компонентов до интегрированных модулей управления движением — благодаря разнообразному ассортименту продукции и практическим демонстрациям движения HONPINE показывает возможности технологий прецизионных передач в различных робототехнических системах.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Люфт гармонического привода в угловых минутах: что на самом деле означает эта спецификацияПри выборе подходящего гармонического привода сочленения с контролем усилия важно учитывать не только крутящий момент и габариты. На интеграцию системы и характеристики управления могут влиять характеристики датчика крутящего момента, обратная связь от энкодеров, протоколы связи, функциональная безопасность и размер полого вала. В этом руководстве технический директор HONPINE сравнивает серии гармонических приводов сочленения TCHL и HAG, объясняет их основные различия и предлагает практические критерии выбора для человекоподобных роботов, коллаборативных манипуляторов, точной сборки, полировки и других приложений с контролем усилия.
 Как выбрать гармонический привод сочленения с контролем усилия? Подробное сравнение HONPINE TCHL и HAGПри выборе подходящего гармонического привода сочленения с контролем усилия важно учитывать не только крутящий момент и габариты. На интеграцию системы и характеристики управления могут влиять характеристики датчика крутящего момента, обратная связь от энкодеров, протоколы связи, функциональная безопасность и размер полого вала. В этом руководстве технический директор HONPINE сравнивает серии гармонических приводов сочленения TCHL и HAG, объясняет их основные различия и предлагает практические критерии выбора для человекоподобных роботов, коллаборативных манипуляторов, точной сборки, полировки и других приложений с контролем усилия.
 Гармонические суставные модули HONPINE TCHL: управление усилием робота и практическое применениеЗдравствуйте! Я Теодор Ли, технический директор HONPINE.
Гармонические модули суставов HONPINE TCHL используются в различных системах управления движением роботов, включая двуруких роботов-гуманоидов, однорукие системы с адаптивным силовым управлением и складные поясные механизмы колесных роботов-гуманоидов. В качестве интегрированных компонентов управления движением они находят широкое применение в робототехнике, интеллектуальном производстве и промышленной автоматизации.
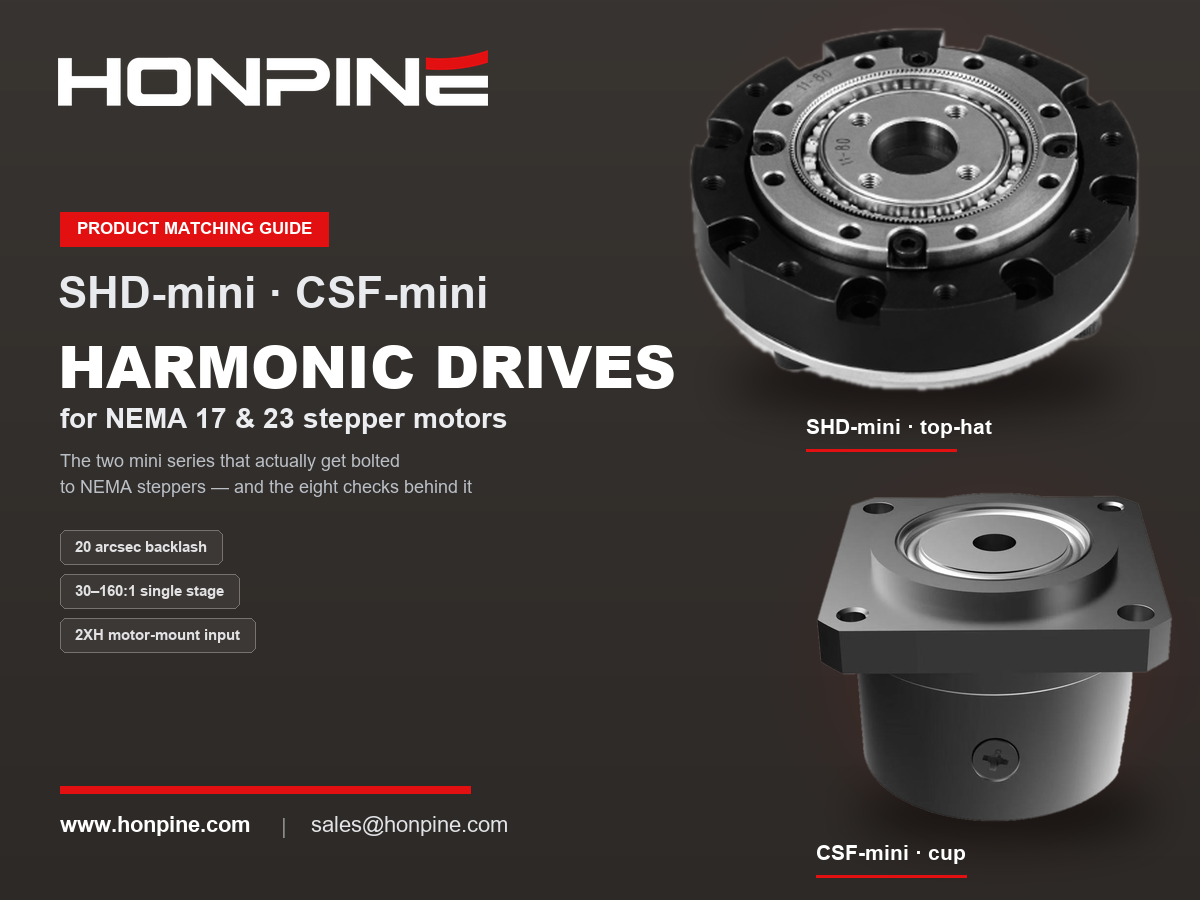
От ключевых компонентов до интегрированных модулей управления движением — благодаря разнообразному ассортименту продукции и практическим демонстрациям движения HONPINE показывает возможности технологий прецизионных передач в различных робототехнических системах. Руководство по подбору гармонических приводов для NEMA 17 и NEMA 23: сочетание шаговых двигателей с гармоническими редукторамиСочетание шагового двигателя с гармоническим приводом — это не компромисс ради экономии. Слабые стороны шагового двигателя — большой шаг, падение крутящего момента на частотах выше примерно 400 об/мин и отсутствие прецизионной передачи — как раз устраняет гармонический привод: он переводит рабочую точку в оптимальную область низких скоростей и высокого крутящего момента, повышает разрешение шага 1,8° до угловых секунд и обеспечивает практически нулевой люфт. В этом руководстве объясняется, что означают типоразмеры NEMA на монтажном интерфейсе, какие типоразмеры гармонических приводов подходят для NEMA 17 и NEMA 23, а также восемь проверок, которые следует выполнять по порядку, включая наиболее часто упускаемый пусковой момент без нагрузки со стороны входа. Кроме того, рассматривается реальный недостаток такого сочетания — незаметный отказ. Включены технические характеристики HONPINE SHD и CSF.
 Волновые или RV-редукторы для роботизированных манипуляторов в производстве литиевых аккумуляторов: руководство по выбору для каждого сочлененияНа предприятиях по производству литиевых аккумуляторов выбор редуктора для роботизированного манипулятора — это не поиск одной «лучшей» модели, а распределение задач между сочленениями. RV-редукторы устанавливают в плечевом и локтевом сочленениях (J1–J3), где особенно важны жесткость, стойкость к ударным нагрузкам и длительный срок службы. Волновые редукторы используют в запястье (J4–J6), где точность позиционирования определяют практически нулевой люфт, высокая удельная плотность крутящего момента и малый вес. Для декартовых систем перемещения на большие расстояния применяют планетарные редукторы, позволяющие снизить затраты. Производство литиевых аккумуляторов предъявляет еще три строгих требования: чрезвычайно высокая повторяемость позиционирования (±0.02–0.05 мм), круглосуточная работа с высокой нагрузкой и полная недопустимость загрязнения металлическими частицами. В этом руководстве объясняется логика выбора редукторов для каждого сочленения, сравниваются три типа редукторов и приводятся типовые конфигурации для каждой рабочей станции.