










Почему всё больше роботов переходят от традиционных приводных систем к интегрированным сервоприводам со встроенным колесным мотором?
По мере того как мобильные роботы переходят от традиционных систем перемещения материалов по фиксированным маршрутам к автономной навигации, гибкому выполнению задач и перемещению в сложных условиях, их приводные системы также претерпевают важные изменения.
AGV, AMR, мобильные манипуляторы, гуманоидные роботы и специализированное мобильное оборудование предъявляют всё более высокие требования к использованию пространства, точности движения и гибкости управления. В этих условиях серводвигатели со встроенным приводным колесом становятся одним из важных направлений развития современных приводных систем для робототехники.
Благодаря интеграции ключевых компонентов привода в колесный узел такие серводвигатели обеспечивают более компактную передачу мощности и управление движением. Они помогают упростить механическую компоновку, сократить количество внешних компонентов трансмиссии и обеспечить большую гибкость при проектировании шасси мобильных роботов.
Что такое серводвигатель со встроенным приводным колесом для роботов?
Серводвигатель со встроенным приводным колесом — это приводной узел, в котором двигатель и колесо тесно интегрированы. В зависимости от конкретной конструкции он может включать серводвигатель, редуктор, энкодер, тормоз и сервопривод. Мощность передается непосредственно на колесо или через встроенный редуктор.
По сравнению с традиционными распределенными приводными системами интегрированный мотор-колесо сокращает количество внешних компонентов трансмиссии и обеспечивает более компактное размещение приводных элементов в шасси робота.
Важно различать несколько близких типов изделий:
Колесный двигатель прямого привода: двигатель напрямую приводит колесо без внешнего редуктора.
Колесный мотор-редуктор: двигатель и редуктор интегрированы в колесный узел.
Интегрированное сервоприводное колесо: помимо двигателя и механических компонентов привода, такой узел может включать энкодеры, сервопривод и тормозную систему.
Внедрение интегрированных мотор-колес для робототехники помогает мобильным роботам отказаться от традиционных приводных компоновок с отдельными двигателями, редукторами, муфтами и приводными колесами.
Объединяя эти компоненты в более компактный узел, производители могут сократить количество механических соединений трансмиссии, повысить степень интеграции конструкции, улучшить управление движением колес и упростить установку на шасси и электрические подключения.
Почему стоит выбирать мотор-колеса с учетом ключевых эксплуатационных требований мобильных роботов?
Выбор приводной системы для мобильного робота требует учета не только мощности двигателя. На общие характеристики робота влияют грузоподъемность, скорость перемещения, точность позиционирования, преодолеваемый уклон, маневренность и энергоэффективность.
Серводвигатели со встроенным приводным колесом могут предложить ряд преимуществ для выполнения этих требований.
1. Грузоподъемность
Мобильные роботы должны сохранять стабильность движения при различных нагрузках.
По мере перехода AGV и AMR от легких задач по перемещению материалов к промышленной транспортировке средних и тяжелых грузов их приводные системы должны обеспечивать не только более высокую грузоподъемность, но и надежную работу при старте, поворотах и движении в гору с полной нагрузкой.
В традиционных распределенных приводных системах двигатель, редуктор и компоненты трансмиссии устанавливаются отдельно. Интегрированный мотор-колесо позволяет разместить приводной узел ближе к колесу и создать более компактную компоновку.
Почему стоит выбрать мотор-колеса?
Оптимизированная компоновка привода: сокращение количества внешних компонентов трансмиссии освобождает больше пространства для конструкции шасси и размещения аккумулятора.
Поддержка независимого привода нескольких колес: количество приводных колес можно выбирать с учетом распределения массы робота и конструкции шасси.
Гибкий выбор для разных классов грузоподъемности: можно подобрать различные характеристики модулей привода колес для разработки легких, средних и тяжелых мобильных роботов.
Важно учитывать, что мотор-колесо не увеличивает грузоподъемность робота автоматически. Фактическая несущая способность зависит от колеса, подшипников, конструкции ступицы и шасси, крутящего момента на колесе и распределения нагрузки.
2. Скорость перемещения
Мобильным роботам необходимо повышать эффективность транспортировки, сохраняя стабильность движения, плавный разгон и контролируемое торможение.
Для складских AMR и производственных AGV скорость перемещения влияет не только на продолжительность отдельных транспортных задач, но и на общую производительность системы перемещения материалов.
Почему стоит выбрать серводвигатели со встроенным приводным колесом?
Независимое управление скоростью: скорость каждого приводного колеса можно регулировать в соответствии с командами движения робота.
Меньше внешних компонентов трансмиссии: сокращение количества механических соединений может помочь уменьшить некоторые источники люфта и монтажных погрешностей.
Улучшенный динамический отклик: сервоуправление в сочетании с обратной связью от энкодера обеспечивает более точный контроль запуска, разгона и торможения.
Согласованная работа нескольких колес: приводные колеса могут совместно работать под управлением алгоритмов управления движением, поддерживая согласованную скорость.
Главное преимущество заключается не просто в достижении более высокой максимальной скорости. Оно состоит в том, что робот может двигаться стабильно и управляемо в различных диапазонах скорости.
3. Точность позиционирования
Мобильные роботы должны точно достигать заданных точек и стыковаться с производственными линиями, роботизированными манипуляторами, конвейерными системами и автоматизированными рабочими станциями.
Например, когда AMR доставляет материалы к станку с ЧПУ для автоматической загрузки и выгрузки, ему необходимо не только остановиться в заданной точке, но и сохранять стабильное положение шасси.
Почему стоит выбрать серводвигатели со встроенным приводным колесом?
Контурная обратная связь на уровне колеса: энкодеры передают данные о скорости или положении колеса для управления движением.
Снижение погрешностей механической передачи: интегрированная конструкция позволяет исключить некоторые внешние механические соединения и связанный с ними люфт.
Улучшенное управление на низкой скорости: сервоуправление обеспечивает более плавное движение при приближении к заданной точке.
Синхронизация нескольких колес: согласованное управление колесами помогает уменьшить отклонения движения, вызванные различием скоростей левого и правого колес.
Важно понимать, что обратная связь от энкодера на уровне колеса сама по себе не гарантирует абсолютную точность позиционирования всего робота. На итоговую точность также влияют проскальзывание колес, состояние пола, навигационная система и жесткость шасси.
4. Преодолеваемый уклон
Мобильным роботам часто требуется перемещаться по пандусам, стыкам напольного покрытия и рабочим зонам с разной высотой.
При движении полностью загруженного робота в гору приводным колесам необходимо преодолевать составляющую силы тяжести, действующую вдоль склона, а также сопротивление качению и сопротивление разгону.
Почему стоит выбрать мотор-колеса?
Подбор мощности на уровне колеса: двигатели и редукторы можно выбирать с учетом диаметра колеса, целевой скорости и требуемого преодолеваемого уклона.
Независимое управление приводом: несколько приводных колес могут согласовывать выходной крутящий момент для обеспечения тяги.
Улучшенное управление при старте: замкнутое сервоуправление обеспечивает более плавный старт на наклонных поверхностях.
Варианты интегрированного торможения: некоторые приводные модули мотор-колес могут оснащаться пружинными тормозами с электрическим растормаживанием для обеспечения заданных требований к парковке и удержанию на склоне.
Особенно для тяжелых AGV недостаточно выбирать приводную систему только по пиковому крутящему моменту. Необходимо также оценивать продолжительный выходной крутящий момент, допустимую нагрузку редуктора и управление тепловым режимом.
5. Маневренность
Мобильные роботы должны адаптироваться к узким проходам, сложным маршрутам и различным требованиям к направлению движения.
Это одно из важнейших эксплуатационных преимуществ приводных систем на базе мотор-колес.
Различные конфигурации мотор-колес поддерживают разные типы движения робота:
Почему стоит выбрать мотор-колеса?
Сокращение количества внешних механизмов трансмиссии и оптимизация компоновки шасси.
Повышение гибкости управления колесами благодаря независимым приводным конфигурациям.
Возможность активного рулевого управления при использовании приводных колес с рулевым механизмом.
Поддержка различных приводных конфигураций в соответствии с требованиями к мобильности робота.
Выбор приводной конфигурации следует основывать на требуемых характеристиках движения, геометрии шасси и стратегии управления, а не только на степени интеграции.
6. Срок службы аккумулятора и энергоэффективность
Мобильным роботам необходимо выполнять больше транспортных задач при ограниченной емкости аккумулятора, сокращая частоту зарядки и простои в работе.
Почему стоит выбрать мотор-колеса?
Снижение потерь в механической трансмиссии: правильно спроектированная интегрированная приводная система может уменьшить потери, связанные с некоторыми внешними компонентами трансмиссии.
Оптимизация подбора мощности: двигатели и передаточные числа редукторов можно выбирать с учетом нагрузки робота, скорости перемещения и условий эксплуатации.
Независимое управление приводом: выходную мощность колес можно распределять в соответствии с фактическими требованиями к движению.
Более эффективное управление энергией: в сочетании с сервоприводами и общей системой управления роботом мотор-колеса могут поддерживать более эффективные стратегии разгона, торможения и рекуперативного торможения.
Однако мотор-колеса не обязательно энергоэффективнее всех традиционных приводных систем. Общее энергопотребление зависит от КПД двигателя и редуктора, характеристик сервопривода, сопротивления качению шин и стратегий управления движением.
Как три серии мотор-колес HONPINE меняют характер движения мобильных роботов?
HONPINE предлагает три основные серии приводных колес: приводные колеса, рулевые приводные колеса и колеса для дифференциального привода.
Каждая серия предназначена для решения различных задач привода и обеспечения мобильности. Эти изделия не просто представляют собой разные типы двигателей: они предоставляют производителям мобильных роботов различные варианты конфигурации привода шасси, управления рулением и гибкости движения.
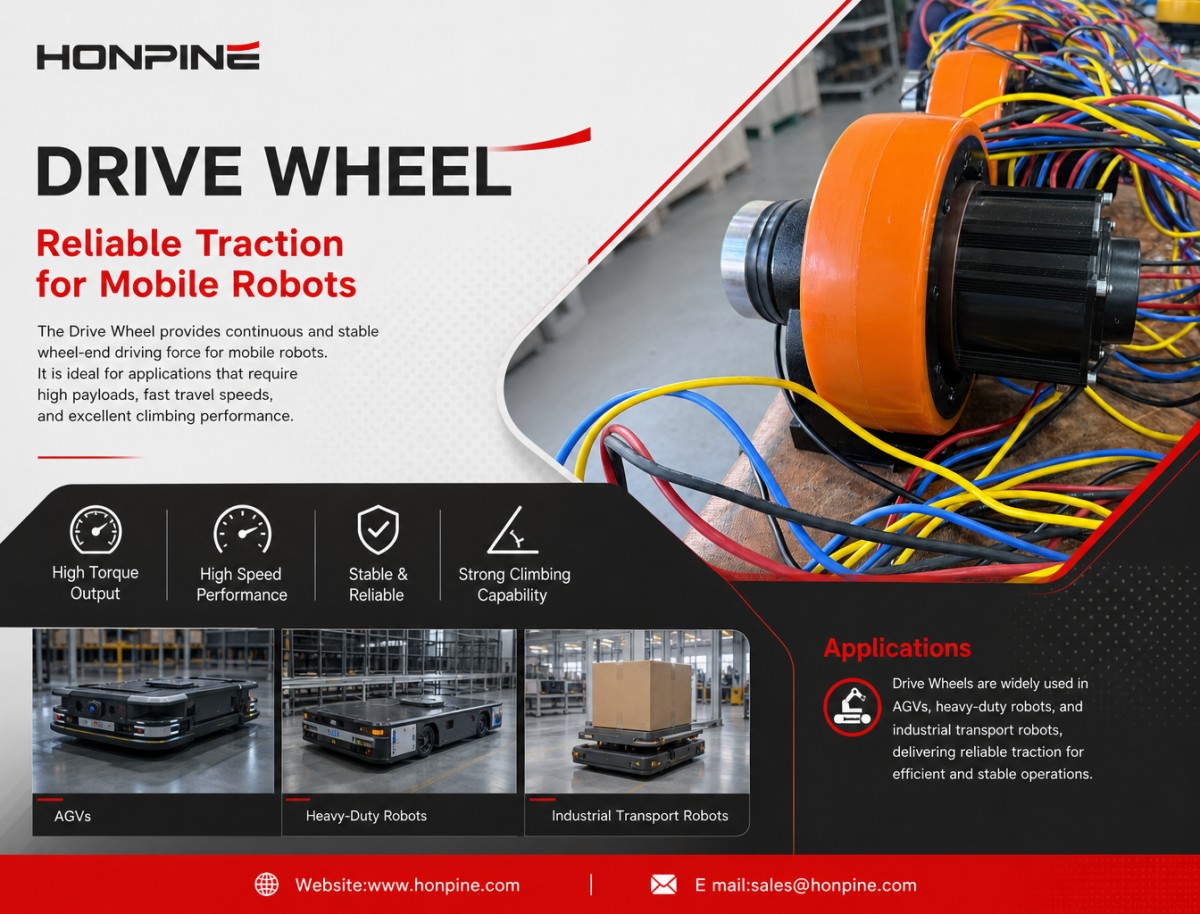
1. Приводное колесо: надежная тяга для мобильных роботов
Основная функция приводного колеса — обеспечивать непрерывную и стабильную тяговую силу на колесе мобильного робота.
Обычно оно устанавливается в фиксированном положении и перемещает транспортное средство вперед или назад. Руление обеспечивают другие колеса, отдельный рулевой механизм или общая конструкция шасси.
Более высокая грузоподъемность, скорость перемещения и работа на подъеме предъявляют повышенные требования к крутящему моменту на колесе, частоте вращения и способности к продолжительной работе.
При выборе приводного колеса производителям следует учитывать общую массу робота, распределение нагрузки на колеса, диаметр колес, коэффициент трения с поверхностью, скорость перемещения и требуемый преодолеваемый уклон.
Области применения и функции:
Стандартные AGV: при перевозке по фиксированным маршрутам или выполнении относительно простых задач перемещения материалов приводные колеса обеспечивают надежную тягу. Фиксированные приводные колеса в сочетании с пассивными колесами или отдельным рулевым механизмом позволяют создать относительно простую конструкцию шасси.
Тяжелые AGV: при транспортировке пресс-форм, промышленного оборудования, палет или крупногабаритных материалов приводные колеса должны обеспечивать достаточный крутящий момент, выдерживая соответствующие нагрузки и ударные воздействия. Для распределения тяги в соответствии с компоновкой шасси можно использовать несколько приводных колес.
Промышленные транспортные роботы: для перевозки материалов на большие расстояния и по повторяющимся маршрутам внутри предприятий приводные колеса могут служить стандартизированными приводными узлами, помогая производителям оборудования упростить проектирование приводной системы шасси.
Основная ценность приводного колеса — обеспечение надежной базовой тяги для мобильных роботов, особенно в тех случаях, когда маршруты движения относительно определены, а руление выполняют другие механизмы.
2. Рулевое приводное колесо: совмещение привода и активного руления
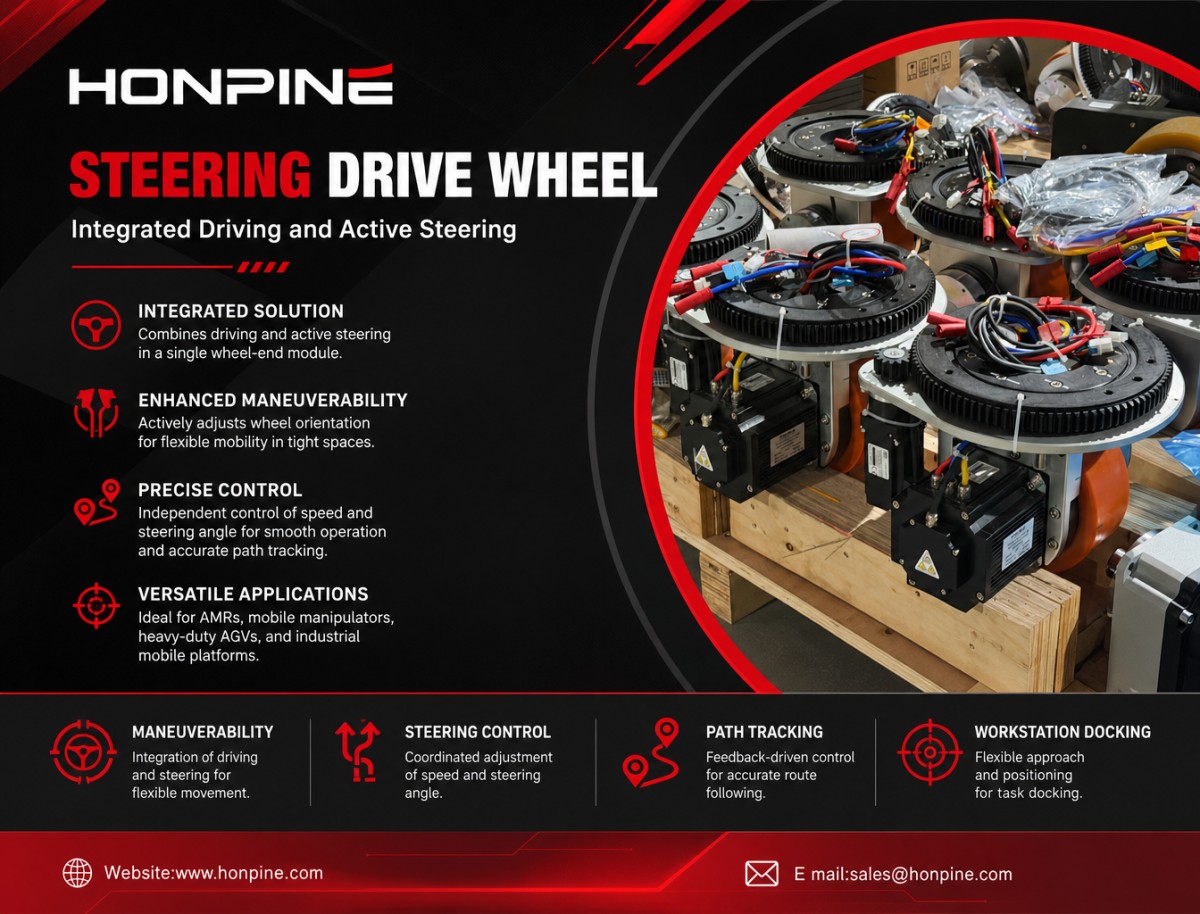
В рулевом приводном колесе функции привода и активного руления объединены в одном колесном модуле.
В отличие от приводного колеса с фиксированным направлением, оно может не только управлять скоростью вращения колеса, но и активно менять его ориентацию.
Это позволяет мобильным роботам менять направление колес в соответствии с запланированным маршрутом, не полагаясь полностью на традиционные механические рулевые тяги.
Для оборудования, которое часто меняет направление движения, работает в ограниченном пространстве или должно стыковаться с определенными рабочими станциями, конфигурации с рулевыми приводными колесами обеспечивают большую гибкость при проектировании шасси и управления движением.
Области применения и функции:
AMR: на складах, в логистических центрах и производственных помещениях AMR часто требуется объезжать препятствия, менять направление и перемещаться в разные рабочие зоны. Рулевые приводные колеса могут активно менять ориентацию, повышая гибкость при выполнении маршрутов и управлении рулением.
Мобильные манипуляторы: когда мобильный робот с роботизированным манипулятором перемещается между рабочими станциями для загрузки, выгрузки, контроля или сборки, рулевые приводные колеса помогают менять направление движения и угол подхода шасси, повышая гибкость доступа к рабочим станциям.
Тяжелые AGV: для транспортировки крупных пресс-форм, промышленного оборудования или тяжелых материалов несколько рулевых приводных колес можно разместить с учетом конструкции шасси, чтобы обеспечить различные режимы руления, особенно в условиях ограниченного пространства для поворота.
Крупные промышленные мобильные платформы: когда оборудованию необходимо перемещаться по узким проходам, менять ориентацию шасси или двигаться в нескольких направлениях, активное руление обеспечивает дополнительную гибкость при проектировании движения шасси.
Какие характеристики они могут улучшить?
Маневренность: объединение привода и руления позволяет менять ориентацию колес в соответствии с командами управления шасси и поддерживать различные траектории движения.
Управление рулением: скорость привода и угол руления можно регулировать отдельно, согласованно управляя скоростью транспортного средства и поворотом.
Следование маршруту: обратная связь по углу руления в сочетании с управлением скоростью привода помогает шасси эффективнее следовать заданным маршрутам.
Стыковка с рабочими станциями: в приложениях, где требуется менять направление подхода, конфигурации с рулевыми приводными колесами обеспечивают большую гибкость позиционирования шасси.
Основная ценность рулевого приводного колеса — объединение привода и активного руления, что обеспечивает мобильным роботам приводное решение для гибкого руления, изменения маршрута и стыковки с рабочими станциями.
3. Колесо для дифференциального привода: гибкое движение благодаря независимому управлению скоростью колес
Колеса для дифференциального привода в основном используются в конфигурациях шасси с дифференциальным приводом.
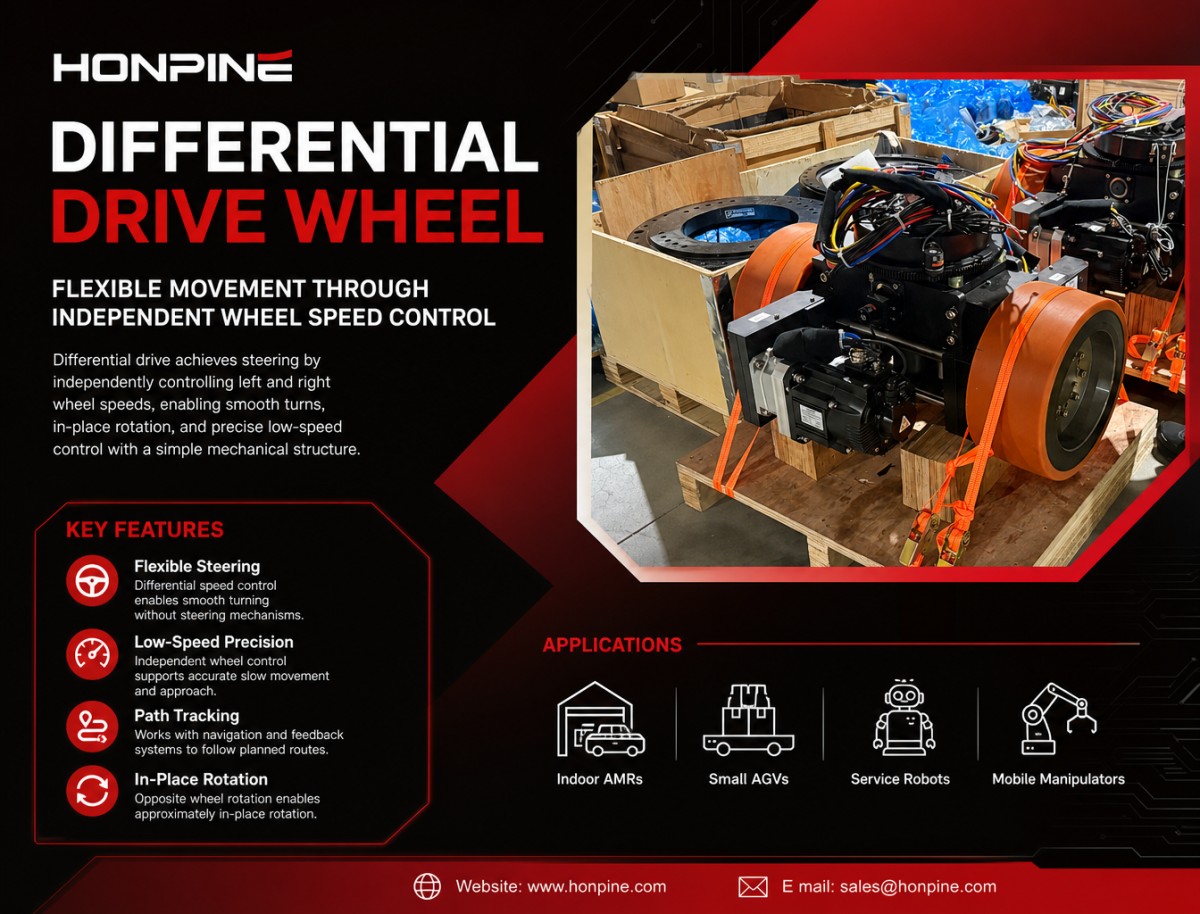
Основной принцип состоит в независимом управлении скоростью левого и правого приводных колес, что позволяет роботу двигаться по разным траекториям.
Если оба колеса вращаются вперед с одинаковой скоростью, робот обычно движется по прямой. При различной скорости колес робот поворачивает в сторону колеса, движущегося медленнее. При вращении колес в противоположных направлениях подходящая конструкция шасси позволяет роботу приблизительно поворачиваться вокруг своего центра.
В отличие от рулевого приводного колеса, которое меняет физическую ориентацию колеса, дифференциальный привод обеспечивает руление главным образом за счет разницы скоростей колес. Благодаря этому конструкция механического шасси может быть относительно простой.
Области применения и функции:
Внутренние AMR: при складских операциях, заводской логистике и доставке материалов двухколесное шасси с дифференциальным приводом может двигаться вперед, поворачивать и разворачиваться на месте благодаря независимому управлению скоростью левого и правого колес. Такое решение подходит для помещений с узкими проходами и частой сменой направления движения.
Небольшие AGV: для транспортного оборудования с относительно простыми маршрутами и четко заданными требованиями к рулению дифференциальный привод снижает потребность в сложных механических рулевых конструкциях и упрощает проектирование шасси.
Сервисные роботы: в больницах, лабораториях и офисах роботам часто требуется двигаться на низкой скорости, объезжать препятствия и выполнять крутые повороты. Дифференциальный привод обеспечивает гибкий способ управления движением для таких задач.
Мобильные манипуляторы: в мобильных манипуляторах с дифференциальным шасси независимое управление левым и правым колесами помогает выполнять медленные подходы, корректировать направление и следовать заданному маршруту. Итоговая точность стыковки по-прежнему зависит от навигации, датчиков и общей системы управления роботом.
Какие характеристики они могут улучшить?
Маневренность: разная скорость левого и правого колес позволяет поворачивать без дополнительного активного рулевого механизма.
Управление на низкой скорости: точная регулировка скорости двух колес обеспечивает медленное движение, плавные повороты и контролируемое приближение.
Следование маршруту: в сочетании с обратной связью по скорости колес, навигационными системами и алгоритмами управления движением дифференциальный привод помогает роботам следовать заданным маршрутам.
Поворот на месте: в типичном двухколесном шасси с дифференциальным приводом вращение левого и правого колес в противоположных направлениях позволяет роботу приблизительно поворачиваться вокруг своего центра.
Однако дифференциальный привод имеет и некоторые ограничения. Проскальзывание колес, изменение трения поверхности и различие скоростей левого и правого колес могут влиять на точность следования маршруту. Кроме того, обычная двухколесная система дифференциального привода не обеспечивает прямое боковое перемещение.
Основная ценность колес для дифференциального привода заключается в обеспечении гибкого руления и управления движением на низкой скорости посредством независимой регулировки скорости колес и относительно простой механической конструкции. Они особенно подходят для внутренних AMR и мобильных роботов малого и среднего размера.
Почему стоит выбрать мотор-колеса HONPINE для робототехники?
HONPINE самостоятельно разрабатывает приводные системы и предлагает три основные серии мотор-колес: приводные колеса, колеса для дифференциального привода и рулевые приводные колеса.
Эти изделия предназначены для различных требований к приводу и рулению мобильных роботов и применяются в разнообразном оборудовании и промышленных областях, в том числе:
Автономные мобильные роботы (AMR)
Тяжелые AGV
Беспилотные вилочные погрузчики
Инспекционные роботы
Медицинское оборудование
Тяжелое промышленное транспортное оборудование
Благодаря широкому ассортименту и различным вариантам исполнения HONPINE предлагает индивидуальные решения с учетом конструкции шасси, требований к грузоподъемности, конфигурации привода и условий эксплуатации.
Независимо от того, разрабатываете ли вы компактный внутренний AMR, промышленный AGV, автономный вилочный погрузчик или тяжелую мобильную транспортную платформу, выбор подходящей конфигурации приводных колес имеет ключевое значение для надежной мобильности и эффективной интеграции системы.
Свяжитесь с HONPINE, чтобы обсудить требования к приводу вашего мобильного робота и подобрать подходящее решение на базе мотор-колеса для вашего применения.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
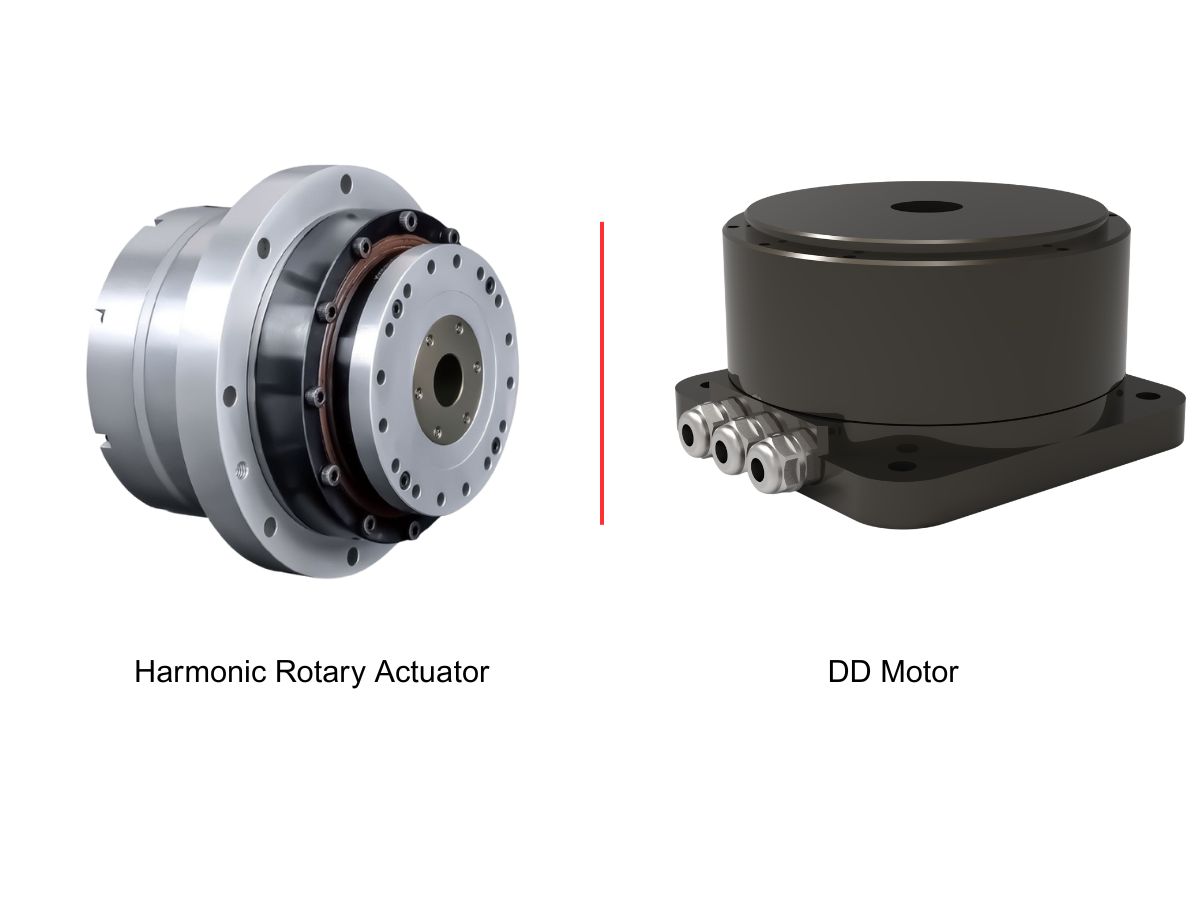
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
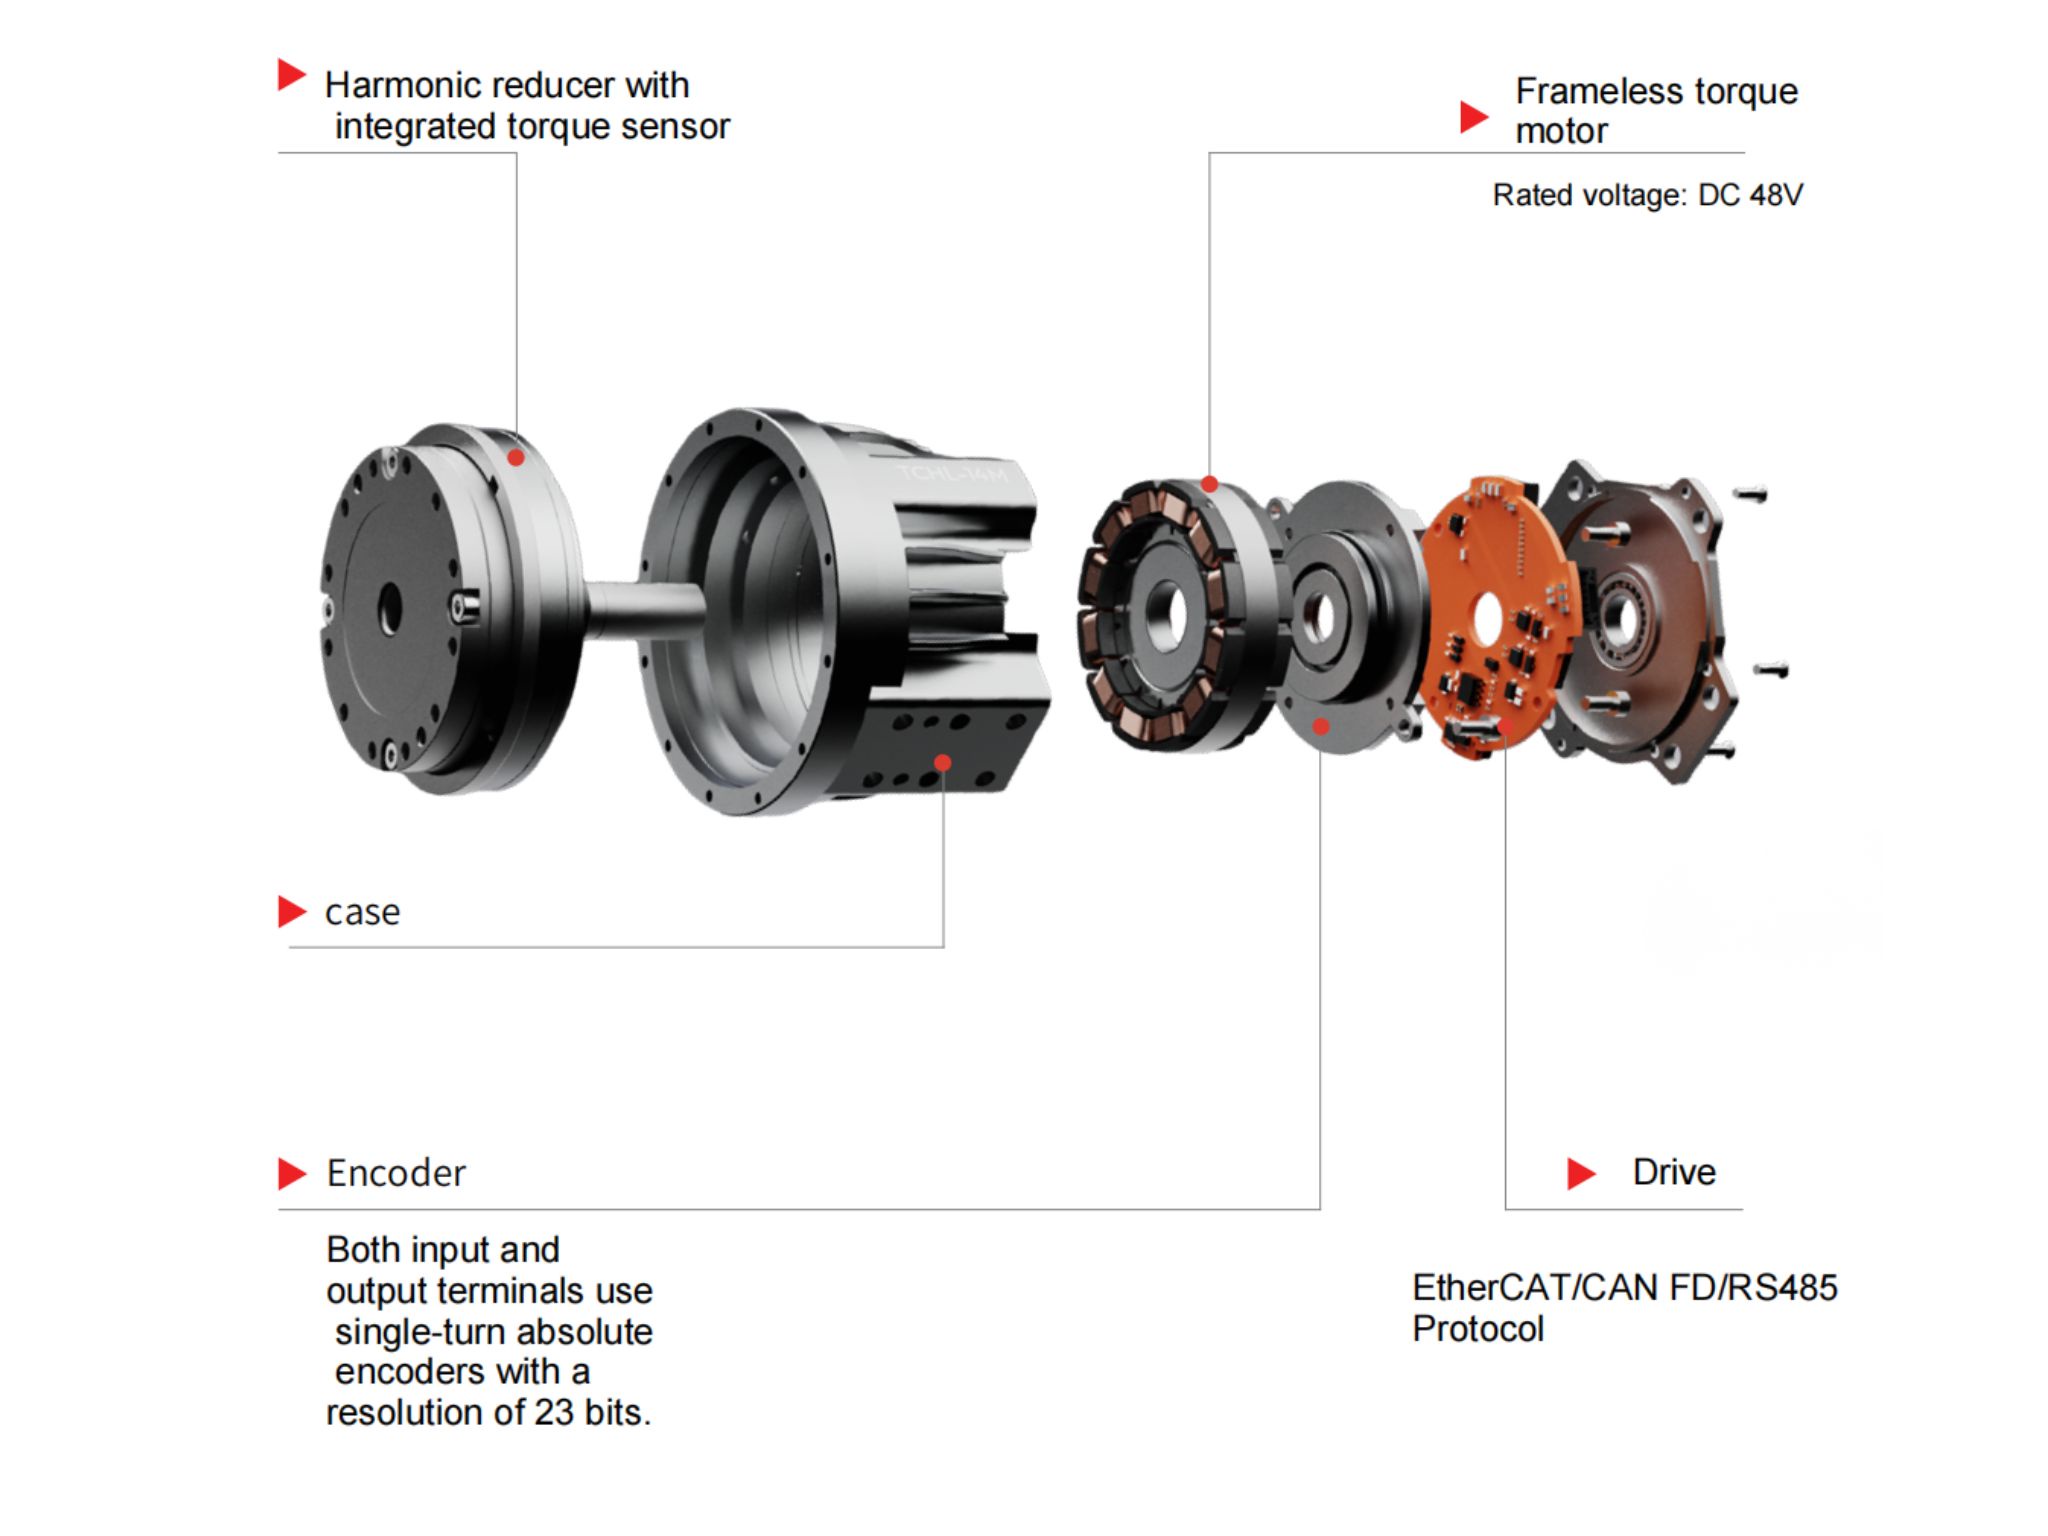
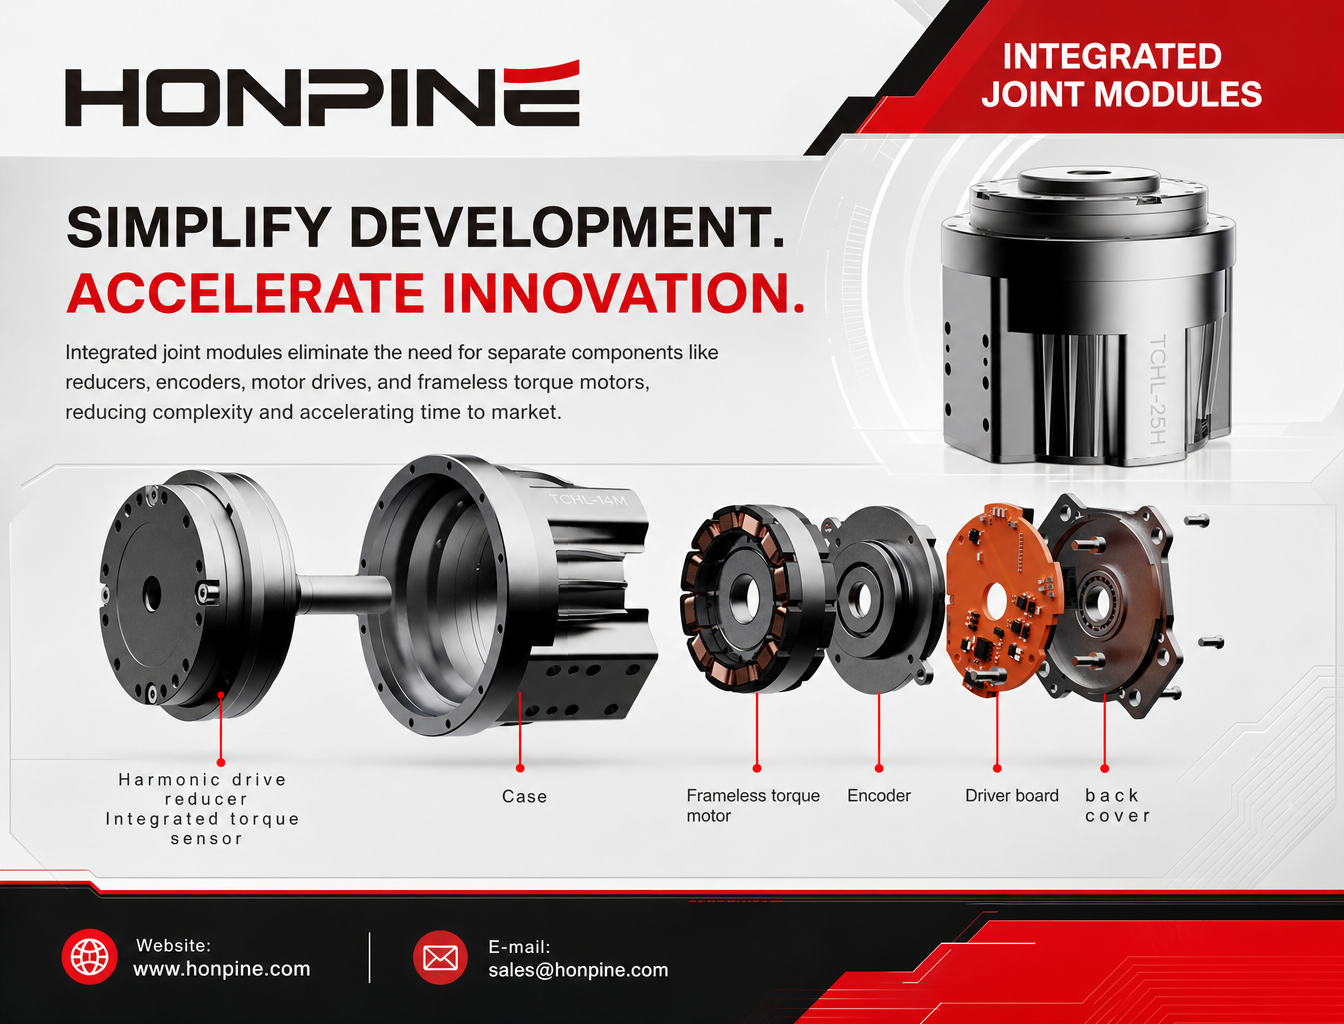
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
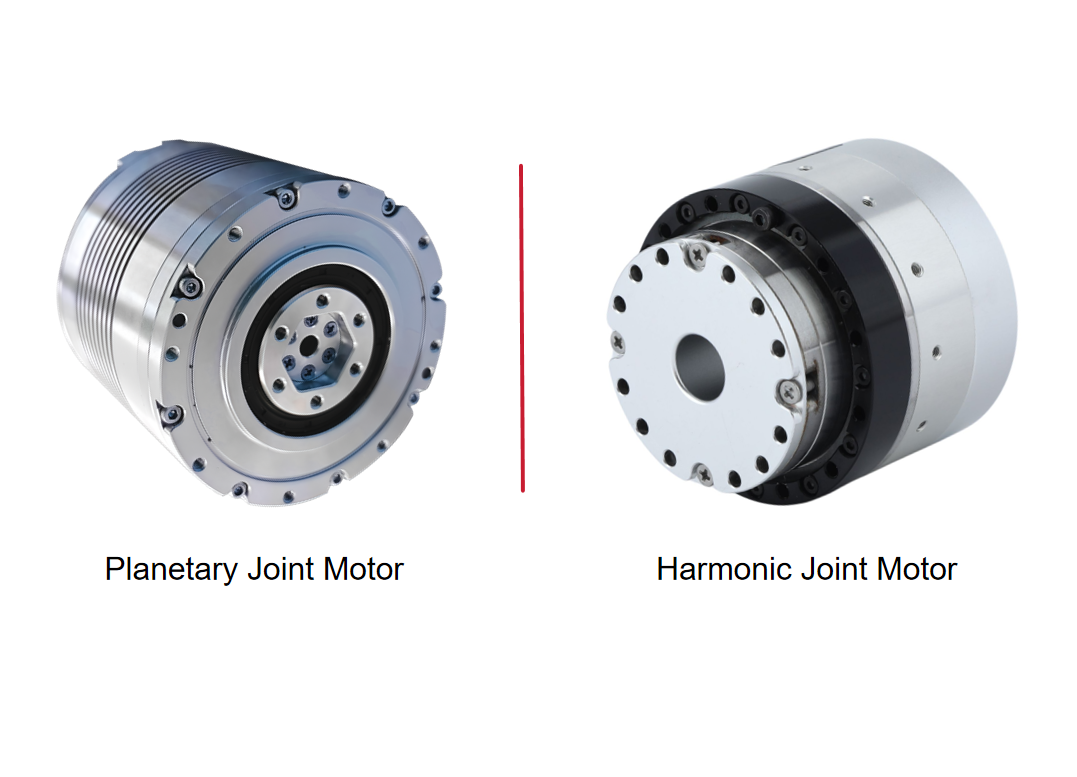
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему всё больше роботов переходят от традиционных приводных систем к интегрированным сервоприводам со встроенным колесным мотором?По мере того как мобильные роботы переходят к автономной навигации, гибкой работе и использованию во всё более сложных условиях, традиционные распределённые приводные системы сталкиваются с новыми вызовами. Отдельные двигатели, редукторы, муфты и компоненты трансмиссии могут усложнять конструкцию шасси и ограничивать доступное пространство для установки. Поэтому всё больше производителей роботов выбирают интегрированные сервоприводы со встроенным колесным мотором. Объединяя основные компоненты привода в компактном блоке, установленном в колесе, такие моторы открывают новые возможности для повышения степени интеграции привода, улучшения управления движением и оптимизации конструкции шасси. В этой статье мы рассмотрим основные требования к характеристикам мобильных роботов, объясним преимущества интегрированных колесных моторов и расскажем, как приводные колёса HONPINE, поворотные приводные колёса и дифференциальные приводные колёса подходят для различных применений AGV и AMR.
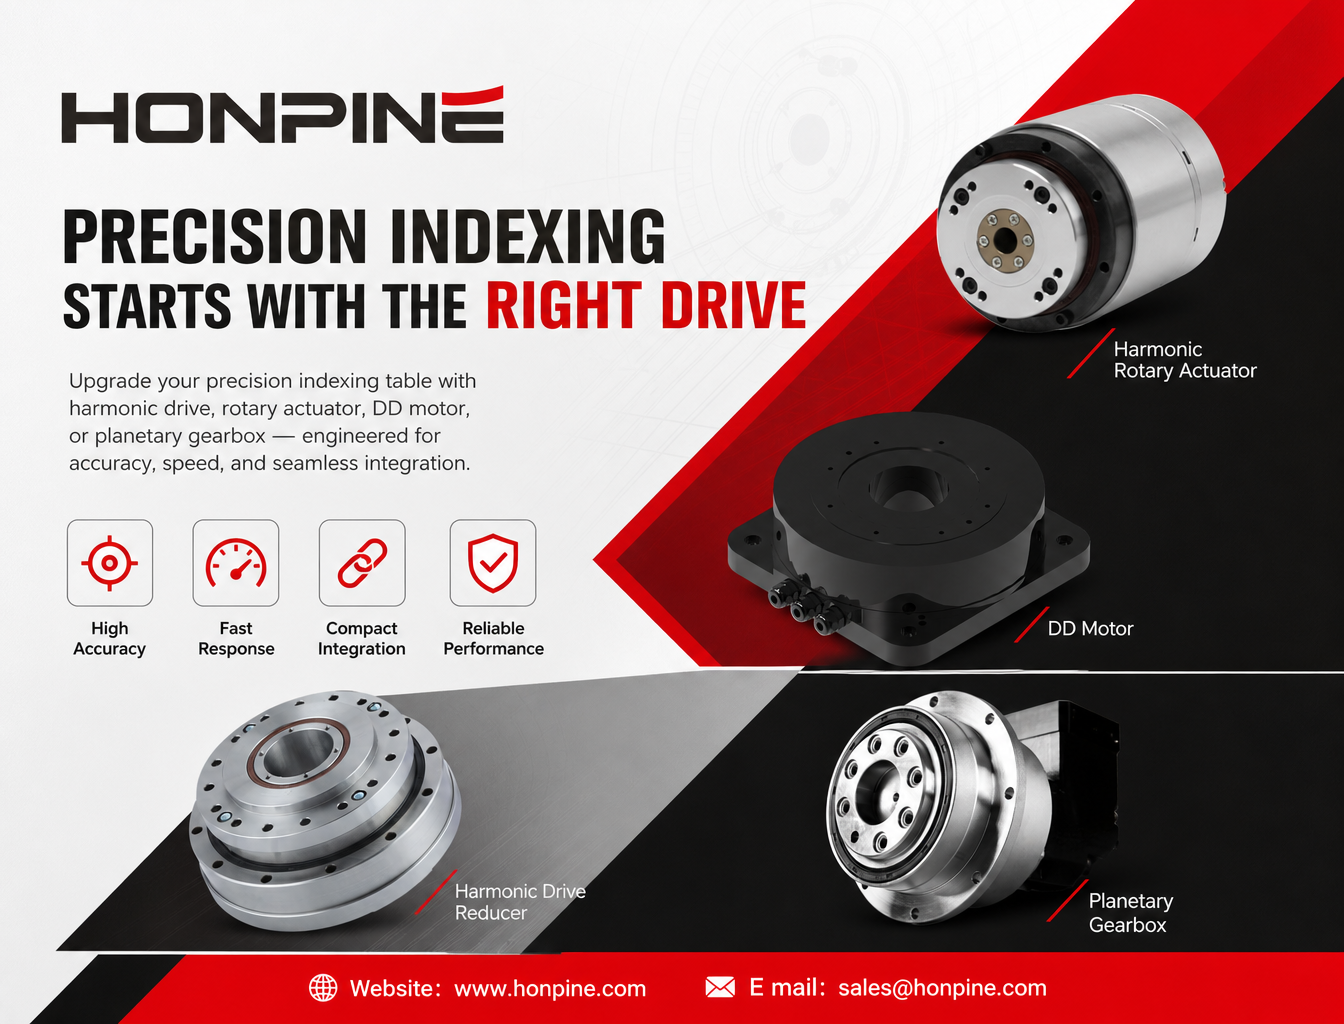
 Как прецизионные редукторы, гармонические поворотные актуаторы и двигатели прямого привода позволяют модернизировать прецизионные индексные столы?Как производители могут повысить точность, динамический отклик и степень интеграции прецизионных индексных столов? По мере развития гибкого производства традиционные системы передачи могут сталкиваться с такими проблемами, как люфт, длительное время установления и сложная механическая интеграция. В этой статье рассматривается, как гармонические редукторы, гармонические поворотные актуаторы, двигатели прямого привода (DD) и планетарные редукторы предлагают практические решения для модернизации в различных условиях эксплуатации. Подбирая архитектуру привода с учетом точности позиционирования, времени цикла индексирования, инерции нагрузки и ограничений по установке, производители могут создавать более эффективные и надежные прецизионные индексные системы.
 Стоит ли производителям роботов разрабатывать собственные шарнирные модули или покупать интегрированные шарнирные модули?Стоит ли производителям роботов разрабатывать шарнирные модули самостоятельно или приобретать интегрированные шарнирные модули? В этой статье сравниваются преимущества и недостатки обоих подходов, включая затраты на разработку, владение технологиями, стабильность цепочки поставок, эффективность производства и возможности масштабирования в долгосрочной перспективе. Узнайте, почему гибридная стратегия закупок, сочетающая собственные разработки с внешними закупками, становится практичным вариантом для гуманоидных роботов, роботизированных манипуляторов и систем embodied AI.

Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему всё больше роботов переходят от традиционных приводных систем к интегрированным сервоприводам со встроенным колесным мотором?По мере того как мобильные роботы переходят к автономной навигации, гибкой работе и использованию во всё более сложных условиях, традиционные распределённые приводные системы сталкиваются с новыми вызовами. Отдельные двигатели, редукторы, муфты и компоненты трансмиссии могут усложнять конструкцию шасси и ограничивать доступное пространство для установки. Поэтому всё больше производителей роботов выбирают интегрированные сервоприводы со встроенным колесным мотором. Объединяя основные компоненты привода в компактном блоке, установленном в колесе, такие моторы открывают новые возможности для повышения степени интеграции привода, улучшения управления движением и оптимизации конструкции шасси. В этой статье мы рассмотрим основные требования к характеристикам мобильных роботов, объясним преимущества интегрированных колесных моторов и расскажем, как приводные колёса HONPINE, поворотные приводные колёса и дифференциальные приводные колёса подходят для различных применений AGV и AMR.
 Почему фланцы волновых и RV-редукторов — это не просто элементы механического крепления?Фланец волнового или RV-редуктора — это не просто монтажный интерфейс. Он играет ключевую роль в точности соосности, передаче нагрузки, жесткости конструкции и герметичности. Даже незначительные ошибки при проектировании или установке фланца могут повлиять на зацепление зубчатых передач, срок службы подшипников и общую надежность прецизионной системы перемещения. В этой статье Теодор Ли, технический директор HONPINE, рассказывает об основных инженерных функциях фланцев редукторов и объясняет, почему им следует уделять особое внимание при проектировании и установке прецизионных трансмиссионных систем.
 Как производителям модернизировать гармонические шарнирные модули для роботизированных манипуляторов и embodied AI в 2026 году?Для инженеров, планирующих модернизацию роботизированной системы, выбор подходящего шарнирного модуля зависит не от одной характеристики. Синхронизация по EtherCAT, обратная связь по положению на выходной стороне, измерение крутящего момента в реальном времени, способность выдерживать длительный крутящий момент и встроенные функции безопасности должны работать согласованно, чтобы отвечать требованиям конкретного применения. Оценивая эти факторы как единую электромеханическую систему, производители могут принимать более обоснованные решения при выборе и интеграции шарнирного модуля, а также при оценке его долгосрочных характеристик.
 Как планетарные редукторы снижают скорость и увеличивают крутящий момент в высокоточном автоматизированном оборудовании?Как планетарный редуктор снижает скорость и одновременно увеличивает крутящий момент в высокоточном автоматизированном оборудовании? Благодаря сочетанию солнечной шестерни, нескольких сателлитов и внутреннего зубчатого венца планетарный редуктор обеспечивает компактную и эффективную передачу мощности в системах, требующих контролируемого движения и надежной передачи крутящего момента. От промышленных роботов и станков с ЧПУ до автоматизированных сборочных систем — выбор подходящего редуктора зависит не только от передаточного отношения. В этом руководстве объясняется принцип работы планетарных редукторов, их основные преимущества, типичные области применения и практические критерии выбора, которые помогут инженерам подобрать подходящее решение для передачи мощности.
 Какой модуль гармонического шарнира выбрать для коллаборативного робота: Т-образный или прямой?Выбор подходящего модуля гармонического шарнира имеет важное значение при проектировании компактного высокопроизводительного коллаборативного робота. Что выбрать: прямой модуль TCHL или Т-образный модуль HTS? Обе конфигурации обеспечивают точное движение робота, однако различия в геометрии выходного фланца влияют на монтажное пространство, соединение звеньев, прокладку кабелей и механическую интеграцию. В этом руководстве Теодор Ли, технический директор HONPINE, объясняет основные различия между двумя конструкциями, их преимущества и ограничения, а также рассказывает, как выбрать наиболее подходящую конфигурацию для роботизированной руки коллаборативного робота.









