




Какой модуль гармонического шарнира выбрать для коллаборативного робота: Т-образный или прямой?
Здравствуйте, я Теодор Ли, технический директор HONPINE. Сегодня я расскажу о двух вариантах модулей гармонических шарниров для коллаборативных роботов: прямом шарнирном модуле TCHL и Т-образном шарнирном модуле HTS.
Интегрированные модули гармонических шарниров — ключевые приводные узлы коллаборативных роботов (коботов). Объединяя в компактном корпусе гармонический редуктор, двигатель с высоким крутящим моментом, абсолютные энкодеры, электронику привода и опциональный удерживающий тормоз, они упрощают механическую интеграцию и обеспечивают сервопривод с обратной связью.
Однако выбор подходящего модуля гармонического шарнира требует большего, чем простое сравнение номинальных значений крутящего момента или точности позиционирования. Конструктивное исполнение модуля напрямую влияет на монтажное пространство, геометрию манипулятора, прокладку внутренних кабелей, механическую жесткость и риск столкновения подвижных звеньев.
В этом руководстве я расскажу о конструктивных особенностях, преимуществах, ограничениях и типичных областях применения прямых модулей TCHL и Т-образных модулей гармонических шарниров HTS, чтобы помочь инженерам выбрать подходящее решение для своих коллаборативных роботов.
1. Общие принципы выбора шарнирных модулей для коллаборативных роботов
Выбор шарнирного модуля для манипулятора коллаборативного робота требует всесторонней оценки пяти факторов: крутящего момента и передаточного отношения, характеристик энкодера, протокола связи, условий окружающей среды и механического исполнения.
1.1 Подбор крутящего момента и передаточного отношения с учетом условий работы
Сначала необходимо определить требуемые непрерывный и пиковый крутящие моменты для каждого шарнира. Выбранный модуль должен соответствовать фактическому профилю нагрузки, включая ускорение, замедление, внешние силы и кратковременные динамические нагрузки.
Описанная в этом руководстве серия шарнирных модулей включает несколько типоразмеров с наружным диаметром 70, 80, 90, 110, 142 и 170 мм. В зависимости от конкретной модели доступны передаточные отношения 51:1, 81:1, 101:1 и 121:1.
Как правило, более высокое передаточное отношение увеличивает крутящий момент, но снижает выходную скорость при заданной частоте вращения двигателя. Более низкое передаточное отношение обеспечивает более высокую выходную скорость, но меньшее увеличение крутящего момента.
Окончательный выбор следует делать с учетом характеристик «крутящий момент — скорость» исполнительного механизма, профиля движения робота и требуемого рабочего цикла.
Важно: не допускайте работы шарнирного модуля за пределами допустимых значений крутящего момента, особенно в течение длительного времени. Перегрузка может ускорить износ или повредить редуктор и другие компоненты, что потенциально ухудшит управление шарниром и надежность системы.
Для вертикально установленных шарниров, которые должны удерживать нагрузку против силы тяжести, рассмотрите исполнение с тормозом. Подходящий удерживающий тормоз помогает предотвратить непреднамеренное вращение вала при отключении питания. Для горизонтальных шарниров с небольшой гравитационной нагрузкой может подойти исполнение без тормоза — в зависимости от требований безопасности конкретного применения.
1.2 Оценка конфигурации энкодера и точности позиционирования
В модулях, описанных в исходных спецификациях, используется конфигурация магнитного абсолютного энкодера: 17 бит для одного оборота и 16 бит для многооборотного режима. Резервное питание от батареи сохраняет данные о многооборотном положении при отключении питания. Это позволяет системе сохранять данные о положении без необходимости каждый раз выполнять процедуру поиска исходного положения после включения, если система резервного питания энкодера обслуживается надлежащим образом.
Угловое разрешение на выходе зависит от конфигурации энкодера и передаточного отношения. Более высокое передаточное отношение может обеспечить более мелкие теоретические приращения выходного угла при заданном разрешении энкодера со стороны двигателя. Однако фактическая точность позиционирования также зависит от погрешности передачи редуктора, механической деформации, характеристик люфта, точности монтажа и качества управления.
При выборе модуля инженерам также следует проверить следующие параметры механической точности:
Торцевое биение выходного фланца
Радиальное биение выходного вала
Соосность
Параллельность
Эти допуски влияют на соосность и повторяемость собранного манипулятора. В процессе проектирования и проверки следует сверяться с данными HONPINE об измеренной механической точности каждой модели.
1.3 Выбор подходящего протокола связи
При интеграции нескольких шарнирных модулей в манипулятор коллаборативного робота важным фактором также является протокол связи.
В описанных здесь вариантах исполнения суффикс модели обозначает вариант связи: C — CANopen, E — EtherCAT. Перед заказом уточните точный суффикс и доступный протокол для выбранной модели TCHL или HTS.
EtherCAT (E)
EtherCAT поддерживает высокоскоростную детерминированную связь и синхронизированное управление несколькими осями. Этот протокол подходит для коллаборативных роботов с шестью и более шарнирами, особенно если важны согласованное движение и управление в реальном времени.
Его можно интегрировать с совместимыми контроллерами EtherCAT, включая системы на базе Beckhoff.
CANopen (C)
CANopen может стать практичным решением для систем, в которых приоритет отдается относительно простой сетевой архитектуре и экономичной интеграции. Он может подойти для роботов с меньшим количеством осей или менее строгими требованиями к синхронизации.
Можно использовать совместимые ведущие контроллеры CANopen и ПЛК при условии поддержки соответствующих профилей устройств и контроллеров.
Выбор протокола зависит от общей архитектуры управления, требований к циклу связи, характеристик синхронизации и совместимости с контроллером.
1.4 Учет условий окружающей среды и механических ограничений
Перед выбором шарнирного модуля убедитесь, что условия его эксплуатации соответствуют спецификациям изделия.
Для серии указаны следующие условия окружающей среды:
Рабочая температура: 0–40°C
Температура хранения: −20–60°C
Относительная влажность: 20–80% RH, без конденсации
Степень защиты: IP54
Рекомендуемая высота эксплуатации: ниже 1,000 m
Эти значения следует сверить с техническим описанием конкретной модели и варианта исполнения.
В шкафах управления также необходимо обеспечить достаточное отведение тепла, чтобы внутренняя температура не превышала допустимый рабочий диапазон.
С механической точки зрения инженерам следует проверить диаметр сквозного отверстия, расположение монтажных отверстий фланца, длину звеньев манипулятора и вероятность столкновений во всем диапазоне движения робота.
Именно здесь конструктивные различия между прямыми модулями TCHL и Т-образными модулями HTS становятся особенно важны.
1.5 Понимание конструктивных различий между TCHL и HTS
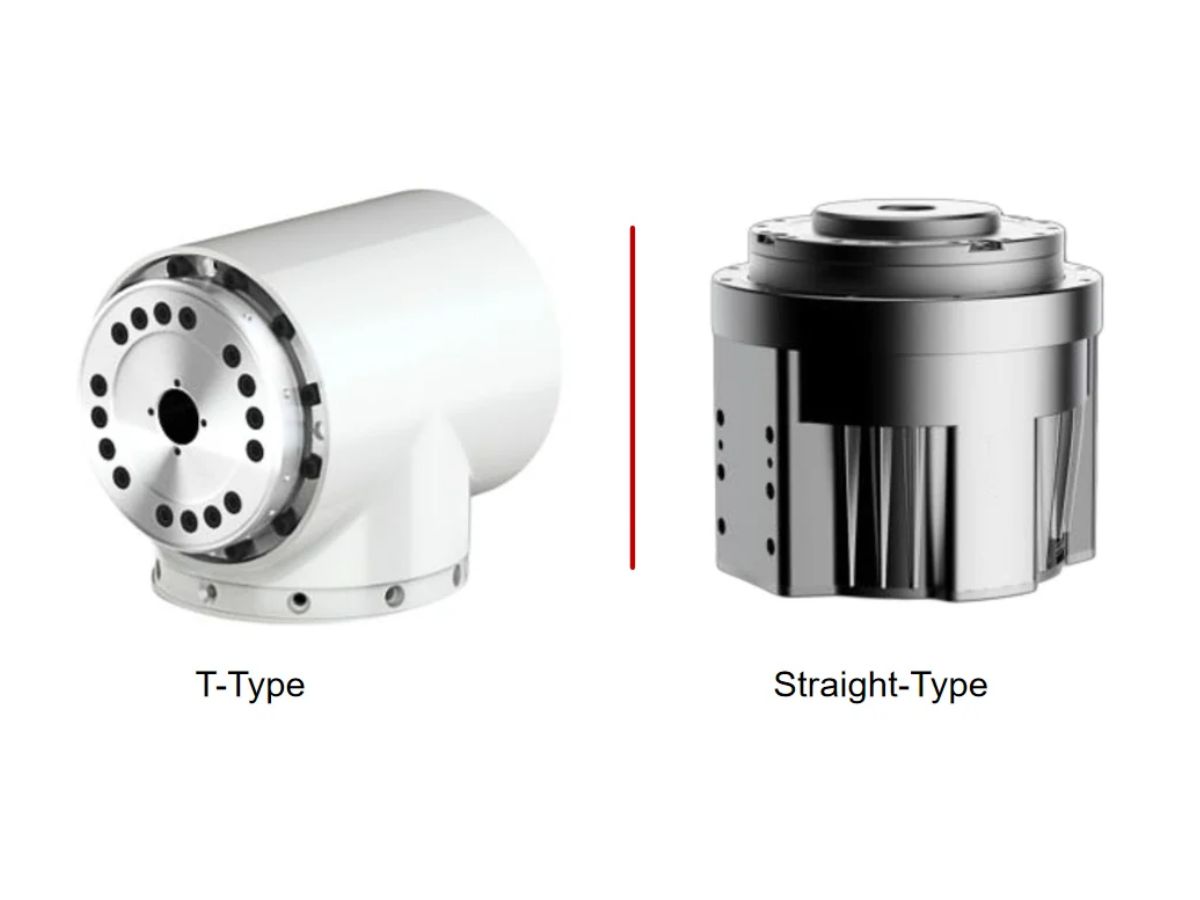
Прямой шарнирный модуль TCHL и Т-образный шарнирный модуль HTS различаются прежде всего геометрией выходного фланца и способом установки.
Прямой модуль TCHL имеет прямую цилиндрическую конструкцию: выходной фланец расположен соосно корпусу модуля.
В модуле HTS T-типа выходной фланец смещен, что позволяет иначе расположить присоединяемую механическую конструкцию относительно цилиндрического корпуса модуля.
Эти различия влияют на габаритные размеры, монтаж и компоновку манипулятора.
При сравнении соответствующих моделей проверяйте спецификации каждого варианта исполнения, а не исходите из предположения, что все внутренние компоненты или электрические характеристики идентичны.
2. Преимущества прямого гармонического шарнирного модуля TCHL
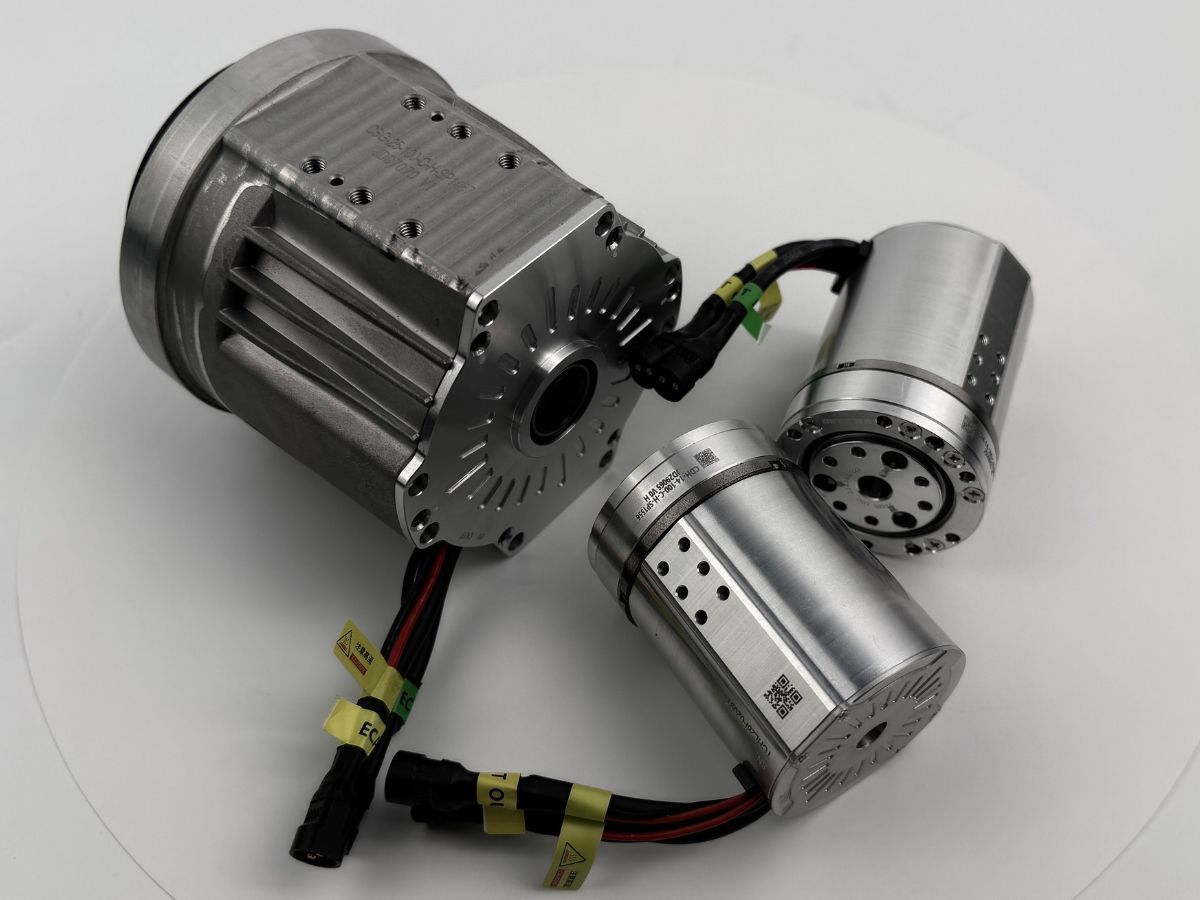
Прямой шарнирный модуль TCHL имеет цилиндрический корпус и соосный выходной фланец. Фланец расположен вокруг центральной оси модуля, благодаря чему модуль имеет прямую компактную форму.
В зависимости от модели на чертежах изделия могут быть представлены такие исполнения, как TCHL-14-70 и TCHL-17-80. Проверьте точное обозначение модели по актуальному каталогу продукции HONPINE.
2.1 Компактные радиальные габариты для конструкций с ограниченным пространством
Поскольку корпус модуля и выходной фланец имеют общую ось, в прямом исполнении отсутствует дополнительное боковое смещение фланца.
Это может помочь уменьшить потребность в радиальном пространстве в роботизированных шарнирах, где модуль должен помещаться внутри цилиндрического звена манипулятора или вложенной механической конструкции.
Полый центр также может использоваться для прокладки внутренних кабелей, пневматических трубок и других коммуникаций с учетом диаметра отверстия и требований к монтажу.
В конструкциях коллаборативных роботов с ограниченным радиальным зазором прямое исполнение TCHL может упростить компоновку и помочь сохранить компактный внешний профиль.
2.2 Соосная конструкция фланца для передачи нагрузки
Соосный выходной фланец образует круглую монтажную поверхность вокруг центрального отверстия. Крепежные болты можно расположить на фланце в соответствии с заданной схемой отверстий, что помогает передавать нагрузки на выходную часть редуктора.
Такая конструкция может быть полезна для шарниров, испытывающих изгибающие и опрокидывающие нагрузки, если модуль правильно подобран и установлен.
Фактическая грузоподъемность и жесткость зависят от редуктора, конструкции выходного подшипника, геометрии фланца, характеристик болтов, монтажного интерфейса и внешних условий нагружения.
Для основания и плечевых шарниров, испытывающих значительные изгибающие моменты, инженерам следует сопоставить допустимые радиальные, осевые и моментные нагрузки модуля с фактическими нагрузками, возникающими в роботе.
Для проверки подходящих размеров болтов и моментов затяжки каждой модели следует использовать руководство по эксплуатации изделия.
2.3 Упрощение механического проектирования и производства
Прямой цилиндрический профиль может упростить проектирование корпусов манипуляторов и конструкций звеньев.
Во многих случаях звено манипулятора можно спроектировать на основе цилиндрической или соосной конструкции с монтажными интерфейсами на обоих концах. Это может снизить потребность в специальных смещенных кронштейнах или сложных наружных контурах.
В зависимости от общей механической конструкции более простой корпус также может облегчить обработку, сборку и обслуживание.
Для производителей, разрабатывающих несколько моделей коллаборативных роботов, стандартизированный интерфейс прямого шарнира может упростить повторное использование механических компонентов.
2.4 Широкая совместимость с традиционными архитектурами манипуляторов
Прямые шарнирные модули хорошо подходят для архитектур роботов, в которых соседние звенья соединяются соосными монтажными интерфейсами.
Их можно использовать в шарнирах основания, плеча и локтя, а также в поворотных позиционирующих механизмах и других системах, где выгодна прямая цилиндрическая форма.
При интеграции модуля TCHL в систему управления протокол связи, инструменты ввода в эксплуатацию и программная конфигурация должны соответствовать выбранной версии изделия. Не следует считать, что конструктивные изменения между вариантами модулей сами по себе требуют изменения стратегии управления.
2.5 Ограничения прямого исполнения TCHL
Основное ограничение прямого исполнения возникает, когда манипулятору требуется компактное соединение соседних звеньев под углом 90 градусов.
Поскольку выходной фланец расположен соосно корпусу модуля, при соединении двух звеньев под прямым углом всей сборке может потребоваться дополнительное осевое пространство.
Это может увеличить толщину узла шарнира и расстояние между соседними звеньями. В компактном запястном механизме дополнительное пространство может сузить рабочую зону движения и повысить риск самостолкновения.
В зависимости от механической компоновки может потребоваться дополнительный переходной кронштейн.
2.6 Типичные области применения прямых шарнирных модулей TCHL
Прямое исполнение TCHL стоит рассмотреть для следующих применений:
Шарниры основания и плеча манипуляторов коллаборативных роботов
Локтевые шарниры с соосной схемой монтажа
Поворотные позиционирующие столы и механизмы
Применения, требующие компактного радиального профиля
Конструкции роботов с цилиндрическими звеньями манипулятора
Шарниры, испытывающие значительные изгибающие моменты и требующие подходящего соосного монтажного интерфейса
Окончательный выбор необходимо проверить с учетом номинальных нагрузок, габаритов и требований к монтажу модуля.
3. Преимущества Т-образного гармонического шарнирного модуля HTS
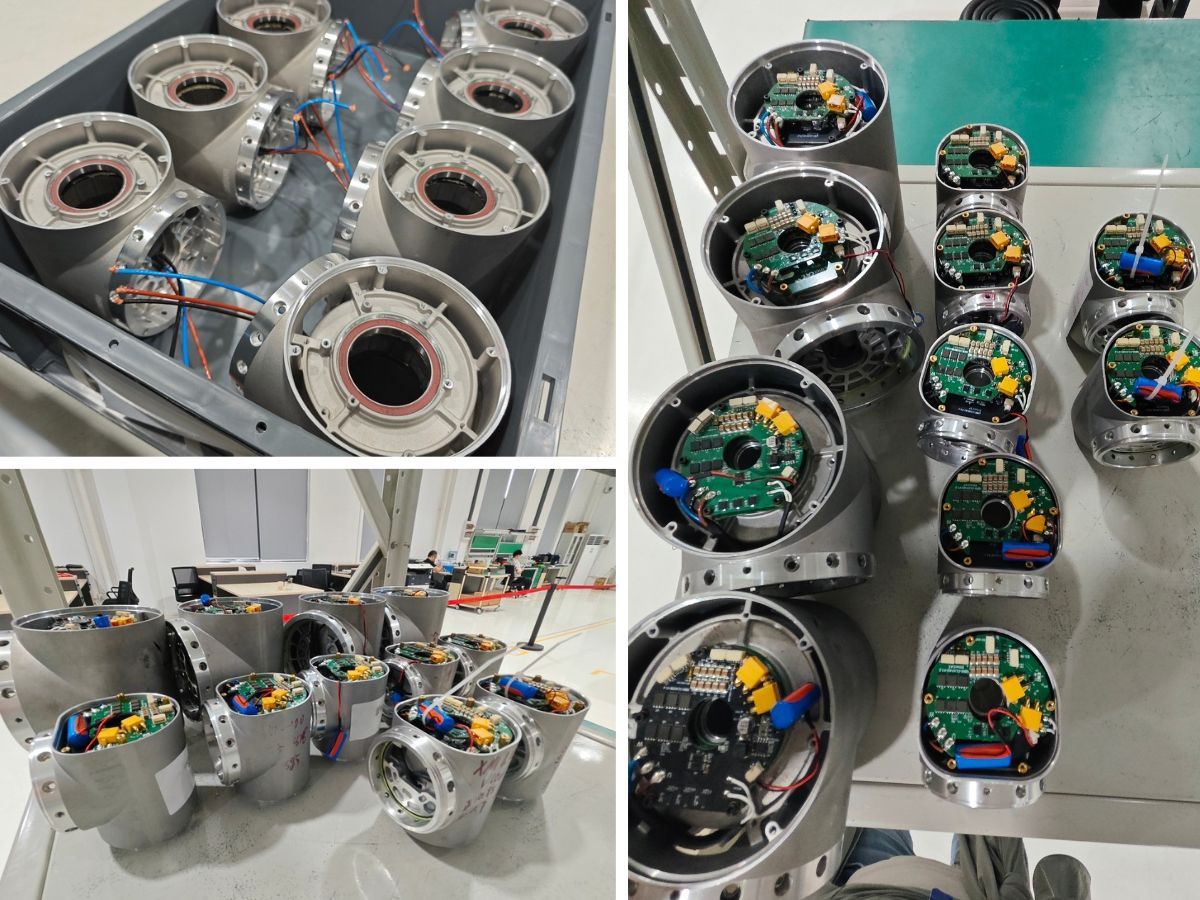
Т-образный шарнирный модуль HTS имеет смещенный выходной фланец. Фланец расположен сбоку относительно цилиндрического корпуса модуля, благодаря чему такая конструкция может использоваться для соединения соседних звеньев робота под прямым углом.
Такая геометрия особенно полезна в компактных запястьях коллаборативных роботов, где несколько вращательных осей необходимо разместить в ограниченном пространстве.
3.1 Монтаж под прямым углом для уменьшения осевого пространства
Смещенный выходной фланец позволяет расположить присоединяемое звено иначе, чем при использовании соосного прямого модуля.
В подходящей механической компоновке это может упростить соединение соседних звеньев манипулятора под углом 90 градусов и уменьшить осевую толщину собранного узла шарнира.
Это преимущество особенно актуально для осей запястья коллаборативного робота, которые обычно обозначают как оси 4, 5 и 6.
Эти шарниры часто размещены очень компактно, поскольку несколько осей вращения необходимо расположить вблизи концевого эффектора.
Уменьшая пространство, необходимое для соединения шарнира, Т-образное исполнение HTS может помочь сделать запястье компактнее и снизить риск столкновений, когда робот работает в стесненных условиях.
Фактическое улучшение зависит от геометрии звеньев, размеров выходного фланца, схемы монтажа и полной рабочей зоны движения.
3.2 Упрощение конструкции многоосевого запястья за счет сокращения количества переходных компонентов
Для соединения соседних звеньев под прямым углом к обычному прямому модулю может потребоваться дополнительный Г-образный переходной кронштейн.
В зависимости от конструкции такой кронштейн может увеличить массу и количество компонентов, а также добавить монтажные интерфейсы, которые необходимо точно изготовить и собрать.
В Т-образном исполнении HTS смещение заложено в конструкцию самого модуля, что потенциально позволяет обойтись без отдельных переходных компонентов.
Это может упростить механическую конструкцию компактных многоосевых узлов запястья.
Сокращение количества ненужных кронштейнов и интерфейсов также может снизить массу узла концевого эффектора и улучшить отношение полезной нагрузки робота к его собственной массе — при условии, что полученная конструкция отвечает требованиям по жесткости и прочности.
3.3 Прокладка внутренних кабелей через полый центр
Т-образное исполнение также может поддерживать прокладку кабелей внутри полого центра модуля — с учетом размеров отверстия конкретной модели и механической компоновки.
Кабели и другие коммуникации можно проложить через корпус модуля и подключить к смещенной выходной конструкции в соответствии с проектом монтажа.
Внутренняя прокладка помогает защитить кабели от зацепления, истирания и контакта с окружающим оборудованием.
Для коллаборативных роботов с компактной системой прокладки кабелей это особенно полезно в области запястья, где внешние кабельные петли могут задевать расположенные рядом объекты или ограничивать рабочий диапазон движения.
Инженерам следует проверить радиус изгиба кабеля, габариты разъемов, допустимое скручивание кабеля и наличие зазоров во всем диапазоне движения шарнира.
3.4 Ограничения Т-образного исполнения HTS
Несмотря на преимущества компоновки, Т-образная конструкция подходит не для каждого шарнира.
Увеличенный боковой габарит
Смещенный выходной фланец выступает за пределы центрального цилиндрического профиля. Это может увеличить общую ширину робота или его радиальный габарит.
Для шарниров основания и плеча, где роботу может требоваться узкий внешний профиль, дополнительное боковое выступание может стать недостатком.
Учет эксцентричной нагрузки
Поскольку выходной фланец смещен относительно корпуса модуля, при проектировании механической конструкции необходимо учитывать возникающий путь передачи нагрузки и дополнительные изгибающие моменты, создаваемые внешней конструкцией.
При больших нагрузках или значительных изгибающих моментах инженерам следует проверить допустимые нагрузки модуля и убедиться, что корпус и монтажные интерфейсы обладают достаточной прочностью и жесткостью.
Более сложная геометрия корпуса
Смещенная форма может потребовать индивидуального корпуса звена манипулятора вместо простого цилиндрического кожуха.
В зависимости от архитектуры робота и производственного процесса это может усложнить механическое проектирование и обработку.
Поэтому Т-образное исполнение HTS следует выбирать, когда преимущества компоновки оправдывают дополнительные проектные требования.
3.5 Типичные области применения Т-образных шарнирных модулей HTS
Т-образное исполнение HTS стоит рассмотреть для следующих применений:
Компактные узлы запястья манипуляторов коллаборативных роботов
Соединения соседних звеньев робота под прямым углом
Многоосевые механизмы запястья с ограниченным осевым пространством
Манипуляторы, которым необходимо работать в стесненных условиях
Конструкции, в которых важно сократить количество переходных кронштейнов и массу дистальных шарниров
Применения, для которых полезна прокладка кабелей внутри компактной конструкции шарнира
Выбранная модель все равно должна соответствовать требованиям по крутящему моменту, скорости, жесткости и допустимой нагрузке.
4. Прямое исполнение TCHL и Т-образное исполнение HTS: как выбрать
Главное различие между этими двумя вариантами исполнения заключается в механической компоновке, а не только в номинальном крутящем моменте.
4.1 Когда следует выбрать прямой модуль TCHL?
Рассмотрите прямое исполнение TCHL в первую очередь, если механическая архитектура робота выигрывает от использования соосного цилиндрического модуля.
Его особенно стоит оценить для шарниров основания и плеча, поворотных позиционирующих механизмов и звеньев манипулятора с ограниченным радиальным зазором.
Прямая конструкция также может упростить проектирование корпуса, если в манипуляторе используются цилиндрические компоненты и традиционные соосные монтажные интерфейсы.
4.2 Когда следует выбрать Т-образный модуль HTS?
Рассмотрите Т-образное исполнение HTS в первую очередь, если манипулятору требуется компактное соединение под прямым углом или необходимо уменьшить осевую толщину многоосевого узла запястья.
Смещенный выходной фланец может упростить механическую компоновку и потенциально сократить потребность в отдельных переходных кронштейнах.
Однако инженерам также следует оценить увеличенный боковой габарит, путь передачи нагрузки, конструкцию корпуса и доступные зазоры во всем диапазоне движения робота.
4.3 Можно ли использовать оба варианта исполнения в одном коллаборативном роботе?
Да. В разных точках коллаборативного робота можно использовать модули разных конструктивных исполнений, если этого требует механическая архитектура.
Например, в основании и плече робота можно установить прямые модули TCHL, где выгодно соосное крепление, а в компактном узле запястья — Т-образные модули HTS, чтобы уменьшить пространство, необходимое для соединения под прямым углом.
Такая комбинированная конфигурация обеспечивает большую гибкость механического проектирования при условии, что выбранные модули соответствуют требованиям к крутящему моменту, скорости, связи и монтажу.
5. Итоговые рекомендации по выбору шарнирных модулей для коллаборативных роботов
Выбор между прямым гармоническим шарнирным модулем TCHL и Т-образным гармоническим шарнирным модулем HTS следует начинать с анализа механической конструкции манипулятора.
Прямое исполнение TCHL обычно стоит рассмотреть, если в приоритете соосная цилиндрическая конструкция, компактный радиальный профиль и простая схема монтажа.
Т-образное исполнение HTS особенно актуально, если важны соединения звеньев под прямым углом, компактная компоновка запястья и уменьшение осевого пространства.
Ни один из вариантов не является универсально лучшим. Выбор зависит от положения шарнира, доступного монтажного пространства, внешних нагрузок, требуемого диапазона движения и общей архитектуры робота.
Перед окончательным утверждением конструкции инженерам следует проверить точные габариты модели, характеристики «крутящий момент — скорость», спецификации энкодера, протокол связи, допустимые нагрузки и варианты тормоза по соответствующей документации на изделие.
6. Обратитесь в HONPINE за решениями для шарниров коллаборативных роботов
В HONPINE мы понимаем, что разработчикам коллаборативных роботов нужен не просто компактный исполнительный механизм. Им требуется конфигурация шарнирного модуля, которая соответствует механической архитектуре, обеспечивает необходимые характеристики движения и упрощает интеграцию системы.
Прямые модули TCHL и Т-образные гармонические шарнирные модули HTS предлагают два различных конструктивных подхода к проектированию шарниров коллаборативных роботов.
Разрабатываете ли вы шестикоординатный манипулятор коллаборативного робота, компактное роботизированное запястье или специализированную систему автоматизации, выбор подходящего исполнения на раннем этапе проектирования может помочь снизить сложность механической конструкции и эффективнее использовать пространство.
Свяжитесь с HONPINE, чтобы обсудить ваши требования к шарнирным модулям для коллаборативных роботов и подобрать подходящее исполнение для вашего применения.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
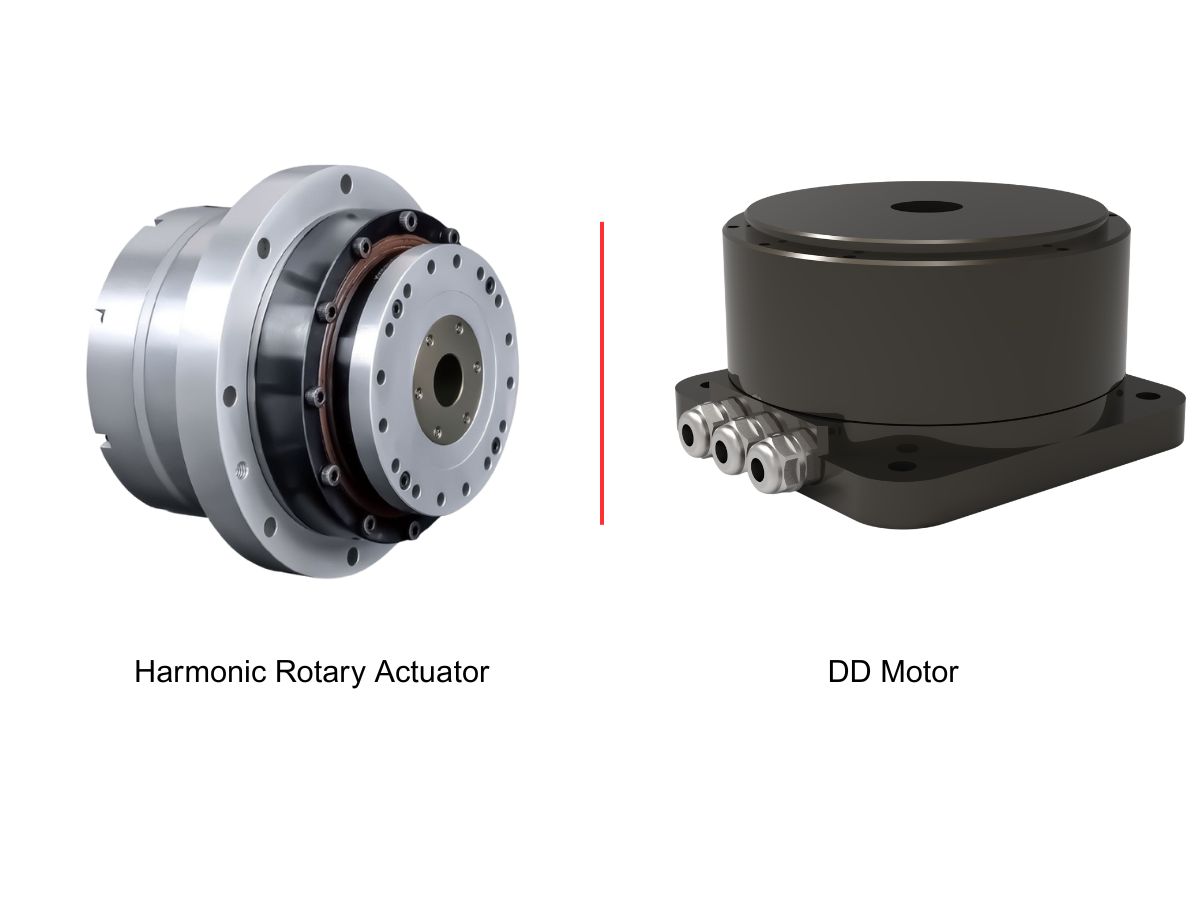
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
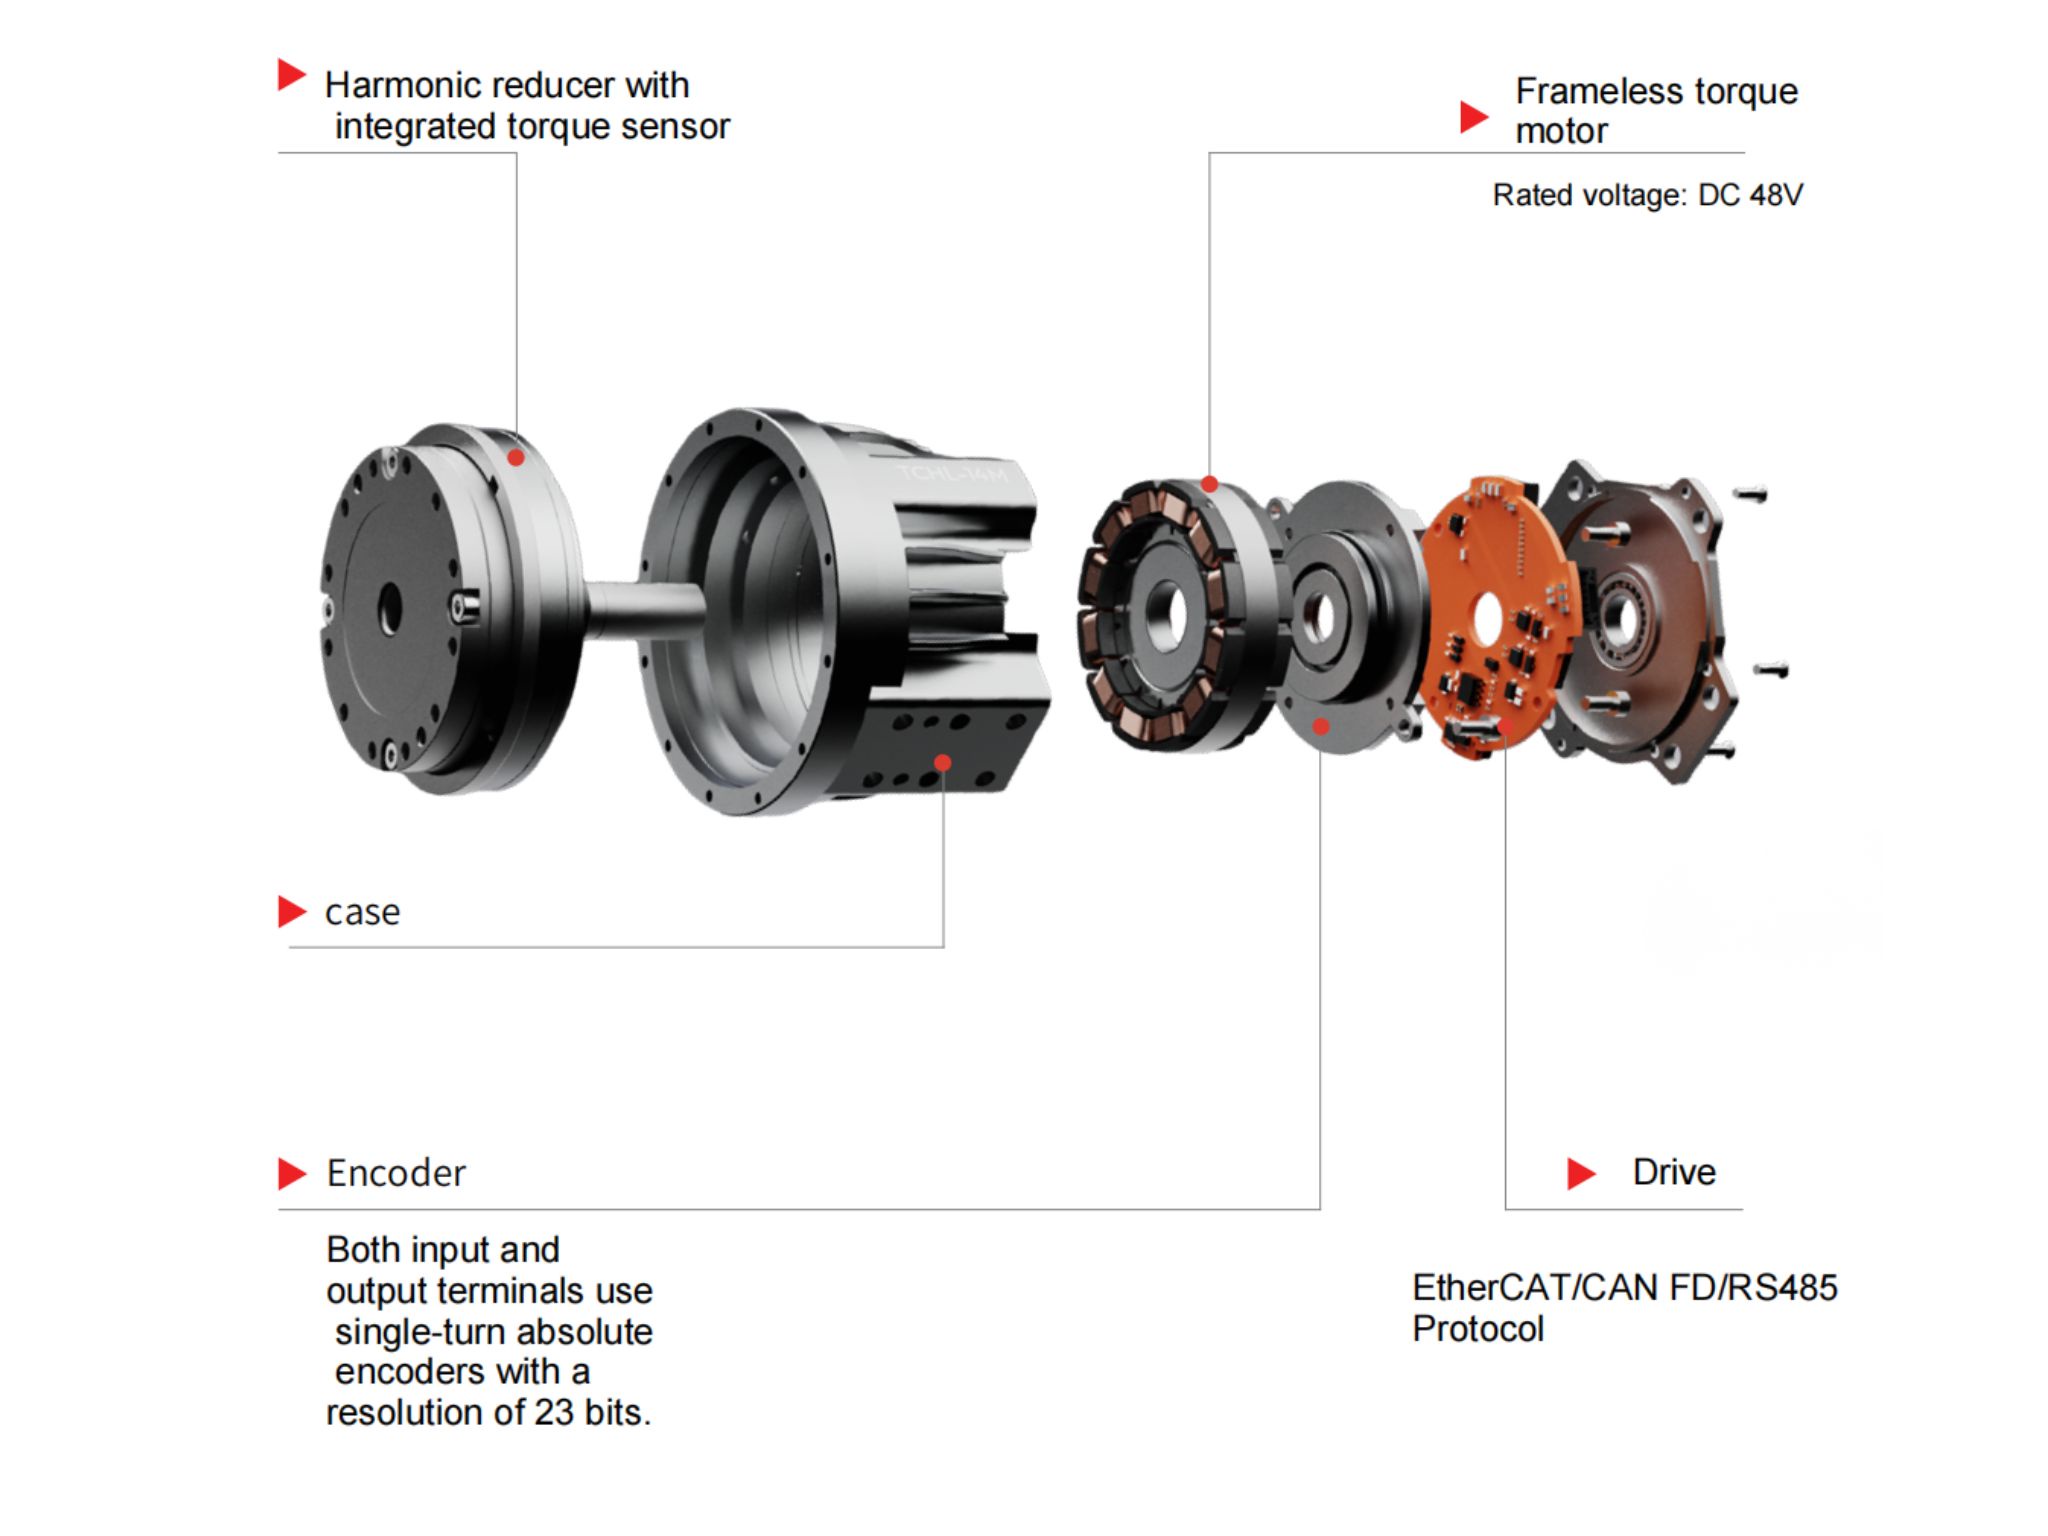
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
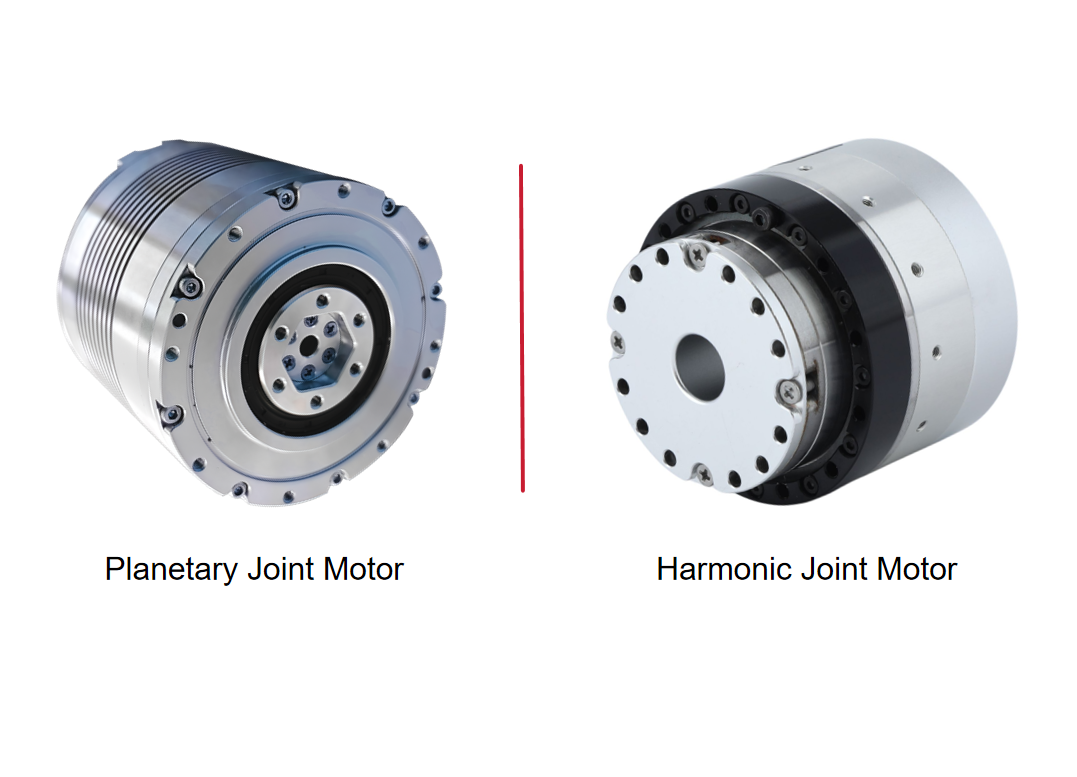
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Какой модуль гармонического шарнира выбрать для коллаборативного робота: Т-образный или прямой?Выбор подходящего модуля гармонического шарнира имеет важное значение при проектировании компактного высокопроизводительного коллаборативного робота. Что выбрать: прямой модуль TCHL или Т-образный модуль HTS? Обе конфигурации обеспечивают точное движение робота, однако различия в геометрии выходного фланца влияют на монтажное пространство, соединение звеньев, прокладку кабелей и механическую интеграцию. В этом руководстве Теодор Ли, технический директор HONPINE, объясняет основные различия между двумя конструкциями, их преимущества и ограничения, а также рассказывает, как выбрать наиболее подходящую конфигурацию для роботизированной руки коллаборативного робота.
 Комплексное решение для гармонического привода суставов гуманоидных роботов: руководство по выбору серии HPJMПолное руководство по выбору гармонических приводов суставов для гуманоидных роботов. Ознакомьтесь с моделями HONPINE HPJM для суставов запястья, локтя, плеча, поясницы, бедра, колена и голеностопа, а также с практическими рекомендациями по выбору крутящего момента, передаточного отношения, динамического отклика и конфигурации удерживающего тормоза.
 Почему актуаторы с волновой передачей идеально подходят для промышленного оборудования с ограниченным пространством?В современном промышленном оборудовании ограниченное пространство для монтажа часто усложняет механическое проектирование. Актуаторы с волновой передачей обеспечивают компактное решение для управления движением благодаря объединению основных компонентов привода в одном блоке. Высокие передаточные отношения, упрощённая механическая конструкция и гибкие варианты монтажа помогают производителям оборудования сократить занимаемое пространство, упростить сборку и оптимизировать внутреннюю компоновку. В этой статье рассматриваются четыре способа, с помощью которых интегрированные актуаторы с волновой передачей позволяют экономить пространство в промышленном оборудовании.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Какой модуль гармонического шарнира выбрать для коллаборативного робота: Т-образный или прямой?Выбор подходящего модуля гармонического шарнира имеет важное значение при проектировании компактного высокопроизводительного коллаборативного робота. Что выбрать: прямой модуль TCHL или Т-образный модуль HTS? Обе конфигурации обеспечивают точное движение робота, однако различия в геометрии выходного фланца влияют на монтажное пространство, соединение звеньев, прокладку кабелей и механическую интеграцию. В этом руководстве Теодор Ли, технический директор HONPINE, объясняет основные различия между двумя конструкциями, их преимущества и ограничения, а также рассказывает, как выбрать наиболее подходящую конфигурацию для роботизированной руки коллаборативного робота.
 Комплексное решение для гармонического привода суставов гуманоидных роботов: руководство по выбору серии HPJMПолное руководство по выбору гармонических приводов суставов для гуманоидных роботов. Ознакомьтесь с моделями HONPINE HPJM для суставов запястья, локтя, плеча, поясницы, бедра, колена и голеностопа, а также с практическими рекомендациями по выбору крутящего момента, передаточного отношения, динамического отклика и конфигурации удерживающего тормоза.
 Почему актуаторы с волновой передачей идеально подходят для промышленного оборудования с ограниченным пространством?В современном промышленном оборудовании ограниченное пространство для монтажа часто усложняет механическое проектирование. Актуаторы с волновой передачей обеспечивают компактное решение для управления движением благодаря объединению основных компонентов привода в одном блоке. Высокие передаточные отношения, упрощённая механическая конструкция и гибкие варианты монтажа помогают производителям оборудования сократить занимаемое пространство, упростить сборку и оптимизировать внутреннюю компоновку. В этой статье рассматриваются четыре способа, с помощью которых интегрированные актуаторы с волновой передачей позволяют экономить пространство в промышленном оборудовании.
 STO и удерживающий тормоз в модулях роботизированных суставов: в чём разница для безопасного управления роботом?STO (Safe Torque Off) и удерживающие тормоза выполняют разные функции в обеспечении безопасности роботизированных суставов. STO не позволяет двигателю создавать движущий крутящий момент, тогда как удерживающий тормоз механически препятствует движению сустава и помогает удерживать нагрузку при отключённом двигателе. Понимание этой разницы крайне важно при выборе модуля роботизированного сустава для гуманоидных роботов, коботов и промышленной автоматизации. В этой статье Теодор Ли, технический директор HONPINE, объясняет, как работают эти функции, каковы их ограничения и в каких случаях следует использовать обе функции в гармоническом интегрированном суставном приводе, например в серии HONPINE HAG.
 Поворотное приводное колесо AGV-робота: подробное руководство по компонентам, применению и выборуПоворотное приводное колесо AGV объединяет тяговый привод и активное рулевое управление, обеспечивая гибкое перемещение промышленных мобильных роботов. В этом руководстве рассматриваются его основные компоненты, принцип работы, промышленное применение и ключевые критерии выбора, включая грузоподъёмность, тяговый момент, момент поворота, диаметр колеса, скорость и интерфейсы управления. Узнайте, как выбрать подходящий поворотный приводной модуль для AGV, AMR, автономных вилочных погрузчиков и тяжёлых систем обработки материалов.