




Как производителям модернизировать гармонические шарнирные модули для роботизированных манипуляторов и embodied AI в 2026 году?
В 2026 году всё больше производителей роботизированных манипуляторов, роботов с воплощённым ИИ и высокотехнологичного автоматизированного оборудования переходят наинтегрированные гармонические суставные модулидля модернизации уже существующих систем. Ранее при выборе в первую очередь учитывали точность редуктора, грузоподъёмность и точность повторного позиционирования. Сегодня требования расширились и включают управление усилием, динамический отклик, системную интеграцию, эффективность разработки и безопасность.
Для производителей, стремящихся повысить общую производительность роботов, модернизация интегрированного гармонического суставного модуляуже не сводится к простой замене редуктора. Речь идёт о повышении возможностей всей электромеханической системы.
1. Переход на интегрированный гармонический суставной модуль с EtherCAT
EtherCAT поддерживает синхронное управление несколькими осями, поэтому подходит для роботизированных манипуляторов с несколькими суставами, человекоподобных роботов и систем с высокодинамичными движениями.
Для производителей роботизированных манипуляторов EtherCAT помогает снизить задержки связи и ошибки синхронизации при управлении несколькими осями, одновременно упрощая архитектуру обмена данными между контроллером и отдельными суставами.
Однако фактические характеристики по-прежнему зависят от времени цикла связи, реализации привода, главного контроллера и конфигурации системы в целом. Простое добавление интерфейса EtherCAT автоматически не гарантирует высокоскоростную синхронизацию или улучшение характеристик движения.
2. Переход на интегрированный гармонический суставной модуль со встроенным датчиком крутящего момента
Традиционные роботизированные суставы в основном решают две задачи: куда должен переместиться сустав и насколько точно он может достичь заданного положения.
Однако при взаимодействии человека и робота, работе с гибкими объектами, точной установке, шлифовании и полировании роботам также необходимо знать, какое усилие или крутящий момент они прикладывают.
Встроенный датчик крутящего момента измеряет выходной крутящий момент сустава в реальном времени и предоставляет обратную связь для управления импедансом, податливым управлением движением и комбинированным управлением по усилию и положению.
Благодаря этому робот может не только выполнять команды позиционирования, но и корректировать движения в зависимости от контактных усилий, обеспечивая более адаптивное взаимодействие с объектами и окружающей средой.
Для приложений с роботами с воплощённым ИИ, манипуляциями высокой точности и коллаборативной робототехникой измерение крутящего момента — важный шаг к более интеллектуальному и отзывчивому управлению суставами.
3. Переход с одного энкодера на конфигурацию с двумя энкодерами
В традиционных суставных модулях обычно используется преимущественно энкодер со стороны двигателя. Усовершенствованная конфигурация с двумя энкодерами обеспечивает обратную связь по положению как со стороны двигателя, так и со стороны выходного звена редуктора.
Такая схема помогает выявлять ошибки передачи, упругую деформацию и некоторые нештатные режимы работы. Она также обеспечивает обратную связь, необходимую для более точного управления выходным положением.
При выборе гармонического суставного модуля с двумя энкодерами производителям следует учитывать не только их количество, но и проверять ряд важных характеристик, в том числе:
Являются ли энкодеры абсолютными или инкрементальными.
Разрешение и точность измерения энкодеров.
Способ определения положения после включения питания.
Требуются ли для сохранения данных о многооборотном положении батарея или другой резервный источник питания.
Конфигурация с двумя энкодерами повышает наблюдаемость системы передачи, однако фактические характеристики позиционирования по-прежнему зависят от характеристик энкодеров, механики передачи и алгоритма управления.
4. Переход на интегрированный гармонический суставной модуль с полым валом
Конструкция с полым валом — важный фактор при разработке роботизированных манипуляторов и человекоподобных роботов.
Полезный диаметр отверстия, пространство для внутренней прокладки коммуникаций, размеры фланца и осевая длина напрямую влияют на механическую конструкцию робота.
Дальнейшее совершенствование конструкции может предусматривать увеличение полезного диаметра полого отверстия, более компактную осевую конструкцию, соответствующую опору подшипников и более эффективную интеграцию кабелей, пневматических линий и проводки датчиков.
Эти факторы особенно важны для плечевых, запястных и поясничных суставов человекоподобных роботов, где в ограниченном пространстве необходимо разместить множество механических и электрических соединений.
Продуманная конструкция гармонического суставного модуля с полым валомупрощает внутреннюю прокладку кабелей, снижает конструктивную сложность и обеспечивает большую гибкость при интеграции роботизированной системы.
5. Совершенствование системы терморегулирования: приоритет длительному крутящему моменту, а не кратковременному пиковому
Для роботизированных манипуляторов, которые долго удерживают заданное положение или часто ускоряются и замедляются, нагрев может быть важнее кратковременного пикового крутящего момента.
Производителям следует оценивать мониторинг температуры обмоток двигателя, нагрев редуктора, тепловую защиту привода, кривые снижения крутящего момента и длительный крутящий момент после достижения теплового равновесия.
Один только пиковый крутящий момент не даёт полного представления о рабочих возможностях суставного модуля.
Если поставщик указывает пиковый крутящий момент, но не приводит значения длительного крутящего момента и соответствующие условия испытаний, оценить, сможет ли модуль надёжно соответствовать требованиям приложения, становится сложнее.
Поэтому при модернизации интегрированного гармонического суставного модулятепловые характеристики следует оценивать в реалистичных рабочих условиях с учётом рабочего цикла, температуры окружающей среды, условий охлаждения и профиля движения.
6. Повышение безопасности с помощью тормоза и функции безопасного отключения крутящего момента (STO)
Для коллаборативных роботизированных манипуляторов, человекоподобных роботов и суставов, работающих с высокой нагрузкой, вопросы безопасности не ограничиваются механическим тормозом.
Производителям также следует оценивать функцию безопасного отключения крутящего момента (STO), защиту от сверхтока и перегрева, обработку сбоев связи и механизмы восстановления после отказа.
Важно понимать различие: STO обычно не позволяет приводу активно создавать крутящий момент двигателя. Эта функция не является механическим тормозом и не гарантирует неподвижность вертикальной оси или подвешенного груза.
Если в приложении необходимо безопасно удерживать груз после отключения питания, тормозную систему и общую архитектуру безопасности следует оценивать отдельно.
При взаимодействии человека и робота требования безопасности необходимо также оценивать и проверять на уровне роботизированной системы в целом, а не полагаться только на функции безопасности отдельного суставного модуля.
7. Модернизация двигателя для повышения удельного крутящего момента и улучшения динамического отклика
При оценке безрамного двигателя с высоким крутящим моментом внутри интегрированного гармонического суставного модуля производителям следует учитывать удельный крутящий момент, инерцию ротора, нагрев обмоток, пиковый ток и плавность работы на низких скоростях.
Для роботизированных манипуляторов с ограниченным пространством задача заключается не просто в установке более крупного двигателя. Необходимо добиться лучших возможностей длительной выходной работы и динамических характеристик в пределах доступных ограничений по объёму и массе.
Двигатель с меньшей инерцией ротора может улучшить отклик при ускорении и замедлении, а продуманная электромагнитная конструкция и терморегулирование — обеспечить работу в более требовательных режимах.
Итоговые характеристики зависят от совокупности свойств двигателя, гармонического редуктора, подшипников, обратной связи энкодеров и системы управления.
Поэтому двигатель следует выбирать исходя из рабочих требований к суставному модулю в целом, а не по одному показателю крутящего момента или мощности.
8. Переход от базового сервопривода к усовершенствованному управлению усилием
Помимо интерфейса связи EtherCAT, производителям следует оценивать характеристики контуров управления током, скоростью и положением, а также поддержку приводом управления крутящим моментом, управления импедансом, компенсации по заданию, фильтрации и инструментов настройки параметров.
Полноценная модернизация предполагает совместную работу привода, датчика крутящего момента и энкодеров как согласованной системы с замкнутым контуром управления, а не просто добавление ещё одного интерфейса связи.
Частоту обновления данных датчиков, время цикла управления и фактическую полосу пропускания управления усилием необходимо проверять в предполагаемых условиях эксплуатации.
Для роботов с воплощённым ИИ и коллаборативных роботизированных систем эти возможности могут влиять на то, насколько эффективно сустав реагирует на внешние силы, поддерживает стабильный контакт и выполняет точные задачи взаимодействия.
В конечном счёте ценность интегрированного гармонического суставного модуля определяется не количеством его функций, а тем, насколько эффективно они работают вместе в конкретном приложении.
Заключение: модернизируйте суставную систему целиком, а не отдельные компоненты
Конкуренция между производителями коллаборативных роботов, разработчиками роботов с воплощённым ИИ и поставщиками высокотехнологичного автоматизированного оборудования уже не определяется одним техническим показателем.
Важны характеристики системы в реальных приложениях, эффективность её интеграции и разработки, надёжность поставок и конкурентоспособность общей стоимости.
В HONPINE, производителе интегрированных гармонических суставных модулей, мы сосредоточены на переходе от характеристик отдельных компонентов к возможностям всей электромеханической системы.
От связи EtherCAT и встроенного измерения крутящего момента до обратной связи с двумя энкодерами, интеграции полого вала, терморегулирования, функций безопасности, оптимизации двигателя и усовершенствованного управления приводом — каждое усовершенствование должно решать конкретную инженерную задачу.
Свяжитесь с HONPINE, чтобы узнать больше о наших интегрированных гармонических суставных модуляхи подобрать подходящие решения для роботизированных манипуляторов, человекоподобных роботов, роботов с воплощённым ИИ и высокотехнологичного автоматизированного оборудования.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
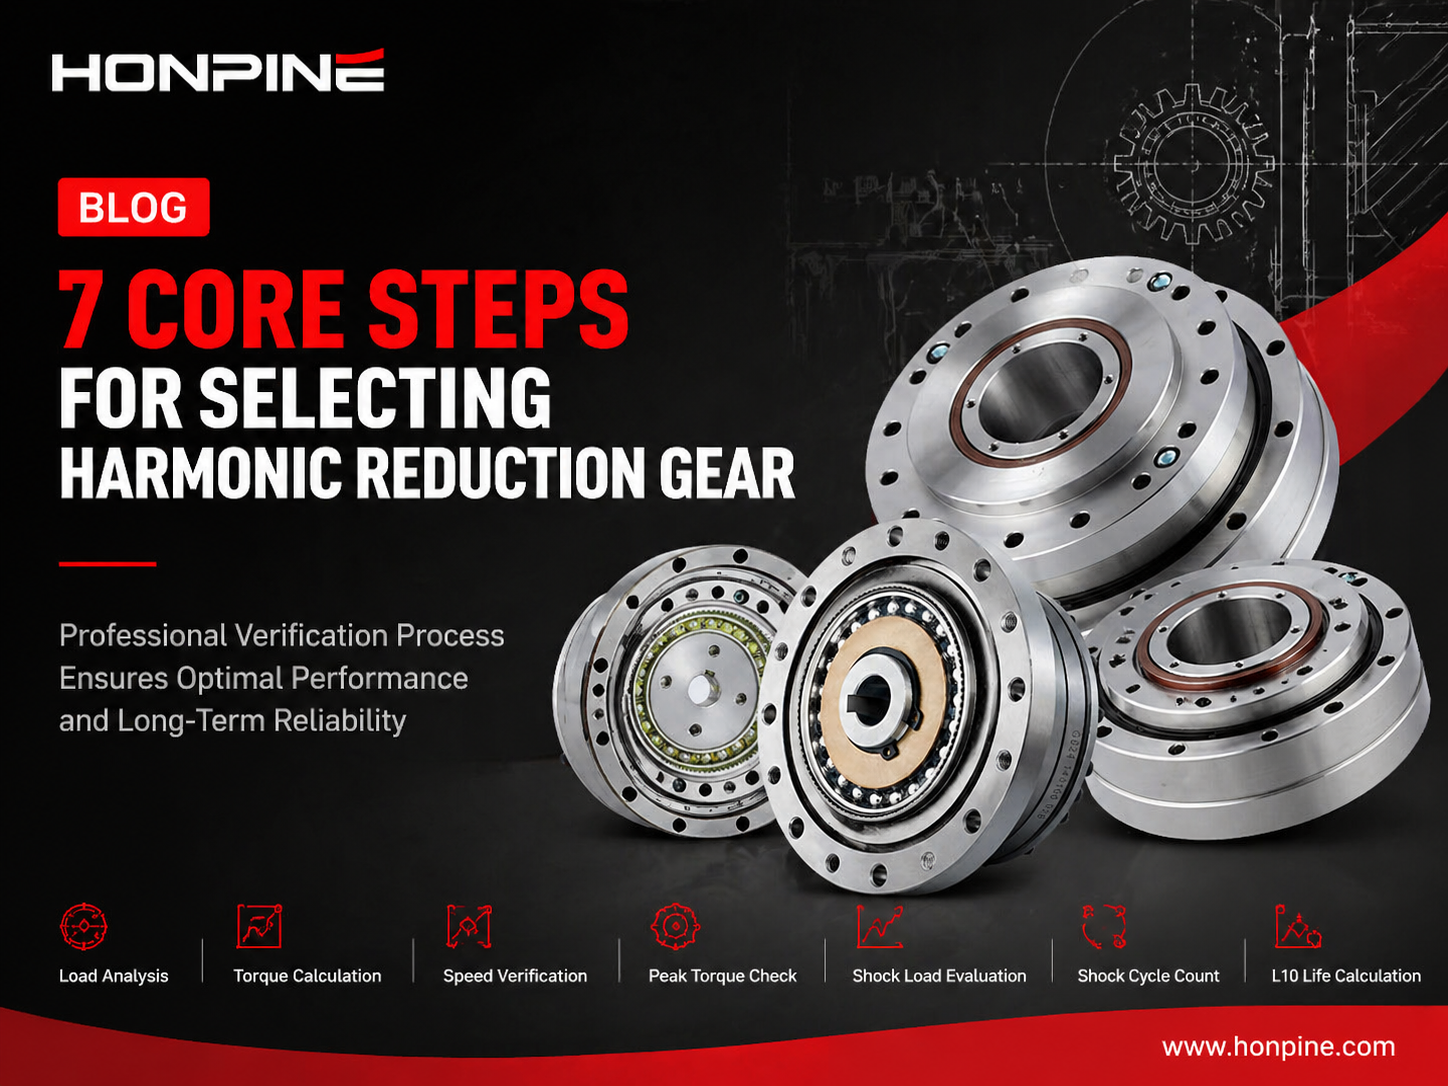
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
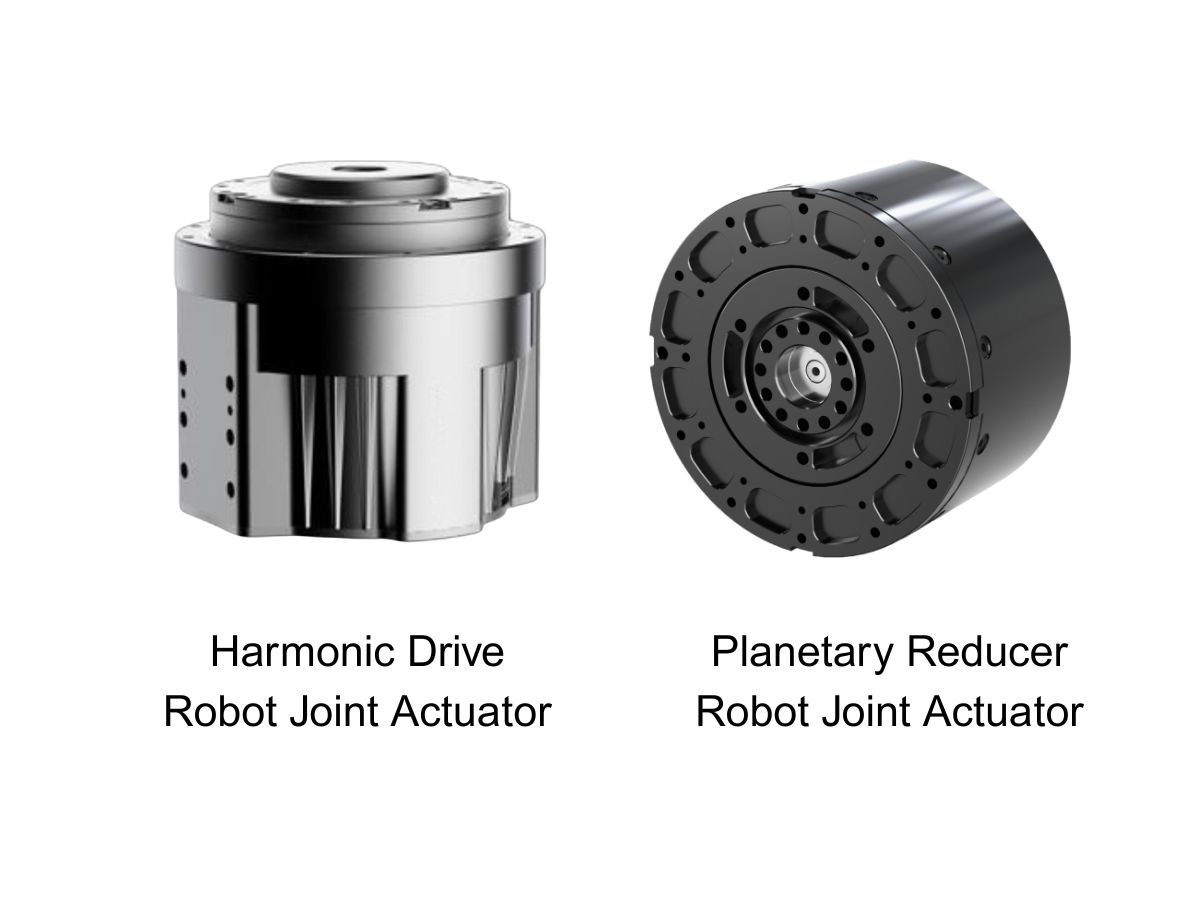
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
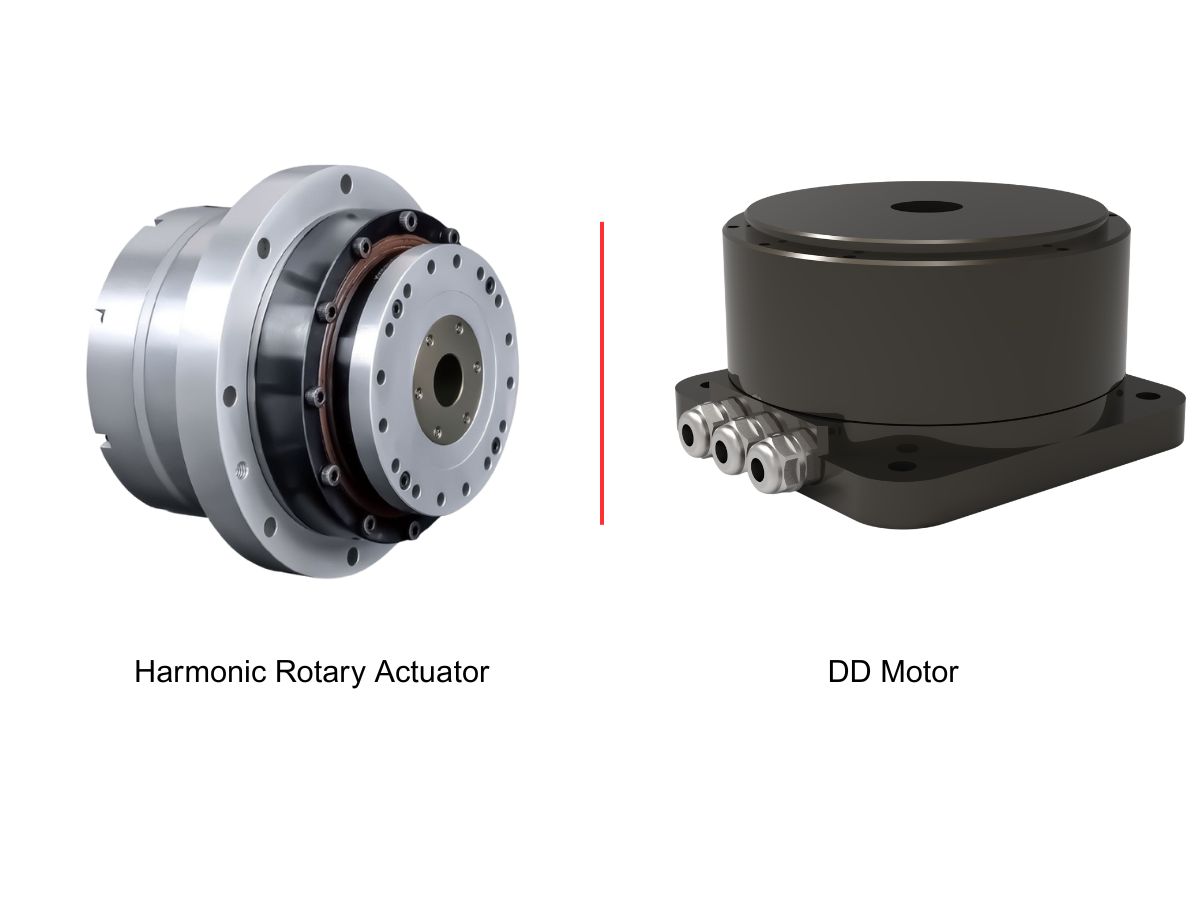
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
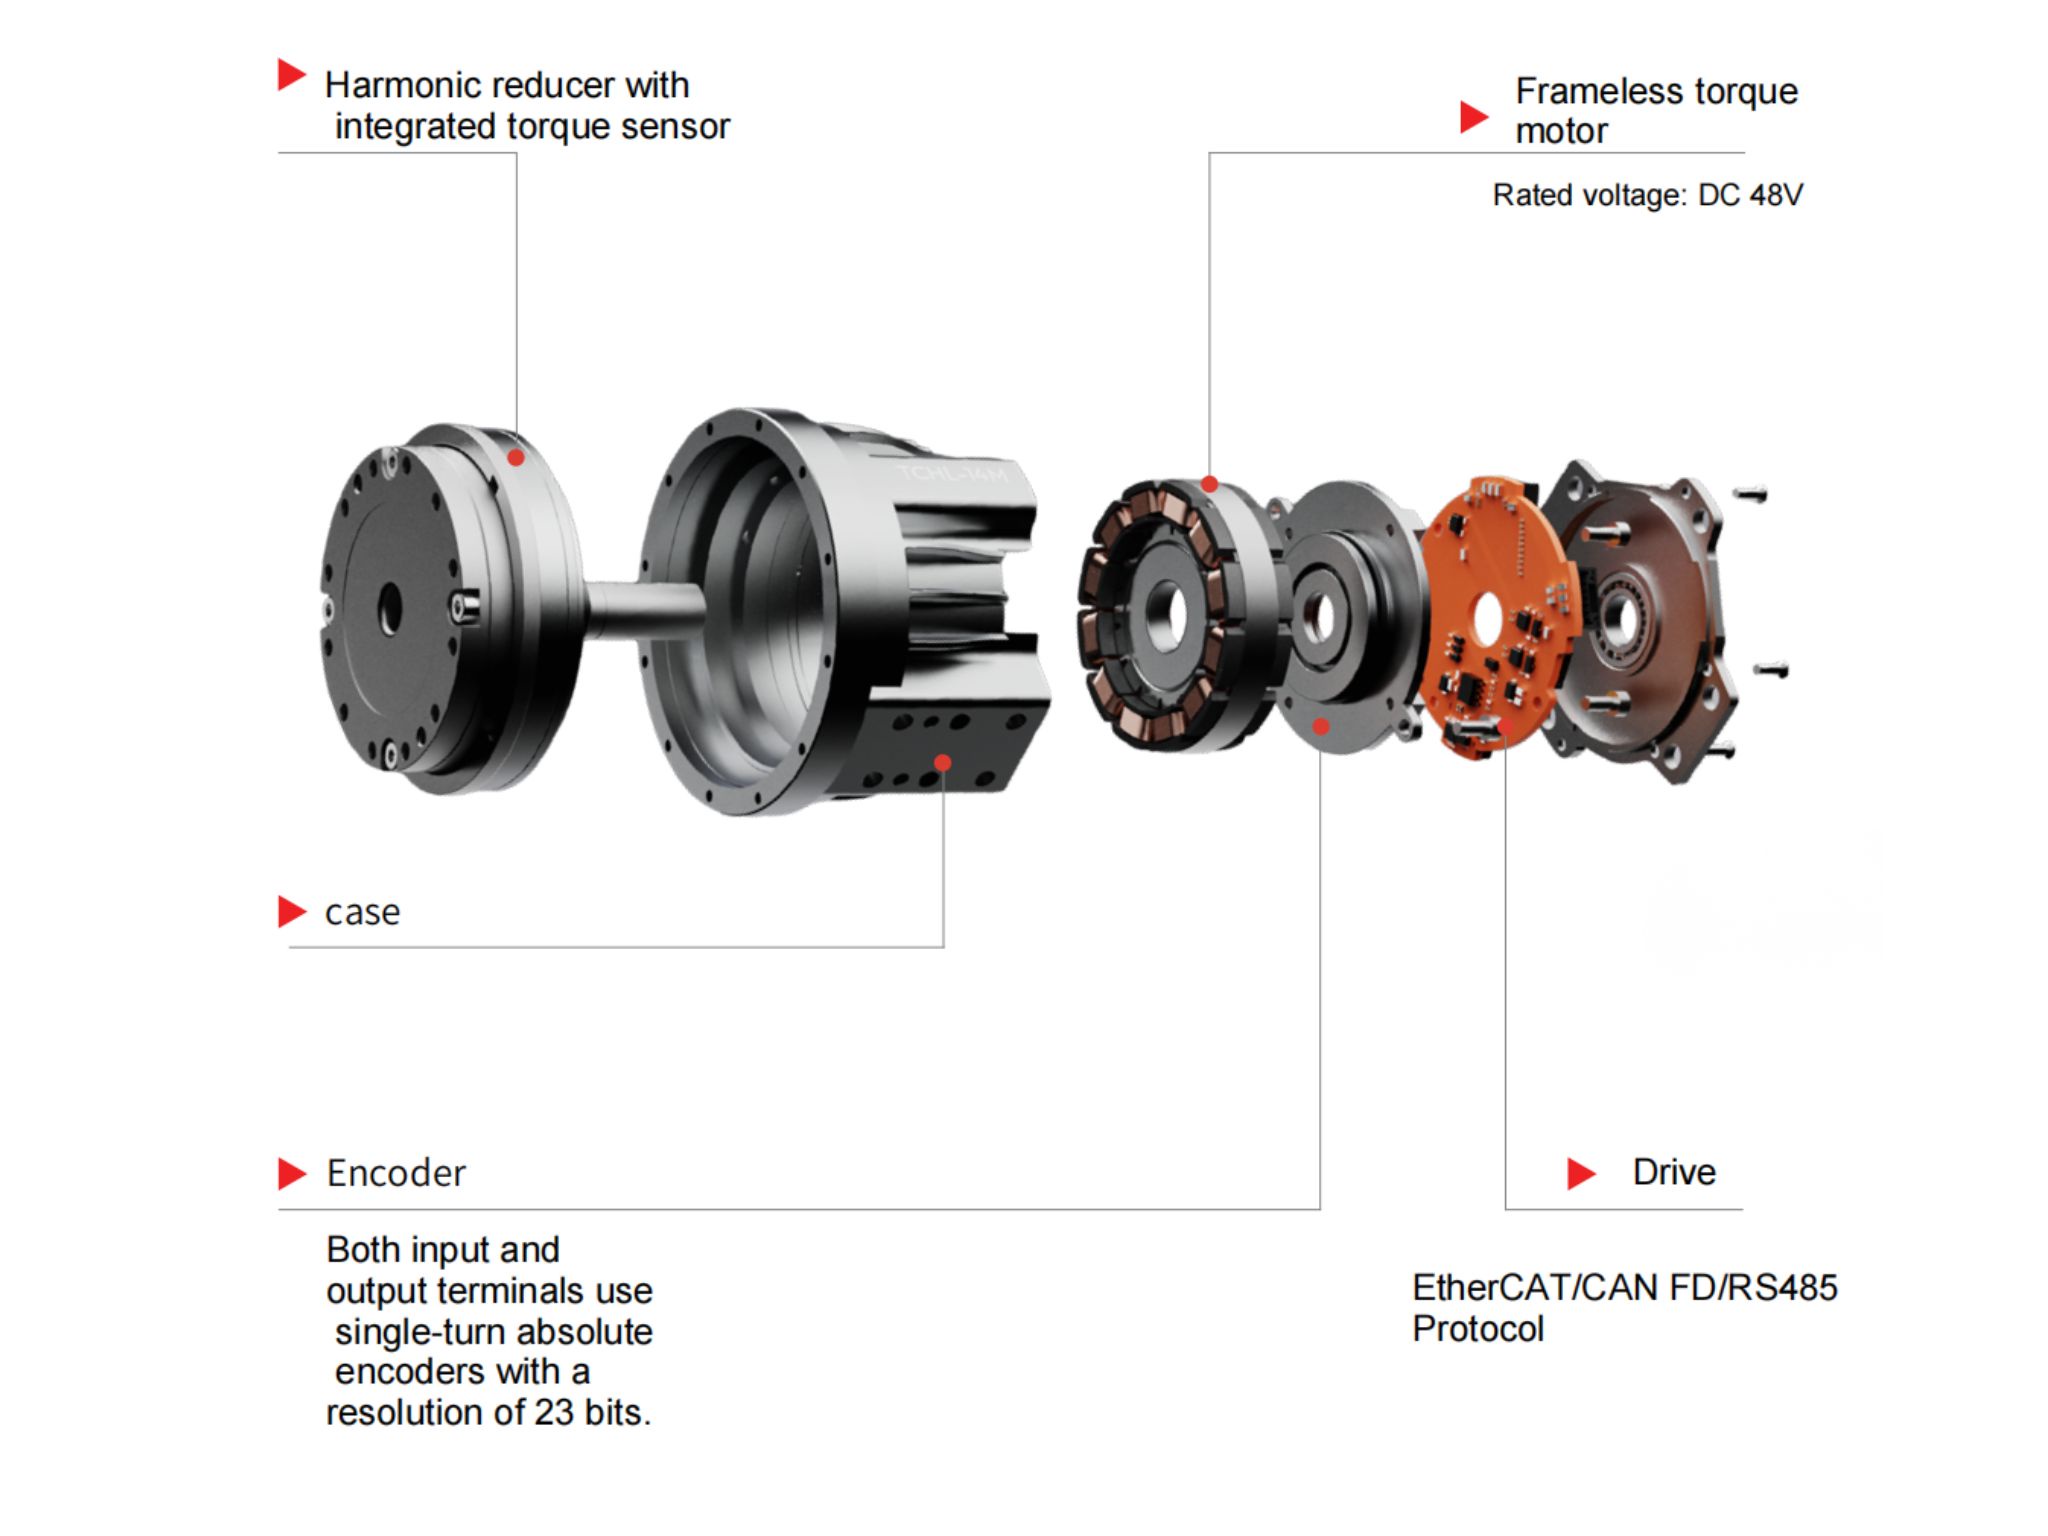
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
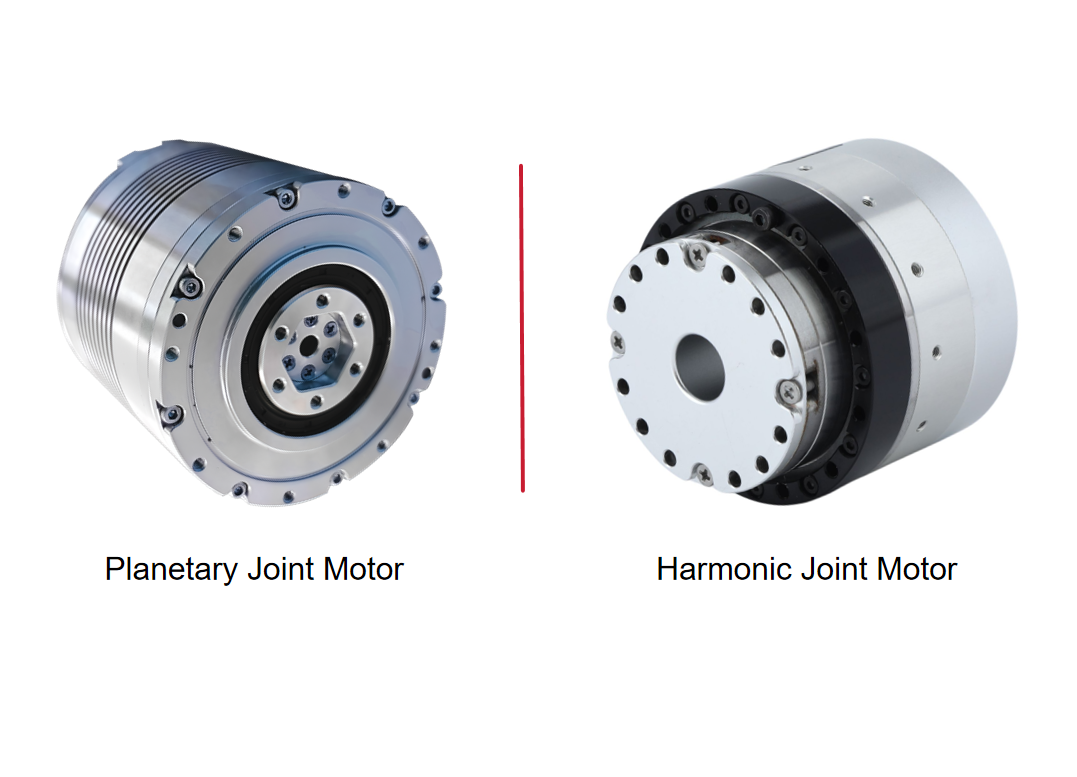
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как производителям модернизировать гармонические шарнирные модули для роботизированных манипуляторов и embodied AI в 2026 году?Для инженеров, планирующих модернизацию роботизированной системы, выбор подходящего шарнирного модуля зависит не от одной характеристики. Синхронизация по EtherCAT, обратная связь по положению на выходной стороне, измерение крутящего момента в реальном времени, способность выдерживать длительный крутящий момент и встроенные функции безопасности должны работать согласованно, чтобы отвечать требованиям конкретного применения. Оценивая эти факторы как единую электромеханическую систему, производители могут принимать более обоснованные решения при выборе и интеграции шарнирного модуля, а также при оценке его долгосрочных характеристик.
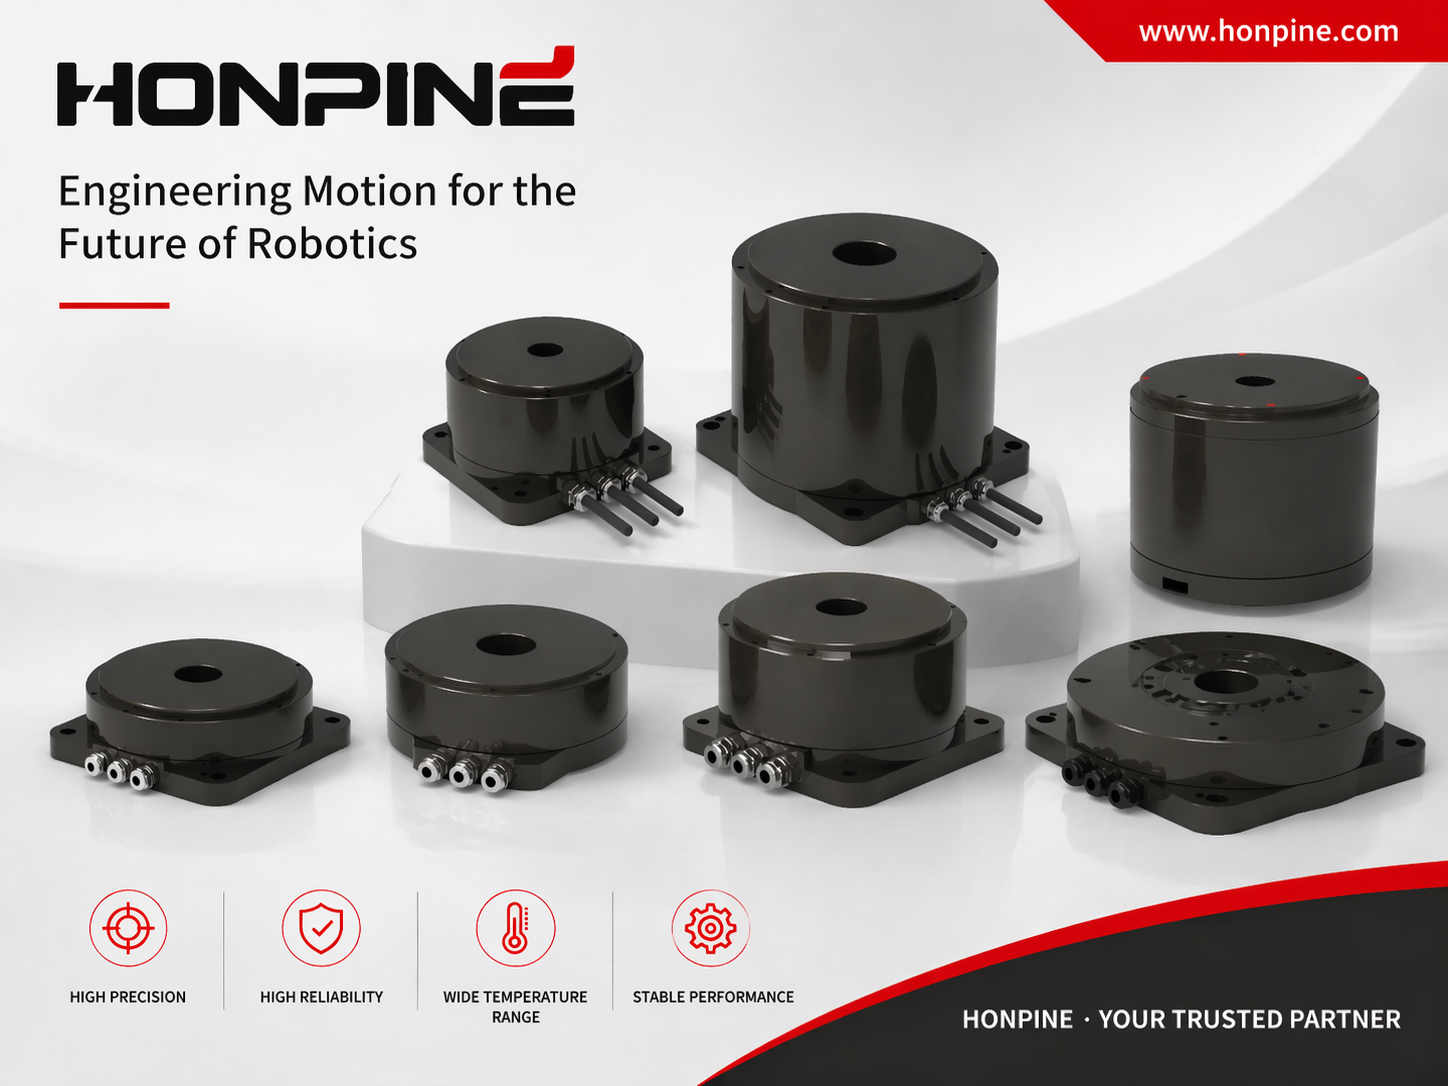
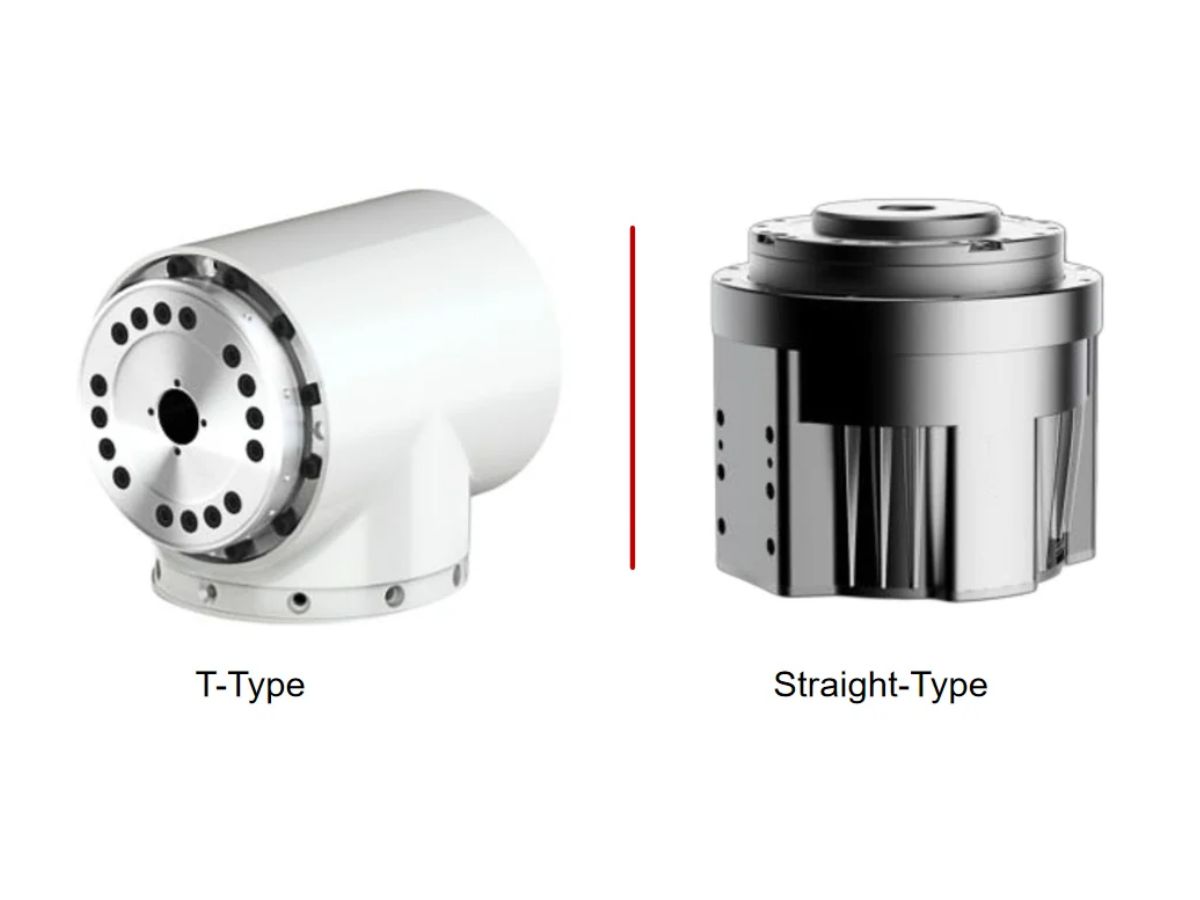
 Какой модуль гармонического шарнира выбрать для коллаборативного робота: Т-образный или прямой?Выбор подходящего модуля гармонического шарнира имеет важное значение при проектировании компактного высокопроизводительного коллаборативного робота. Что выбрать: прямой модуль TCHL или Т-образный модуль HTS? Обе конфигурации обеспечивают точное движение робота, однако различия в геометрии выходного фланца влияют на монтажное пространство, соединение звеньев, прокладку кабелей и механическую интеграцию. В этом руководстве Теодор Ли, технический директор HONPINE, объясняет основные различия между двумя конструкциями, их преимущества и ограничения, а также рассказывает, как выбрать наиболее подходящую конфигурацию для роботизированной руки коллаборативного робота.
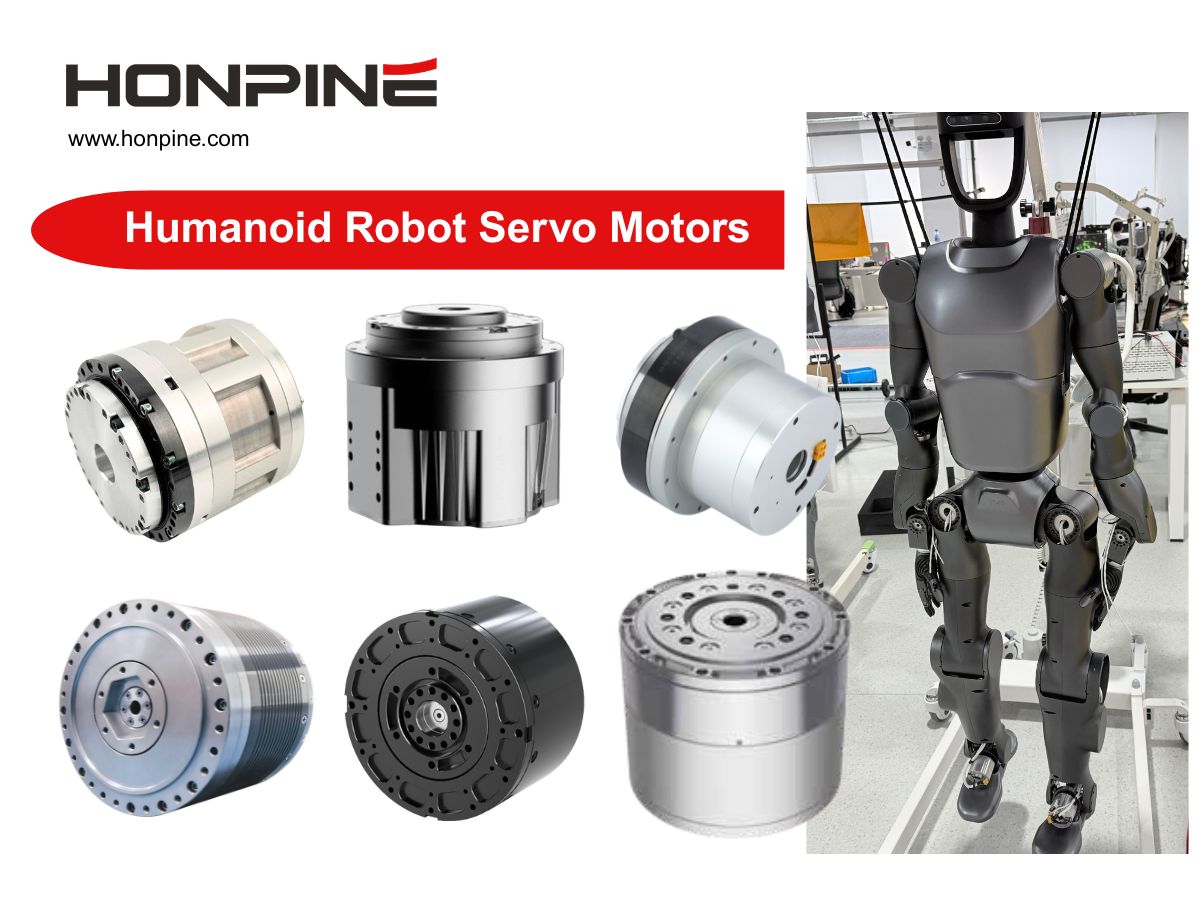
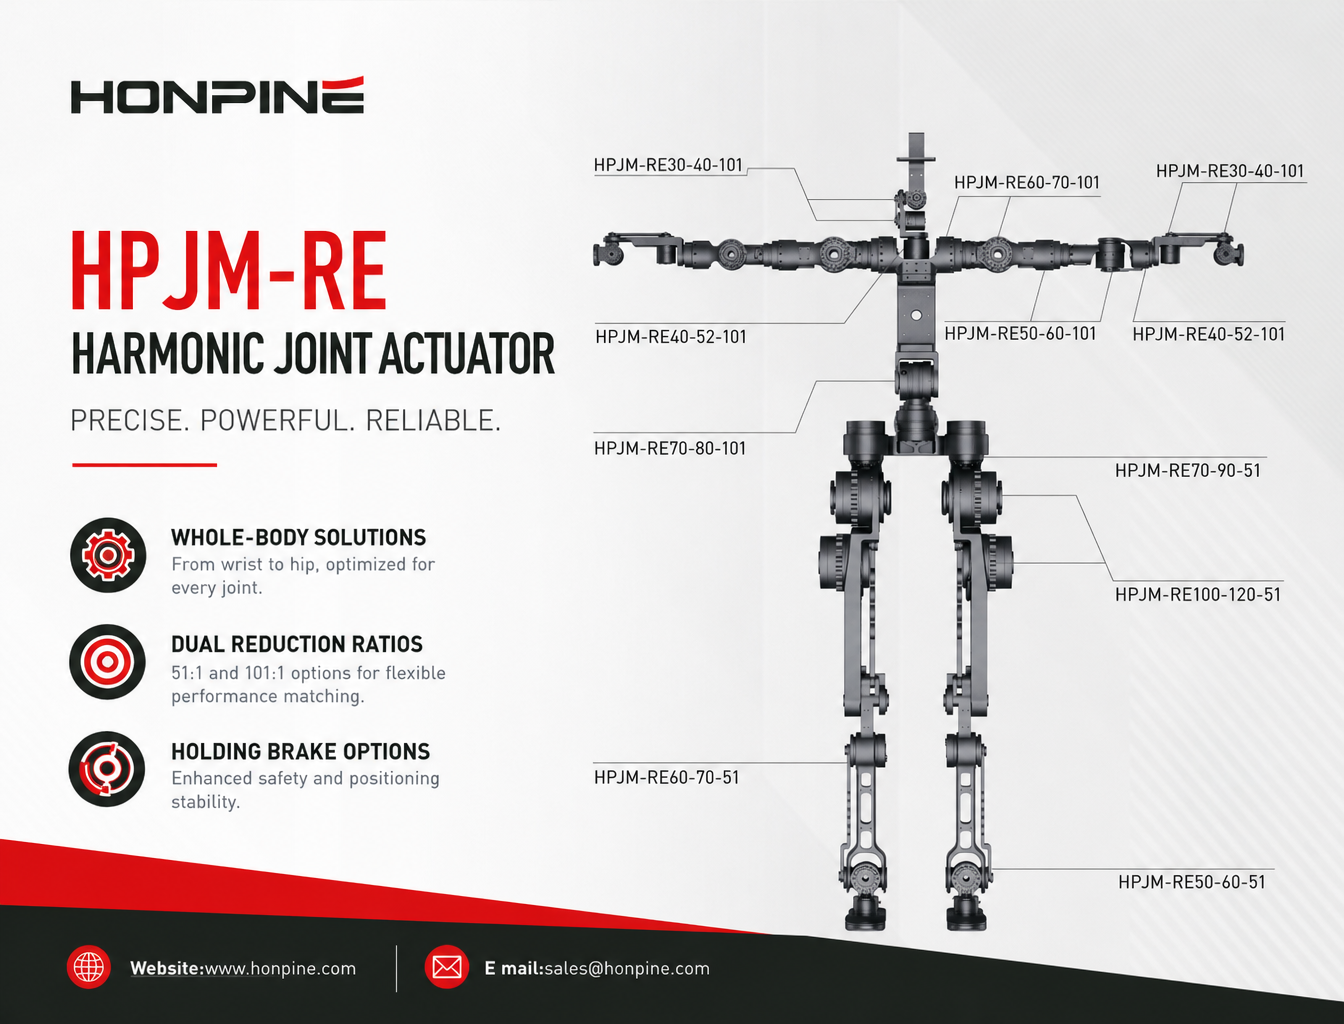
 Комплексное решение для гармонического привода суставов гуманоидных роботов: руководство по выбору серии HPJMПолное руководство по выбору гармонических приводов суставов для гуманоидных роботов. Ознакомьтесь с моделями HONPINE HPJM для суставов запястья, локтя, плеча, поясницы, бедра, колена и голеностопа, а также с практическими рекомендациями по выбору крутящего момента, передаточного отношения, динамического отклика и конфигурации удерживающего тормоза.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как производителям модернизировать гармонические шарнирные модули для роботизированных манипуляторов и embodied AI в 2026 году?Для инженеров, планирующих модернизацию роботизированной системы, выбор подходящего шарнирного модуля зависит не от одной характеристики. Синхронизация по EtherCAT, обратная связь по положению на выходной стороне, измерение крутящего момента в реальном времени, способность выдерживать длительный крутящий момент и встроенные функции безопасности должны работать согласованно, чтобы отвечать требованиям конкретного применения. Оценивая эти факторы как единую электромеханическую систему, производители могут принимать более обоснованные решения при выборе и интеграции шарнирного модуля, а также при оценке его долгосрочных характеристик.
 Какой модуль гармонического шарнира выбрать для коллаборативного робота: Т-образный или прямой?Выбор подходящего модуля гармонического шарнира имеет важное значение при проектировании компактного высокопроизводительного коллаборативного робота. Что выбрать: прямой модуль TCHL или Т-образный модуль HTS? Обе конфигурации обеспечивают точное движение робота, однако различия в геометрии выходного фланца влияют на монтажное пространство, соединение звеньев, прокладку кабелей и механическую интеграцию. В этом руководстве Теодор Ли, технический директор HONPINE, объясняет основные различия между двумя конструкциями, их преимущества и ограничения, а также рассказывает, как выбрать наиболее подходящую конфигурацию для роботизированной руки коллаборативного робота.
 Комплексное решение для гармонического привода суставов гуманоидных роботов: руководство по выбору серии HPJMПолное руководство по выбору гармонических приводов суставов для гуманоидных роботов. Ознакомьтесь с моделями HONPINE HPJM для суставов запястья, локтя, плеча, поясницы, бедра, колена и голеностопа, а также с практическими рекомендациями по выбору крутящего момента, передаточного отношения, динамического отклика и конфигурации удерживающего тормоза.
 Почему актуаторы с волновой передачей идеально подходят для промышленного оборудования с ограниченным пространством?В современном промышленном оборудовании ограниченное пространство для монтажа часто усложняет механическое проектирование. Актуаторы с волновой передачей обеспечивают компактное решение для управления движением благодаря объединению основных компонентов привода в одном блоке. Высокие передаточные отношения, упрощённая механическая конструкция и гибкие варианты монтажа помогают производителям оборудования сократить занимаемое пространство, упростить сборку и оптимизировать внутреннюю компоновку. В этой статье рассматриваются четыре способа, с помощью которых интегрированные актуаторы с волновой передачей позволяют экономить пространство в промышленном оборудовании.
 Однооборотные и многооборотные абсолютные энкодеры для модулей роботизированных суставов: как выбрать?В этом руководстве сравниваются однооборотные и многооборотные абсолютные энкодеры для модулей роботизированных суставов и объясняются различия в обратной связи по положению, сохранении положения при отключении питания и требованиях к техническому обслуживанию. Узнайте, как выбрать подходящую конфигурацию энкодера для гуманоидных роботов, коллаборативных роботизированных манипуляторов и экзоскелетов на примере серии HONPINE HPJM Harmonic Joint Actuator PRO.