



Подбор двигателя прямого привода: полное руководство по расчету крутящего момента и выбору
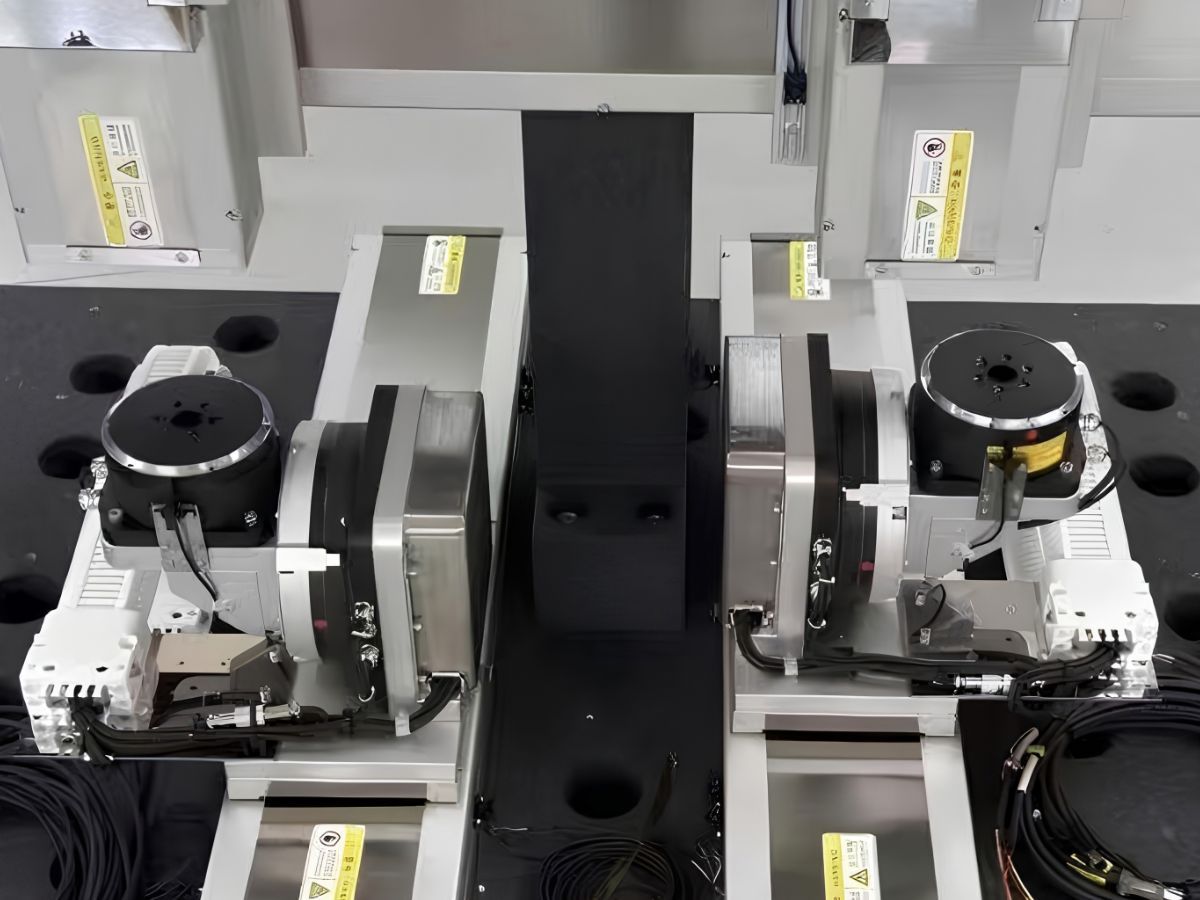
Выбордвигателя прямого привода для прецизионной поворотной системытребует большего, чем простое сопоставление крутящего момента двигателя с весом оборудования. Двигатель должен подбираться в соответствии с полным профилем нагрузки, включая гравитационный момент, инерционный момент, ветровой момент, момент трения, скорость вращения, ускорение, рабочий цикл и требования к позиционированию.
Меня зовут Теодор Ли, я технический директор HONPINE. В этой статье я использую поворотный стол по азимуту и углу места в качестве инженерного примера, чтобы объяснить, как рассчитывать крутящий момент двигателя прямого привода и как эти расчёты могут использоваться для выбора двигателя.
Пример охватывает весь процесс — от анализа нагрузки до расчёта непрерывного и пикового крутящего момента. В нём также объясняется, когда безрамный двигатель прямого привода может подходить для интегрированного поворотного механизма.
1. Что такое подбор двигателя прямого привода?
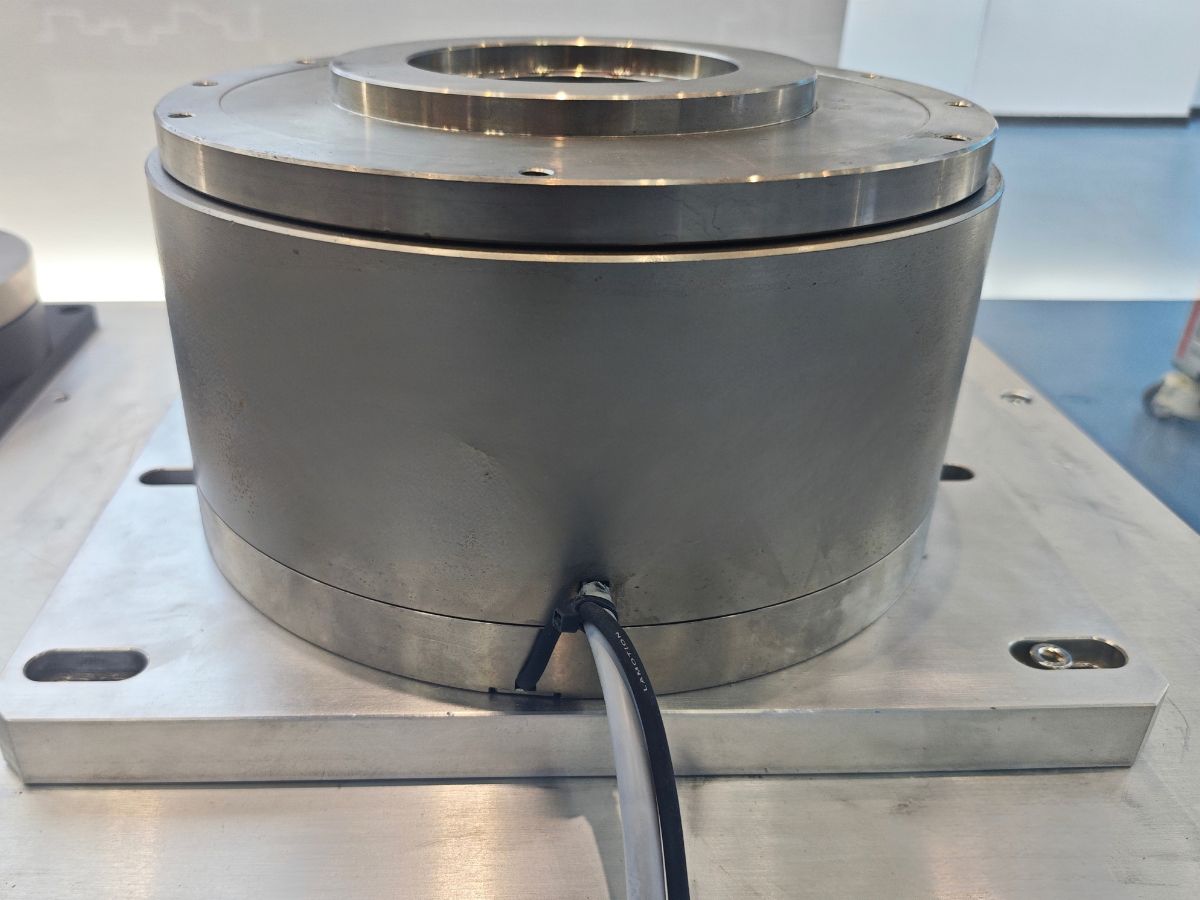
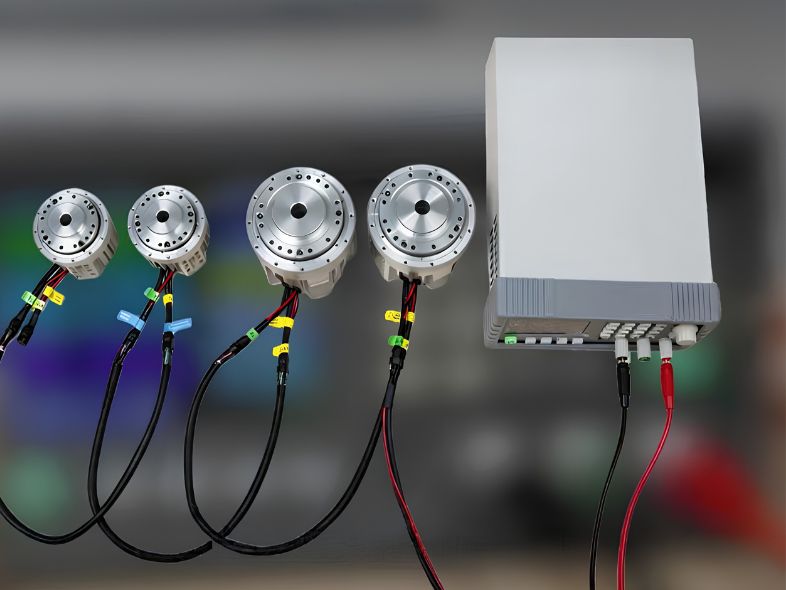
Двигатель прямого привода соединяется непосредственно с приводимым поворотным механизмом без механического редуктора между двигателем и нагрузкой.
Такая архитектура устраняет необходимость в передаточном отношении для преобразования скорости двигателя в выходной крутящий момент. В результате двигатель непосредственно создаёт крутящий момент, требуемый на стороне нагрузки.
Это может обеспечивать преимущества для прецизионных поворотных применений, включая сокращение числа компонентов механической передачи, отсутствие люфта редуктора, прямую передачу крутящего момента и быстрый динамический отклик.
Однако прямое соединение также означает, что двигатель должен непосредственно разгонять инерцию нагрузки.
По этой причине подбор двигателя прямого привода следует начинать с фактической механической нагрузки, а не с простого выбора двигателя по номинальной мощности или весу оборудования.
Для поворотной оси требуемый крутящий момент обычно можно разделить на несколько составляющих:
Гравитационный момент
Инерционный момент
Ветровой момент
Момент трения
Требуемый непрерывный крутящий момент можно оценить следующим образом:
Непрерывный крутящий момент = Гравитационный момент + Ветровой момент + Момент трения
Требуемый пиковый крутящий момент при ускорении можно оценить следующим образом:
Пиковый крутящий момент = Гравитационный момент + Ветровой момент + Момент трения + Инерционный момент
Эти расчёты определяют требования к механической нагрузке, которые затем можно сопоставить с непрерывным крутящим моментом, пиковым крутящим моментом, скоростью, тепловой мощностью и другими характеристиками двигателя прямого привода.
2. Какие параметры следует проверить перед выбором двигателя прямого привода?
Перед выбором двигателя прямого привода инженеры должны определить основные рабочие и механические параметры поворотной системы.
Для рассматриваемого в этой статье поворотного стола соответствующие параметры включают:
Окончательный выбор двигателя также должен учитывать максимальную скорость вращения, рабочий цикл, требуемую точность позиционирования, разрешение энкодера, установочные размеры, нагрузку на подшипники, температуру окружающей среды и условия охлаждения.
Чем точнее определены эти параметры, тем надёжнее будет результат подбора двигателя прямого привода.
3. Как рассчитать гравитационный момент для двигателя прямого привода?
Гравитационный момент становится важным, когда центр тяжести вращающейся сборки не совпадает с осью вращения.
Это особенно актуально для механизмов угла места, антенных платформ, оптических систем и других вращающихся конструкций, в которых полезная нагрузка установлена на расстоянии от оси.
Базовый расчёт имеет вид:
Гравитационный момент = Масса × Ускорение свободного падения × Эксцентриситет
Например, если вращающаяся масса составляет 40 kg, а центр тяжести находится на расстоянии 0.05 m от оси угла места:
Гравитационный момент = 40 × 9.8 × 0.05 = 19.6 N·m
Следовательно, двигатель оси угла места должен преодолевать приблизительно 19.6 N·m гравитационного момента при соответствующей неблагоприятной ориентации.
Этот расчёт показывает, почему одной массы полезной нагрузки недостаточно для выбора двигателя прямого привода. Две системы с одинаковой массой могут требовать совершенно разного крутящего момента двигателя, если их центры тяжести расположены на разном расстоянии от оси вращения.
Для оси угла места эффективный гравитационный момент также изменяется в зависимости от углового положения. Поэтому в окончательной конструкции следует оценивать весь рабочий диапазон, а не полагаться на одно номинальное положение.
4. Как рассчитать инерционный момент?
Инерционный момент — это крутящий момент, необходимый для ускорения или замедления вращающейся массы.
Основная зависимость:
Инерционный момент = Момент инерции вращения × Угловое ускорение
Для оси угла места в этом примере:
Момент инерции вращения = 1.6 kg·m²
Угловое ускорение = 20 rad/s²
Следовательно:
Инерционный момент = 1.6 × 20 = 32 N·m
Ось угла места требует приблизительно 32 N·m инерционного момента при ускорении.
Для азимутальной оси момент инерции вращения составляет приблизительно 3.8–3.9 kg·m².
При использовании 3.9 kg·m² в качестве представительного значения:
Инерционный момент = 3.9 × 20 = 78 N·m
Это показывает, что инерционный момент азимутальной оси может быть существенно выше гравитационного момента оси угла места.
Это один из наиболее важных факторов при подборе двигателя прямого привода.
Поскольку двигатель напрямую соединён с нагрузкой, он должен разгонять инерцию на стороне нагрузки без использования редуктора для преобразования механического движения.
5. Почему момент инерции вращения так важен в системах прямого привода?
Распространённая ошибка при выборе двигателя — сосредоточение преимущественно на статическом весе оборудования.
Однако для поворотной системы распределение массы часто столь же важно, как и общая масса.
Момент инерции вращения зависит от того, насколько далеко масса распределена относительно оси вращения. Поэтому относительно лёгкая конструкция с большим радиусом может требовать значительного крутящего момента ускорения.
Крутящий момент ускорения также прямо увеличивается с угловым ускорением.
Например, если та же азимутальная сборка с моментом инерции 3.9 kg·m² ускоряется при 20 rad/s², инерционный момент составляет приблизительно 78 N·m. При увеличении требуемого углового ускорения инерционный момент возрастает пропорционально.
Эта зависимость делает ускорение одним из важнейших параметров при выборе двигателя прямого привода для высокодинамичных поворотных применений.
Поэтому инженерам следует учитывать:
Общий момент инерции вращения
Распределение массы
Угловое ускорение
Время ускорения
Требуемую скорость
Момент инерции ротора двигателя
Длительность пикового крутящего момента
Полный профиль движения информативнее, чем один только статический вес оборудования.
6. Как рассчитать ветровой момент для двигателя прямого привода?
Для наружного поворотного оборудования ветер может создавать внешний крутящий момент, который двигатель должен преодолевать.
Это особенно актуально для антенных систем, платформ слежения, электрооптического оборудования, механизмов, связанных с радиолокацией, и других открытых поворотных конструкций.
Базовый расчёт может быть выражен следующим образом:
Сила ветра = Динамическое давление × Аэродинамический коэффициент × Площадь проекции
Соответствующий крутящий момент:
Ветровой момент = Сила ветра × Эффективное плечо момента
Следовательно:
Ветровой момент = Динамическое давление × Аэродинамический коэффициент × Площадь проекции × Эффективное плечо момента
Предварительные данные поворотного стола содержат следующие представительные значения:
*Предоставленные значения соответствуют расчёту для скорости ветра приблизительно 12 m/s. Если 17.1 m/s подтверждена как окончательная расчётная скорость ветра, ветровой момент следует пересчитать соответствующим образом.
Давление ветра пропорционально квадрату скорости ветра:
Динамическое давление = 0.5 × Плотность воздуха × Скорость ветра²
Следовательно:
Ветровой момент ∝ Скорость ветра²
Это означает, что увеличение расчётной скорости ветра может существенно повлиять на требуемый крутящий момент двигателя.
Для окончательного выбора двигателя прямого привода необходимо подтвердить расчётную скорость ветра, плотность воздуха, площадь проекции, аэродинамический коэффициент и эффективное плечо момента.
7. Какой момент трения следует учитывать?
Трение в подшипниках и уплотнениях также вносит вклад в общее требуемое значение крутящего момента.
Для предварительного расчёта момент трения в подшипниках можно оценить следующим образом:
Момент трения подшипника = Коэффициент трения × Нагрузка на подшипник × Диаметр центра подшипника ÷ 2
При использовании коэффициента трения 0.0015 и с учётом оценочного момента трения уплотнения приблизительно 0.1 N·m на ось предварительные результаты составляют:
По сравнению с инерционным моментом в данном применении момент трения относительно мал.
Однако трение всё же следует учитывать при расчёте непрерывного крутящего момента.
Для прецизионного поворотного движения трение также может влиять на плавность хода на низкой скорости, настройку сервопривода, характеристики слежения и стабильность позиционирования. Поэтому трение является как параметром механической нагрузки, так и фактором управления движением.
8. Как рассчитать непрерывный крутящий момент?
Непрерывный крутящий момент представляет собой момент, необходимый для поддержания требуемого движения в продолжительных рабочих условиях.
Для примера с поворотным столом:
Непрерывный крутящий момент = Гравитационный момент + Ветровой момент + Момент трения
Для оси угла места:
Непрерывный крутящий момент = 19.60 + 0.56 + 0.27 = 20.43 N·m
Для азимутальной оси на основе предоставленных предварительных значений:
Непрерывный крутящий момент = 0 + 2.23 + 0.62 = 2.85 N·m
Полученные значения:
Разница между двумя осями существенна.
На ось угла места преимущественно влияет эксцентричная гравитационная нагрузка, тогда как азимутальная ось при предоставленных условиях имеет относительно небольшую потребность в непрерывном внешнем крутящем моменте.
9. Как рассчитать пиковый крутящий момент?
Пиковый крутящий момент становится особенно важным во время ускорения и замедления.
Базовый расчёт:
Пиковый крутящий момент = Гравитационный момент + Ветровой момент + Момент трения + Инерционный момент
Для оси угла места:
Пиковый крутящий момент = 19.60 + 0.56 + 0.27 + 32.00
Пиковый крутящий момент = 52.43 N·m
Для азимутальной оси при использовании предоставленного представительного инерционного момента приблизительно 79.60 N·m:
Пиковый крутящий момент = 2.23 + 0.62 + 79.60
Пиковый крутящий момент ≈ 82.45 N·m
Таким образом, предварительные результаты:
Этот расчёт выявляет важную характеристику применения:
Ось угла места в непрерывном режиме преимущественно ограничена гравитационным моментом, тогда как на азимутальную ось при ускорении преимущественно влияет инерционный момент.
Следовательно, для двух осей необязательно следует использовать одну и ту же стратегию подбора двигателя прямого привода.
10. В чём разница между непрерывным и пиковым крутящим моментом?
Непрерывный и пиковый крутящий моменты описывают разные эксплуатационные требования.
Непрерывный крутящий момент — это момент, который двигатель должен обеспечивать при длительной работе без превышения допустимого теплового режима.
Пиковый крутящий момент — это более высокий момент, необходимый в течение ограниченного периода, обычно при ускорении, замедлении, быстром позиционировании или временных изменениях внешней нагрузки.
Поэтому двигатель прямого привода следует оценивать по обоим значениям.
Например, двигатель может обеспечивать достаточный пиковый крутящий момент для разгона нагрузки с высокой инерцией, но всё же быть непригодным, если его непрерывный крутящий момент или тепловая мощность недостаточны для длительной работы.
И наоборот, выбор двигателя только по непрерывному крутящему моменту может привести к недостаточным характеристикам ускорения.
Поэтому непрерывный крутящий момент двигателя, пиковый крутящий момент, длительность пикового момента, скорость, ток и тепловое поведение следует оценивать вместе с фактическим профилем движения.
11. Как выбрать двигатель прямого привода после расчёта крутящего момента?
Рассчитанный крутящий момент нагрузки является отправной точкой для выбора двигателя, но не определяет полную спецификацию двигателя.
Для рассматриваемого поворотного стола предварительные механические требования следующие:
Ось угла места
Непрерывный крутящий момент нагрузки: 20.43 N·m
Пиковый крутящий момент нагрузки: 52.43 N·m
Азимутальная ось
Непрерывный крутящий момент нагрузки: 2.85 N·m
Пиковый крутящий момент нагрузки: приблизительно 82.45 N·m
Эти значения представляют рассчитанные требования к нагрузке, а не окончательный номинал двигателя.
Выбранный двигатель прямого привода должен обеспечивать достаточный инженерный запас в соответствии с применением.
При выборе также следует учитывать:
Поэтому окончательный двигатель следует выбирать на основе полного профиля нагрузки и движения, а не только по крутящему моменту.
12. Контрольный список для подбора двигателя прямого привода
Перед запросом или выбором двигателя прямого привода инженеры могут подготовить следующую информацию:
Предоставление этих параметров в начале процесса выбора двигателя может значительно сократить повторные расчёты и помочь определить, подходит ли стандартный двигатель прямого привода или требуется индивидуальная механическая интеграция.
Двигатель прямого привода и мотор-редуктор
Двигатели прямого привода и системы мотор-редукторов используют принципиально разные архитектуры передачи.
Мотор-редуктор может обеспечивать значительный выходной крутящий момент за счёт механического понижения, что может быть полезно для многих применений.
С другой стороны, двигатель прямого привода может быть выгодным, когда в применении высоко ценятся прямая передача крутящего момента, малый механический люфт, быстрый динамический отклик, плавное движение на низкой скорости или упрощённая поворотная передача.
Подходящую архитектуру следует определять по полным требованиям применения.
Когда следует рассмотреть безрамный двигатель прямого привода?
Для применений, требующих более глубокой механической интеграции, безрамный двигатель прямого привода может быть альтернативой традиционному двигателю в корпусе.
Типичный безрамный двигатель прямого привода состоит главным образом из статора и ротора.
Заказчик или системный интегратор может интегрировать двигатель с:
Подшипниками
Механическим корпусом
Энкодером
Валом или поворотной конструкцией
Системой охлаждения
Прокладкой кабелей
Тормозом, при необходимости
Такой подход позволяет двигателю стать частью поворотного механизма машины, а не функционировать как отдельный комплект двигателя.
Для азимутальных механизмов и механизмов угла места, платформ слежения, роботизированных шарниров, поворотных столов и других прецизионных поворотных систем безрамный двигатель прямого привода может обеспечивать большую гибкость механической компоновки.
Однако выбор безрамного двигателя требует оценки на уровне системы.
Двигатель следует оценивать вместе с конструкцией подшипников, опорой ротора, установкой энкодера, механической жёсткостью, теплоотводом и доступным монтажным пространством.
Как следует проверять двигатель прямого привода?
Расчёт крутящего момента является важным первым шагом, но окончательный выбор двигателя должен быть подтверждён с учётом полного рабочего режима.
Практический процесс проверки может включать:
1. Расчёт нагрузки
Подтвердите фактическую массу, центр тяжести, момент инерции вращения, трение, ветровую нагрузку и другие внешние нагрузки.
2. Профиль движения
Подтвердите максимальную скорость, ускорение, замедление, частоту позиционирования и рабочий цикл.
3. Выбор двигателя
Проверьте непрерывный крутящий момент, пиковый крутящий момент, скорость, ток, инерцию ротора, энкодер, тепловую мощность и механические размеры.
4. Моделирование или расчёт сервопривода
Оцените, может ли двигатель обеспечить требуемое ускорение и отклик позиционирования.
5. Испытания прототипа
При необходимости испытайте двигатель в представительных условиях нагрузки и эксплуатации.
6. Тепловая проверка
Подтвердите температуру двигателя и способность обеспечивать непрерывный крутящий момент при фактическом рабочем цикле.
7. Окончательная проверка системы
Проверьте точность позиционирования, характеристики слежения, отклик ускорения, стабильность и эксплуатационные характеристики в окружающей среде.
Этот процесс особенно важен, когда двигатель прямого привода используется в прецизионном поворотном механизме, где двигатель, подшипник, энкодер и механическая конструкция работают как единая система.
Основные выводы по подбору двигателя прямого привода
Случай с поворотным столом демонстрирует несколько важных принципов.
Статической нагрузки недостаточно для подбора двигателя.
Двигатель прямого привода должен преодолевать гравитацию, инерцию, ветер и трение.
Момент инерции вращения может определять пиковый крутящий момент.
Для рассматриваемой азимутальной оси момент инерции вращения приблизительно 3.9 kg·m² и угловое ускорение 20 rad/s² создают приблизительно 78 N·m инерционного момента.
Эксцентриситет может определять непрерывный крутящий момент.
Вращающаяся масса 40 kg с эксцентриситетом 0.05 m создаёт приблизительно 19.6 N·m гравитационного момента.
Непрерывный и пиковый крутящие моменты необходимо оценивать отдельно.
Двигатель с достаточным пиковым крутящим моментом всё ещё может быть непригодным, если его непрерывный крутящий момент или тепловая мощность недостаточны.
Крутящий момент — лишь одна из частей выбора двигателя прямого привода.
Также следует учитывать скорость, инерцию, обратную связь энкодера, тепловые характеристики, несущую способность подшипников, установочные размеры, требования к управлению и рабочий цикл.
Заключение
Подбор двигателя прямого привода для поворотного стола по азимуту и углу места является инженерной задачей системного уровня, включающей требования как к крутящему моменту, так и к движению.
Для рассмотренного в этой статье предварительного примера поворотного стола рассчитанные требования к нагрузке следующие:
Эти значения являются отправной точкой для выбора двигателя прямого привода.
Перед окончательным утверждением спецификации двигателя необходимо подтвердить фактическую механическую конструкцию, распределение массы, момент инерции вращения, расчётную скорость ветра, максимальную скорость, профиль ускорения, рабочий цикл, тепловые условия и требуемые характеристики позиционирования.
Для применений, требующих прямой передачи крутящего момента и прецизионного поворотного движения, HONPINE может оценить требования к двигателю прямого привода на основе крутящего момента нагрузки, момента инерции вращения, скорости, ускорения, требований к энкодеру, ограничений монтажа и рабочих условий.
Если вы выбираете двигатель прямого привода для антенного поворотного стола, азимутально-угломестного механизма, поворотной платформы, системы слежения, роботизированного шарнира или другого прецизионного поворотного применения, предоставление массы нагрузки, момента инерции вращения, эксцентриситета, скорости, ускорения и рабочего цикла является практической отправной точкой для определения требуемого непрерывного и пикового крутящего момента.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Означает ли более высокое передаточное число редуктора больший крутящий момент? Обзор планетарных, гармонических и RV-редукторовОзначает ли более высокое передаточное число редуктора больший крутящий момент? В этом инженерном руководстве объясняется взаимосвязь между передаточным числом редуктора, выходным крутящим моментом и выходной скоростью, а также сравниваются планетарные, гармонические и RV-редукторы. Узнайте, почему одного передаточного числа недостаточно для определения допустимого крутящего момента, КПД, динамического отклика, точности или срока службы редуктора, а также что инженерам следует учитывать при выборе редуктора для робототехники, станков с ЧПУ, сервосистем и промышленного управления движением.
 Высокоточный полый гармонический поворотный привод для станков с ЧПУ и тяжелонагруженных поворотных осейПолый гармонический поворотный привод HONPINE серии 58 предназначен для поворотных столов с ЧПУ, прецизионных поворотных осей, оборудования для лазерной обработки и тяжелонагруженных систем поворотного позиционирования. Благодаря сквозному отверстию 50 mm, пиковому крутящему моменту до 2,722 N·m, встроенному перекрестному роликовому подшипнику, опциям многооборотного абсолютного энкодера, точности позиционирования менее 30 arcsec и повторяемости позиционирования менее 5 arcsec он сочетает высокий крутящий момент, точное поворотное движение и гибкую механическую интеграцию.
 Как планетарный модуль роботизированного шарнира HONPINE JRM решает проблему повышения температуры при непрерывной работе?Планетарные модули роботизированных шарниров HONPINE JRM разработаны для длительной и высоконагруженной работы роботов. В этой статье рассматривается, как электромагнитная оптимизация двигателя, высокоэффективная планетарная передача, технология привода на основе GaN и низкопотерная конструкция на уровне системы помогают контролировать повышение температуры. На примере испытаний планетарного модуля роботизированного шарнира C6345 компания HONPINE также представляет полную тепловую валидацию при непрерывной работе и полной нагрузке, включая КПД двигателя до 92%, КПД планетарного редуктора до 97% и конечную равновесную температуру 61,42°C при температуре окружающей среды 25°C.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Означает ли более высокое передаточное число редуктора больший крутящий момент? Обзор планетарных, гармонических и RV-редукторовОзначает ли более высокое передаточное число редуктора больший крутящий момент? В этом инженерном руководстве объясняется взаимосвязь между передаточным числом редуктора, выходным крутящим моментом и выходной скоростью, а также сравниваются планетарные, гармонические и RV-редукторы. Узнайте, почему одного передаточного числа недостаточно для определения допустимого крутящего момента, КПД, динамического отклика, точности или срока службы редуктора, а также что инженерам следует учитывать при выборе редуктора для робототехники, станков с ЧПУ, сервосистем и промышленного управления движением.
 Высокоточный полый гармонический поворотный привод для станков с ЧПУ и тяжелонагруженных поворотных осейПолый гармонический поворотный привод HONPINE серии 58 предназначен для поворотных столов с ЧПУ, прецизионных поворотных осей, оборудования для лазерной обработки и тяжелонагруженных систем поворотного позиционирования. Благодаря сквозному отверстию 50 mm, пиковому крутящему моменту до 2,722 N·m, встроенному перекрестному роликовому подшипнику, опциям многооборотного абсолютного энкодера, точности позиционирования менее 30 arcsec и повторяемости позиционирования менее 5 arcsec он сочетает высокий крутящий момент, точное поворотное движение и гибкую механическую интеграцию.
 Как планетарный модуль роботизированного шарнира HONPINE JRM решает проблему повышения температуры при непрерывной работе?Планетарные модули роботизированных шарниров HONPINE JRM разработаны для длительной и высоконагруженной работы роботов. В этой статье рассматривается, как электромагнитная оптимизация двигателя, высокоэффективная планетарная передача, технология привода на основе GaN и низкопотерная конструкция на уровне системы помогают контролировать повышение температуры. На примере испытаний планетарного модуля роботизированного шарнира C6345 компания HONPINE также представляет полную тепловую валидацию при непрерывной работе и полной нагрузке, включая КПД двигателя до 92%, КПД планетарного редуктора до 97% и конечную равновесную температуру 61,42°C при температуре окружающей среды 25°C.
 Подбор двигателя прямого привода: полное руководство по расчету крутящего момента и выборуВыбор двигателя прямого привода для прецизионной поворотной системы требует большего, чем простого сопоставления крутящего момента двигателя с массой оборудования. Инженерам необходимо оценить гравитационный момент, инерционный момент, ветровой момент, трение, момент инерции вращения, скорость, ускорение, рабочий цикл и требования к позиционированию. В этом руководстве Теодор Ли, технический директор HONPINE, объясняет практический подход к подбору двигателя прямого привода и расчету крутящего момента, используя азимутально-угломестный поворотный стол в качестве инженерного примера. В статье рассматриваются расчет продолжительного и пикового крутящего момента, критерии выбора двигателя и применение безрамных двигателей прямого привода в интегрированных поворотных системах.
 Как интегрированные модули сочленений роботов меняют архитектуру проводки и управления роботов?Интегрированные модули сочленений роботов меняют подход к проектированию роботов, объединяя двигатель, редуктор, привод, энкодер и датчики в компактный модуль движения. По сравнению с традиционными распределёнными архитектурами такой интегрированный подход позволяет сократить сложность кабельной разводки, упростить подключения питания и связи, а также поддерживать более компактные конструкции роботов. По мере того как к гуманоидным роботам предъявляются всё более высокие требования к координации движений, скорости отклика, точности и интеграции, модули сочленений роботов становятся всё более важным интерфейсом между интеллектуальными системами управления и физическим движением. В этой статье рассматривается, как интегрированные модули сочленений роботов преобразуют архитектуру проводки и управления роботов, на примере модуля сочленения робота с гармоническим приводом HONPINE TCHL.