Как интегрированные модули сочленений роботов меняют архитектуру проводки и управления роботов?
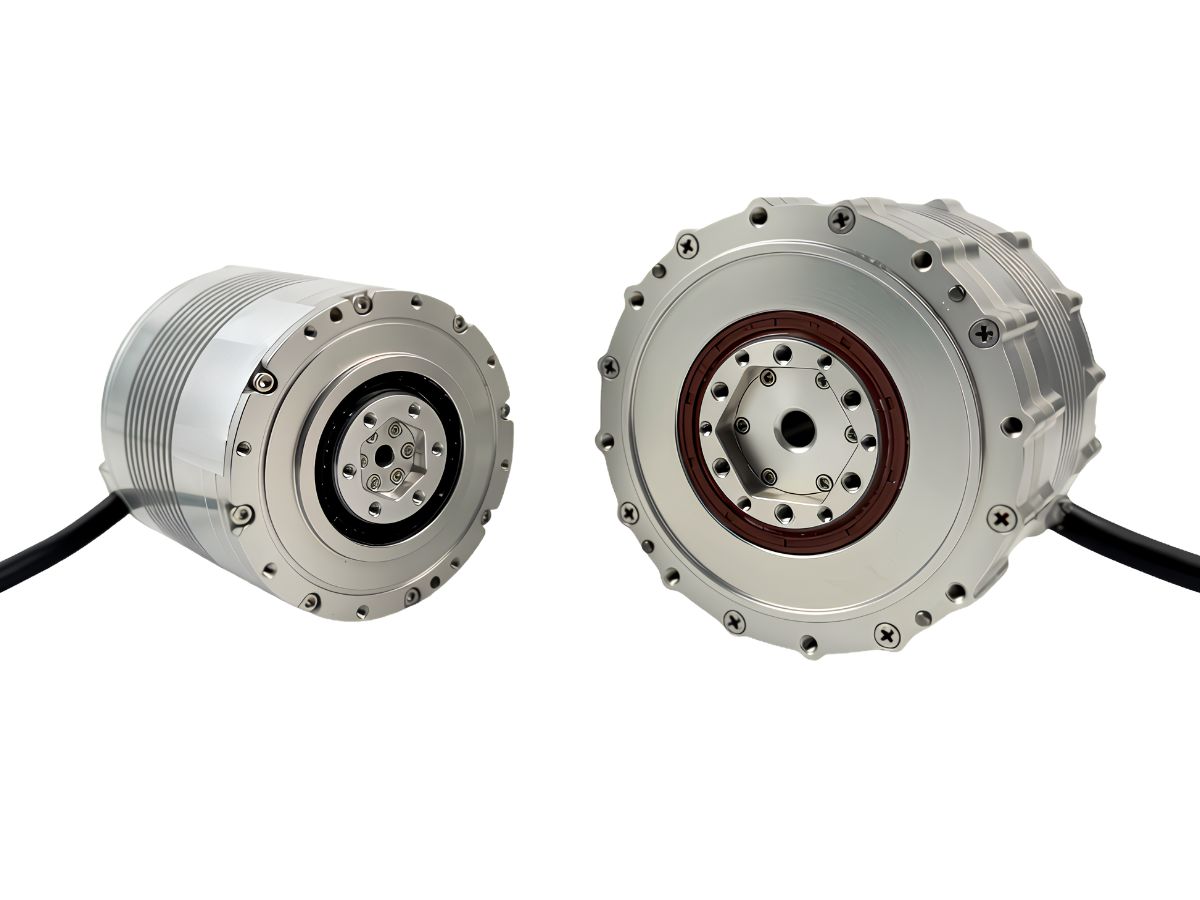
Интегрированные модули суставов роботов, в которых двигатель, редуктор, привод, энкодер, датчики и другие ключевые компоненты объединены в единый компактный блок, кардинально меняют архитектуру проводки и управления роботами.
Как интегрированные модули суставов роботов упрощают проводку роботов?
Значительное сокращение количества кабелей
В традиционных роботах обычно используется распределённая архитектура, при которой силовые кабели двигателей, сигнальные кабели энкодеров и кабели управления приводами для каждого сустава должны прокладываться отдельно. Это приводит к большому количеству кабелей, сложным интерфейсам и повышенной сложности проводки.
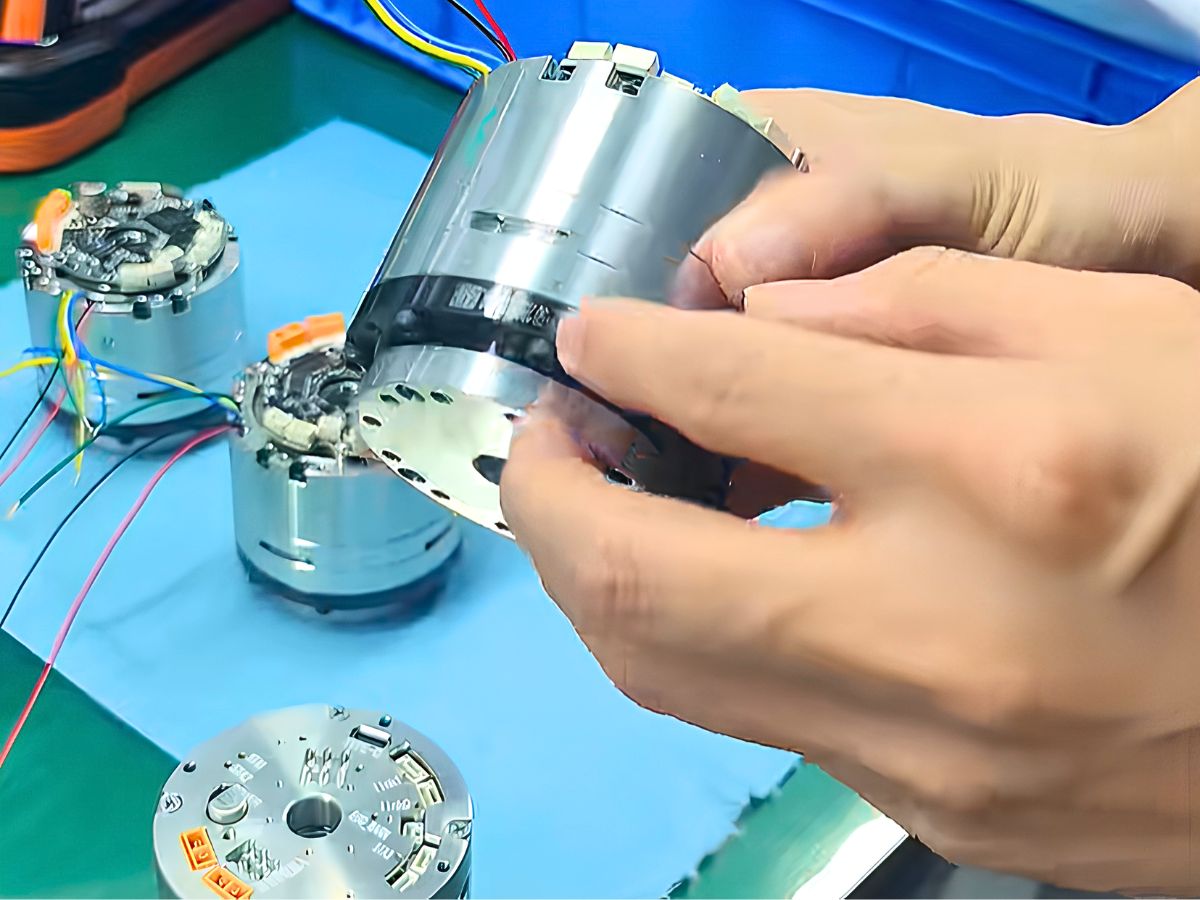
Интегрированные модули суставов роботов размещают электронику привода, управления и связи непосредственно внутри сустава. Наружу выводятся только стандартизированные интерфейсы питания и связи, что обеспечивает более компактную архитектуру с меньшим количеством кабелей и значительно упрощает внутреннюю проводку робота.
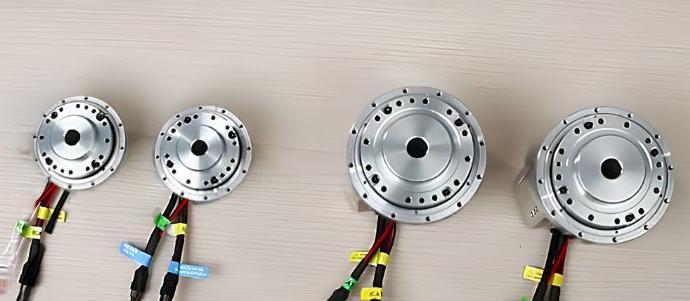
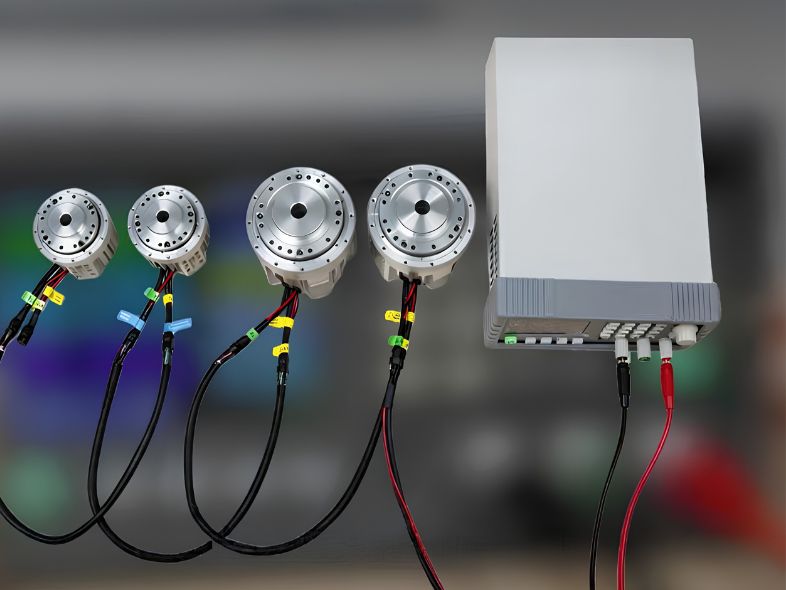
Пример последовательного соединения с модулем сустава робота HONPINE TCHL с гармонической передачей
При подключении нескольких модулей суставов роботов HONPINE TCHL с гармонической передачей рекомендуется использовать источник питания постоянного тока с функцией плавного пуска и плавным нарастанием напряжения при включении.
Выходной порт первого модуля сустава можно соединить с входным портом второго модуля с помощью кабеля последовательного соединения. После подключения всех модулей можно использовать мультиметр для проверки отсутствия аномального короткого замыкания между положительной и отрицательной клеммами источника питания 48 V.
Управление движением по замкнутому контуру с интегрированными модулями суставов
Модуль сустава робота представляет собой высокоинтегрированный узел движения. Когда несколько модулей суставов работают совместно, процесс управления движением можно представить следующим образом:
Контроллер отправляет целевую команду → Привод рассчитывает необходимый ток → Двигатель создаёт электромагнитный крутящий момент → Редуктор увеличивает крутящий момент → Винт или механическая конструкция воспринимает нагрузку → Энкодер обеспечивает обратную связь по положению → Датчик крутящего момента обеспечивает обратную связь по усилию → Контроллер непрерывно корректирует движение и отправляет следующую команду.
Эта архитектура с замкнутым контуром позволяет модулю сустава робота объединять исполнительный механизм, передачу, датчики и управление в компактном узле движения.
Как модули суставов роботов способствуют развитию гуманоидных роботов?
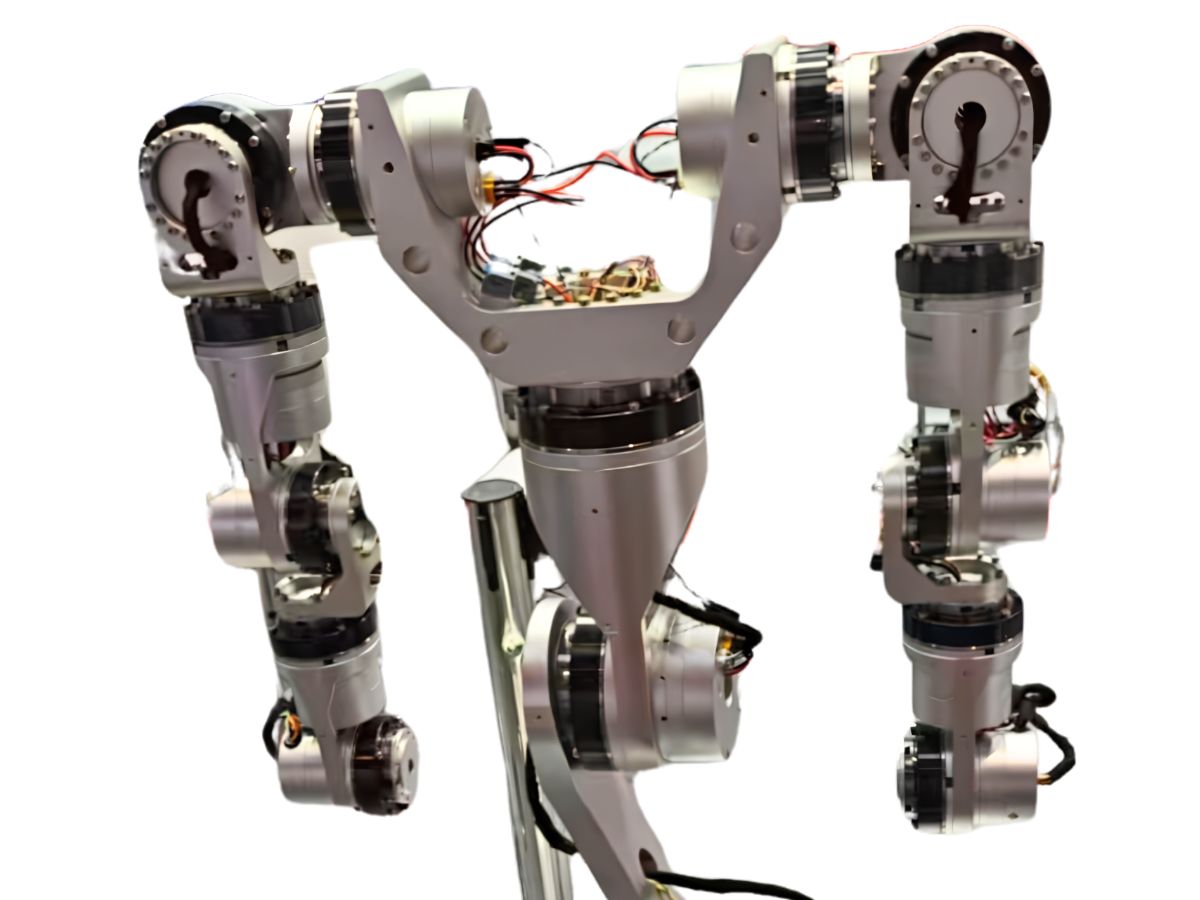
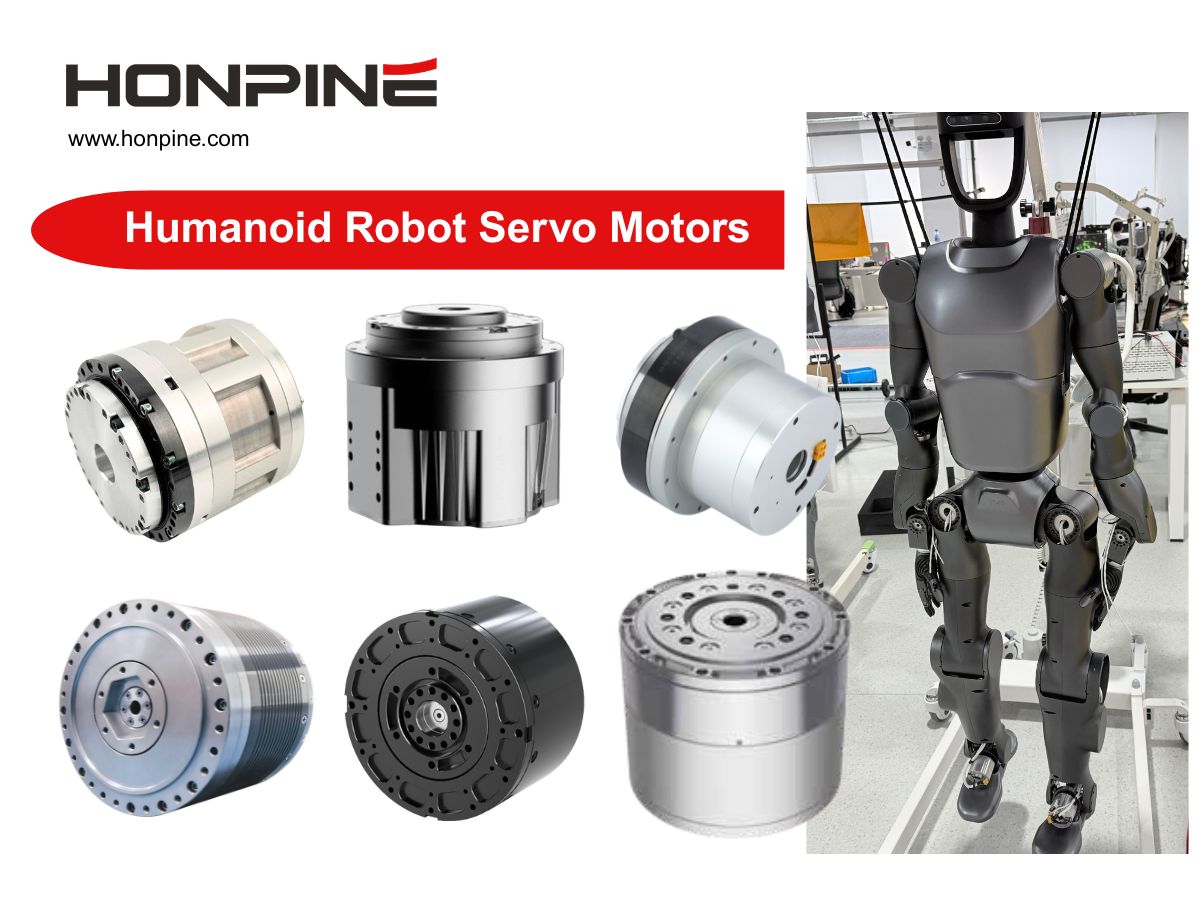
Модуль сустава робота — это основной исполнительный механизм, объединяющий привод, передачу, датчики и управление. В гуманоидном роботе его можно рассматривать как эквивалент суставов, мышц и сенсорной нервной системы робота.
Модули суставов роботов как физический интерфейс между AI и роботом
Если сравнить гуманоидного робота с полноценным человеческим телом, то модель AI является мозгом, камеры зрения — глазами, батарея — кровью, а модули суставов робота выполняют функции мышц, скелета и сенсорной системы во всём теле.
Они образуют важнейший мост между виртуальным интеллектом робота на основе AI и физическим миром, выступая конечным исполнительным интерфейсом физического движения.
Характеристики модулей суставов определяют возможности движения робота
Ходьба, захват, переноска грузов, поддержание равновесия и взаимодействие с людьми или окружающей средой в конечном счёте зависят от характеристик модулей суставов робота.
Скорость, грузоподъёмность, точность и отклик
Физические возможности гуманоидного робота, включая скорость его движения, переносимую нагрузку, точность позиционирования, скорость реакции и надёжность работы с течением времени, тесно связаны с предельными характеристиками его модулей суставов.
Узнайте больше об интегрированных модулях суставов роботов
Чтобы получить дополнительную информацию об интегрированных модулях суставов роботов, модулях суставов роботов с гармонической передачей и интегрированных решениях для движения, свяжитесь с HONPINE, чтобы запросить дополнительную информацию о продукции и техническую документацию.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
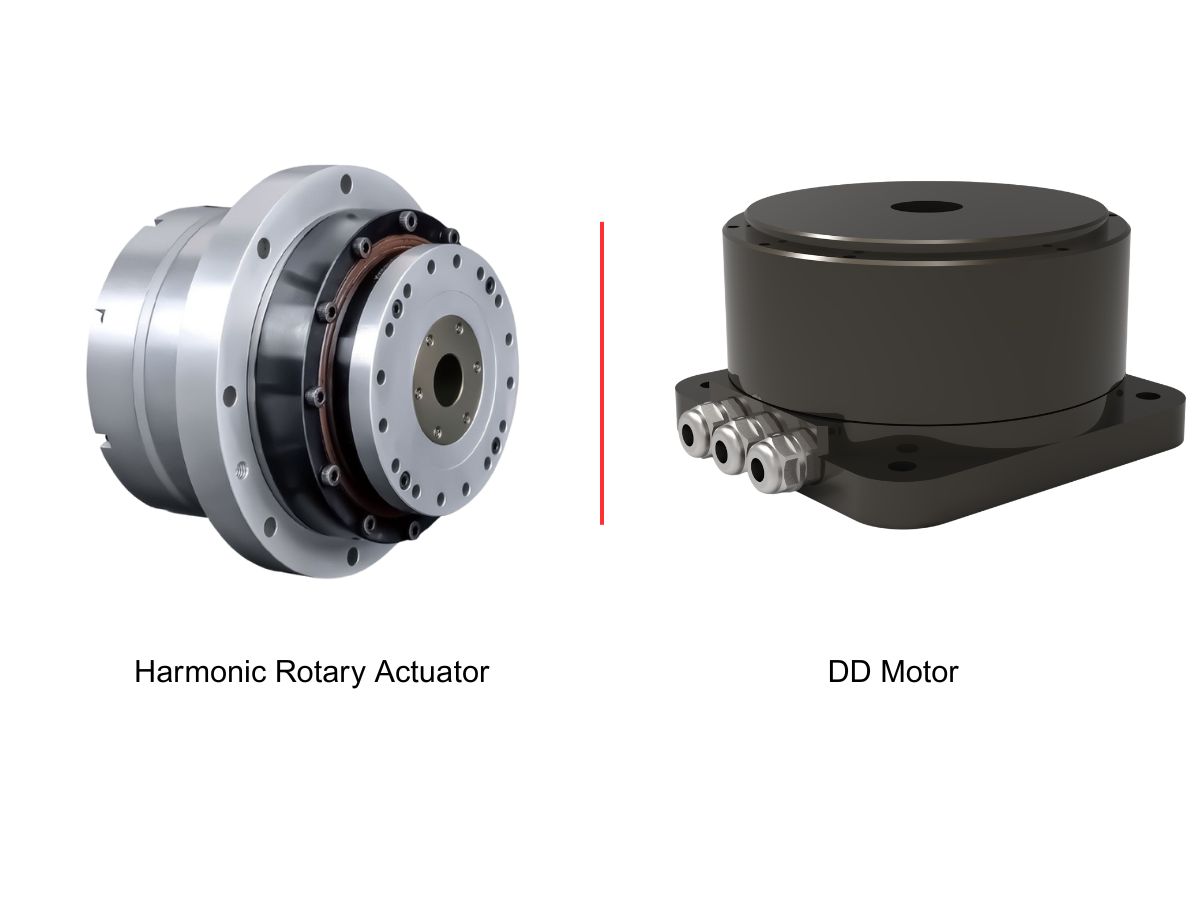
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
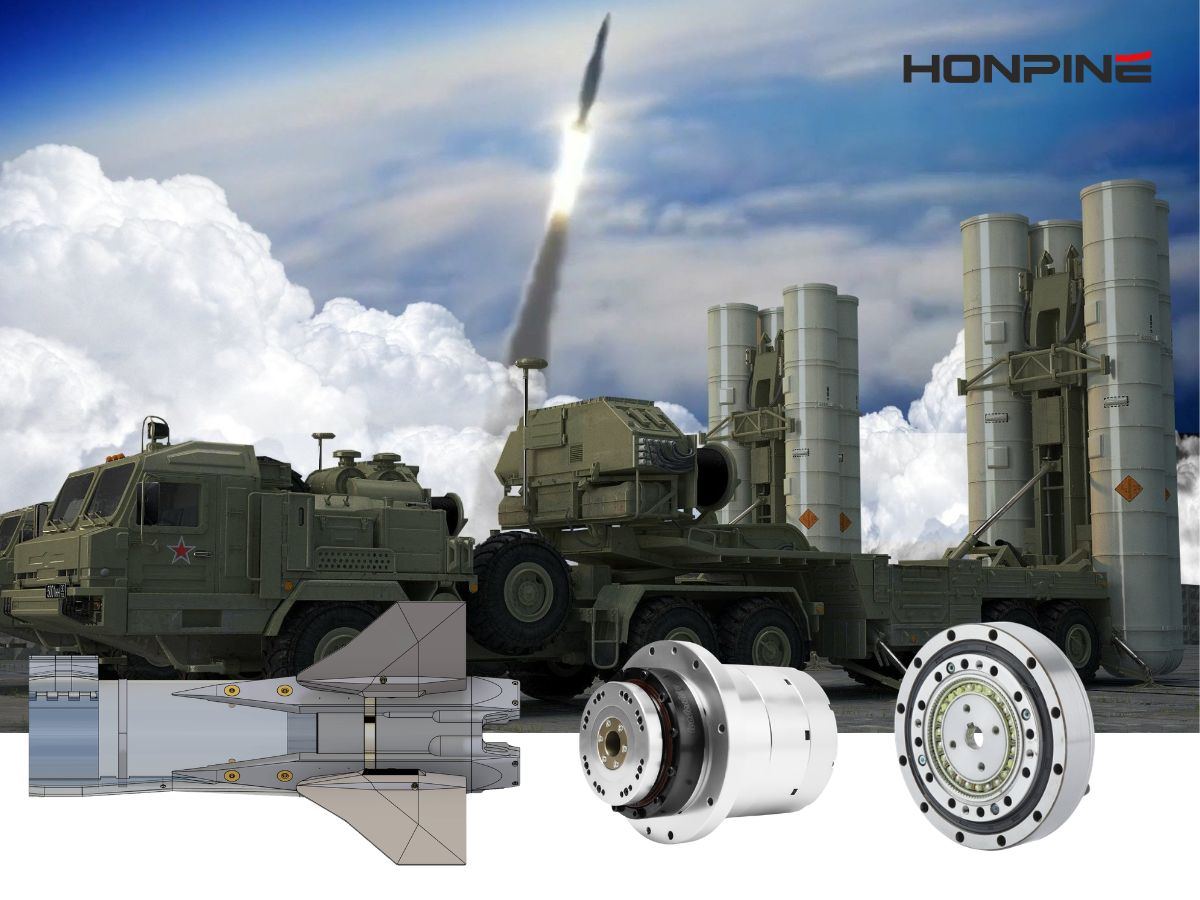
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
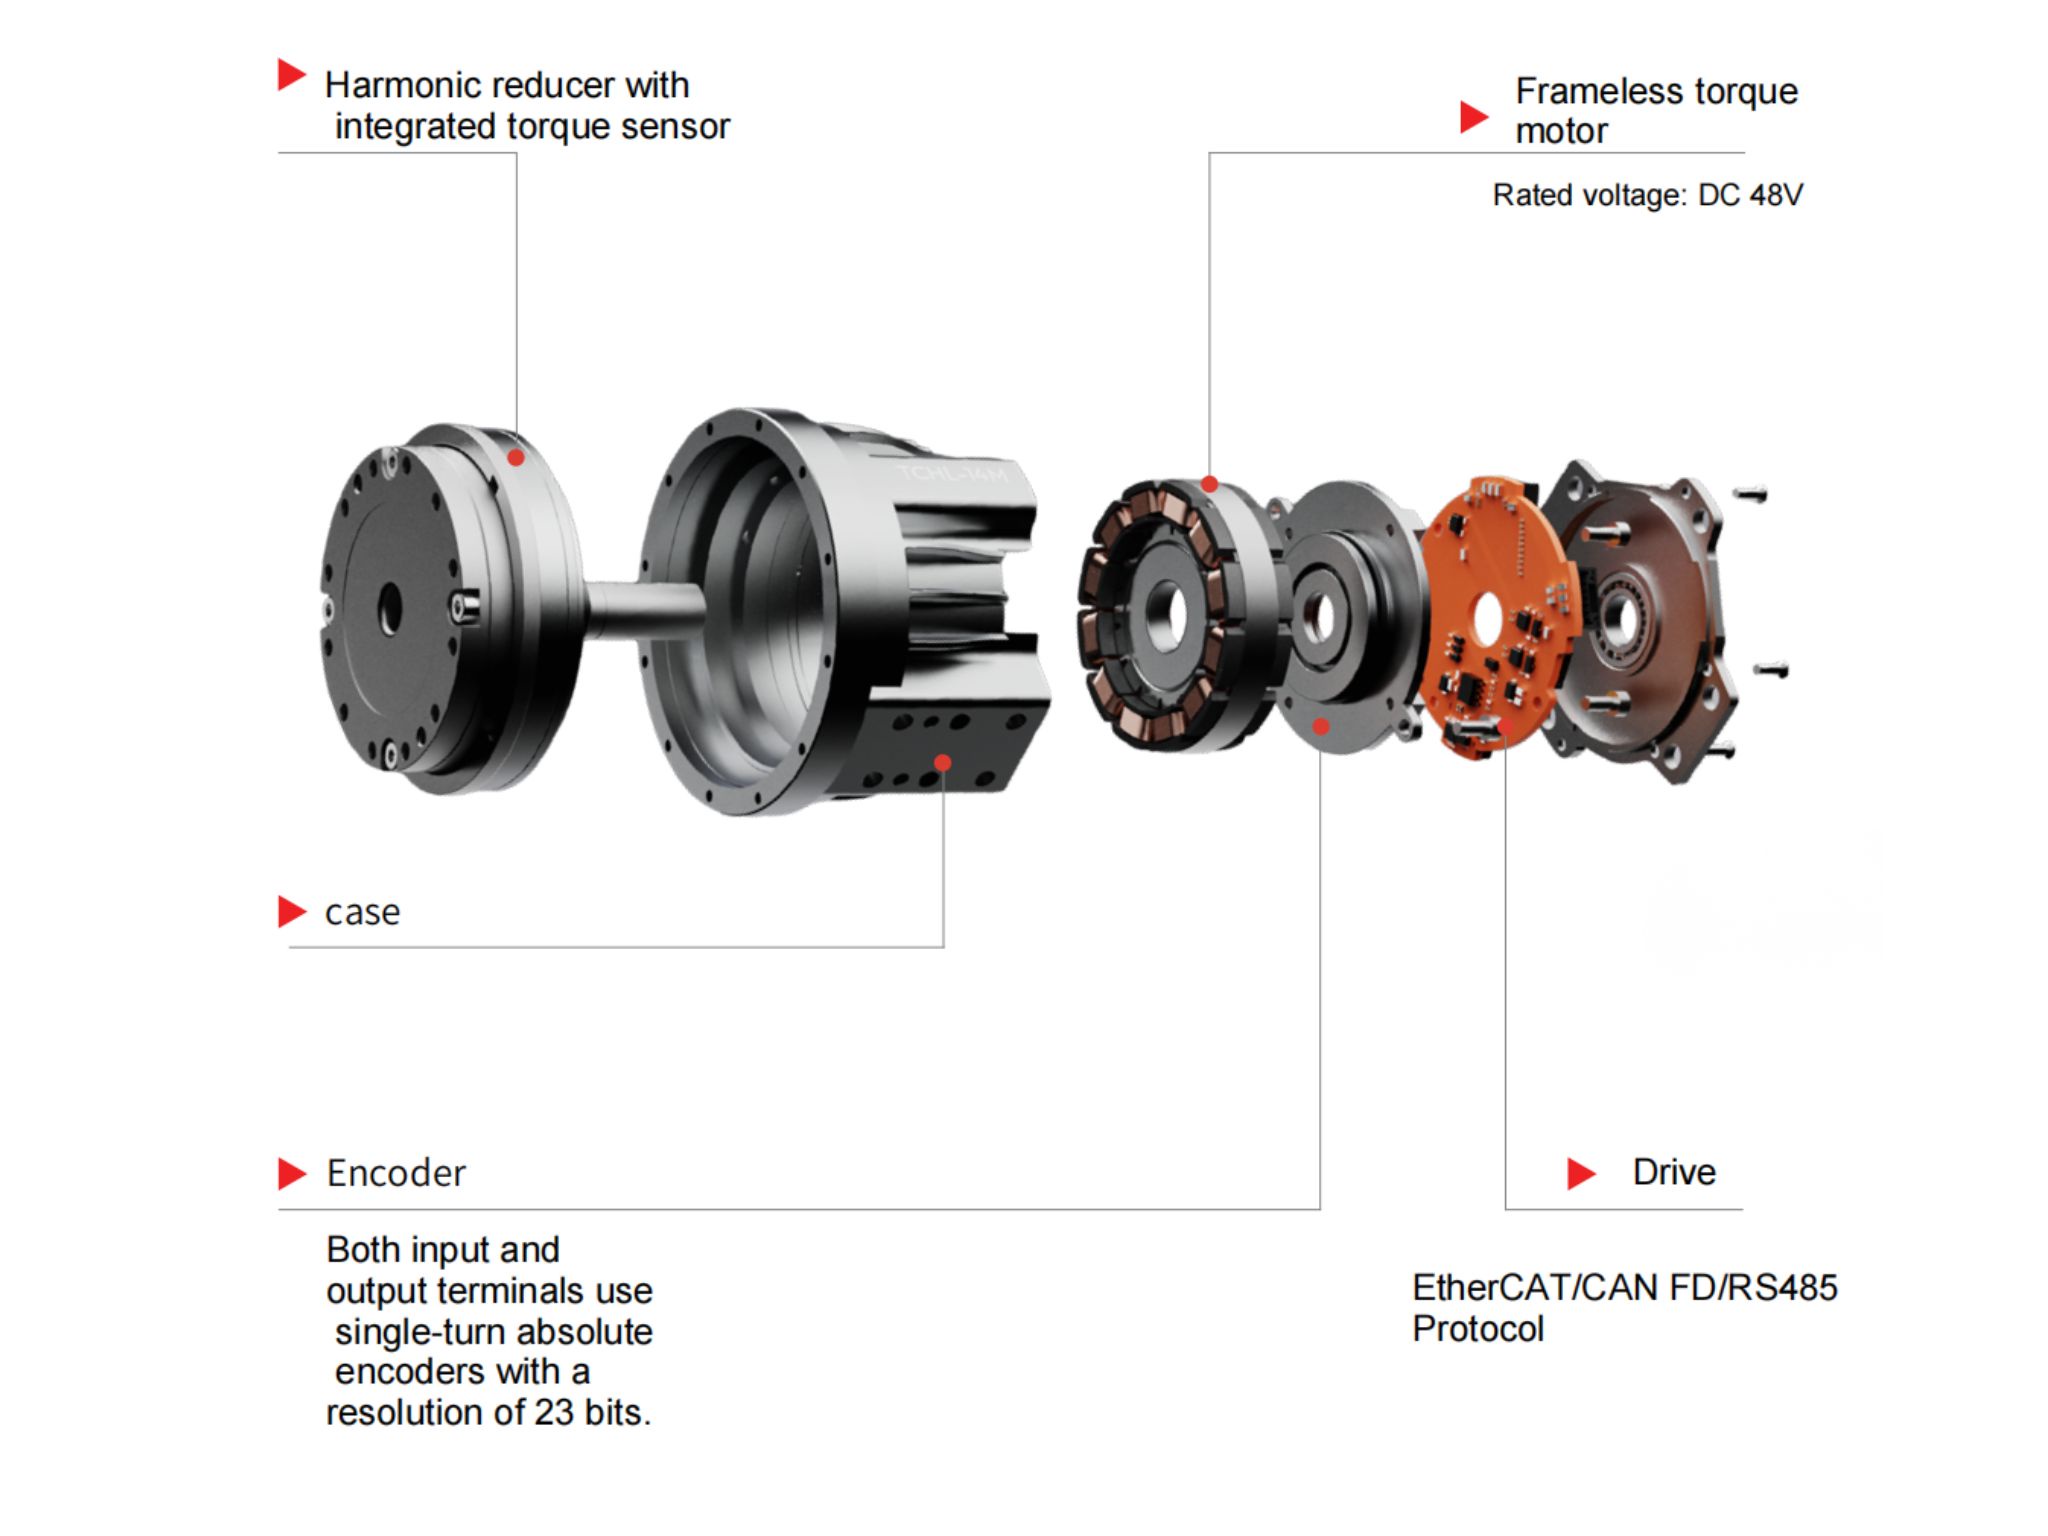
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
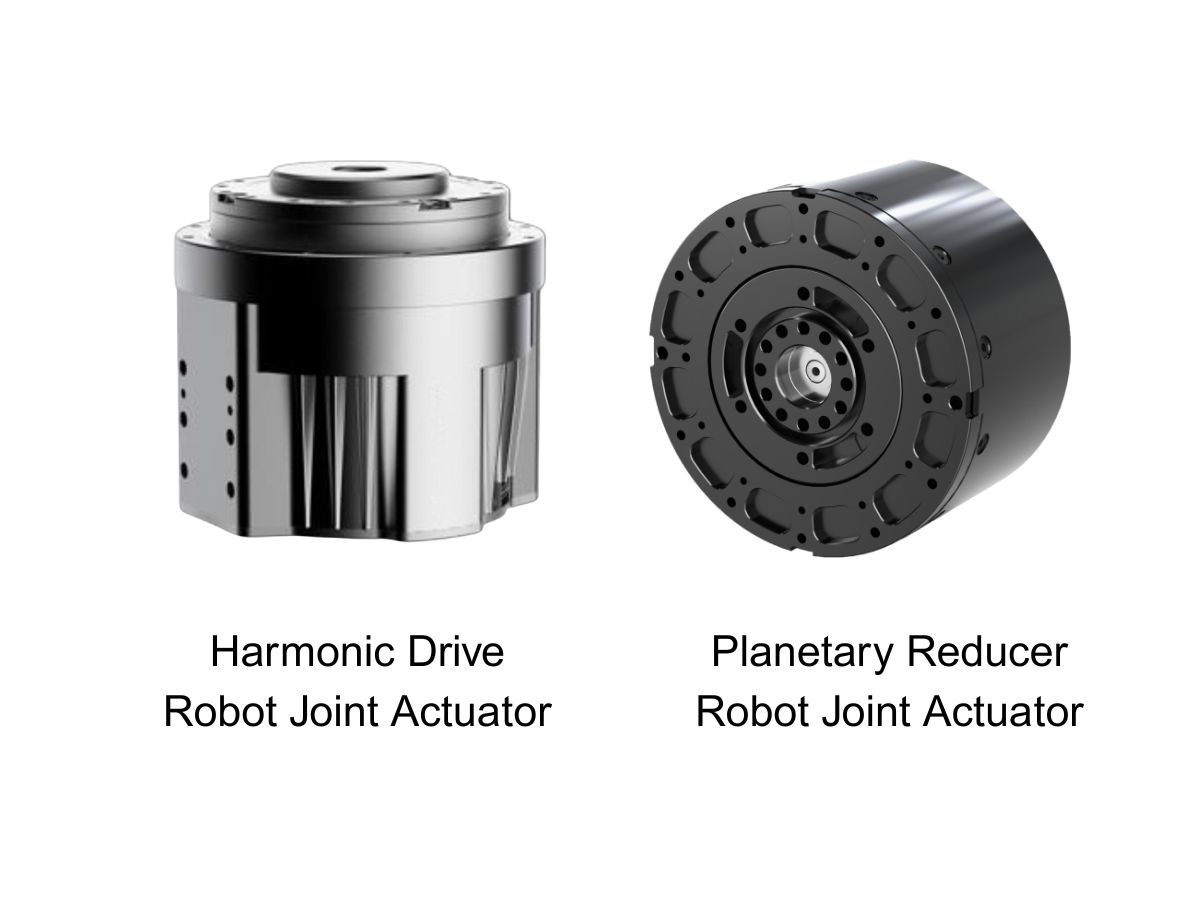
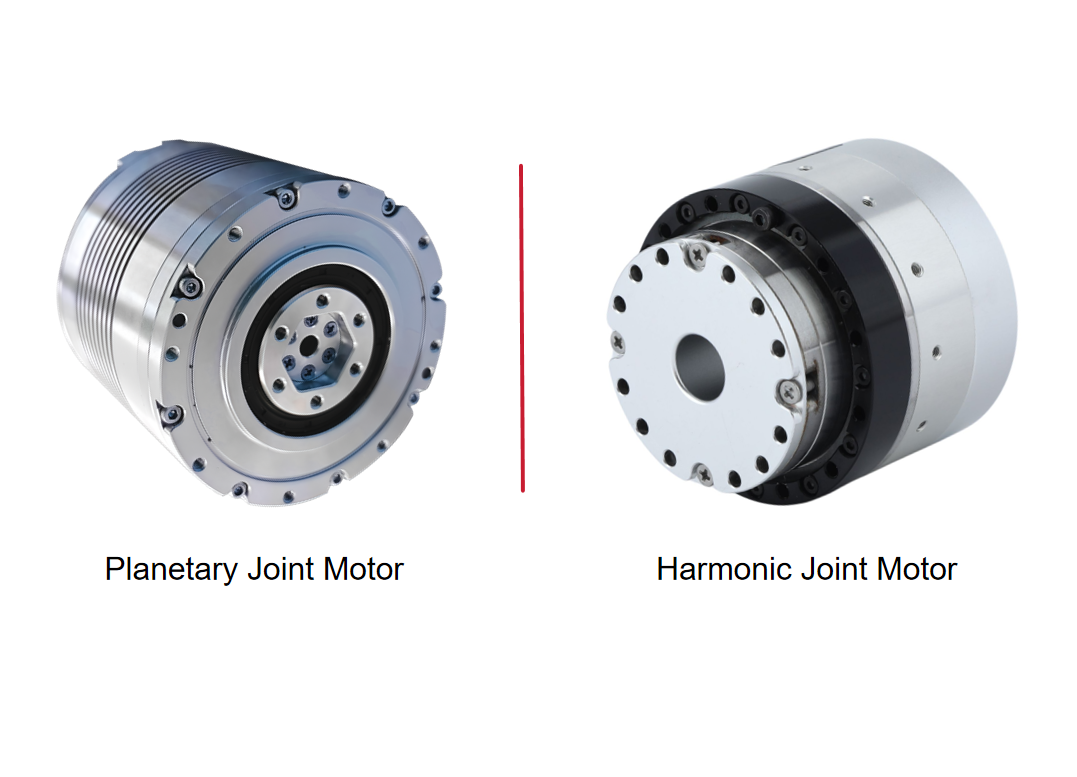
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Гармонический поворотный привод для оборудования валкового пресса литиевых аккумуляторовОборудование для производства литиевых аккумуляторов требует более высокой точности, стабильности и эффективности интеграции по мере постоянного развития производственных процессов. В оборудовании для каландрирования точное позиционирование валков, контроль давления и динамический отклик имеют решающее значение для обеспечения качества и однородности электродов.
Гармонические поворотные приводы HONPINE обеспечивают высокую точность, высокую жесткость, быстрый отклик и компактную интеграцию для каландрового оборудования литиевых аккумуляторов. Благодаря практически нулевому люфту, высокой плотности крутящего момента и надежным характеристикам управления движением они помогают повысить точность оборудования и стабильность производства. Как интегрированные модули сочленений роботов меняют архитектуру проводки и управления роботов?Интегрированные модули сочленений роботов меняют подход к проектированию роботов, объединяя двигатель, редуктор, привод, энкодер и датчики в компактный модуль движения. По сравнению с традиционными распределёнными архитектурами такой интегрированный подход позволяет сократить сложность кабельной разводки, упростить подключения питания и связи, а также поддерживать более компактные конструкции роботов. По мере того как к гуманоидным роботам предъявляются всё более высокие требования к координации движений, скорости отклика, точности и интеграции, модули сочленений роботов становятся всё более важным интерфейсом между интеллектуальными системами управления и физическим движением. В этой статье рассматривается, как интегрированные модули сочленений роботов преобразуют архитектуру проводки и управления роботов, на примере модуля сочленения робота с гармоническим приводом HONPINE TCHL.
 Гармонические суставные модули с управлением по усилию: ключевое решение для коммерциализации роботовПо мере перехода роботов от точного позиционирования к физическому взаимодействию обратная связь по крутящему моменту на уровне суставов приобретает всё большее значение. Суставной модуль робота с управлением по усилию позволяет роботу воспринимать изменения выходного крутящего момента и более точно реагировать на внешние нагрузки, обеспечивая податливое движение, обнаружение контакта и применение управления по усилию. Гармонические суставные модули HONPINE HAG и HAU интегрируют датчик крутящего момента непосредственно в сустав, обеспечивая замкнутое управление крутящим моментом, непрерывное вращение выходного вала на 360°, точность управления крутящим моментом менее 1% и полосу пропускания по крутящему моменту 50 Hz. Такая интегрированная конструкция также сохраняет единые габариты для конфигураций с управлением по усилию и без него, предоставляя производителям роботов гибкую платформу суставных модулей.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как интегрированные модули сочленений роботов меняют архитектуру проводки и управления роботов?Интегрированные модули сочленений роботов меняют подход к проектированию роботов, объединяя двигатель, редуктор, привод, энкодер и датчики в компактный модуль движения. По сравнению с традиционными распределёнными архитектурами такой интегрированный подход позволяет сократить сложность кабельной разводки, упростить подключения питания и связи, а также поддерживать более компактные конструкции роботов. По мере того как к гуманоидным роботам предъявляются всё более высокие требования к координации движений, скорости отклика, точности и интеграции, модули сочленений роботов становятся всё более важным интерфейсом между интеллектуальными системами управления и физическим движением. В этой статье рассматривается, как интегрированные модули сочленений роботов преобразуют архитектуру проводки и управления роботов, на примере модуля сочленения робота с гармоническим приводом HONPINE TCHL.
 Гармонические суставные модули с управлением по усилию: ключевое решение для коммерциализации роботовПо мере перехода роботов от точного позиционирования к физическому взаимодействию обратная связь по крутящему моменту на уровне суставов приобретает всё большее значение. Суставной модуль робота с управлением по усилию позволяет роботу воспринимать изменения выходного крутящего момента и более точно реагировать на внешние нагрузки, обеспечивая податливое движение, обнаружение контакта и применение управления по усилию. Гармонические суставные модули HONPINE HAG и HAU интегрируют датчик крутящего момента непосредственно в сустав, обеспечивая замкнутое управление крутящим моментом, непрерывное вращение выходного вала на 360°, точность управления крутящим моментом менее 1% и полосу пропускания по крутящему моменту 50 Hz. Такая интегрированная конструкция также сохраняет единые габариты для конфигураций с управлением по усилию и без него, предоставляя производителям роботов гибкую платформу суставных модулей.
 6 ключевых преимуществ планетарного шарнирного модуля HONPINE JRMВысокопроизводительным четвероногим роботам требуются шарнирные модули, способные быстро реагировать, сохранять точное позиционирование, выдерживать многократные удары и обеспечивать стабильный крутящий момент в сложных условиях эксплуатации. Планетарный шарнирный модуль HONPINE JRM сочетает высокую точность позиционирования, малый люфт, быстрый отклик трёхконтурной системы, высокую статическую жёсткость, высокую перегрузочную способность и широкий диапазон рабочих температур. Благодаря чётко определённым пределам непрерывной работы и работы с перегрузкой JRM разработан для обеспечения баланса между динамическими характеристиками и долгосрочной надёжностью. В этой статье рассматриваются шесть ключевых преимуществ планетарного шарнирного модуля HONPINE JRM и объясняется, почему он подходит для четвероногих роботов промышленной инспекции, специализированных инспекционных роботов, взрывозащищённых четвероногих роботов и других высокопроизводительных роботизированных платформ.
 Решения на основе модулей суставов роботов для рук и ног гуманоидных роботовГуманоидным роботам требуются различные характеристики суставов в области плеча, локтя, запястья, бедра, колена и лодыжки. Для меньших суставов приоритетны малый вес и быстрый отклик, тогда как для более крупных суставов необходимы более высокая плотность крутящего момента, грузоподъемность и надежность. Поэтому подходящий модуль сустава робота должен соответствовать конкретным требованиям каждого сустава по крутящему моменту, весу, диапазону движений и управлению. В этой статье HONPINE на примере серии гармонических модулей суставов HPJM представляет решение по конфигурации суставов верхних и нижних конечностей гуманоидного робота, охватывающее требования к крутящему моменту от небольших суставов запястья и пальцев до высоконагруженных суставов бедра.
 Почему RV-редуктору требуется модификация профиля? Как дополнительно уменьшить люфт и погрешность передачи?RV-редуктор предназначен для обеспечения высокого крутящего момента, высокой жёсткости и точного движения в требовательных областях применения, таких как роботизированные шарниры, промышленные поворотные столы и прецизионное оборудование. Однако достижение малого люфта и стабильной точности передачи требует не только высокоточной механической обработки. Модификация циклоидального профиля также должна учитывать производственные допуски, ошибки сборки, деформации под нагрузкой, тепловое расширение и условия смазки. В этой статье рассматривается, почему RV-редукторам требуется модификация профиля, как различные методы модификации влияют на зацепление и как инженеры могут дополнительно контролировать люфт и погрешность передачи с помощью проектирования профиля, распределения допусков, структурного анализа, прецизионного производства и валидационных испытаний.