










Планетарный приводной актуатор для мотор-колёс AGV: решение задач крутящего момента, радиуса поворота и интеграции привода
Здравствуйте, я Теодор Ли, технический директор HONPINE. Сегодня я хотел бы рассказать о том, какпланетарные приводные актуаторымогут использоваться в системахмотор-колёс AGVи, что ещё важнее, какие практические инженерные задачи они способны решать.
По мере того как AGV и AMR всё активнее применяются на умных заводах, складах, в логистических центрах и на автоматизированных производственных линиях, требования к их системам привода колёс становятся всё более высокими. AGV требуется достаточный крутящий момент на колёсах для начала движения с тяжёлым грузом, преодоления уклонов, плавного ускорения и надёжной работы при частых остановках и реверсировании. При этом вся приводная система должна оставаться компактной, поскольку доступное пространство внутри шасси AGV часто очень ограничено.
Исходя из моего опыта в области прецизионных передач и управления движением, одной из наиболее важных задач является несоответствие между рабочими характеристиками электродвигателя и фактическими требованиями колеса AGV. Двигатель может эффективно работать на относительно высокой скорости, тогда как колесу требуется значительно меньшая скорость и существенно более высокий крутящий момент.
Именно здесь особенно полезен планетарный приводной актуатор. Объединяя двигатель с планетарным редукторным механизмом, а в зависимости от архитектуры системы — с обратной связью, тормозом и другими компонентами привода, актуатор может преобразовывать высокоскоростной выход двигателя в низкоскоростное движение с высоким крутящим моментом, необходимое на колесе.
В этой статье я объясню инженерную взаимосвязь между планетарным приводным актуатором и мотор-колесом AGV, включая крутящий момент колеса, передаточное отношение, способность преодолевать подъёмы, радиус поворота, системы прямого привода и актуаторы с гармонической передачей.
Что такое мотор-колесо AGV?
Мотор-колесо AGV — это приводная система, в которой двигатель располагается рядом с ведущим колесом и обеспечивает механическую мощность, необходимую для перемещения транспортного средства. В зависимости от архитектуры машины двигатель может быть установлен непосредственно внутри колеса или соединён с колесом через понижающий редуктор.
На первый взгляд принцип кажется простым. Однако при проектировании реальной приводной системы AGV необходимо одновременно учитывать множество требований. Двигатель должен создавать достаточный крутящий момент для разгона AGV, преодоления сопротивления качению, подъёма по уклонам и перевозки требуемого груза. Одновременно он должен эффективно работать в широком диапазоне скоростей, оставаясь достаточно компактным для размещения в шасси машины.
Это создаёт фундаментальную инженерную проблему: оптимальная рабочая скорость двигателя обычно значительно выше требуемой скорости колеса AGV.
Например, электродвигатель может эффективно работать при нескольких тысячах оборотов в минуту, тогда как колесу AGV может требоваться лишь несколько сотен оборотов в минуту. Если подключить двигатель непосредственно к колесу, ему придётся создавать относительно высокий крутящий момент на низкой скорости. Во многих случаях это приводит к увеличению размера двигателя, потреблению более высокого тока, большей тепловой нагрузке и увеличению требуемого монтажного пространства.
Планетарный приводной актуатор предлагает иной подход, размещая понижающую передачу между двигателем и колесом.
Почему мотор-колесу AGV необходим планетарный приводной актуатор?
Согласование скорости двигателя со скоростью колеса
Первая задача, которую необходимо решить, — разница между скоростью двигателя и скоростью колеса.
Эта зависимость может быть выражена следующим образом:
n_w = n_m / i
где n_w — скорость колеса, n_m — скорость двигателя, а i — передаточное отношение планетарного редуктора.
При выборе подходящего передаточного отношения двигатель может работать ближе к своему эффективному диапазону скоростей, в то время как колесо вращается с более низкой скоростью, необходимой AGV.
Это особенно важно для тяговых систем AGV, поскольку транспортному средству обычно требуется относительно низкая скорость колёс, но высокий крутящий момент на колёсах. Вместо того чтобы требовать от двигателя непосредственного создания всего необходимого крутящего момента на колесе, можно использовать планетарную передачу для преобразования высокоскоростного выходного момента двигателя с меньшим крутящим моментом в низкоскоростной выходной момент колеса с более высоким крутящим моментом.
С инженерной точки зрения это даёт больше свободы при выборе двигателя. Мы можем оптимизировать двигатель и редуктор как единую систему передачи мощности, а не пытаться заставить сам двигатель удовлетворять всем требованиям на стороне колеса.
Увеличение крутящего момента на колесе без простого увеличения размера двигателя
Крутящий момент колеса — один из наиболее важных параметров приводной системы AGV.
Упрощённая зависимость имеет вид:
T_w = T_m × i × η
где T_w — крутящий момент колеса, T_m — крутящий момент двигателя, i — передаточное отношение, а η — КПД передачи.
Таким образом, планетарный редуктор обеспечивает механическое умножение крутящего момента. Это позволяет относительно компактному двигателю создавать значительно более высокий крутящий момент на колесе.
Преимущество становится более очевидным, когда AGV необходимо перевозить тяжёлый груз. При трогании с места, ускорении, подъёме или преодолении временного увеличения сопротивления качению колесу может потребоваться значительно больший крутящий момент, чем двигатель способен эффективно обеспечить самостоятельно.
В этой ситуации планетарный приводной актуатор помогает получить требуемый крутящий момент на стороне колеса без простого увеличения диаметра и массы двигателя.
Как диаметр колеса влияет на тяговый момент AGV
Когда я обсуждаю с инженерами системы привода колёс AGV, диаметр колеса является ещё одним параметром, заслуживающим особого внимания.
Тяговое усилие, создаваемое на поверхности, можно приблизительно рассчитать следующим образом:
F_t = T_w / r
где F_t — доступное тяговое усилие, T_w — крутящий момент колеса, а r — эффективный радиус колеса.
Это означает, что колесо большего диаметра имеет несколько преимуществ, включая увеличенный дорожный просвет и лучшую способность преодолевать небольшие неровности пола. Однако большему колесу также требуется больший крутящий момент для создания того же тягового усилия.
Например, если AGV требуется определённое тяговое усилие, увеличение радиуса колеса пропорционально увеличивает требуемый крутящий момент колеса.
Именно поэтому я рекомендую рассматривать диаметр колеса, полезную нагрузку, уклон, ускорение, характеристики двигателя и передаточное отношение редуктора совместно, а не выбирать двигатель колеса независимо.
Правильно подобранный планетарный приводной актуатор позволяет согласовать характеристики двигателя с фактическим диаметром колеса и эксплуатационными требованиями транспортного средства.
Решение проблем трогания с тяжёлой нагрузкой
Трогание с места часто предъявляет более высокие требования, чем движение в установившемся режиме.
Когда AGV начинает движение из состояния покоя, приводной системе необходимо преодолеть сопротивление качению и силу ускорения. Если транспортное средство работает на уклоне, оно также должно преодолеть составляющую силы тяжести, действующую против движения.
Требуемое тяговое усилие можно оценить как:
F_required = mg sinθ + C_rr mg cosθ + ma
где m — общая масса AGV с полезной нагрузкой, g — ускорение свободного падения, θ — угол уклона, C_rr — коэффициент сопротивления качению, а a — ускорение.
Соответствующий крутящий момент колеса:
T_w,required = F_required × r
Этот расчёт объясняет проблему, которую мы часто видим в практическом применении AGV. Приводная система может хорошо работать, когда транспортное средство пустое, но её показатели при трогании могут существенно измениться, когда AGV перевозит максимальную полезную нагрузку.
Планетарный приводной актуатор обеспечивает умножение крутящего момента на колесе, облегчая достижение требуемого пускового момента без применения чрезмерно крупного двигателя.
По этой причине при оценке системы привода колеса AGV я не рекомендовал бы рассматривать только номинальную мощность двигателя. Пиковый крутящий момент колеса, пусковой момент, требования к ускорению и фактические условия нагрузки имеют не меньшее значение.
Повышение способности AGV преодолевать подъёмы
AGV, работающие на заводах и логистических объектах, могут сталкиваться с рампами, погрузочными платформами, порогами или неровным полом. Когда транспортное средство поднимается по уклону, часть его тягового усилия должна преодолевать силу тяжести.
Чем круче уклон и тяжелее транспортное средство, тем больший крутящий момент требуется на колесе.
Планетарный приводной актуатор помогает увеличить доступный крутящий момент на стороне колеса при сохранении относительно компактной компоновки двигателя. Это делает такую архитектуру особенно привлекательной, когда AGV необходимы как высокая грузоподъёмность, так и ограниченное пространство шасси.
Однако я не рекомендовал бы просто выбирать максимально возможное передаточное отношение.
Чрезмерно высокое передаточное отношение может снизить максимальную скорость колеса и также повлиять на динамический отклик транспортного средства. Поэтому передаточное отношение следует выбирать с учётом скорости двигателя, диаметра колеса, максимальной скорости машины, непрерывного крутящего момента, пикового крутящего момента, ускорения и рабочего цикла.
Цель состоит в нахождении правильного баланса между крутящим моментом колеса и его скоростью.
Взаимосвязь между планетарным приводным актуатором и радиусом поворота AGV
Характеристики поворота — ещё один важный фактор при проектировании AGV.
В AGV с дифференциальным приводом направление движения изменяется за счёт независимого управления скоростями левого и правого ведущих колёс. Упрощённая зависимость для радиуса поворота имеет вид:
R = L × (v_L + v_R) / [2(v_R − v_L)]
где R — радиус поворота, L — расстояние между траекториями контакта левого и правого колёс, а v_L и v_R — соответствующие скорости колёс.
Когда два колеса вращаются с разными скоростями, AGV движется по криволинейной траектории. Если левое и правое колёса вращаются с одинаковыми скоростями в противоположных направлениях, теоретический радиус поворота может приближаться к нулю.
Здесь есть важный момент, который иногда понимают неправильно: сам планетарный приводной актуатор не определяет радиус поворота AGV.
Фактический радиус поворота главным образом определяется механической архитектурой AGV, компоновкой колёс, колёсной базой или шириной колеи, углом поворота и стратегией управления. Планетарный приводной актуатор влияет на доступный крутящий момент и скорость колеса, что определяет, сможет ли приводная система точно и надёжно обеспечить требуемую разницу скоростей колёс.
Для AGV, которым требуется малый радиус поворота, разворот с нулевым радиусом или частая работа вперёд и назад, приводной актуатор также должен выдерживать повторяющиеся изменения направления крутящего момента и динамические изменения нагрузки.
Поэтому при обсуждении радиуса поворота AGV следует рассматривать всю приводную систему, а не только редуктор.
Планетарный приводной актуатор и мотор-колесо прямого привода
Мотор-колесо прямого привода исключает механическую ступень понижения. Двигатель непосредственно приводит колесо, поэтому отсутствуют люфт редуктора и дополнительная ступень механической передачи.
Эта архитектура имеет явные преимущества. Механическая конструкция может быть относительно простой, а отсутствие редуктора устраняет износ зубчатых передач и люфт трансмиссии.
Однако двигатель должен непосредственно создавать требуемый крутящий момент колеса.
Поскольку колёсам AGV обычно требуется относительно высокий крутящий момент при низкой скорости, система прямого привода может потребовать более крупного двигателя с большей способностью создавать непрерывный крутящий момент. Двигателю также может потребоваться более крупная электромагнитная система и большая тепловая ёмкость.
Это создаёт распространённый конфликт между размером двигателя и доступным пространством шасси.
Планетарный приводной актуатор использует другой подход. Вместо требования к двигателю самостоятельно создавать весь крутящий момент колеса планетарный редуктор повышает выходной крутящий момент, снижая скорость двигателя до подходящей скорости колеса.
Для тяговых применений AGV я в целом считаю планетарную архитектуру практическим балансом между плотностью крутящего момента, эффективностью, механическими размерами, долговечностью и стоимостью системы.
Прямой привод всё ещё может быть отличным решением, когда главными приоритетами являются чрезвычайно высокий КПД, простая механика или специфические низкоскоростные характеристики двигателя. Правильный выбор зависит от фактической конструкции AGV.
Планетарный приводной актуатор и актуатор с гармонической передачей
Планетарные и гармонические передачи имеют различные механические характеристики, поэтому выбирать между ними следует в соответствии с функцией актуатора.
Актуатор с гармонической передачей известен очень малым люфтом, высокими передаточными отношениями, компактной конструкцией и высокой точностью позиционирования. Эти характеристики делают гармоническую передачу весьма привлекательной для роботизированных суставов, прецизионных поворотных осей, платформ камер и других применений, где точность углового позиционирования является основным требованием.
Тяговое колесо AGV работает в иных условиях.
Привод колеса может подвергаться повторяющимся ускорениям и замедлениям, резким изменениям нагрузки на колесо, ударам от пола, проскальзыванию колёс и частым реверсам крутящего момента. Поэтому передача должна обеспечивать высокую нагрузочную способность по крутящему моменту при сохранении стабильной работы в течение большого количества повторяющихся циклов.
Для такого тягового применения планетарный редуктор часто является более практичным выбором благодаря высокой плотности крутящего момента, эффективной передаче, распределению нагрузки между несколькими сателлитами и способности выдерживать высокий выходной момент в компактном корпусе.
Это не означает, что планетарная передача универсально лучше гармонической. Они разработаны для решения разных задач.
В AGV я обычно рассматривал бы планетарную передачу для тяговой оси, в то время как гармоническую передачу можно использовать для прецизионной рулевой оси, когда рулевому механизму требуется очень малый люфт и точное угловое позиционирование.
Почему планетарная передача хорошо подходит для тяги AGV
Высокая плотность крутящего момента
Планетарная зубчатая структура распределяет передаваемую нагрузку между несколькими сателлитами. Это позволяет относительно компактному редуктору передавать значительный крутящий момент.
Для приводов колёс AGV, где монтажное пространство ограничено, но требования к крутящему моменту колеса могут быть высокими, это одно из главных преимуществ планетарной передачи.
С точки зрения механического проектирования возможность получать высокий выходной крутящий момент от компактного узла особенно ценна, когда редуктор необходимо установить рядом с колесом.
Компактная установка
Шасси AGV часто помимо приводной системы содержит аккумуляторы, контроллеры, датчики, оборудование безопасности, системы связи и механические конструкции.
Это означает, что каждый миллиметр монтажного пространства может стать важным.
Интегрированный планетарный приводной актуатор может объединить несколько компонентов привода в более компактный узел, вместо того чтобы проектировать двигатель, редуктор, энкодер, тормоз и монтажные элементы как полностью независимые блоки.
Это может предоставить производителям AGV больше свободы при проектировании шасси и колёсного узла.
Высокий КПД передачи
Планетарные редукторы могут обеспечивать высокий КПД передачи при правильном проектировании и согласовании с двигателем и рабочими условиями.
Для AGV, работающих длительное время, эффективность передачи напрямую влияет на энергопотребление и использование аккумулятора.
Высокоэффективная приводная система может снизить ненужные потери энергии и помочь транспортному средству лучше использовать доступную ёмкость аккумулятора.
Работа при повторяющихся изменениях нагрузки
Ведущие колёса AGV часто ускоряются, замедляются, останавливаются, реверсируются и меняют направление.
Поэтому передача должна выдерживать повторяющиеся изменения крутящего момента, а не только постоянную нагрузку.
Планетарная архитектура хорошо подходит для применений, требующих сочетания способности передавать непрерывный крутящий момент и кратковременный пиковый крутящий момент.
Почему интегрированный планетарный приводной актуатор может быть лучше отдельного редуктора
Традиционная система привода AGV может использовать двигатель, отдельный планетарный редуктор, энкодер, тормоз, монтажный кронштейн и другие компоненты.
Такой подход обеспечивает гибкость, но также создаёт множество механических и электрических интерфейсов.
Интегрированный планетарный приводной актуатор может объединить несколько таких компонентов в единый инженерно спроектированный приводной узел. Это позволяет упростить механическую интеграцию и сократить объём согласования отдельных компонентов, необходимый при разработке транспортного средства.
Ценность интеграции становится особенно очевидной, когда производитель AGV разрабатывает компактную платформу привода колёс и должен согласовать общие габариты, монтажный интерфейс, прокладку кабелей, положение энкодера, конфигурацию тормоза и соединение с колесом.
Вместо рассмотрения двигателя и редуктора как отдельных продуктов актуатор становится частью общей архитектуры движения транспортного средства.
Этот подход также может облегчить разработку различных платформ AGV на основе общей архитектуры привода.
Как выбрать планетарный приводной актуатор для AGV
При выборе планетарного приводного актуатора для применения AGV я не рекомендовал бы начинать только с передаточного отношения редуктора.
Первый шаг — определить полную перемещаемую массу, включая сам AGV и максимальную полезную нагрузку. Затем необходимо рассмотреть требуемую максимальную скорость, ускорение, угол уклона, диаметр колеса, число ведущих колёс, сопротивление качению и рабочий цикл.
Требование к крутящему моменту колеса следует рассчитывать по фактическому тяговому усилию, а не выбирать редуктор только по номинальной мощности двигателя.
Взаимосвязь между основными параметрами можно обобщить следующим образом:
Эти параметры всегда следует рассматривать совместно.
Редуктор с высоким передаточным отношением может обеспечивать превосходный выходной крутящий момент, но ограничивать максимальную скорость колеса. Колесо большего диаметра может повысить дорожный просвет, но увеличить требуемый крутящий момент колеса. Более крупный двигатель может создавать больший момент, но занимать ценное монтажное пространство.
По этой причине планетарный приводной актуатор следует выбирать как часть полной системы привода колеса AGV, а не как изолированный редуктор.
Пример: оценка крутящего момента колеса для AGV
Рассмотрим упрощённый пример.
Предположим, что общая масса AGV, включая полезную нагрузку, составляет 1,000 kg. Машина использует четыре ведущих колеса, каждое с эффективным радиусом колеса 0.1 m. Предположим, что AGV необходимо подниматься по уклону 5% при ускорении.
Требуемое тяговое усилие можно оценить с учётом сопротивления силы тяжести, сопротивления качению и силы ускорения:
F_required = mg sinθ + C_rr mg cosθ + ma
Например, если принять коэффициент сопротивления качению равным 0.015 и ускорение 0.3 m/s², общее тяговое усилие в этих упрощённых условиях составит приблизительно 935 N.
При четырёх одинаково нагруженных ведущих колёсах среднее требуемое тяговое усилие на колесо будет приблизительно:
935 / 4 ≈ 234 N
Соответствующий крутящий момент колеса составит:
T_w = 234 × 0.1 ≈ 23.4 N·m
Это крутящий момент колеса до применения инженерного коэффициента запаса или учёта динамического перераспределения нагрузки, сцепления шин, потерь в трансмиссии и других реальных условий.
Если планетарный редуктор имеет передаточное отношение 20:1 и предполагаемый КПД передачи 90%, соответствующий крутящий момент двигателя, необходимый для создания этого крутящего момента колеса, будет приблизительно:
T_m = 23.4 / (20 × 0.9) ≈ 1.3 N·m
Этот простой пример демонстрирует основную причину использования планетарного приводного актуатора. Вместо требования к двигателю непосредственно создавать более 23 N·m на низкой скорости планетарное понижение позволяет преобразовать значительно меньший крутящий момент двигателя в необходимый крутящий момент колеса.
В реальной конструкции AGV также необходимо учитывать коэффициенты запаса, трение между шиной и дорогой, распределение нагрузки на колёса, напряжение аккумулятора, тепловые ограничения двигателя, пиковый момент редуктора, профиль ускорения и переходные ударные нагрузки.
Планетарная тяга и гармоническое рулевое управление: практическая архитектура AGV
Для некоторых современных AGV и AMR, на мой взгляд, не обязательно выбирать одну технологию передачи для каждой оси.
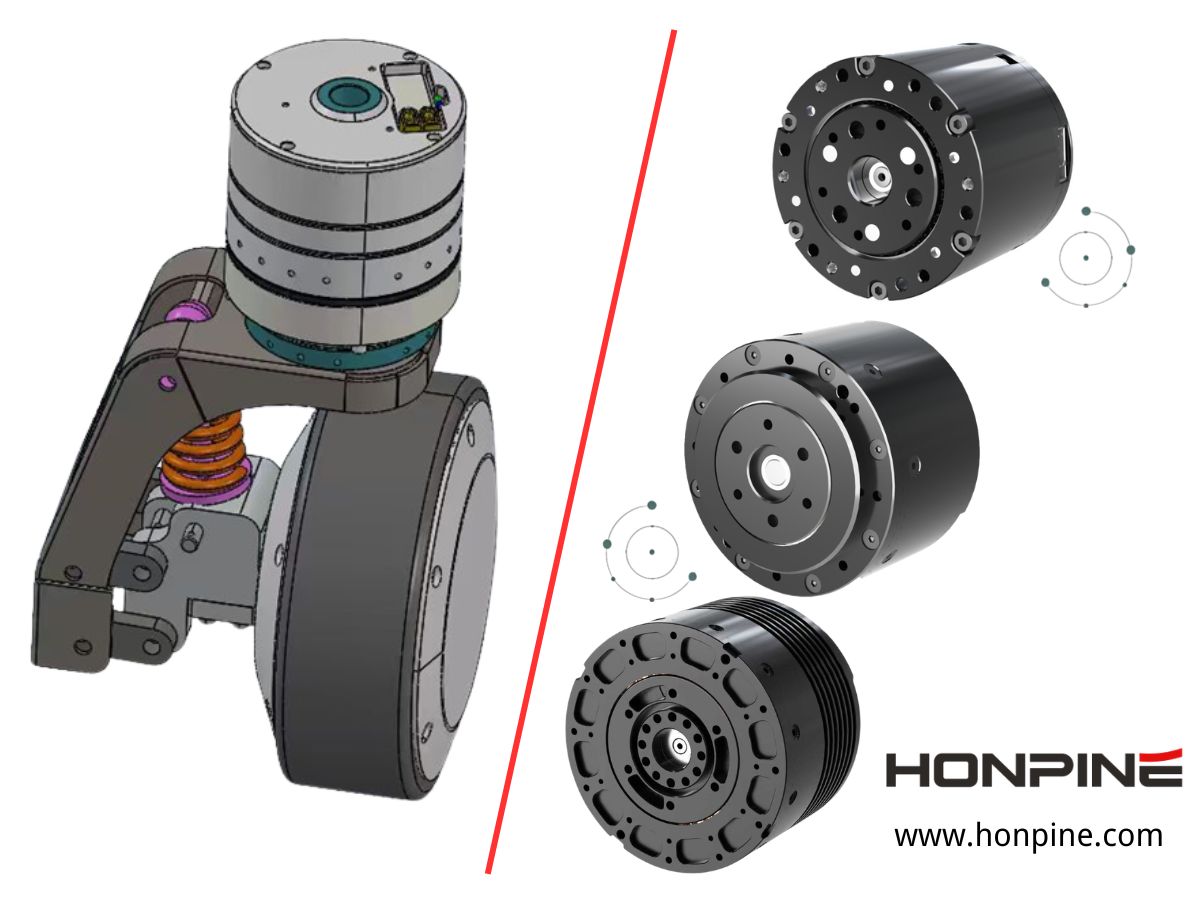
Более практичной архитектурой может быть использование планетарного приводного актуатора для тягового колеса и актуатора с гармонической передачей для рулевого механизма.
Планетарный актуатор выполняет функцию высокомоментного привода колеса, включая ускорение, подъём и непрерывную тягу. Гармонический актуатор может использоваться на рулевой оси, когда необходимы точное угловое позиционирование и малый люфт.
Это позволяет каждой технологии передачи выполнять функцию, для которой она механически хорошо подходит.
Например, четырёхколёсному рулевому AGV может требоваться, чтобы рулевая ось точно управляла ориентацией колёс, тогда как тяговой оси необходимы высокий крутящий момент и эффективная непрерывная работа.
В такой системе планетарный тяговый актуатор и гармонический рулевой актуатор могут дополнять друг друга, а не конкурировать между собой.
Планетарный приводной актуатор для применения в AGV и AMR
Те же инженерные принципы применимы к AMR.
Ведущее колесо AMR должно обеспечивать достаточный крутящий момент для ускорения, транспортировки грузов, преодоления рамп и частых изменений направления. При этом приводная система должна помещаться внутри компактной мобильной платформы.
Это делает планетарные приводные актуаторы подходящими для различных архитектур мобильных роботов, включая AMR с дифференциальным приводом, автономные вилочные погрузчики, складских транспортных роботов, мобильные платформы и другое автоматизированное оборудование для перемещения материалов.
Конкретная конструкция актуатора зависит от того, использует ли транспортное средство дифференциальный привод, рулевой привод, всенаправленный привод, колёса Mecanum или другую конфигурацию колёс.
Для каждой архитектуры двигатель, передаточное отношение планетарной передачи, диаметр колеса, выходной крутящий момент, скорость колеса и стратегия управления должны оцениваться как единая система.
Какие задачи действительно решает планетарный приводной актуатор?
Когда я рассматриваю планетарный приводной актуатор с точки зрения проектирования AGV, его ценность заключается не просто в добавлении редуктора к двигателю колеса.
Более важный момент состоит в том, что он одновременно решает несколько задач системного уровня.
Он устраняет несоответствие между высокой скоростью двигателя и низкой скоростью колеса. Он увеличивает крутящий момент на стороне колеса, когда AGV необходимо начать движение с тяжёлой нагрузкой или подняться по уклону. Он помогает разрешить конфликт между размером двигателя и ограниченным пространством шасси. Он обеспечивает архитектуру передачи, способную выдерживать повторяющиеся ускорения, замедления, реверсирование и переменные нагрузки на колёса. Он также может помочь интегрировать двигатель, планетарную передачу, обратную связь, тормоз и механические интерфейсы в компактный приводной узел.
Иными словами, планетарный приводной актуатор — это не просто компонент трансмиссии. При правильном проектировании он становится важной частью общей системы движения AGV.
Подход HONPINE к разработке планетарных приводных актуаторов
В HONPINE мы специализируемся на решениях в области прецизионных передач и движения для промышленной автоматизации и мобильных робототехнических применений.
При разработке планетарного приводного актуатора для AGV или AMR я считаю, что наиболее важно начинать с фактических требований транспортного средства, а не сначала выбирать редуктор.
Характеристики двигателя, передаточное отношение, выходной крутящий момент, скорость колеса, диаметр колеса, конфигурация энкодера, требования к тормозу, монтажные размеры и механический интерфейс необходимо рассматривать совместно.
Наша цель — не просто повысить крутящий момент редуктора. Более важная задача — согласовать двигатель, планетарную передачу, систему обратной связи и требования на стороне колеса, чтобы вся приводная система работала эффективно и надёжно.
Для производителей AGV, которым необходим высокий крутящий момент колеса в компактном монтажном пространстве, планетарный приводной актуатор может обеспечить практическое решение между традиционной архитектурой раздельных двигателя и редуктора и более крупным двигателем прямого привода.
Заключение
С моей точки зрения как инженера по системам движения, проектирование системы привода колёс AGV — это не просто выбор двигателя с достаточной мощностью.
Крутящий момент колеса, диаметр колеса, скорость транспортного средства, ускорение, полезная нагрузка, способность преодолевать подъёмы, радиус поворота, монтажное пространство, тепловые характеристики и рабочий цикл тесно взаимосвязаны.
Мотор-колесо прямого привода может обеспечивать простую механическую архитектуру и исключать люфт редуктора, однако при необходимости высокого крутящего момента на низкой скорости колеса оно может потребовать более крупного двигателя.
Актуатор с гармонической передачей обеспечивает превосходную точность позиционирования и очень малый люфт, что делает его привлекательным для прецизионного рулевого управления и роботизированных суставов. Однако он не обязательно является первым выбором для тягового колеса, испытывающего повторяющиеся удары и высокие реверсы крутящего момента.
Планетарный приводной актуатор обеспечивает сбалансированное решение для многих тяговых применений AGV и AMR. Согласуя высокую скорость двигателя с более низкой скоростью колеса и умножая крутящий момент двигателя на колесе, он может помочь достичь высокой плотности крутящего момента, компактной установки, эффективной передачи, а также надёжного трогания и преодоления подъёмов.
Поэтому для производителей AGV ключевой вопрос заключается не просто в том, следует ли использовать планетарный редуктор. Более важный вопрос — были ли двигатель, планетарная передача, энкодер, тормоз, интерфейс колеса и требования управления спроектированы как единая полная приводная система.
При правильном согласовании с полезной нагрузкой AGV, диаметром колеса, скоростью, крутящим моментом и рабочим циклом планетарный приводной актуатор может стать важной частью компактной, эффективной и надёжной архитектуры привода колёс AGV.
Спасибо за чтение. Надеюсь, это техническое обсуждение помогло вам яснее понять, почему планетарные приводные актуаторы всё чаще рассматриваются для применения в приводах колёс AGV и AMR.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
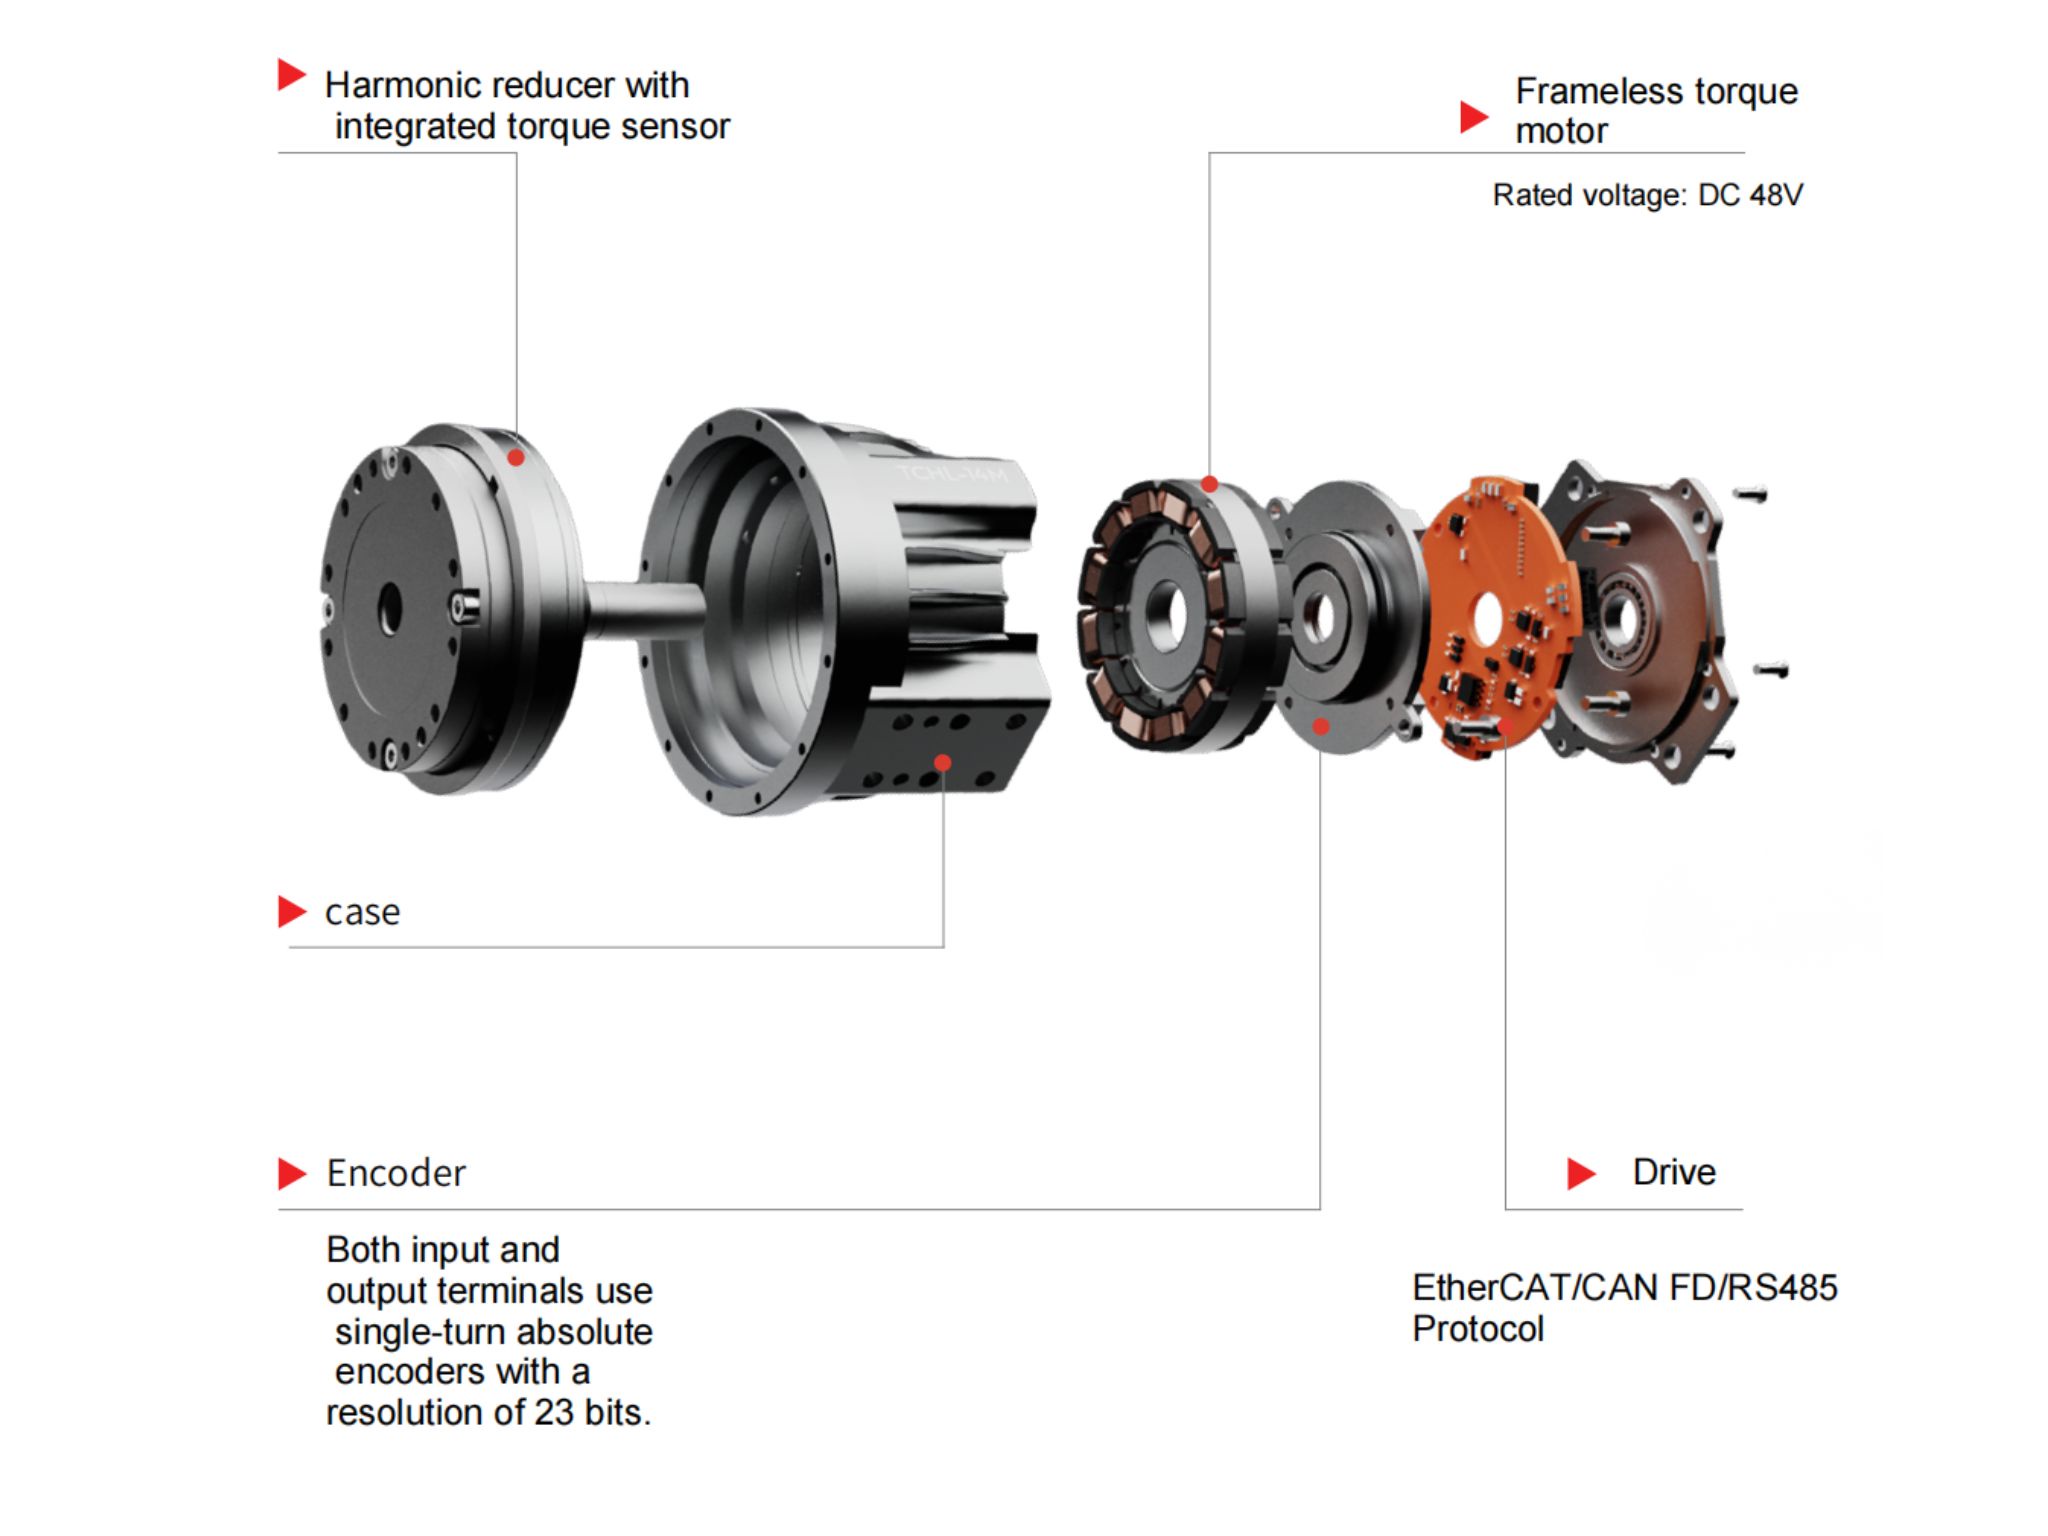
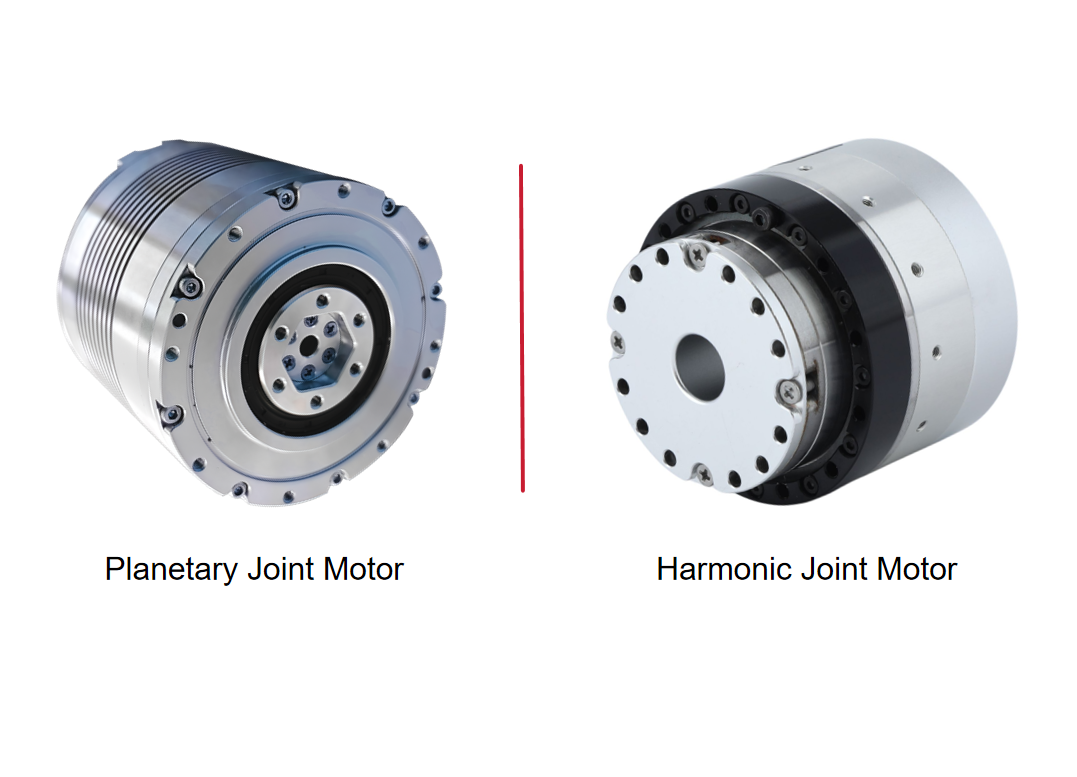
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Планетарный приводной актуатор для мотор-колёс AGV: решение задач крутящего момента, радиуса поворота и интеграции приводаЗдравствуйте, меня зовут Теодор Ли, я технический директор HONPINE. Сегодня я хотел бы обсудить, как планетарный приводной актуатор может решать практические задачи в системах мотор-колёс AGV. AGV и AMR требуют достаточного крутящего момента на колёсах для начала движения с тяжёлым грузом, ускорения, подъёма по склонам и частого реверсирования, при этом приводная система должна оставаться достаточно компактной для ограниченного пространства шасси. Планетарный приводной актуатор объединяет двигатель с планетарным редукторным механизмом, преобразуя высокоскоростной выход двигателя в низкоскоростное движение с более высоким крутящим моментом, необходимое для колеса. В этой статье я рассмотрю взаимосвязь между планетарными приводными актуаторами и мотор-колёсами AGV, включая крутящий момент, передаточное отношение, диаметр колеса, способность преодолевать подъёмы, радиус поворота, системы прямого привода и актуаторы с гармоническим приводом.
 Как выбрать надежного производителя двигателей для суставов гуманоидных роботов?Выбор надежного производителя двигателей для суставов роботов является критически важным этапом при разработке гуманоидных роботов и других передовых робототехнических систем. Роботизированный сустав должен сочетать крутящий момент, скорость, точность, удельную плотность крутящего момента, тепловые характеристики, обратную связь, механическую жесткость и долговременную надежность в компактной конструкции. Поэтому для B2B-компаний в сфере робототехники оценка поставщика должна выходить за рамки технического паспорта изделия и учитывать инженерные возможности, производственные мощности, интеграцию суставов, испытания и масштабируемость производства. В этой статье Аллен Ли, основатель HONPINE, объясняет ключевые факторы, которые следует учитывать при выборе производителя двигателей для суставов роботов, а также то, как интегрированная технология гармонических роботизированных суставов может поддержать разработку гуманоидных роботов.
 Легкие гуманоидные роботы начинаются с прецизионной передачиПо мере перехода гуманоидных роботов от экспериментальных прототипов к практическому применению все более важными становятся легкая конструкция, энергоэффективность, характеристики движения и долгосрочная надежность. В центре этих задач находится прецизионная передача. От гармонических редукторов и легких роботизированных шарниров до интегрированных комплектов для разработки — конструкция каждого ключевого компонента напрямую влияет на общую производительность гуманоидного робота. В этой статье Аллен Ли, основатель HONPINE, делится своим взглядом на то, как технологии прецизионной передачи могут поддерживать разработку легких гуманоидных роботов и как HONPINE расширяет свой опыт от гармонических редукторов к легким роботизированным шарнирам и интегрированным робототехническим решениям.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Планетарный приводной актуатор для мотор-колёс AGV: решение задач крутящего момента, радиуса поворота и интеграции приводаЗдравствуйте, меня зовут Теодор Ли, я технический директор HONPINE. Сегодня я хотел бы обсудить, как планетарный приводной актуатор может решать практические задачи в системах мотор-колёс AGV. AGV и AMR требуют достаточного крутящего момента на колёсах для начала движения с тяжёлым грузом, ускорения, подъёма по склонам и частого реверсирования, при этом приводная система должна оставаться достаточно компактной для ограниченного пространства шасси. Планетарный приводной актуатор объединяет двигатель с планетарным редукторным механизмом, преобразуя высокоскоростной выход двигателя в низкоскоростное движение с более высоким крутящим моментом, необходимое для колеса. В этой статье я рассмотрю взаимосвязь между планетарными приводными актуаторами и мотор-колёсами AGV, включая крутящий момент, передаточное отношение, диаметр колеса, способность преодолевать подъёмы, радиус поворота, системы прямого привода и актуаторы с гармоническим приводом.
 Как выбрать надежного производителя двигателей для суставов гуманоидных роботов?Выбор надежного производителя двигателей для суставов роботов является критически важным этапом при разработке гуманоидных роботов и других передовых робототехнических систем. Роботизированный сустав должен сочетать крутящий момент, скорость, точность, удельную плотность крутящего момента, тепловые характеристики, обратную связь, механическую жесткость и долговременную надежность в компактной конструкции. Поэтому для B2B-компаний в сфере робототехники оценка поставщика должна выходить за рамки технического паспорта изделия и учитывать инженерные возможности, производственные мощности, интеграцию суставов, испытания и масштабируемость производства. В этой статье Аллен Ли, основатель HONPINE, объясняет ключевые факторы, которые следует учитывать при выборе производителя двигателей для суставов роботов, а также то, как интегрированная технология гармонических роботизированных суставов может поддержать разработку гуманоидных роботов.
 Легкие гуманоидные роботы начинаются с прецизионной передачиПо мере перехода гуманоидных роботов от экспериментальных прототипов к практическому применению все более важными становятся легкая конструкция, энергоэффективность, характеристики движения и долгосрочная надежность. В центре этих задач находится прецизионная передача. От гармонических редукторов и легких роботизированных шарниров до интегрированных комплектов для разработки — конструкция каждого ключевого компонента напрямую влияет на общую производительность гуманоидного робота. В этой статье Аллен Ли, основатель HONPINE, делится своим взглядом на то, как технологии прецизионной передачи могут поддерживать разработку легких гуманоидных роботов и как HONPINE расширяет свой опыт от гармонических редукторов к легким роботизированным шарнирам и интегрированным робототехническим решениям.
 Двигатель прямого привода с полым валом для высокоточного позиционирования в тяжёлых условиях эксплуатации и промышленной автоматизацииВ системах автоматизации для тяжёлых условий эксплуатации точное позиционирование зависит не только от двигателя, но и от механической передачи между двигателем и нагрузкой. Двигатель прямого привода с полым валом передаёт крутящий момент непосредственно на нагрузку, обеспечивая центральный канал для кабелей, пневматических линий и других компонентов. Это делает его практичным решением для оборудования с ЧПУ, фотоэлектрического оборудования, оборудования для литиевых аккумуляторов, оптического контроля и полупроводникового оборудования.
 Как выбрать привод сустава робота: 3 ключевых критерия, которые следует проверить инженерам?Выбор привода сустава робота — это инженерное решение, которое влияет не только на крутящий момент и характеристики движения, но и на стабильность управления, механическую интеграцию и время разработки. Для промышленных роботов, коллаборативных роботов, гуманоидных роботов и других робототехнических систем правильный привод должен соответствовать фактическим требованиям каждого сустава, оставаясь совместимым с двигателем, энкодером, контроллером, сетью связи и архитектурой питания робота. В этой статье я объясню три ключевых критерия, которые инженерам следует оценить при выборе привода сустава робота: соответствие крутящего момента и передаточного отношения, совместимость энкодера и связи, а также техническая документация и инженерная поддержка производителя.
- precision transmission
- harmonic transmission
- planetary gearboxes
- harmonic actuator
- honpine
- planetary gearbox
- harmonic drive actuator
- harmonic drive
- harmonic drive actuators
- harmonic
- planetary gear
- torque motor
- robotic joint
- agv wheel
- agv wheel drive
- small
- actuator
- planetary
- 90
- hub motor
- planetary actuator
- планетарный приводной актуатор




