






Малогабаритный гармонический редуктор: преимущества, области применения и руководство по выбору
Малогабаритные волновые редукторы предназначены для прецизионных систем движения, в которых необходимо одновременно учитывать монтажное пространство, массу, передаточное число, люфт и точность позиционирования.
По сравнению с более крупными волновыми редукторами, используемыми в тяжелонагруженных шарнирах роботов и промышленном оборудовании, малогабаритные волновые редукторы в большей степени ориентированы на достижение высоких характеристик передачи в ограниченном механическом габарите. Они особенно подходят для компактных шарниров роботов, прецизионных поворотных механизмов, полупроводникового оборудования, медицинских устройств, оптических систем и легкого автоматизированного оборудования.
Однако выбор малогабаритного волнового редуктора не сводится к выбору самой маленькой доступной модели. По мере уменьшения редуктора все большее значение приобретают крутящий момент, крутильная жесткость, тепловые характеристики, допустимая скорость, усталостная долговечность и условия нагрузки.
В этой статье рассматриваются практические характеристики, преимущества, ограничения, области применения и аспекты выбора малогабаритных волновых редукторов.
Основные рабочие характеристики малогабаритных волновых редукторов
Характеристики малогабаритного волнового редуктора зависят от его наружного диаметра, передаточного числа, номинального крутящего момента, входной скорости, смазки, профиля нагрузки и условий эксплуатации. Поэтому приведенные ниже значения следует рассматривать как общие инженерные ориентиры, а не как универсальные технические характеристики.
Высокое передаточное число в компактном корпусе
Одним из основных преимуществ малогабаритного волнового редуктора является его способность обеспечивать высокое передаточное число без необходимости использования крупной трансмиссионной конструкции.
Малогабаритные модели волновых редукторов обычно обеспечивают передаточные числа приблизительно от 50:1 до 320:1, при этом некоторые линейки продукции начинаются примерно с 30:1.
Это позволяет компактной комбинации двигателя и редуктора достигать сравнительно низкой выходной скорости и высокого выходного крутящего момента без добавления нескольких ступеней обычных зубчатых передач.
Для компактных шарниров роботов и поворотных приводов это может способствовать уменьшению общей длины и диаметра привода.
Почти нулевой люфт в компактных прецизионных системах
Малогабаритные волновые редукторы могут обеспечивать почти нулевой люфт благодаря предварительно нагруженному зацеплению зубьев гибкого и жесткого колес.
Это важно в областях применения, где даже небольшой механический люфт может влиять на точность позиционирования, повторяемость или стабильность движения.
Однако люфт полной системы движения определяется не только волновым редуктором.
Подшипники, монтажные интерфейсы, муфты, выходные конструкции и другие механические компоненты также могут влиять на суммарный люфт системы.
Поэтому при оценке компактной прецизионной трансмиссионной системы инженеры должны различать люфт, погрешность передачи и упругую деформацию.
Высокая точность передачи
Малогабаритные волновые редукторы могут обеспечивать точность передачи на уровне угловых секунд в зависимости от конструкции изделия и класса точности.
Стандартная погрешность передачи может составлять около 60 угловых секунд, тогда как высокоточные конфигурации могут достигать примерно 30 угловых секунд или даже характеристик на уровне 10 угловых секунд в зависимости от конструкции и условий измерения.
Для компактных поворотных механизмов такое сочетание малых габаритов, высокого передаточного числа и точной передачи может снизить потребность в дополнительных механических корректирующих механизмах.
Компактная и легкая конструкция
Размер и масса часто являются основными причинами выбора малогабаритного волнового редуктора.
Компактный волновой редуктор может обеспечивать высокое передаточное число при относительно малом диаметре и осевом габарите. Это особенно ценно, когда редуктор необходимо интегрировать в шарнир робота, поворотный привод, концевой эффектор, оптический механизм или другое оборудование с ограниченным пространством.
Полые конфигурации могут предоставлять дополнительное пространство для кабелей, валов, пневматических линий или других внутренних компонентов.
Для мобильных и легких роботов снижение массы редуктора также может уменьшить инерцию, которую должны нести расположенные выше шарниры.
Диапазон крутящего момента и скорости
Малогабаритные волновые редукторы обычно охватывают диапазон крутящего момента от нескольких Н·м до десятков Н·м в зависимости от наружного диаметра и передаточного числа.
Некоторые миниатюрные модели могут поддерживать относительно высокие входные скорости, потенциально достигающие приблизительно 8,000 RPM, тогда как непрерывная рабочая скорость обычно требует снижения номинальных параметров в соответствии с нагрузкой, температурой, смазкой и передаточным числом.
Поэтому малогабаритный редуктор не следует выбирать только по максимальной скорости.
Необходимо совместно учитывать фактический непрерывный крутящий момент, пиковый крутящий момент, среднюю скорость и рабочий цикл.
КПД
КПД волнового редуктора изменяется в зависимости от передаточного числа, нагрузки, входной скорости, смазки и рабочей температуры.
При подходящих номинальных условиях эксплуатации КПД обычно может находиться в диапазоне 80–90%.
КПД может снижаться при малых нагрузках, очень высоких передаточных числах или высоких входных скоростях.
Для малогабаритных приводов с ограниченной тепловой способностью тепловыделение может стать важным фактором проектирования, поскольку меньший корпус имеет меньшую площадь поверхности для отвода тепла.
Преимущества малогабаритных волновых редукторов
Высокое передаточное число без нескольких ступеней передач
Малогабаритный волновой редуктор может обеспечивать высокое передаточное число в пределах одной ступени передачи.
Это полезно, когда двигатель и трансмиссия должны размещаться в ограниченном пространстве, одновременно обеспечивая достаточный выходной крутящий момент.
По сравнению с многоступенчатой планетарной схемой одноступенчатый волновой редуктор может упростить архитектуру трансмиссии и сократить количество ступеней зубчатых передач.
Малый люфт для компактных прецизионных перемещений
Почти нулевой люфт особенно ценен в малогабаритных прецизионных механизмах.
Например, в компактном шарнире робота механический люфт на выходе редуктора может непосредственно влиять на позиционирование и повторяемость шарнира.
Таким образом, малогабаритный волновой редуктор обеспечивает практичное сочетание компактных размеров и передачи с малым люфтом для прецизионного вращательного движения.
Малая масса и высокая плотность крутящего момента
В таких применениях, как легкие шарниры роботов и компактные поворотные приводы, масса редуктора может непосредственно влиять на всю систему.
Меньший волновой редуктор может уменьшить массу привода, сохраняя при этом относительно высокое передаточное число и полезный выходной крутящий момент.
Это делает компактную волновую передачу привлекательной для запястий, локтей роботов, концевых эффекторов, инспекционных механизмов и других подвижных конструкций, где важен каждый грамм.
Полая архитектура для интеграции системы
Полый волновой редуктор может упростить механическую интеграцию, обеспечивая внутренний проход для кабелей, валов или других компонентов.
Это особенно полезно в шарнирах роботов и поворотных приводах, где электрическая проводка и сигнальные кабели часто должны проходить через центр шарнира.
Полая конструкция также может помочь уменьшить внешнюю прокладку кабелей и повысить общую компактность механизма.
Высокая точность в ограниченном монтажном пространстве
Во многих компактных системах автоматизации доступное пространство определяется окружающей механической конструкцией.
Поэтому увеличение размера редуктора не всегда возможно.
Малогабаритный волновой редуктор позволяет сохранять высокое передаточное число и точность без существенного увеличения монтажного габарита.
Ограничения малогабаритных волновых редукторов
Малые габариты также создают ряд инженерных ограничений, которые следует оценивать на этапе проектирования.
Ограниченные крутящий момент и крутильная жесткость
Меньший волновой редуктор естественным образом имеет меньшую допустимую нагрузку по крутящему моменту, чем более крупная модель.
Его крутильная жесткость также может быть ниже, чем у некоторых RV-редукторов или высокожестких планетарных редукторов, предназначенных для более тяжелых нагрузок.
Это особенно важно, когда компактный редуктор подвергается воздействию больших внешних сил, высоких опрокидывающих моментов или длинных консольных нагрузок.
Для тяжелонагруженных применений может потребоваться увеличение размера редуктора или использование RV- либо планетарной передачи.
Тепловое управление может быть сложнее
Меньший корпус миниатюрного волнового редуктора имеет меньшую площадь поверхности для отвода тепла.
Поэтому при непрерывной работе на высокой скорости или с высокой нагрузкой тепловыделение может стать ограничивающим фактором.
При оценке тепловых характеристик инженеры должны учитывать скорость двигателя, КПД редуктора, непрерывный крутящий момент, температуру окружающей среды, смазку и условия монтажа.
Усталость гибкого колеса
Гибкое колесо подвергается повторяющейся упругой деформации во время работы.
Это делает усталостную долговечность важным фактором для малогабаритных волновых редукторов, особенно когда редуктор работает непрерывно или испытывает частые реверсы крутящего момента.
Срок службы следует оценивать на основе фактического профиля нагрузки, а не только путем сравнения номинального крутящего момента двигателя с номинальным крутящим моментом редуктора.
Чувствительность к ударным нагрузкам и перегрузке
Малогабаритные волновые редукторы имеют ограниченную способность выдерживать сильные удары и повторяющиеся перегрузки.
Применения, связанные с частыми механическими ударами, резкими реверсами нагрузки или высоким пиковым крутящим моментом, требуют тщательной проверки.
Если ударостойкость является основным требованием, в зависимости от применения более подходящим может быть RV-редуктор или другая архитектура передачи.
Точность установки по-прежнему важна
Компактный редуктор не устраняет необходимость правильной механической установки.
Соосность монтажа, опора подшипников, выходная нагрузка, жесткость корпуса и выравнивание муфты могут влиять на фактические характеристики передачи.
Это особенно важно в малогабаритных прецизионных механизмах, поскольку механические ошибки могут составлять значительную часть общей погрешности системы.
Применение малогабаритных волновых редукторов
Компактный форм-фактор малогабаритных волновых редукторов делает их особенно подходящими для прецизионных применений с ограничениями по пространству и массе.
Компактные шарниры роботов и коллаборативные роботы
Малогабаритные волновые редукторы часто рассматриваются для компактных шарниров роботов, особенно в применениях, где требуются малый люфт, малая масса и высокое передаточное число.
Типичные области применения включают запястья и локти роботов, легкие манипуляторы, концевые эффекторы и компактные шарниры коллаборативных роботов.
Редуктор также может быть интегрирован с бескаркасным моментным двигателем, энкодером, тормозом и приводом для создания компактного привода шарнира робота.
Для более крупных осей роботов с высоким крутящим моментом и большими внешними нагрузками могут быть более подходящими RV-редукторы или более крупные планетарные трансмиссионные системы.
Шарниры гуманоидных роботов
Растущий спрос на легких гуманоидных роботов создал новые требования к компактным трансмиссионным системам.
Малогабаритные волновые редукторы могут рассматриваться для шарниров, в которых механический габарит ограничен и требуется точное вращательное движение.
Возможные области применения включают:
Локти роботов
Запястья
Плечевые механизмы
Шарниры кистей и пальцев
Компактные вспомогательные шарниры
Не каждому шарниру гуманоидного робота требуется одинаковая архитектура передачи.
Например, тазобедренные и коленные шарниры могут требовать значительно более высокого крутящего момента, жесткости и ударостойкости и поэтому могут использовать планетарные, RV-, линейные или гибридные трансмиссионные системы.
Оборудование для обработки полупроводников и пластин
Малогабаритные волновые редукторы могут использоваться в компактных поворотных механизмах оборудования для производства полупроводников.
Возможные области применения включают манипуляторы роботов для обработки пластин, механизмы EFEM, системы OHSV, инспекционные оси, механизмы выравнивания, оборудование для монтажа кристаллов и легкие индексирующие механизмы.
В полупроводниковых средах редуктор также следует оценивать с точки зрения смазки, образования частиц, совместимости с чистыми помещениями и рабочей температуры.
Для высокоточных полупроводниковых столов вместо обычных зубчатых редукторов могут использоваться специализированные линейные двигатели, воздушные подшипники и другие технологии прецизионного движения.
Медицинское и хирургическое оборудование
Компактные волновые редукторы могут использоваться в медицинских механизмах, где доступное монтажное пространство ограничено, но требуется точное движение.
Возможные области применения включают шарниры хирургических роботов, механизмы позиционирования инструментов, системы ориентации эндоскопов, реабилитационное оборудование и компактные медицинские поворотные механизмы.
Малый люфт и компактные размеры могут быть особенно полезны, когда трансмиссию необходимо интегрировать в небольшой подвижный механизм.
Оптические системы и системы прецизионного позиционирования
Оптическое оборудование часто требует точного углового позиционирования в ограниченном механическом габарите.
Малогабаритные волновые редукторы могут использоваться в механизмах оптической регулировки, электрооптических системах позиционирования, механизмах выравнивания лазера, вспомогательных осях телескопов и компактных поворотных столах.
При выборе следует учитывать не только угловую точность, но также выходную жесткость, повторяемость, инерцию нагрузки и требования к окружающей среде.
Легкие поворотные оси CNC и индексирующие системы
Компактные волновые редукторы могут рассматриваться для легких поворотных столов CNC, компактных индексирующих механизмов, лабораторных систем позиционирования и вспомогательных поворотных осей.
Они больше подходят в случаях, когда нагрузка при обработке или позиционировании является умеренной.
Тяжелые обрабатывающие операции с большими силами резания и опрокидывающими моментами могут требовать более крупного RV-редуктора или другого решения с высокой жесткостью.
Инспекционное, измерительное и автоматизированное оборудование
Компактные инспекционные системы, измерительное оборудование, механизмы AOI, системы лазерного позиционирования и специализированная автоматизация часто имеют строгие ограничения по пространству.
Малогабаритный волновой редуктор может обеспечить требуемое передаточное число и характеристики углового позиционирования, не занимая значительную часть конструкции машины.
Когда следует избегать использования малогабаритного волнового редуктора?
Малогабаритный волновой редуктор не становится автоматически подходящим только потому, что применение имеет ограниченное монтажное пространство.
Требуемый крутящий момент слишком высок
Если требуемый непрерывный или пиковый крутящий момент превышает возможности компактных моделей волновых редукторов, следует рассмотреть более крупную трансмиссию или другую архитектуру редуктора.
Применение характеризуется высокими ударными нагрузками
Частые удары и перегрузки могут сократить усталостную долговечность гибкого колеса.
Поэтому перед выбором миниатюрного волнового редуктора необходимо тщательно оценить применения с сильными механическими ударами.
Присутствуют большие опрокидывающие моменты
Не следует ожидать, что малогабаритный волновой редуктор будет самостоятельно воспринимать большие внешние моменты.
Если применение имеет длинную консоль, большую радиальную нагрузку или большой опрокидывающий момент, подшипниковая и опорная конструкция должна проектироваться отдельно либо необходимо выбрать более подходящую архитектуру передачи.
Требуется непрерывная работа на высокой скорости
Корпуса малогабаритных редукторов могут иметь ограниченную способность к рассеиванию тепла.
Если применение требует непрерывной работы на высокой скорости, перед окончательным выбором следует проверить КПД, тепловыделение, смазку и условия охлаждения.
Требуется исключительно длительный срок службы
Если машина должна непрерывно работать в течение исключительно длительного периода без технического обслуживания, волновой редуктор следует оценивать с использованием фактического расчета срока службы.
Одного номинального крутящего момента недостаточно для определения ожидаемого срока службы.
Как выбрать малогабаритный волновой редуктор?
Выбор компактного волнового редуктора следует начинать с фактических условий эксплуатации, а не с наименьшего доступного размера редуктора.
Оцените полный профиль нагрузки
Первым шагом является определение фактического профиля нагрузки.
Инженеры должны оценить:
Номинальный выходной крутящий момент
Средний выходной крутящий момент
Пиковый крутящий момент
Выходная скорость
Входная скорость
Частота реверсирования нагрузки
Ударные нагрузки
Рабочий цикл
Внешние радиальные и осевые нагрузки
Опрокидывающий момент
Эта информация полезнее, чем простое сравнение номинального крутящего момента двигателя с номинальным крутящим моментом редуктора.
Согласуйте передаточное число со скоростью двигателя
Требуемое передаточное число следует рассчитывать на основе рабочей скорости двигателя и требуемой выходной скорости.
Высокое передаточное число может сделать привод компактным, но чрезвычайно высокие значения могут снизить КПД и увеличить тепловую нагрузку.
Поэтому выбранное передаточное число должно обеспечивать баланс между выходной скоростью, крутящим моментом, КПД и рабочей температурой.
Проверьте люфт, погрешность передачи и повторяемость
При выборе малогабаритного прецизионного редуктора инженеры не должны использовать «нулевой люфт» в качестве замены полной спецификации точности.
Люфт, погрешность передачи, точность позиционирования, повторяемость и упругая деформация описывают различные аспекты характеристик системы.
Редуктор следует оценивать совместно с двигателем, энкодером, подшипниками, муфтой, монтажной конструкцией и контроллером.
Проверьте монтажные размеры
Для компактного оборудования механические размеры могут быть столь же важны, как и крутящий момент.
Важные параметры включают:
Наружный диаметр
Общая длина
Диаметр полого отверстия
Монтажный интерфейс
Размеры входного вала
Размеры выходного фланца
Компоновка подшипников
Пространство для прокладки кабелей
Меньший наружный диаметр не всегда является лучшим решением, если несущая способность выходного подшипника или механический интерфейс не могут соответствовать требованиям применения.
Проверьте срок службы
Проверка срока службы должна включать средний крутящий момент, скорость, температуру, смазку, время работы и реверсирование нагрузки.
Для применений с частыми ускорениями и замедлениями следует использовать фактический рабочий цикл, а не предполагать непрерывную работу при номинальном крутящем моменте.
Более крупная и тяжелая конструкция RV-редуктора может быть оправдана, когда жесткость и несущая способность важнее минимальных размера и массы.
Заключение
Малогабаритный волновой редуктор представляет собой практичное трансмиссионное решение для применений, где монтажное пространство и масса ограничены, но по-прежнему требуются высокое передаточное число, почти нулевой люфт и прецизионное вращательное движение.
Его компактная архитектура делает его особенно актуальным для легких шарниров роботов, запястий и локтей гуманоидных роботов, механизмов обработки полупроводников, медицинского оборудования, оптических систем, инспекционного оборудования и прецизионных поворотных механизмов.
Однако компактные размеры также создают инженерные ограничения.
Перед выбором малогабаритного волнового редуктора необходимо оценить допустимый крутящий момент, крутильную жесткость, тепловые характеристики, усталость гибкого колеса, ударные нагрузки, внешние моменты, рабочую скорость и срок службы.
Для применений, в которых основными требованиями являются компактные размеры, малая масса, высокое передаточное число и точность, малогабаритный волновой редуктор может быть эффективной архитектурой передачи.
Для применений, в которых преобладают тяжелые нагрузки, высокая жесткость, сильные удары или очень высокий крутящий момент, более подходящими могут быть более крупные RV- или планетарные трансмиссионные решения.
Окончательный выбор всегда должен основываться на полном рабочем профиле машины, а не только на размере редуктора или номинальном крутящем моменте.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
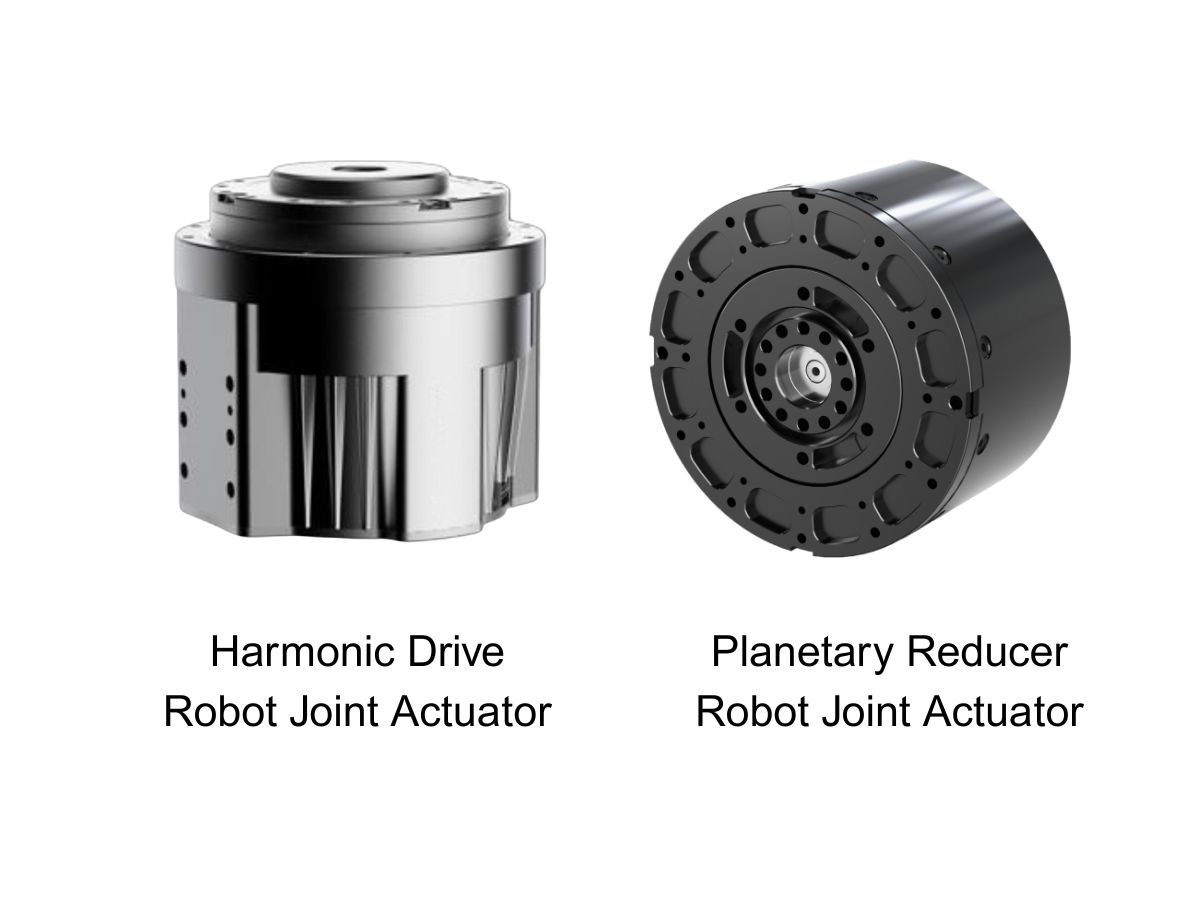
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
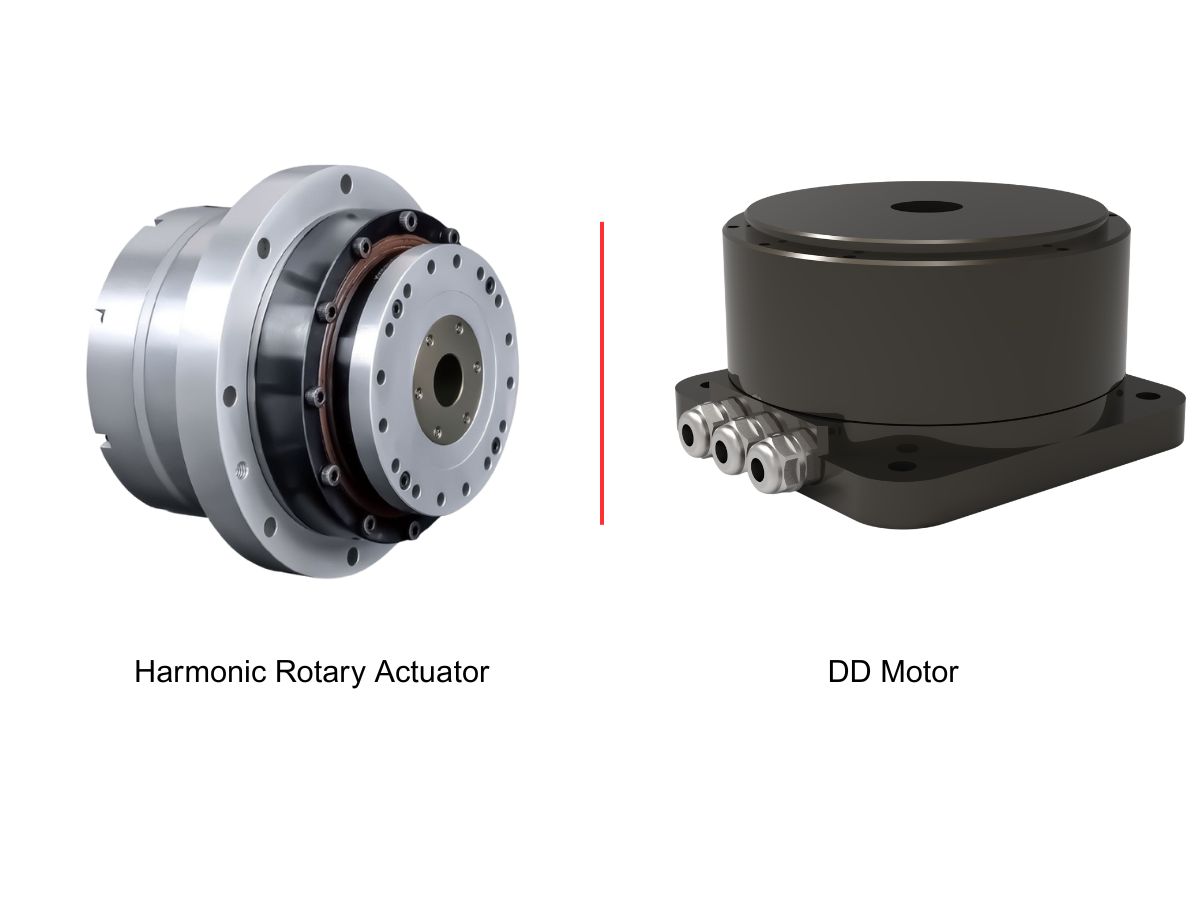
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
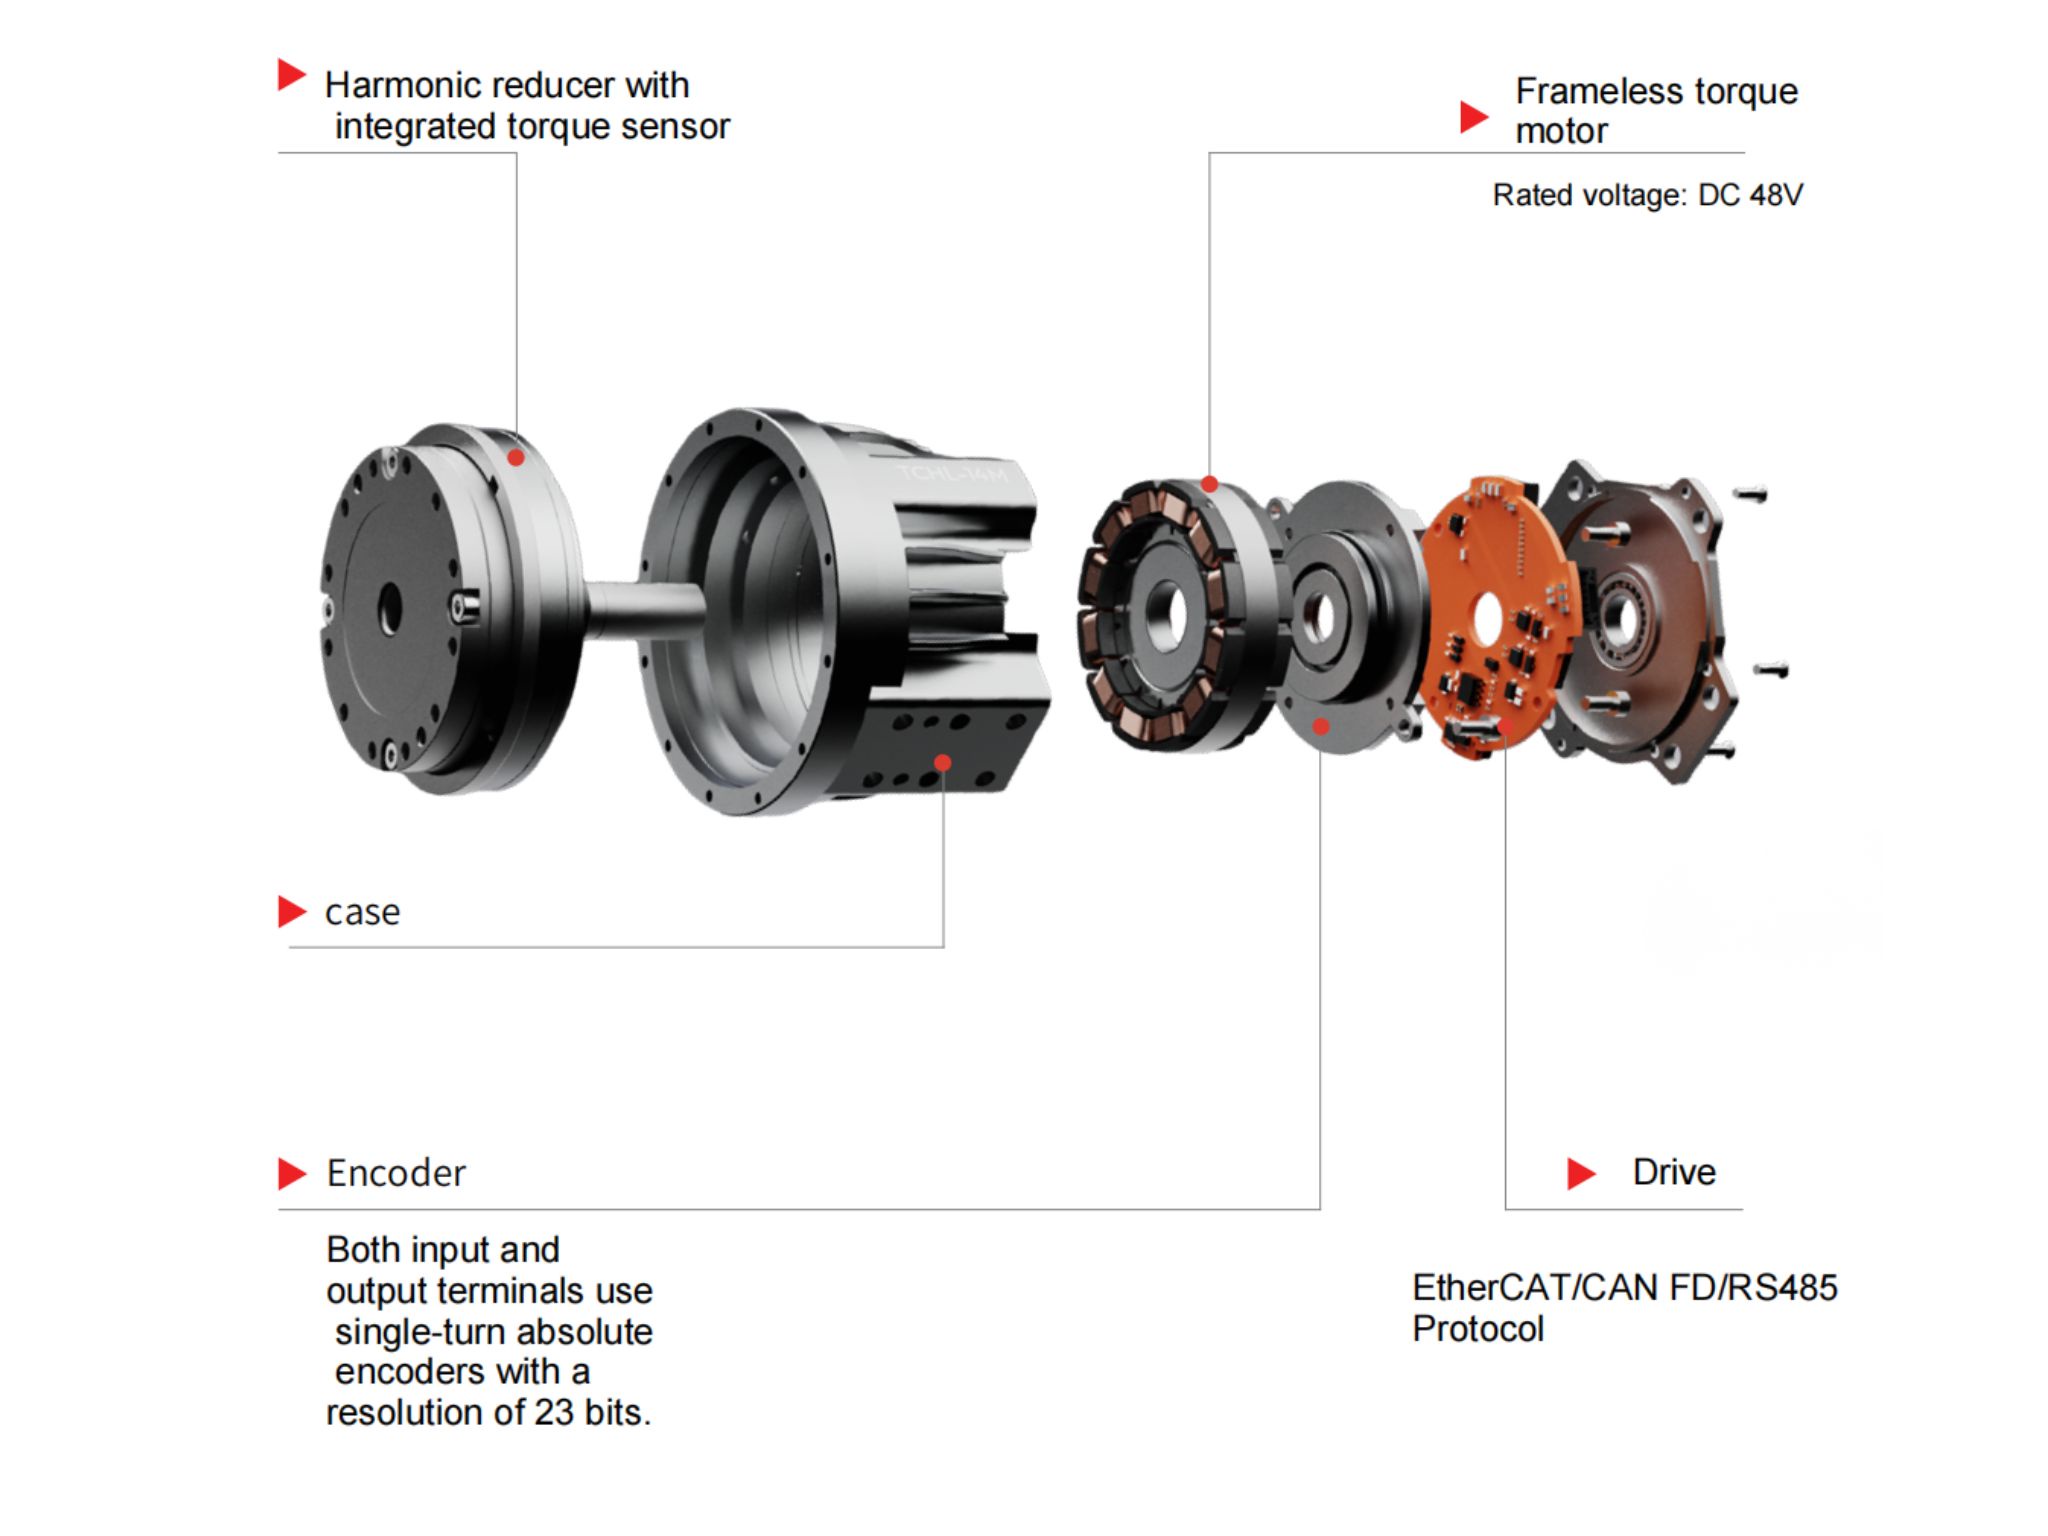
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
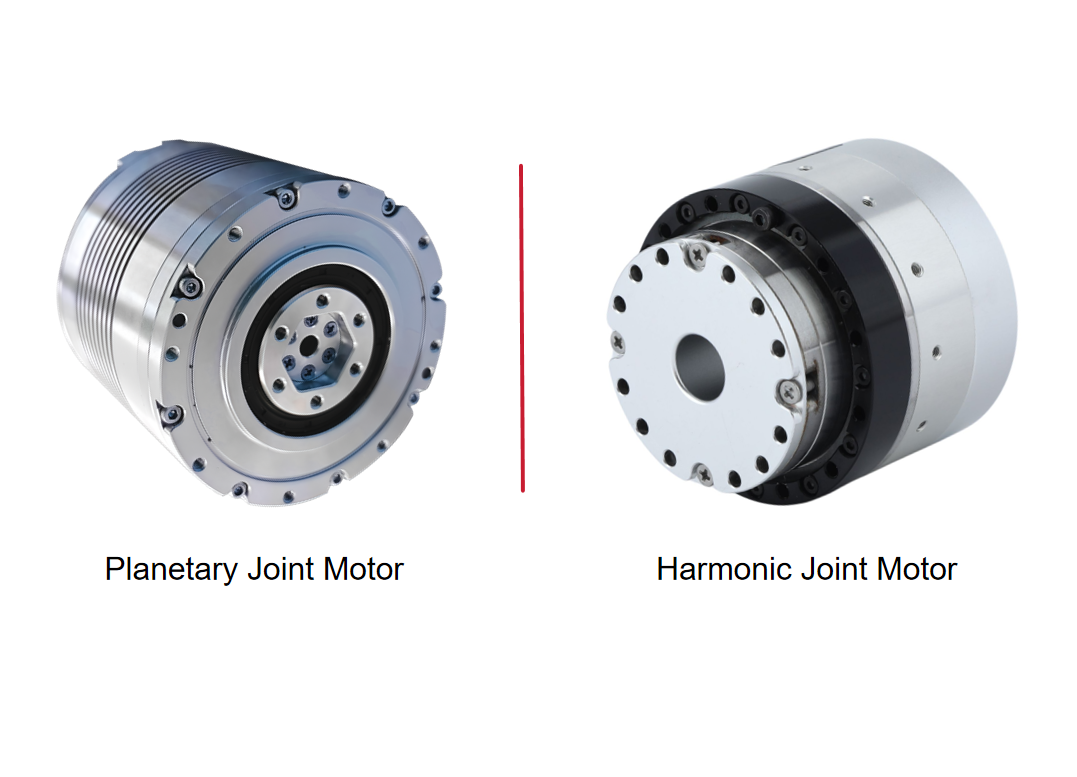
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Полый модуль роботизированного шарнира: почему прокладка кабелей важна в роботизированных шарнирах?Полый модуль роботизированного шарнира обеспечивает внутренний канал для силовых кабелей, сигнальных линий, пневматических трубок и других соединений с концевым эффектором. По сравнению с внешней прокладкой кабелей полый модуль шарнира может помочь уменьшить открытое расположение кабелей, повысить интеграцию системы и создать более чистую траекторию движения для роботизированных манипуляторов. В этой статье объясняется, почему внутренняя прокладка кабелей важна в роботизированных шарнирах и что следует учитывать при выборе полого модуля шарнира для робототехнических применений.
 Выбор привода суставов робота: от согласования инерции к оптимизации на уровне системыВыбор привода сустава робота — это не просто подбор крутящего момента двигателя или достижение подходящего соотношения инерции. В реальной роботизированной системе передаточное отношение, спектр нагрузок, тепловые характеристики, механическая жёсткость, нелинейность передачи, архитектура энкодера, полоса пропускания системы управления и срок службы взаимодействуют между собой и определяют конечный результат. Сустав может соответствовать требованию по пиковому крутящему моменту, но при этом в реальной эксплуатации сталкиваться с вибрацией, перегревом, ошибками позиционирования или преждевременным износом. В этой статье рассматривается инженерная логика выбора приводов суставов робота и объясняется, почему переход от согласования по одному параметру к оптимизации на уровне системы может обеспечить более надёжную и предсказуемую работу суставов робота.
 Как выбрать малогабаритный гармонический привод?Малогабаритные гармонические приводы HONPINE серии 11 обеспечивают компактное и высокопроизводительное решение для вращательного движения в системах прецизионной автоматизации. Доступны варианты с полым или сплошным валом, питанием 48 В или 220 В, опциональными тормозами, абсолютными энкодерами и различными передаточными числами. Серия 11 разработана для применений, требующих компактных габаритов, контролируемого крутящего момента и точного позиционирования.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Полый модуль роботизированного шарнира: почему прокладка кабелей важна в роботизированных шарнирах?Полый модуль роботизированного шарнира обеспечивает внутренний канал для силовых кабелей, сигнальных линий, пневматических трубок и других соединений с концевым эффектором. По сравнению с внешней прокладкой кабелей полый модуль шарнира может помочь уменьшить открытое расположение кабелей, повысить интеграцию системы и создать более чистую траекторию движения для роботизированных манипуляторов. В этой статье объясняется, почему внутренняя прокладка кабелей важна в роботизированных шарнирах и что следует учитывать при выборе полого модуля шарнира для робототехнических применений.
 Выбор привода суставов робота: от согласования инерции к оптимизации на уровне системыВыбор привода сустава робота — это не просто подбор крутящего момента двигателя или достижение подходящего соотношения инерции. В реальной роботизированной системе передаточное отношение, спектр нагрузок, тепловые характеристики, механическая жёсткость, нелинейность передачи, архитектура энкодера, полоса пропускания системы управления и срок службы взаимодействуют между собой и определяют конечный результат. Сустав может соответствовать требованию по пиковому крутящему моменту, но при этом в реальной эксплуатации сталкиваться с вибрацией, перегревом, ошибками позиционирования или преждевременным износом. В этой статье рассматривается инженерная логика выбора приводов суставов робота и объясняется, почему переход от согласования по одному параметру к оптимизации на уровне системы может обеспечить более надёжную и предсказуемую работу суставов робота.
 Как выбрать малогабаритный гармонический привод?Малогабаритные гармонические приводы HONPINE серии 11 обеспечивают компактное и высокопроизводительное решение для вращательного движения в системах прецизионной автоматизации. Доступны варианты с полым или сплошным валом, питанием 48 В или 220 В, опциональными тормозами, абсолютными энкодерами и различными передаточными числами. Серия 11 разработана для применений, требующих компактных габаритов, контролируемого крутящего момента и точного позиционирования.
 Как выбрать мотор-колесо для тяжёлого AGV? Основные проблемы: от динамических нагрузок до систем приводных колёс AGV грузоподъёмностью 120 тоннВыбор мотор-колеса для тяжёлого AGV — это не просто сопоставление мощности двигателя или номинального крутящего момента с полезной нагрузкой транспортного средства. По мере перехода AGV от традиционной обработки материалов к многотонным применениям и даже к решениям класса 120 тонн система приводных колёс должна выдерживать динамические нагрузки, ускорение, торможение, усилия при повороте, тяговое усилие и длительные механические напряжения. Фактическая задача заключается в согласовании грузоподъёмности колёс, крутящего момента на колесе, характеристик редуктора, архитектуры рулевого управления, подвески и конструкции шасси в реальных условиях эксплуатации. В этой статье рассматриваются ключевые проблемы выбора мотор-колеса для тяжёлого AGV и объясняется, как можно оценивать рулевые приводные колёса и дифференциальные приводные колёса для различных тяжёлых AGV.
 Сервосистема DD-двигателя: как понять механический резонанс и устранить вибрацию оборудования?В этой статье объясняется взаимосвязь между настройкой сервопривода DD-двигателя, механическим резонансом и полосой пропускания сервосистемы в системах движения с прямым приводом. Рассматривается, почему вибрация и нестабильность могут возникать даже после многократной регулировки параметров сервопривода, а также объясняется, как механическая жёсткость, движущаяся масса, состояние подшипников, распределение нагрузки и геометрия конструкции влияют на резонансную частоту. В статье также сравниваются подходы к высоко- и низкочастотному резонансу, объясняется, в каких случаях цифровая режекторная фильтрация может быть эффективной, и приводится практическая стратегия настройки для инженеров, работающих с DD-двигателями, моментными двигателями с прямым приводом и линейными двигателями.
- precision transmission
- RV reducer
- полый гармонический привод
- harmonic transmission
- planetary gearboxes
- frameless torque motor
- harmonic drive reducers
- robot joint
- precision gearbox
- harmonic reducer
- harmonic drives
- редуктор гармонического типа
- harmonic drive
- малогабаритный гармонический привод
- robot joint actuator
- miniature harmonic drive
- harmonic
- rotary actuator
- torque motor
- humanoid robot
- small
- actuator
- joint actuator
- humanoid joint
- planetary
- collaborative robot
- Эффективность гармонического привода
- 90