






Почему в модулях роботизированных шарниров используются два энкодера?
Роботизированные суставы с двумя энкодерами приобретают всё большее значение в высокопроизводительной робототехнике. Однако добавление второго энкодера — это не просто установка ещё одного датчика.
Истинная цель — ответить на два разных вопроса:
Насколько переместился двигатель?
и
Насколько фактически переместился роботизированный сустав?
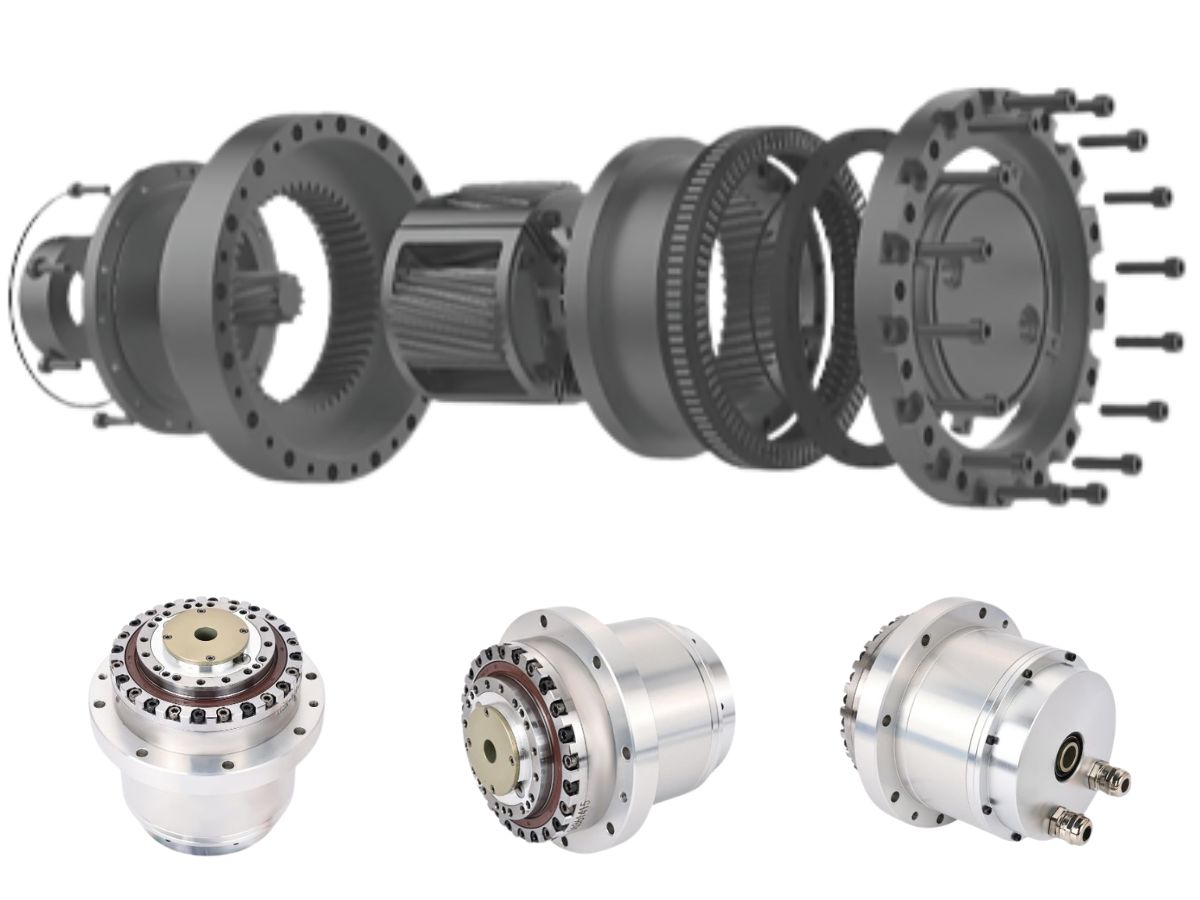
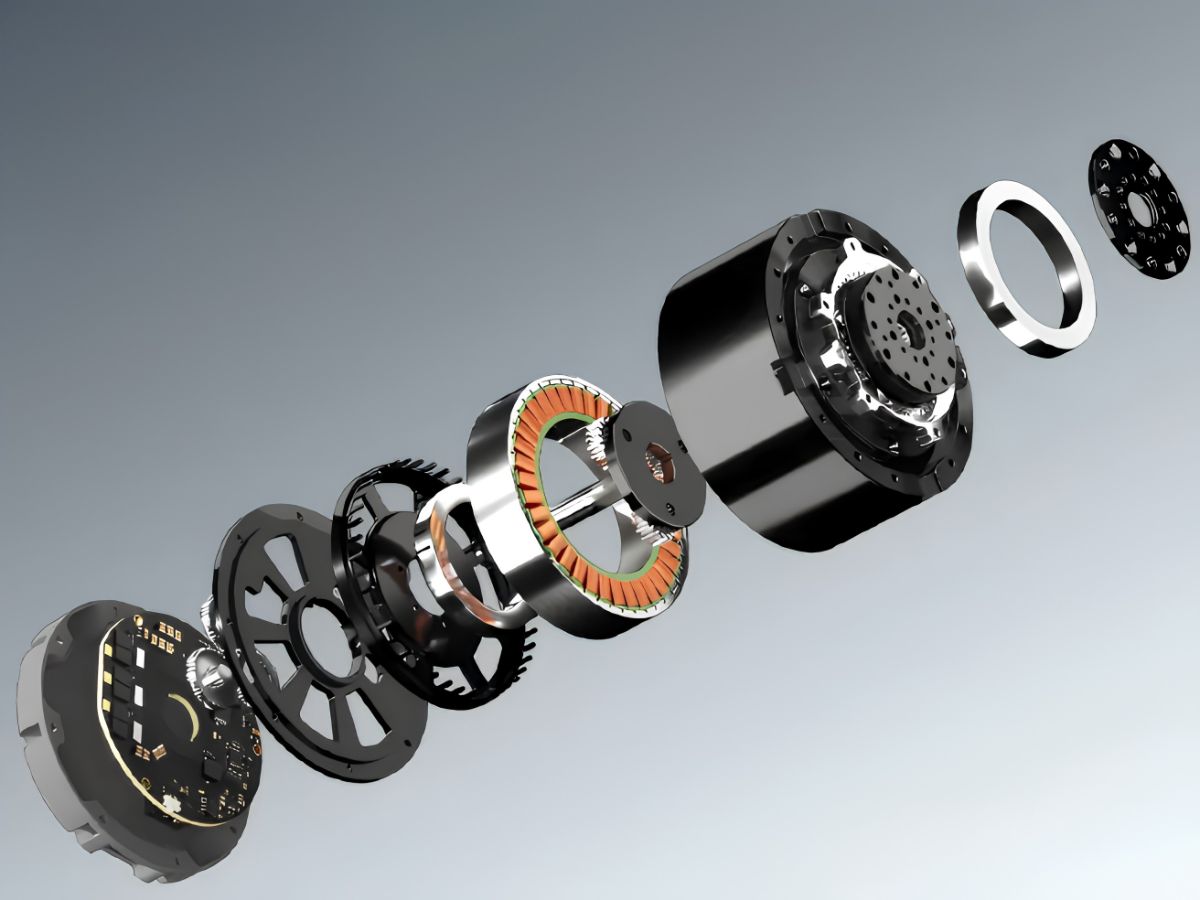
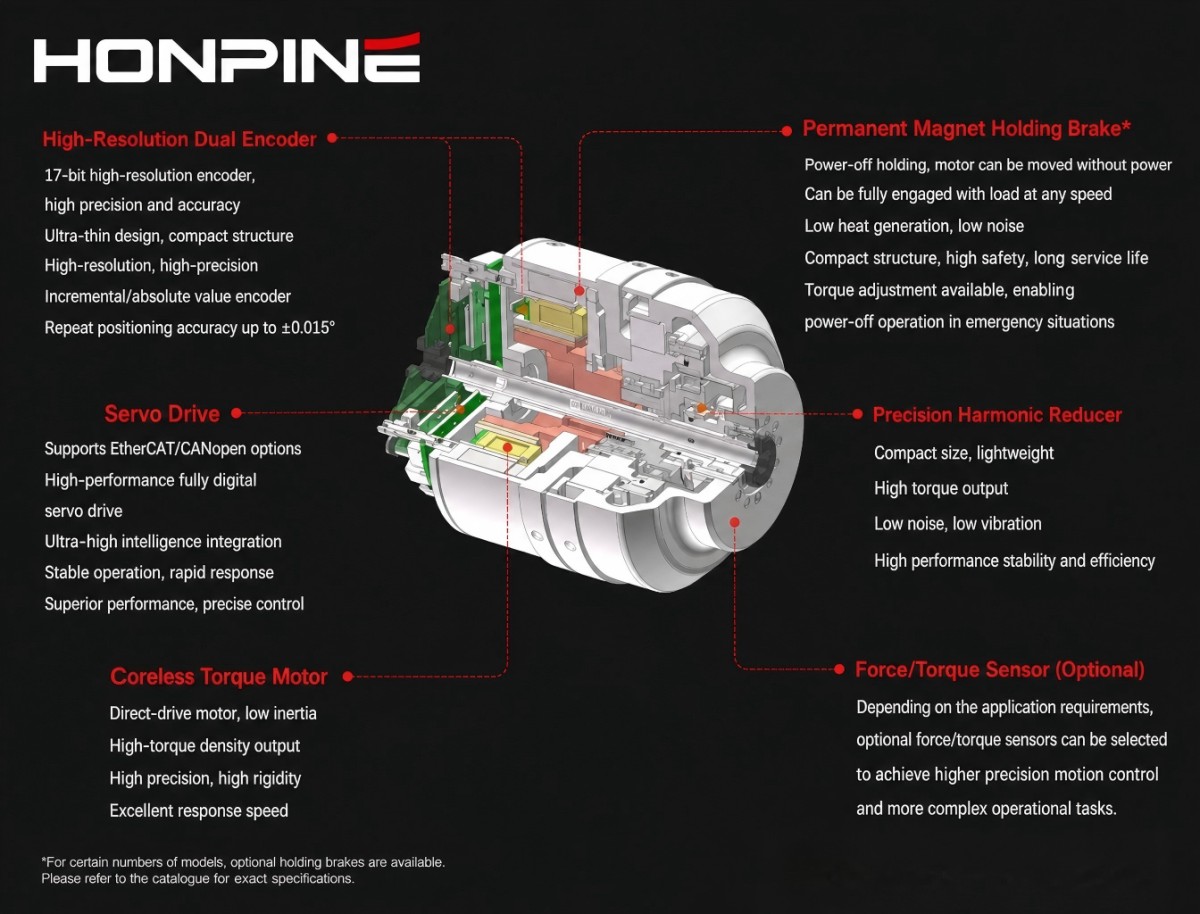
В модуле роботизированного сустава, состоящем из бескаркасного моментного двигателя, прецизионного редуктора, энкодера и выходного фланца, энкодер на стороне двигателя может точно измерять положение и скорость двигателя. Однако фактический выход сустава всё ещё может зависеть от ошибки передачи, крутильной деформации, трения, теплового дрейфа, допусков сборки и изменений внешней нагрузки.
Именно поэтому роботизированный сустав с двумя энкодерами может обеспечивать более полную архитектуру обратной связи. Один энкодер контролирует сторону двигателя, а другой измеряет выходную сторону сустава. Вместе они позволяют контроллеру отслеживать как динамику двигателя, так и фактическое положение сустава.
Что такое роботизированный сустав с двумя энкодерами?
Типичную архитектуру двух энкодеров роботизированного сустава можно упростить следующим образом:
Двигатель → Энкодер на стороне двигателя → Прецизионный редуктор → Энкодер на выходной стороне → Выход сустава
Энкодер на стороне двигателя устанавливается рядом с ротором двигателя или входным валом. Он главным образом обеспечивает высокоскоростную обратную связь для коммутации двигателя, векторного управления (FOC), регулирования скорости и оценки состояния двигателя.
Энкодер на выходной стороне, также известный как энкодер на стороне сустава, устанавливается после редуктора и измеряет фактическое угловое положение роботизированного сустава.
Эта архитектура обычно описывается как:
Два энкодера
Двойная обратная связь
Двухконтурное управление
Обратная связь на стороне двигателя и на стороне сустава
Два энкодера необязательно должны использовать одну и ту же технологию. В зависимости от применения роботизированный сустав может использовать инкрементальные энкодеры, однооборотные абсолютные энкодеры или многооборотные абсолютные энкодеры.

Почему энкодера на стороне двигателя недостаточно?
В обычном роботизированном суставе с одним энкодером энкодер обычно устанавливается на стороне двигателя.
Контроллер знает положение двигателя и рассчитывает теоретическое выходное положение согласно передаточному отношению:
θout ≈ θmotor / N
где N — передаточное отношение.
Этот подход хорошо работает, когда систему передачи можно считать достаточно жёсткой и предсказуемой.
Однако реальный роботизированный сустав не является идеальной жёсткой системой передачи.
Редуктор может вносить ошибку передачи, а гибкие компоненты могут деформироваться под нагрузкой. Подшипники, муфты и выходные фланцы также могут вносить небольшие механические отклонения. Изменения температуры могут дополнительно влиять как на механическую конструкцию, так и на измерения энкодера.
В результате:
Расчётное положение сустава ≠ Фактическое положение сустава
Эта разница является одной из основных причин использования энкодеров на выходной стороне в высокопроизводительных роботизированных суставах.
Второй энкодер может обеспечивать дополнительную обратную связь для выявления и компенсации ошибок передачи, особенно в роботизированных суставах, подверженных влиянию гибкости, люфта, трения и других механических возмущений.
Ключевое преимущество двух энкодеров: измерение того, что происходит после редуктора
Важнейшая концепция исполнительного механизма с двумя энкодерами проста:
Энкодер на стороне двигателя измеряет входную сторону передачи.
Энкодер на выходной стороне измеряет фактический выход сустава.
Затем контроллер может сравнивать два сигнала обратной связи и определять различия между движением двигателя и движением сустава.
Например, двигатель может повернуться в заданное положение, тогда как выходной фланец всё ещё будет слегка смещён из-за крутильной деформации, ошибки передачи или механического поведения, зависящего от нагрузки.
Система с одним энкодером может предполагать:
Двигатель достиг заданного положения, следовательно, сустав достиг заданного положения.
Система с двумя энкодерами может определить:
Двигатель достиг заданного положения, но выход сустава всё ещё имеет ошибку положения.
Это одно из фундаментальных преимуществ двухконтурной обратной связи в модулях роботизированных суставов.
1. Улучшение управления положением роботизированного сустава
Одно из главных преимуществ архитектуры с двумя энкодерами заключается в том, что контур положения может использовать обратную связь от фактического выхода сустава.
В традиционной системе обратной связи на стороне двигателя регулятор положения преимущественно отслеживает положение двигателя.
При двойной обратной связи архитектура управления может разделять две функции:
Энкодер двигателя → Управление двигателем
Выходной энкодер → Обратная связь по положению сустава
Это позволяет контроллеру регулировать не только двигатель, но и фактическое выходное положение после редуктора.
Такая архитектура особенно полезна для:
Высокоточных роботизированных суставов
Коллаборативных роботов
Исполнительных механизмов гуманоидных роботов
Прецизионных систем движения
Поворотных осей CNC
Высокопроизводительных сервомеханизмов
Для применений, требующих точного отслеживания траектории, обратная связь по положению на выходной стороне может помочь уменьшить влияние ошибок, связанных с передачей, на конечное положение сустава.
2. Измерение и компенсация ошибки передачи редуктора
Распространённое заблуждение состоит в том, что два энкодера могут просто «устранить люфт».
Это технически некорректно.
Роботизированный сустав с двумя энкодерами не устраняет люфт механически. Вместо этого второй энкодер позволяет системе управления измерять разницу между движением на стороне двигателя и на выходной стороне и компенсировать часть ошибки передачи с помощью алгоритмов управления.
В зависимости от редуктора и механической конструкции соответствующие источники ошибок могут включать:
Ошибка передачи
Крутильная деформация
Гистерезис
Трение
Упругая деформация
Ошибка сборки
Тепловой дрейф
Сравнивая обратную связь по положению на стороне двигателя и на стороне сустава, контроллер может построить модель ошибки и применить компенсацию в соответствии с положением сустава, направлением, скоростью, нагрузкой и другими условиями работы.
Следовательно, более точное описание звучит так:
Два энкодера обеспечивают измерение и компенсацию ошибки передачи.
Вместо:
Два энкодера устраняют люфт.
Это различие важно при оценке фактической производительности роботизированного сустава с гармонической передачей или другого исполнительного механизма на основе прецизионного редуктора.
3. Улучшение обратной связи по фактическому положению сустава
Высокое разрешение энкодера не означает автоматически высокую точность позиционирования робота.
Следует чётко различать три технических понятия:
Разрешение
Разрешение описывает наименьшее приращение положения, которое может различить энкодер.
Например, 23-битный однооборотный энкодер обеспечивает:
2²³ = 8,388,608 отсчётов на оборот
Теоретическое угловое приращение составляет приблизительно:
0.154 угл. сек. на отсчёт
Однако это разрешение энкодера, а не общая точность позиционирования роботизированного сустава.
Точность
Точность описывает, насколько измеренное положение соответствует фактическому физическому положению.
Повторяемость
Повторяемость описывает, насколько стабильно система возвращается в одно и то же положение при повторении одного и того же движения.
Следовательно:
Высокое разрешение энкодера ≠ Высокая точность системы
Конечная производительность роботизированного сустава зависит от всей системы, включая точность энкодера, ошибку передачи редуктора, биение подшипников, механическую жёсткость, тепловые воздействия, калибровку и алгоритмы управления.
Поэтому обратную связь от двух энкодеров следует оценивать как часть полной архитектуры управления движением, а не только по разрядности энкодера.
4. Разделение движения двигателя и фактического движения сустава
Это ещё одно важное преимущество архитектуры двух энкодеров роботизированного сустава.
Рассмотрим роботизированный сустав с передаточным отношением 100:1.
Двигатель может поворачиваться на относительно большой угол, тогда как выходной сустав поворачивается лишь на малую долю этого угла.
Одновременно редуктор и механическая конструкция могут незначительно деформироваться при изменении внешней нагрузки.
Поэтому контроллер может рассчитать теоретическое положение сустава по энкодеру двигателя, но оно необязательно отражает фактическое выходное положение.
Выходной энкодер обеспечивает прямую обратную связь со стороны сустава.
Поэтому система управления может отслеживать два разных состояния:
Динамика двигателя
и
Динамика сустава
Это различие становится всё более важным при высокоскоростном движении робота, динамических изменениях нагрузки и высокоточном управлении траекторией.
Могут ли два энкодера предотвратить потерю положения после отключения питания?
Ответ:
Они могут помочь, но два энкодера сами по себе не устраняют необходимость в автоматическом поиске исходного положения.
Способность роботизированного сустава сохранять положение после потери питания главным образом зависит от типа энкодера и механизма сохранения многооборотного положения.
Инкрементальный энкодер
Инкрементальный энкодер обычно не сохраняет информацию об абсолютном положении после потери питания и может требовать процедуры привязки к референтной точке или поиска исходного положения.
Однооборотный абсолютный энкодер
Однооборотный абсолютный энкодер может определять угловое положение в пределах одного оборота, но сам по себе не предоставляет неограниченную информацию о многооборотном положении.
Многооборотный абсолютный энкодер
Многооборотный абсолютный энкодер может предоставлять как однооборотное положение, так и накопленное положение вращения за несколько оборотов.
Сохранение многооборотного положения может быть реализовано различными технологиями, включая системы с резервным питанием от батареи, механические счётные механизмы и технологии сохранения положения без батареи.
Например, энкодер ABZO компании Oriental Motor использует механическую безбатарейную систему абсолютного положения, которая может сохранять информацию о положении после отключения питания.
Следовательно, инженерную взаимосвязь точнее описывать так:
Два энкодера + Подходящая многооборотная абсолютная обратная связь → Возможное сокращение или устранение традиционного поиска исходного положения
а не так:
Два энкодера → Автоматически устраняют поиск исходного положения
Могут ли два энкодера повысить функциональную безопасность робота?
Да, но необходимо провести важное различие:
Два энкодера не означают автоматически наличие резервирования для функциональной безопасности.
Если два энкодера просто подключены к обычному контроллеру без соответствующей диагностики, обнаружения неисправностей и архитектуры безопасности, система не может автоматически заявлять соответствие PL d, PL e, SIL 2 или SIL 3.
Ценность двойной обратной связи в применениях, связанных с безопасностью, заключается в том, что контроллер может сравнивать два различных измерения положения.
Например:
Положение энкодера двигателя ≠ Положение энкодера сустава
может указывать на:
Неисправность энкодера
Неисправность механической передачи
Повреждение редуктора
Проблемы вала или муфты
Неожиданное механическое смещение
Ошибки связи или сигнала
После этого система управления может обнаружить ненормальное состояние и выполнить соответствующую реакцию на неисправность.
IEC 61800-5-3 рассматривает энкодеры, связанные с безопасностью, а IEC 61800-5-2 охватывает функции, связанные с безопасностью, для систем электропривода.
Следовательно, технически корректное утверждение таково:
Два энкодера могут поддерживать архитектуру функциональной безопасности, но итоговые возможности PL или SIL зависят от всей системы, связанной с безопасностью, диагностики, архитектуры и валидации.

Как два энкодера соотносятся со стандартами функциональной безопасности?
Функциональная безопасность роботизированного сустава не определяется одним энкодером.
Она основывается на всей системе управления, связанной с безопасностью.
Соответствующие стандарты могут включать:
IEC 61508
Предоставляет общую основу для функциональной безопасности и уровней полноты безопасности (SIL).
IEC 61800-5-2
Определяет функции, связанные с безопасностью, для систем электропривода, включая такие функции, как безопасное отключение крутящего момента (STO), и другие функции безопасности приводов.
IEC 61800-5-3
Устанавливает требования к энкодерам, связанным с безопасностью, используемым в применениях функциональной безопасности.
EN ISO 13849-1
Рассматривает части систем управления, связанные с безопасностью, и определяет уровни производительности (PL).
ISO 10218-1:2025
Устанавливает требования безопасности для промышленных роботизированных систем.
ISO 10218-2:2025
Рассматривает требования безопасности для промышленных роботизированных применений и роботизированных ячеек.
Ключевой момент заключается в том, что два энкодера могут быть частью архитектуры обратной связи, связанной с безопасностью, но само количество энкодеров не определяет итоговый уровень безопасности.
Необходимо учитывать архитектуру системы, диагностическое покрытие, реакцию на неисправности, защиту от отказов по общей причине и валидацию.
Роботизированные суставы с двумя энкодерами и одним энкодером
Выбор между одним и двумя энкодерами зависит от применения.
Характеристика Один энкодер Два энкодера
Обратная связь по положению двигателя Да Да
Прямая обратная связь по выходному положению Обычно нет Да
Контроль ошибки передачи Ограниченный Улучшенный
Двухконтурное управление Ограниченное Да
Компенсация ошибок редуктора Ограниченная Улучшенная
Многооборотное абсолютное положение Зависит от энкодера Зависит от энкодера
Перекрёстная проверка неисправностей Ограниченная Улучшенная
Сложность системы Ниже Выше
Стоимость Ниже Выше
Пригодность для высокопроизводительных суставов Зависит от применения Значительное преимущество
Одного энкодера может быть достаточно для чувствительных к стоимости роботизированных суставов или систем, в которых точность передачи уже достаточна.
Архитектура с двумя энкодерами становится более привлекательной, когда применение требует высокой производительности позиционирования, компенсации ошибок передачи, расширенного управления движением или дополнительной диагностики положения.
Почему два энкодера используются не в каждом роботизированном суставе?
Если два энкодера обеспечивают дополнительную обратную связь, почему бы не использовать их повсеместно?
Ответ — сложность системы.
Добавление выходного энкодера увеличивает:
Стоимость BOM
Сложность механической интеграции
Требования к проводке
Требования к проектированию EMC
Требования к калибровке
Сложность контроллера
Требования к диагностике
Требования к сборке
Энкодер на выходной стороне также может быть чувствителен к ошибкам механической установки.
Эксцентриситет энкодера, биение вала, деформация фланца и ошибки муфты могут влиять на измеренное выходное положение.
Следовательно, цель заключается не в установке как можно большего количества датчиков.
Цель — использовать правильную архитектуру обратной связи для требуемой производительности роботизированного сустава.
Типичная архитектура роботизированного сустава с двумя энкодерами
Высокопроизводительный роботизированный сустав можно представить как три основных уровня обратной связи.
Обратная связь на стороне двигателя
Энкодер на стороне двигателя главным образом поддерживает:
Коммутация
Векторное управление (FOC)
Управление током и скоростью
Обратная связь по положению двигателя
Обратная связь должна быть достаточно быстрой и стабильной для динамического управления двигателем.
Обратная связь на стороне сустава
Энкодер на стороне сустава главным образом предоставляет:
Фактическое положение сустава
Обратную связь по выходному положению
Контроль ошибки передачи
Контроль механического состояния
Поскольку он устанавливается после редуктора, он предоставляет информацию, которую невозможно получить непосредственно от энкодера на стороне двигателя.
Контроллер
Контроллер объединяет оба источника обратной связи:
Положение двигателя → Состояние двигателя
Выходное положение → Состояние сустава
Разность положений → Информация об ошибках передачи и механических ошибках
Это создаёт более полный контур обратной связи для роботизированного сустава.
Два энкодера — это больше, чем повышенная точность
Наиболее важная причина использования двух энкодеров заключается не только в повышении разрешения энкодера.
Она заключается в том, чтобы сделать объект измерения более полным.
Один энкодер главным образом измеряет:
Двигатель
Система с двумя энкодерами измеряет:
Двигатель + Сустав
Это позволяет системе управления различать перемещение двигателя и фактическое перемещение сустава.
Это различие особенно ценно, когда роботизированный сустав включает высокоредукционный прецизионный редуктор, такой как гармоническая передача или редуктор RV.
Когда следует использовать роботизированный сустав с двумя энкодерами?
Архитектуру с двумя энкодерами следует рассматривать, когда роботизированный сустав требует одного или нескольких из следующих условий:
Высокоточное позиционирование сустава
Когда конечное выходное положение важнее расчётного положения двигателя.
Компенсация ошибки передачи
Когда ошибки редуктора и механической передачи необходимо измерять и компенсировать.
Расширенное управление движением
Когда системе управления необходима точная обратная связь как со стороны двигателя, так и со стороны сустава.
Абсолютное многооборотное позиционирование
Когда роботу необходимо сохранять информацию о положении сустава после потери питания.
Диагностика на основе положения
Когда положения на стороне двигателя и на стороне сустава необходимо непрерывно сравнивать для выявления аномального механического поведения.
Архитектура функциональной безопасности
Когда требуется резервированная или перекрёстно проверяемая обратная связь по положению как часть полной системы управления, связанной с безопасностью.
Почему обратная связь с двумя энкодерами важна для роботизированных исполнительных механизмов нового поколения?
Поскольку коллаборативные роботы, гуманоидные роботы и высокопроизводительные промышленные роботы продолжают требовать более высокой точности, более быстрого отклика и улучшенных возможностей диагностики, архитектуры роботизированных суставов становятся всё более совершенными.
Традиционная структура:
Двигатель + Редуктор + Энкодер
всё чаще развивается в направлении:
Двигатель + Энкодер двигателя + Прецизионный редуктор + Энкодер сустава + Контроллер
Ключевое изменение заключается не просто в добавлении ещё одного датчика.
Это переход от оценки положения сустава на основе движения двигателя к непосредственному измерению фактического состояния сустава.
Для роботизированных суставов с гармоническими редукторами это различие может быть особенно важным. Прецизионные редукторы обеспечивают высокие передаточные отношения, высокую плотность крутящего момента и компактные механические конструкции, но конечная производительность сустава всё ещё зависит от ошибки передачи, крутильной жёсткости, тепловых воздействий, механических допусков и внешних нагрузок.
Архитектура с двумя энкодерами предоставляет контроллеру доступ к обеим сторонам цепи передачи.
Это обеспечивает более прочную основу для:
Высокоточного управления положением
Компенсации ошибки передачи
Контроля состояния сустава
Двухконтурного управления движением
Расширенного управления движением робота
Выбранных архитектур функциональной безопасности
Другими словами, два энкодера — это не просто «ещё один датчик».
Они создают более полную цепь обратной связи «вход–передача–выход» внутри роботизированного сустава.
Для роботизированных исполнительных механизмов нового поколения этот переход от оценки положения сустава к непосредственному измерению поведения сустава может быть более ценным, чем простое увеличение разрешения энкодера.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему RV-редуктору требуется модификация профиля? Как дополнительно уменьшить люфт и погрешность передачи?RV-редуктор предназначен для обеспечения высокого крутящего момента, высокой жёсткости и точного движения в требовательных областях применения, таких как роботизированные шарниры, промышленные поворотные столы и прецизионное оборудование. Однако достижение малого люфта и стабильной точности передачи требует не только высокоточной механической обработки. Модификация циклоидального профиля также должна учитывать производственные допуски, ошибки сборки, деформации под нагрузкой, тепловое расширение и условия смазки. В этой статье рассматривается, почему RV-редукторам требуется модификация профиля, как различные методы модификации влияют на зацепление и как инженеры могут дополнительно контролировать люфт и погрешность передачи с помощью проектирования профиля, распределения допусков, структурного анализа, прецизионного производства и валидационных испытаний.
 Полый модуль роботизированного шарнира: почему прокладка кабелей важна в роботизированных шарнирах?Полый модуль роботизированного шарнира обеспечивает внутренний канал для силовых кабелей, сигнальных линий, пневматических трубок и других соединений с концевым эффектором. По сравнению с внешней прокладкой кабелей полый модуль шарнира может помочь уменьшить открытое расположение кабелей, повысить интеграцию системы и создать более чистую траекторию движения для роботизированных манипуляторов. В этой статье объясняется, почему внутренняя прокладка кабелей важна в роботизированных шарнирах и что следует учитывать при выборе полого модуля шарнира для робототехнических применений.
 Актуатор шарнира с гармоническим приводом и большим сквозным отверстием для поясничных суставов гуманоидного робота: практическое руководство по выборуПоясничный сустав гуманоидного робота является одним из наиболее требовательных к движению суставов в гуманоидном роботе. В отличие от обычных суставов роботизированных манипуляторов, он поддерживает верхнюю часть тела, одновременно обеспечивая наклоны, скручивания, переходы между позами и работу при постоянно изменяющихся динамических нагрузках. В то же время в ограниченном внутреннем пространстве необходимо разместить силовые кабели, сигнальные линии, датчики и конструктивные компоненты. Эти требования делают актуатор шарнира с гармоническим приводом и большим сквозным отверстием важным вариантом для поясничных суставов гуманоидных роботов. В этой статье объясняется, как выбрать подходящий актуатор шарнира с гармоническим приводом с учетом размера полого отверстия, динамического крутящего момента, передаточного отношения, механической жесткости, интеграции и срока службы.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему RV-редуктору требуется модификация профиля? Как дополнительно уменьшить люфт и погрешность передачи?RV-редуктор предназначен для обеспечения высокого крутящего момента, высокой жёсткости и точного движения в требовательных областях применения, таких как роботизированные шарниры, промышленные поворотные столы и прецизионное оборудование. Однако достижение малого люфта и стабильной точности передачи требует не только высокоточной механической обработки. Модификация циклоидального профиля также должна учитывать производственные допуски, ошибки сборки, деформации под нагрузкой, тепловое расширение и условия смазки. В этой статье рассматривается, почему RV-редукторам требуется модификация профиля, как различные методы модификации влияют на зацепление и как инженеры могут дополнительно контролировать люфт и погрешность передачи с помощью проектирования профиля, распределения допусков, структурного анализа, прецизионного производства и валидационных испытаний.
 Полый модуль роботизированного шарнира: почему прокладка кабелей важна в роботизированных шарнирах?Полый модуль роботизированного шарнира обеспечивает внутренний канал для силовых кабелей, сигнальных линий, пневматических трубок и других соединений с концевым эффектором. По сравнению с внешней прокладкой кабелей полый модуль шарнира может помочь уменьшить открытое расположение кабелей, повысить интеграцию системы и создать более чистую траекторию движения для роботизированных манипуляторов. В этой статье объясняется, почему внутренняя прокладка кабелей важна в роботизированных шарнирах и что следует учитывать при выборе полого модуля шарнира для робототехнических применений.
 Актуатор шарнира с гармоническим приводом и большим сквозным отверстием для поясничных суставов гуманоидного робота: практическое руководство по выборуПоясничный сустав гуманоидного робота является одним из наиболее требовательных к движению суставов в гуманоидном роботе. В отличие от обычных суставов роботизированных манипуляторов, он поддерживает верхнюю часть тела, одновременно обеспечивая наклоны, скручивания, переходы между позами и работу при постоянно изменяющихся динамических нагрузках. В то же время в ограниченном внутреннем пространстве необходимо разместить силовые кабели, сигнальные линии, датчики и конструктивные компоненты. Эти требования делают актуатор шарнира с гармоническим приводом и большим сквозным отверстием важным вариантом для поясничных суставов гуманоидных роботов. В этой статье объясняется, как выбрать подходящий актуатор шарнира с гармоническим приводом с учетом размера полого отверстия, динамического крутящего момента, передаточного отношения, механической жесткости, интеграции и срока службы.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: почему появляются безлюфтовые планетарные приводыNabtesco RV, Harmonic Drive и WITTENSTEIN разработали проверенные решения в области передач для робототехники, станкостроения, автоматизации и прецизионного управления движением. Однако в областях применения, требующих как позиционирования с точностью до угловых секунд, так и высокой механической жёсткости, могут проявляться различные компромиссы между люфтом, крутильной жёсткостью, нагрузочной способностью и точностью передачи. Это вызвало растущий интерес к безлюфтовому планетарному приводу, сочетающему жёсткость и плотность крутящего момента планетарной передачи с усовершенствованной компенсацией люфта. В этой статье мы сравниваем характеристики прецизионных планетарных редукторов Nabtesco RV, Harmonic Drive и WITTENSTEIN, а также рассматриваем, где безлюфтовый планетарный привод может стать альтернативным решением.
 Выбор привода суставов робота: от согласования инерции к оптимизации на уровне системыВыбор привода сустава робота — это не просто подбор крутящего момента двигателя или достижение подходящего соотношения инерции. В реальной роботизированной системе передаточное отношение, спектр нагрузок, тепловые характеристики, механическая жёсткость, нелинейность передачи, архитектура энкодера, полоса пропускания системы управления и срок службы взаимодействуют между собой и определяют конечный результат. Сустав может соответствовать требованию по пиковому крутящему моменту, но при этом в реальной эксплуатации сталкиваться с вибрацией, перегревом, ошибками позиционирования или преждевременным износом. В этой статье рассматривается инженерная логика выбора приводов суставов робота и объясняется, почему переход от согласования по одному параметру к оптимизации на уровне системы может обеспечить более надёжную и предсказуемую работу суставов робота.